

Tutorial de instalação da garra de dedos paralelos
Onshape para ver os arquivos de modelo
Etapas de instalação da garra de dedos paralelos.mp4(平行指夹爪安装步骤.mp4, acima do limite de tamanho por arquivo do site — solicite em support@juxitech.com)
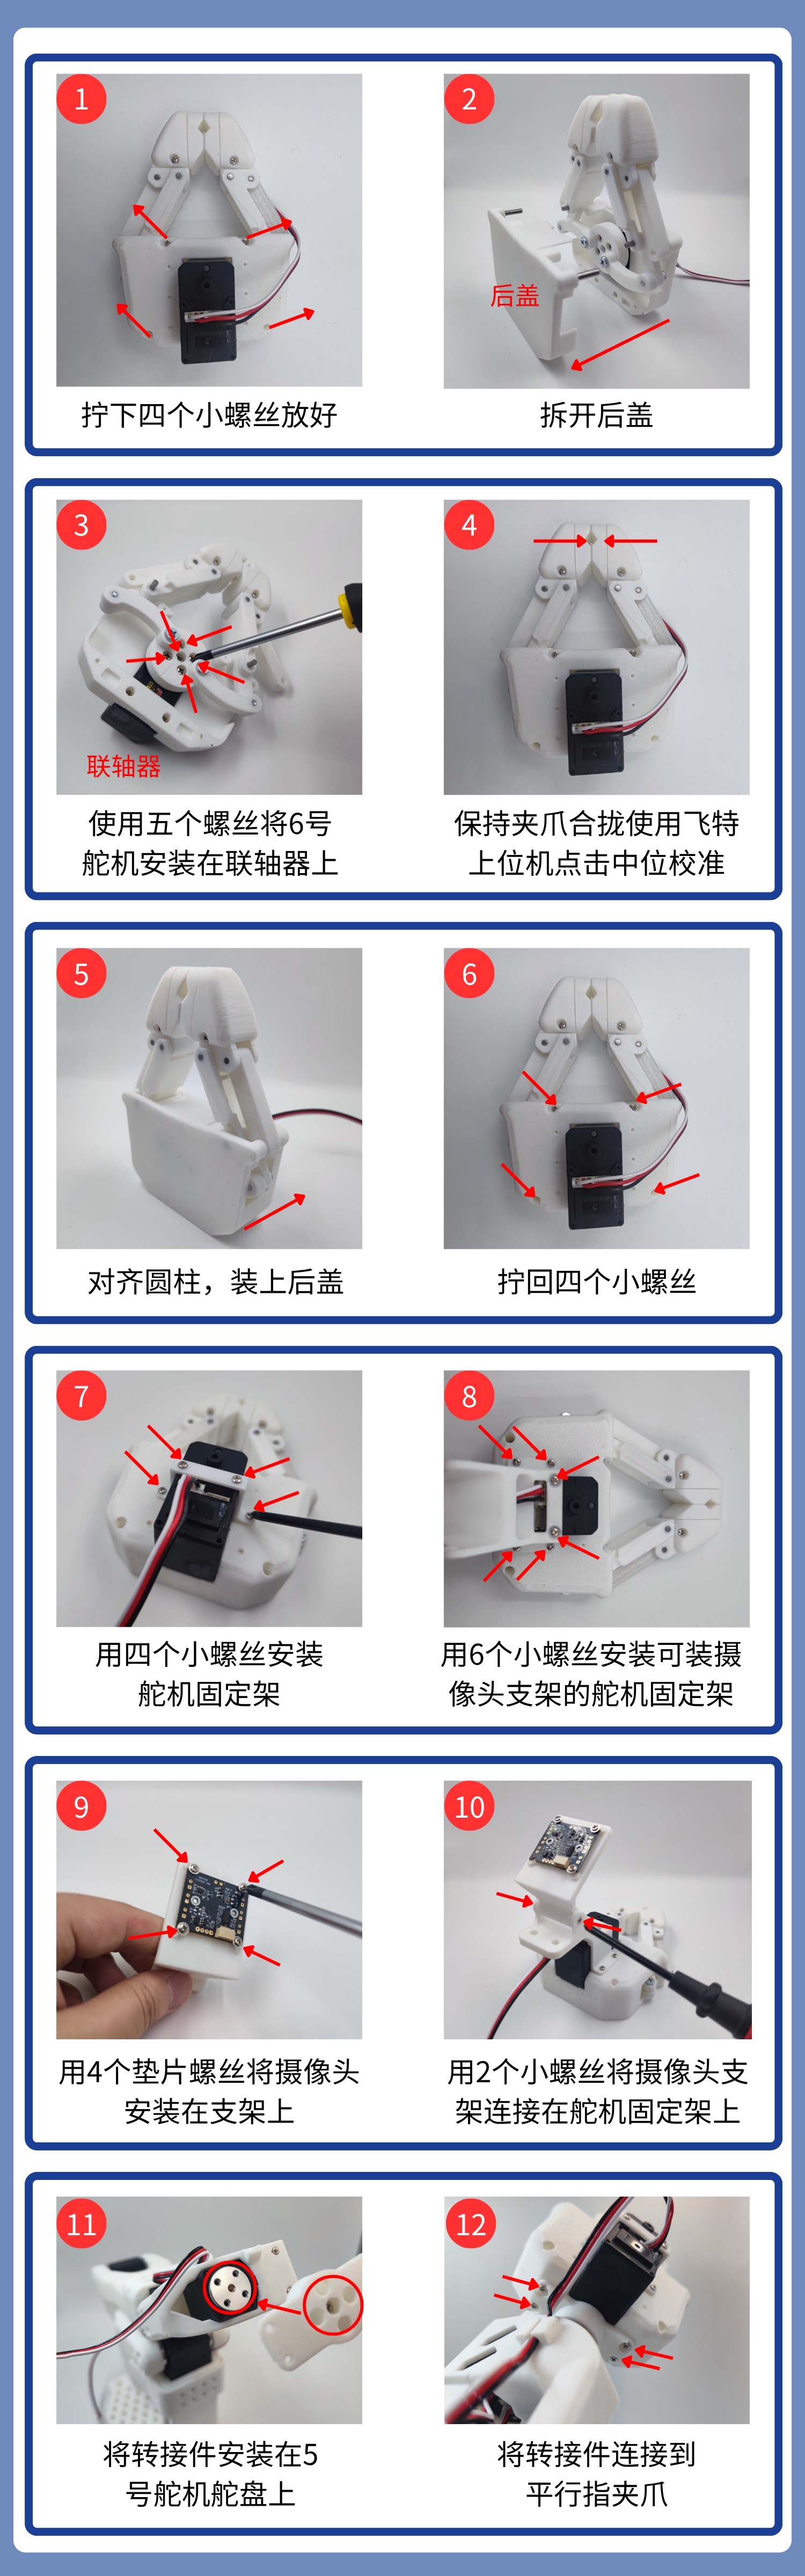
1. Desparafuse os quatro parafusos pequenos e remova a tampa traseira
2. Use cinco parafusos para instalar o servo nº 6 no acoplamento
3. Use o software host da Feetech e clique em calibração de centro (mantenha a garra fechada!)
Baixar a ferramenta de depuração de servos da Feetech
- Computador Windows
https://gitee.com/ftservo/fddebug
Baixe FD1.9.8.5(250729).7z, descompacte e execute o programa exe de dentro dele
- Computador Ubuntu
https://github.com/Kotakku/FT_SCServo_Debug_Qt
Abra a ferramenta de depuração host da Feetech, selecione o número da porta COM, defina a taxa de baud como um milhão e clique em “Abrir”
Clique em “Buscar”; após aparecer “STS3215”, clique em “Parar” e clique em “STS3215”
Selecione “Programação” na parte superior
Clique em “Calibração de centro”