

JetPack 7.2 のロボティクス — Orin Nano で動くもの
JetPack 7.2 はこのキットを新しいプラットフォーム世代へと移行させました:Ubuntu 24.04、CUDA 13、そしてすべての AI ワークロードを規定する 8GB のメモリ上限です。ロボティクスのエコシステムは、依然としてこの移行に追いつこうとしているところです。今日動くものもあれば、動かないものもあり、まだどの公式ページからも確認できないものもあります。
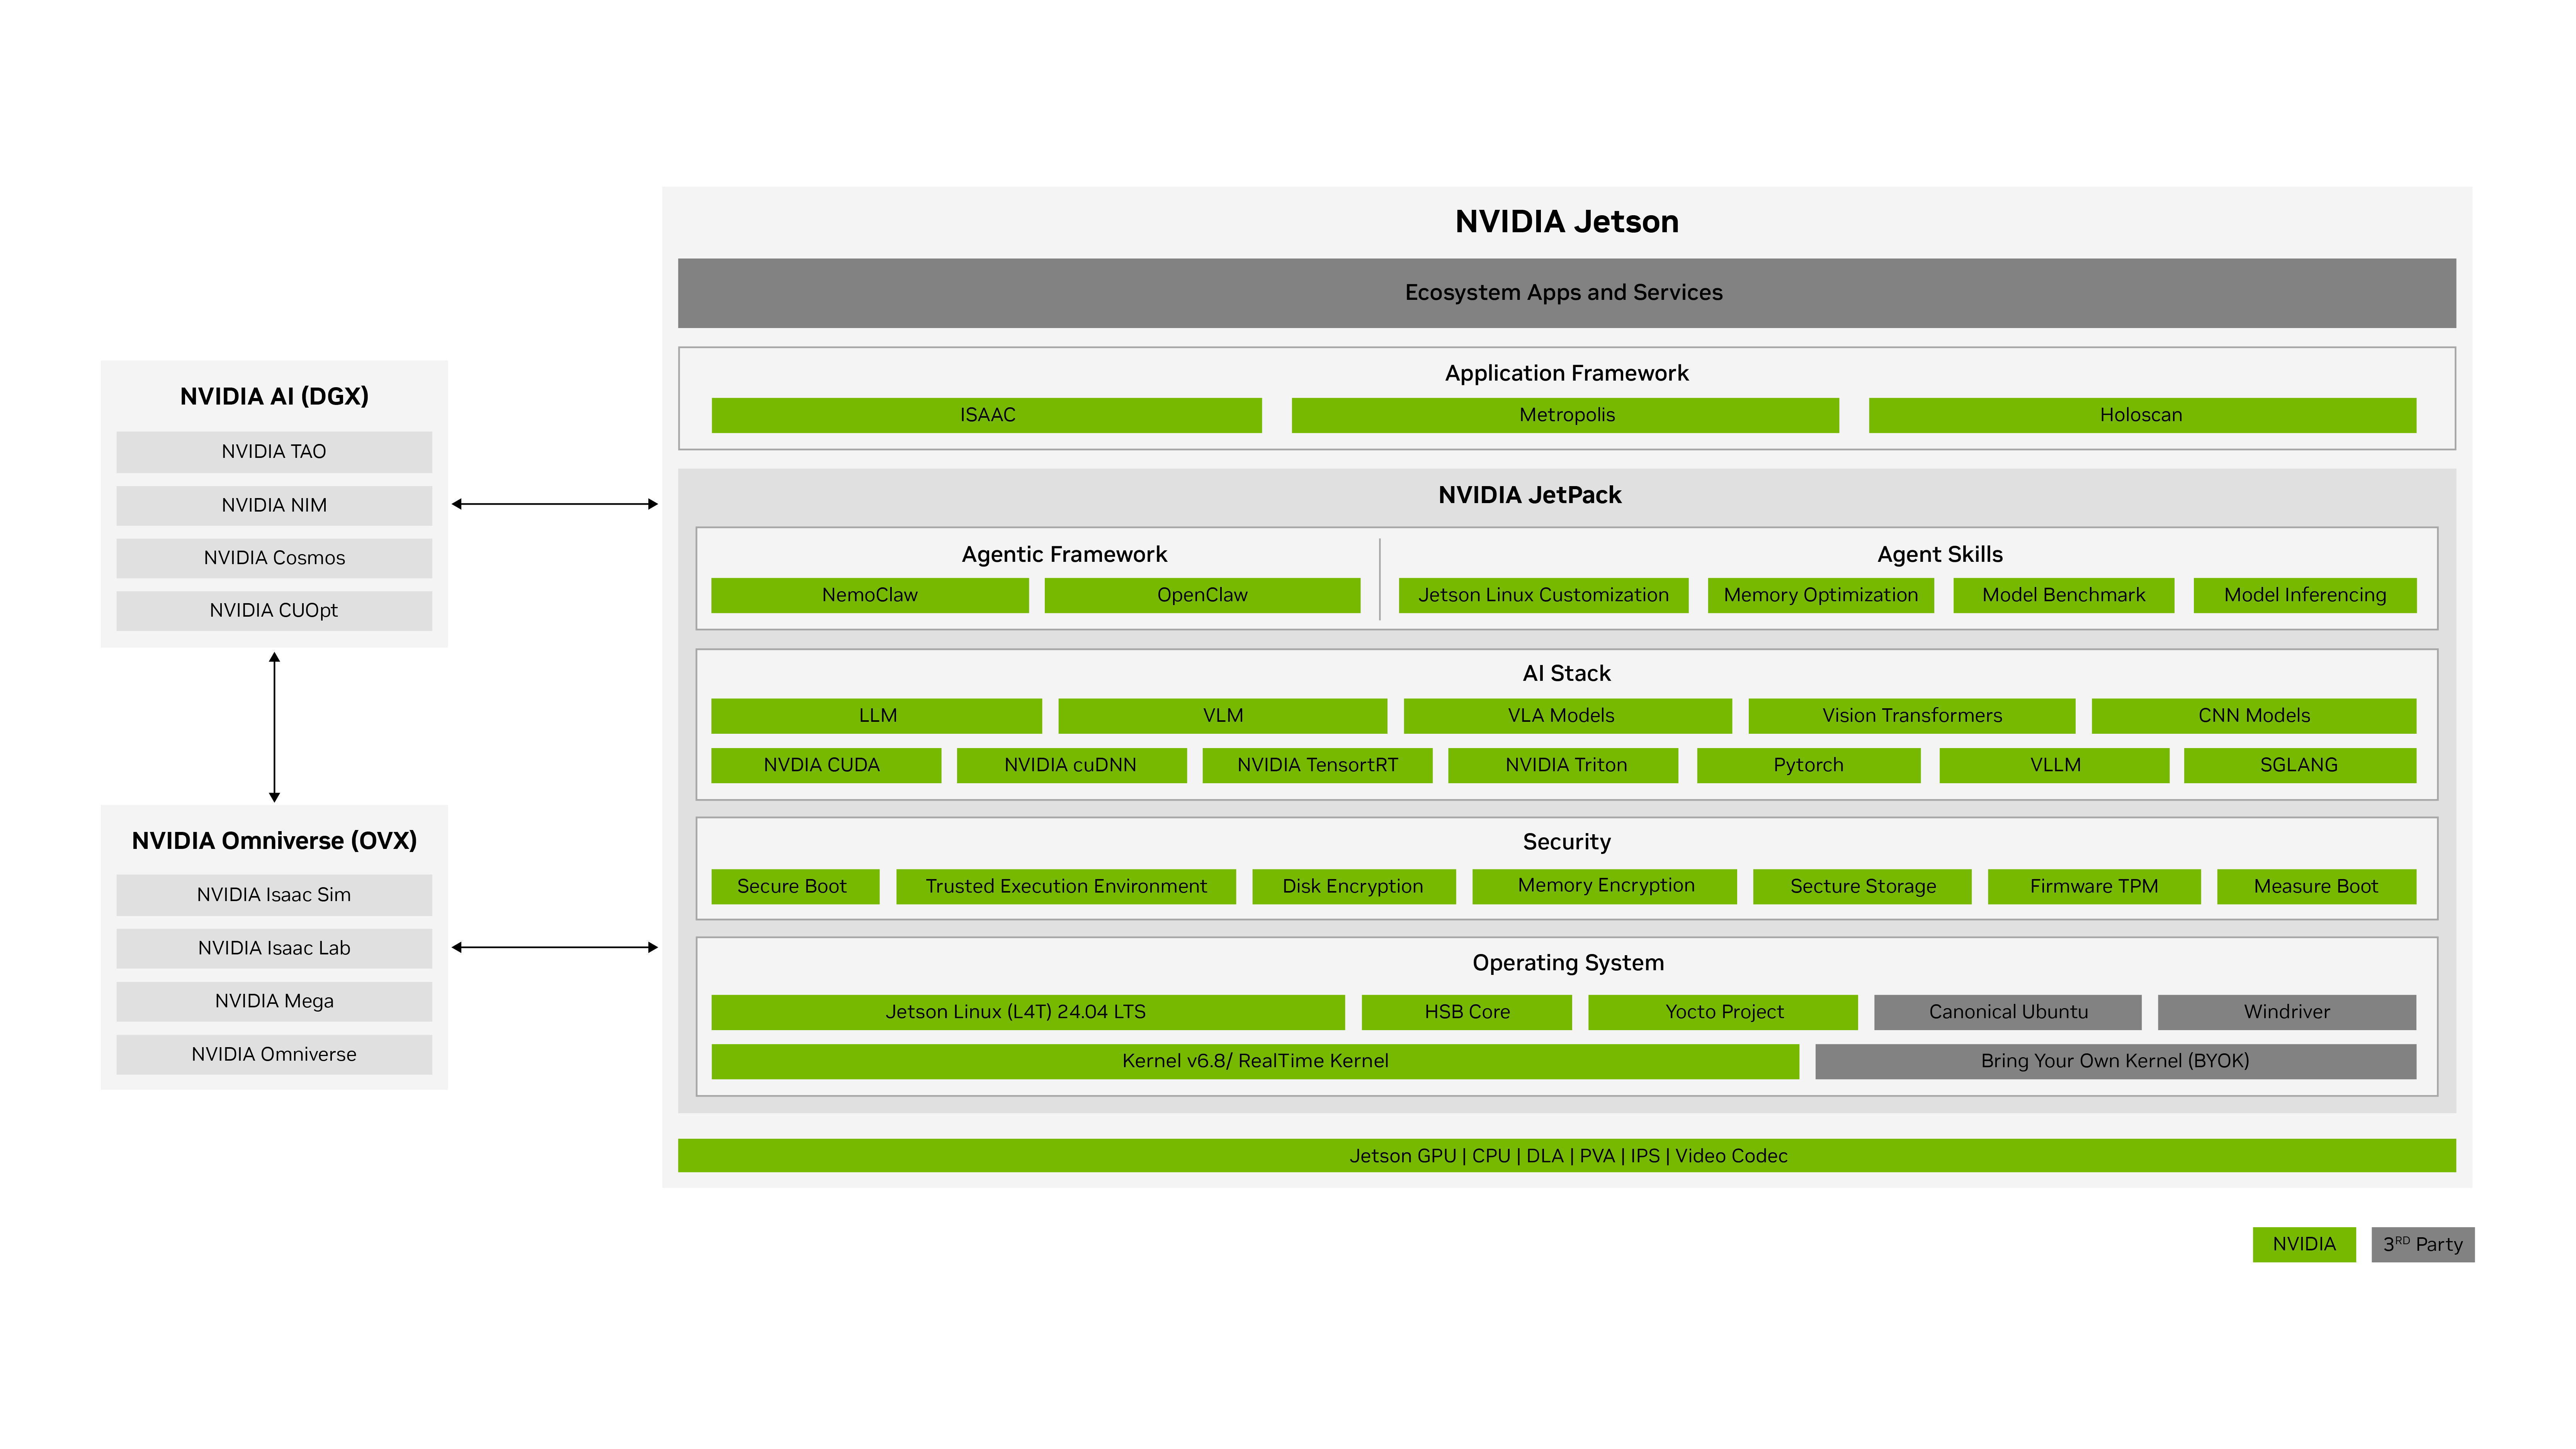
本ページはチュートリアルではなく現状説明ページです。ここにある内容はすべてドキュメントによる確認のみで、Juxi はこれらのスタックを実機でテストしていません。読むロボティクスページの日付を必ず確認してください:このエコシステムのいくつかの部分は 2026 年 8 月と 9 月に変化しています。下の図では、右側の大きなブロックがキット上で動作します。Isaac Sim と Isaac Lab は左側の Omniverse ブロックにあり、これは別のホストです。
ステータス表(2026-09-26 確認)
| 必要なもの | JetPack 7.2.1 / Orin Nano(8GB)での状態 | 備考 |
|---|---|---|
| ROS 2(コア) | ✅ 動作します | JetPack は ROS ディストリビューションをインストールも要求もしません。ROS 2 Jazzy には公式の Ubuntu 24.04 arm64 パッケージがあります。NVIDIA 社員によるフォーラム回答(2026-09-07)は、Jazzy を「JetPack 7.2.1 に推奨される ROS ディストリビューション」と呼んでいます。フォーラムの回答は公式ドキュメントではありません。インストール手順は後述します。 |
| Isaac ROS(ハードウェアアクセラレーションされた ROS 2) | ⚠️ 2026 年 8 月にリリース — ただし実際のギャップあり | Isaac ROS 4.6.0 のリリースノート:「Jetson Orin のサポートを追加」「JetPack 7.2 のサポートを追加」。NVIDIA の公式ベンチマーク表には Orin Nano Super 8GB が登場します。しかし、ウォークスルーに Orin Nano のセクションはなく、サポート表は NVMe SSD を前提としており、NVIDIA の JetPack ページは依然として「近日公開」と記載しています。詳細は後述します。 |
| Isaac Sim / Isaac Lab(シミュレーション) | ⛔ このキットでは動作しません | RTX GPU を搭載した x86_64 ホストが必要です(最低 GeForce RTX 4080、16 GB VRAM、32 GB RAM)。RT コアのない GPU はサポートされません。aarch64 ビルドは DGX Spark 向けにのみ存在します。シミュレーションのワークフローでは、シミュレーターは Jetson ではなく x86_64 マシン上で動作します。 |
| GR00T(ヒューマノイド基盤モデル) | ⛔ このキットでは実行できません | GR00T 1.7 のポストトレーニングには最低 48 GB VRAM の GPU が必要です。NVIDIA のリファレンスワークフローは、実機ロボットのエッジコンピューターとして Jetson AGX Thor を使用しています。同じワークフローはデモンストレーションデータを LeRobot 形式に変換します — ソフトウェアの方向性は一致しますが、計算はここにはありません。 |
| LeRobot 系の Python スタック(SO-ARM101、LeKiwi、ビジョンキット) | ⚠️ 検証が必要 | Python のバージョン要件は満たされています(Ubuntu 24.04 は Python 3.12.3 を同梱、LeRobot は 3.12 以降が必要)。しかし上流に公式の JetPack 7.2 経路はなく、ドキュメント化された Jetson 経路は JetPack 6.2 向けにコミュニティが維持しているものです。プロジェクトを決める前に、あなたの使用する構成そのものをテストしてください。 |
| DeepStream | — このレビューでは未検証 | 専用ページで扱っています — DeepStream 映像解析を参照。このロボティクスレビューでは DeepStream のサポートマトリクスを再確認していません。 |
| TensorRT Edge-LLM | — このレビューでは未検証 | 専用ページで扱っています — ローカル LLM 推論を参照。ロボティクスとは主に VLA 系モデルを通じて関係します。 |
| NemoClaw(エージェントスタック) | ⚠️ 動作します(事実上のサポート) | インストーラーは Jetson(Orin と Thor)を自動検出し、NVIDIA のサイトは「Install OpenClaw on Your NVIDIA Jetson Orin Nano™」を宣伝しています。しかし公式のプラットフォームマトリクスに Jetson の行はなく、プロジェクトはアルファ/「Early preview」です。8GB が公称の最小 RAM(推奨 16GB)で、メモリ不足のリスクがドキュメント化されています。エージェント型 AIを参照。 |
JetPack 7.2 上の Isaac ROS — 公式ページが現在示している内容
NVIDIA のページ同士が矛盾しています。 JetPack 7.2.1 のダウンロードページは依然として「NVIDIA Isaac™ ROS — 近日公開」と記載しています。Isaac ROS プロジェクトのページはサポートが出荷済みだとしています。Isaac ROS 自体については、プロジェクトのページの方がより具体的な情報源であり、かつ新しいものです:
- Isaac ROS 4.6.0(2026-08-18) — リリースノート:「Jetson Orin のサポートを追加」「JetPack 7.2 のサポートを追加」。この組み合わせを含む最初の 4.x リリースです。
- サポート対象プラットフォーム:「この表で定義されたプラットフォームが、Isaac ROS がテストし公式にサポートする唯一のハードウェアとソフトウェアの組み合わせです」。Jetson の行:「Jetson Thor(T5000 および T4000)と Jetson Orin」、JetPack 7.2、ストレージ「128+ GB NVMe SSD」。表記は「Orin Nano」ではなく「Jetson Orin」(ファミリー名)です。
- ベンチマーク: パフォーマンス表には「Orin Nano Super 8GB」という専用の列があり、実際の数値が入っています — 例えば AprilTag Node が 720p で 104 fps、Mobile SAM graph が 720p で 4.80 fps。これらはこのデバイスについて NVIDIA が公開した数値であり、Juxi の実測値ではありません。より重いワークロードはダッシュ(「–」)で示されています:FoundationPose、Grounding DINO、フル SAM は実行可能として記載されていません。
- Isaac ROS 5.0.0(2026-09-21) は ROS 2 Lyrical Luth に移行しました。公開の ROS 2 apt リポジトリは Ubuntu 24.04 向けの ROS 2 Lyrical パッケージを提供しておらず、NVIDIA が独自の Isaac ROS Buildfarm CDN で公開しています。Isaac ROS 4.6 は ROS 2 Jazzy のままです。主流の Jazzy スタックを使うなら 4.6 を選んでください。
導入を決める前に知っておくべきギャップ:
- Orin Nano のセットアップセクションがありません。 Jetson のウォークスルーは Jetson AGX Thor と Jetson AGX Orin のみを扱っており、Orin Nano に関係する唯一のリンクは電力設定ガイドです。
- NVMe SSD が前提です。 ストレージの列には「128+ GB NVMe SSD」とあります。このキットはストレージを一切搭載せずに出荷されるため、microSD のみの構成は示された前提の外にあります(クイックスタートを参照)。
- バージョンのずれ。 4.6 のセットアップページは、
cat /etc/nv_tegra_releaseで「R39 (release), REVISION: 2.0」(L4T r39.2.0)を確認するよう求めていますが、このキットが出荷するのは JetPack 7.2.1 = L4T r39.2.1 です。本番ロボットを移行する前に Docker で検証してください。 - カメラと OpenCV。 Intel RealSense カメラは「Docker モードでのみサポートされます。Virtual Environment モードと Bare Metal モードはサポートされません」。また JetPack 7.2 は OpenCV 4.8.0 をインストールしますが、Isaac ROS は 4.6.0 でテストされています — 対処法は後述のインストール手順にあります。
- 5.0 でのリグレッション。 Isaac ROS 5.0 では、DNN image encoder のスループットが 4.6 より低下している可能性があります。このノードが重要なら 4.6 を検討してください。
重要:Isaac ROS がクリティカルパスにある場合は、時期を見極めてください。JetPack 7.2 でのサポートは本物ですが新しく(2026 年 8 月)、Orin Nano のドキュメントは薄い状態です。このキットは JetPack 6.2 時代(Isaac ROS 3.2 Update 1、2025 年 1 月)からすでに Isaac ROS のサポート対象でした。最も実績の長い組み合わせを必要とし、初回リリースの混乱を吸収できないチームには、JetPack 6.2 時代の構成にとどまるという擁護可能な判断があります。それ以外の場合は 7.2.1 に移行しつつ、コミットする前にこのキット上の Docker で、あなたのパイプラインそのものを検証してください。
シミュレーションと学習 — 別のマシンの仕事
Isaac Sim 6.0 はこのキットでは実行できません。Linux x86_64 経路について公開されている最低要件:GeForce RTX 4080、16 GB VRAM、32 GB RAM、50 GB SSD。「RT コアのない GPU(A100、H100)はサポートされません」。aarch64 ビルドは「現在 DGX Spark システムでのみサポートされています」。Isaac ROS のシミュレーションワークフローでは、「Isaac Sim はセンサーデータとワールド情報を提供する x86_64 マシン上で動作します」— Jetson はデプロイ先です。
ロボット学習の重い側でも分担は同じです:GR00T 1.7 のポストトレーニングには少なくとも 48 GB の VRAM が必要で、NVIDIA のリファレンスワークフローは実機ロボットのエッジコンピューターとして Jetson AGX Thor を使用します。原則はこうです:シミュレーションと学習は PC で、デプロイと推論の実行はキットで。Isaac Sim が Orin Nano を検討した理由だったなら、それはその仕事には間違ったマシンです。
LeRobot と Python 系ロボットスタック — 互換性の疑問
- Python バージョンの疑問には明確な答えがあります:3.12 で問題ありません。 Ubuntu 24.04 のシステム Python は 3.12.3 で、LeRobot(0.6.2)は Python 3.12 以降を必要とします。このアップグレードが Python バージョンを理由に LeRobot を妨げることはありません。
- しかし上流に JetPack 7.2 の経路はありません。 LeRobot の公式インストールページには、Jetson ではデフォルトで GPU アクセラレーションされたビデオデコードが行われないこと(ライブラリは pyav にフォールバックします)、aarch64 の torchcodec ホイールには PyTorch 2.11 以降が必要であること、Jetson 用の Docker ビルドは JetPack 6.2 を対象としコミュニティが維持していることが記載されています。現在の LeRobot が JetPack 7.2 の CUDA 13 向けの aarch64 CUDA ホイールを用意しているという公式の記述はありません。
- つまり「検証が必要」です — 「サポート済み」でも「壊れている」でもありません。 このキットで LeRobot を前提に設計する前に、あなたの使用する構成そのものをテストしてください:インストールし、小さなポリシーを実行し、推論が GPU を使用していることを確認します。
Juxi の補足: 当社のロボットキット(SO-ARM101、LeKiwi、ビジョンキット)は LeRobot を基盤としています。JetPack 7.2.1 のこのキットでは、 上流からも Juxi からも、まだテスト済みの経路は存在しません。コミュニティが維持する経路の参照プラットフォームは JetPack 6.2 です。 このキットでの LeRobot をプロジェクト日程に組み込む前に、Juxi サポートに確認してください(ダウンロードを参照)。
現在動くもの
ROS 2 Jazzy — 基盤
JetPack に ROS は含まれません。動作する経路は、Ubuntu 24.04(arm64)向けの公式 ROS 2 Jazzy deb インストールです。ROS 2 ドキュメントからの要約:
sudo apt install software-properties-common
sudo add-apt-repository universe
sudo apt update && sudo apt install curl -y
export ROS_APT_SOURCE_VERSION=$(curl -s https://api.github.com/repos/ros-infrastructure/ros-apt-source/releases/latest | grep -F "tag_name" | awk -F'"' '{print $4}')
curl -L -o /tmp/ros2-apt-source.deb "https://github.com/ros-infrastructure/ros-apt-source/releases/download/${ROS_APT_SOURCE_VERSION}/ros2-apt-source_${ROS_APT_SOURCE_VERSION}.$(. /etc/os-release && echo ${UBUNTU_CODENAME:-${VERSION_CODENAME}})_all.deb"
sudo dpkg -i /tmp/ros2-apt-source.deb
sudo apt update
sudo apt install ros-jazzy-ros-base    # or: ros-jazzy-desktop
source /opt/ros/jazzy/setup.bash
Isaac ROS 4.6 — アクセラレーションされた知覚が必要なとき
NVIDIA の apt リポジトリからインストールします(公式ページに正確なキーリングのコマンドが記載されています):リポジトリ https://isaac.download.nvidia.com/isaac-ros/release-4.6、チャンネル noble-jetpack、中国ミラー isaac.download.nvidia.cn。次に:
sudo apt-get install isaac-ros-cli
mkdir -p ~/workspaces/isaac_ros-dev/src
echo 'export ISAAC_ROS_WS="${ISAAC_ROS_WS:-${HOME}/workspaces/isaac_ros-dev/}"' >> ~/.bashrc
プリインストールされた OpenCV 4.8.0 を一度削除します(上記のギャップ一覧を参照)。その後、Isaac ROS が固定バージョンの OpenCV 4.6.0 を自動的にインストールします:
sudo apt-get remove -y libopencv* opencv*NVIDIA は Docker を推奨しています:「Docker はほとんどのユーザーに推奨される選択肢です。ホストシステムからの最高レベルの分離を提供します」。これは RealSense カメラの要件(Docker のみ)とも一致します。
NemoClaw とエージェントスタック
インストーラーは NVIDIA Jetson デバイス(Orin と Thor)を自動検出し、JetPack 固有のホスト構成を適用します。注意点が 2 つあります:プロジェクトはアルファ(「Early preview」)であり、公式のプラットフォームマトリクスに Jetson の行がないため、サポートは事実上のもので公式の主張ではありません。8GB が公称の最小 RAM(推奨 16GB)で、およそ 2.4 GB のサンドボックスイメージ周辺でメモリ不足のリスクがドキュメント化されています。エージェント型 AIを参照。
推奨
- ROS 2 のみ: 今日から JetPack 7.2.1 + ROS 2 Jazzy で構築してください。これは動作します。
- Isaac ROS がクリティカル: 2026 年 8 月からサポートされていますが新しく、Orin Nano のドキュメントは薄い状態です。Docker で検証し、NVMe を計画してください。最も実績の長い組み合わせが必要なら、JetPack 6.2 時代の構成は依然として擁護可能です — どちらを選んでも生じる再構築コストは移行ガイドを参照してください。
- シミュレーションや学習が必要: 別途 RTX PC(Isaac Sim)と、GR00T クラスの作業用に Thor クラスのデバイスを見込んでください。このキットはどちらの仕事もできません。
- LeRobot を基盤とする場合: 検証が必要です。まずテストしてください。ドキュメント化された経路の参照は JetPack 6.2 です。
- このキットを買ってはいけない用途: Isaac Sim、GR00T のポストトレーニング、またはリアルタイムのフル SAM / Grounding DINO / FoundationPose クラスのワークロード — 後者 3 つは、NVIDIA のこのデバイス向けベンチマーク表に実行可能として記載されていません。
依然として不明な点
- micro-ROS: Jetson 固有の公式ページは見つかりませんでした(micro.ros.org の公式 URL 2 つは現在 404 を返します)。組み合わせは未検証として扱ってください。
- Isaac ROS 5.0 以降の ROS ディストリビューション: Jazzy を推奨するフォーラム回答は 5.0(2026-09-21)より前のもので、5.0 以降の記述は見つかっていません。
- JetPack 7.2 上の LeRobot: 公式の記述はありません。コミットする前に CUDA 13 向けの PyTorch aarch64 ホイールの提供状況を確認してください。
- Isaac ROS と microSD のみの構成: サポート表は NVMe としていますが、Orin Nano に限った再記載はありません。
- 「Jetson Orin」と「Orin Nano」: プラットフォーム表はファミリー名を使っており、「Orin Nano Super 8GB」はベンチマーク表にのみ登場します。NVIDIA がこれらを別々のサポート主張として扱っているかは未解決です。
- DeepStream と TensorRT Edge-LLM: このロボティクスレビューでは再検証していません — それぞれのページを参照してください。
出典
- Isaac ROS — Getting Started(サポート対象プラットフォーム、Docker、ROS 2 Lyrical。2026-09-26 確認)
- Isaac ROS 4.6 — Getting Started(Jazzy との組み合わせ、apt インストール、OpenCV の注記。2026-09-26 確認)
- Isaac ROS 5.0 — Getting Started(x86_64 上の Isaac Sim。2026-09-26 確認)
- Isaac ROS — Releases(4.6.0 と 5.0.0 のノート、RealSense と DNN エンコーダーの制限。2026-09-26 確認)
- Isaac ROS — Performance(Orin Nano Super 8GB のベンチマーク列。2026-09-26 確認)
- Isaac ROS Buildfarm CDN(Ubuntu 24.04 向け ROS 2 Lyrical パッケージ。2026-09-26 確認)
- Isaac Sim 6.0 のインストール要件(2026-09-26 確認)
- GR00T エンドツーエンドワークフロー — 前提条件(2026-09-26 確認)
- NVIDIA 開発者フォーラム — 「Is ROS2 Jazzy the correct version...」(社員の回答。フォーラムであり公式ドキュメントではない)(2026-09-26 確認)
- ROS 2 Jazzy インストール — deb パッケージ(上流)(2026-09-26 確認)
- ROS 2 Jazzy インストール — apt リポジトリ(上流)(2026-09-26 確認)
- LeRobot インストールガイド(上流)(2026-09-26 確認)
- LeRobot pyproject.toml(上流)(Python と torchcodec の固定バージョン。2026-09-26 確認)
- Ubuntu Noble — python3 パッケージ(Python 3.12.3。2026-09-26 確認)
- NemoClaw — 前提条件(2026-09-26 確認)
- NemoClaw — プラットフォームサポートマトリクス(アルファ段階。Jetson の行なし。2026-09-26 確認)
- NemoClaw — インストーラーのトラブルシューティング(Jetson 自動検出)(2026-09-26 確認)
- NVIDIA — Build a Claw(「Install OpenClaw on Your NVIDIA Jetson Orin Nano™」)(2026-09-26 確認)
- JetPack 7.2.1 ダウンロードページ(コンポーネントマトリクスでは Isaac ROS は「近日公開」)(2026-09-26 確認)
ステータス:ドラフト、cheny によるレビュー待ち。エコシステムの可用性は急速に変化します — この表に依拠する前に、リンク先の NVIDIA および上流のページを再確認してください。Juxi Technology による実機検証はまだ行われていません。
NVIDIA® および Jetson™ は NVIDIA Corporation の商標です。本ページは Juxi Technology によって公開されており、NVIDIA の公式出版物ではありません。