

JetPack 7.2 上的機器人開發——Orin Nano 上哪些能用
JetPack 7.2 把本套件帶到了新一代平台:Ubuntu 24.04、CUDA 13,以及塑造每一個 AI 工作負載的 8 GB 記憶體上限。機器人生態仍在追趕這個轉變。有些環節現在就能用。有些不能。有些還無法從任何官方頁面驗證。
本頁是現狀說明,不是教學。這裡的一切都只經過文件查證——鉅犀尚未在硬體上測試這些技術棧。閱讀任何機器人頁面時請留意日期:這個生態的多個部分在 2026 年 8 月與 9 月發生了變化。在下圖中,右側的大區塊在你的套件上執行;Isaac Sim 與 Isaac Lab 位於左側的 Omniverse 區塊,那是另一台主機。
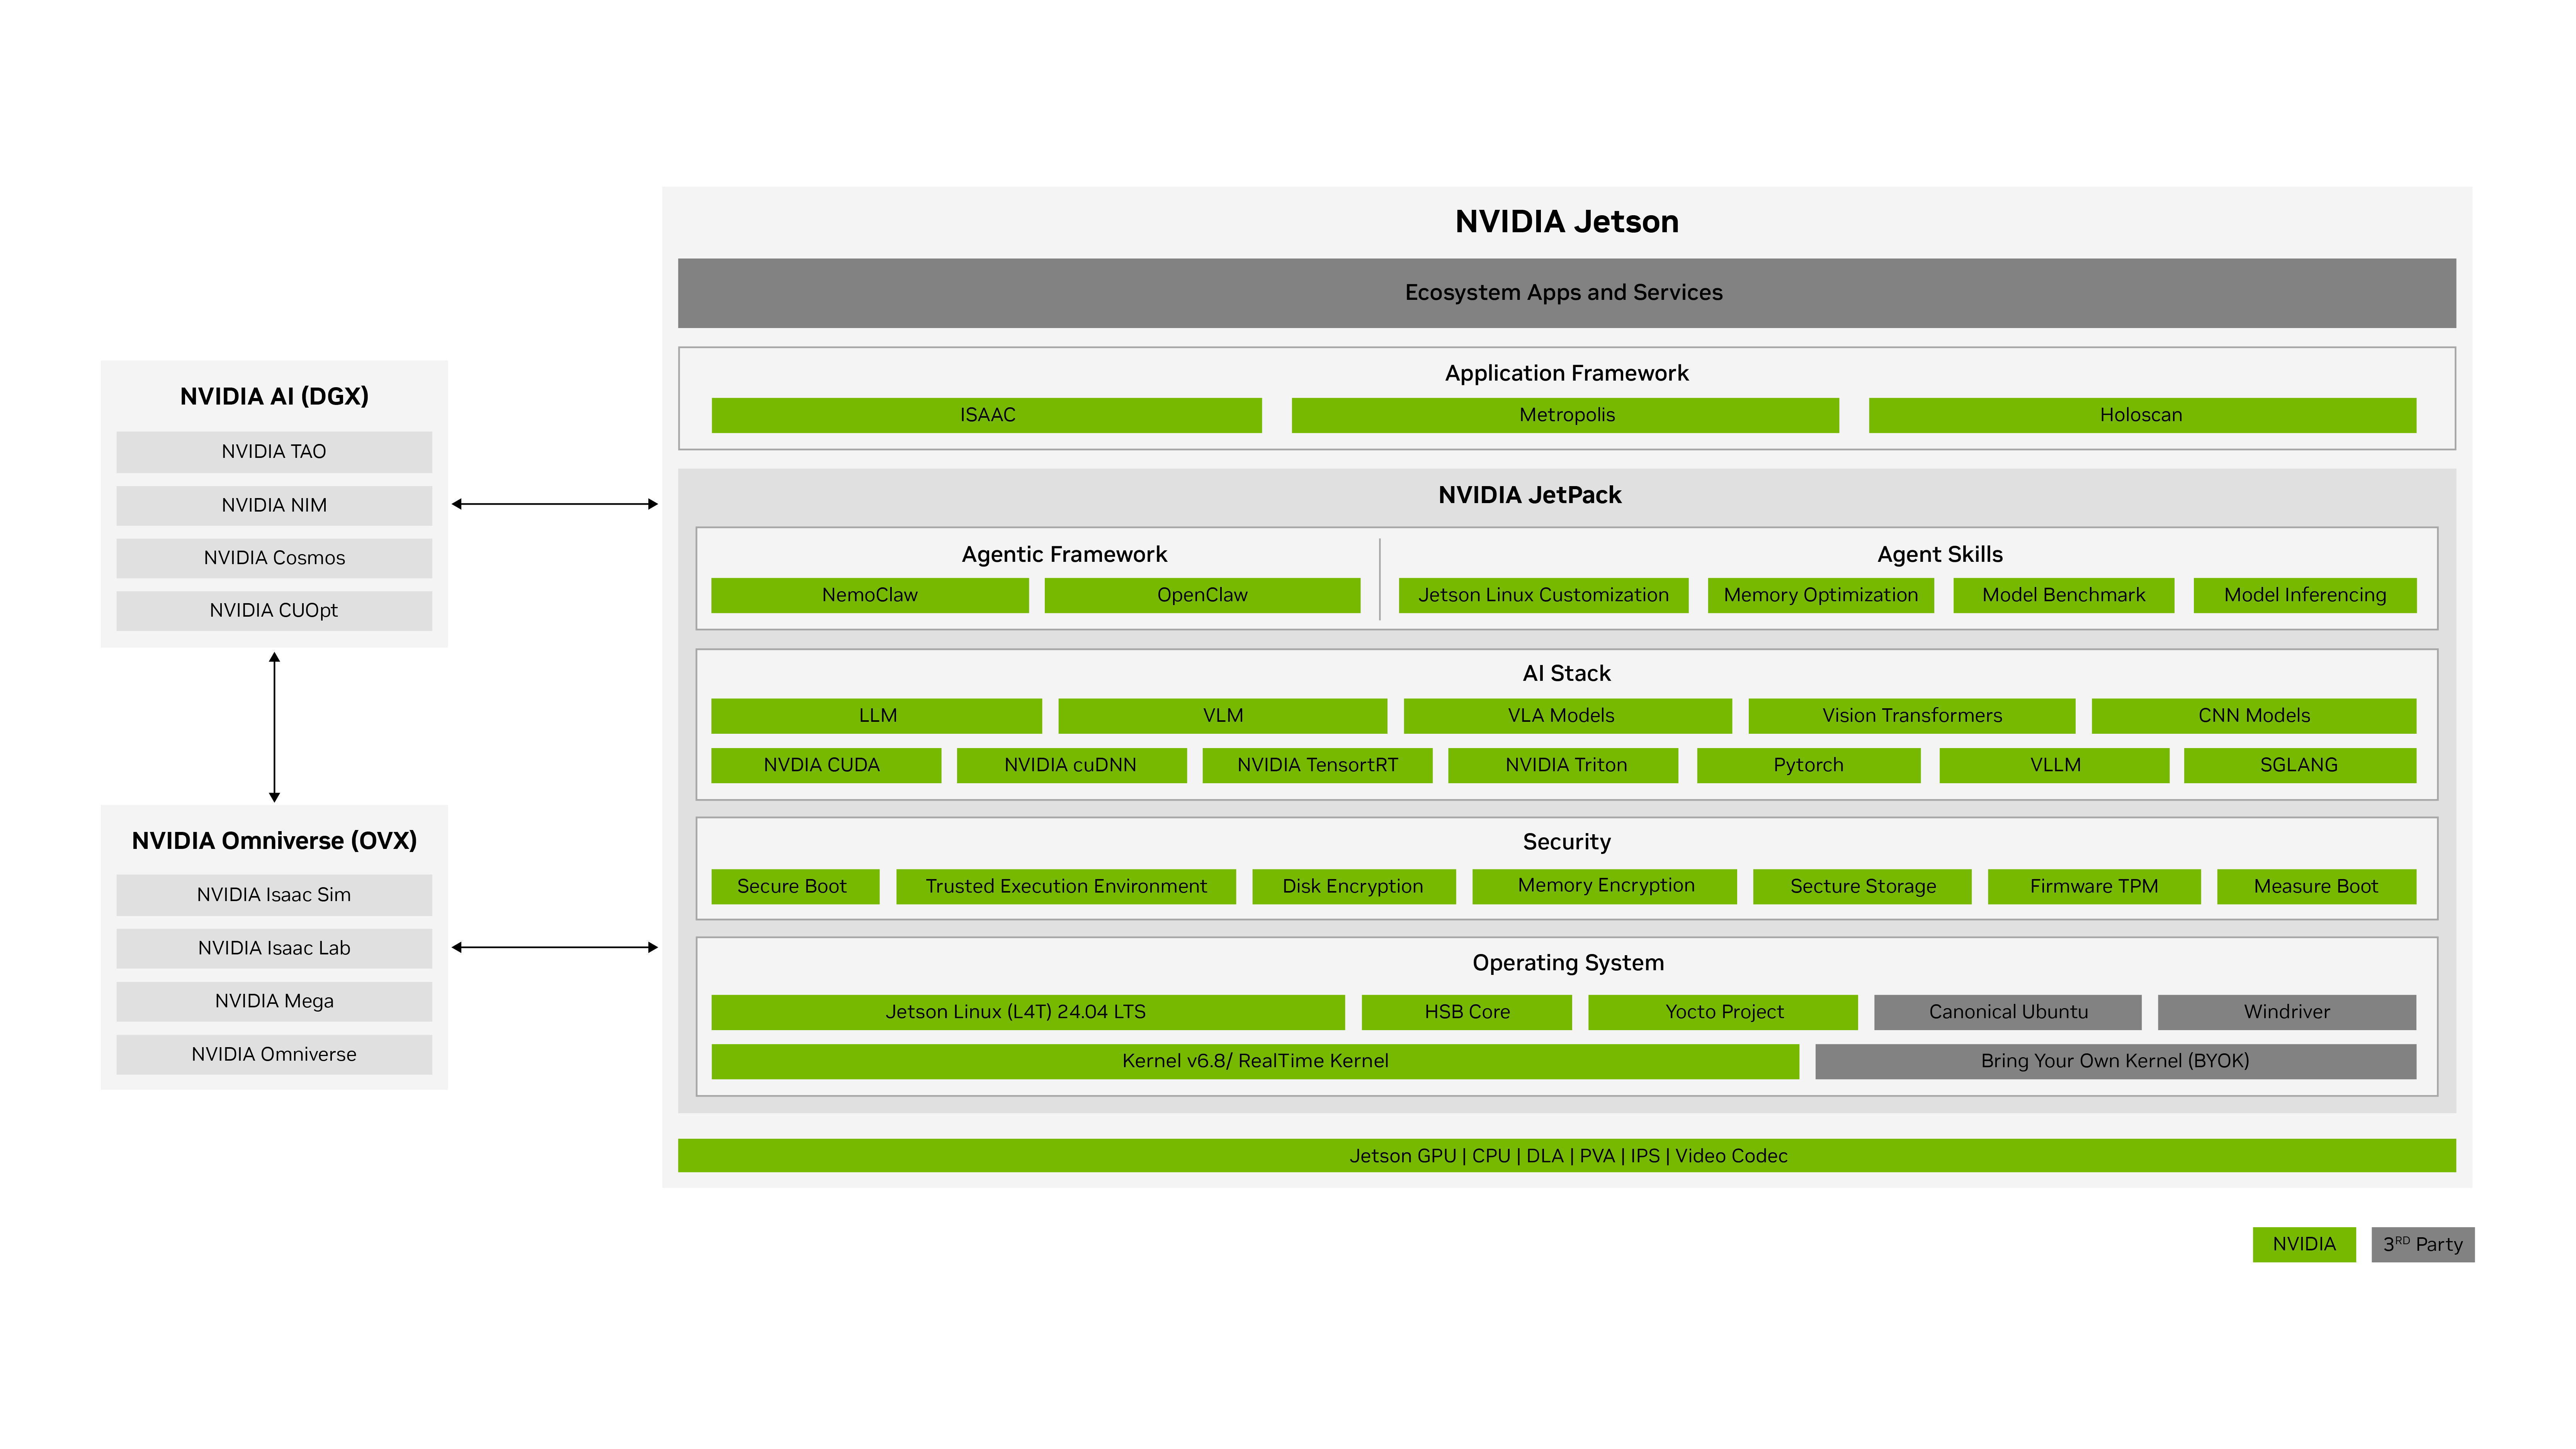
狀態表(2026-09-26 查核)
| 你需要什麼 | 在 JetPack 7.2.1 / Orin Nano(8GB)上的狀態 | 備註 |
|---|---|---|
| ROS 2(核心) | ✅ 可用 | JetPack 不會安裝也不要求任何 ROS 發行版。ROS 2 Jazzy 有官方的 Ubuntu 24.04 arm64 套件。一份 NVIDIA 員工的論壇回答(2026-09-07)稱 Jazzy 是「JetPack 7.2.1 推薦的 ROS 發行版」。論壇回答不是官方文件。安裝步驟見下文。 |
| Isaac ROS(硬體加速的 ROS 2) | ⚠️ 2026 年 8 月已發布——但有實質缺口 | Isaac ROS 4.6.0 發行說明:「新增對 Jetson Orin 的支援」與「新增對 JetPack 7.2 的支援」。Orin Nano Super 8GB 出現在 NVIDIA 的官方基準表中。但實作指南沒有 Orin Nano 章節、支援表期望配備 NVMe SSD,而且 NVIDIA 的 JetPack 頁面仍寫著「Coming soon」。詳見下文。 |
| Isaac Sim / Isaac Lab(模擬) | ⛔ 無法在本套件上執行 | 需要搭載 RTX GPU 的 x86_64 主機(最低 GeForce RTX 4080、16 GB VRAM、32 GB RAM)。不支援沒有 RT 核心的 GPU。aarch64 構建只適用於 DGX Spark。在模擬工作流程中,模擬器在 x86_64 機器上執行,而不是在 Jetson 上。 |
| GR00T(人形基礎模型) | ⛔ 不在本套件上 | GR00T 1.7 的後訓練需要至少 48 GB VRAM 的 GPU。NVIDIA 的參考工作流程使用 Jetson AGX Thor 作為實體機器人的邊緣電腦。同一套工作流程會把示範資料轉成 LeRobot 格式——軟體方向吻合,但算力不在這裡。 |
| LeRobot 風格的 Python 技術棧(SO-ARM101、LeKiwi、視覺套件) | ⚠️ 需要驗證 | Python 版本門檻已滿足(Ubuntu 24.04 內建 Python 3.12.3;LeRobot 需要 3.12 或更新版本)。但上游沒有官方的 JetPack 7.2 路徑,而有文件記載的 Jetson 途徑是由社群維護、針對 JetPack 6.2。投入之前請先測試你的確切技術棧。 |
| DeepStream | — 本次審查未驗證 | 另有專頁——見 DeepStream 視頻分析。本次機器人審查沒有重新查核 DeepStream 支援矩陣。 |
| TensorRT Edge-LLM | — 本次審查未驗證 | 另有專頁——見本地 LLM 推論。與機器人的關聯主要在 VLA 類模型。 |
| NemoClaw(智能體技術棧) | ⚠️ 可用,屬事實上的支援 | 安裝程式會自動偵測 Jetson(Orin 與 Thor),NVIDIA 網站也以「Install OpenClaw on Your NVIDIA Jetson Orin Nano™」宣傳。但官方平台矩陣沒有 Jetson 資料列,且該專案處於 alpha/「Early preview」階段。官方陳述的最低 RAM 是 8 GB(建議 16 GB),並有文件記載的記憶體不足風險。見智能體 AI。 |
JetPack 7.2 上的 Isaac ROS——官方頁面目前的說法
NVIDIA 的頁面彼此矛盾。 JetPack 7.2.1 下載頁仍列出「NVIDIA Isaac™ ROS — Coming soon」。Isaac ROS 專案頁面則說支援已經發布。就 Isaac ROS 本身而言,專案頁面是更具體、也更新的來源:
- Isaac ROS 4.6.0(2026-08-18)——發行說明:「新增對 Jetson Orin 的支援」與「新增對 JetPack 7.2 的支援」。這是第一個具備該組合的 4.x 版本。
- 支援平台:「本表定義的平台是 Isaac ROS 測試並正式支援的唯一硬體與軟體組合。」Jetson 資料列:「Jetson Thor (T5000 and T4000) and Jetson Orin」、JetPack 7.2、儲存「128+ GB NVMe SSD」。表中寫的是「Jetson Orin」(系列),而不是「Orin Nano」。
- 基準測試: 性能表有專門的「Orin Nano Super 8GB」欄位,且是實際數據——例如 AprilTag Node 在 720p 下 104 fps,Mobile SAM graph 在 720p 下 4.80 fps。這些是 NVIDIA 為此裝置公布的數字,不是鉅犀的實測。較重的工作負載顯示為破折號(「–」):FoundationPose、Grounding DINO 與完整 SAM 並未列為可執行。
- Isaac ROS 5.0.0(2026-09-21) 轉向 ROS 2 Lyrical Luth。公開的 ROS 2 apt 倉庫不提供 Ubuntu 24.04 的 ROS 2 Lyrical 套件;NVIDIA 在自己的 Isaac ROS Buildfarm CDN 上發布它們。Isaac ROS 4.6 仍留在 ROS 2 Jazzy。若要走主流的 Jazzy 技術棧,請選 4.6。
投入之前必須知道的缺口:
- 沒有 Orin Nano 的設定章節。 Jetson 實作指南只涵蓋 Jetson AGX Thor 與 Jetson AGX Orin;唯一與 Orin Nano 相關的連結是電源設定指南。
- 預期你要有 NVMe SSD。 儲存欄寫著「128+ GB NVMe SSD」。本套件出貨時完全沒有附儲存裝置,因此只靠 microSD 的配置超出官方陳述的預期(見快速開始)。
- 版本落差。 4.6 的設定頁要求你從
cat /etc/nv_tegra_release確認「R39 (release), REVISION: 2.0」(L4T r39.2.0);本套件出貨為 JetPack 7.2.1 = L4T r39.2.1。遷移正式生產的機器人之前,請先在 Docker 中驗證。 - 攝像頭與 OpenCV。 Intel RealSense 攝像頭「僅支援 Docker 模式。不支援虛擬環境與裸機模式」。JetPack 7.2 另會安裝 OpenCV 4.8.0,而 Isaac ROS 是以 4.6.0 測試——修正方式在下方的安裝步驟中。
- 5.0 的一項退步。 在 Isaac ROS 5.0 中,DNN 影像編碼器的吞吐量可能低於 4.6。如果那個節點對你很重要,請考慮 4.6。
重要: 如果 Isaac ROS 在你的關鍵路徑上,請權衡時機。JetPack 7.2 上的支援是真的,但很新(2026 年 8 月),且 Orin Nano 的文件很薄。本套件在 JetPack 6.2 時代(Isaac ROS 3.2 Update 1,2025 年 1 月)就已經是受支援的 Isaac ROS 目標。需要最成熟組合、又承受不了首發版動盪的團隊,有充分理由留在 JetPack 6.2 時代的配置。其他人:搬到 7.2.1,但投入之前先在本套件的 Docker 中驗證你的確切管線。
模擬與訓練——另一台機器
Isaac Sim 6.0 無法在本套件上執行。Linux x86_64 路徑公布的門檻:GeForce RTX 4080、16 GB VRAM、32 GB RAM、50 GB SSD。「不支援沒有 RT 核心的 GPU(A100、H100)。」aarch64 構建「目前僅支援 DGX Spark 系統」。在 Isaac ROS 的模擬工作流程中,「Isaac Sim 在提供感測器資料與世界資訊的 x86_64 機器上執行」——Jetson 是部署目標。
在機器人學習的重負載端,分工也一樣:GR00T 1.7 的後訓練需要至少 48 GB VRAM,而 NVIDIA 的參考工作流程使用 Jetson AGX Thor 作為實體機器人的邊緣電腦。原則:在 PC 上模擬與訓練,在套件上部署與執行推論。如果你考慮 Orin Nano 的原因是 Isaac Sim,那它不適合這份工作。
LeRobot 與 Python 機器人技術棧——相容性問題
- Python 版本問題有明確答案:3.12 沒問題。 Ubuntu 24.04 的系統 Python 是 3.12.3,而 LeRobot(0.6.2)需要 Python 3.12 或更新版本。這次升級不會在 Python 版本上擋住 LeRobot。
- 但上游沒有 JetPack 7.2 路徑。 LeRobot 的官方安裝頁指出,在 Jetson 上預設沒有 GPU 加速的視頻解碼(該函式庫會退回 pyav)、aarch64 的 torchcodec wheel 需要 PyTorch 2.11 或更新版本,而且它的 Jetson Docker 構建以 JetPack 6.2 為目標、由社群維護。沒有任何官方聲明表示目前的 LeRobot 已為 JetPack 7.2 的 CUDA 13 備妥 aarch64 CUDA wheel。
- 所以結論是「需要驗證」——不是「支援」,也不是「壞掉」。 在本套件上圍繞 LeRobot 做設計之前,請先測試你的確切技術棧:安裝它、跑一個小策略,並確認推論用到 GPU。
鉅犀提示: 我們的機器人套件(SO-ARM101、LeKiwi、視覺套件)都以 LeRobot 為基礎。在 JetPack 7.2.1 下的本套件上,上游與鉅犀都還沒有已測試的路徑。JetPack 6.2 是社群維護途徑的參考平台。把專案時程押在本套件的 LeRobot 上之前,請先與鉅犀支援確認(見下載)。
目前就能跑什麼
ROS 2 Jazzy——基礎
JetPack 不含 ROS。可行的途徑是官方 ROS 2 Jazzy 的 Ubuntu 24.04(arm64)deb 安裝,整理自 ROS 2 文件:
sudo apt install software-properties-common
sudo add-apt-repository universe
sudo apt update && sudo apt install curl -y
export ROS_APT_SOURCE_VERSION=$(curl -s https://api.github.com/repos/ros-infrastructure/ros-apt-source/releases/latest | grep -F "tag_name" | awk -F'"' '{print $4}')
curl -L -o /tmp/ros2-apt-source.deb "https://github.com/ros-infrastructure/ros-apt-source/releases/download/${ROS_APT_SOURCE_VERSION}/ros2-apt-source_${ROS_APT_SOURCE_VERSION}.$(. /etc/os-release && echo ${UBUNTU_CODENAME:-${VERSION_CODENAME}})_all.deb"
sudo dpkg -i /tmp/ros2-apt-source.deb
sudo apt update
sudo apt install ros-jazzy-ros-base    # or: ros-jazzy-desktop
source /opt/ros/jazzy/setup.bash
Isaac ROS 4.6——當你需要加速感知時
從 NVIDIA 的 apt 倉庫安裝(官方頁面列出確切的 keyring 指令):倉庫 https://isaac.download.nvidia.com/isaac-ros/release-4.6、頻道 noble-jetpack;中國鏡像 isaac.download.nvidia.cn。然後:
sudo apt-get install isaac-ros-cli
mkdir -p ~/workspaces/isaac_ros-dev/src
echo 'export ISAAC_ROS_WS="${ISAAC_ROS_WS:-${HOME}/workspaces/isaac_ros-dev/}"' >> ~/.bashrc
先移除一次預裝的 OpenCV 4.8.0(見上方的缺口清單);Isaac ROS 之後會自動安裝它鎖定的 OpenCV 4.6.0:
sudo apt-get remove -y libopencv* opencv*NVIDIA 建議使用 Docker:「對多數使用者而言,Docker 是推薦選項。它提供與主機系統最高程度的隔離。」這也符合 RealSense 攝像頭的要求(僅限 Docker)。
NemoClaw 與智能體技術棧
安裝程式會自動偵測 NVIDIA Jetson 裝置(Orin 與 Thor),並套用 JetPack 專屬的主機配置。兩個但書:該專案處於 alpha(「Early preview」),且其官方平台矩陣沒有 Jetson 資料列,所以支援屬於事實上的、而非官方聲明。官方陳述的最低 RAM 是 8 GB(建議 16 GB),約 2.4 GB 的沙箱映像有文件記載的記憶體不足風險。見智能體 AI。
建議
- 只用 ROS 2: 現在就以 JetPack 7.2.1 + ROS 2 Jazzy 來建置。這可行。
- Isaac ROS 是你的關鍵: 自 2026 年 8 月起受支援,但很新,且 Orin Nano 文件很薄。請在 Docker 中驗證;規劃 NVMe。如果你需要最成熟的組合,留在 JetPack 6.2 時代的配置依然站得住腳——重建成本(無論走哪條路)見遷移指南。
- 需要模擬或訓練: 請另外編列一台 RTX PC(Isaac Sim),以及一台 Thor 等級裝置處理 GR00T 級的工作。本套件兩者都做不了。
- 以 LeRobot 為基礎: 需要驗證。請先測試;有文件記載的途徑以 JetPack 6.2 為參考。
- 不要為了以下用途買本套件: Isaac Sim、GR00T 後訓練,或即時執行完整 SAM / Grounding DINO / FoundationPose 級的工作負載——後三者在 NVIDIA 針對此裝置的基準表中並未列為可執行。
仍未明朗
- micro-ROS: 找不到官方針對 Jetson 的頁面(兩個官方 micro.ros.org 網址目前回傳 404)。請把這個組合視為未經驗證。
- Isaac ROS 5.0 之後的 ROS 發行版: 推薦 Jazzy 的論壇回答早於 5.0(2026-09-21);找不到 5.0 之後的聲明。
- JetPack 7.2 上的 LeRobot: 沒有官方聲明;投入之前請先確認 CUDA 13 的 PyTorch aarch64 wheel 供應情況。
- 只用 microSD 的配置搭配 Isaac ROS: 支援表寫的是 NVMe,但沒有針對 Orin Nano 另行重申。
- 「Jetson Orin」與「Orin Nano」之別: 平台表用的是系列名稱;「Orin Nano Super 8GB」只出現在基準表。NVIDIA 是否把兩者視為不同的支援聲明,尚未釐清。
- DeepStream 與 TensorRT Edge-LLM: 本次機器人審查未重新驗證——見各自的專頁。
資料來源
- Isaac ROS——Getting Started(支援平台、Docker、ROS 2 Lyrical;查閱於 2026-09-26)
- Isaac ROS 4.6——Getting Started(Jazzy 搭配、apt 安裝、OpenCV 注意事項;查閱於 2026-09-26)
- Isaac ROS 5.0——Getting Started(x86_64 上的 Isaac Sim;查閱於 2026-09-26)
- Isaac ROS——發行說明(4.6.0 與 5.0.0 說明;RealSense 與 DNN 編碼器限制;查閱於 2026-09-26)
- Isaac ROS——性能(Orin Nano Super 8GB 基準欄位;查閱於 2026-09-26)
- Isaac ROS Buildfarm CDN(Ubuntu 24.04 的 ROS 2 Lyrical 套件;查閱於 2026-09-26)
- Isaac Sim 6.0 安裝需求(查閱於 2026-09-26)
- GR00T 端到端工作流程——前置條件(查閱於 2026-09-26)
- NVIDIA 開發者論壇——「Is ROS2 Jazzy the correct version...」(員工回答;論壇,非官方文件)(查閱於 2026-09-26)
- ROS 2 Jazzy 安裝——deb 套件(上游)(查閱於 2026-09-26)
- ROS 2 Jazzy 安裝——apt 倉庫(上游)(查閱於 2026-09-26)
- LeRobot 安裝指南(上游)(查閱於 2026-09-26)
- LeRobot pyproject.toml(上游)(Python 與 torchcodec 版本鎖定;查閱於 2026-09-26)
- Ubuntu Noble——python3 套件(Python 3.12.3;查閱於 2026-09-26)
- NemoClaw——前置條件(查閱於 2026-09-26)
- NemoClaw——平台支援矩陣(alpha 階段;沒有 Jetson 資料列;查閱於 2026-09-26)
- NemoClaw——安裝程式故障排除(Jetson 自動偵測)(查閱於 2026-09-26)
- NVIDIA——Build a Claw(「Install OpenClaw on Your NVIDIA Jetson Orin Nano™」)(查閱於 2026-09-26)
- JetPack 7.2.1 下載頁(元件矩陣將 Isaac ROS 列為「Coming soon」)(查閱於 2026-09-26)
狀態:草稿,待 cheny 審核。生態可用性變化很快——在依賴本表之前,請重新查核文中連結的 NVIDIA 與上游頁面。尚未由鉅犀科技在實體硬體上驗證。
NVIDIA® 與 Jetson™ 是 NVIDIA Corporation 的商標。本頁面由鉅犀科技發布,並非 NVIDIA 官方出版物。