

STM32F103:GPS 解析輸出
1. 學習目標
本次課程我們主要學習使用STM32F103C8T6和GPS模組模組實現位置資訊解析輸出功能。
2. 課前準備
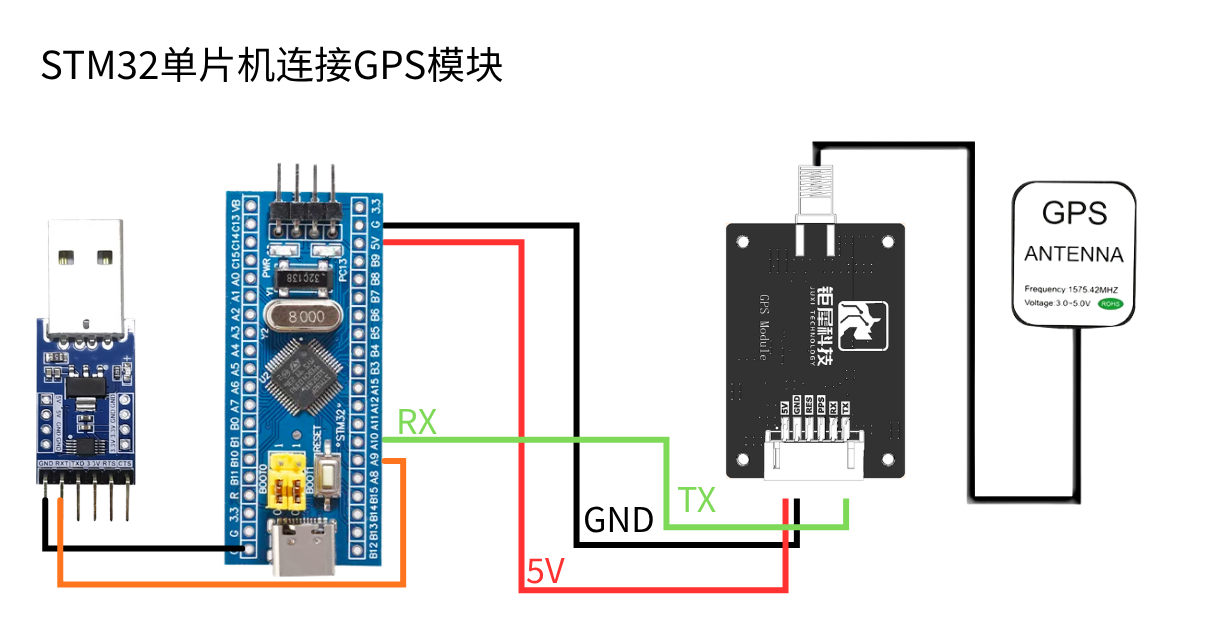
GPS模組採用的是UART和USB通訊,這裏使用STM32的UART口讀取資訊,將模組的TXD連接STM32F103C8T6板子的PA10引腳。VCC和GND分別連接STM32F103C8T6的5V和GND;TTL模組的GND和RXD分別與STM32的GND和PA9連接。
3. 程式
模組的波特率為9600。
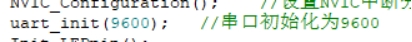
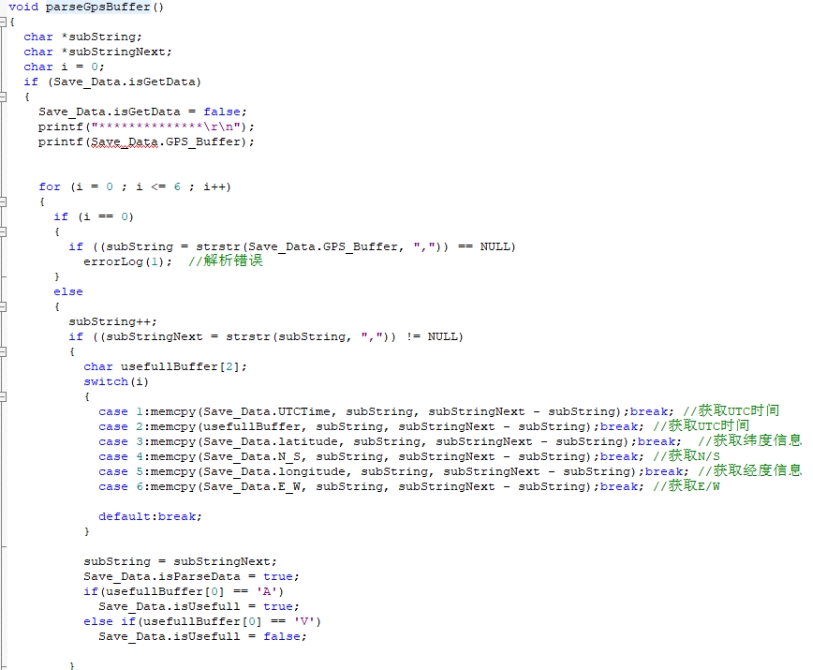
讀取並解析接收到的數據。
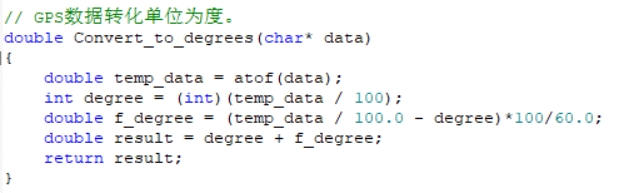
將經緯度資訊的單位轉化為度
通過串口列印接收到的數據。
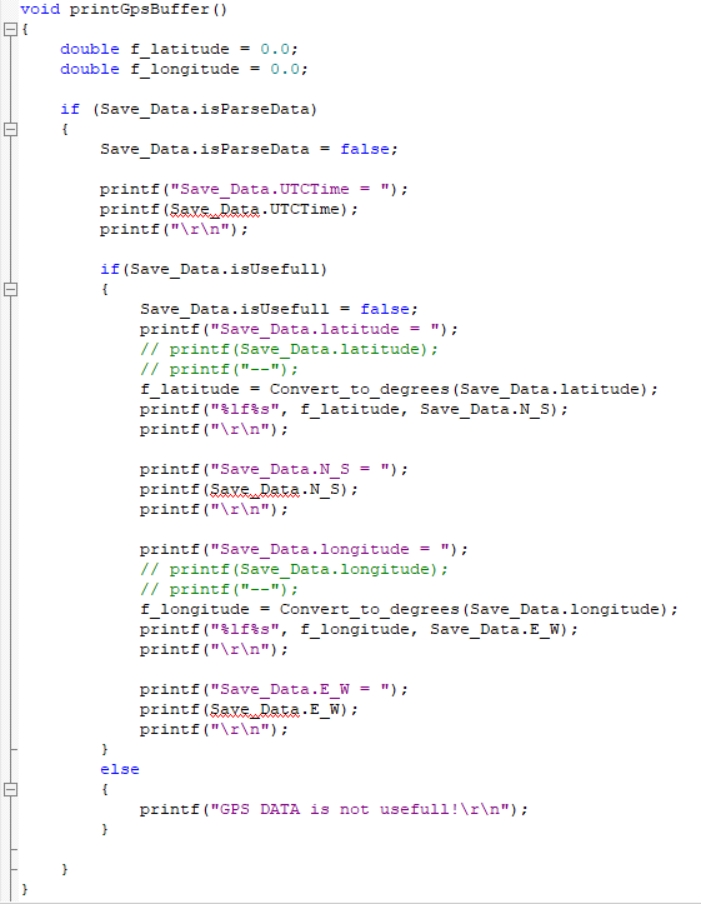
注意:其實GPS/北斗定位的座標系值並不是簡單的100倍關係,而是需要做一次度分秒的轉換的。則我們獲取的GPS/北斗座標值,如北緯2429.53531,東經11810.78036,需要做如下計算:24+(29.53531/60)≈ 24.49225517 118+(10.78036/60)≈118.17967267。並且不同單片機可能存在數據轉化精度的問題而存在一定誤差。
4. 實驗現象
模組通電後,需要32s左右的時間啓動,之後模組上的串口列印狀態燈會持續閃爍,此時可以正常接收數據。
程式下載後執行,打開串口軟件,波特率設定為9600,串口會循環列印現在的位置資訊。
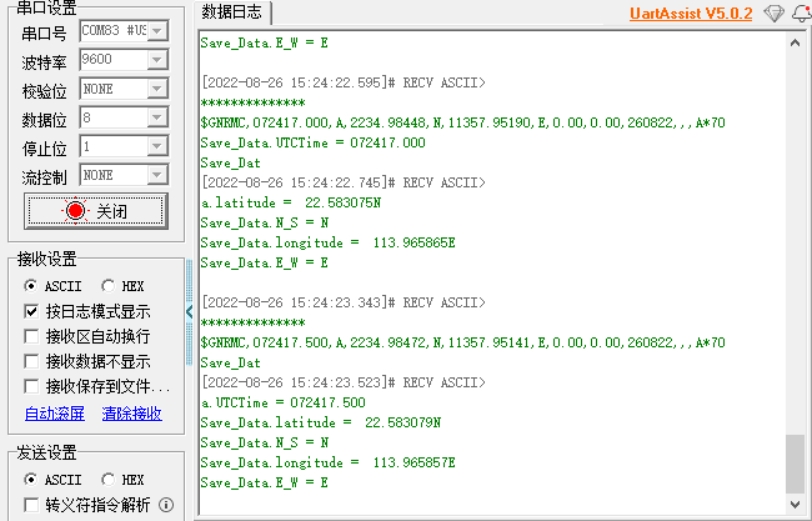
注意,模組天線需要在室外,否則可能搜索不到GPS信號。