

PWM 網頁控制
本頁是網頁控制的 PWM(ESP32-S3)版專用說明。通用介面、啟動方式、預設姿態、攝影機遙操作見 網頁控制總覽。
硬體與燒錄
- 接線、GPIO、供電和伺服馬達型號見 PWM 接線、GPIO 與供電。
- 韌體燒錄(ESP-IDF 或預編譯 bin)見 PWM 快速上手。
- 上位機↔ESP32 固定 115200 8N1;伺服馬達本身沒有鮑率。
網頁連線
- 頂部「驅動」下拉選 PWM(ESP32-S3)
- 點 新增序列埠…,選中 ESP32-S3 的 USB 序列埠
- 點 連線:頁面會自動握手(NOP)、發送左右手選擇並回中位
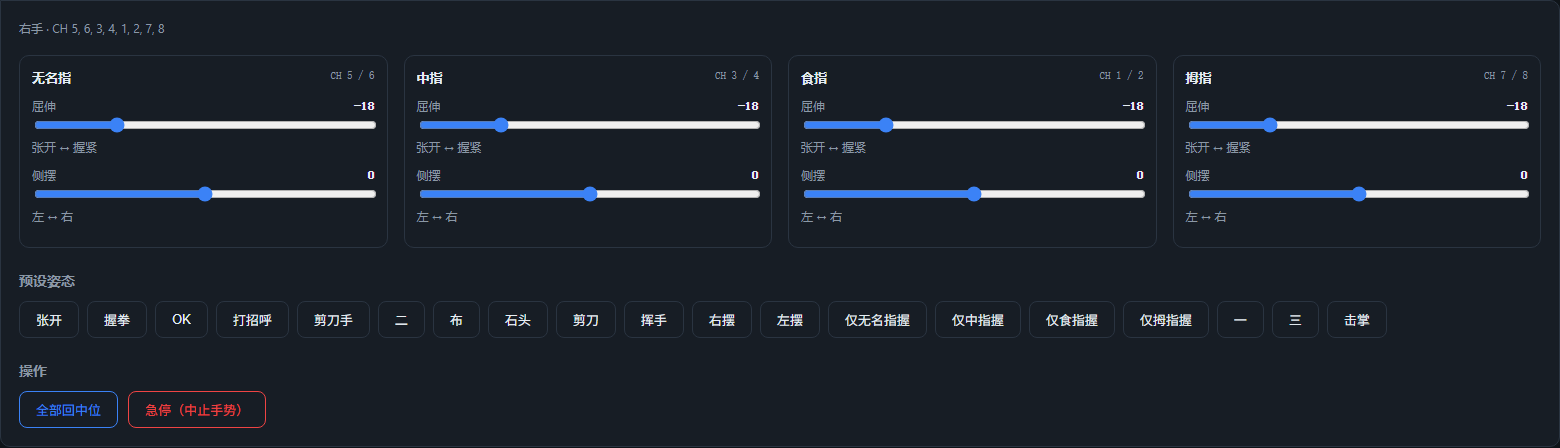
- 之後用滑桿、預設姿態、攝影機遙操作控制;手指標題顯示 CH 1/2 …(PWM 通道號)

和 SCS0009 版的差異
| 項目 | SCS0009 匯流排版 | PWM 版 |
|---|---|---|
| 序列埠鮑率 | 1,000,000 | 115,200 |
| 驅動板 | USB 匯流排驅動板 | ESP32-S3 + PWM 轉接板 |
| 力矩 | 可開啟/釋放 | 無(韌體沒有力矩命令,按鈕會隱藏) |
| 急停 | 鬆開全部力矩 | 發送 0xFF 中止手勢,伺服馬達仍通電保持位置 |
| 速度 | 支援速度參數 | 直驅幀無速度參數 |
| 回饋 | 位置/溫度/電壓/速度回讀 | 無回讀,無法偵測堵轉或失步 |
| 左右手 | 不同伺服馬達 ID | 同一組通道,發 0xF1 切換(主要影響韌體手勢;網頁姿態用各自手的映射) |
角度標定
網頁把姿態值換算成 8 路 0–180° 角度,預設公式:
angle = 90 + dir × scale × 姿態值 + offset- 每根手指第一個通道
dir = -1,第二個通道dir = +1 - 預設
scale = 1、offset = 0,即直接鏡像伺服馬達軸角度 mirror_pose為真時先交換每指兩個姿態值(本儲存庫左右手均開啟)
如果實機方向相反或中位偏了,編輯 config.json 的 pwm.calibration:
jsonc
"pwm": {
  "calibration": {
    "right": {
      "pointer": { "scale": 1.0, "offset_deg": [0, 0] }
    }
  }
}- 方向相反:把對應指的
scale改為-1 - 中位偏移:調
offset_deg(兩個通道分別調) - 逐指步驟:回中位 → 單獨拖動一根手指 → 觀察方向/中位 → 改
scale/offset_deg→ 重新整理頁面重試
常見問題
- 連線失敗 / ESP32 無回應:確認鮑率是 115200、選的是 ESP32 的 COM 埠、5 V/3 A 供電和共地;開啟序列埠後 ESP32 可能重置,頁面會自動重試 NOP
- 伺服馬達不動或抖動:先確認伺服馬達是 333 Hz 數位伺服馬達(PTK 7452 MG-D 或同類),電源足夠;SG90 需改韌體
- 方向反了:改對應指的
scale為-1 - 中位不對:調對應通道的
offset_deg - 提示「忙碌(手勢執行中)」:韌體正在執行內建手勢,等它完成或點急停(
0xFF) - 掃描伺服馬達:
tools/scan_servos.py只適用於 SCS0009;PWM 用AmazingHand-PWM/tools/serial_test.py或網頁