

PWM 网页控制
本页是网页控制的 PWM(ESP32-S3)版专用说明。通用界面、启动方式、预设姿态、摄像头遥操作见 网页控制总览。
硬件与烧录
- 接线、GPIO、供电和舵机型号见 PWM 接线、GPIO 与供电。
- 固件烧录(ESP-IDF 或预编译 bin)见 PWM 快速上手。
- 上位机↔ESP32 固定 115200 8N1;舵机本身没有波特率。
网页连接
- 顶部“驱动”下拉选 PWM(ESP32-S3)
- 点 添加串口…,选中 ESP32-S3 的 USB 串口
- 点 连接:页面会自动握手(NOP)、发送左右手选择并回中位
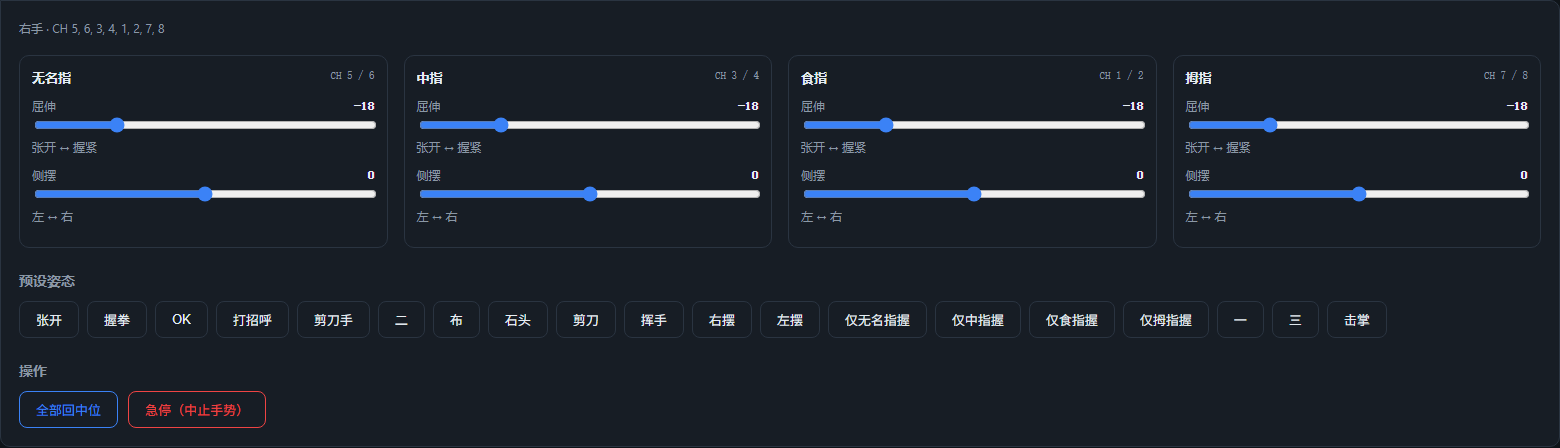
- 之后用滑块、预设姿态、摄像头遥操作控制;手指标题显示 CH 1/2 …(PWM 通道号)

和 SCS0009 版的差异
| 项目 | SCS0009 总线版 | PWM 版 |
|---|---|---|
| 串口波特率 | 1,000,000 | 115,200 |
| 驱动板 | USB 总线驱动板 | ESP32-S3 + PWM 转接板 |
| 力矩 | 可开启/释放 | 无(固件没有力矩命令,按钮会隐藏) |
| 急停 | 松开全部力矩 | 发送 0xFF 中止手势,舵机仍通电保持位置 |
| 速度 | 支持速度参数 | 直驱帧无速度参数 |
| 反馈 | 位置/温度/电压/速度回读 | 无回读,无法检测堵转或失步 |
| 左右手 | 不同舵机 ID | 同一组通道,发 0xF1 切换(主要影响固件手势;网页姿态用各自手的映射) |
角度标定
网页把姿态值换算成 8 路 0–180° 角度,默认公式:
angle = 90 + dir × scale × 姿态值 + offset- 每根手指第一个通道
dir = -1,第二个通道dir = +1 - 默认
scale = 1、offset = 0,即直接镜像舵机轴角度 mirror_pose为真时先交换每指两个姿态值(本仓库左右手均开启)
如果实机方向相反或中位偏了,编辑 config.json 的 pwm.calibration:
jsonc
"pwm": {
  "calibration": {
    "right": {
      "pointer": { "scale": 1.0, "offset_deg": [0, 0] }
    }
  }
}- 方向相反:把对应指的
scale改为-1 - 中位偏移:调
offset_deg(两个通道分别调) - 逐指步骤:回中位 → 单独拖动一根手指 → 观察方向/中位 → 改
scale/offset_deg→ 刷新页面重试
常见问题
- 连接失败 / ESP32 无响应:确认波特率是 115200、选的是 ESP32 的 COM 口、5 V/3 A 供电和共地;打开串口后 ESP32 可能复位,页面会自动重试 NOP
- 舵机不动或抖动:先确认舵机是 333 Hz 数字舵机(PTK 7452 MG-D 或同类),电源足够;SG90 需改固件
- 方向反了:改对应指的
scale为-1 - 中位不对:调对应通道的
offset_deg - 提示“忙(手势执行中)”:固件正在执行内置手势,等它完成或点急停(
0xFF) - 扫描舵机:
tools/scan_servos.py只适用于 SCS0009;PWM 用AmazingHand-PWM/tools/serial_test.py或网页