

JetPack 7.2 上的机器人开发——Orin Nano 上哪些能用
JetPack 7.2 把本套件带入了新一代平台:Ubuntu 24.04、CUDA 13, 以及塑造每一项 AI 负载的 8GB 内存上限。机器人生态仍在追赶这次 迁移。有些部分如今已经可用,有些不行,还有些无法从任何官方页面得到核实。
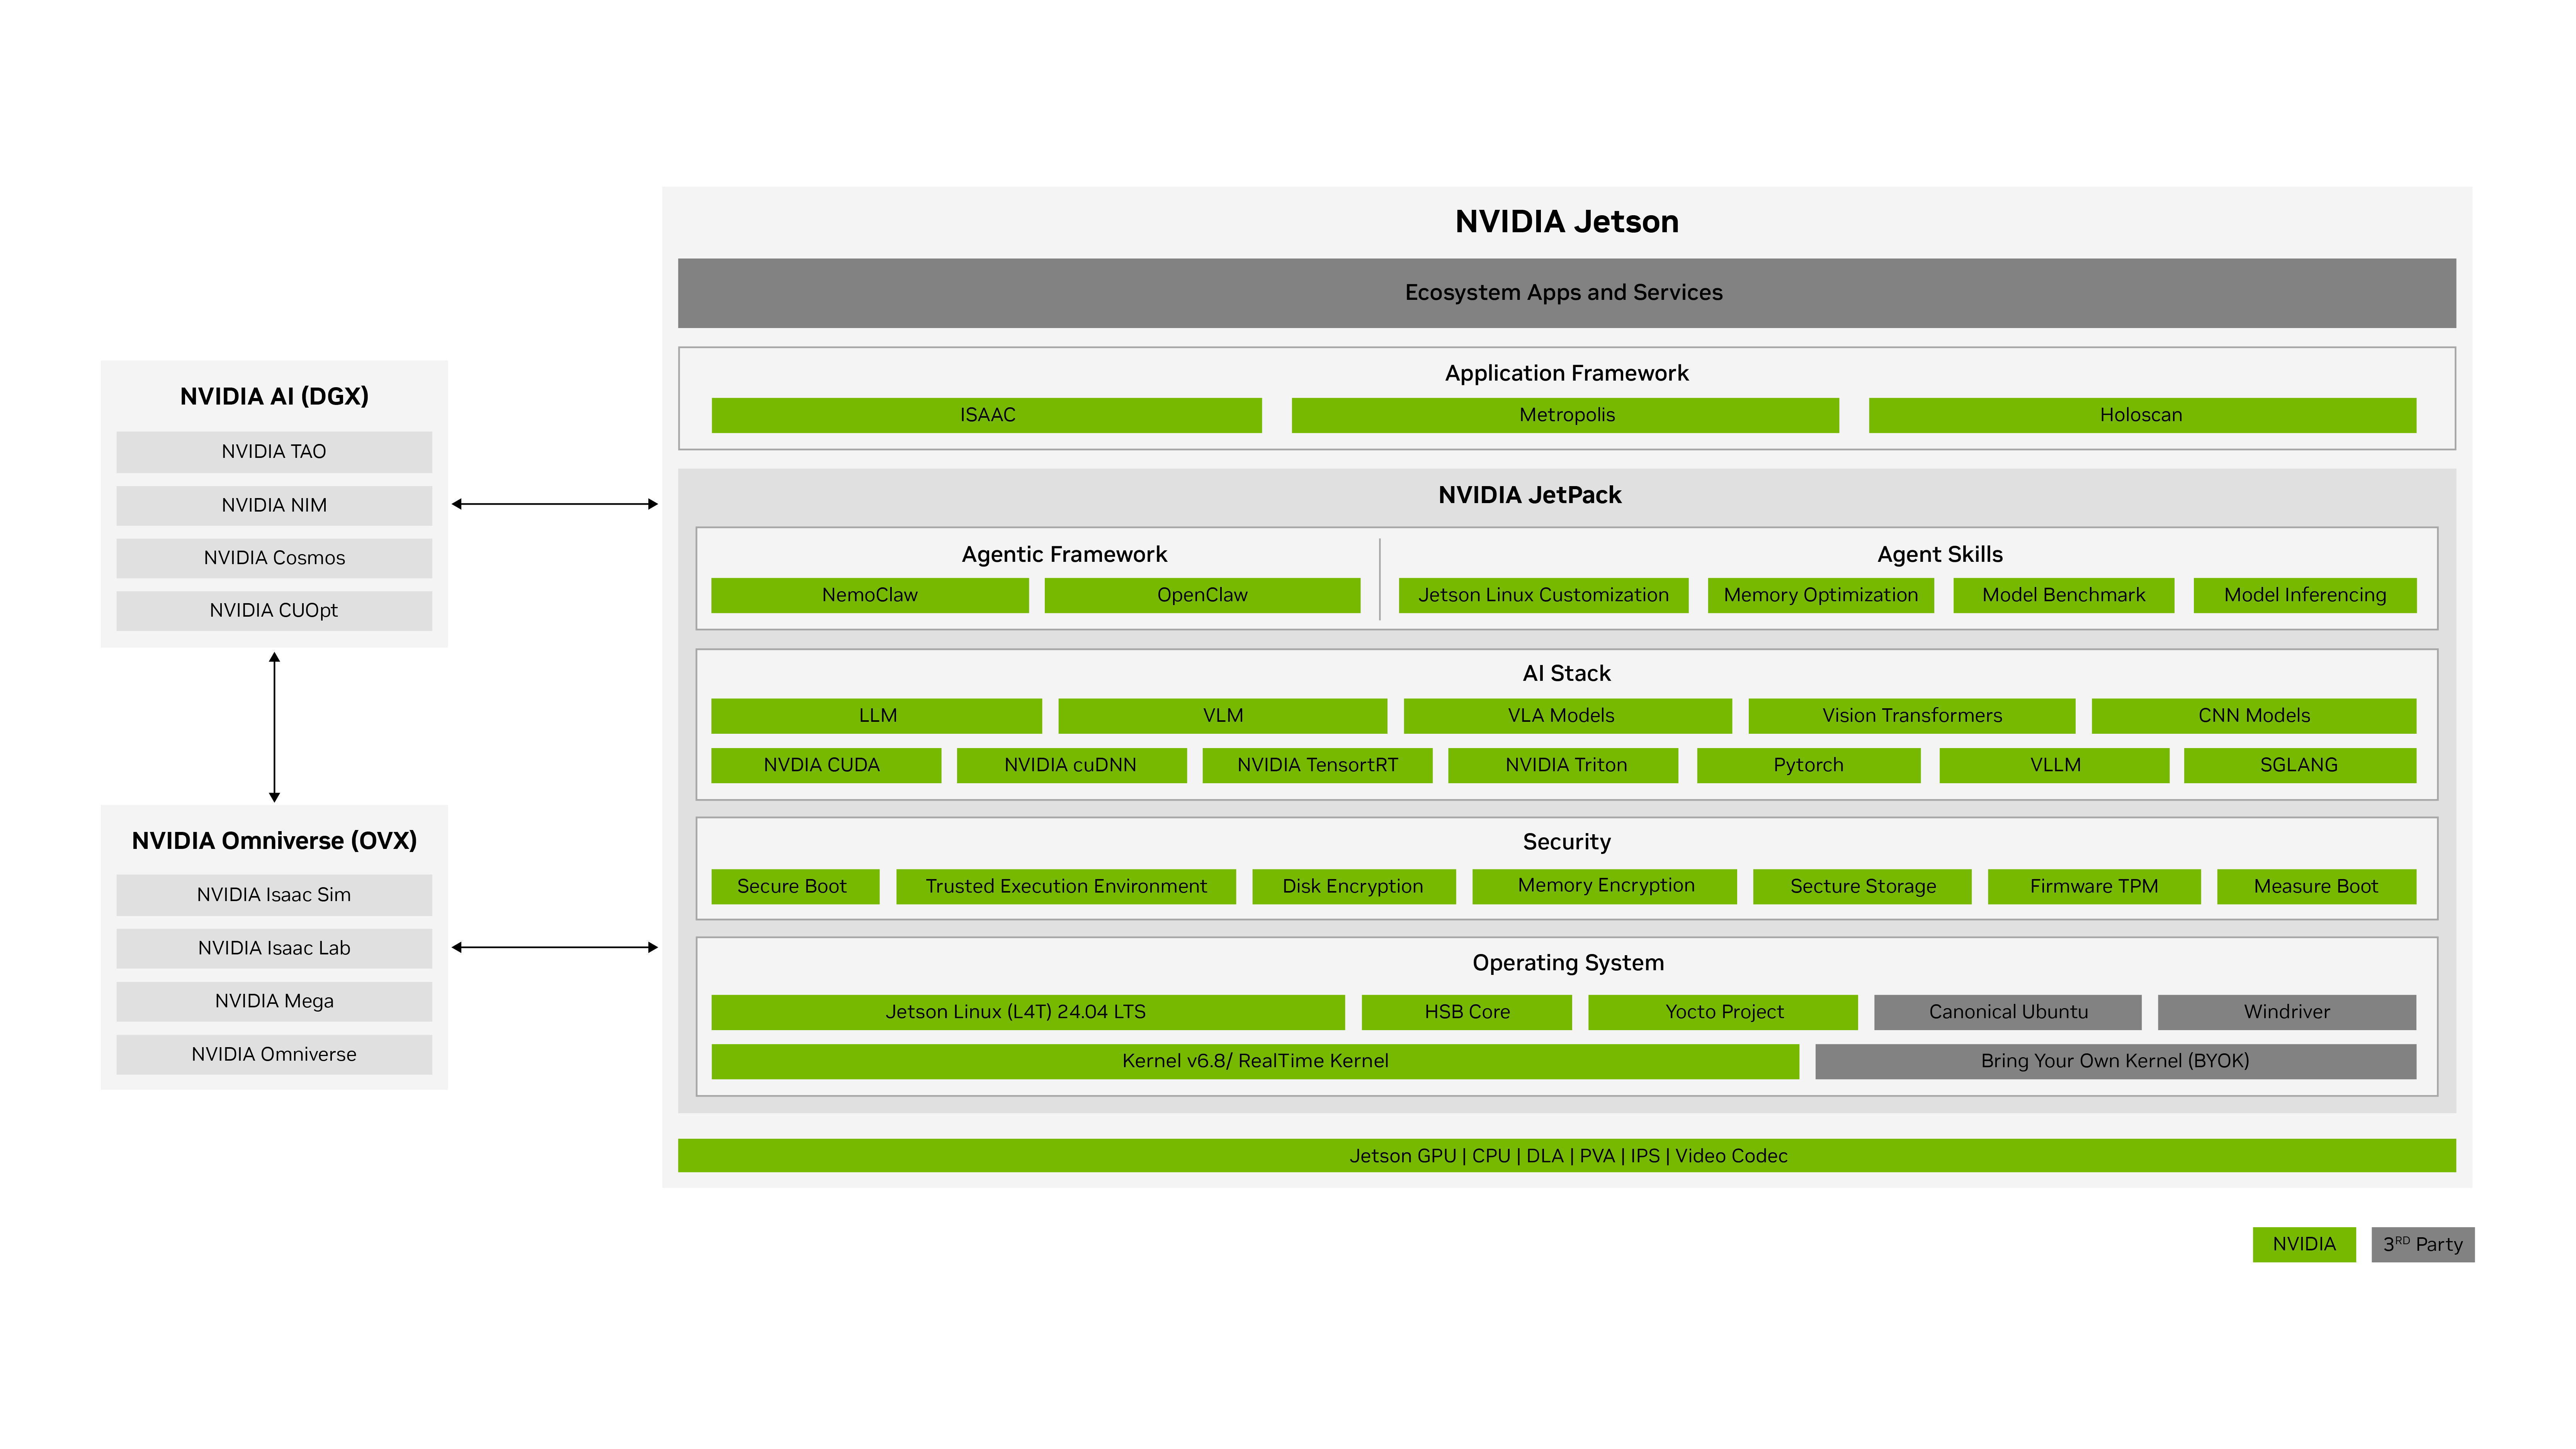
本页是现状说明,不是教程。这里的一切仅经文档核对——钜犀尚未在硬件上测试过 这些技术栈。读任何机器人相关页面时都请留意日期:这个生态的多个部分在 2026 年 8 月和 9 月发生了变动。下图中,右侧的大块内容在套件上运行; Isaac Sim 与 Isaac Lab 位于左侧的 Omniverse 区块,那是一台独立的主机。
状态表(2026-09-26 核查)
| 你需要什么 | 在 JetPack 7.2.1 / Orin Nano(8GB)上的状态 | 备注 |
|---|---|---|
| ROS 2(核心) | ✅ 可用 | JetPack 不安装也不要求任何 ROS 发行版。ROS 2 Jazzy 有官方的 Ubuntu 24.04 arm64 软件包。一份 NVIDIA 员工在论坛的回答(2026-09-07)称 Jazzy 是“JetPack 7.2.1 推荐的 ROS 发行版”。论坛回答不是官方文档。安装步骤见下文。 |
| Isaac ROS(硬件加速的 ROS 2) | ⚠️ 2026 年 8 月已发布——但确有缺口 | Isaac ROS 4.6.0 发布说明:“新增对 Jetson Orin 的支持”与“新增对 JetPack 7.2 的支持”。Orin Nano Super 8GB 出现在 NVIDIA 的官方基准表中。但实操指南没有 Orin Nano 章节,支持表预期使用 NVMe SSD,而 NVIDIA 的 JetPack 页面仍写着“即将推出”。详情见下文。 |
| Isaac Sim / Isaac Lab(仿真) | ⛔ 无法在本套件上运行 | 需要一台搭载 RTX GPU 的 x86_64 主机(最低 GeForce RTX 4080、16 GB VRAM、32 GB 内存)。不支持没有 RT 核心的 GPU。aarch64 构建只面向 DGX Spark。在仿真工作流中,仿真器运行在 x86_64 机器上,而不是 Jetson。 |
| GR00T(人形基础模型) | ⛔ 不在本套件上 | GR00T 1.7 的后训练需要至少 48 GB VRAM 的 GPU。NVIDIA 的参考工作流使用 Jetson AGX Thor 作为真机的边缘计算机。同一工作流把演示数据转换为 LeRobot 格式——软件方向一致,但算力不在这里。 |
| LeRobot 风格的 Python 技术栈(SO-ARM101、LeKiwi、视觉套件) | ⚠️ 需要验证 | Python 版本下限满足(Ubuntu 24.04 自带 Python 3.12.3;LeRobot 要求 3.12 或更新)。但上游没有官方的 JetPack 7.2 路径,文档记载的 Jetson 路线是社区为 JetPack 6.2 维护的。投入前请先测试你的具体技术栈。 |
| DeepStream | — 本次评审未核实 | 有专属页面——见 DeepStream 视频分析。本次机器人评审没有重新核查 DeepStream 支持矩阵。 |
| TensorRT Edge-LLM | — 本次评审未核实 | 有专属页面——见本地 LLM 推理。与机器人的关联主要是通过 VLA 类模型。 |
| NemoClaw(智能体技术栈) | ⚠️ 可用,事实上的支持 | 安装脚本会自动检测 Jetson(Orin 与 Thor),NVIDIA 官网也在宣传 “Install OpenClaw on Your NVIDIA Jetson Orin Nano”(在你的 NVIDIA Jetson Orin Nano 上安装 OpenClaw)。但官方平台矩阵没有 Jetson 行,且项目处于 alpha / “Early preview”阶段。8GB 是标称的最低内存(建议 16 GB),有文档记载的 OOM 风险。见智能体 AI。 |
JetPack 7.2 上的 Isaac ROS——官方页面如今怎么说
NVIDIA 的页面彼此不一致。 JetPack 7.2.1 下载页仍然列着 “NVIDIA Isaac™ ROS——即将推出”。Isaac ROS 项目页面则说支持已经发布。就 Isaac ROS 本身 而言,项目页面是更具体的来源,而且更新:
- Isaac ROS 4.6.0(2026-08-18)——发布说明:“新增对 Jetson Orin 的 支持”与“新增对 JetPack 7.2 的支持”。第一个具备该组合的 4.x 版本。
- 支持的平台:“本表定义的平台是 Isaac ROS 测试并官方支持的仅有的硬件与 软件组合。”Jetson 行:“Jetson Thor(T5000 与 T4000)和 Jetson Orin”、 JetPack 7.2、存储“128+ GB NVMe SSD”。表里写的是“Jetson Orin”(家族), 而不是“Orin Nano”。
- **基准:**性能表有一列专门的 “Orin Nano Super 8GB”,条目具体——例如 720p 下的 AprilTag Node,104 fps;720p 下的 Mobile SAM graph,4.80 fps。 这些是 NVIDIA 为这台设备发布的数字,不是钜犀实测。更重的负载显示为短横线 (“–”):FoundationPose、Grounding DINO 与完整版 SAM 未列为可运行。
- **Isaac ROS 5.0.0(2026-09-21)**转向 ROS 2 Lyrical Luth。公共的 ROS 2 apt 仓库不为 Ubuntu 24.04 提供 ROS 2 Lyrical 软件包;NVIDIA 自行在 Isaac ROS Buildfarm CDN 上发布。Isaac ROS 4.6 仍留在 ROS 2 Jazzy。 主流 Jazzy 技术栈请选 4.6。
投入前需要知道的缺口:
- 没有 Orin Nano 配置章节。 Jetson 实操指南只覆盖 Jetson AGX Thor 与 Jetson AGX Orin;唯一与 Orin Nano 相关的链接是电源设置指南。
- 预期使用 NVMe SSD。 存储一列写的是“128+ GB NVMe SSD”。本套件完全 不带存储,因此只有 microSD 的配置处于所述预期之外(见快速开始)。
- 版本偏差。 4.6 的设置页面要求你从
cat /etc/nv_tegra_release确认 “R39 (release), REVISION: 2.0”(L4T r39.2.0);本套件搭载 JetPack 7.2.1 = L4T r39.2.1。迁移生产机器人之前,先在 Docker 中验证。 - 摄像头与 OpenCV。 Intel RealSense 摄像头“仅在 Docker 模式下受支持。 虚拟环境与裸机模式不受支持。”JetPack 7.2 还会安装 OpenCV 4.8.0,而 Isaac ROS 是在 4.6.0 上测试的——修复方法见下文安装步骤。
- 一处 5.0 的回归。 在 Isaac ROS 5.0 中,DNN 图像编码器的吞吐量可能低于 4.6。如果该节点对你重要,请考虑 4.6。
重要:如果 Isaac ROS 在你的关键路径上,请权衡时机。JetPack 7.2 上的 支持是真实的,但很新(2026 年 8 月),而且 Orin Nano 的文档很薄。早在 JetPack 6.2 时代(Isaac ROS 3.2 Update 1,2025 年 1 月),本套件就已经是 Isaac ROS 的支持目标。一个需要最久经验证的组合、且无法承受首版发布期 反复变动的团队,有站得住脚的理由继续留在 JetPack 6.2 时代的配置上。 其他人:迁到 7.2.1,但在投入之前,先在本套件的 Docker 里验证你的确切 流水线。
仿真与训练——另一台机器
Isaac Sim 6.0 无法在本套件上运行。已发布的 Linux x86_64 路径最低要求: GeForce RTX 4080、16 GB VRAM、32 GB 内存、50 GB SSD。“不支持没有 RT 核心的 GPU(A100、H100)。”aarch64 构建“目前仅在 DGX Spark 系统上受支持”。在 Isaac ROS 的仿真工作流中,“Isaac Sim 运行在 x86_64 机器上,提供传感器数据 与世界信息”——Jetson 是部署目标。
在机器人学习的重负载一端,分工同样如此:GR00T 1.7 的后训练需要至少 48 GB 的 VRAM,NVIDIA 的参考工作流使用 Jetson AGX Thor 作为真机的边缘 计算机。规则:在 PC 上仿真与训练,在套件上部署与运行推理。如果 Isaac Sim 是你考虑 Orin Nano 的理由,那它并不适合这份工作。
LeRobot 与 Python 机器人技术栈——兼容性问题
- Python 版本问题有明确答案:3.12 没问题。 Ubuntu 24.04 的系统 Python 是 3.12.3,而 LeRobot(0.6.2)要求 Python 3.12 或更新。这次升级不会以 Python 版本为由挡住 LeRobot。
- 但上游没有 JetPack 7.2 路径。 LeRobot 的官方安装页面写道:在 Jetson 上默认没有 GPU 加速的视频解码(该库回退到 pyav)、aarch64 的 torchcodec wheel 需要 PyTorch 2.11 或更新,并且它的 Jetson Docker 构建针对的是 JetPack 6.2、由社区维护。没有任何官方声明说目前的 LeRobot 已为 JetPack 7.2 的 CUDA 13 备好了 aarch64 CUDA wheel。
- 所以:“需要验证”——既不是“支持”,也不是“不能用”。 在围绕 LeRobot 设计本套件上的方案之前,先测试你的具体技术栈:装上它,跑一个小策略, 并确认推理确实用了 GPU。
钜犀提示: 我们的机器人套件(SO-ARM101、LeKiwi、视觉套件)构建在 LeRobot 之上。在本套件 + JetPack 7.2.1 上,无论上游还是钜犀都还没有经过 测试的路径。JetPack 6.2 是社区维护路线的参考平台。在把项目排期押在 LeRobot 与这套件的组合上之前,请先与钜犀支持确认(见下载)。
如今就能跑的部分
ROS 2 Jazzy——地基
JetPack 不包含 ROS。可行的路径是面向 Ubuntu 24.04(arm64)的官方 ROS 2 Jazzy deb 安装,以下摘自 ROS 2 文档:
sudo apt install software-properties-common
sudo add-apt-repository universe
sudo apt update && sudo apt install curl -y
export ROS_APT_SOURCE_VERSION=$(curl -s https://api.github.com/repos/ros-infrastructure/ros-apt-source/releases/latest | grep -F "tag_name" | awk -F'"' '{print $4}')
curl -L -o /tmp/ros2-apt-source.deb "https://github.com/ros-infrastructure/ros-apt-source/releases/download/${ROS_APT_SOURCE_VERSION}/ros2-apt-source_${ROS_APT_SOURCE_VERSION}.$(. /etc/os-release && echo ${UBUNTU_CODENAME:-${VERSION_CODENAME}})_all.deb"
sudo dpkg -i /tmp/ros2-apt-source.deb
sudo apt update
sudo apt install ros-jazzy-ros-base    # or: ros-jazzy-desktop
source /opt/ros/jazzy/setup.bash
Isaac ROS 4.6——当你需要加速感知
从 NVIDIA 的 apt 仓库安装(官方页面列出了确切的 keyring 命令):仓库 https://isaac.download.nvidia.com/isaac-ros/release-4.6,频道 noble-jetpack;中国镜像 isaac.download.nvidia.cn。然后:
sudo apt-get install isaac-ros-cli
mkdir -p ~/workspaces/isaac_ros-dev/src
echo 'export ISAAC_ROS_WS="${ISAAC_ROS_WS:-${HOME}/workspaces/isaac_ros-dev/}"' >> ~/.bashrc
预装的 OpenCV 4.8.0 移除一次即可(见上文缺口清单);Isaac ROS 随后会自动安装其固定版本的 OpenCV 4.6.0:
sudo apt-get remove -y libopencv* opencv*NVIDIA 推荐 Docker:“Docker 是大多数用户推荐的选择。它提供与宿主系统最高 级别的隔离。”这也与 RealSense 摄像头的需求一致(仅限 Docker)。
NemoClaw 与智能体技术栈
安装脚本会自动检测 NVIDIA Jetson 设备(Orin 与 Thor),并应用 JetPack 专属的主机配置。两个注意点:项目处于 alpha 阶段(“Early preview”),其 官方平台矩阵没有 Jetson 行,所以支持是事实上的,而非官方声明。8GB 是标称 的最低内存(建议 16 GB),围绕约 2.4 GB 的沙箱镜像有文档记载的 OOM 风险。 见智能体 AI。
建议
- 只用 ROS 2: 今天就基于 JetPack 7.2.1 + ROS 2 Jazzy 构建。这行得通。
- 关键路径上有 Isaac ROS: 自 2026 年 8 月起受支持,但很新,Orin Nano 文档很薄。在 Docker 中验证;规划一块 NVMe。如果需要最久经验证的组合, JetPack 6.2 时代的配置依然站得住脚——两种选择的重新构建成本见 迁移指南。
- 需要仿真或训练: 另外配一台 RTX PC(Isaac Sim)和一台 Thor 级设备 做 GR00T 级工作。本套件两样都做不了。
- 构建在 LeRobot 之上: 需要验证。先测试;JetPack 6.2 是文档路线的参考。
- 不要为以下用途买这套件: Isaac Sim、GR00T 后训练,或实时的完整 SAM / Grounding DINO / FoundationPose 级负载——最后这三者在 NVIDIA 为 这台设备发布的基准表里都未列为可运行。
仍不明确的部分
- micro-ROS: 没有找到 Jetson 专属的官方页面(两个 micro.ros.org 官方 URL 目前返回 404)。请把这对组合视为未验证。
- Isaac ROS 5.0 之后的 ROS 发行版: 推荐 Jazzy 的论坛回答早于 5.0 (2026-09-21);未找到 5.0 之后的表态。
- JetPack 7.2 上的 LeRobot: 没有官方声明;在投入之前,先核查 CUDA 13 的 PyTorch aarch64 wheel 可用性。
- 只有 microSD 的配置搭配 Isaac ROS: 支持表写的是 NVMe,但这一点没有 专门针对 Orin Nano 重申。
- “Jetson Orin”与“Orin Nano”: 平台表用的是家族名;“Orin Nano Super 8GB”只出现在基准表里。NVIDIA 是否把它们当作两个不同的支持声明,尚未解决。
- DeepStream 与 TensorRT Edge-LLM: 本次机器人评审未重新核实——见它们 各自的页面。
参考资料
- Isaac ROS——Getting Started(支持的平台、Docker、ROS 2 Lyrical;已于 2026-09-26 核查)
- Isaac ROS 4.6——Getting Started(Jazzy 搭配、apt 安装、OpenCV 说明;已于 2026-09-26 核查)
- Isaac ROS 5.0——Getting Started(x86_64 上的 Isaac Sim;已于 2026-09-26 核查)
- Isaac ROS——Releases(4.6.0 与 5.0.0 说明;RealSense 与 DNN 编码器限制;已于 2026-09-26 核查)
- Isaac ROS——Performance(Orin Nano Super 8GB 基准列;已于 2026-09-26 核查)
- Isaac ROS Buildfarm CDN(Ubuntu 24.04 的 ROS 2 Lyrical 软件包;已于 2026-09-26 核查)
- Isaac Sim 6.0 安装要求(已于 2026-09-26 核查)
- GR00T 端到端工作流——前置条件(已于 2026-09-26 核查)
- NVIDIA 开发者论坛——“Is ROS2 Jazzy the correct version...” (员工回答;论坛,非官方文档)(已于 2026-09-26 核查)
- ROS 2 Jazzy 安装——deb 软件包(上游)(已于 2026-09-26 核查)
- ROS 2 Jazzy 安装——apt 仓库(上游)(已于 2026-09-26 核查)
- LeRobot 安装指南(上游)(已于 2026-09-26 核查)
- LeRobot pyproject.toml(上游)(Python 与 torchcodec 版本固定;已于 2026-09-26 核查)
- Ubuntu Noble——python3 软件包(Python 3.12.3;已于 2026-09-26 核查)
- NemoClaw——前置条件(已于 2026-09-26 核查)
- NemoClaw——平台支持矩阵(alpha 阶段;无 Jetson 行;已于 2026-09-26 核查)
- NemoClaw——安装器故障排查(Jetson 自动检测)(已于 2026-09-26 核查)
- NVIDIA——Build a Claw(“Install OpenClaw on Your NVIDIA Jetson Orin Nano™”)(已于 2026-09-26 核查)
- JetPack 7.2.1 下载页(组件矩阵把 Isaac ROS 列为“即将推出”)(已于 2026-09-26 核查)
状态:草稿,待 cheny 审核。生态可用性变化很快——在依赖本表之前,请重新核查文中链接的 NVIDIA 与上游页面。尚未由钜犀科技在实体硬件上验证。
NVIDIA® 和 Jetson™ 是 NVIDIA Corporation 的商标。本页面由钜犀科技发布,并非 NVIDIA 官方出版物。