SO-ARM101 组装教程
注意:成品机械臂请跳过本教程
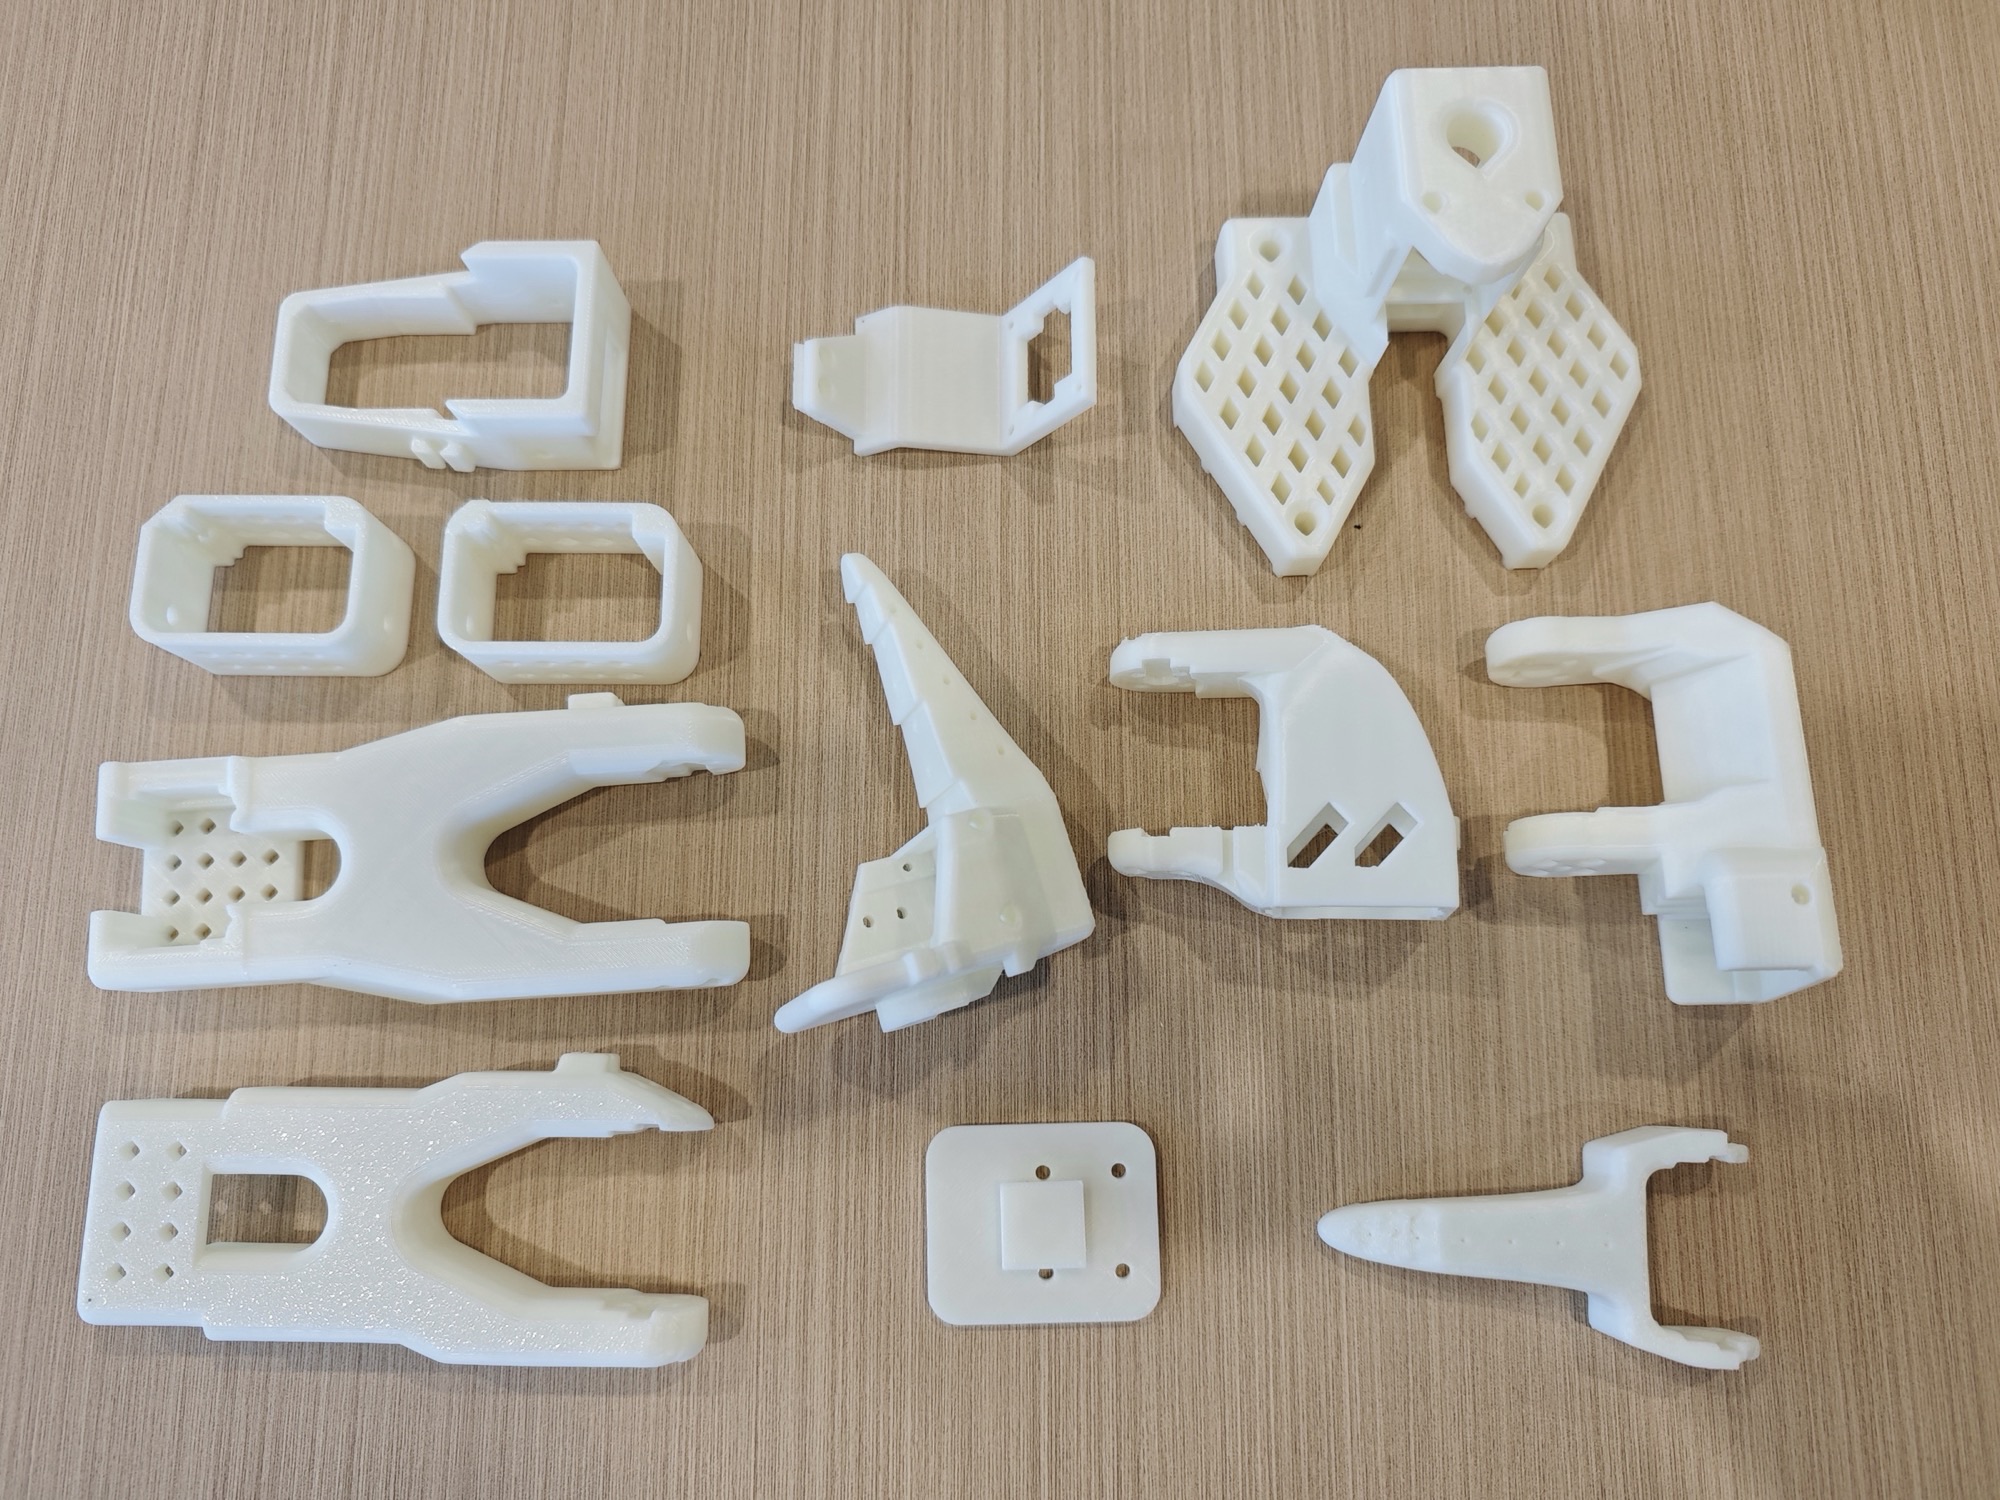
从动臂的3D打印件
主动臂的3D打印件
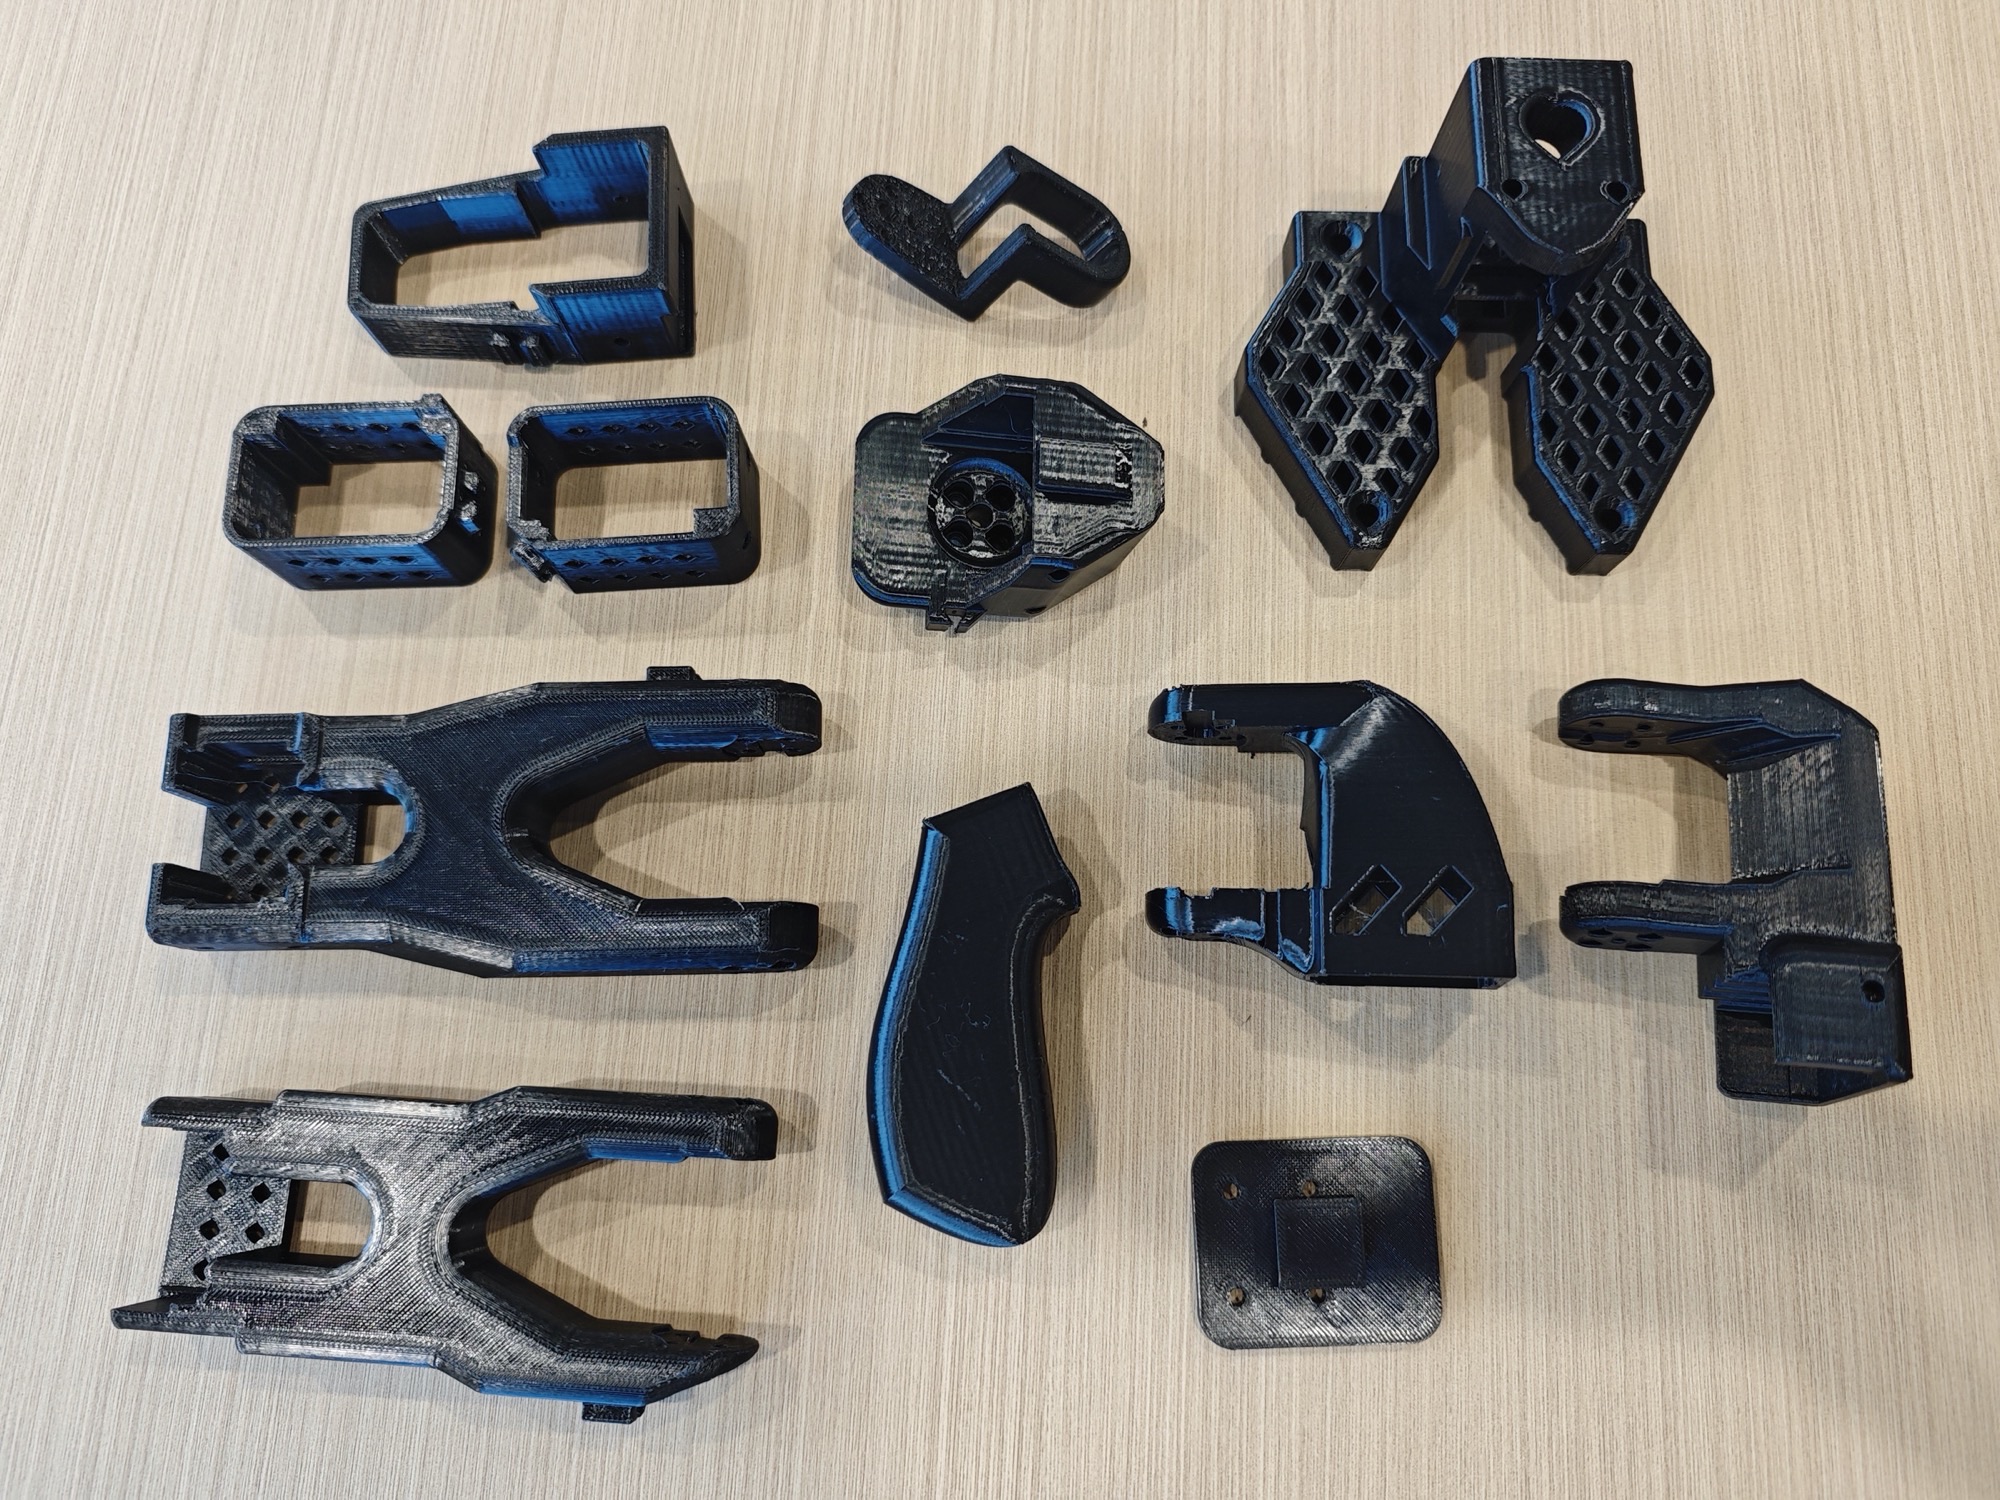
主动臂和从动臂非常类似,只有末端不一样
主动臂是把手和扳机,从动臂是夹爪
拆除3D打印件上残留的支撑
检查每一个孔、洞、槽、网格,特别是类似麻将“五筒”的五个孔
这一步非常重要,不然后面拧螺丝拧不进去
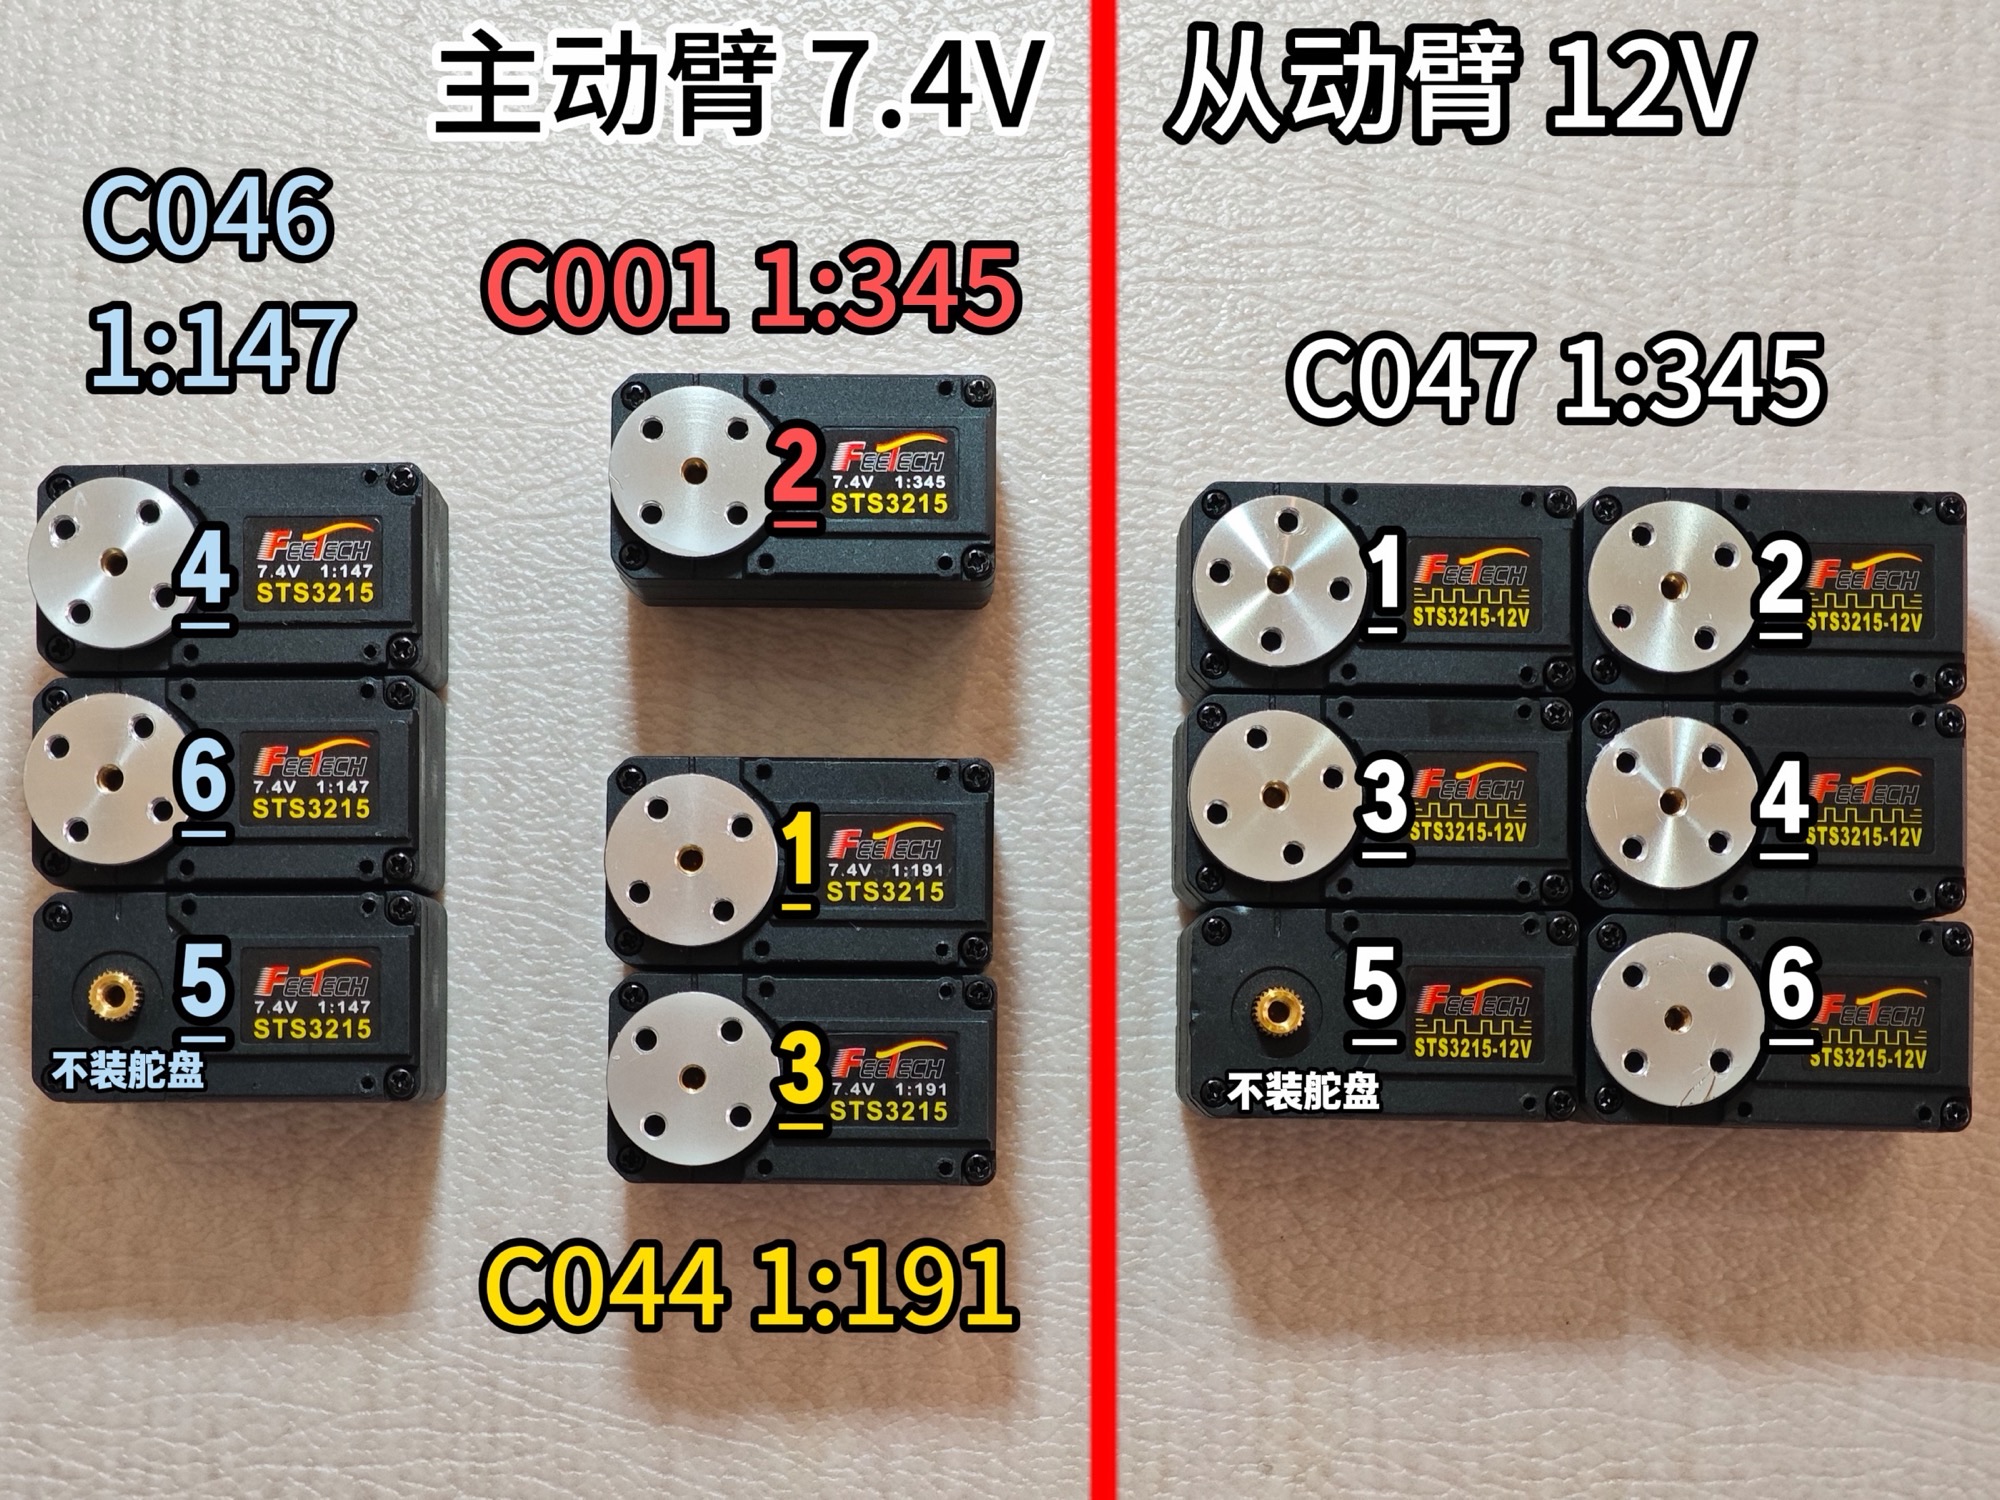
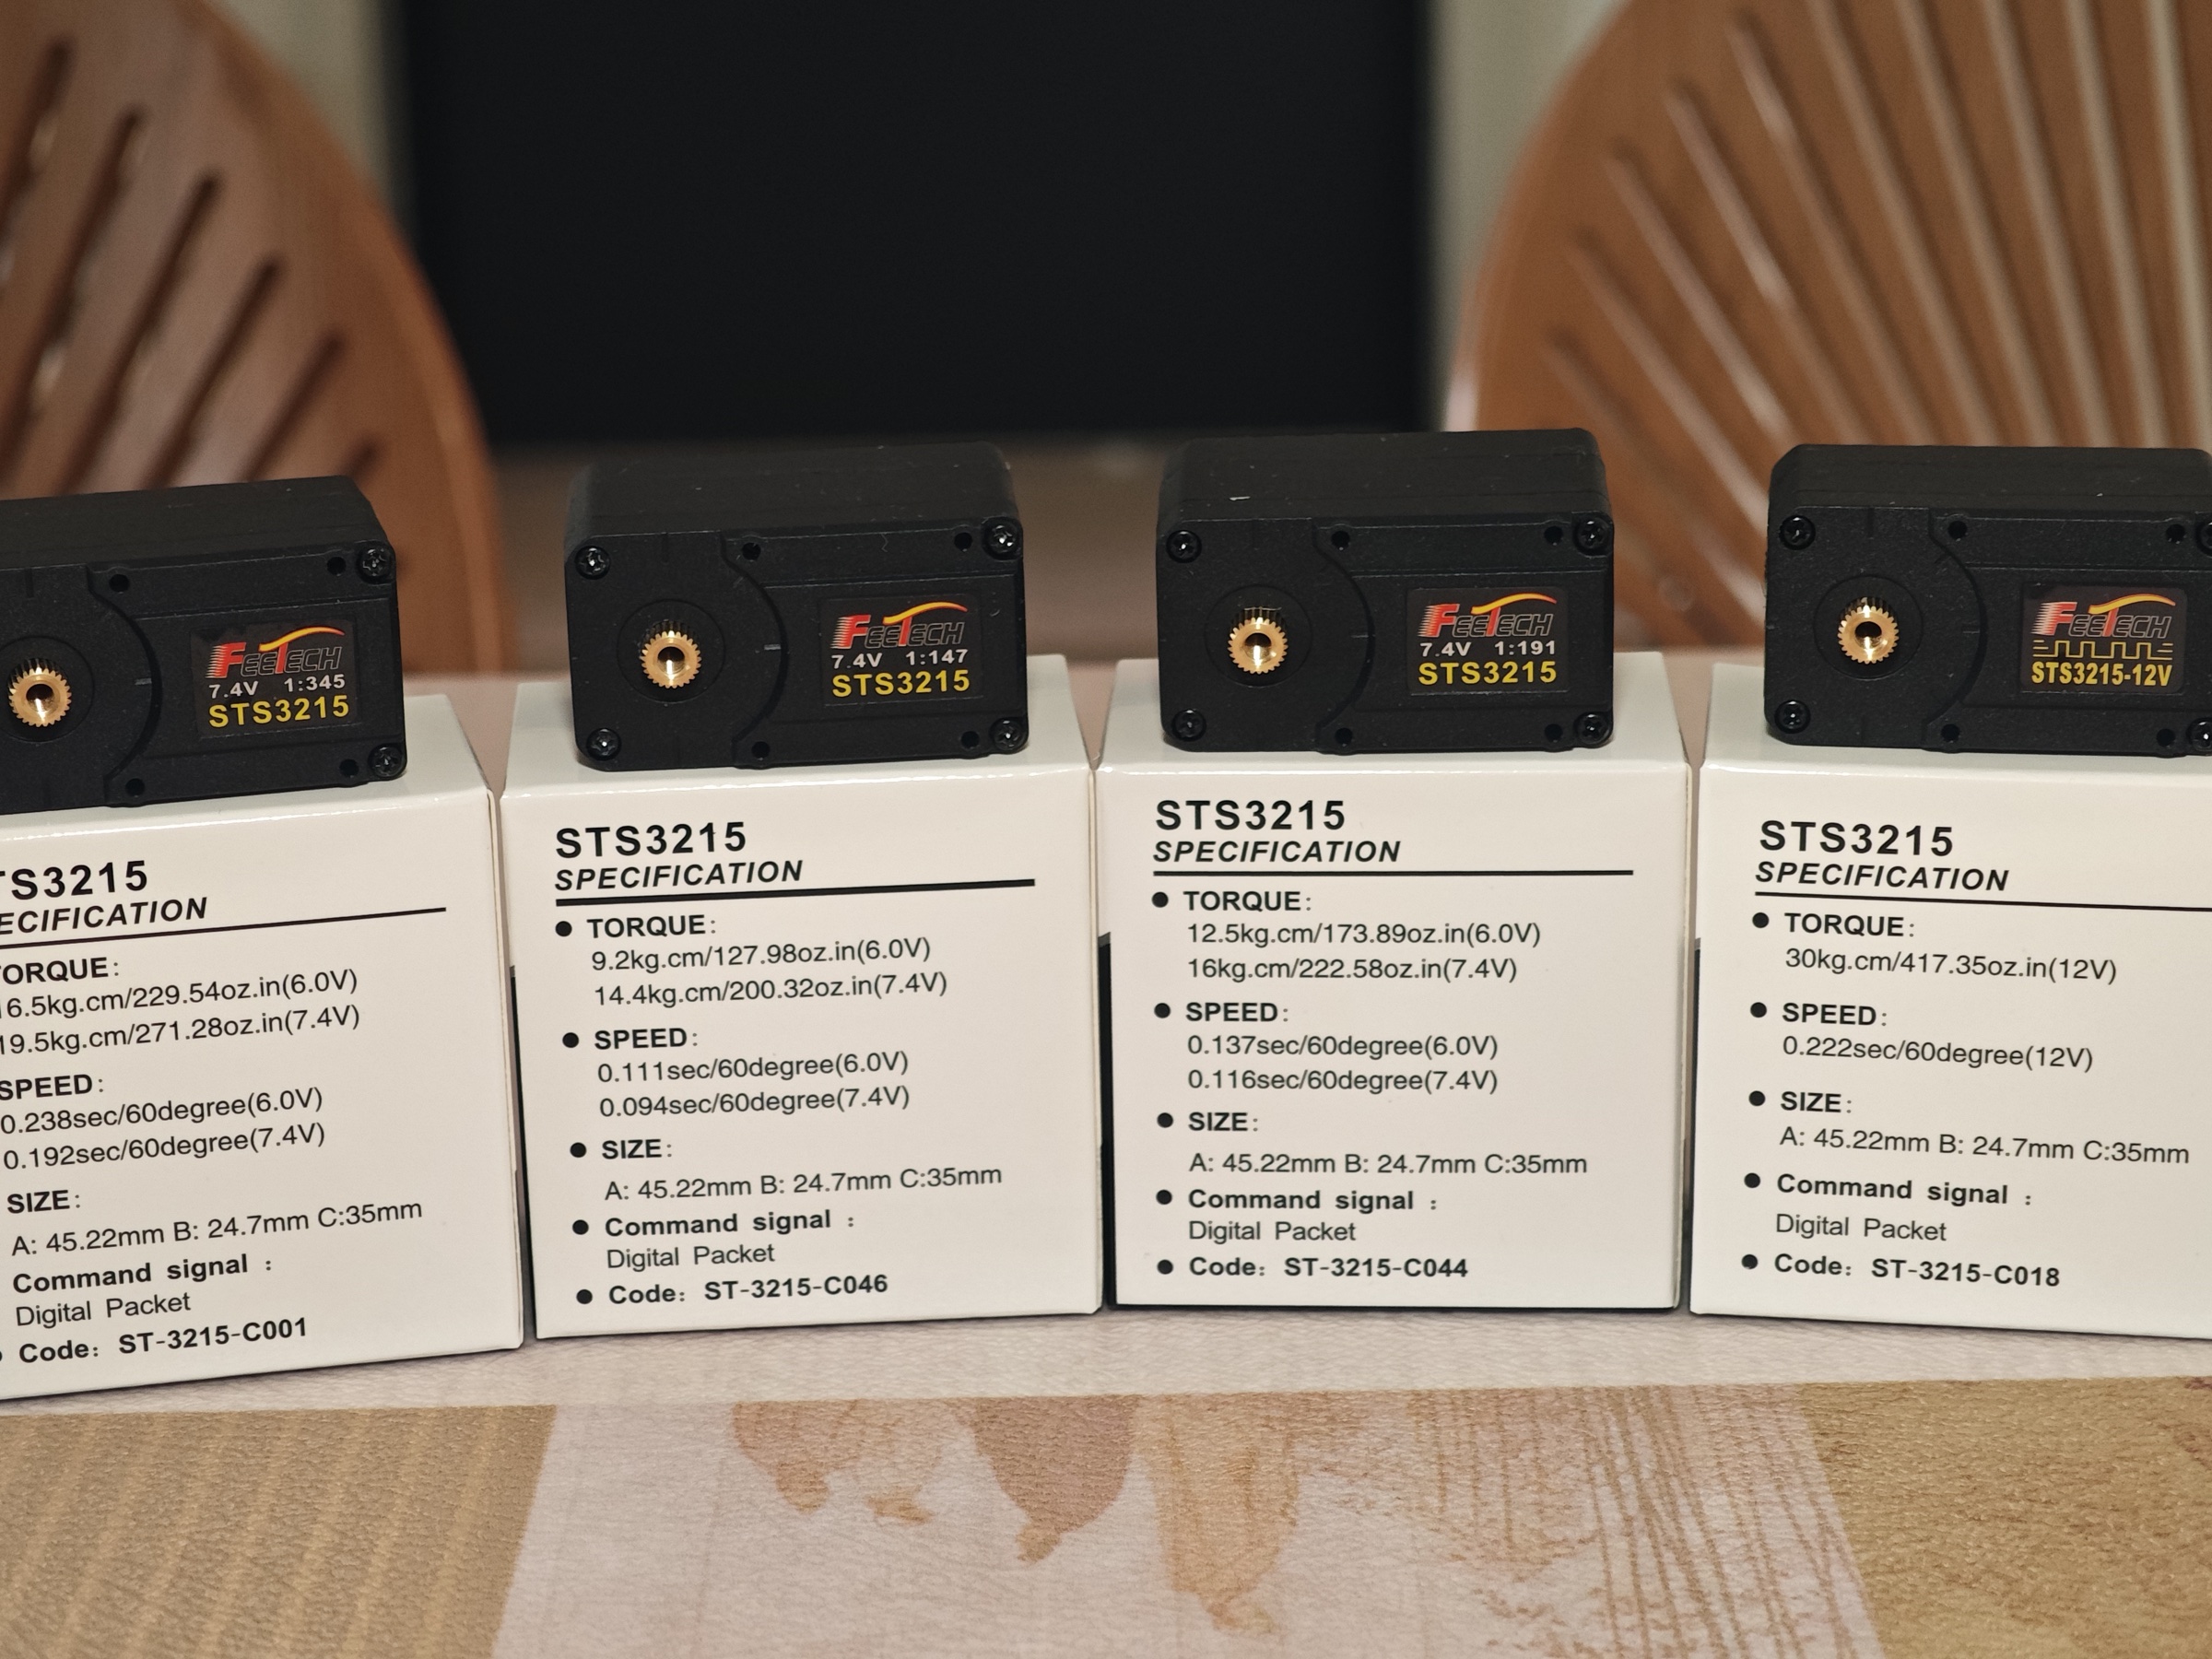
四种舵机区分
| 大型号 | 小型号 | 电压(V) | 减速比 | 机械臂关节 | 数量 |
|---|---|---|---|---|---|
| STS-3215 | C001 | 7.4 | 1:345 | 主动臂2 | 1 |
| C044 | 7.4 | 1:191 | 主动臂1、3 | 2 | |
| C046 | 7.4 | 1:147 | 主动臂4、5、6 | 3 | |
| C047 | 12 | 1:345 | 从动臂所有关节 | 6 |
减速比是 “电机转速:舵机输出轴转速” 的比值,比如 1:345 代表电机转 345 圈,舵机输出轴才转 1 圈。
大减速比会通过齿轮组放大扭矩,所以能带动更重的负载(比如从动臂)
但同时,输出轴的转动速度会更慢(因为被“减速”了)
如果拖拽关节,会更费力
下面是本项目所有舵机的型号、减速比,下划线是它们的编号
区分两种电压的电源适配器
5V 6A 30W的电源适配器:给7.4V舵机供电(主动臂)黑色
12V 5A 60W的电源适配器,给12V舵机供电(从动臂)白色
下载飞特舵机调试工具
Windows电脑
https://gitee.com/ftservo/fddebug
下载FD1.9.8.5(250729).7z,解压,运行里面的exe程序
Ubuntu电脑和Mac电脑(压缩包含教程)
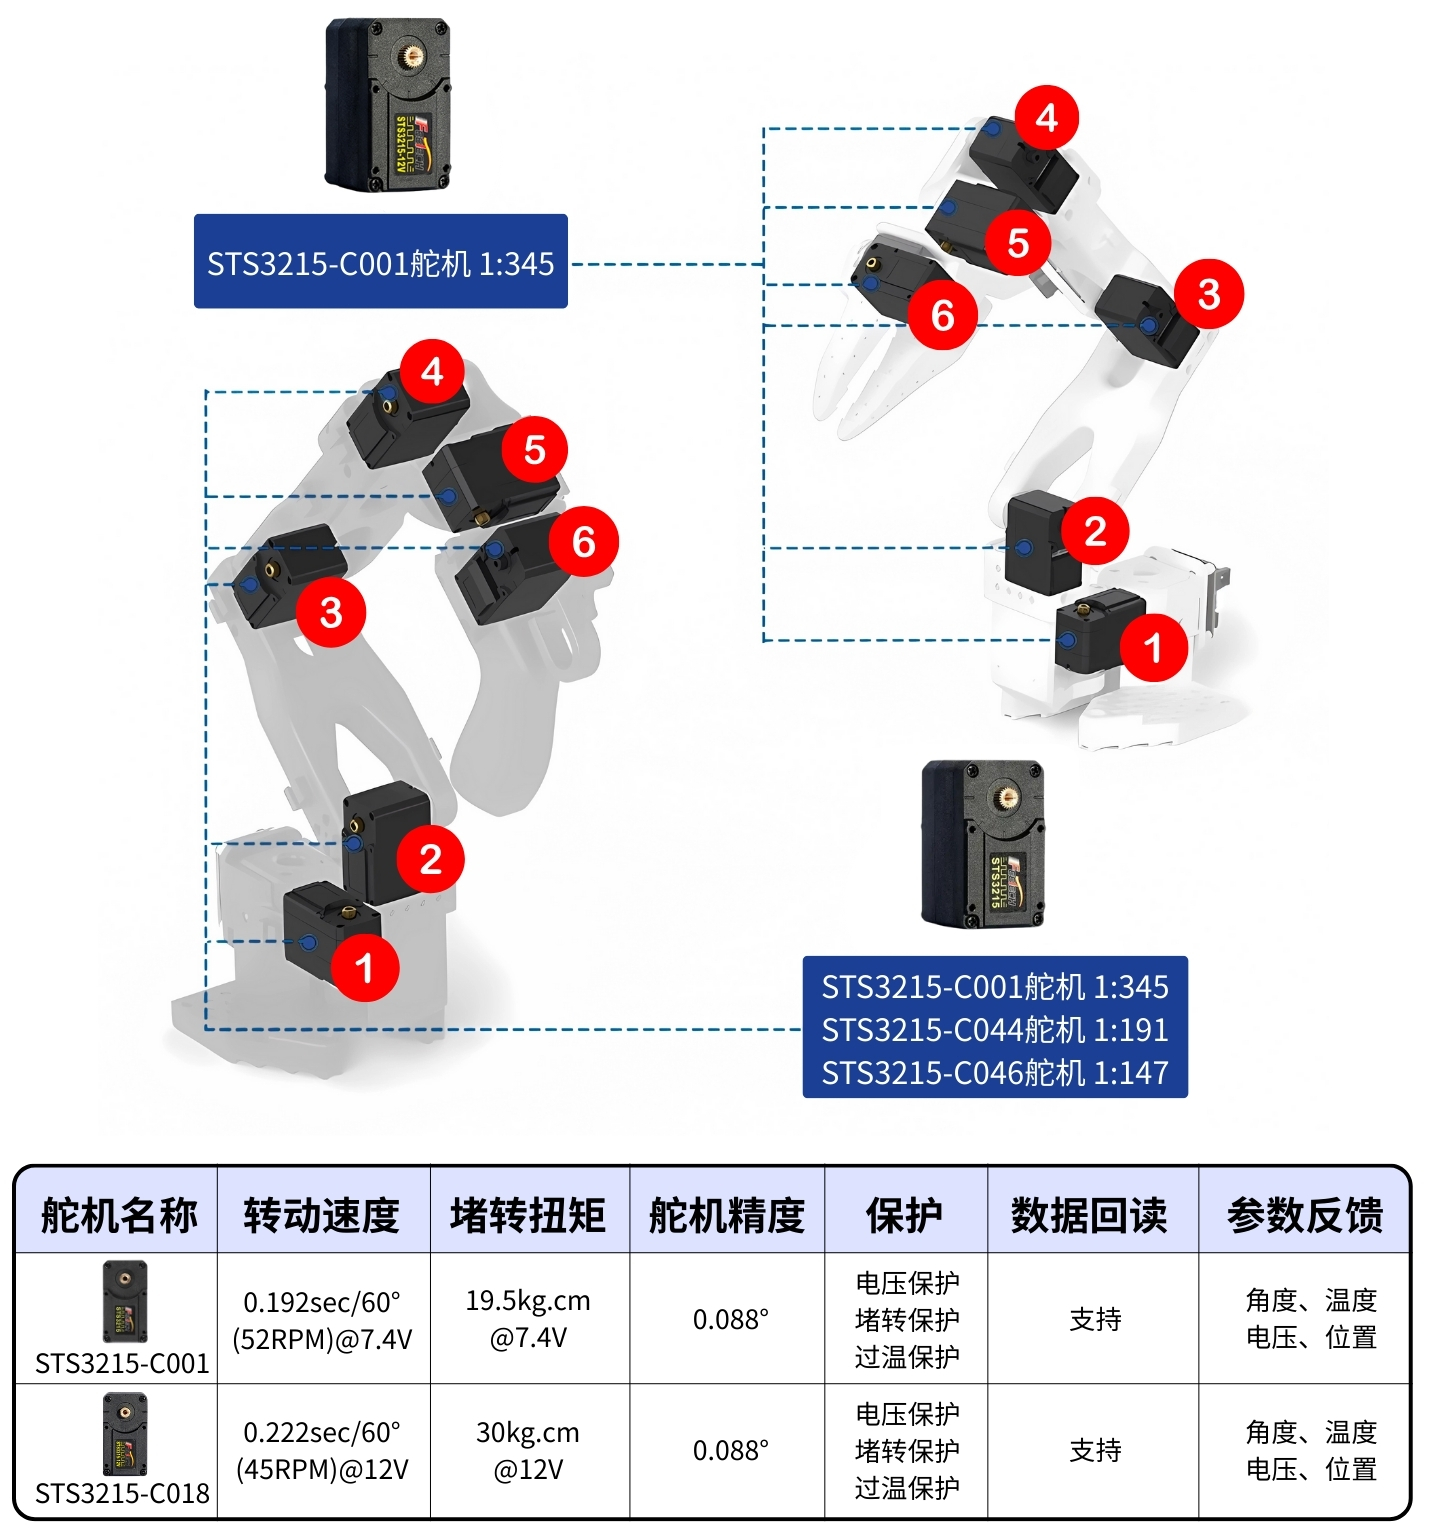
Pro版 主动臂使用5V6A电源适配器,从动臂使用12V5A电源适配器
舵机ID设置和舵机角度校准及组装要提前做好,可参考官方组装教程
第一步:设置舵机ID,安装舵盘(除5号舵机)
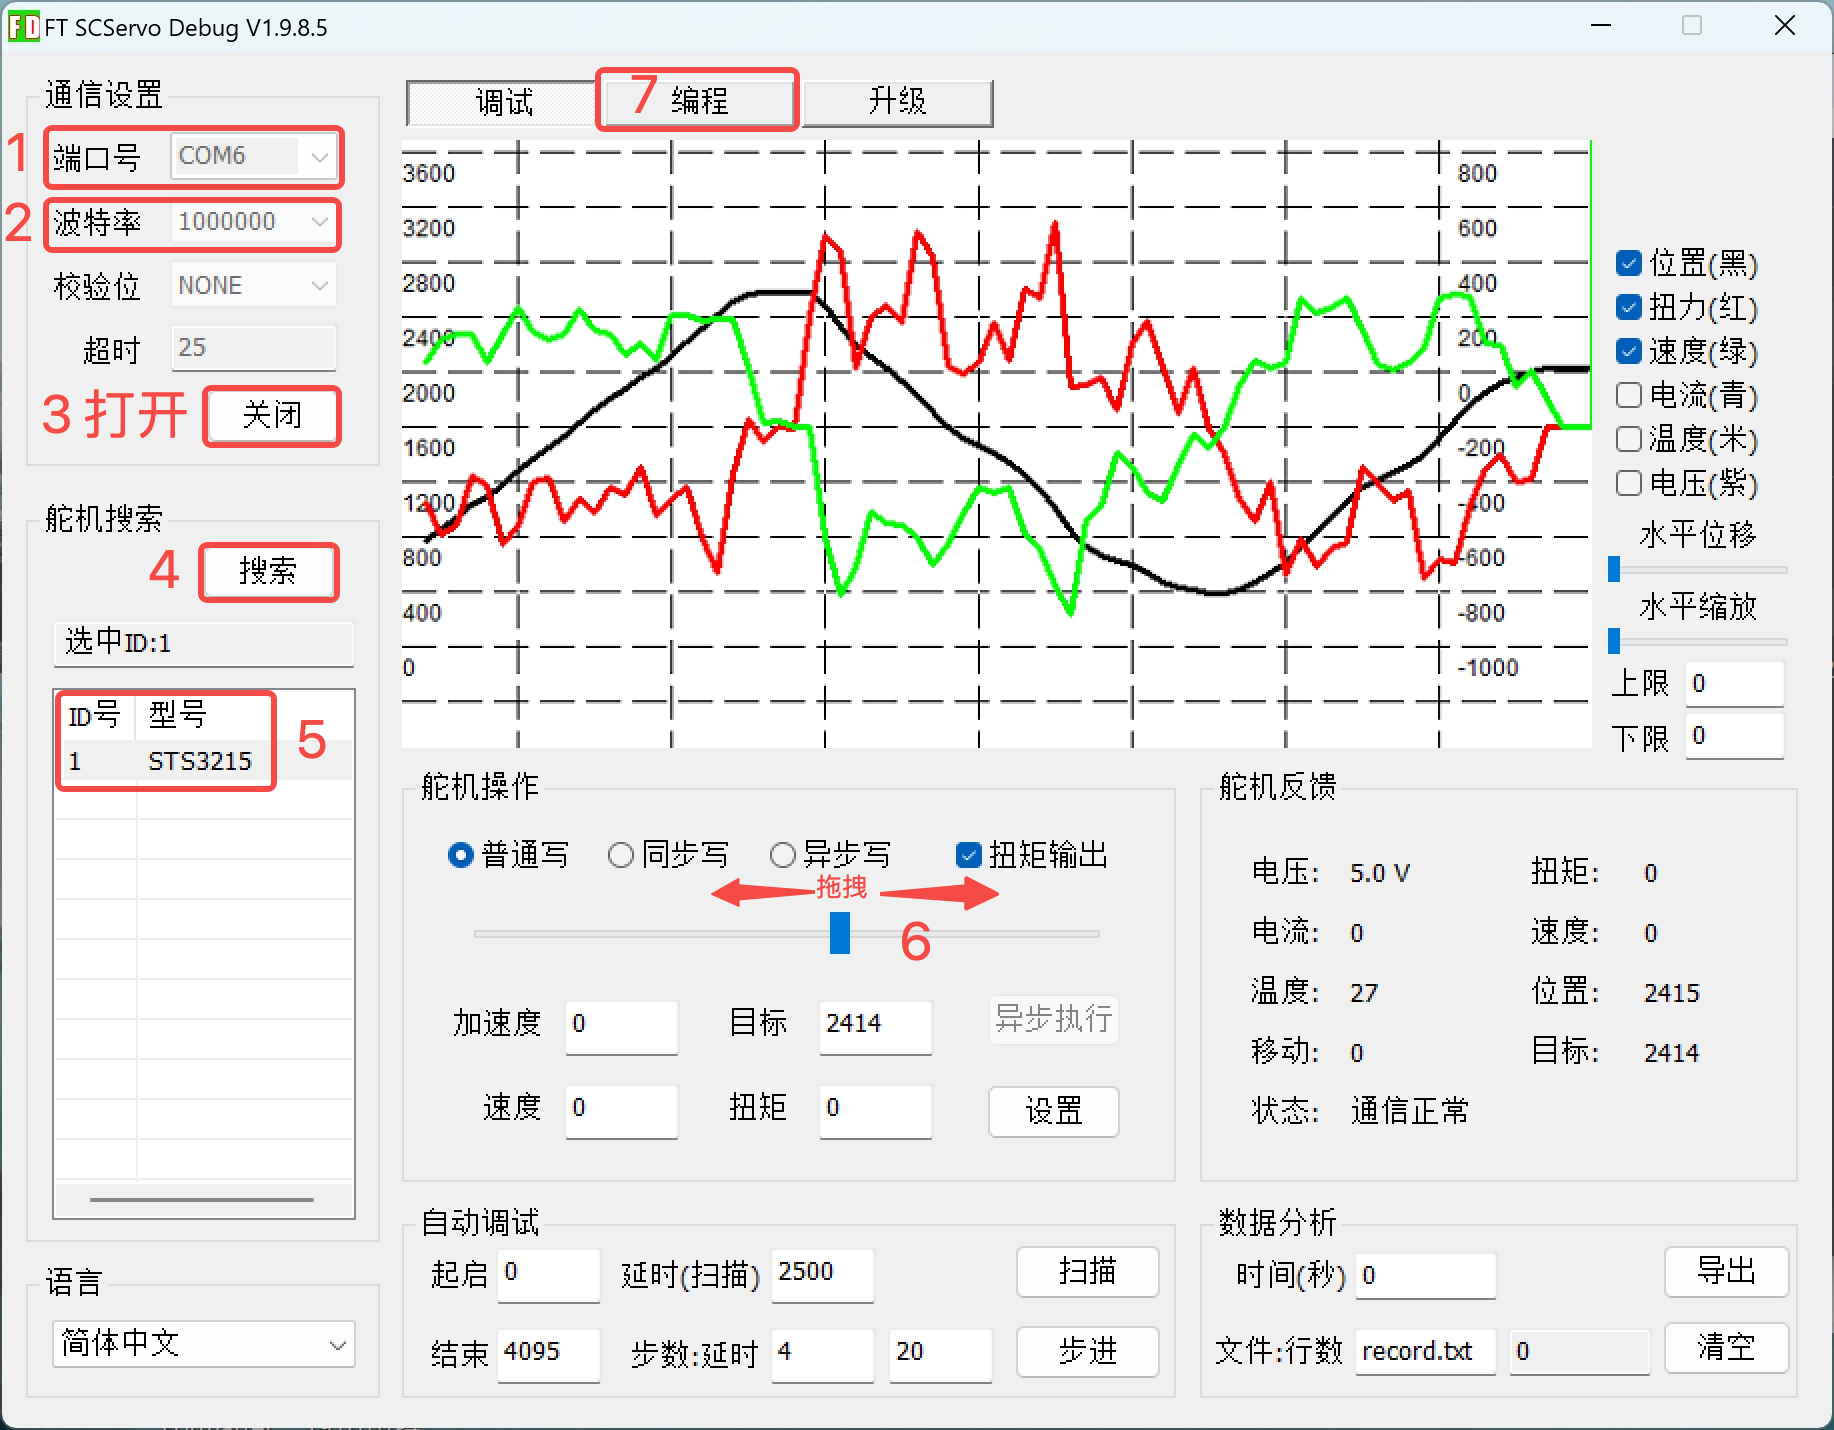
打开飞特上位机调试工具,选择COM端口号,波特率为一百万,点“打开”
点“搜索”,出现“STS3215”后,点“停止”,点“STS3215”
选择上方“调试”,可以拖拽滑条让舵机旋转,也可以点“扫描”让舵机往复运动。确认舵机运行正常
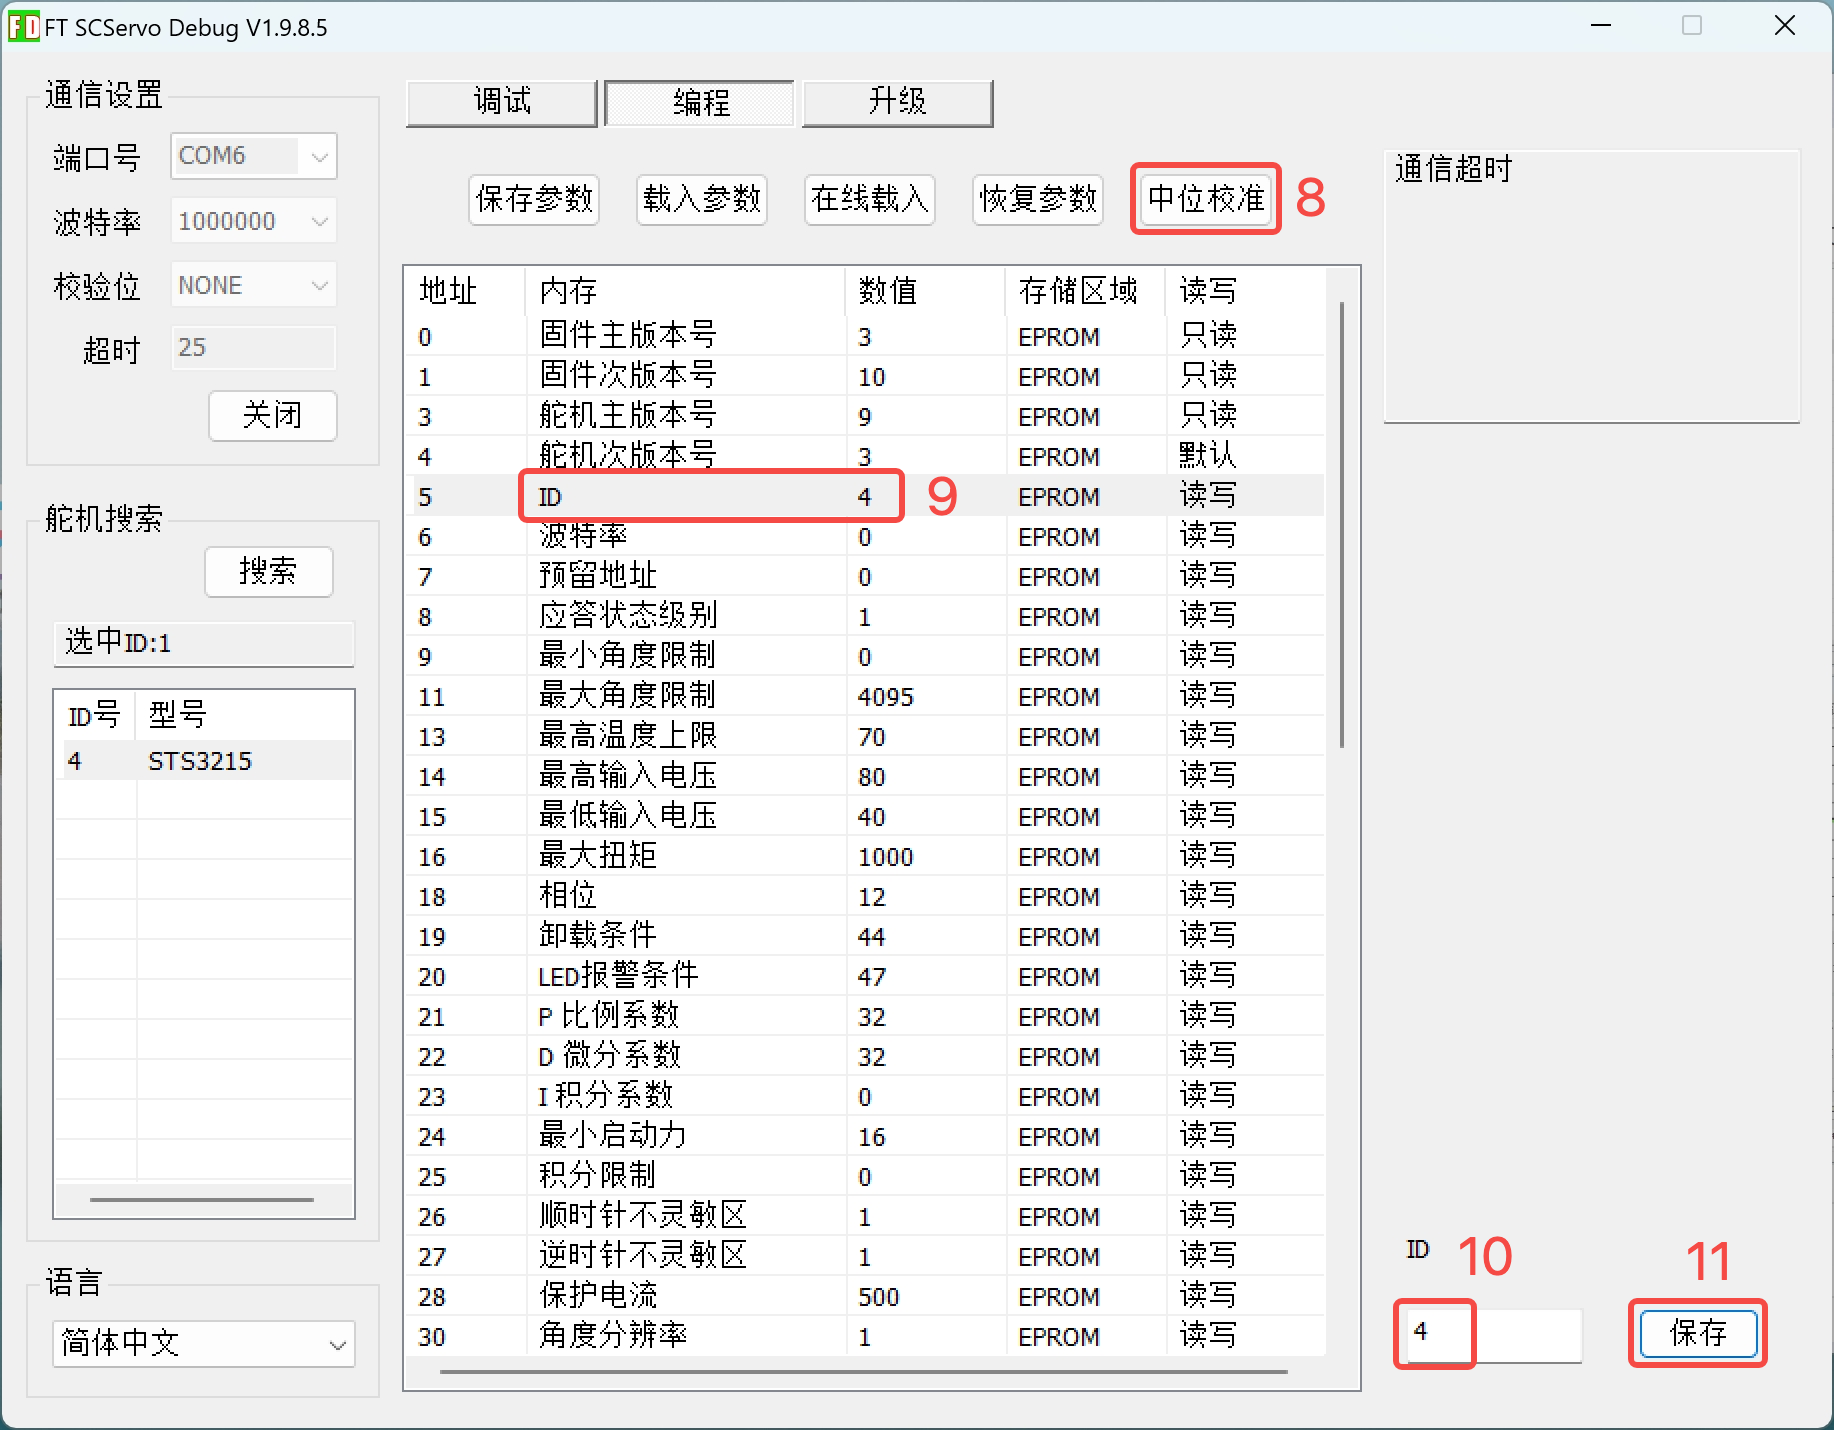
选择上方“编程”
点“中位校准”,设置此时舵机旋转轴位置为中位(0-4095)
点“ID”,在右下角设置对应舵机的ID编号,点“保存”。注意编号是纯阿拉伯数字,不加字母。
拔掉舵机连接控制板的线
在舵机上插上舵机线
1号舵机插两根线,其它舵机先只插一根线
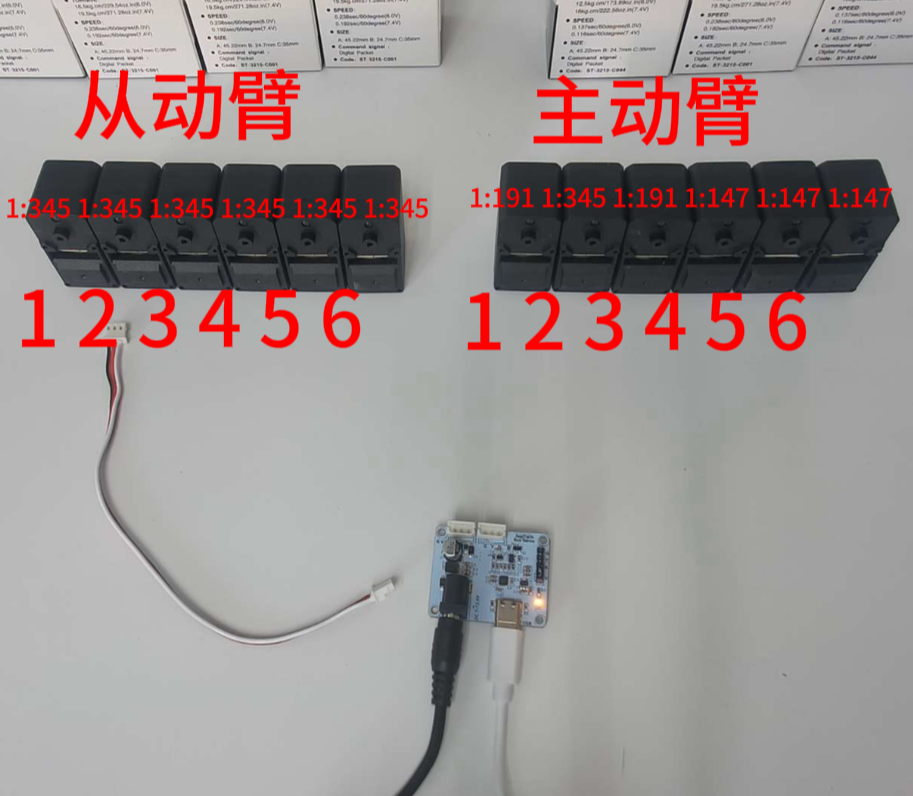
再次提醒,请确保舵机关节 ID 和齿轮比与 SO-ARM101 的严格对应。
总线上每个电机都有一个唯一的ID。新电机通常带有一个默认ID 1。为了确保电机和控制器之间的通信正常,我们首先需要为每个电机设置一个唯一的ID。此外,总线上的数据传输速度由波特率决定。为了能够相互通信,控制器和所有电机都需要配置相同的波特率,本机械臂舵机的波特率为100000。
为此,我们首先需要将控制器分别连接到每个电机,以便进行设置。由于我们会将这些参数写入电机内部存储器(EEPROM)的非易失性区域,因此只需操作一次即可。
如果您要重新利用其他机器人的电机,您可能还需要执行此步骤,因为 ID 和波特率可能不匹配。
下面的视频展示了设置电机 ID 的步骤顺序。
Windows系统
使用飞特舵机上位机设置舵机ID并校准中位,ID设置是从1到6的!
机械臂舵机设置ID-Windows系统.mp4(机械臂舵机设置ID-Windows系统.mp4, 体积超过站点单文件上限,可向 support@juxitech.com 索取)
Linux/ubuntu系统和Mac电脑
如需飞特舵机上位机可参考上面的 飞特舵机调试工具
请先按照 官方Lerobot环境安装 这一页完成环境部署
注意激活虚拟环境并进入到对应的src/lerobot目录下
conda activate lerobot
cd lerobot/src/lerobot
1、查找机械臂对应的 USB 端口 为了找到每个机械臂正确的端口,请运行实用脚本两次::
lerobot-find-port识别Leader机械臂端口时的示例输出(例如,Mac 上为 /dev/tty.usbmodem575E0031751,或 Linux 上可能为 /dev/ttyACM0):
Finding all available ports for the MotorBus.
['/dev/ttyACM0', '/dev/ttyACM1']
Remove the usb cable from your MotorsBus and press Enter when done.

[...Disconnect corresponding leader or follower arm and press Enter...]

The port of this MotorsBus is /dev/ttyACM1
Reconnect the USB cable.识别Follower机械臂端口时的示例输出(例如,/dev/tty.usbmodem575E0032081,或在 Linux 上可能为 /dev/ttyACM1):
Finding all available ports for the MotorBus.
['/dev/ttyACM0', '/dev/ttyACM1']
Remove the usb cable from your MotorsBus and press Enter when done.

[...Disconnect corresponding leader or follower arm and press Enter...]

The port of this MotorsBus is /dev/ttyACM0
Reconnect the USB cable.
请记住要拔出 USB 接头,否则将无法检测到接口。
2、使用 USB 数据线从电脑连接到从动臂的舵机驱动板,并接通电源。然后,运行以下命令。请将命令中的--robot.port=/dev/ttyACM0 修改为找到的端口号。如查找的端口为/dev/ttyACM1,则修改为--robot.port=/dev/ttyACM1
lerobot-setup-motors \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0
您会看到以下输出。
Connect the controller board to the 'gripper' motor only and press enter.依照指示,连接夹爪的舵机。请确保它是唯一连接到舵机驱动板的舵机,并且该舵机尚未与其他任何舵机进行连接。当您按下 [Enter] 键后,脚本将自动设置该舵机的 ID 和波特率,ID设置是从6到1的!
之后,您应该会看到以下信息:
'gripper' motor id set to 6接着是下一条输出是:
Connect the controller board to the 'wrist_roll' motor only and press enter.**注意 **根据指示,对每个舵机重复上述操作。
与之前的舵机一样,请确保它是唯一连接到驱动板的舵机,并且舵机本身没有连接到任何其他舵机。
在每次按 Enter 键之前,请务必检查您的线缆连接。例如,在操作电路板时,电源线可能会断开。
当您完成所有步骤后,脚本将自动结束,此时舵机即可投入使用。现在,您可以将每根舵机的 3 针接口依次连接,并将第一个舵机(ID 为 1 的“shoulder pan”舵机)的线缆连接到驱动板。现在可以将驱动板安装到机械臂的底座上。
对主动臂重复相同的步骤。
lerobot-setup-motors \
    --teleop.type=so101_leader \
--teleop.port=/dev/ttyACM0机械臂舵机设置ID-Linux系统.mp4(机械臂舵机设置ID-Linux系统.mp4, 体积超过站点单文件上限,可向 support@juxitech.com 索取)
第二步:组装
- 从动臂的组装步骤与主动臂基本相同。唯一的区别在于第12步之后,末端执行器(夹爪和手柄)的安装方式有所不同。
SO-ARM101机械臂组装教程.mp4(SO-ARM101机械臂组装教程.mp4, 体积超过站点单文件上限,可向 support@juxitech.com 索取)
舵机驱动板的安装:先安装4个铜柱,然后用四个M2.5*8的螺丝固定驱动板
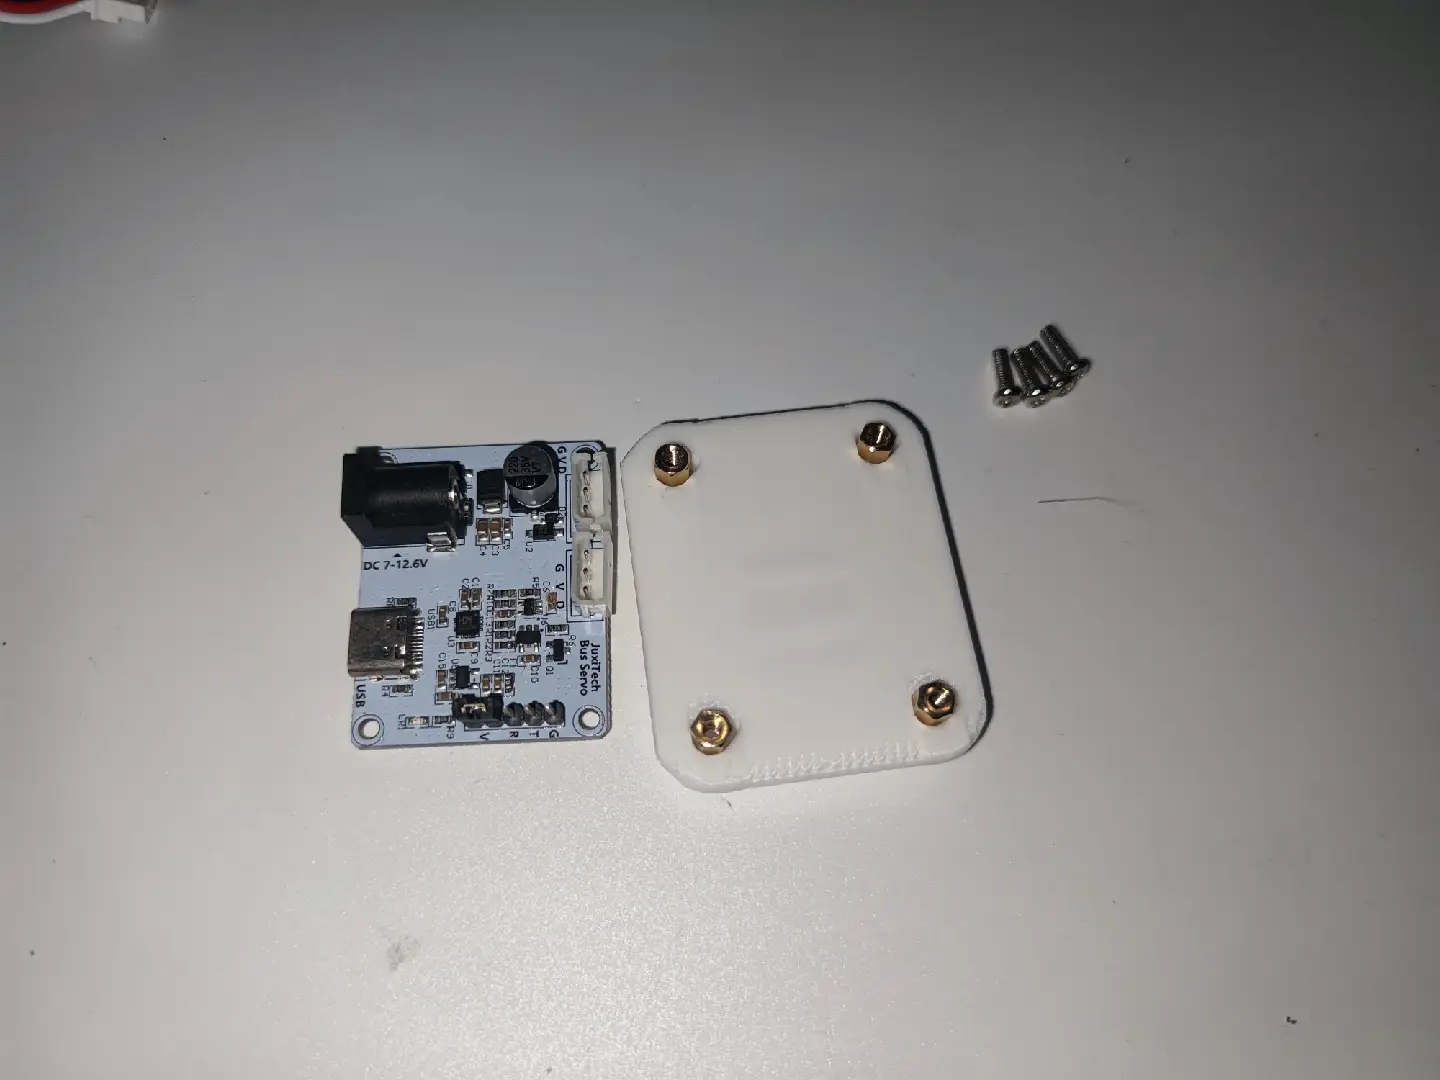
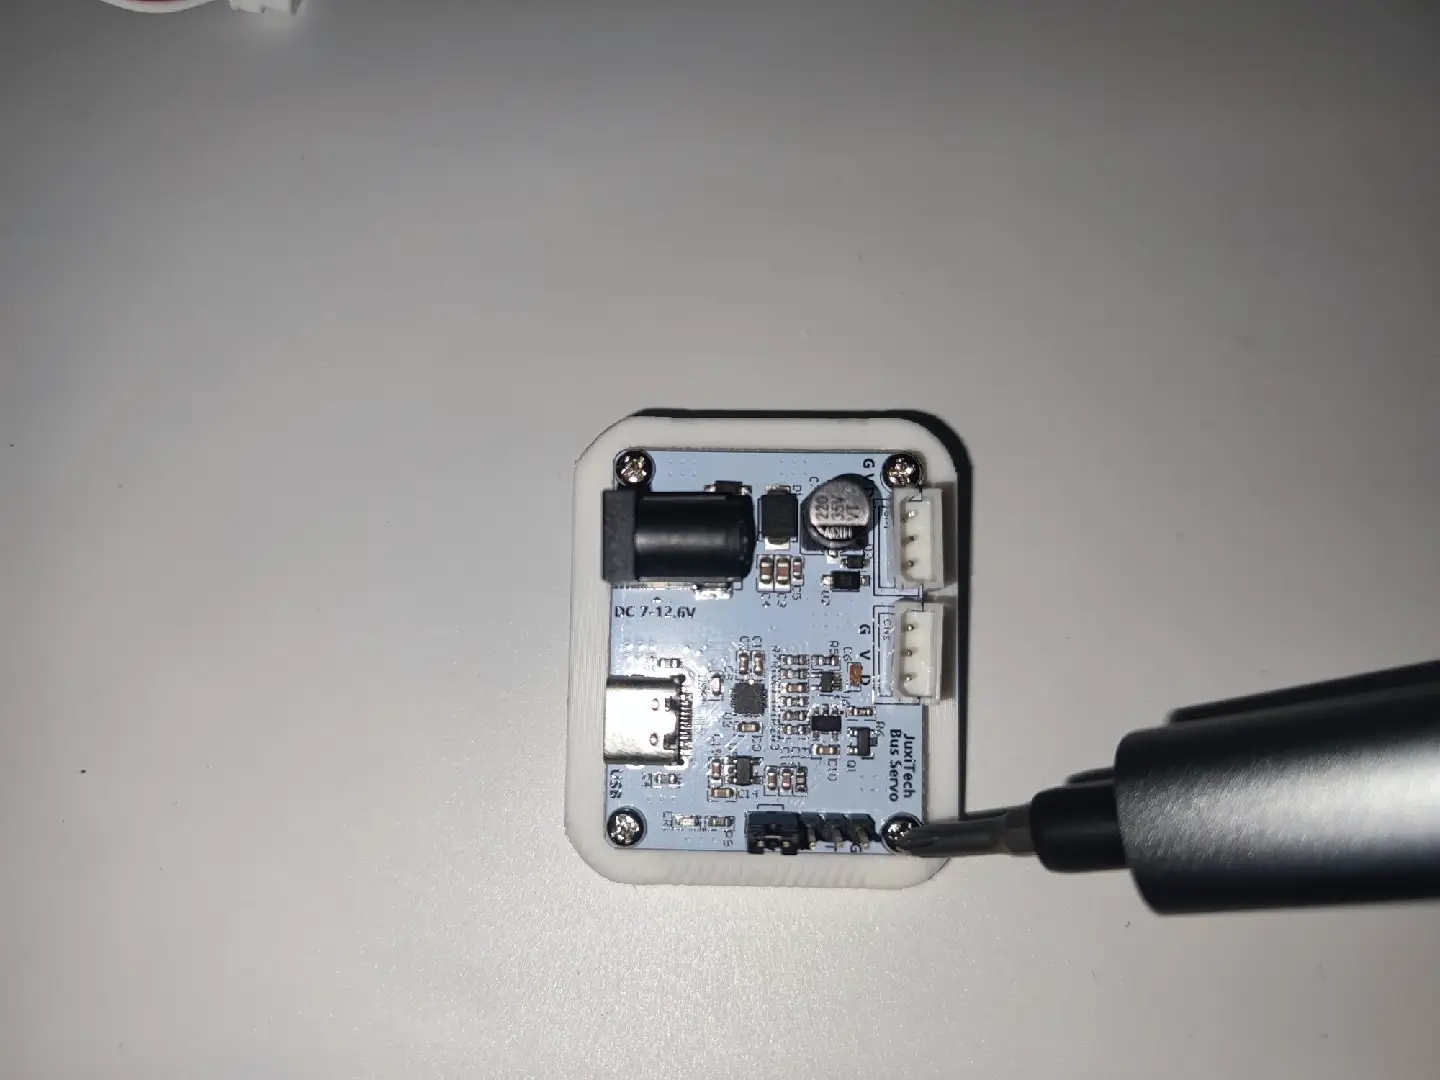
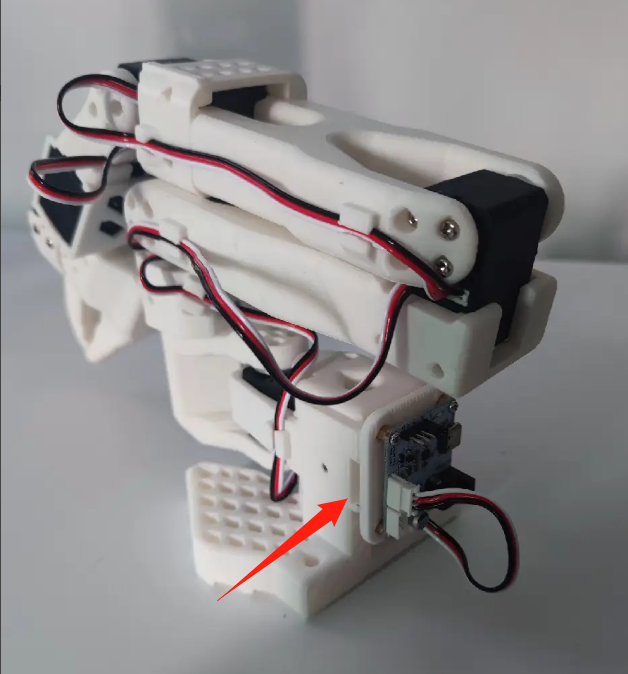
Pro版 黑色主动臂使用5V6A电源适配器,白色从动臂使用12V5A电源适配器
网页端设置舵机ID和中位校准
https://bambot.org/feetech.js?lang=zh
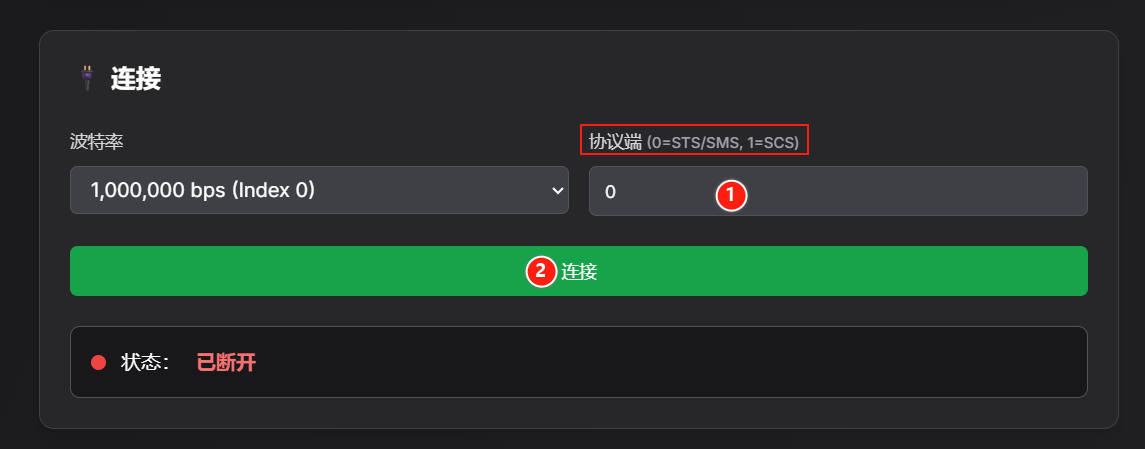
1、根据舵机型号输入0或1,点击“连接”
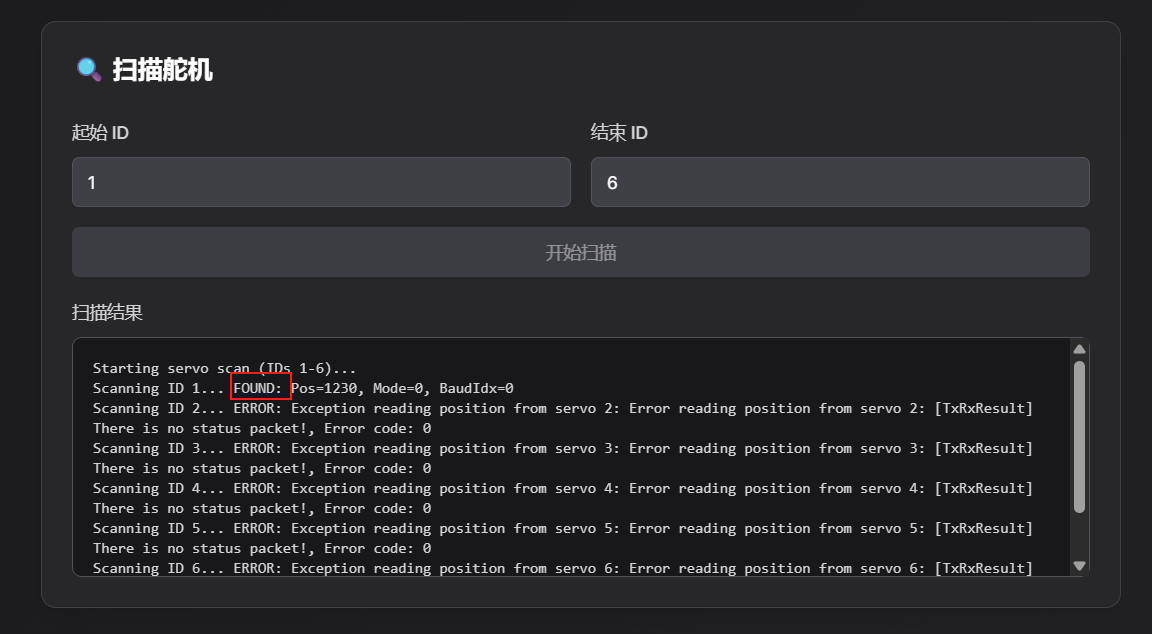
2、扫描ID 1~6 的舵机,可以根据扫描结果里的FOUND确认对应ID舵机。例如图片里舵机 ID 1 被扫描到了
3、ID设置和中位校准
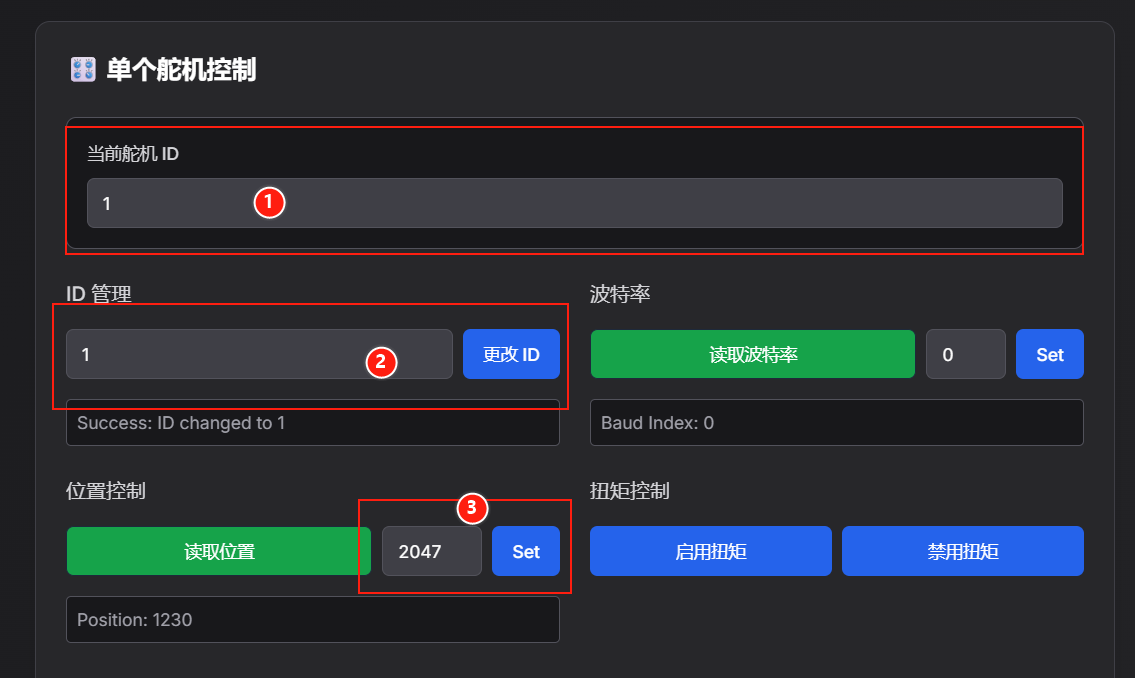
①当前舵机ID输入为被扫描到的舵机ID
②在“ID管理”中输入数字,点击“更改ID”即可设置ID
③中位校准(STS3215舵机中位是2047,SCS0009舵机中位是511)
STS舵机:在“位置控制”输入2047,并点击“Set”
SCS舵机:在“位置控制”输入511,并点击“Set”