

散件组装教程
小技巧
如果你宁愿跳过拧螺丝的乐趣,你也可以购买适配Xlerobot的SO101从动臂的预组装套件。
🦾 SO101机械臂
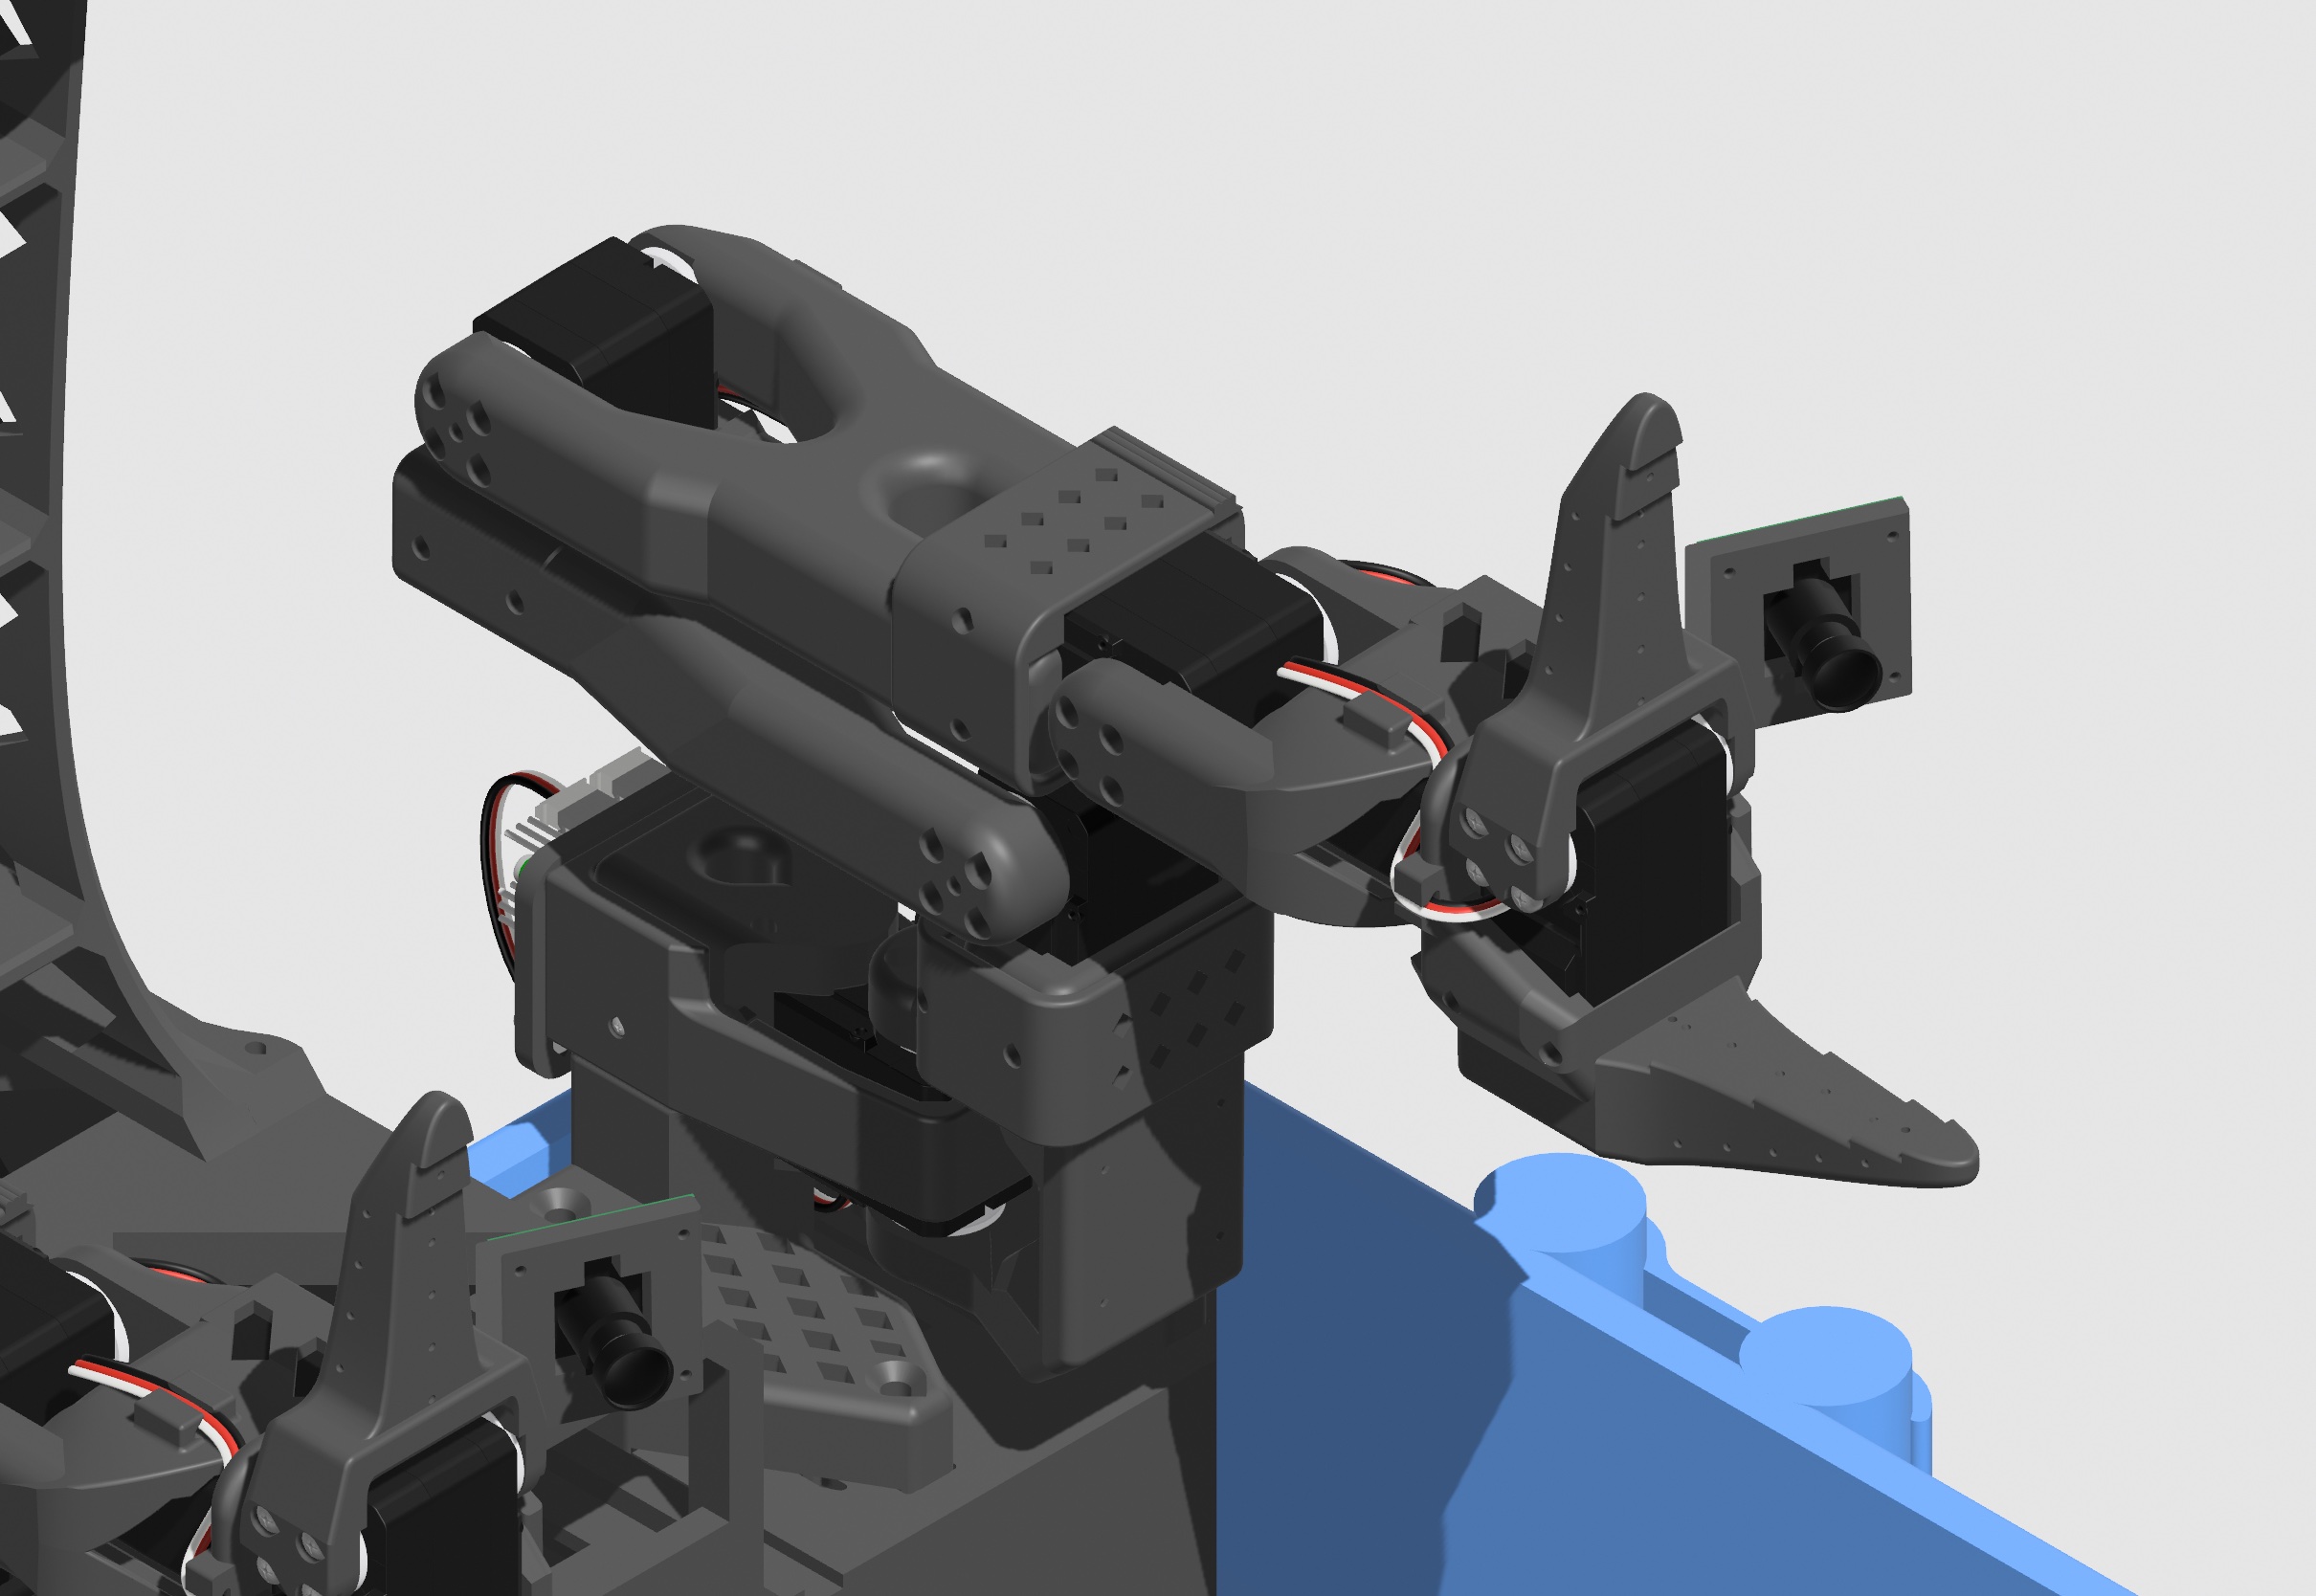
如果你已经有2个配置了舵机的组装好的SO101机械臂,请跳过。
按照SO101逐步组装说明构建2个SO101机械臂,制作2个相同的从动臂,配备2套舵机(之前都ID为1-6)用于2个舵机驱动板。
按照这个安装指南添加手腕相机。
如果你有防滑垫,可以将其贴在夹爪上。
一、配置舵机
| 数量 | 舵机id | 用途 | |
|---|---|---|---|
| 飞特STS3215-C018舵机 | 3 | 7、8、9 | 万向轮底盘车 |
| 飞特STS3215-C018舵机 | 2 | 7、8 | 上肢套件-相机塔 |
| 舵机延长线90CM | 2 | 将底盘车和相机塔连接舵机驱动板 |
由于官方lerobot代码库目前不支持除机械臂外的舵机配置,我们使用Bambot代替(在Windows和Mac上工作,Linux需要先运行sudo chmod 666 /dev/ttyACM0)。
sudo chmod 666 /dev/ttyACM0将你想要配置的舵机(逐个)连接到舵机驱动板,并直接将舵机驱动板连接到你的计算机。
导航到Bambot的舵机配置页面,建立连接并扫描你的舵机。
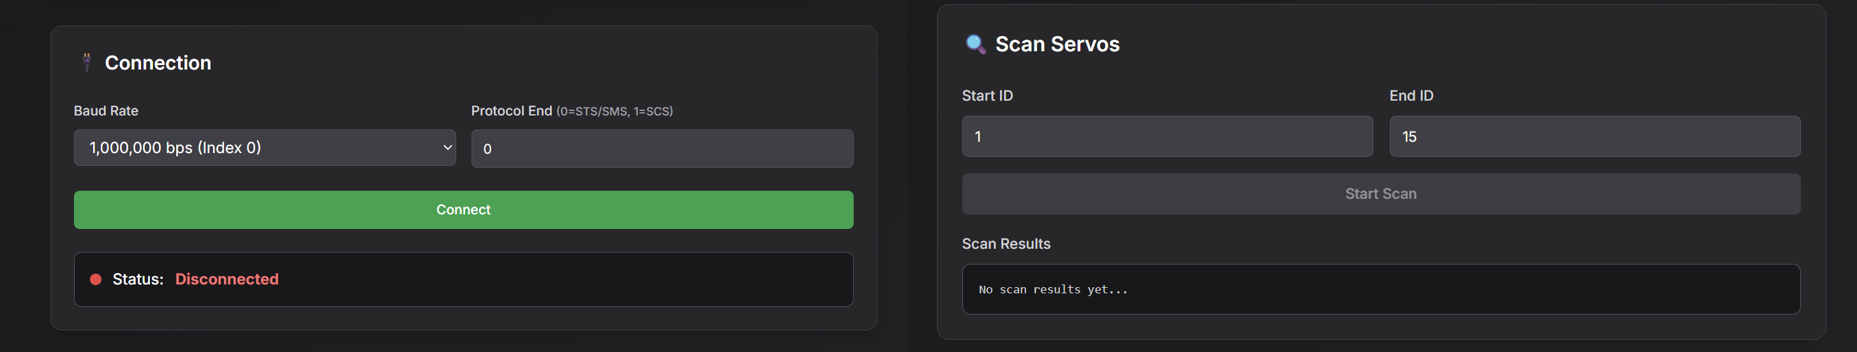
- 按照下面的说明重命名舵机ID。
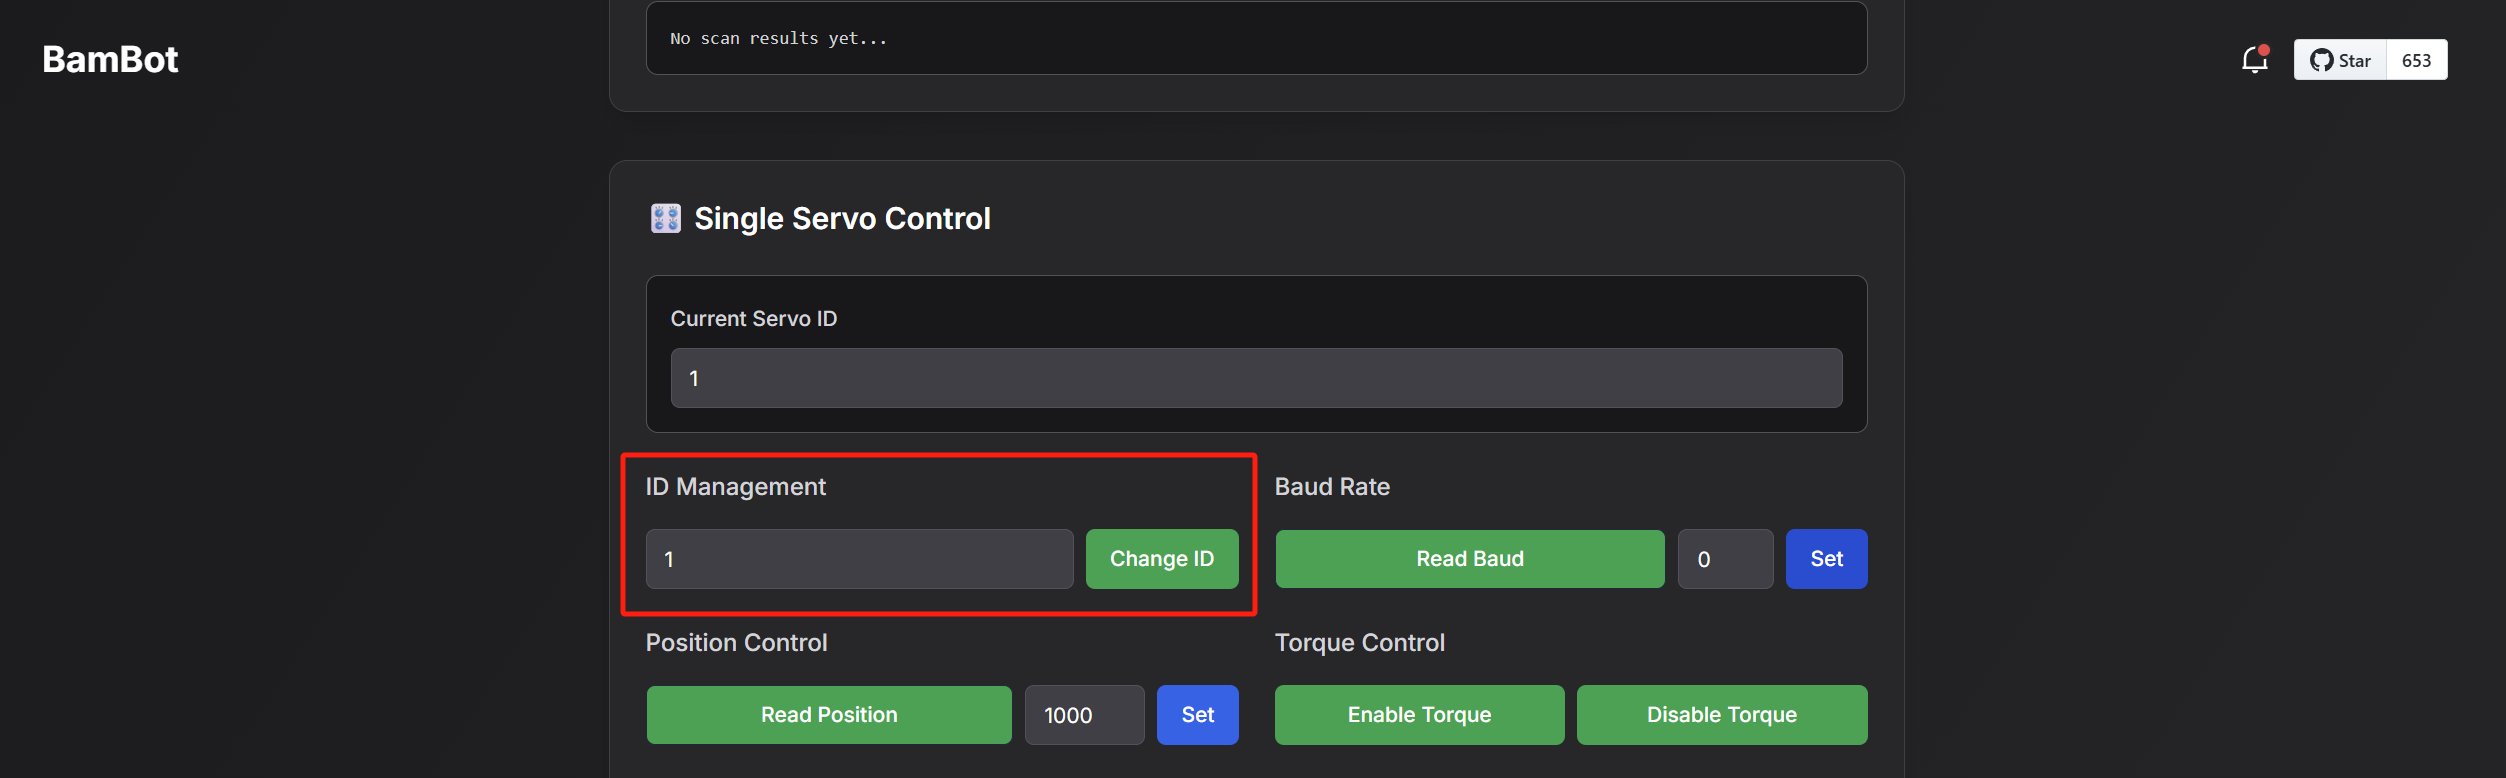
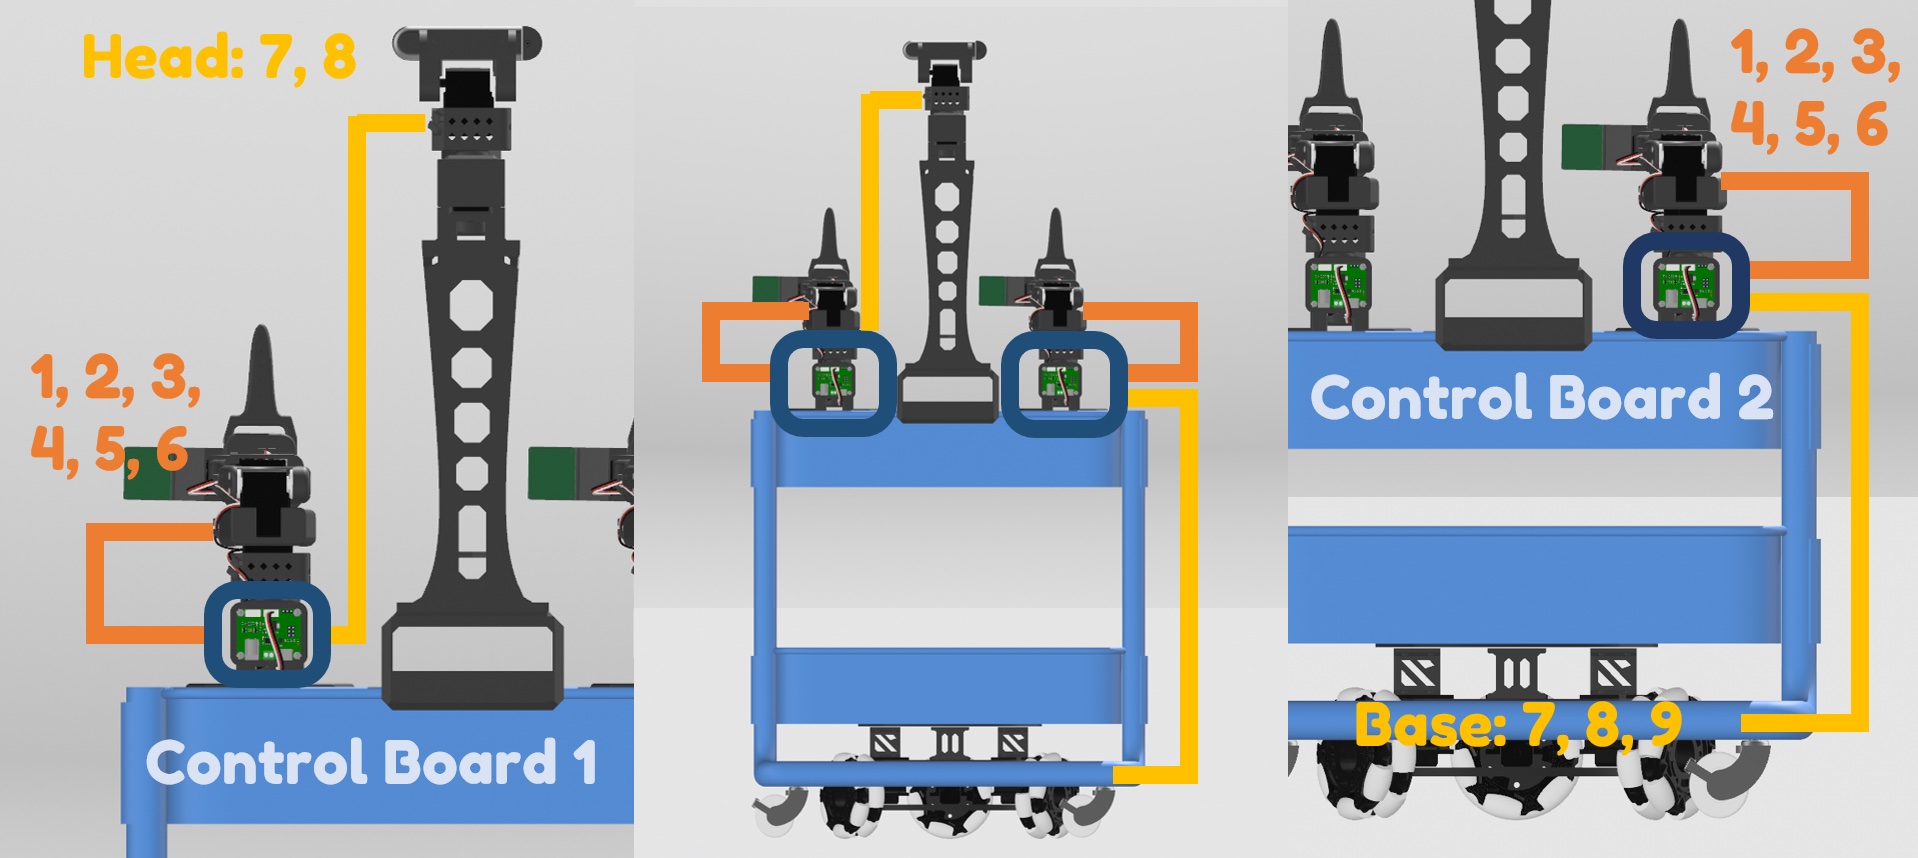
除了SO101机械臂外,你还需要为2个 舵机驱动板 配置两套舵机:
一套用于相机塔(舵机id:7, 8)
另一套用于万向轮底盘车(舵机id:7, 8, 9)。
提示:用记号笔在舵机上写数字,并区分不同板子的舵机(如L1-L8和R1-R9)。
🛒 推车
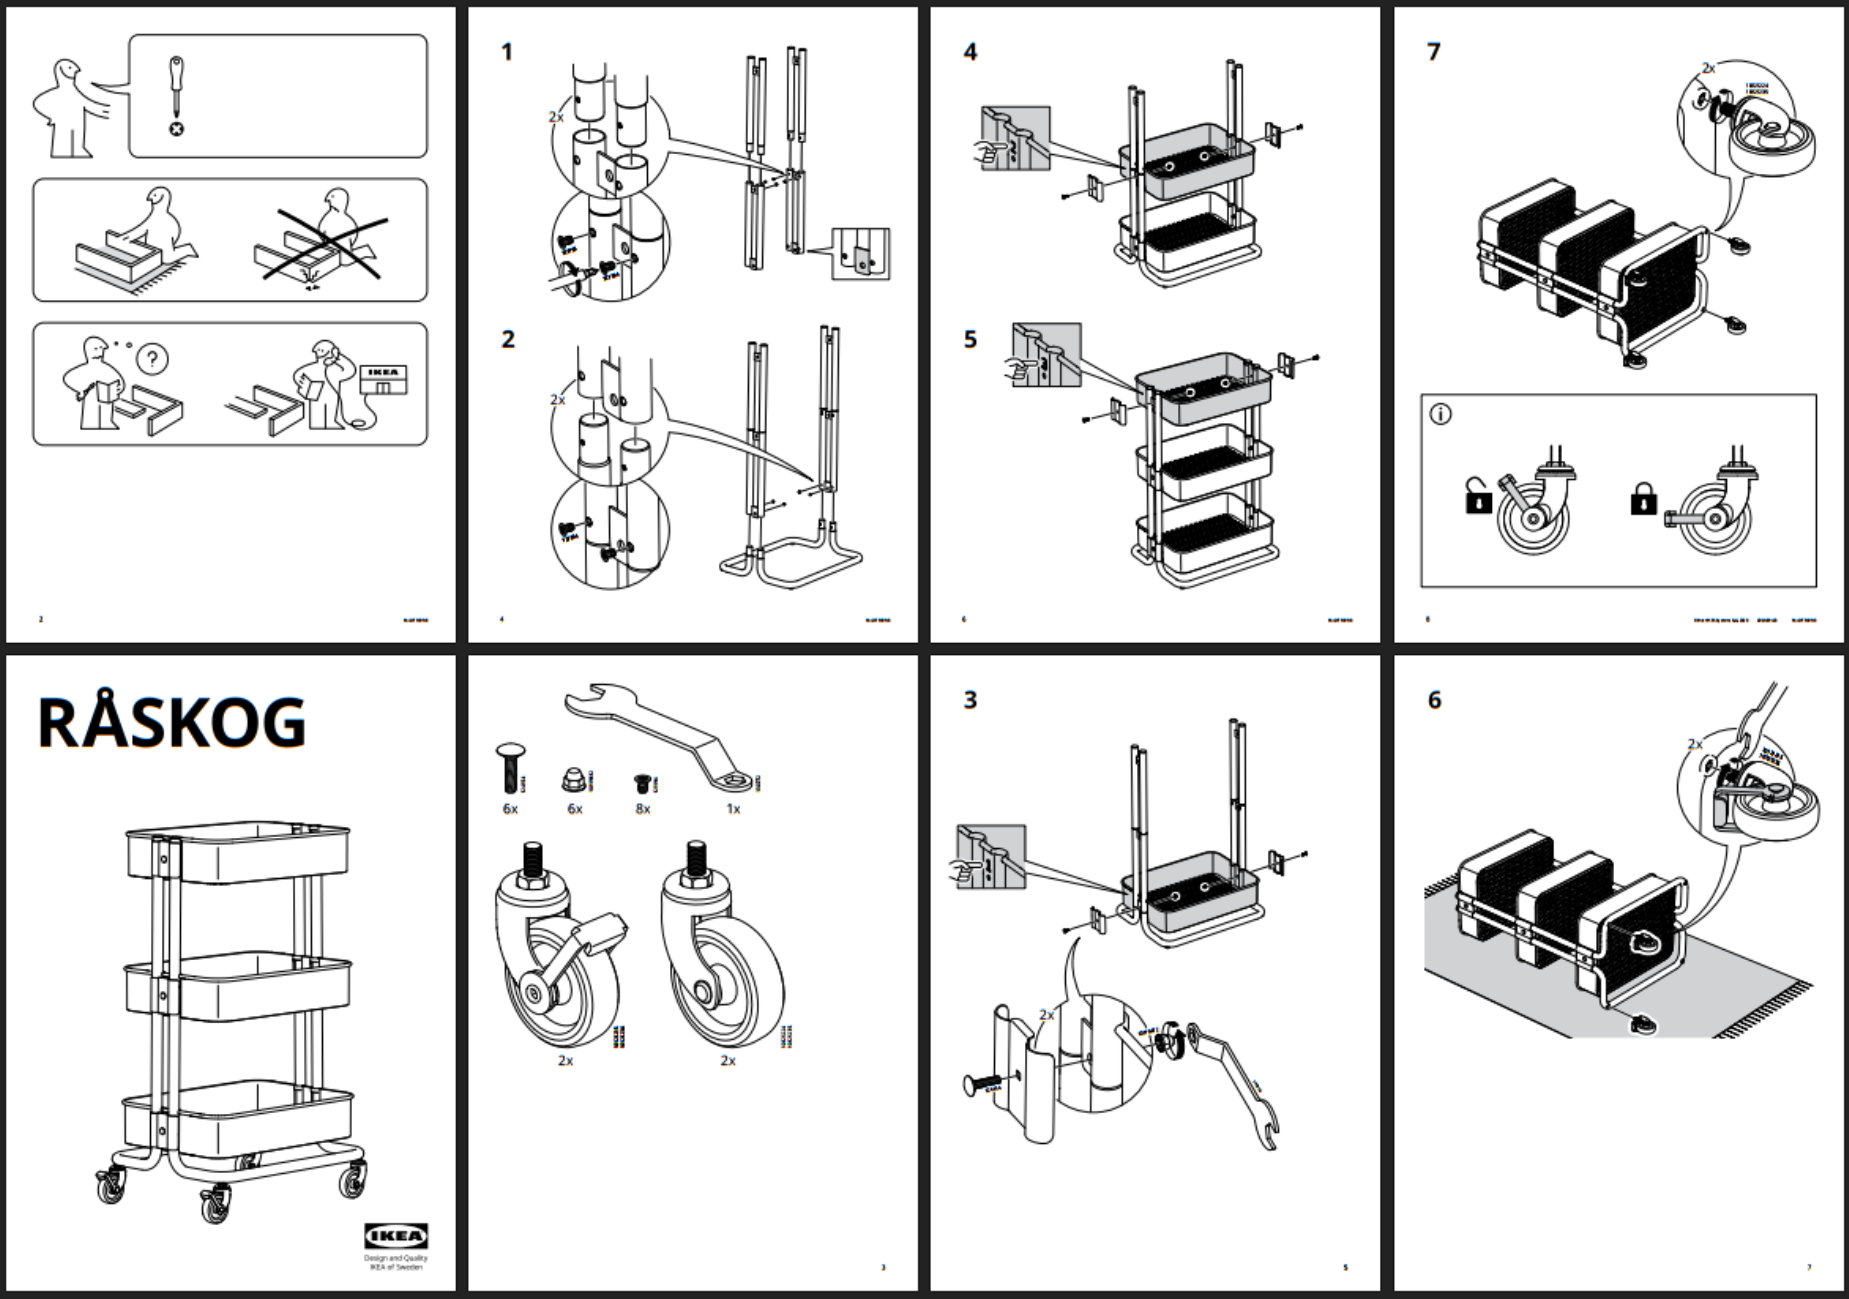
- 万一你意外扔掉了手册,这里有一份。
🧑🦼➡ 轮式底座
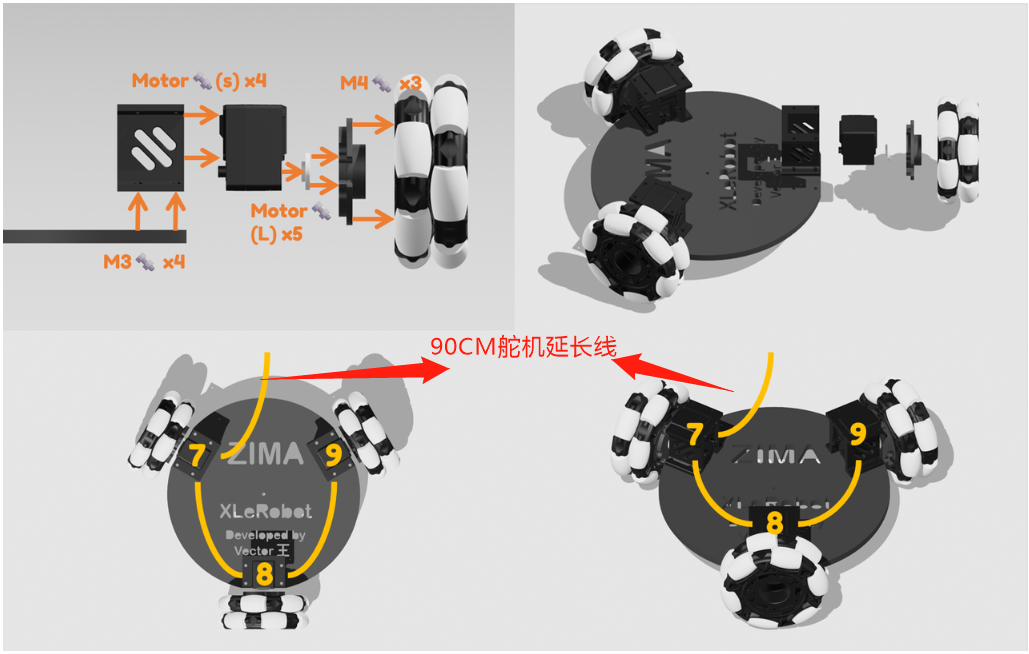
如果你已经有一个Lekiwi底座,请拆下电池、舵机支架等。底板只需安装3个带轮子的舵机(保留接线)。
备注
不要选错板子,每个板子都有特定的顺序。
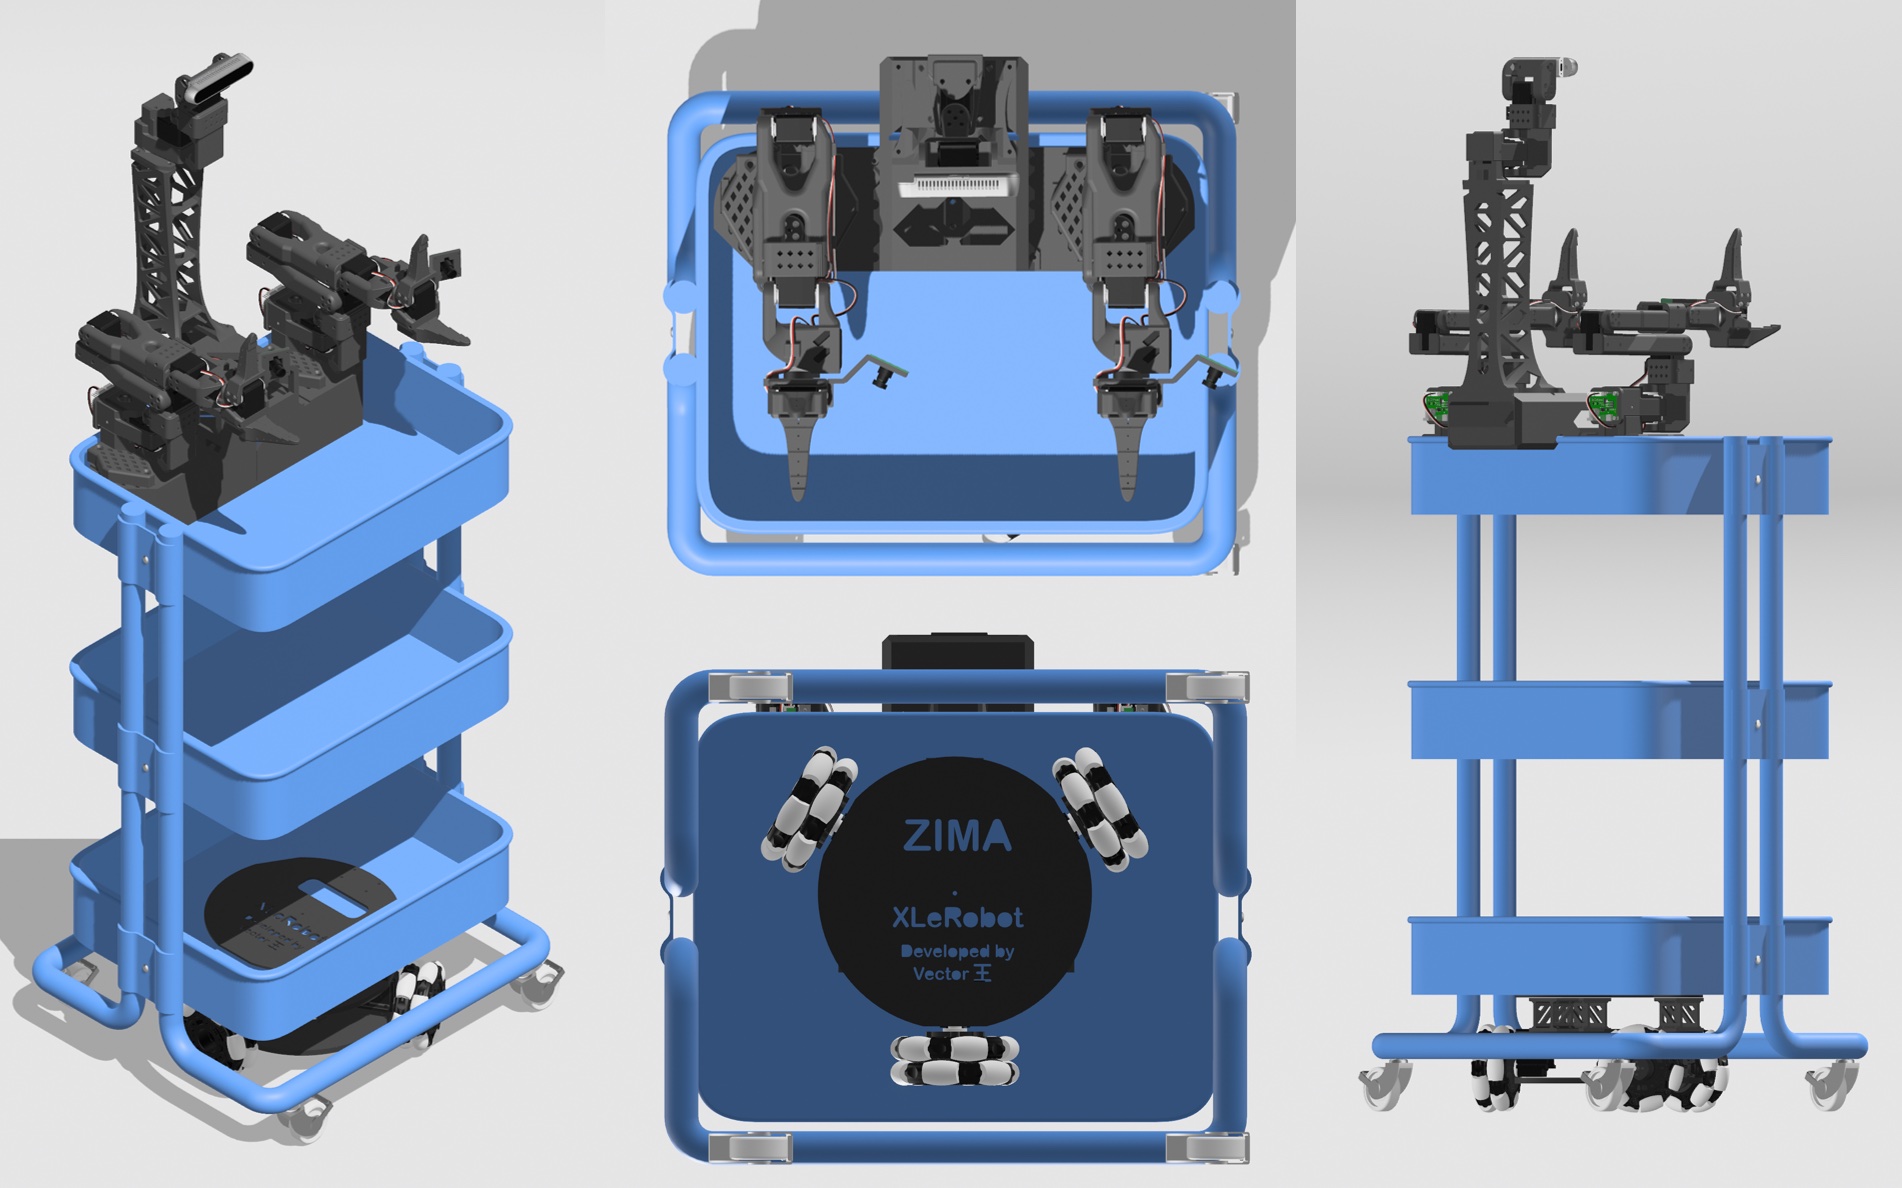
根据上图将 全向轮 安装到板子上。
- 应相应安装特定的舵机id。
注意全向轮的连接器需要3个M4螺丝。
按照教程正常接线舵机,之后不要将舵机线缆连接到舵机驱动板,而是使用 90CM舵机延长线 来连接 舵机驱动板。
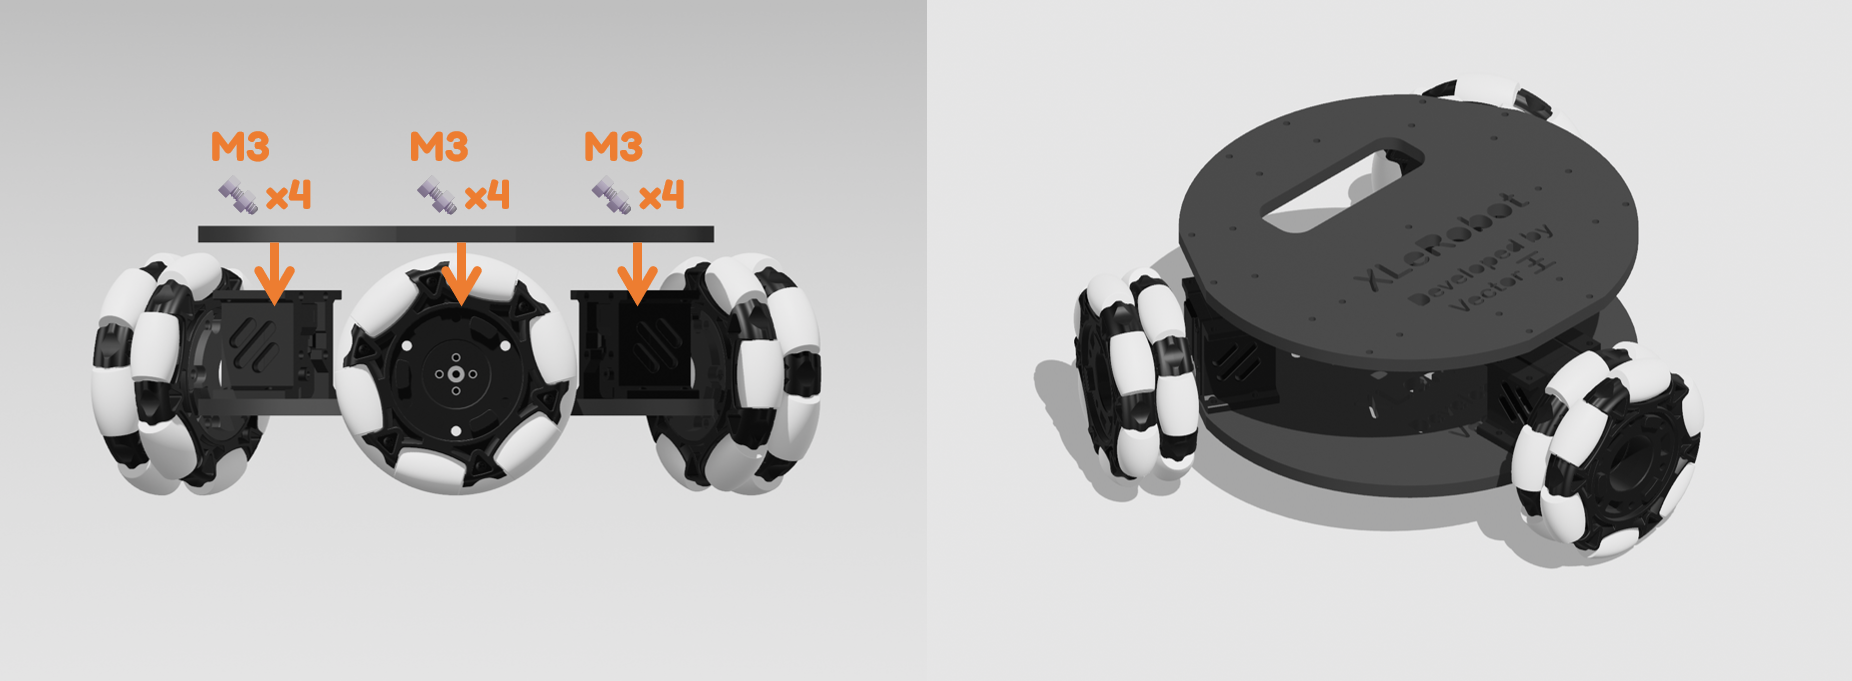
根据上图安装顶板。
让 90CM舵机延长线 悬挂,暂时不要从 顶板孔 拉出来。
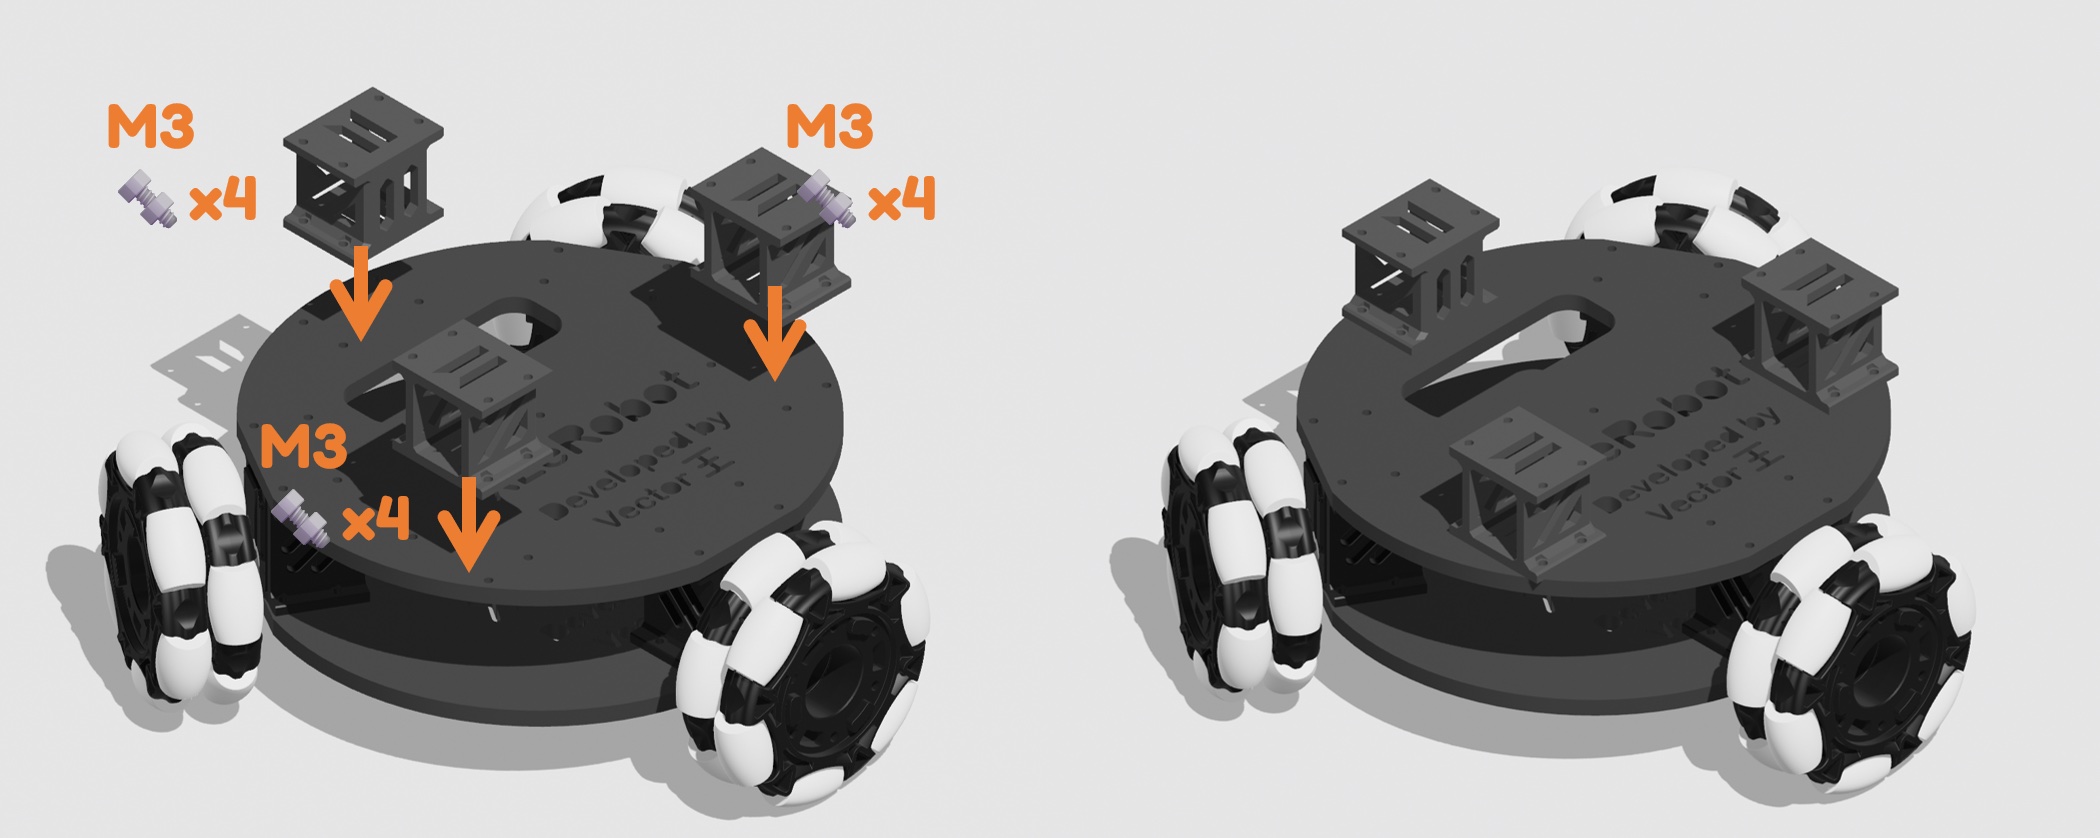
- 根据上图在顶板上安装3个连接器(增高架)。
小技巧
将带连接器的Lekiwi底座放在推车下方,看看是否能给推车足够的压力,推车的四个轮子仍能接触地面。如果不能,尝试通过在切片软件中直接稍微调整z轴比例(保持xy轴比例不变)来修改连接器的3D模型并重新打印。
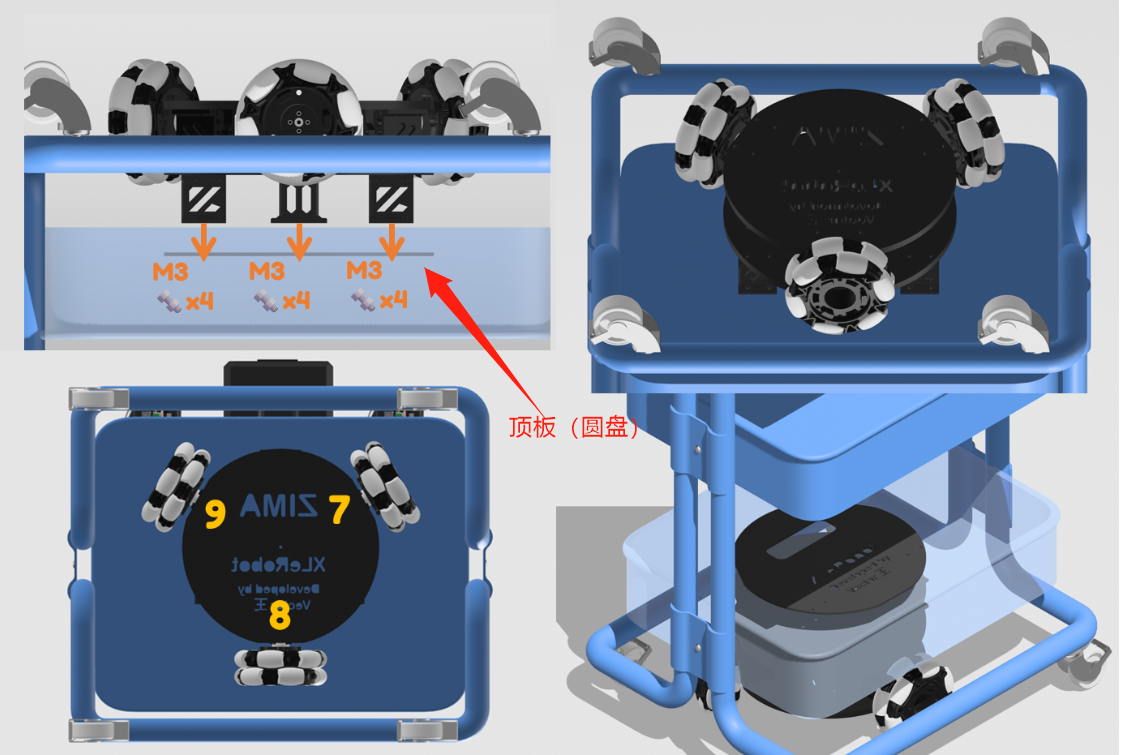
小技巧
翻转推车进行下面的组装。
现在将带连接器的Lekiwi底座安装到推车的底部,较薄的板子在另一侧。
参考图片根据舵机索引找到所需的组装方向。
备注
这个新硬件版本与推车金属网格兼容,所有12个M3螺丝都应该能够轻松装入。
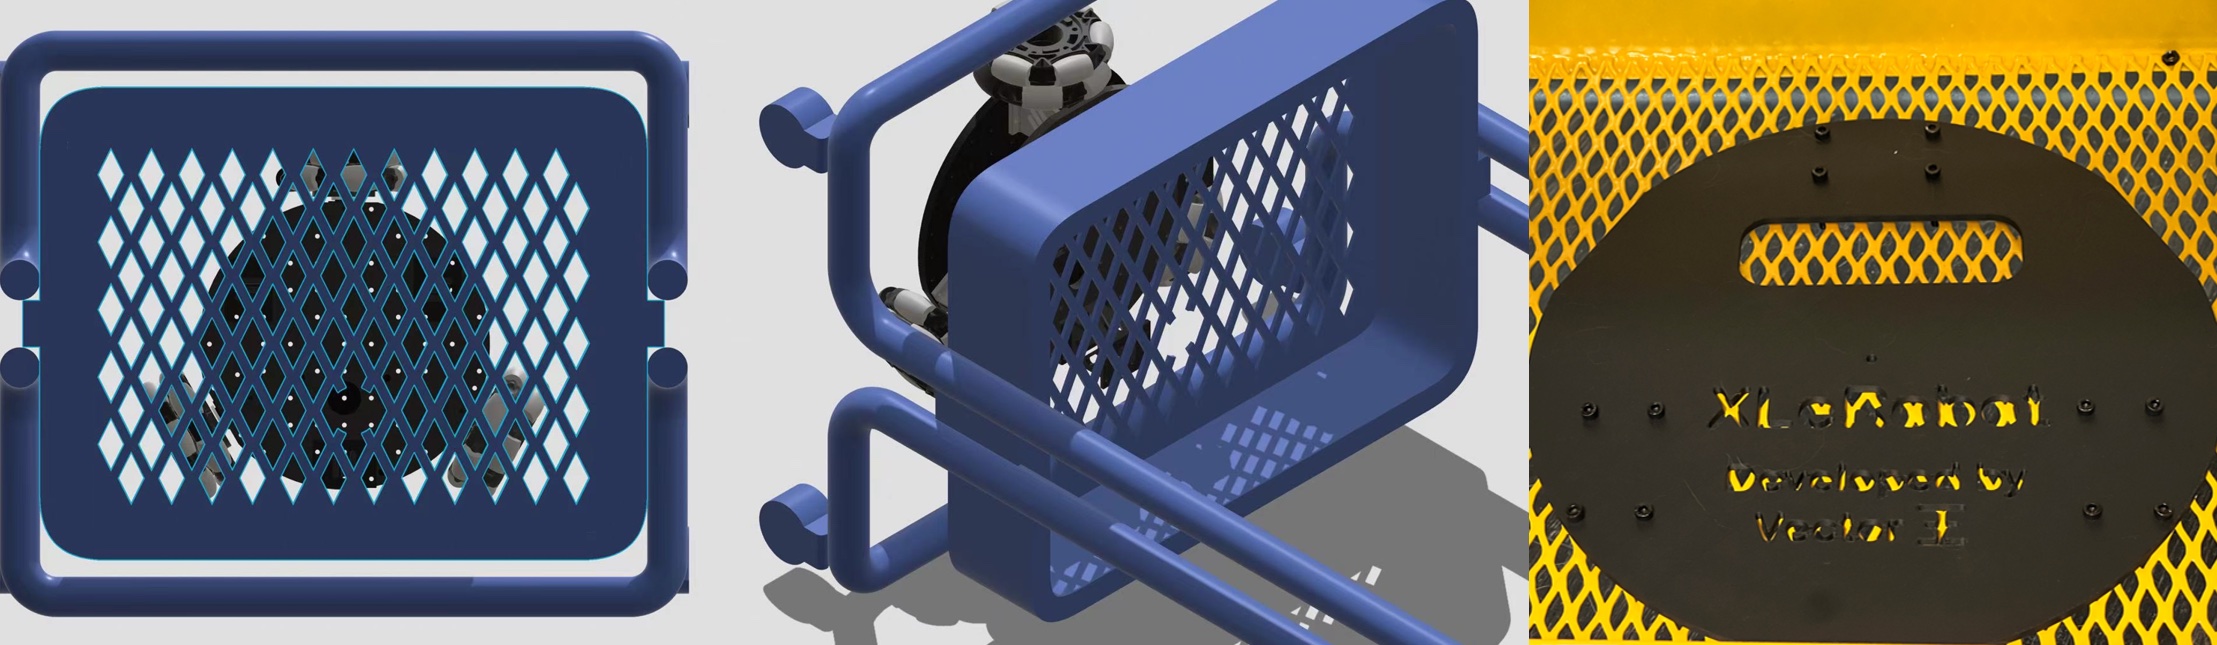
- 然后,将之前延长的线缆从下方穿过推车向上布线。
🦾 机械臂底座
顶部底座组装
14个 M3*12 六角螺丝
4个 M3*16 六角螺丝
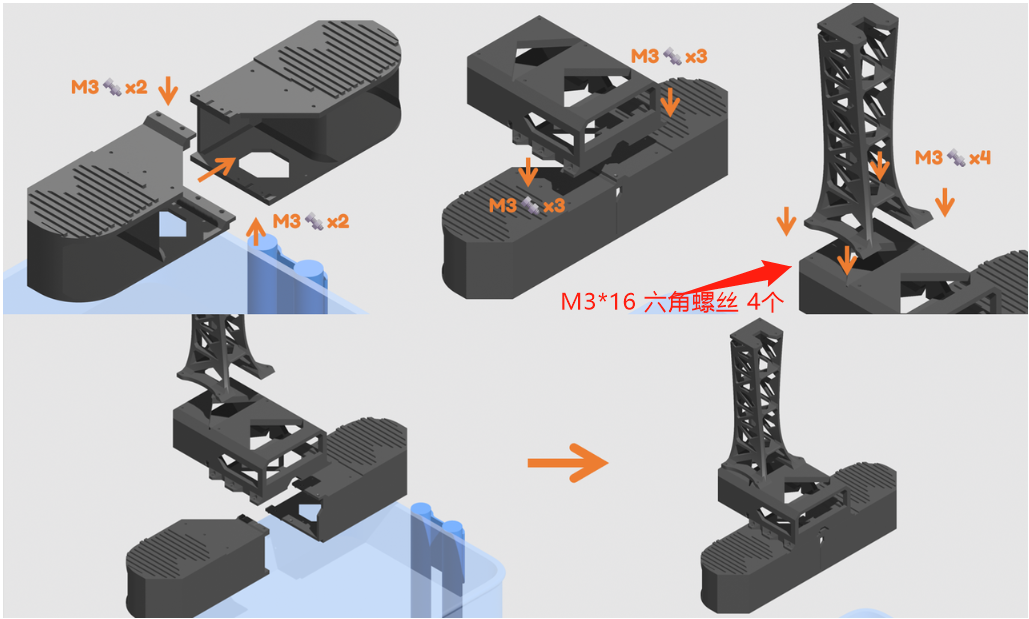
- 当底座翻转过来时组装更容易。
头部组装
①先用 90CM舵机延长线(黑白相间)和 舵机线(白红黑相间) 插在7号舵机上。
②用四个 M2*6垫片螺丝 将摄像头固定
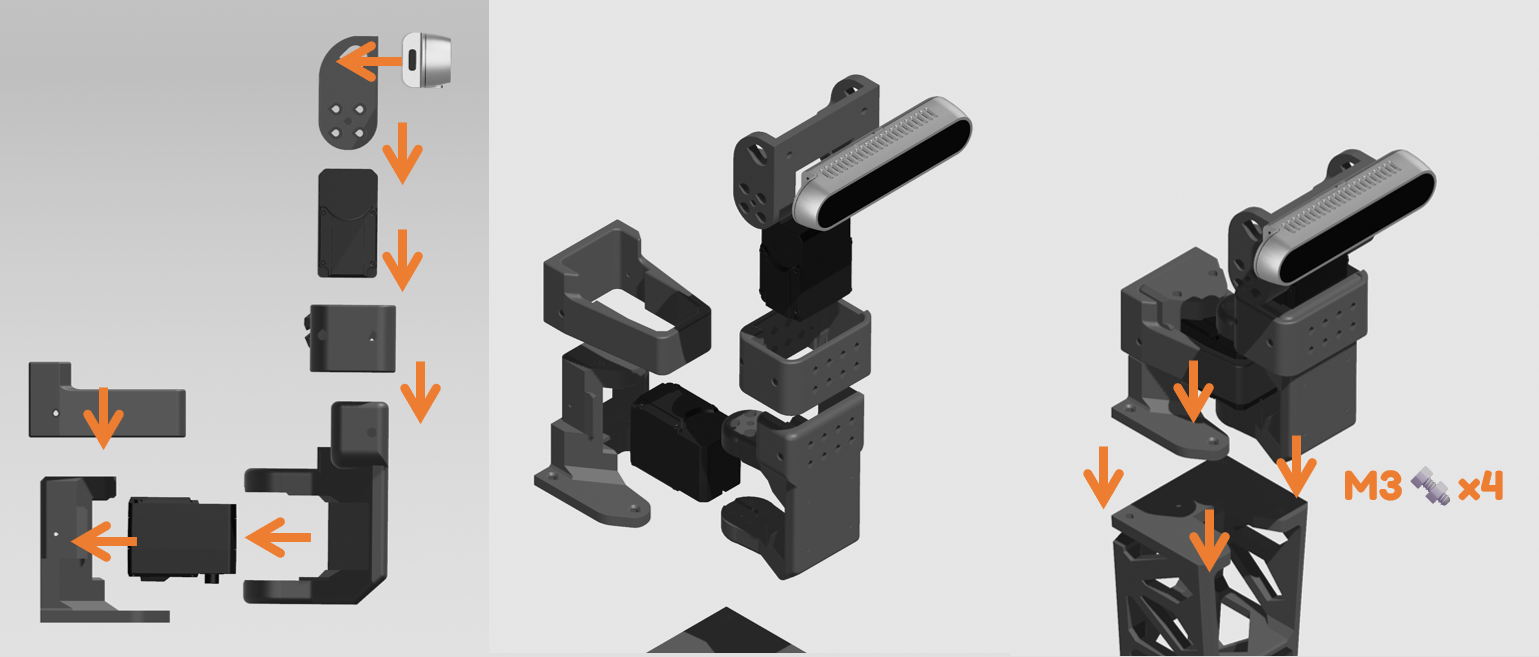
注意安装舵盘时,舵盘的中间孔不锁螺丝。
这应该与SO101机械臂组装的前两个步骤相同。
🧵 接线
重要
在将顶部底座夹到推车之前,完成顶部底座的所有接线和线缆管理,并将树莓派放入其外壳中。
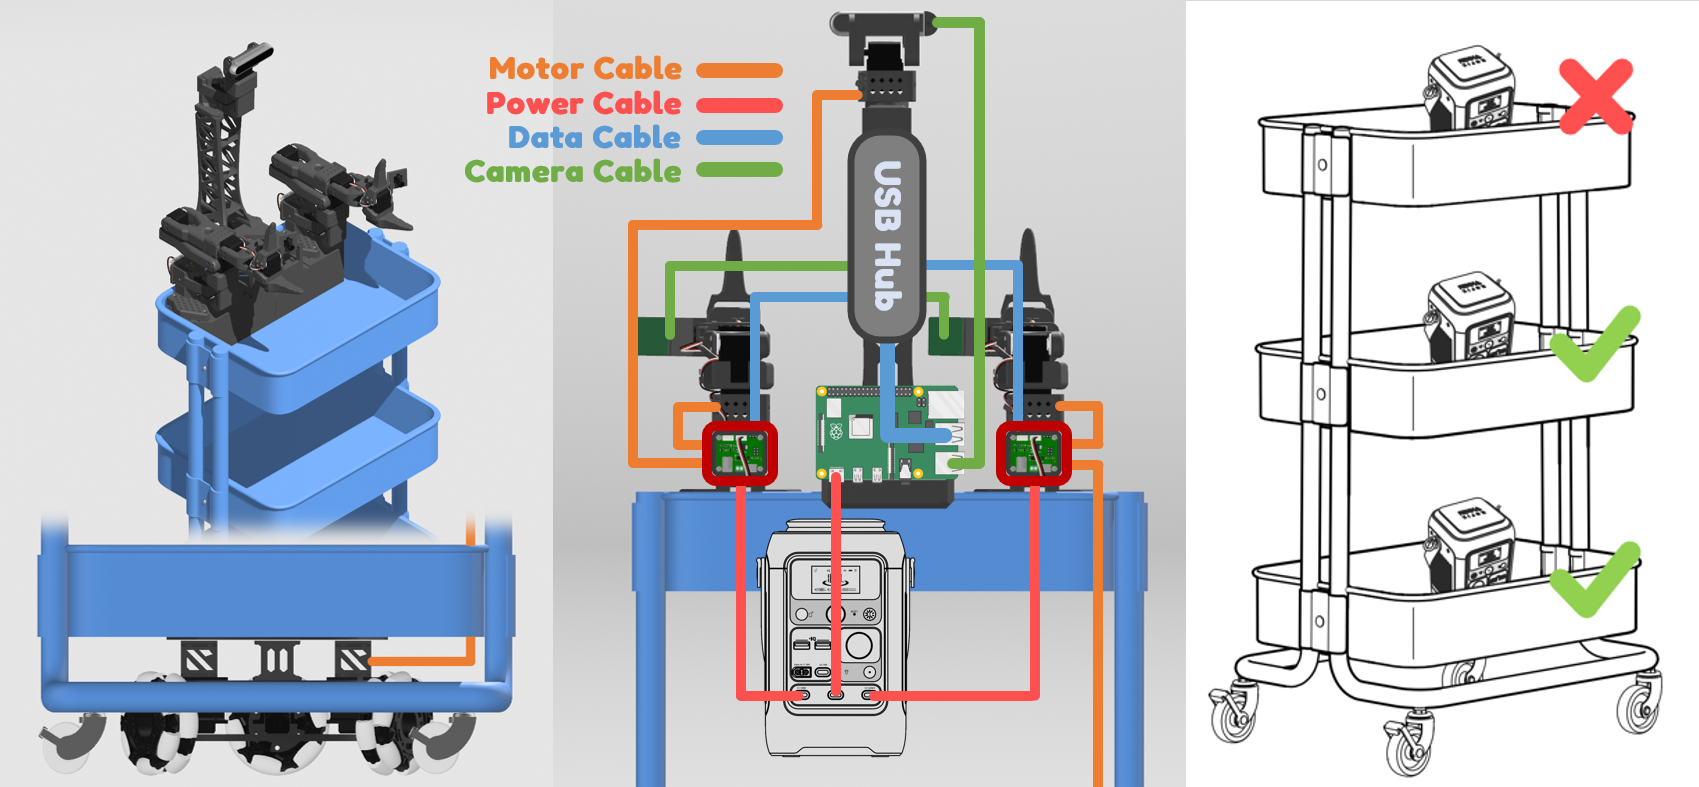
将来自Lekiwi底座的 90CM舵机延长线 连接到 左 SO101机械臂(这使底座和机械臂成为Lekiwi)。
将2根**USB-C转USB-A数据线 **从2个 舵机驱动板 连接到 树莓派(剩下2个USB-A插槽用于相机)或Jetson主板。
连接所有3根电源线缆:2根USB-C转DC(12V)从2个舵机驱动板和1根USB-C转USB-C从树莓派,连接到电源的 PD快充 接口。每个接口在同时充电时提供高达100W功率,经测试足以支持12V版本运行。
🔋 放置电池 🛒
放在推车中层或下层的任何位置以保持低重心。电池有防滑底部,在正常操作中不易滑动。
为了安全保持直立放置。
万一你也意外扔掉了电池手册,这里有一份。
重要
为了保护舵机驱动板,确保最后连接电源线缆。在插拔其他线缆时始终断开电源线缆。
📸 最终组装
底座装入推车
重要
在将顶部底座夹到推车之前,完成顶部底座的所有接线和线缆管理,并将树莓派放入其外壳中。
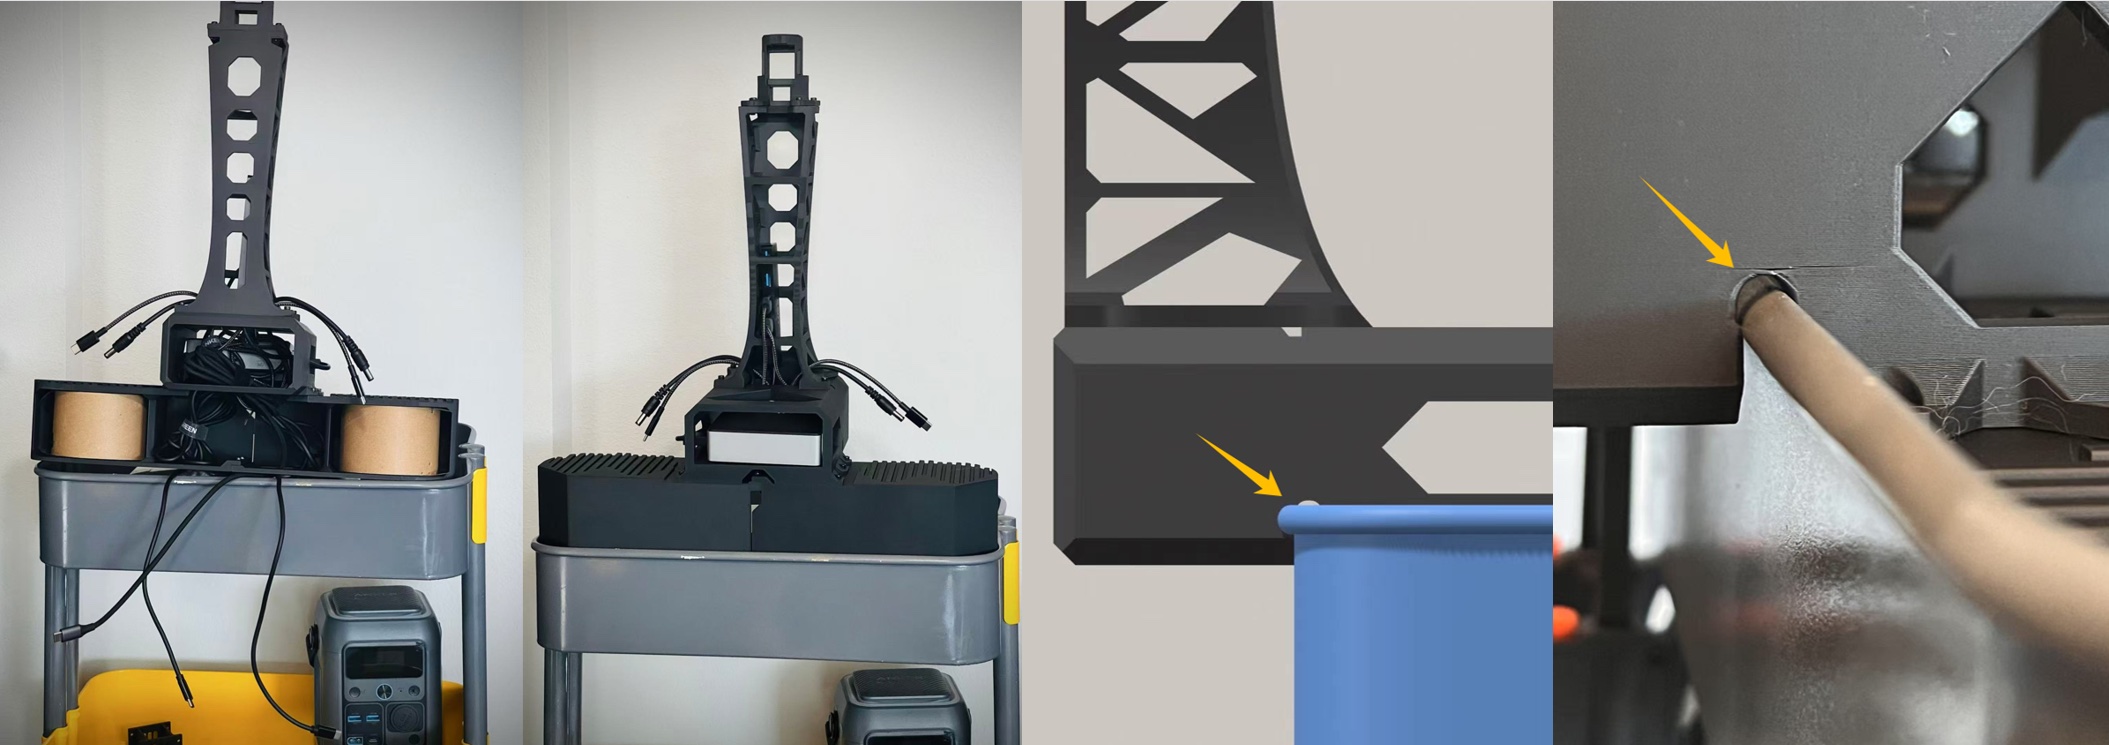
当你将推车边缘塞入外壳插座时要小心不要弄坏外壳。
为了更容易测试,SO101机械臂直接夹在推车上。将机械臂底座定位在推车顶层的两个角落,然后用 F型固定夹 固定。
如果你有 bambulab耗材纸质线轴,不要忘记将其放在里面以提供稳定的结构支撑。
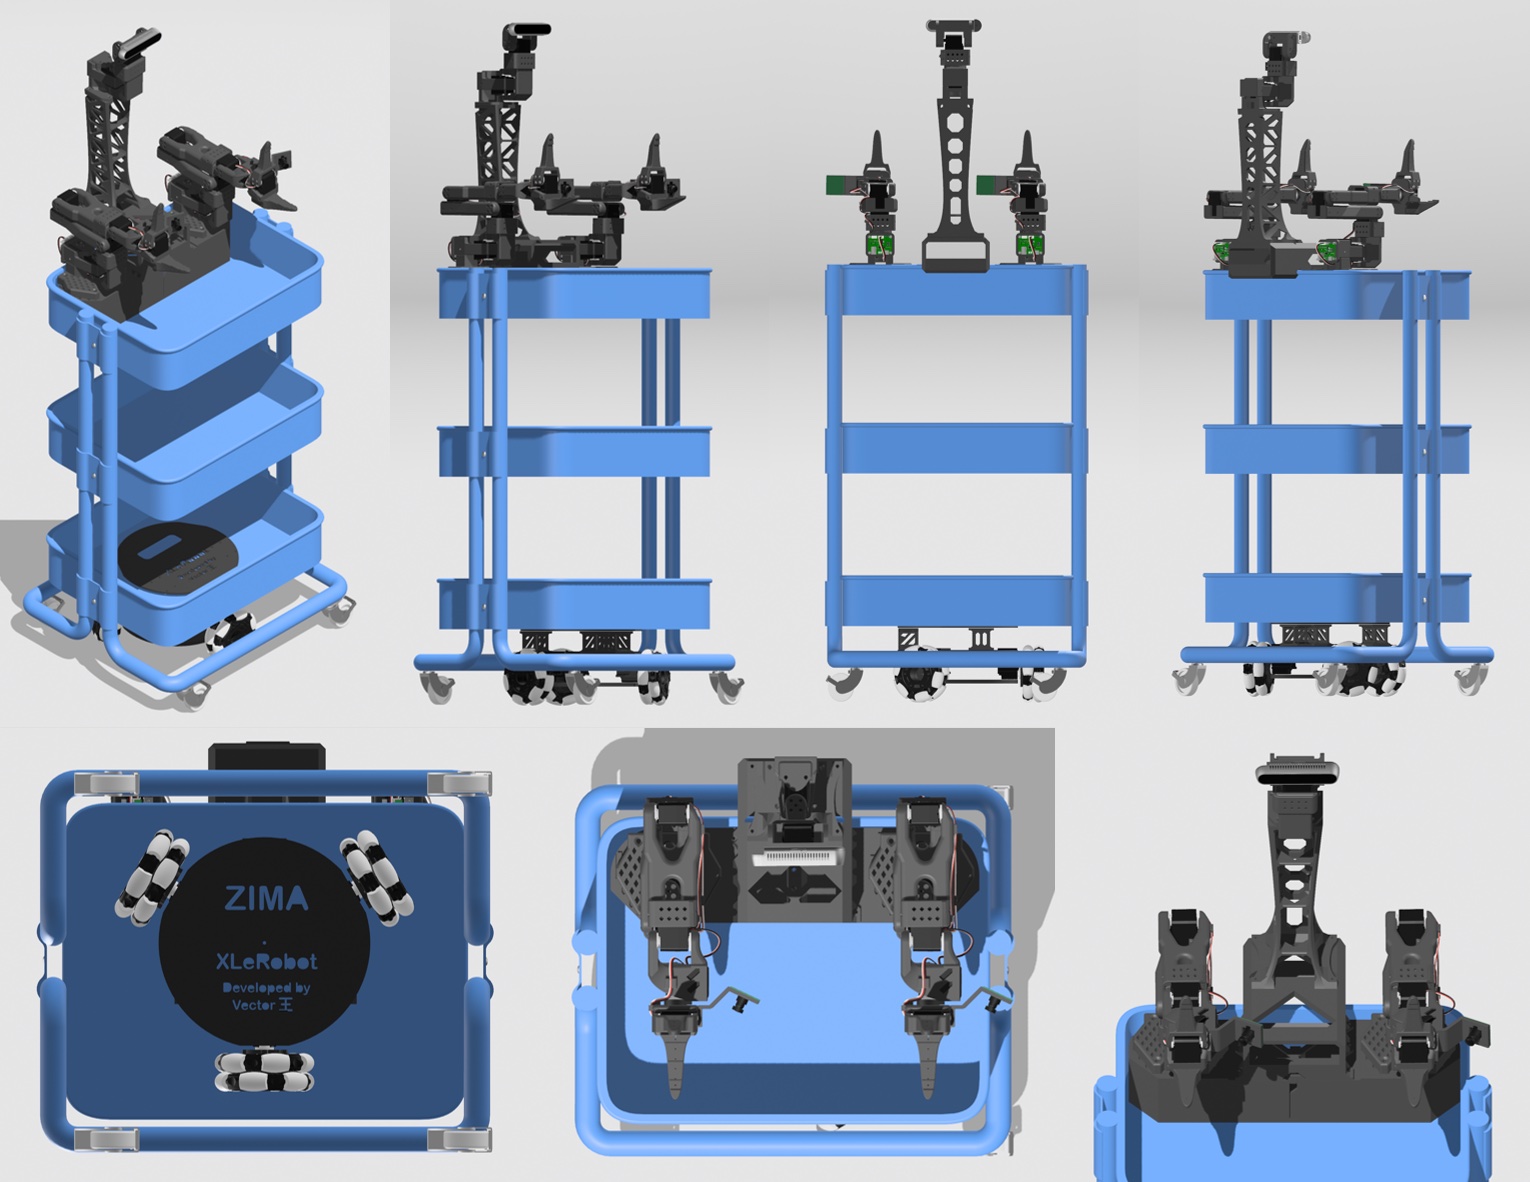
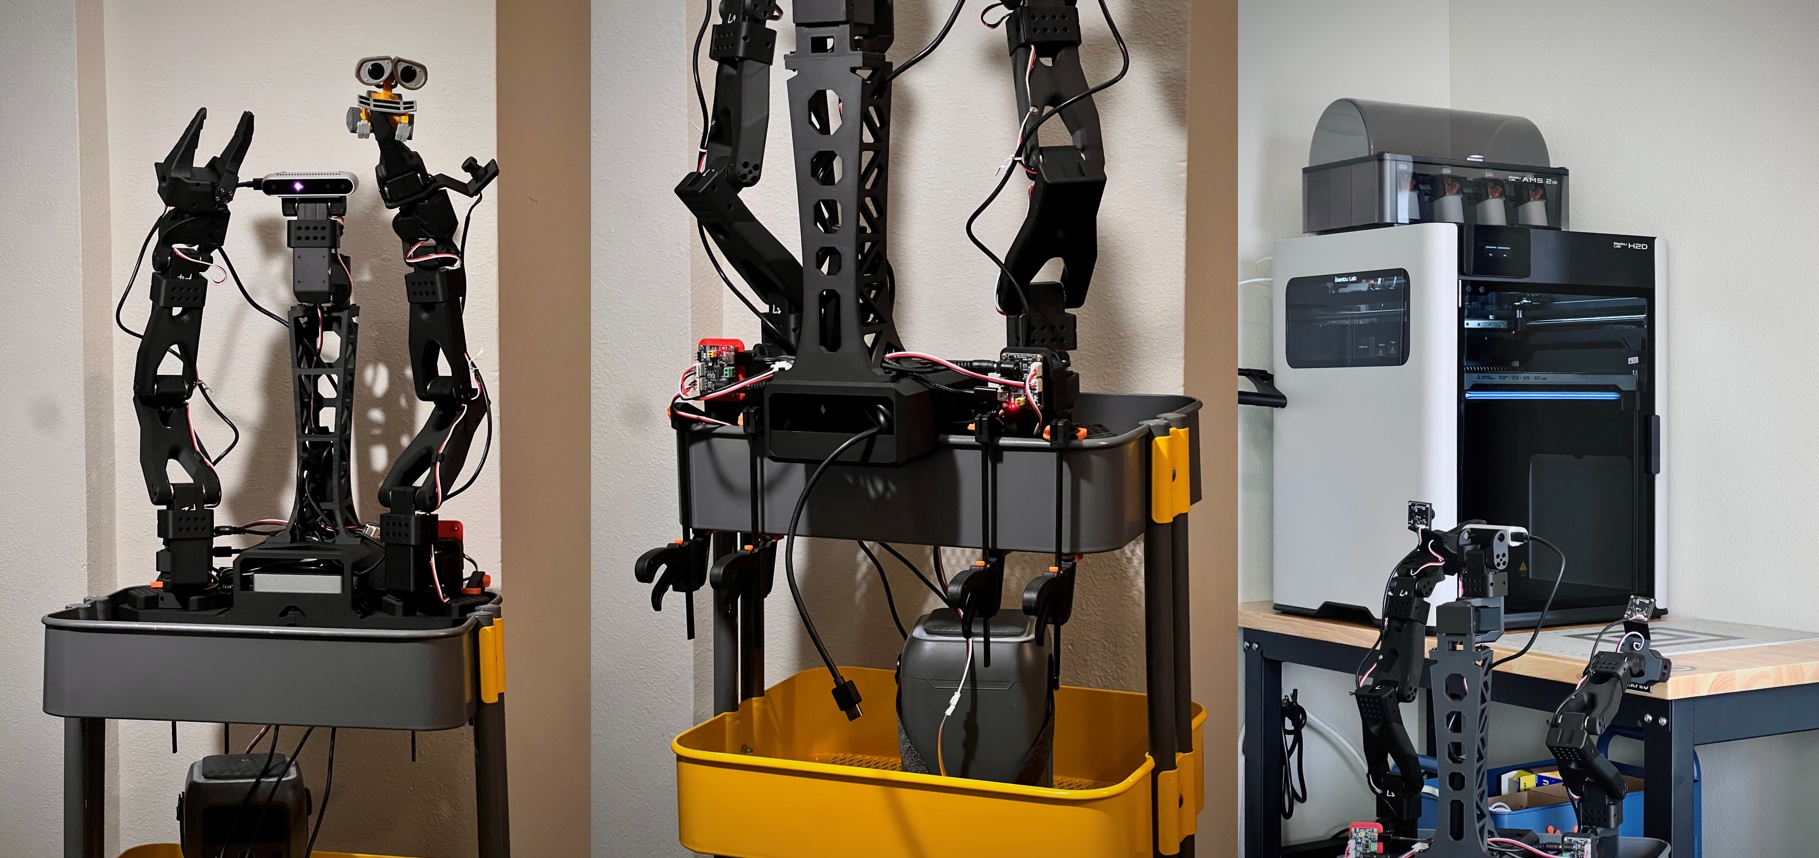
完成这些步骤后,XLeRobot应该在物理上组装良好,准备做一些家务。
重要
XLeRobot完全组装后,不要像推车那样推着它到处走,因为这可能损坏舵机齿轮。相反,当你需要手动移动时,请抬起机器人(~12kg)。