

부품 키트 조립
팁
나사 조이기의 즐거움을 건너뛰고 싶다면, Xlerobot 에 호환되는 SO101 팔로워 암의 사전 조립 키트를 구매할 수도 있습니다.
🦾 SO101 로봇 암
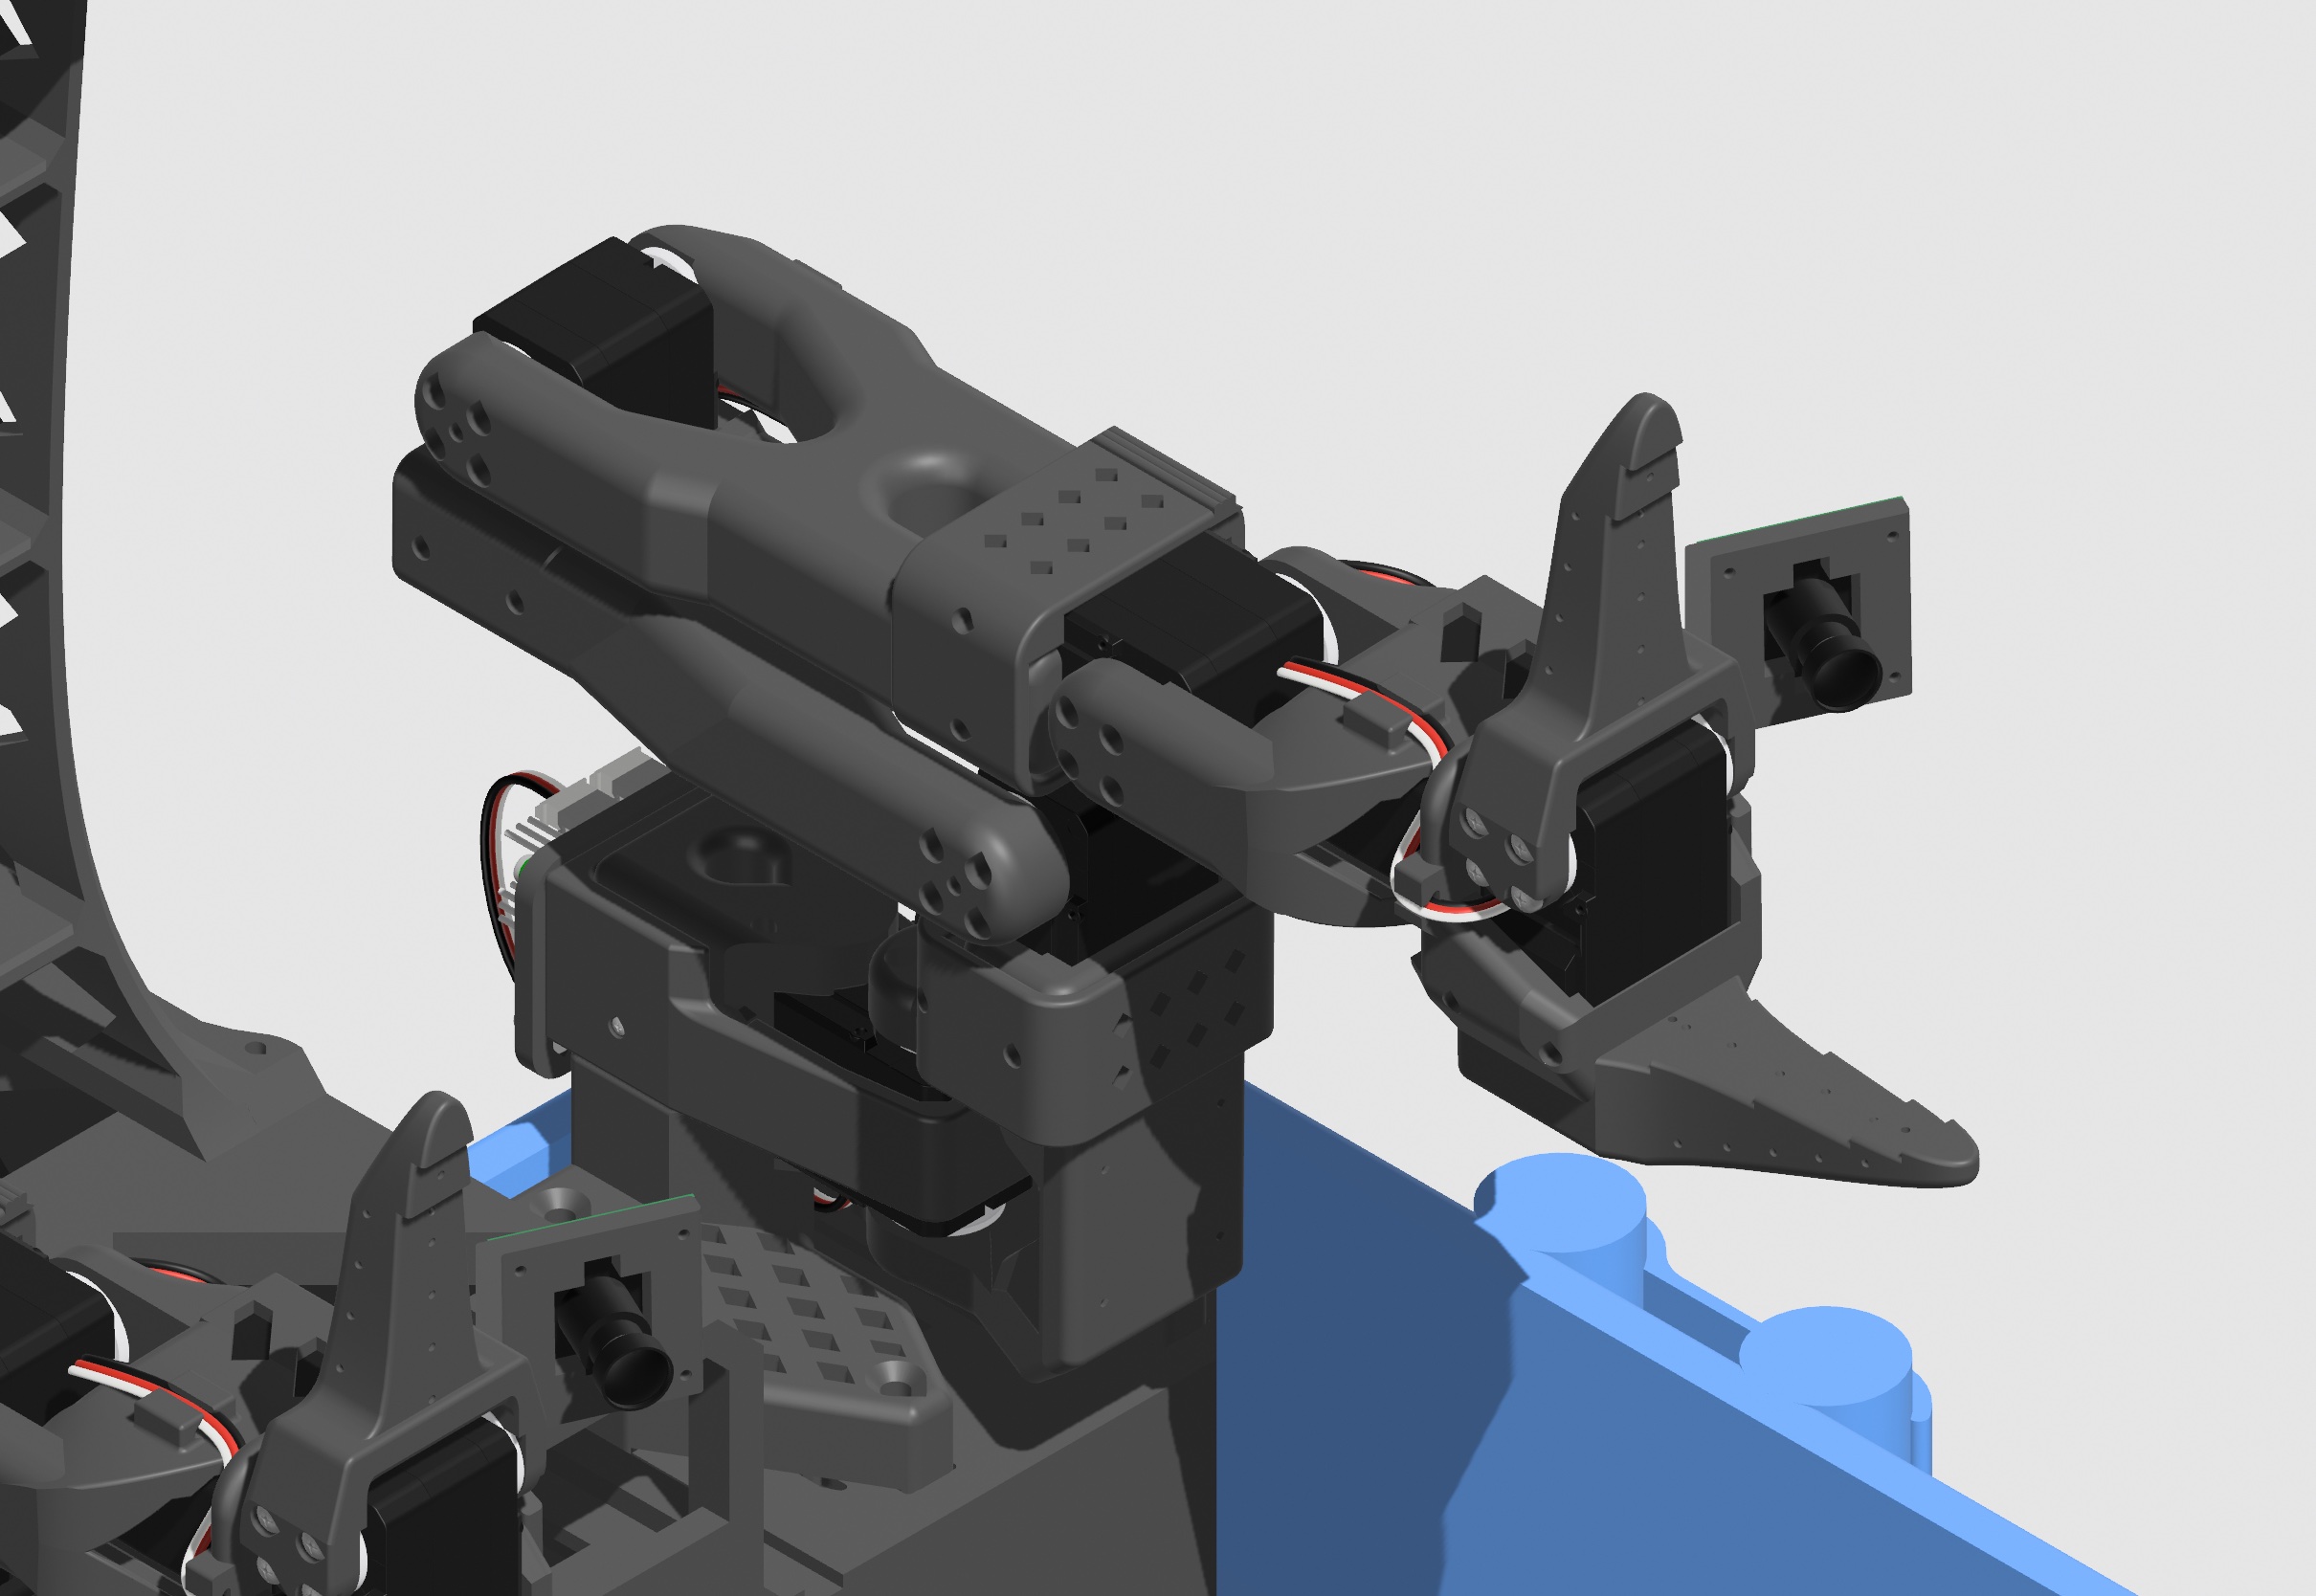
이미 서보가 구성된 조립 완료된 SO101 로봇 암 2 개가 있다면 건너뛰십시오。
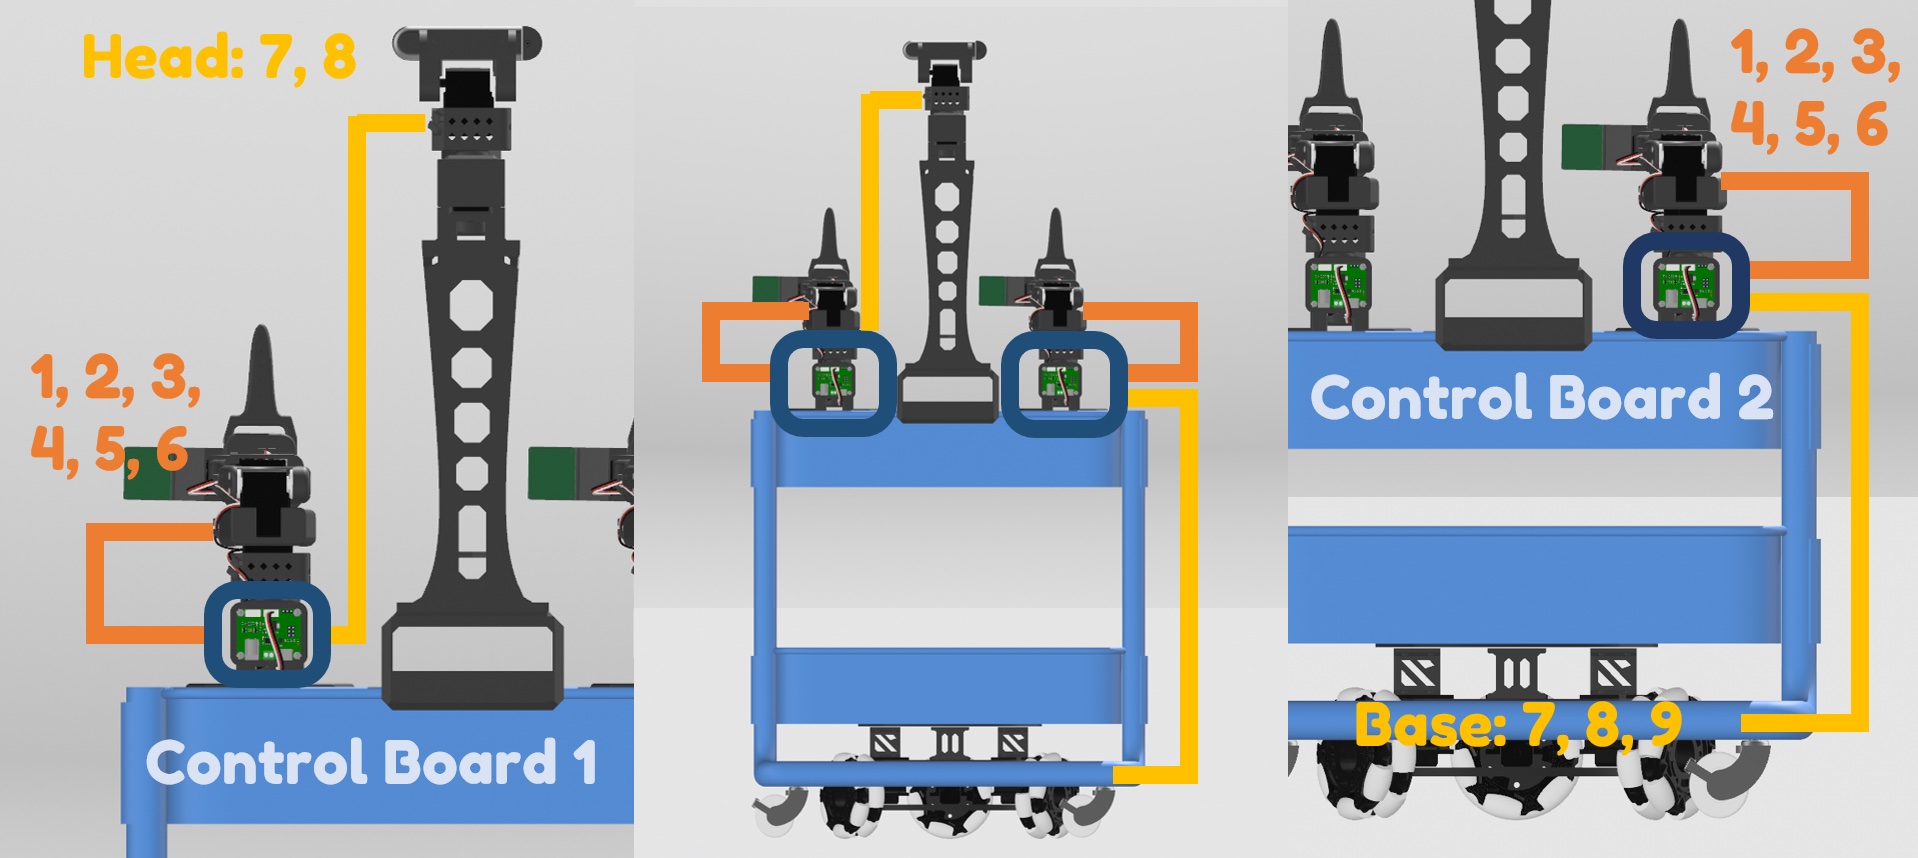
SO101 단계별 조립 설명 에 따라 2 개의 SO101 로봇 암을 구성하여, 2 개의 동일한 팔로워 암을 만들고, 2 개의 서보 드라이버 보드용으로 2 세트의 서보 (이전에는 모두 ID 가 1-6) 를 갖춥니다。
이 설치 가이드 에 따라 손목 카메라를 추가합니다。
미끄럼 방지 패드가 있다면 그리퍼에 붙일 수 있습니다。
1. 서보 구성
| 수량 | 서보 ID | 용도 | |
|---|---|---|---|
| Feetech STS3215-C018 서보 | 3 | 7、8、9 | 전방향 바퀴 섀시 카 |
| Feetech STS3215-C018 서보 | 2 | 7、8 | 상지 키트-카메라 타워 |
| 서보 연장 케이블 90CM | 2 | 섀시 카와 카메라 타워를 서보 드라이버 보드에 연결 |
공식 lerobot 코드 저장소는 현재 로봇 암 외의 서보 구성을 지원하지 않으므로, 대신 Bambot 을 사용합니다 (Windows 와 Mac 에서 작동하며, Linux 에서는 먼저 sudo chmod 666 /dev/ttyACM0 을 실행해야 합니다)。
sudo chmod 666 /dev/ttyACM0구성하려는 서보를 (하나씩) 서보 드라이버 보드에 연결하고, 서보 드라이버 보드를 컴퓨터에 직접 연결합니다。
Bambot 서보 구성 페이지 로 이동하여 연결을 설정하고 서보를 스캔합니다。
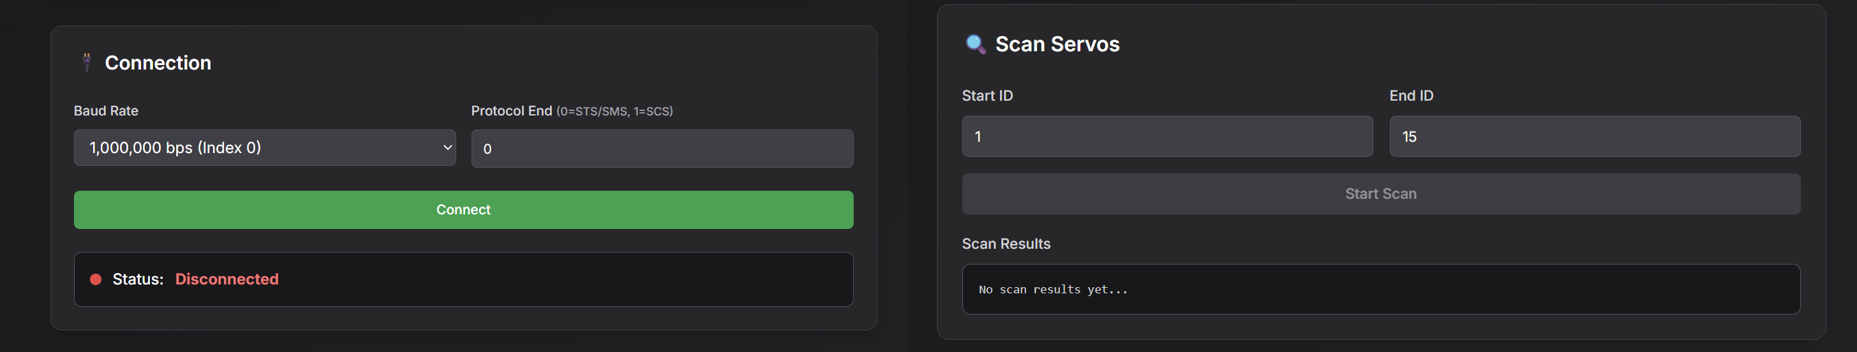
- 아래 설명에 따라 서보 ID 를 이름을 변경합니다。
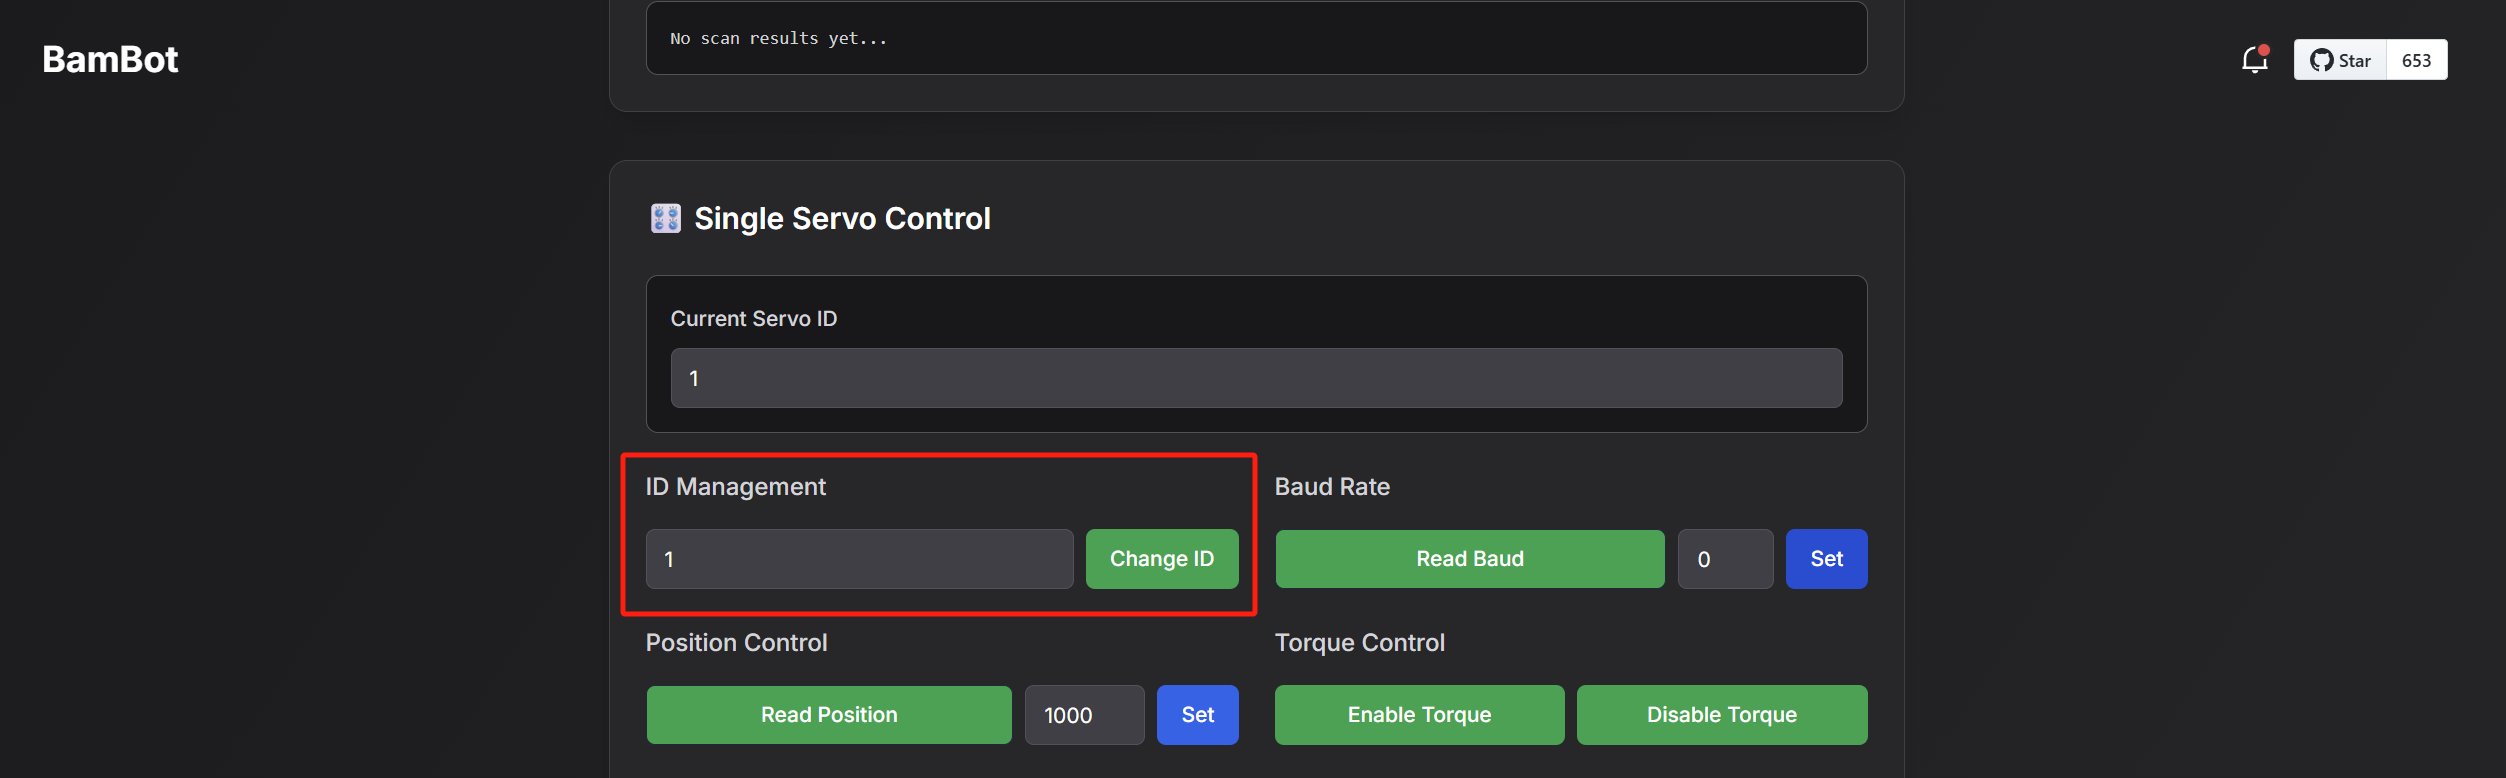
SO101 로봇 암 외에도 2 개의 서보 드라이버 보드용으로 두 세트의 서보를 구성해야 합니다:
한 세트는 카메라 타워 용 (서보 id: 7, 8)
다른 한 세트는 전방향 바퀴 섀시 카 용 (서보 id: 7, 8, 9)。
팁: 마커펜으로 서보에 숫자를 적고, 서로 다른 보드의 서보를 구분합니다 (예: L1-L8 과 R1-R9)。
🛒 카트
- 실수로 설명서를 버렸다면 여기에 사본이 있습니다。
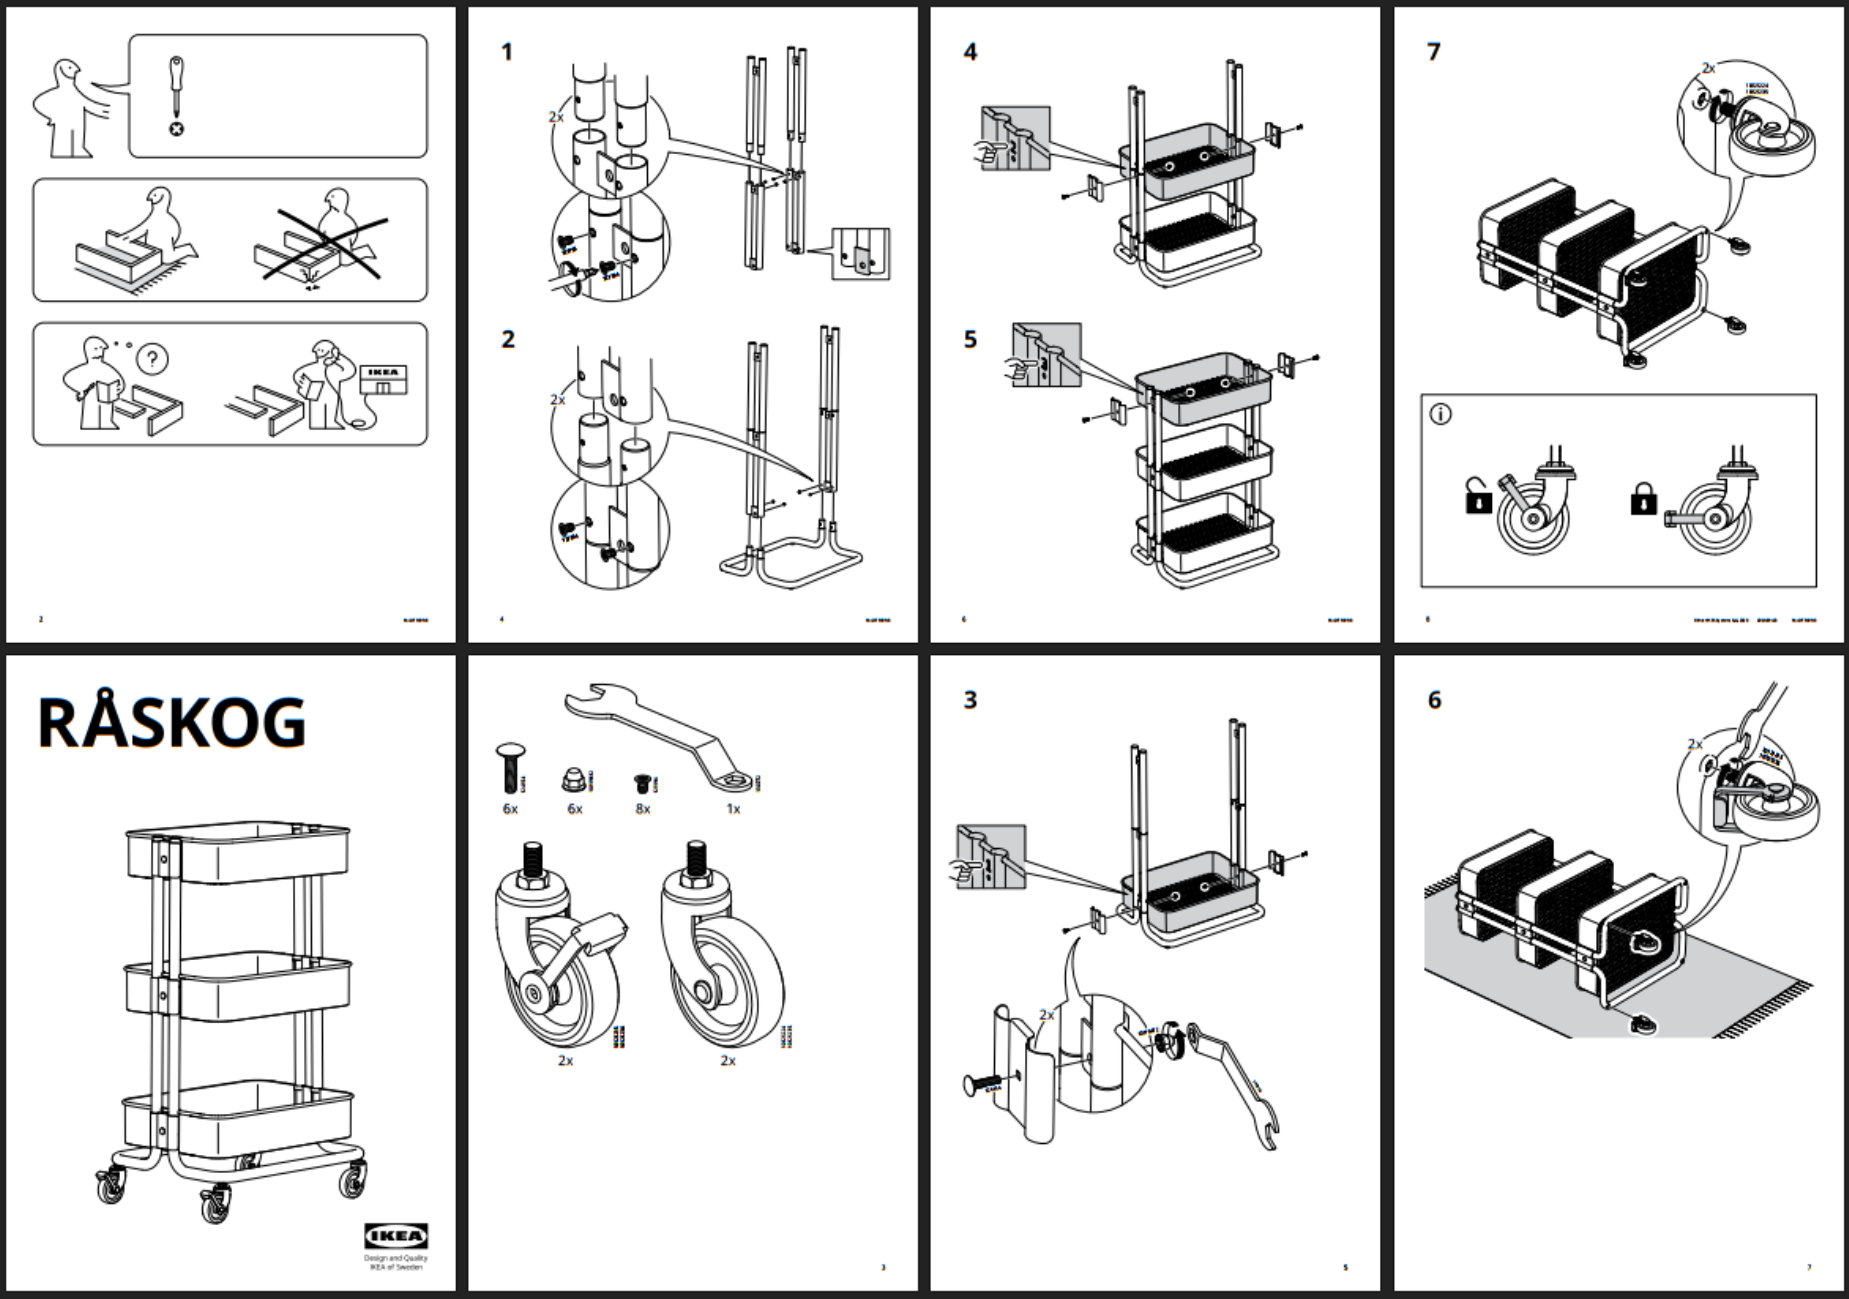
🧑🦼➡ 바퀴형 베이스
이미 Lekiwi 베이스가 있다면 배터리, 서보 브래킷 등을 분리하십시오. 하판에는 바퀴가 달린 서보 3 개만 설치하면 됩니다 (배선은 유지)。
참고
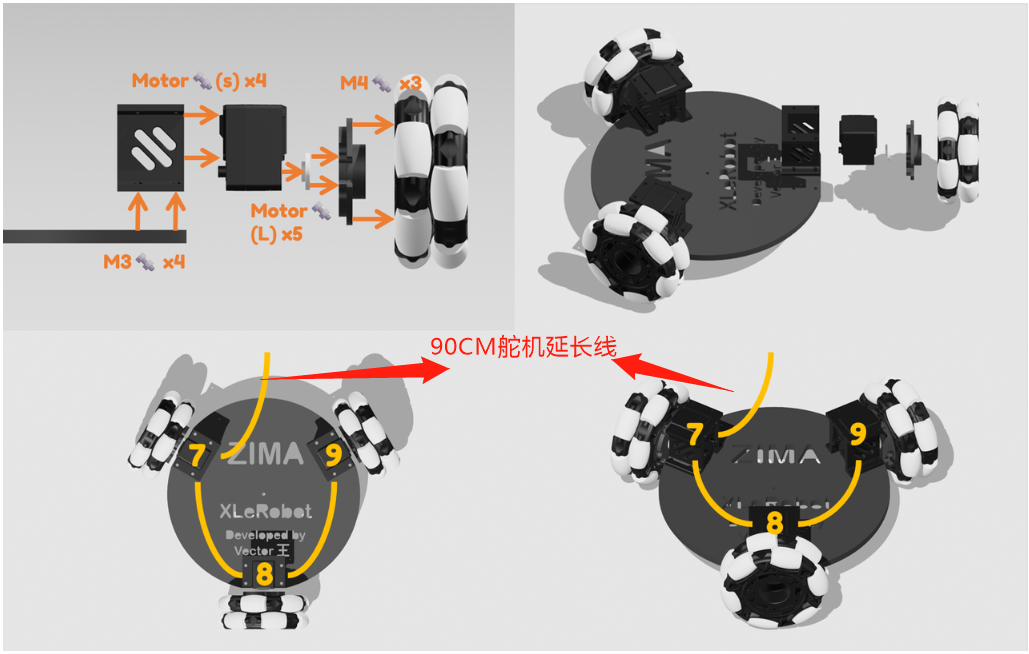
보드를 잘못 선택하지 마십시오. 각 보드에는 특정한 순서가 있습니다。
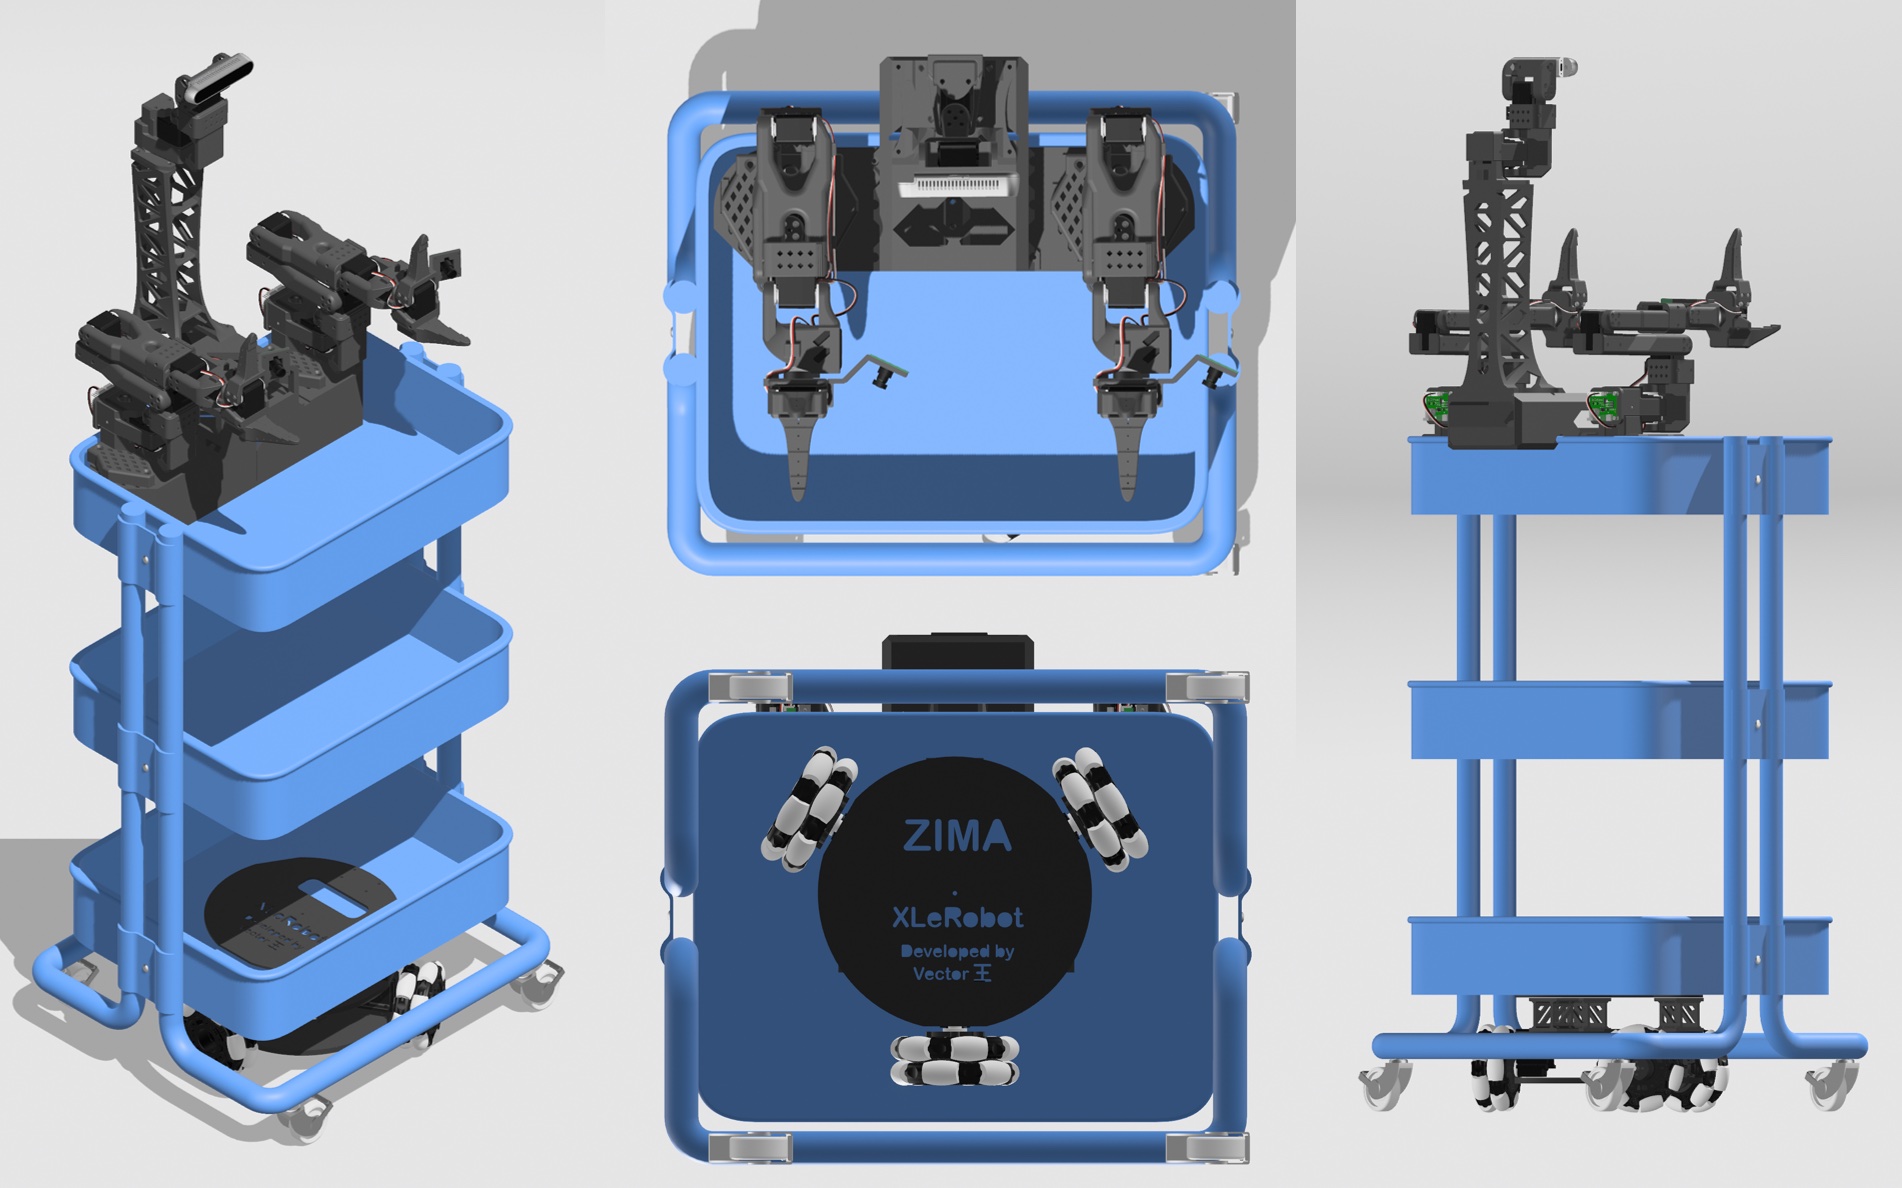
위 그림에 따라 전방향 바퀴를 보드에 설치합니다。
- 해당하는 특정 서보 id 를 설치해야 합니다。
전방향 바퀴의 커넥터에는 M4 나사 3 개가 필요합니다。
튜토리얼 에 따라 서보를 정상적으로 배선한 후, 서보 케이블을 서보 드라이버 보드에 연결하지 말고 90CM 서보 연장 케이블 을 사용하여 서보 드라이버 보드에 연결합니다。
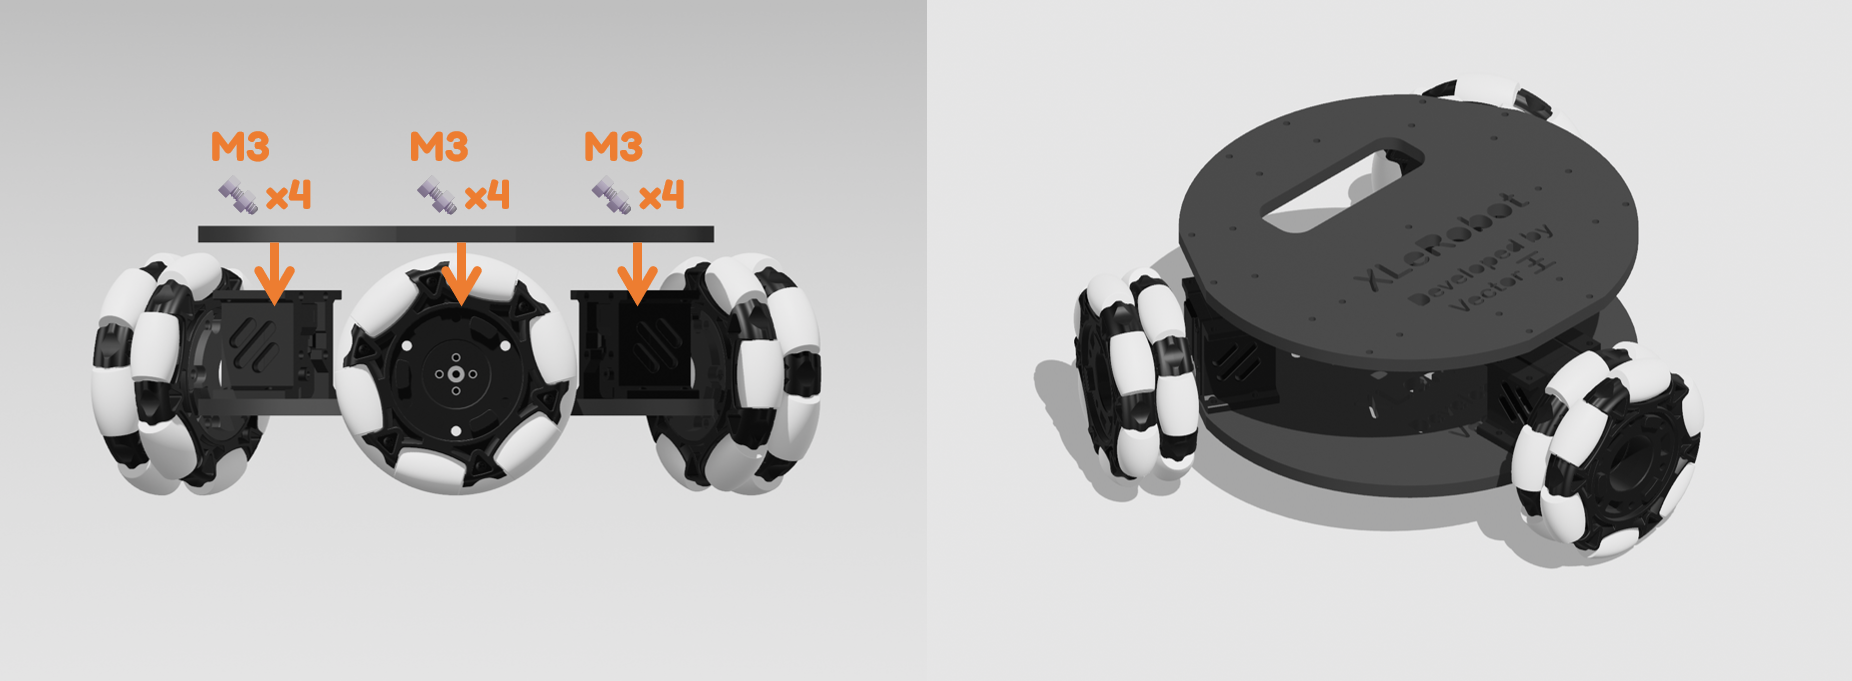
위 그림에 따라 상판을 설치합니다。
90CM 서보 연장 케이블 을 늘어뜨려 두고, 당분간 상판 구멍에서 빼내지 마십시오。
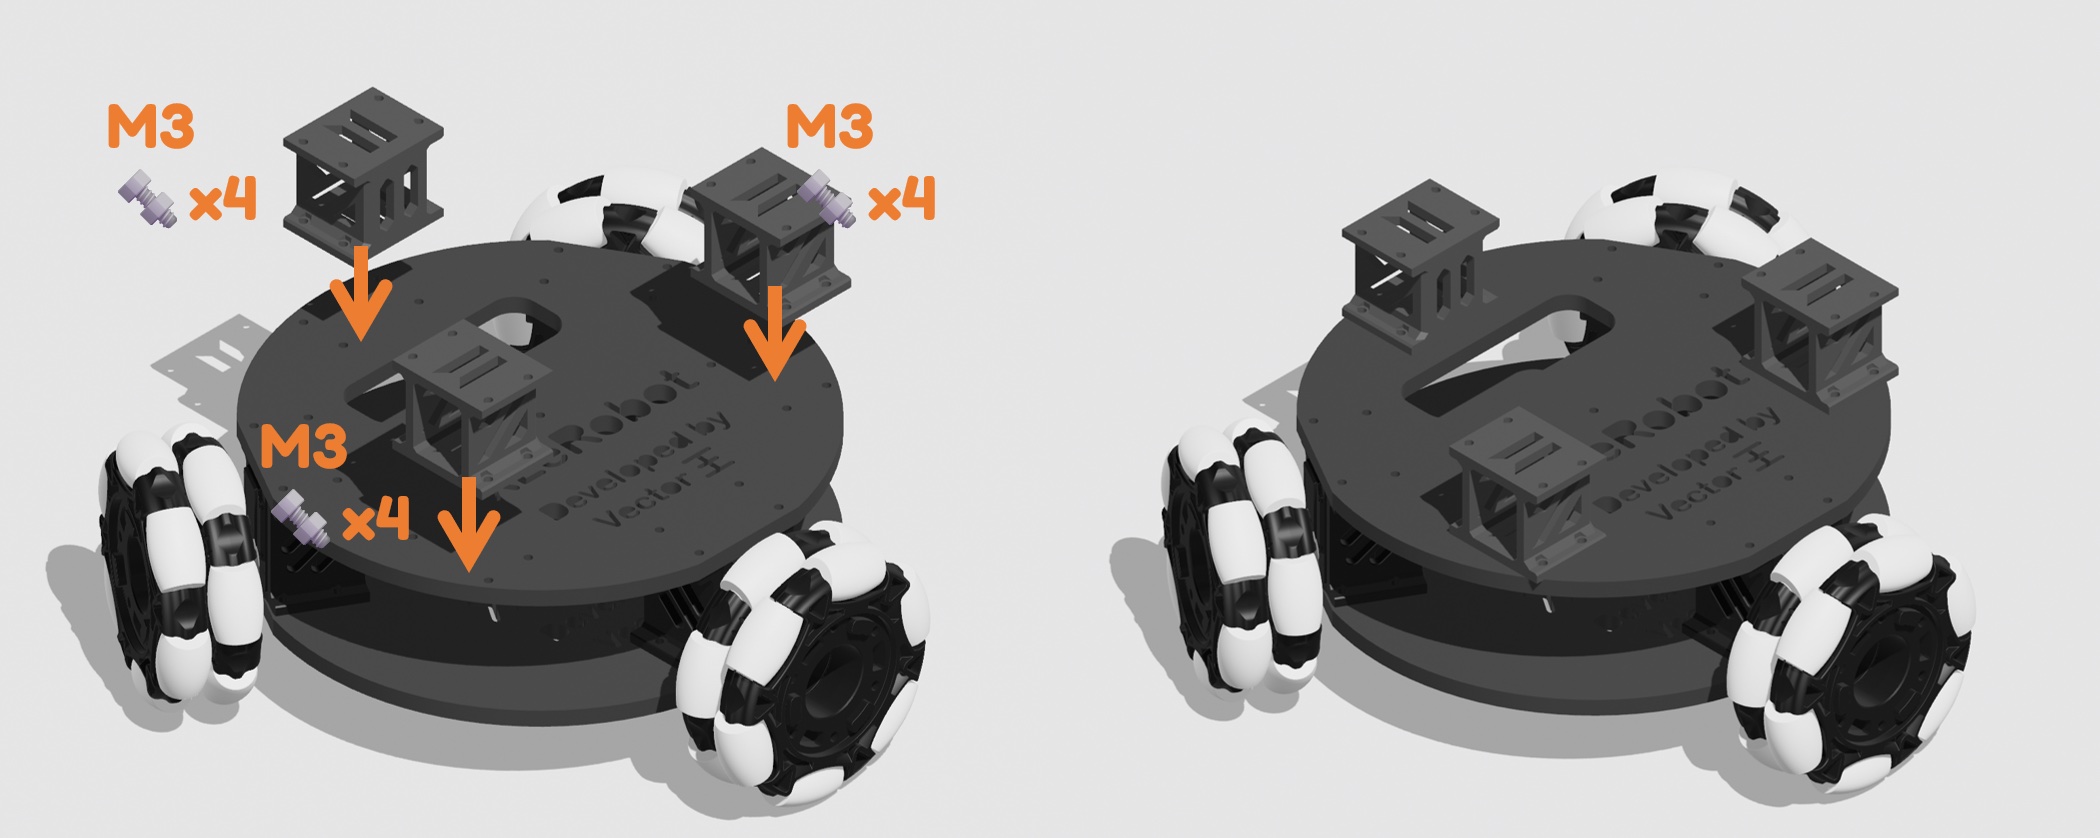
- 위 그림에 따라 상판에 커넥터(라이저) 3 개를 설치합니다。
팁
커넥터가 달린 Lekiwi 베이스를 카트 아래에 놓고, 카트에 충분한 압력을 가하면서 카트의 네 바퀴가 여전히 지면에 닿는지 확인합니다. 그렇지 않다면 슬라이싱 소프트웨어에서 z 축 비율을 직접 약간 조정하여 (xy 축 비율은 변경하지 않고) 커넥터의 3D 모델을 수정하고 다시 인쇄해 보십시오。
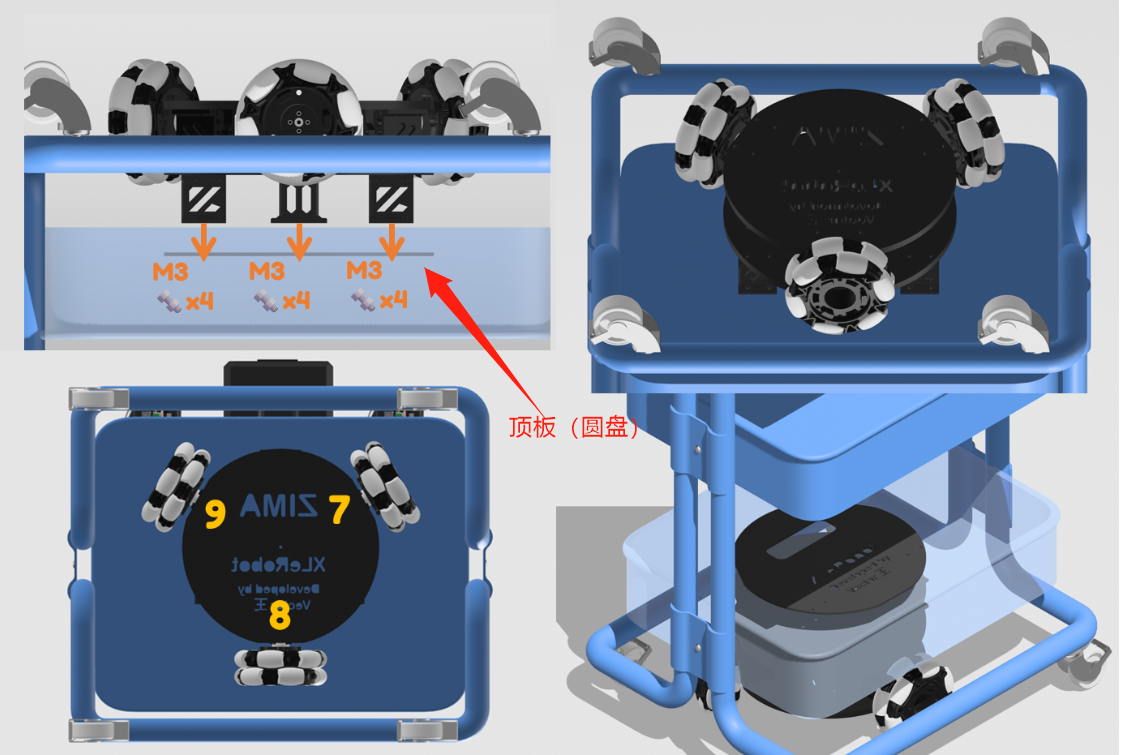
팁
카트를 뒤집어 다음 조립을 진행합니다。
이제 커넥터가 달린 Lekiwi 베이스를 카트의 하단에 설치하며, 더 얇은 판은 반대쪽에 둡니다。
그림을 참고하여 서보 인덱스에 따라 필요한 조립 방향을 찾습니다。
참고
이 새로운 하드웨어 버전은 카트의 금속 메시와 호환되며, 12 개의 M3 나사 모두 쉽게 체결되어야 합니다。
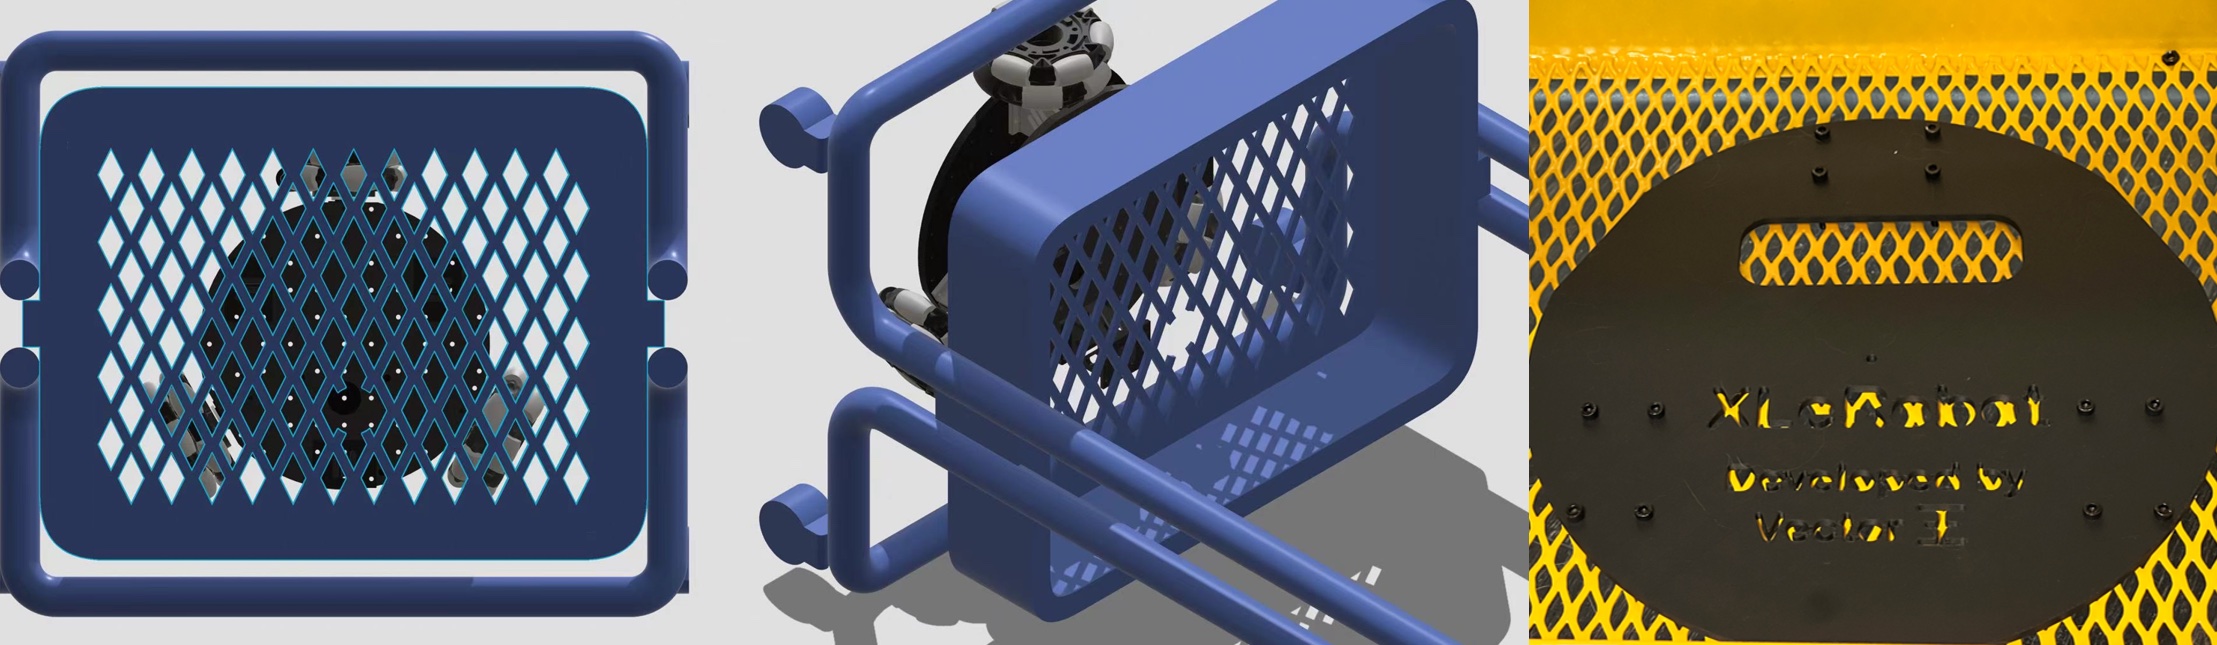
- 그런 다음 이전에 연장한 케이블을 아래에서 카트를 통과시켜 위로 배선합니다。
🦾 로봇 암 베이스
상단 베이스 조립
14 개의 M3*12 육각 나사
4 개의 M3*16 육각 나사
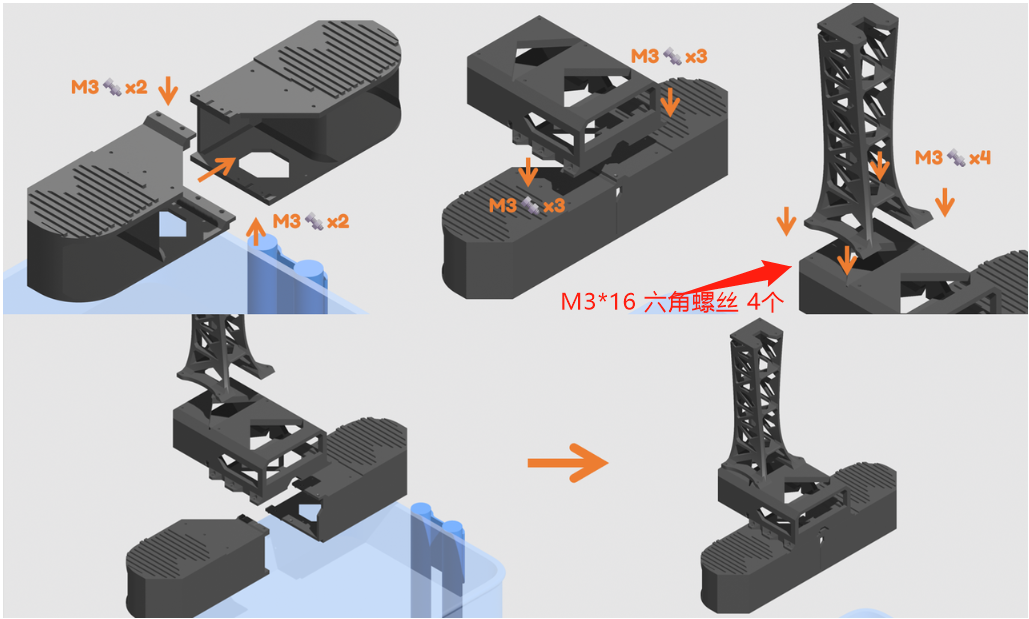
- 베이스를 뒤집으면 조립이 더 쉽습니다。
헤드 조립
①먼저 90CM 서보 연장 케이블(검정·흰색 교차)과 서보 케이블(흰색·빨강·검정 교차)을 7 번 서보에 꽂습니다。
②네 개의 M2*6 와셔 나사로 카메라를 고정합니다
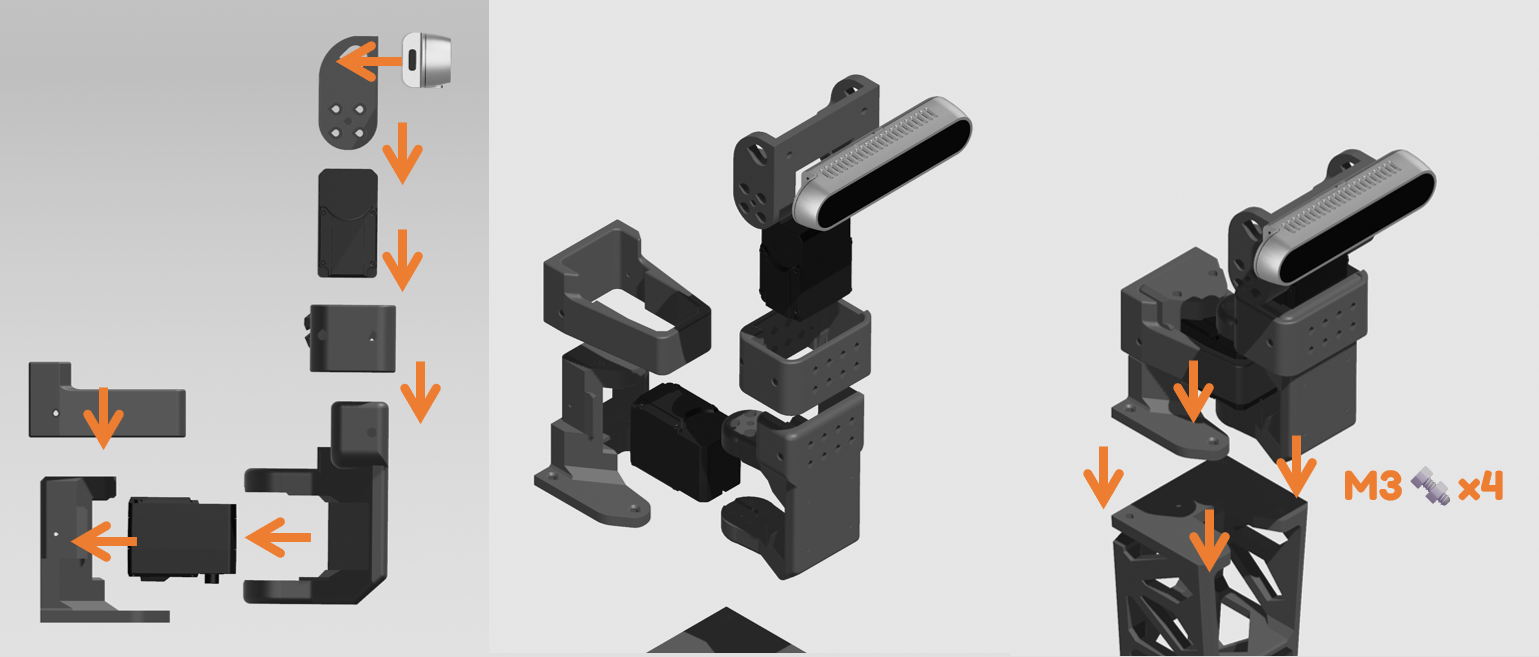
서보 혼을 설치할 때 서보 혼의 가운데 구멍에는 나사를 체결하지 않도록 주의합니다。
이는 SO101 로봇 암 조립 의 처음 두 단계와 동일해야 합니다。
🧵 배선
중요
상단 베이스를 카트에 클램프하기 전에 상단 베이스의 모든 배선과 케이블 정리를 완료하고, Raspberry Pi 를 케이스에 넣습니다。
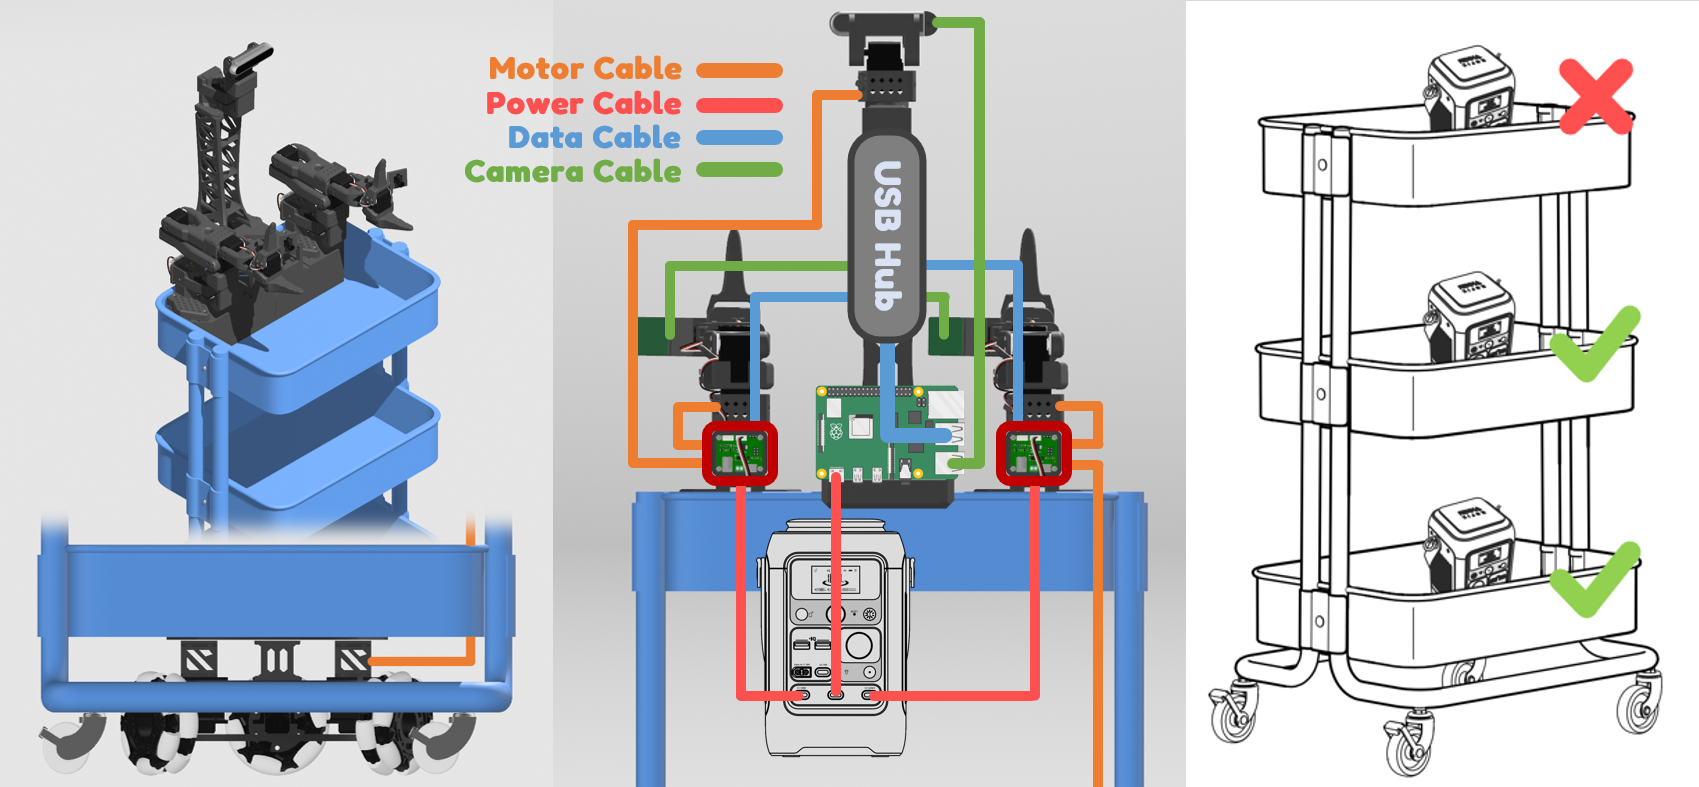
Lekiwi 베이스 에서 나오는 90CM 서보 연장 케이블을 왼쪽 SO101 로봇 암 에 연결합니다 (이렇게 하면 베이스와 로봇 암이 Lekiwi 가 됩니다)。
2 개의 **USB-C to USB-A 데이터 케이블 ** 을 2 개의 서보 드라이버 보드 에서 Raspberry Pi (남은 2 개의 USB-A 슬롯은 카메라용) 또는 Jetson 메인보드에 연결합니다。
모든 3 개의 전원 케이블 을 연결합니다: 2 개의 서보 드라이버 보드에서 나오는 USB-C to DC (12V) 와 Raspberry Pi 에서 나오는 1 개의 USB-C to USB-C 를 전원 공급 장치의 PD 고속 충전 포트에 연결합니다. 각 포트는 동시 충전 시 최대 100W 의 전력을 제공하며, 12V 버전을 구동하기에 충분한 것으로 테스트되었습니다。
🔋 배터리 배치 🛒
무게 중심을 낮게 유지하기 위해 카트 중간층이나 하층의 아무 곳에나 놓습니다. 배터리에는 미끄럼 방지 바닥이 있어 정상 작동 중에는 쉽게 미끄러지지 않습니다。
안전을 위해 똑바로 세워 둡니다。
실수로 배터리 설명서도 버렸다면 여기에 사본이 있습니다。
중요
서보 드라이버 보드를 보호하기 위해 전원 케이블을 마지막에 연결해야 합니다. 다른 케이블을 꽂거나 뽑을 때는 항상 전원 케이블을 분리하십시오。
📸 최종 조립
베이스의 카트 장착
중요
상단 베이스를 카트에 클램프하기 전에 상단 베이스의 모든 배선과 케이블 정리를 완료하고, Raspberry Pi 를 케이스에 넣습니다。
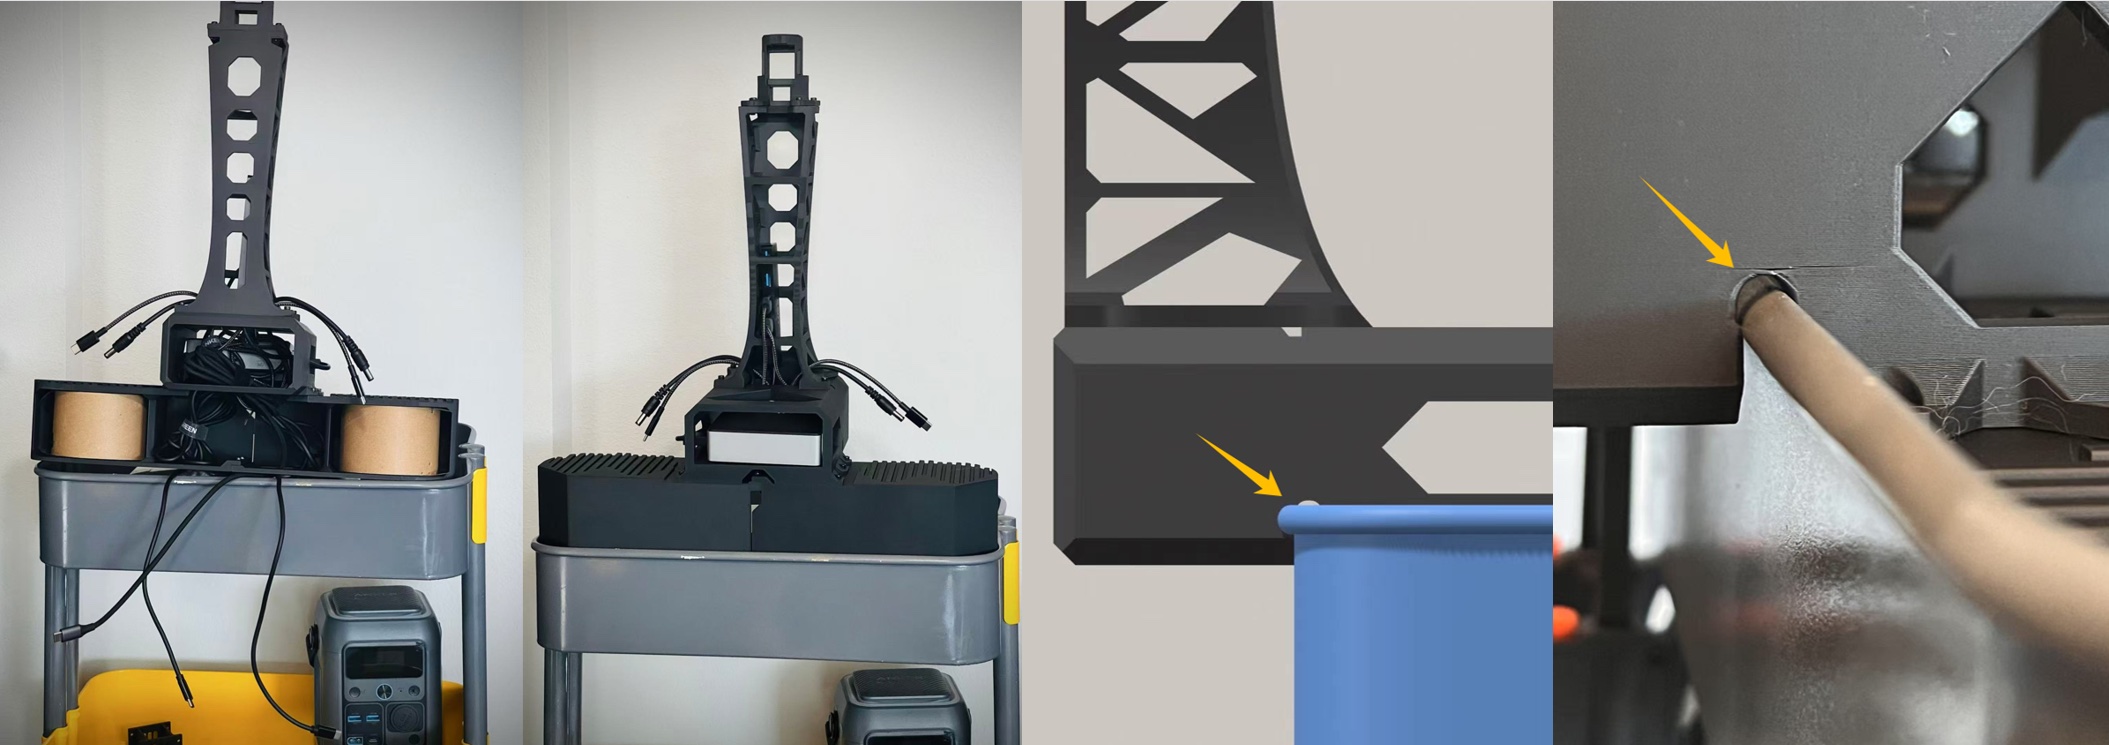
카트 가장자리를 케이스 소켓에 밀어 넣을 때 케이스를 손상시키지 않도록 주의하십시오。
테스트를 더 쉽게 하기 위해 SO101 로봇 암을 카트에 직접 클램프합니다. 로봇 암 베이스 를 카트 상층의 두 모서리에 배치한 후 F 형 고정 클램프 로 고정합니다。
Bambu Lab 필라멘트 종이 스풀이 있다면, 안정적인 구조 지지를 제공하기 위해 안에 넣는 것을 잊지 마십시오。
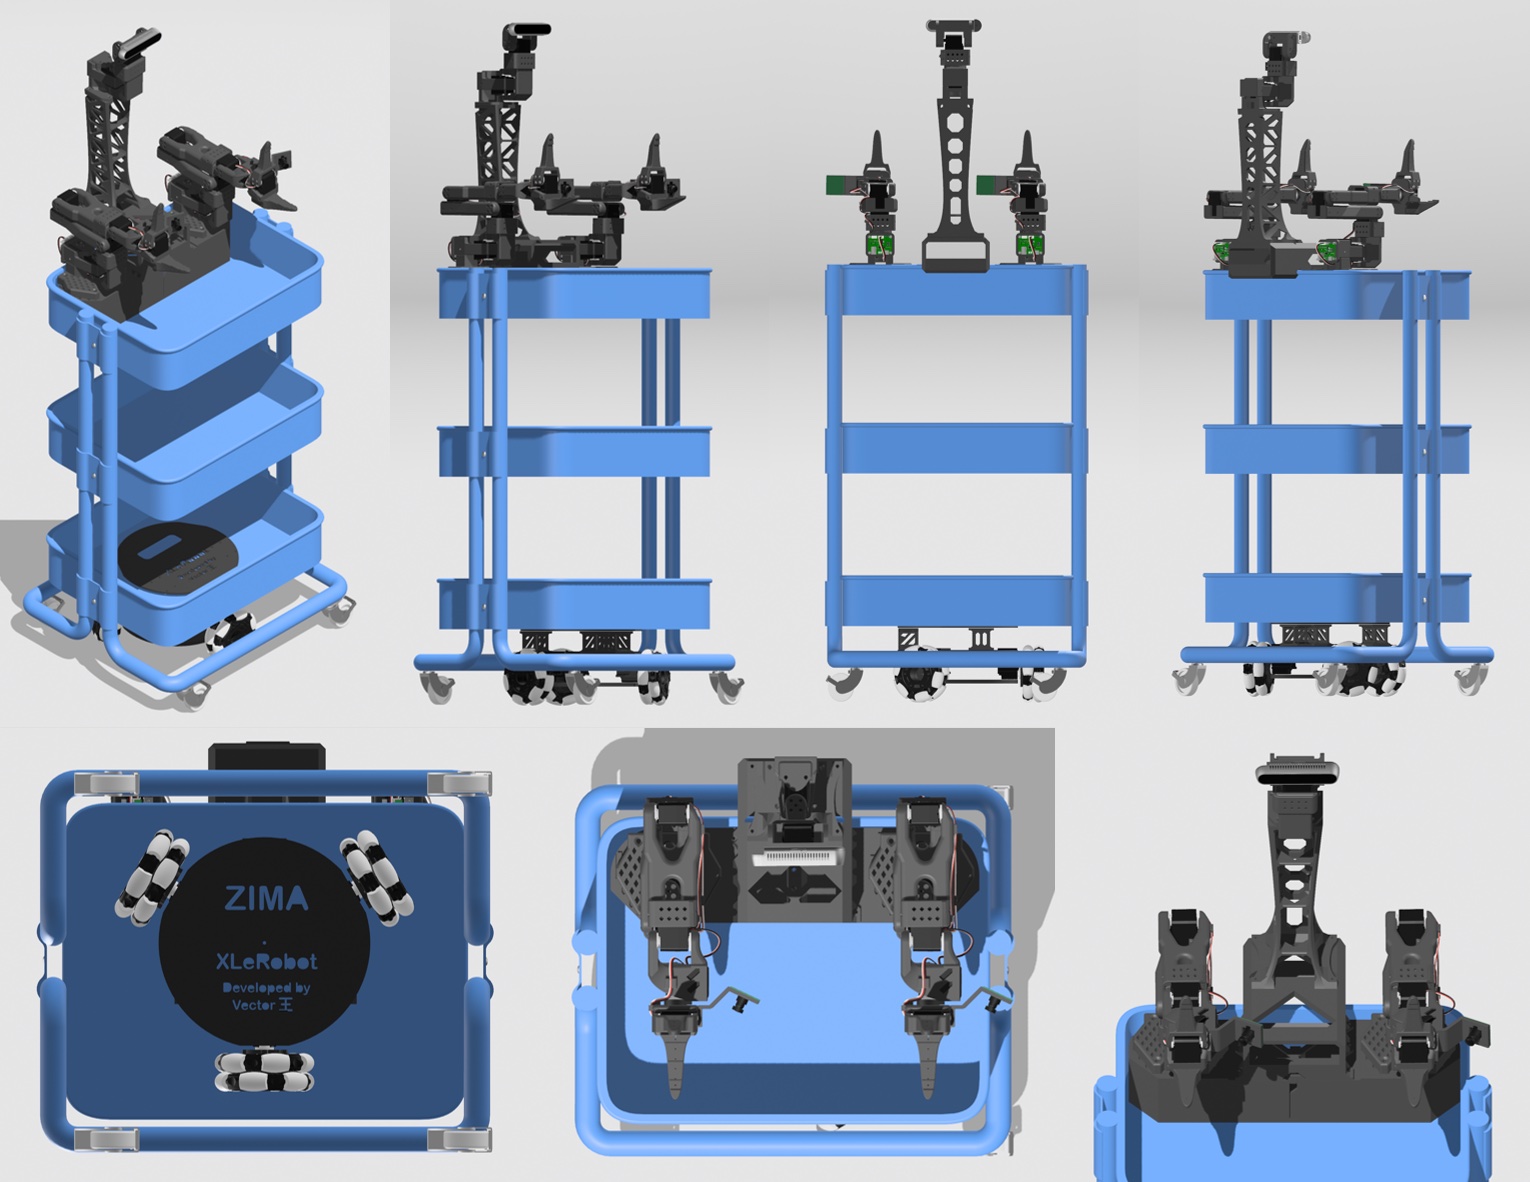
이 단계를 완료하면 XLeRobot 은 물리적으로 잘 조립되어 가사 작업을 할 준비가 됩니다。
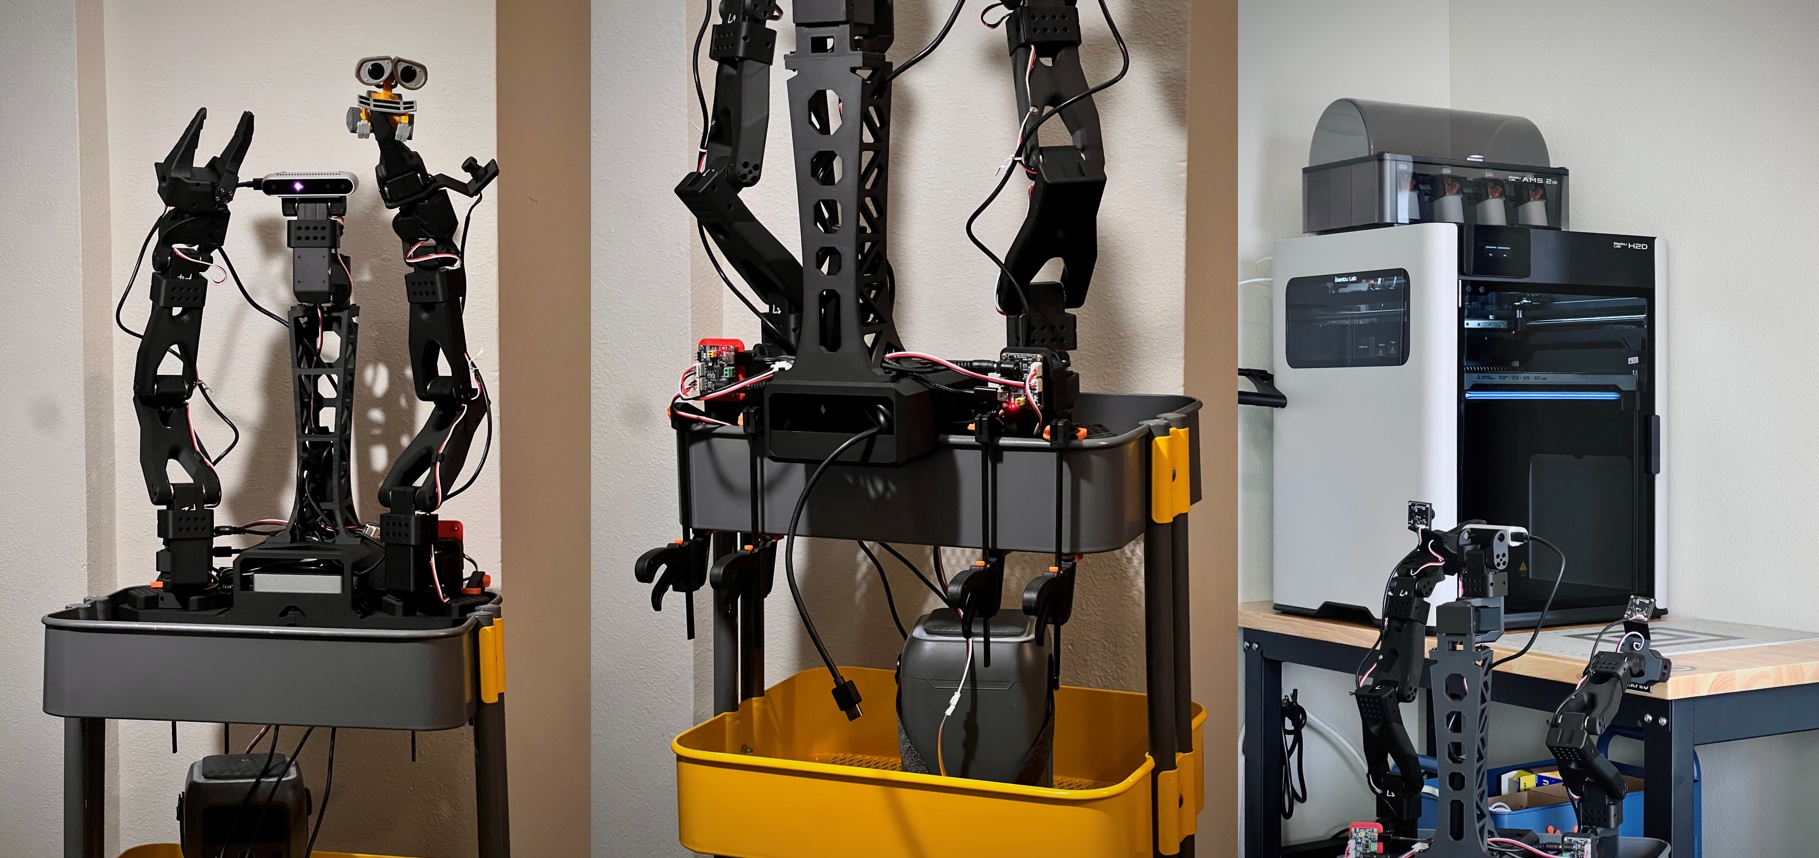
중요
XLeRobot 이 완전히 조립된 후에는 서보 기어가 손상될 수 있으므로 카트처럼 밀고 다니지 마십시오. 수동으로 이동해야 할 때는 로봇을 들어 옮기십시오 (~12kg)。