

웹 호스트 콘솔 사용 가이드
이 튜토리얼은 브라우저 기반 JX IMU Studio를 사용하여 JuxiTech 고정밀 IMU 모듈에 연결하고 데이터를 모니터링하며 캘리브레이션하는 방법을 설명합니다. 웹 버전은 소프트웨어 설치가 필요 없고 Web Serial API로 시리얼 포트에 직접 연결하며, GitHub Pages에 배포할 수 있습니다.
웹 버전은 데스크톱 Chrome / Edge만 지원합니다. 브라우저에서는 I2C에 접근할 수 없으므로 I2C 사용자는 시스템 드라이버나 데스크톱 도구를 사용하십시오. 인터페이스는 중국어 / English로 전환할 수 있으며 아래 스크린샷은 영어 화면입니다.
1. 페이지 열기
온라인 주소:
https://juxi-technology.github.io/ICM42670P-High-Precision-IMU-Module/
로컬 미리보기(선택 사항, Python 필요):
python -m http.server 5173 --directory <web 디렉터리>그런 다음 http://localhost:5173을 엽니다. Web Serial은 보안 컨텍스트(HTTPS 또는 localhost)가 필요합니다. file://로 index.html을 직접 열면 시리얼이 비활성화될 수 있습니다.
2. 요구 사항
- 데스크톱 Chrome / Edge (89 이상 권장)
- USB-시리얼 드라이버(CH340, CP210x 등)
- 장치 전원 켜짐, 보레이트 115200
- Firefox, Safari, 모바일 브라우저는 Web Serial 미지원
- Python, Qt 또는 클라이언트 소프트웨어 설치 불필요
3. 장치 연결
- 페이지를 열면 데이터 소스는 시리얼로 고정되어 있습니다.
- 「시리얼 장치 선택…」을 클릭하고 브라우저 대화상자에서 IMU 포트(예:
USB-SERIAL CH340)를 선택합니다. - 「연결」을 클릭합니다. 연결되면 상태가 「연결됨」으로 바뀌고 펌웨어 버전, 감지된 축 수, 데이터 속도가 표시됩니다.
- 6 / 9 / 10축 하드웨어를 자동 감지하고 융합 알고리즘을 표시합니다. 10축 장치에는 9축 알고리즘이 전송됩니다.
- 종료할 때는 「연결 끊기」를 클릭합니다. 장치를 뽑으면 자동으로 연결이 끊어집니다.
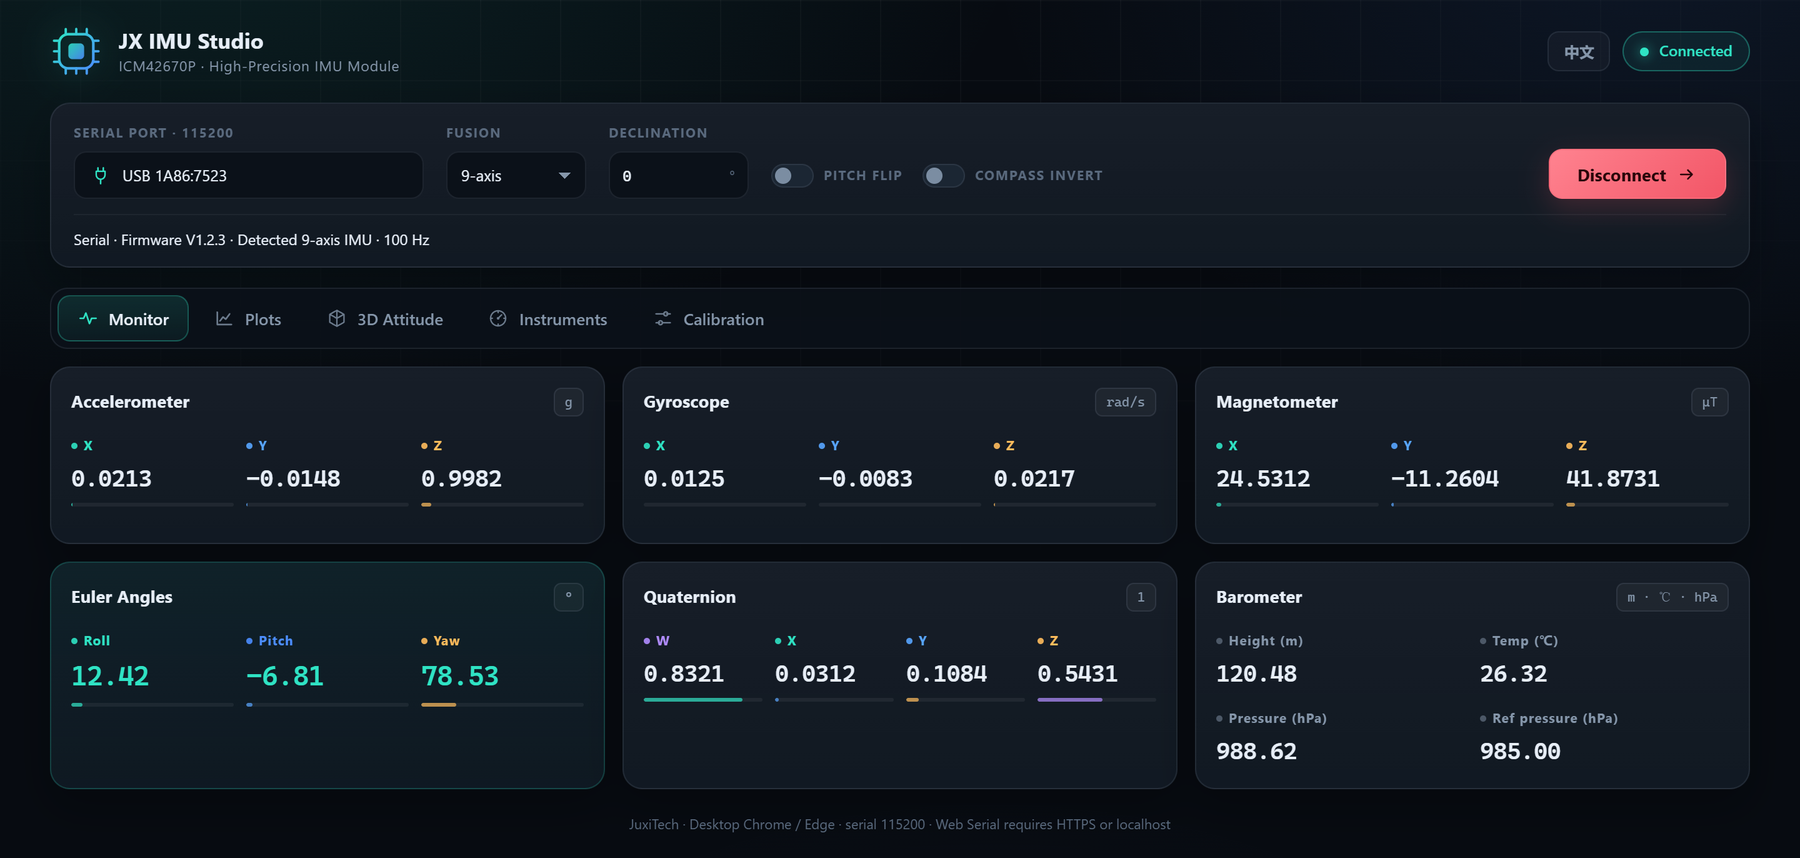
처음 사용할 때 브라우저가 시리얼 포트 접근 권한을 요청합니다. 목록이 비어 있으면 USB-시리얼 드라이버를 먼저 설치하십시오.
4. 화면 구성
상단 연결 바에는 시리얼 포트, 융합 알고리즘, 자기 편각, 피치 반전, 나침반 반전, 연결 버튼이 있습니다. 아래에는 5개의 탭이 있습니다.
| 탭 | 기능 |
|---|---|
| 모니터 | 가속도, 자이로, 자기, 오일러 각, 쿼터니언, 기압 |
| 플롯 | 4개 그룹 롤링 그래프, 일시정지 및 지우기 |
| 3D 자세 | 3D 큐브, 3축 화살표, 나침반, 영점 캘리브레이션 |
| 계기 | 회전 나침반 카드와 인공 수평계 |
| 캘리브레이션 | IMU, 자기, 온도 캘리브레이션 및 초기화 |
오른쪽 위의 EN / 中文 버튼으로 인터페이스 언어를 전환합니다.
5. 모니터
6개 카드에 실시간 값이 표시됩니다.
- 가속도계: 단위 g, ±16 g. 수평 정지 시 Z축 약 +1 g.
- 자이로스코프: 단위 rad/s, ±2000 °/s. 정지 시 거의 0.
- 자기계: 단위 μT, ±800 μT. 지구 자기장은 약 25–65 μT.
- 오일러 각: Roll / Pitch / Yaw(도). Yaw 범위 0–360°.
- 쿼터니언: W / X / Y / Z, 단위 노름.
- 기압계: 고도 m, 온도 ℃, 기압 hPa, 기준 기압 hPa(10축 모델).
값 아래의 컬러 바는 전체 스케일 대비 비율을 나타냅니다.
6. 실시간 플롯
- 상단에서 그룹 전환: 가속도 (g) / 자이로 (rad/s) / 자기 (μT) / 오일러 각 (°).
- 각 그룹에는 X/Y/Z 또는 Roll/Pitch/Yaw의 3개 곡선이 있으며 색상은 고정입니다.
- 각 곡선은 최근 300개 샘플을 유지하며 데이터 속도는 약 100 Hz입니다.
- 일시정지는 그래프를 고정하고 지우기는 버퍼를 초기화합니다. 그룹을 전환해도 다른 그룹 데이터는 지워지지 않습니다.
- 범례에 각 채널의 최신 값이 표시됩니다.
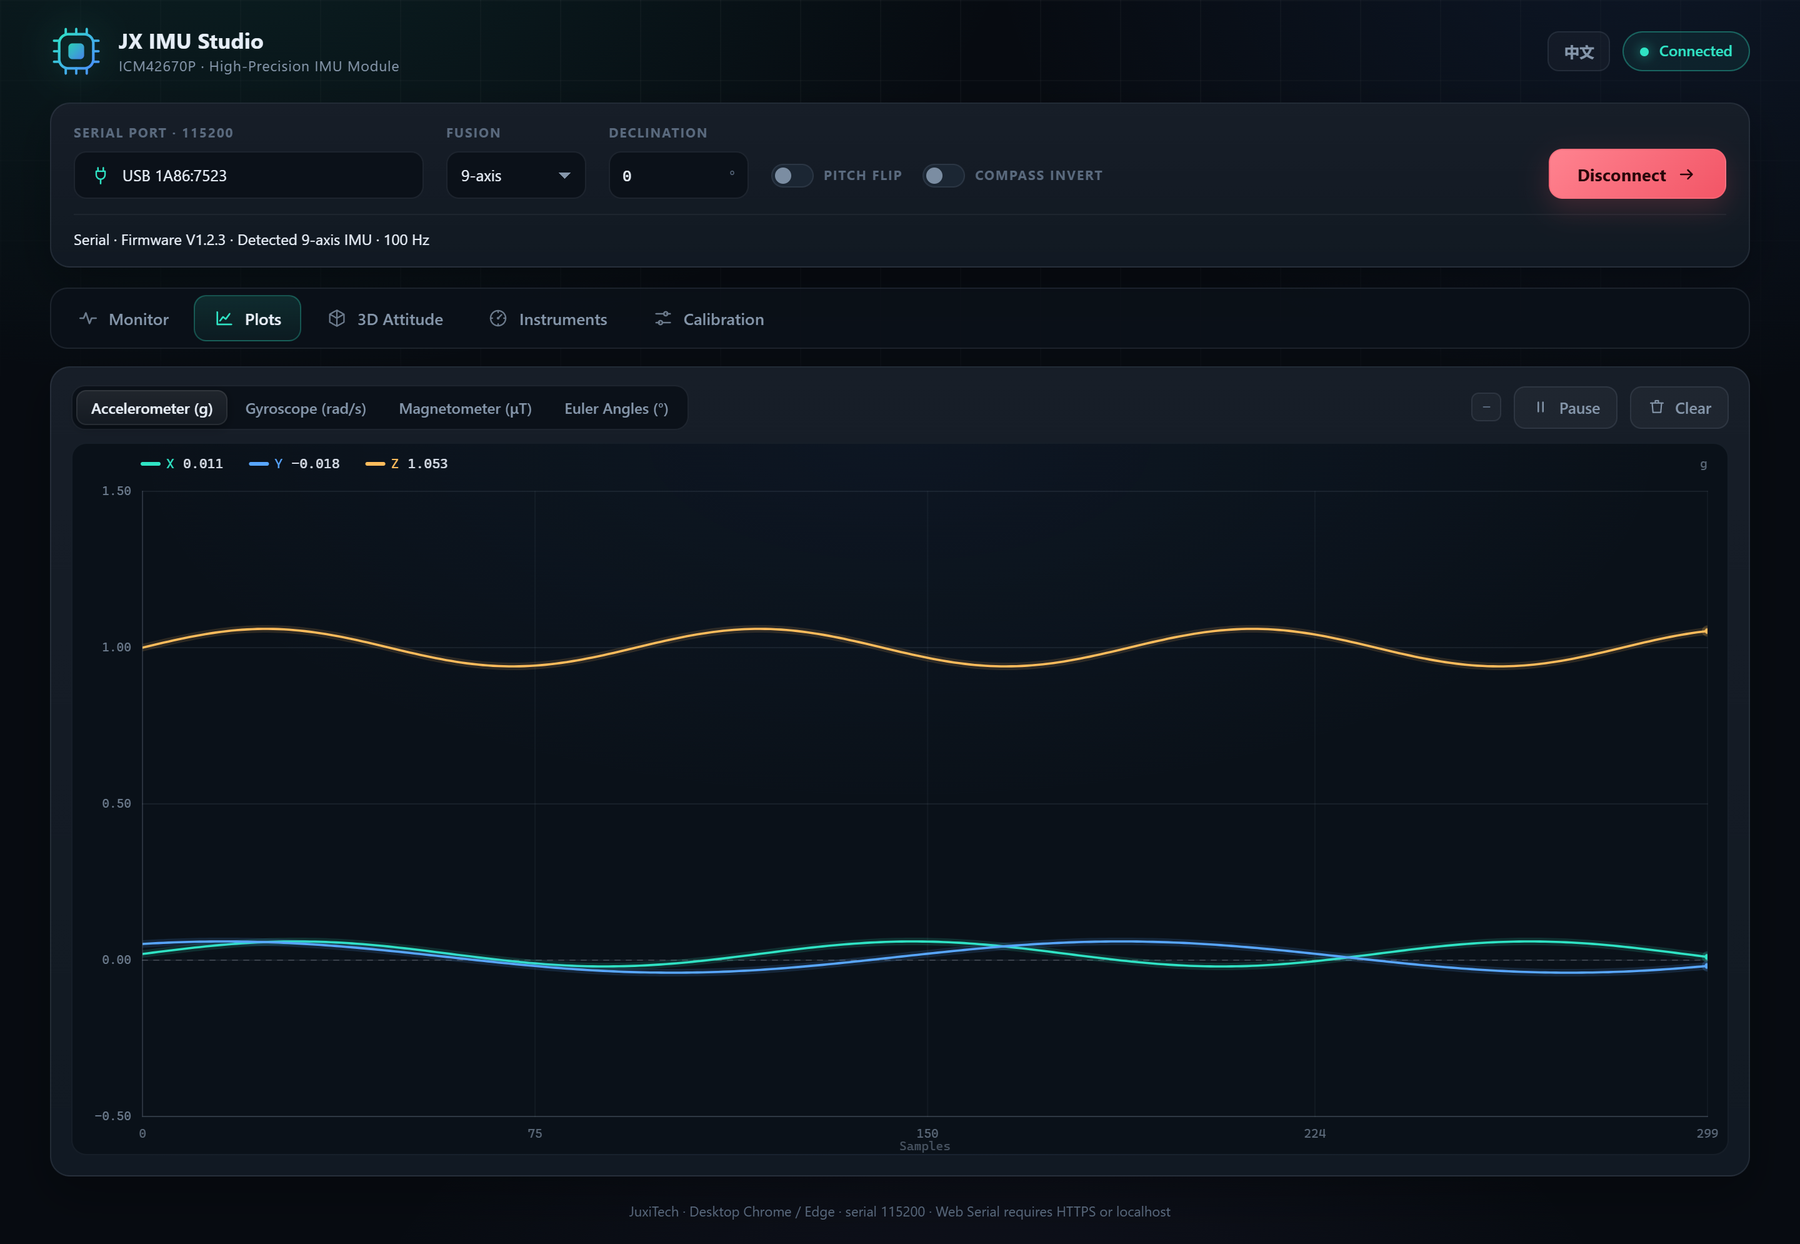
오일러 각에서 Yaw가 360°에서 0°로 돌아갈 때 세로 점프선이 나타나는데, 이는 각도 랩어라운드이며 데이터 오류가 아닙니다.
7. 3D 자세
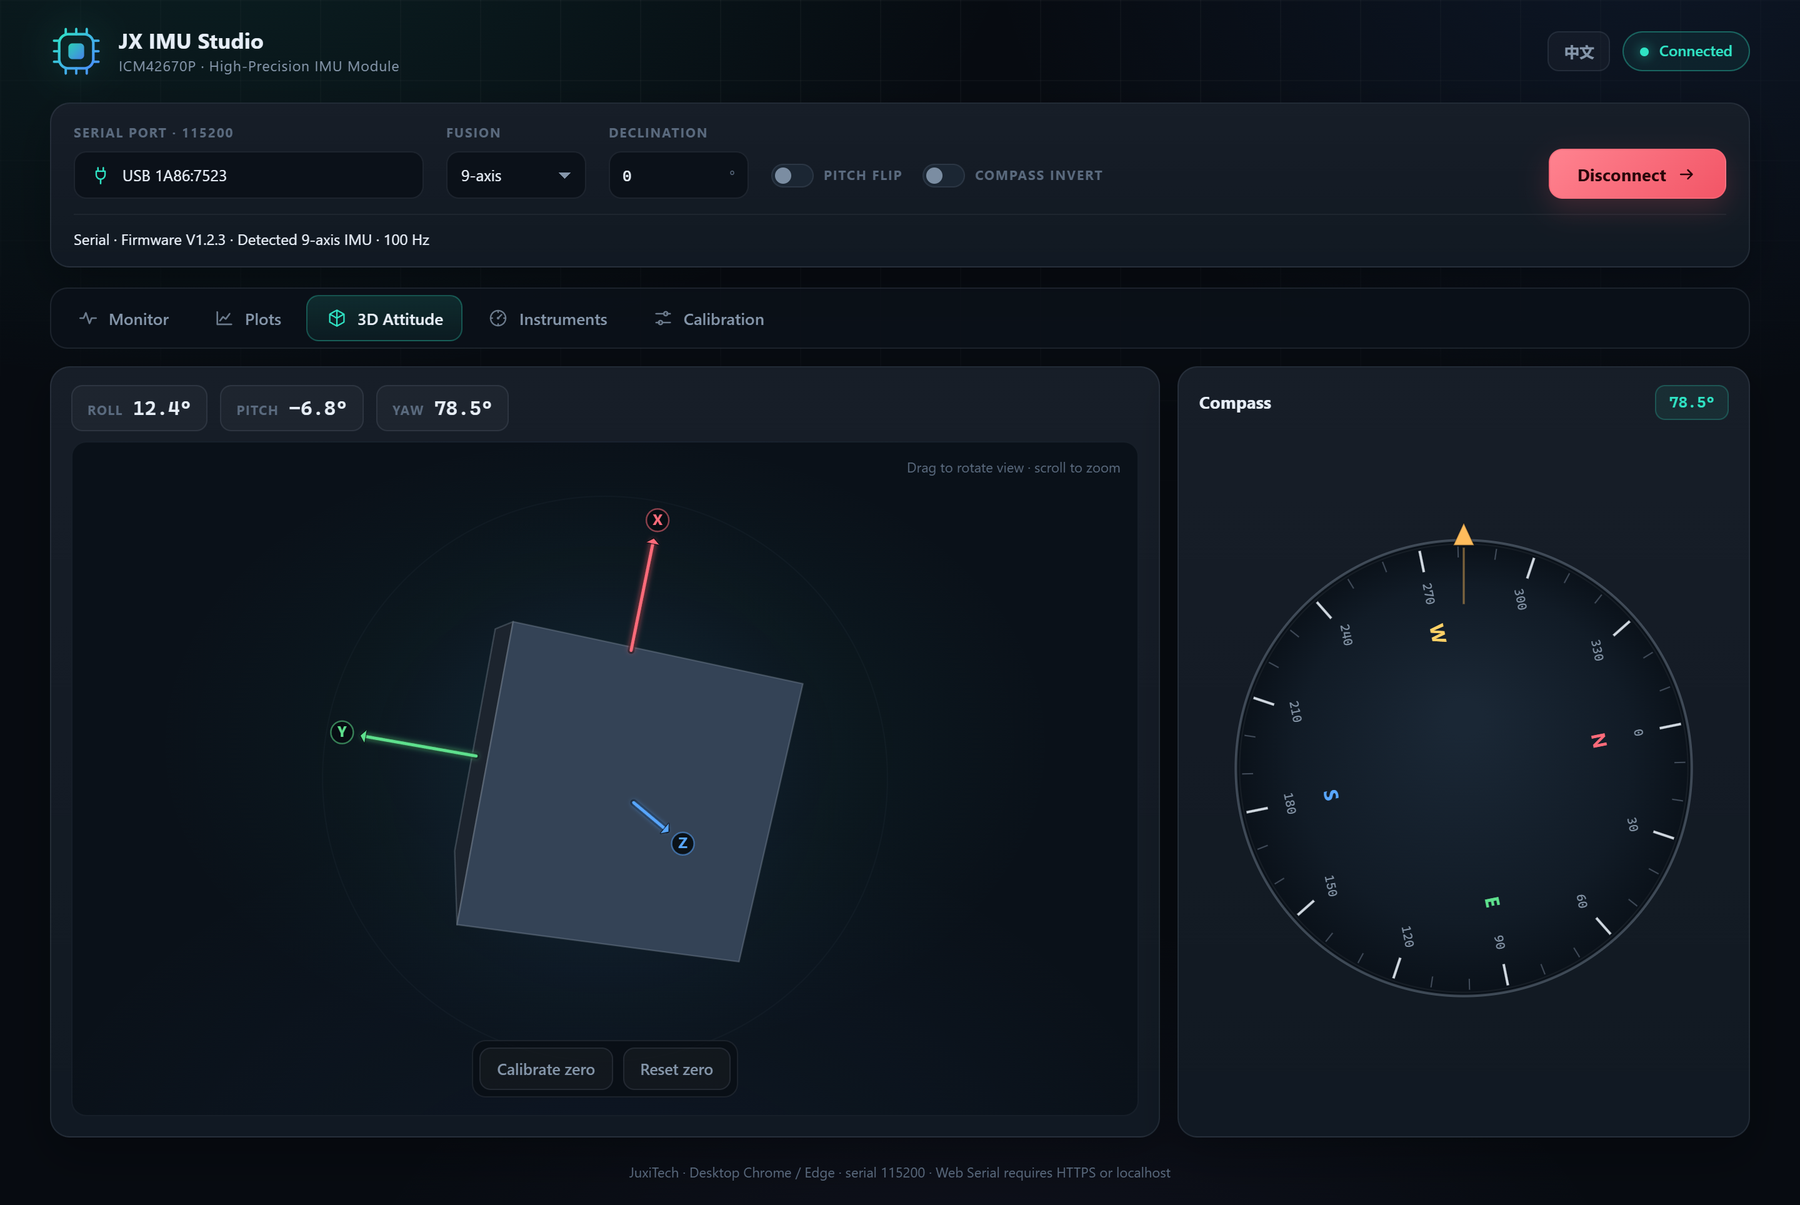
- 큐브가 Roll / Pitch / Yaw에 따라 실시간으로 회전합니다.
- 마우스 왼쪽 버튼 드래그로 시점을 회전하고 휠로 확대/축소합니다.
- X / Y / Z 축은 빨강/초록/파랑 화살표로 표시되며 항상 큐브 위에 그려져 방향을 쉽게 확인할 수 있습니다.
- 오른쪽 나침반은 회전 카드 방식입니다. 눈금과 N/E/S/W가 장치와 함께 회전하고 상단의 금색 기수 표시가 장치 방향을 나타냅니다.
- 현재 위치 영점 캘리브레이션: 현재 자세를 영점으로 설정합니다. 3D 표시에만 영향을 주며 장치에 기록하지 않습니다.
- 교정 초기화: 영점 오프셋을 제거합니다.
8. 계기
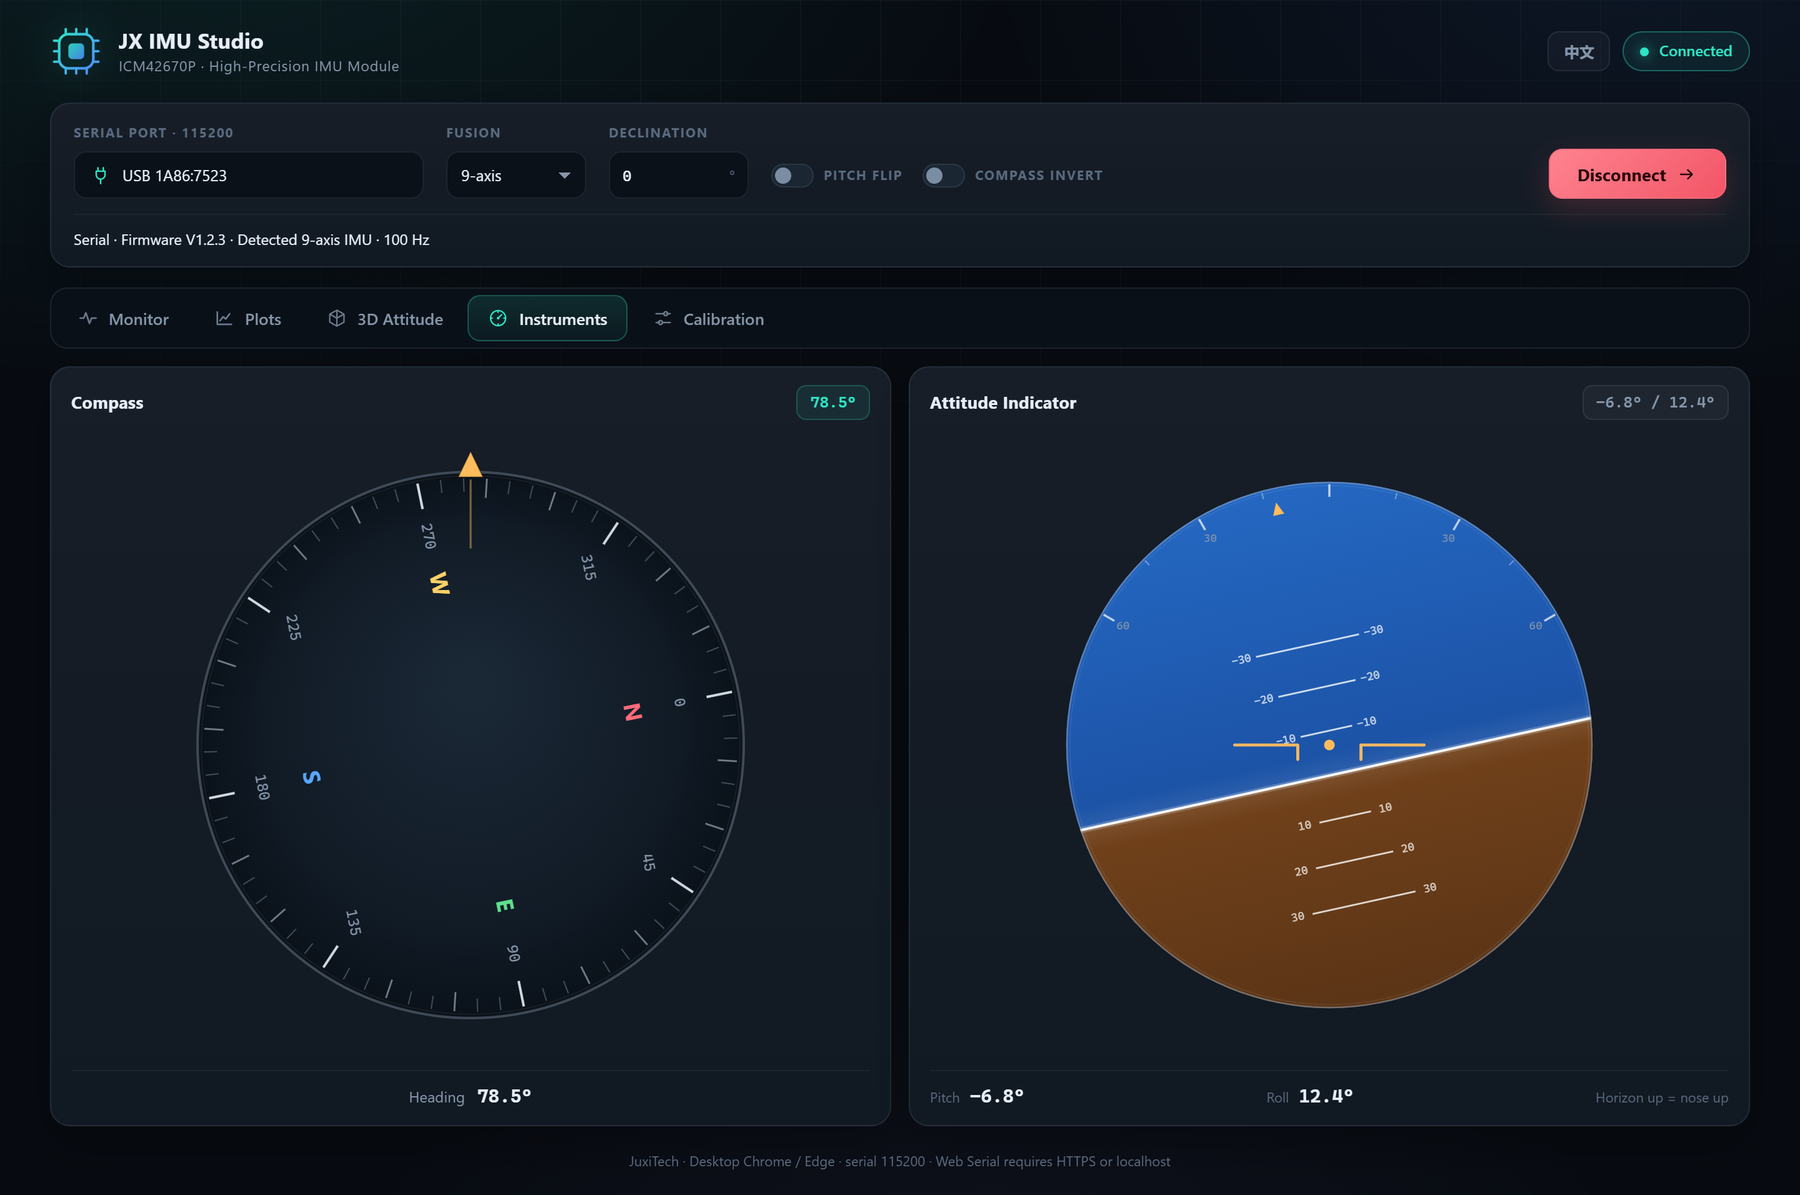
- 나침반: 문자판이 방위에 따라 회전하고 금색 기수 표시는 상단에 고정됩니다. 방위 값은 문자판 위와 아래에 표시됩니다.
- 인공 수평계: 하늘/지면 경계가 Pitch에 따라 상하로 움직이고 Roll에 따라 회전합니다. 수평선이 위쪽이면 기수 상승, 아래쪽이면 기수 하강입니다.
- 장치를 돌릴 때 N이 북쪽을 가리키지 않고 함께 움직이면 연결 바의 Compass invert를 켭니다.
- 기수 상승이 하강으로 표시되면 Pitch flip을 켭니다(Roll과 Pitch가 모두 반전됨).
9. 센서 캘리브레이션
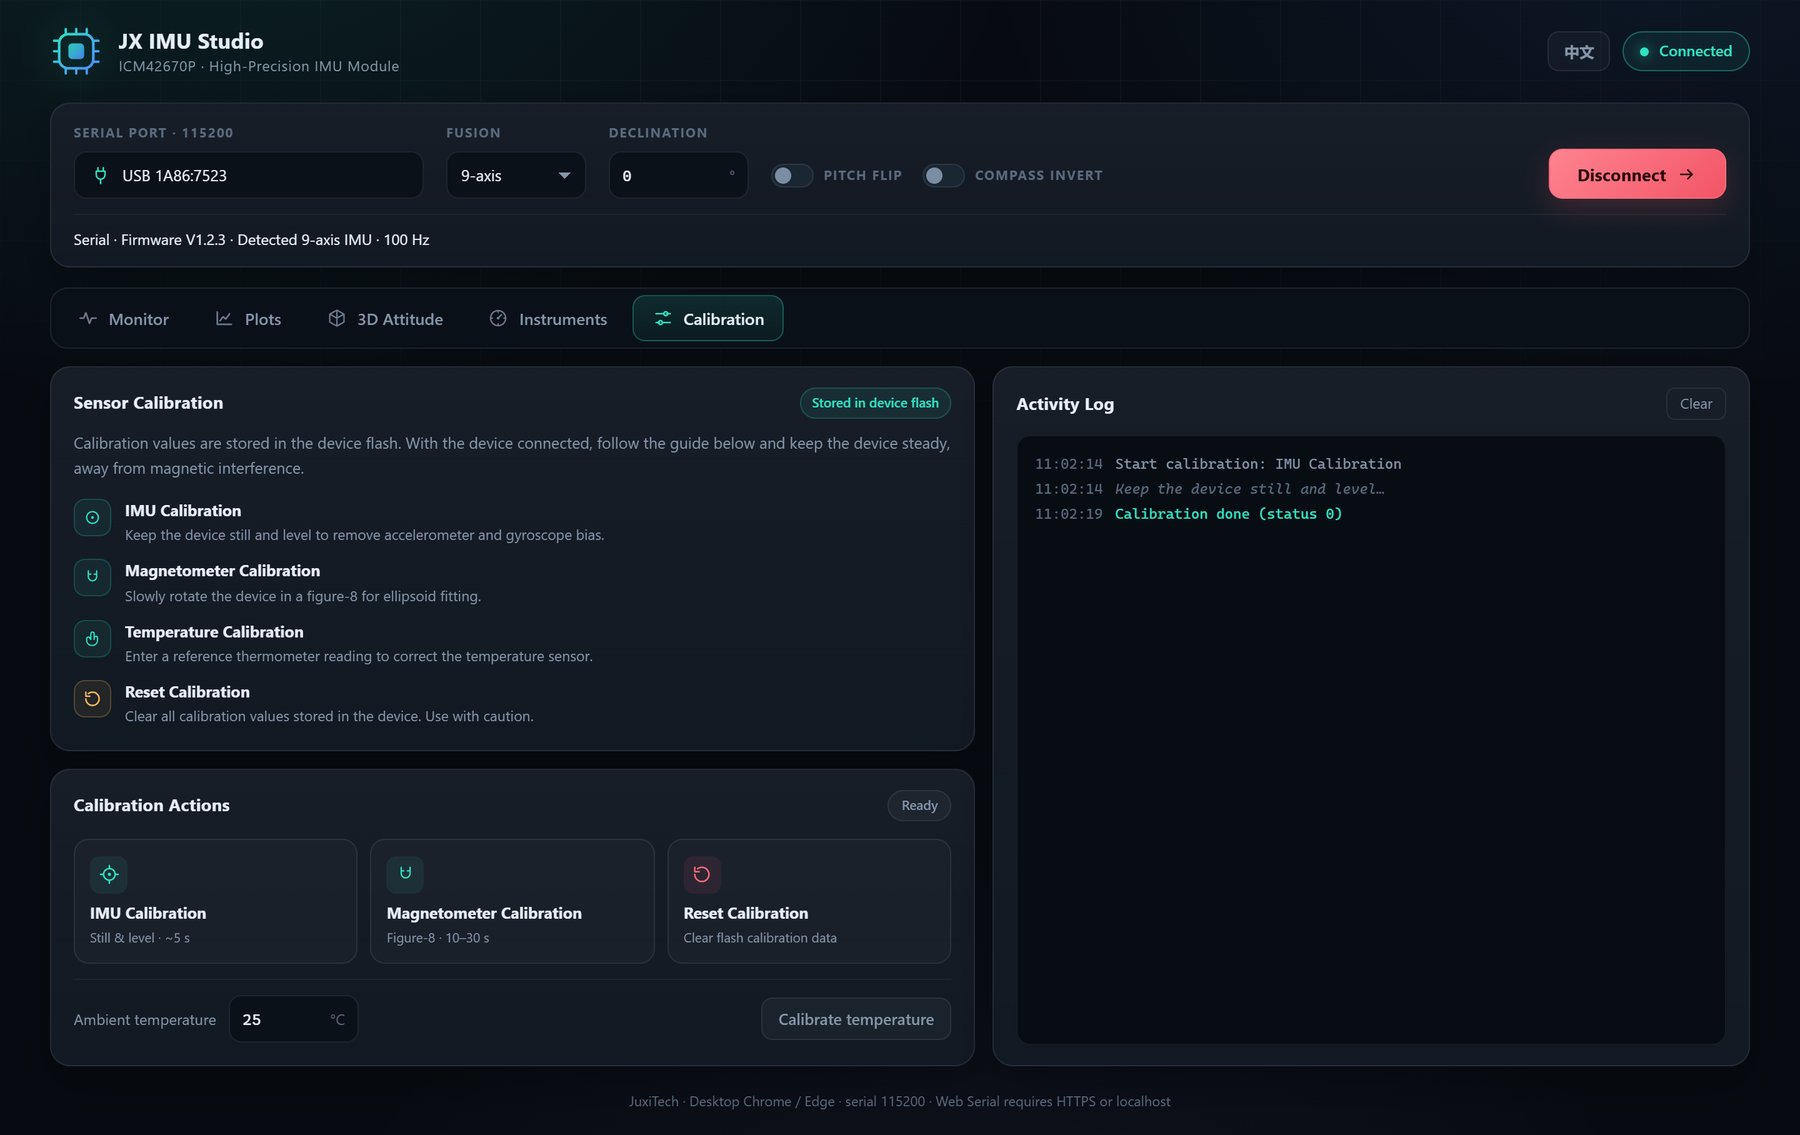
캘리브레이션 페이지에는 네 가지 작업이 있으며 실행 로그에 장치가 반환한 상태 코드가 표시됩니다.
- IMU 캘리브레이션: 장치를 수평으로 정지시킨 후 클릭하고 수 초간 움직이지 않으면 가속도계와 자이로스코프 바이어스를 보정합니다.
- 자기계 캘리브레이션: 클릭한 후 장치를 천천히 8자 궤적으로 10–30초간 회전시켜 모든 방향을 커버합니다. 휴대폰, 모터, 강자성 물체에서 멀리하십시오.
- 온도 캘리브레이션: 현재 환경 온도(−50 ℃ ~ 50 ℃)를 입력하고 「온도 캘리브레이션 시작」을 클릭합니다.
- 캘리브레이션 초기화: 장치 Flash에 저장된 모든 캘리브레이션 값을 지웁니다. 신중히 사용하고 이후 다시 캘리브레이션하십시오.
캘리브레이션 중에는 버튼이 비활성화되고 「캘리브레이션 중…」이 표시됩니다. 완료되면 로그에 「캘리브레이션 완료(상태 0)」 또는 반환된 상태가 표시됩니다. 시간 초과 시 경고가 나오면 연결을 확인하고 다시 시도하십시오.
10. 방향 보정
- 자기 편각: ±180° 범위의 방위 보정입니다. 나침반이 진북보다 서쪽이면 음수, 동쪽이면 양수를 입력합니다. 중국 동부는 약 −4° ~ −10°입니다. 장착 각도 보정에도 사용할 수 있습니다.
- 피치 반전: Roll과 Pitch를 동시에 반전합니다. 장치 좌표계가 소프트웨어 규약과 반대일 때 사용합니다.
- 나침반 반전: 나침반 회전 방향만 반전하며 3D 자세와 수치에는 영향을 주지 않습니다.
세 옵션 모두 연결 바에 있으며 변경 즉시 적용되고 재연결이 필요 없습니다.
11. 자주 묻는 질문
Q1: 「시리얼 장치 선택…」에 장치가 없습니다. USB 케이블과 전원을 확인하고 CH340/CP210x 드라이버를 설치하십시오. 다른 USB 포트나 케이블도 시도하십시오.
Q2: 연결되었지만 데이터가 없습니다. 보레이트가 115200인지, 포트가 다른 프로그램에서 사용 중이 아닌지 확인하십시오. 장치를 다시 연결해 보십시오.
Q3: 브라우저가 Web Serial을 지원하지 않는다고 합니다. 데스크톱 Chrome / Edge를 HTTPS 또는 localhost에서 사용하십시오. Firefox, Safari, 모바일 브라우저는 지원하지 않습니다.
Q4: 연결 중 장치를 뽑았습니다. 페이지가 자동으로 연결 해제 상태로 돌아가고 알림을 표시합니다. 다시 연결하십시오.
Q5: Yaw가 천천히 드리프트합니다. 6축 장치는 자기 방위 기준이 없어 Yaw 드리프트가 정상입니다. 9/10축 장치는 IMU 캘리브레이션과 자기계 캘리브레이션을 먼저 수행하고 자기 간섭을 피하십시오.
Q6: 나침반이 진북과 일정 각도 차이가 있습니다.자기 편각을 조정하십시오(서쪽은 음수, 동쪽은 양수). 회전 방향이 반대이면 Compass invert를 켜십시오.
Q7: 3D 또는 계기의 기수 상승/하강이 반대로 표시됩니다.Pitch flip을 켜면 Roll과 Pitch가 동시에 반전됩니다.
12. 데이터 및 개인정보
웹 버전은 순수 정적 페이지이며 백엔드 서버가 없습니다. 시리얼 데이터는 브라우저 내에서만 분석·표시되고 네트워크로 전송되지 않습니다. 타사 스크립트나 분석 코드도 로드하지 않습니다. 페이지를 닫으면 데이터가 사라집니다.