라즈베리파이: AGNSS 보조 측위
1. 학습 목표
이번 과정에서는 주로 Raspberry Pi와 GPS 모듈 및 agnss 서버를 사용하여 약한 신호 환경에서 위치 정보를 읽고 분석하는 것을 구현하는 방법을 학습합니다.
2. AGNSS 설명
2.1. AGNSS를 사용하는 이유
• 자율형 GNSS 수신기가 측위하기 위한 조건에는 다음이 포함됩니다:
위성 신호를 포착하고 추적하여 시간을 분석한다
위성으로부터 항법 메시지를 획득한다
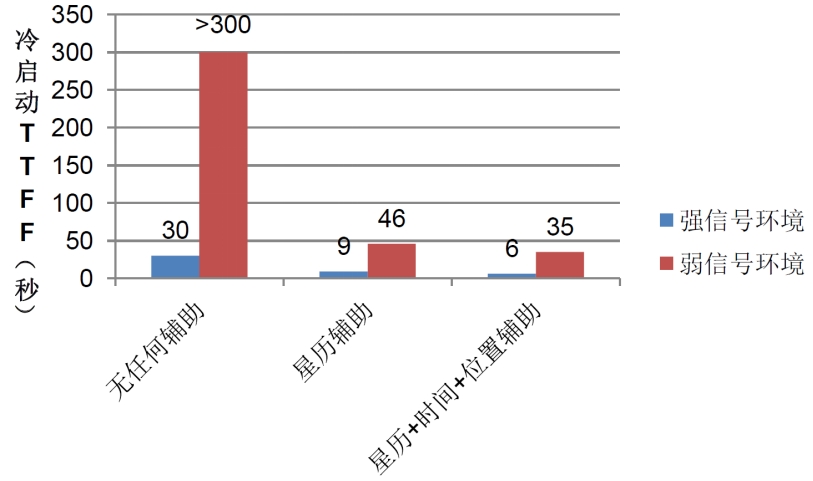
• 강한 신호 환경에서는 자율형 GNSS 수신기가 약 30초 정도에 콜드 스타트 측위를 할 수 있습니다. 그러나 약한 신호 환경에서는 외부 보조가 없는 수신기는 위성 포착이 매우 느리고 위성으로부터 항법 메시지를 획득하기 어려워, 측위에 매우 오랜 시간이 걸리며 심지어 측위할 수 없을 수도 있습니다.
• AGNSS는 수신기에 측위에 필요한 보조 정보, 예를 들어 항법 메시지, 대략적인 위치, 시간을 제공할 수 있습니다. 강한 신호 환경이든 약한 신호 환경이든, 이러한 정보는 최초 측위 시간을 현저히 단축할 수 있습니다.
2.2. AGNSS 솔루션
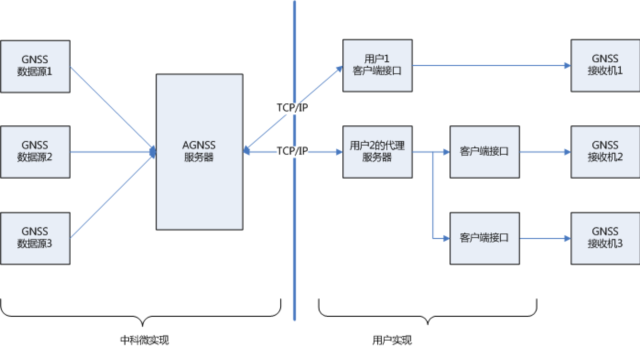
• AGNSS 서버는 여러 GNSS 데이터 소스로부터 AGNSS 보조 정보를 획득하여 관리합니다. 서버는 항상 클라이언트의 AGNSS 요청을 청취하고 응답합니다(사용자 이름과 비밀번호 필요).
• 사용자는 TCP/IP 프로토콜을 통해 AGNSS 서버로부터 보조 정보를 획득하며, 획득한 보조 정보는 그대로 GNSS 수신기에 전송할 수 있습니다.
• 사용자는 자신만의 프록시 서버를 구축할 수도 있습니다.
2.3. AGNSS 절차
• AGNSS 서버에 연결한다
–서버의 주소는 121.41.40.95(도메인: www.gnss-aide.com)
–포트 번호는 2621
• AGNSS 요청을 전송한다
–요청 문장: (사용자 이름과 비밀번호 필드는 필수 항목입니다)
–user=pm@juxi.com;pwd=juxi;cmd=full;gnss=gps+bd;lat=60.0;lon=55.0;alt=0;
• AGNSS 보조 정보를 획득한다
• AGNSS 보조 정보를 수신기에 전송한다
2.4. AGNSS 요청 파라미터
• 사용자 측은 AGNSS 서버로 요청을 전송하며, 요청 문장의 형식은 다음과 같습니다
–요청 문장은 여러 개의 key=value; 조합입니다. 예: key=value;key=value;
• 예: user=pm@juxi.com;pwd=juxi;cmd=full;gnss=gps+bd;lat=60.0;lon=55.0;alt=0;
• 구체적인 key와 value 정의는 아래 표와 같습니다
| 키워드(Key) | 값(value) | 필수/선택 | 비고 |
|---|---|---|---|
| user | 문자열 | 필수 | 사용자 이름. 사용자 이름은 유효한 이메일 주소로 하는 것을 강력히 권장합니다. 중요한 AGNSS 서버 유지보수 정보가 해당 이메일로 전송됩니다. |
| pwd | 문자열 | 필수 | 사용자 비밀번호 |
| gnss | 문자열 | 선택 | 쉼표로 구분된 GNSS 목록이며, 현재는 GPS를 지원합니다. 유효한 값은: gps,bds,glo ”gnss=gps;”는 GPS 보조 정보를 요청함을 나타냅니다; gnss=gps,bds;”는 GPS와 BDS 보조 정보를 요청함을 나타냅니다; |
| cmd | 문자열 | 선택 | full:전체 정보. 에페메리스, 추정 시간과 위치 포함eph:에페메리스 정보만 제공aid:보조 시간, 위치 등의 정보이 항목을 입력하지 않으면 기본값은 full |
| lat | 숫자 | 선택 | 사용자 위치 위도의 추정값. 위도의 단위: 도. 값 범위는 -90~90도입니다. 두 가지 위치 보조 형식, 즉 위도 경도 고도 형식과 ECEF 형식 중 하나를 선택합니다. 유효한 위도 경도 고도 위치 보조 형식은 ”lat=30;lon=120.3;alt=100;”이며, 세 개의 필드가 모두 완전해야 합니다. |
| lon | 숫자 | 선택 | 사용자 위치 경도의 추정값. 경도의 단위: 도. 값 범위는 -180~180도입니다. |
| alt | 숫자 | 선택 | 사용자 위치 고도의 추정값. 단위:미터. |
| x | 숫자 | 선택 | 사용자 위치(ECEF 좌표계에서의 X,Y,Z)의 추정값. 단위:미터. 유효한 ECEF 위치 보조 형식은 ”x=30000;y=1111120.3;z=3345100;”이며, 세 개의 필드가 모두 완전해야 합니다. |
| y | 숫자 | 선택 | 사용자 위치(ECEF 좌표계에서의 X,Y,Z)의 추정값. 단위:미터. |
| z | 숫자 | 선택 | 사용자 위치(ECEF 좌표계에서의 X,Y,Z)의 추정값. 단위:미터. |
| pacc | 숫자 | 선택 | 사용자 위치의 정확도. 단위는 미터입니다. |
2.5. 서버 반환 정보
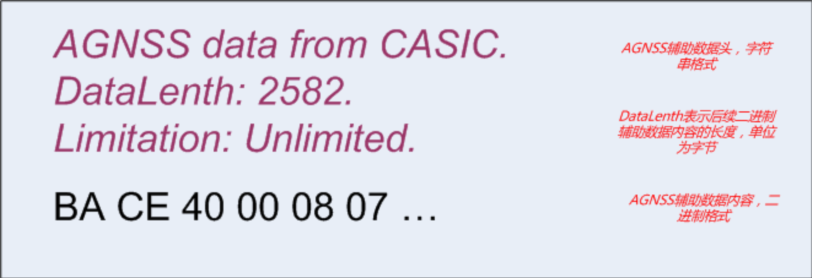
• AGNSS 서버가 반환하는 데이터 예: 데이터 헤더 + 보조 데이터 내용
• 바이너리 데이터는 GNSS 수신기에 필요한 보조 데이터이며, 이 바이너리 데이터에는 모두 데이터 검증이 포함되어 있습니다. 바이너리 데이터 형식은 中科微의 수신기 프로토콜 규격을 참조하십시오.
• 데이터 헤더도 GNSS 수신기에 전송하더라도 GNSS 수신기에 영향을 주지 않습니다.
2.6. AGNSS 성능 비교
• 일반적인 독립형 GNSS 수신기에 비해 AGNSS 수신기는 TTFF 성능이 현저히 향상되었으며, 특히 약한 신호 조건에서 두드러집니다.
2.7. 주의 사항
• 대략적인 위치 보조는 사용자 측이 다른 방식으로 획득해야 합니다. 예를 들어
–GSM/GPRS/3G 통신 모듈. 이러한 모듈은 모두 CELL ID 방식을 이용하여 현재의 대략적인 위치를 획득할 수 있습니다
–WiFi 등 기타 무선 모듈로도 대략적인 측위가 가능합니다
• 대략적인 위치의 정밀도는 15km 이내가 요구되며, 잘못된 위치 보조는 수신기의 성능에 영향을 줍니다
• 대략적인 위치를 획득할 수 없는 경우, AGNSS 요청 문장에서 위치 필드(lat,lon,alt,x,y,z)를 생략하면 수신기가 과거 측위의 유효한 위치를 자동으로 선택합니다
• GNSS 수신기 자체가 출력하는 위치를 대략적인 위치로 삼을 필요는 없습니다
2.8. 언제 AGNSS가 필요한가
• 매번 부팅할 때마다 서버에서 다운로드할 필요가 없어 트래픽을 절약합니다
–中科微의 칩 내부에는 배터리 백업 SRAM 및 영구 백업 FLASH가 있으며, 모두 수신한 에페메리스 데이터 등을 자동으로 저장할 수 있습니다
–칩은 정상 동작 중에 끊임없이 위성으로부터 최신 에페메리스 데이터를 다운로드합니다
• 수신기의 상태를 조회하여 서버에서 AGNSS 데이터를 다운로드할 필요가 있는지 판단합니다
–수신기는 항법 메시지 상태 문장을 출력할 수 있습니다(기본적으로 출력되지 않으며, 설정해야 출력됩니다)
2.9. 항법 메시지 상태 문장 소개
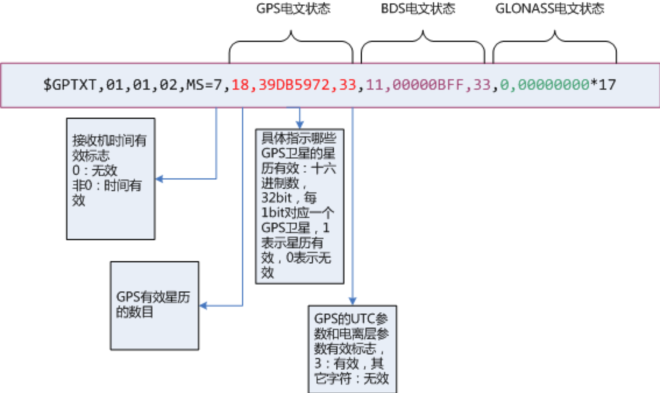
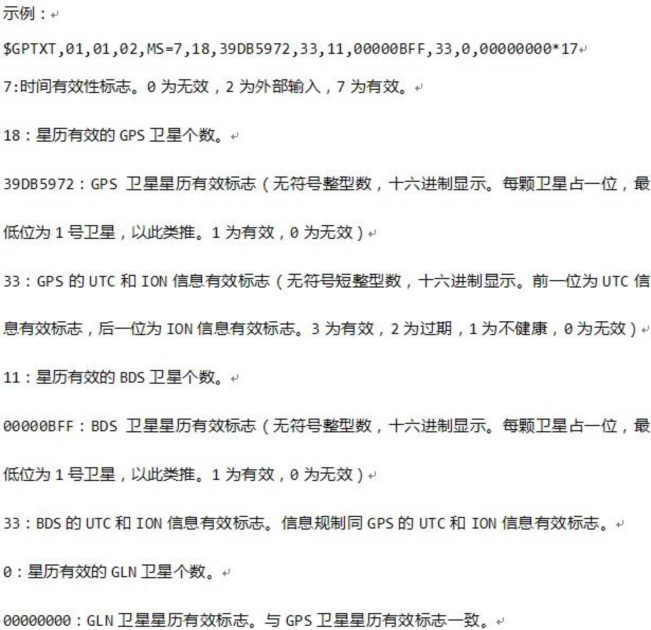
• 이 문장이 출력하는 것은 현재 수신기 내부의 시간 + 항법 메시지 상태입니다.
• 명령 $PCAS03,,,,,,,,,,,1*1F를 전송하면 매초 한 번 항법 메시지 상태 문장을 출력합니다
• 명령 $PCAS03,,,,,,,,,,,0*1E를 전송하면 항법 메시지 상태 문장 출력을 중지합니다
• 주의: 각 문장 뒤에는 반드시 \r\n으로 끝나야 합니다(0x0D,0x0A). 문장에는 11개의 쉼표가 있습니다
• 시간 플래그가 유효(0이 아님)하고 유효한 에페메리스 수가 많으면(8개 초과) AGNSS 에페메리스를 다운로드할 필요가 없습니다.
3. 사전 준비
3.1. 배선
GPS 모듈은 UART 통신 또는 USB 통신을 사용하며, 여기서는 USB 통신을 예로 듭니다.
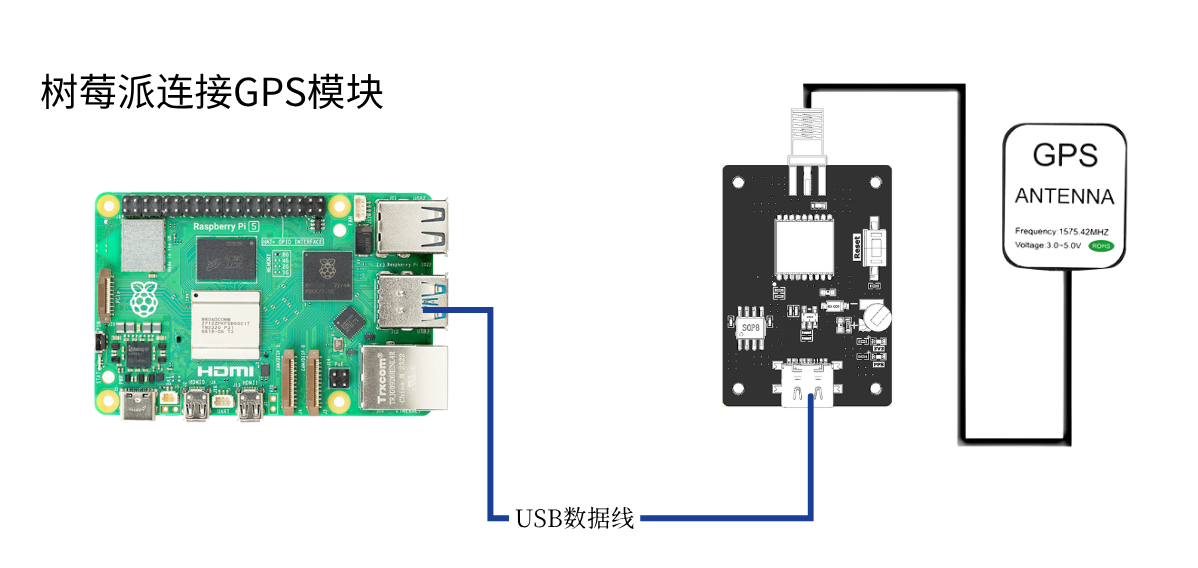
type-c 케이블로 Raspberry Pi와 GPS 모듈을 연결하고, 명령 ls /dev | grep 'ttyUSB' 을 실행하면 GPS 모듈이 USB0로 인식되는 것을 확인할 수 있습니다

3.2. 百度地图 ak 신청
문서 百度地图 api 신청 튜토리얼를 참조하십시오
4. 프로그램
이번 과정의 프로그램은 다음을 참조하십시오: GPS-agnss.py
USB를 초기화합니다:
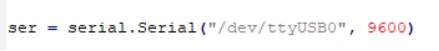
자료의 ak에는 자신이 신청한 ak 값을 기입해야 하며, 그러면 百度地图를 통해 현재의 대략적인 위도 경도 정보를 얻을 수 있습니다
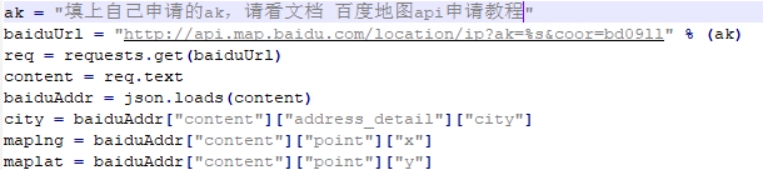
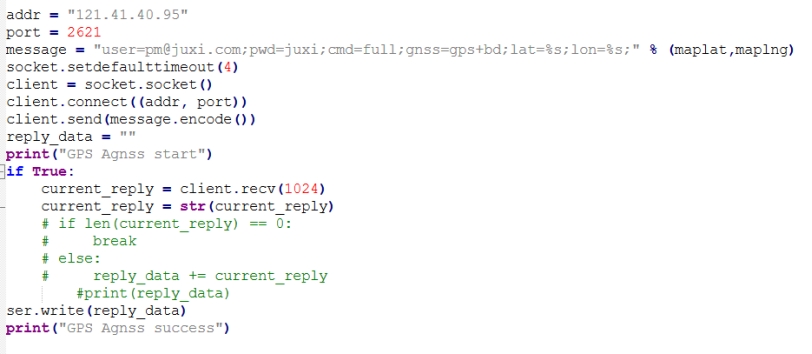
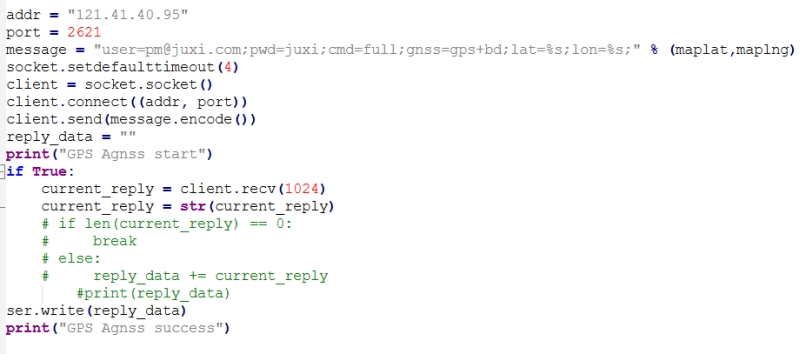
여기서는 百度地图에서 획득한 대략적인 위도 경도 정보를 서버로 전송합니다. 우리가 사용하는 로그인 계정은 钜犀 공식 계정입니다. 획득이 완료된 후 전체 패킷을 모듈에 전송합니다
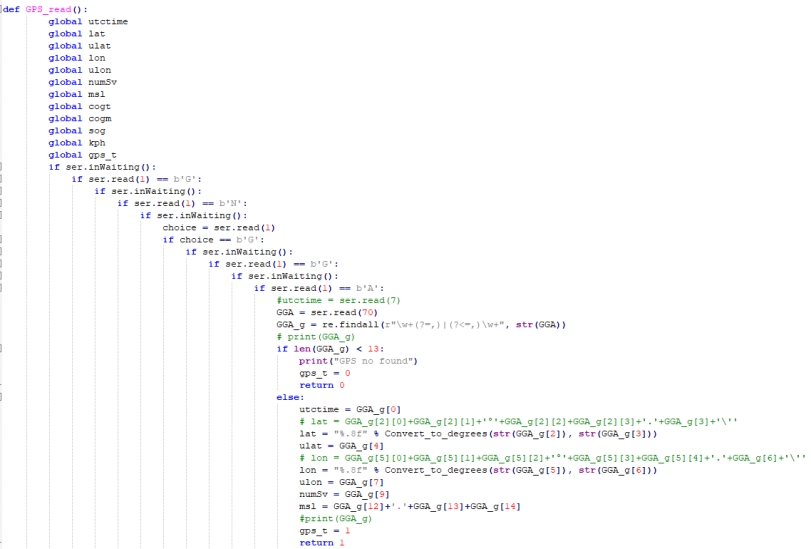
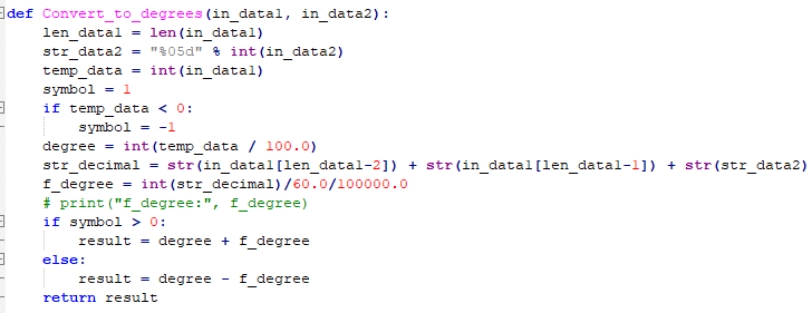
위치 정보 획득 및 분석 함수입니다. 아래 그림에서는 위치 정보 중 GNGGA로 시작하는 위치 정보를 추출한 후, 데이터를 분석하여 각 전역 변수에 저장합니다.
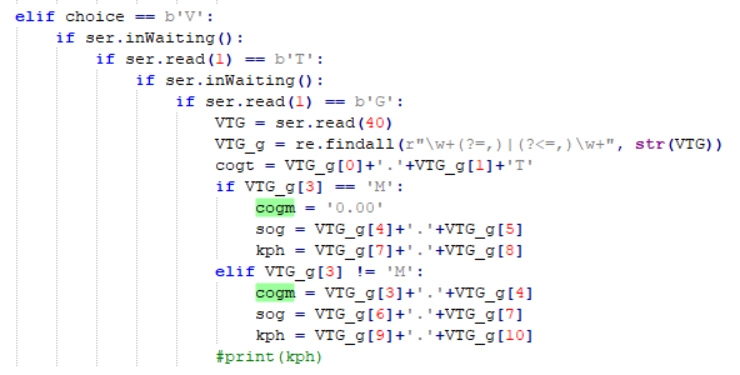
같은 방법으로 GNVTG의 방위 정보를 획득하여 분석합니다.
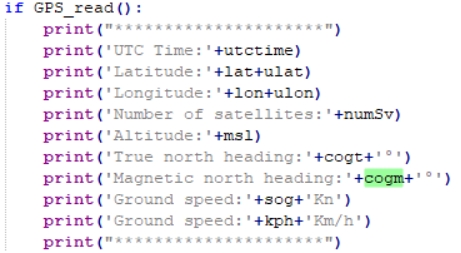
분석된 데이터를 반복 출력합니다
5.프로그램 실행
터미널에 sudo python2 GPS-agnss.py를 입력하여 프로그램을 실행합니다.
6.실험 현상
주의, 보조 측위에서는 Raspberry Pi가 반드시 네트워크에 연결되어야 합니다.
모듈은 약한 신호 환경에서 전원이 인가되면 USB 초기화를 시작하고, 초기화에 성공하면 "GPS Serial Opened! Baudrate=9600"이 표시되며, 그렇지 않으면 "GPS Serial Open Failed!"가 표시됩니다. 오류가 있으면 배선 또는 USB 포트를 확인해야 합니다.
이후 "GPS Agnss start"가 표시되며 보조 측위 정보를 서버로 전송하기 시작하고, 전송 완료 후 "GPS Agnss success"가 표시됩니다
전송 후 일정 시간 동안 아직 GPS 신호를 읽지 못한 경우, 이때 "GPS no found"가 표시되고 百度地图에서 읽은 대략적인 위도 경도 정보가 출력됩니다.
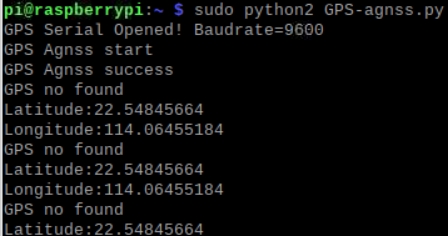
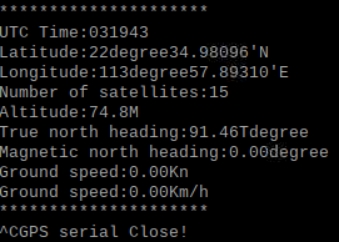
얼마 후 GPS를 인식하면 위치와 방위 정보를 반복 출력합니다.
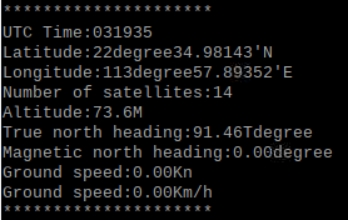
Ctrl+C를 눌러 정보 읽기를 종료합니다.