7단계: 로컬 Ubuntu 학습
이 문서는 자신의 컴퓨터에 NVIDIA 그래픽 카드가 있는 경우를 위한 것으로, 클라우드 GPU가 필요하지 않습니다.
실행 전
- 환경: 1단계: Lerobot 환경 설치대로 설치하면 되며, 로컬 머신 학습에서는 dataset을 다른 곳으로 옮길 필요가 없습니다
- dataset: 아래 예시는 6단계 첫 번째 문서에서 수집한 오렌지 집기 dataset
lerobot_my_dataset_a를 사용하며, 경로는 절대 경로로 적었습니다. 자신의 사용자 이름으로 바꿔 주세요 - Mac에서 학습: 커맨드에서
/home/<사용자명>/를/Users/<사용자명>/로 바꿔 주세요 - 출력 디렉터리:
--output_dir이 이미 존재하면 곧바로FileExistsError가 발생합니다. 새 디렉터리 이름으로 바꾸거나--resume=true를 추가해 학습을 이어 가세요
참고 문서
https://github.com/huggingface/lerobot/blob/main/src/lerobot/scripts/lerobot_train.py
https://github.com/huggingface/lerobot/blob/main/src/lerobot/configs/train.py
- 주의
`` 앞에는 공백이 하나만 있어야 하고, 뒤에는 공백이 없어야 합니다
dataset이 로컬에 있을 때는 --dataset.streaming이 반드시 false여야 합니다. 스트리밍 읽기가 필요 없기 때문입니다
Shell
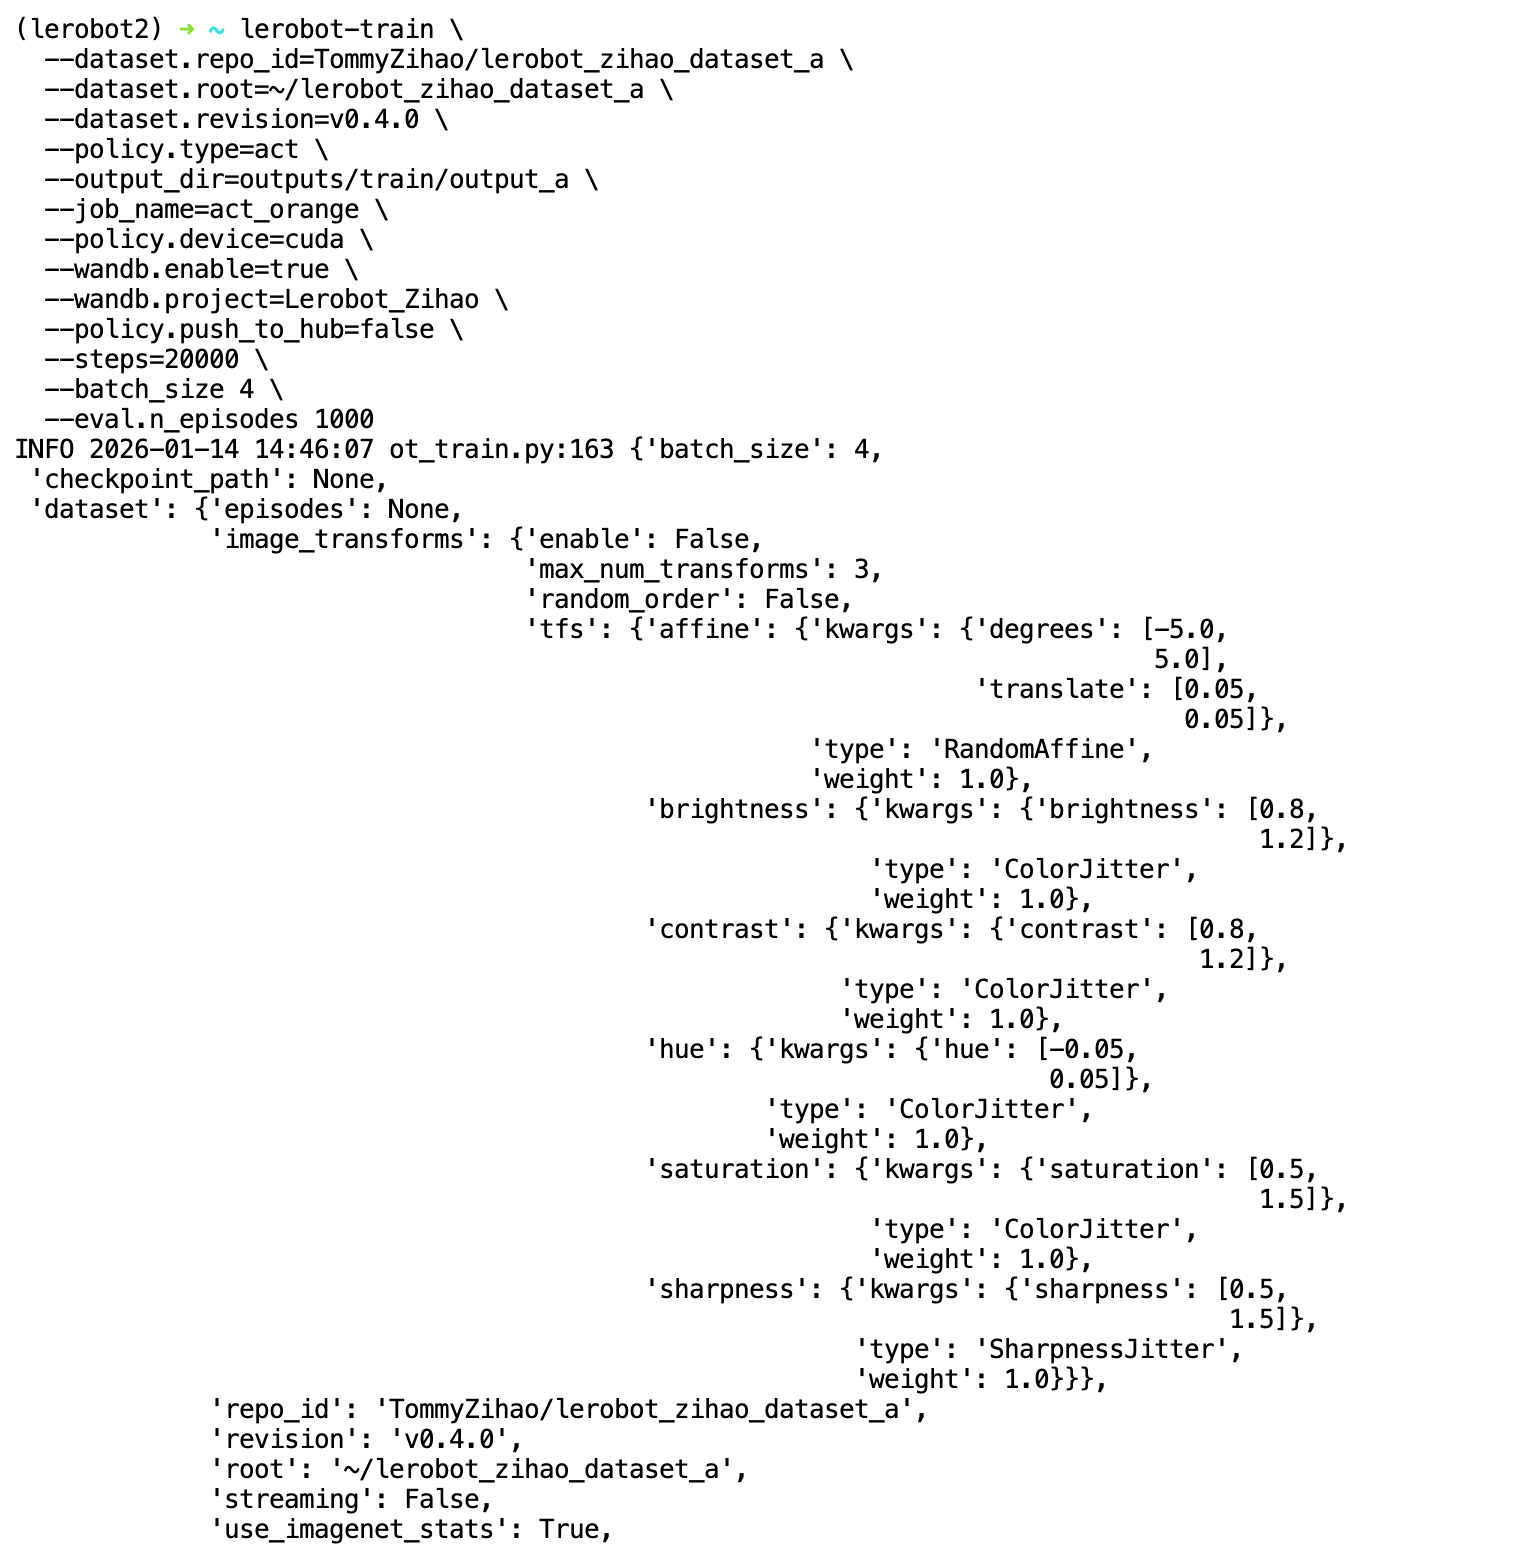
lerobot-train \
  --dataset.repo_id=<사용자명>/lerobot_my_dataset_a \
  --dataset.root=/home/<사용자명>/.cache/huggingface/lerobot/<사용자명>/lerobot_my_dataset_a \
  --dataset.revision=v0.4.0 \
  --dataset.streaming=false \
  --policy.type=act \
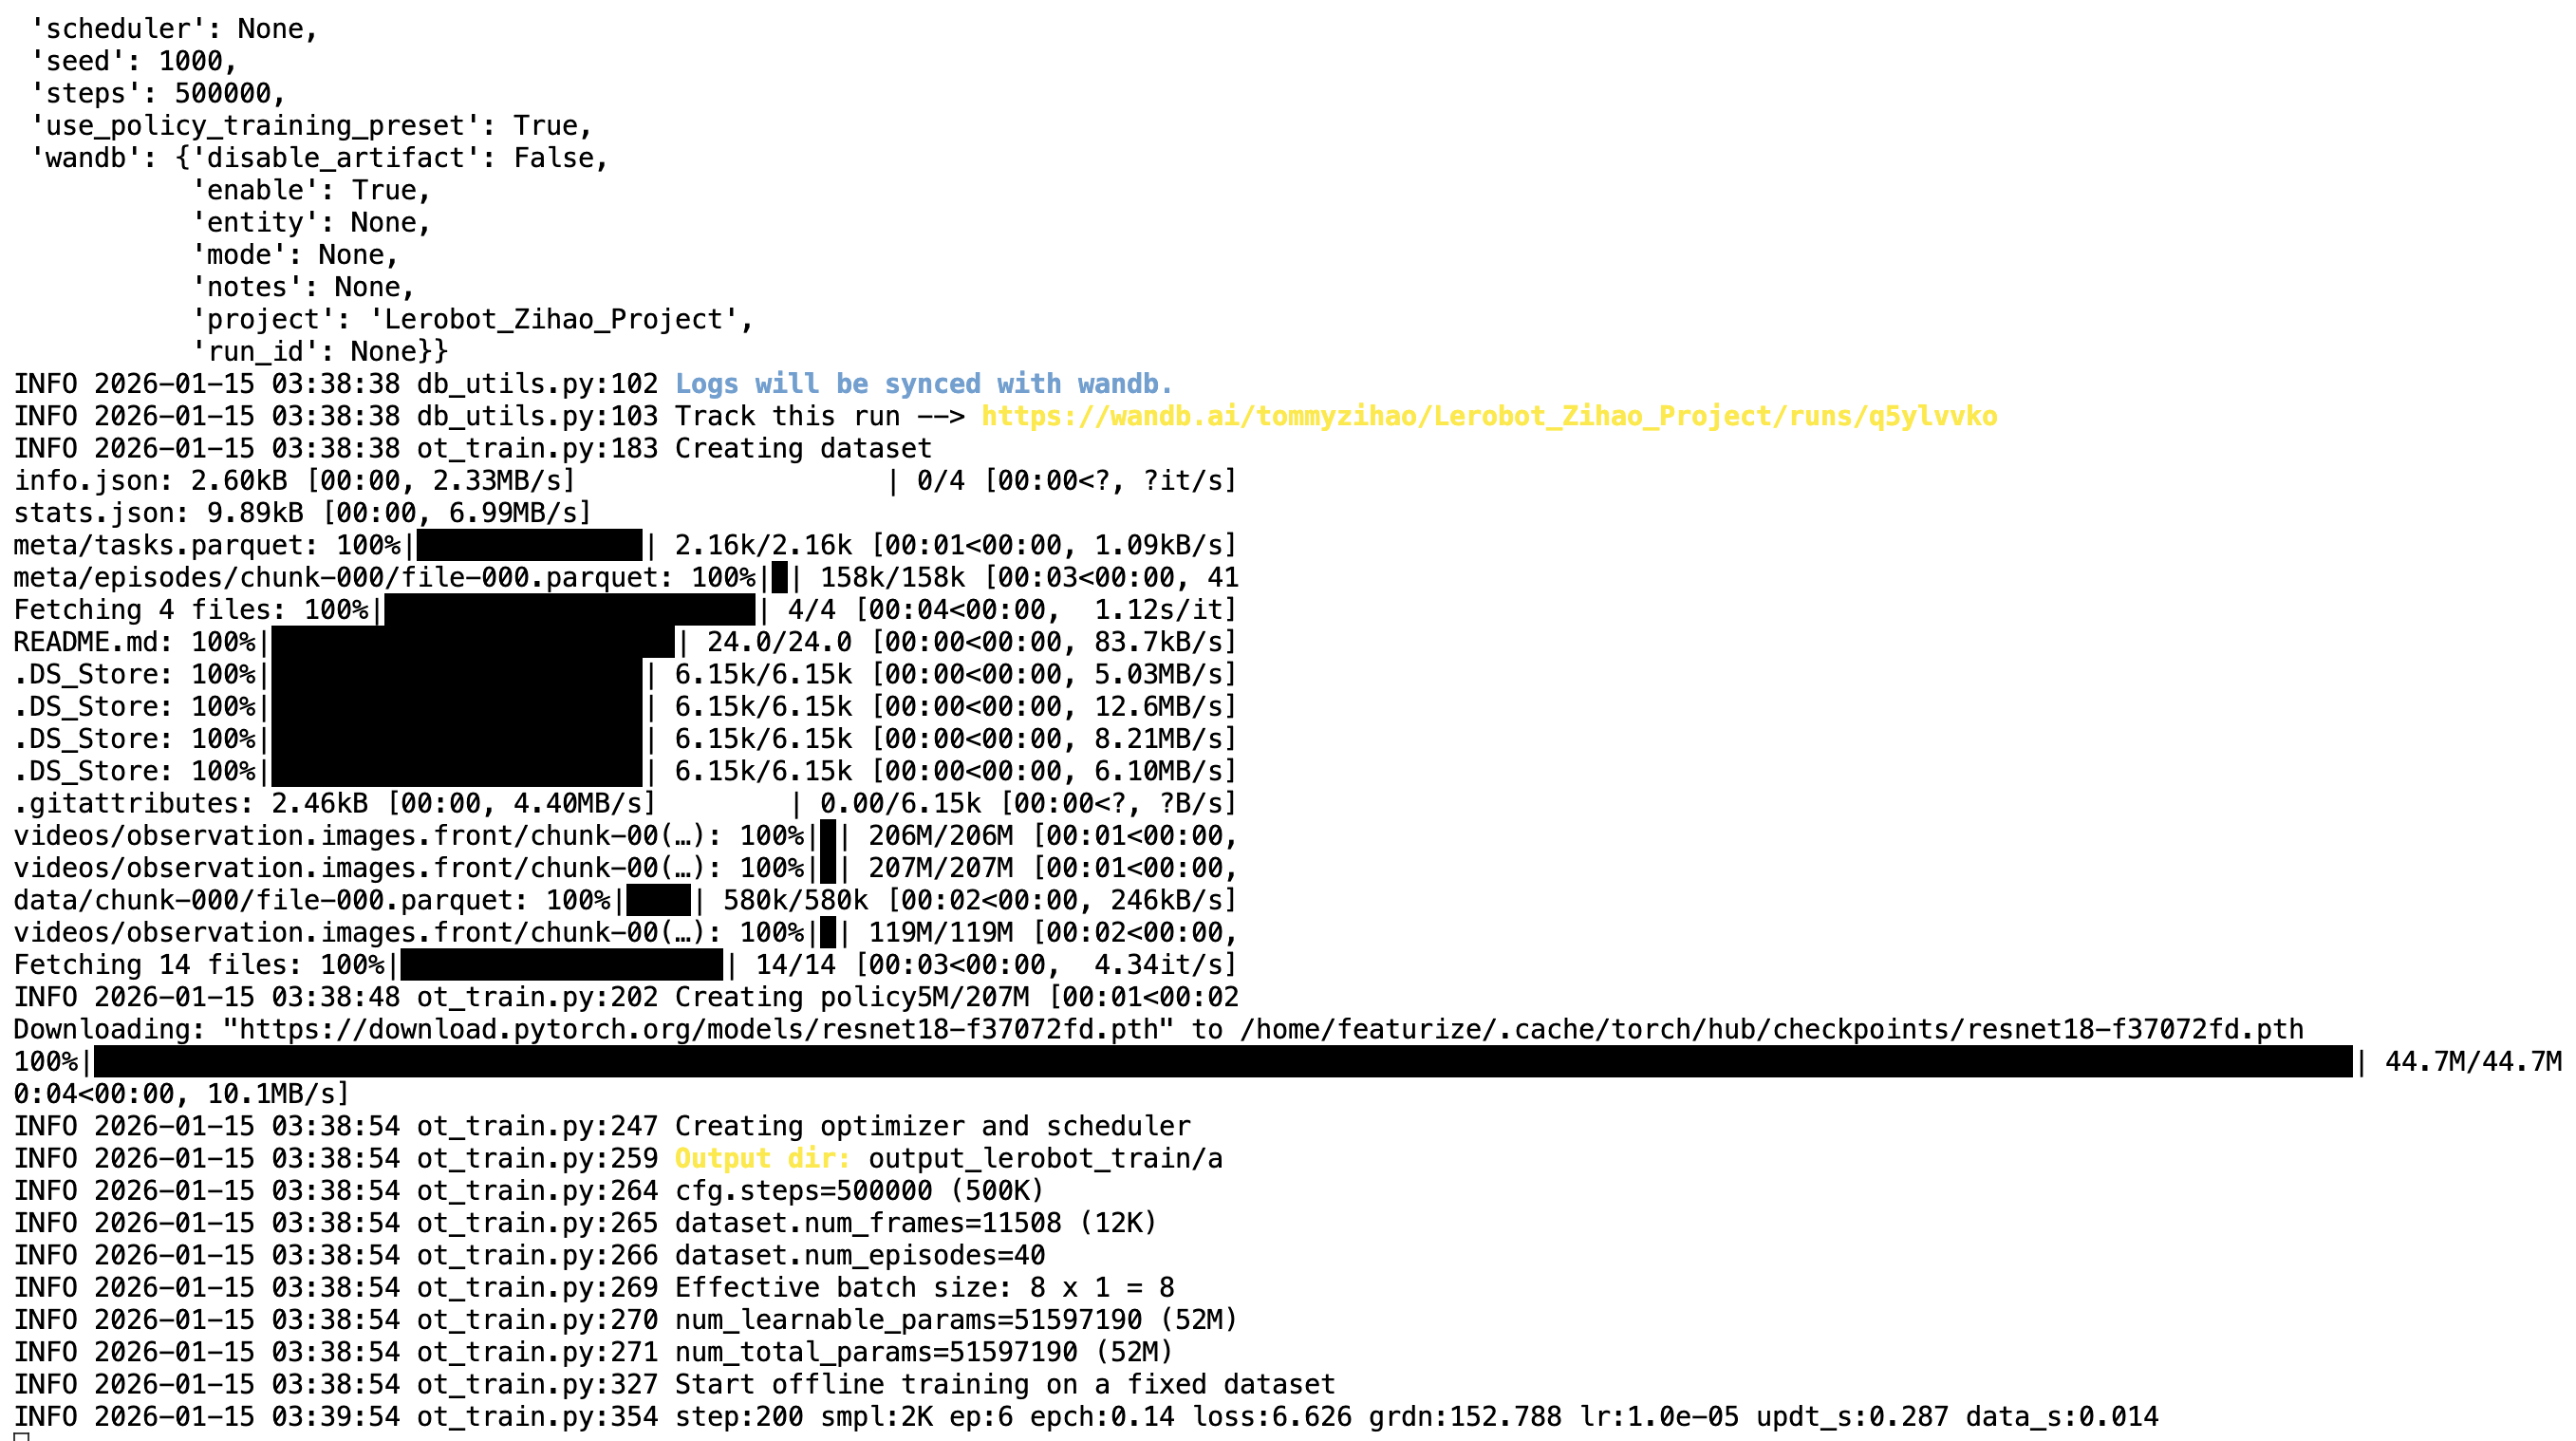
  --output_dir=output_lerobot_train/a \
  --job_name=orange_job \
  --policy.device=cuda \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --policy.push_to_hub=false \
  --steps=300000 \
  --batch_size=8

lerobot-train --dataset.repo_id=<사용자명>/lerobot_my_dataset_a --dataset.root=/home/<사용자명>/.cache/huggingface/lerobot/<사용자명>/lerobot_my_dataset_a --dataset.revision=v0.4.0 --dataset.streaming=false --policy.type=act --output_dir=output_lerobot_train/a --job_name=orange_job --policy.device=cuda --wandb.enable=true --wandb.project=Lerobot_my_Project --policy.push_to_hub=false --steps=300000 --batch_size=8