

데이터셋 다시 보기, 재생
전체 데이터셋 시각화
https://huggingface.co/spaces/lerobot/visualize_dataset
http://io-ai.tech/lerobot
https://open.platform.io-ai.tech
TommyZihao/lerobot_zihao_dataset_a를 입력하거나, 다른 데이터셋을 입력합니다
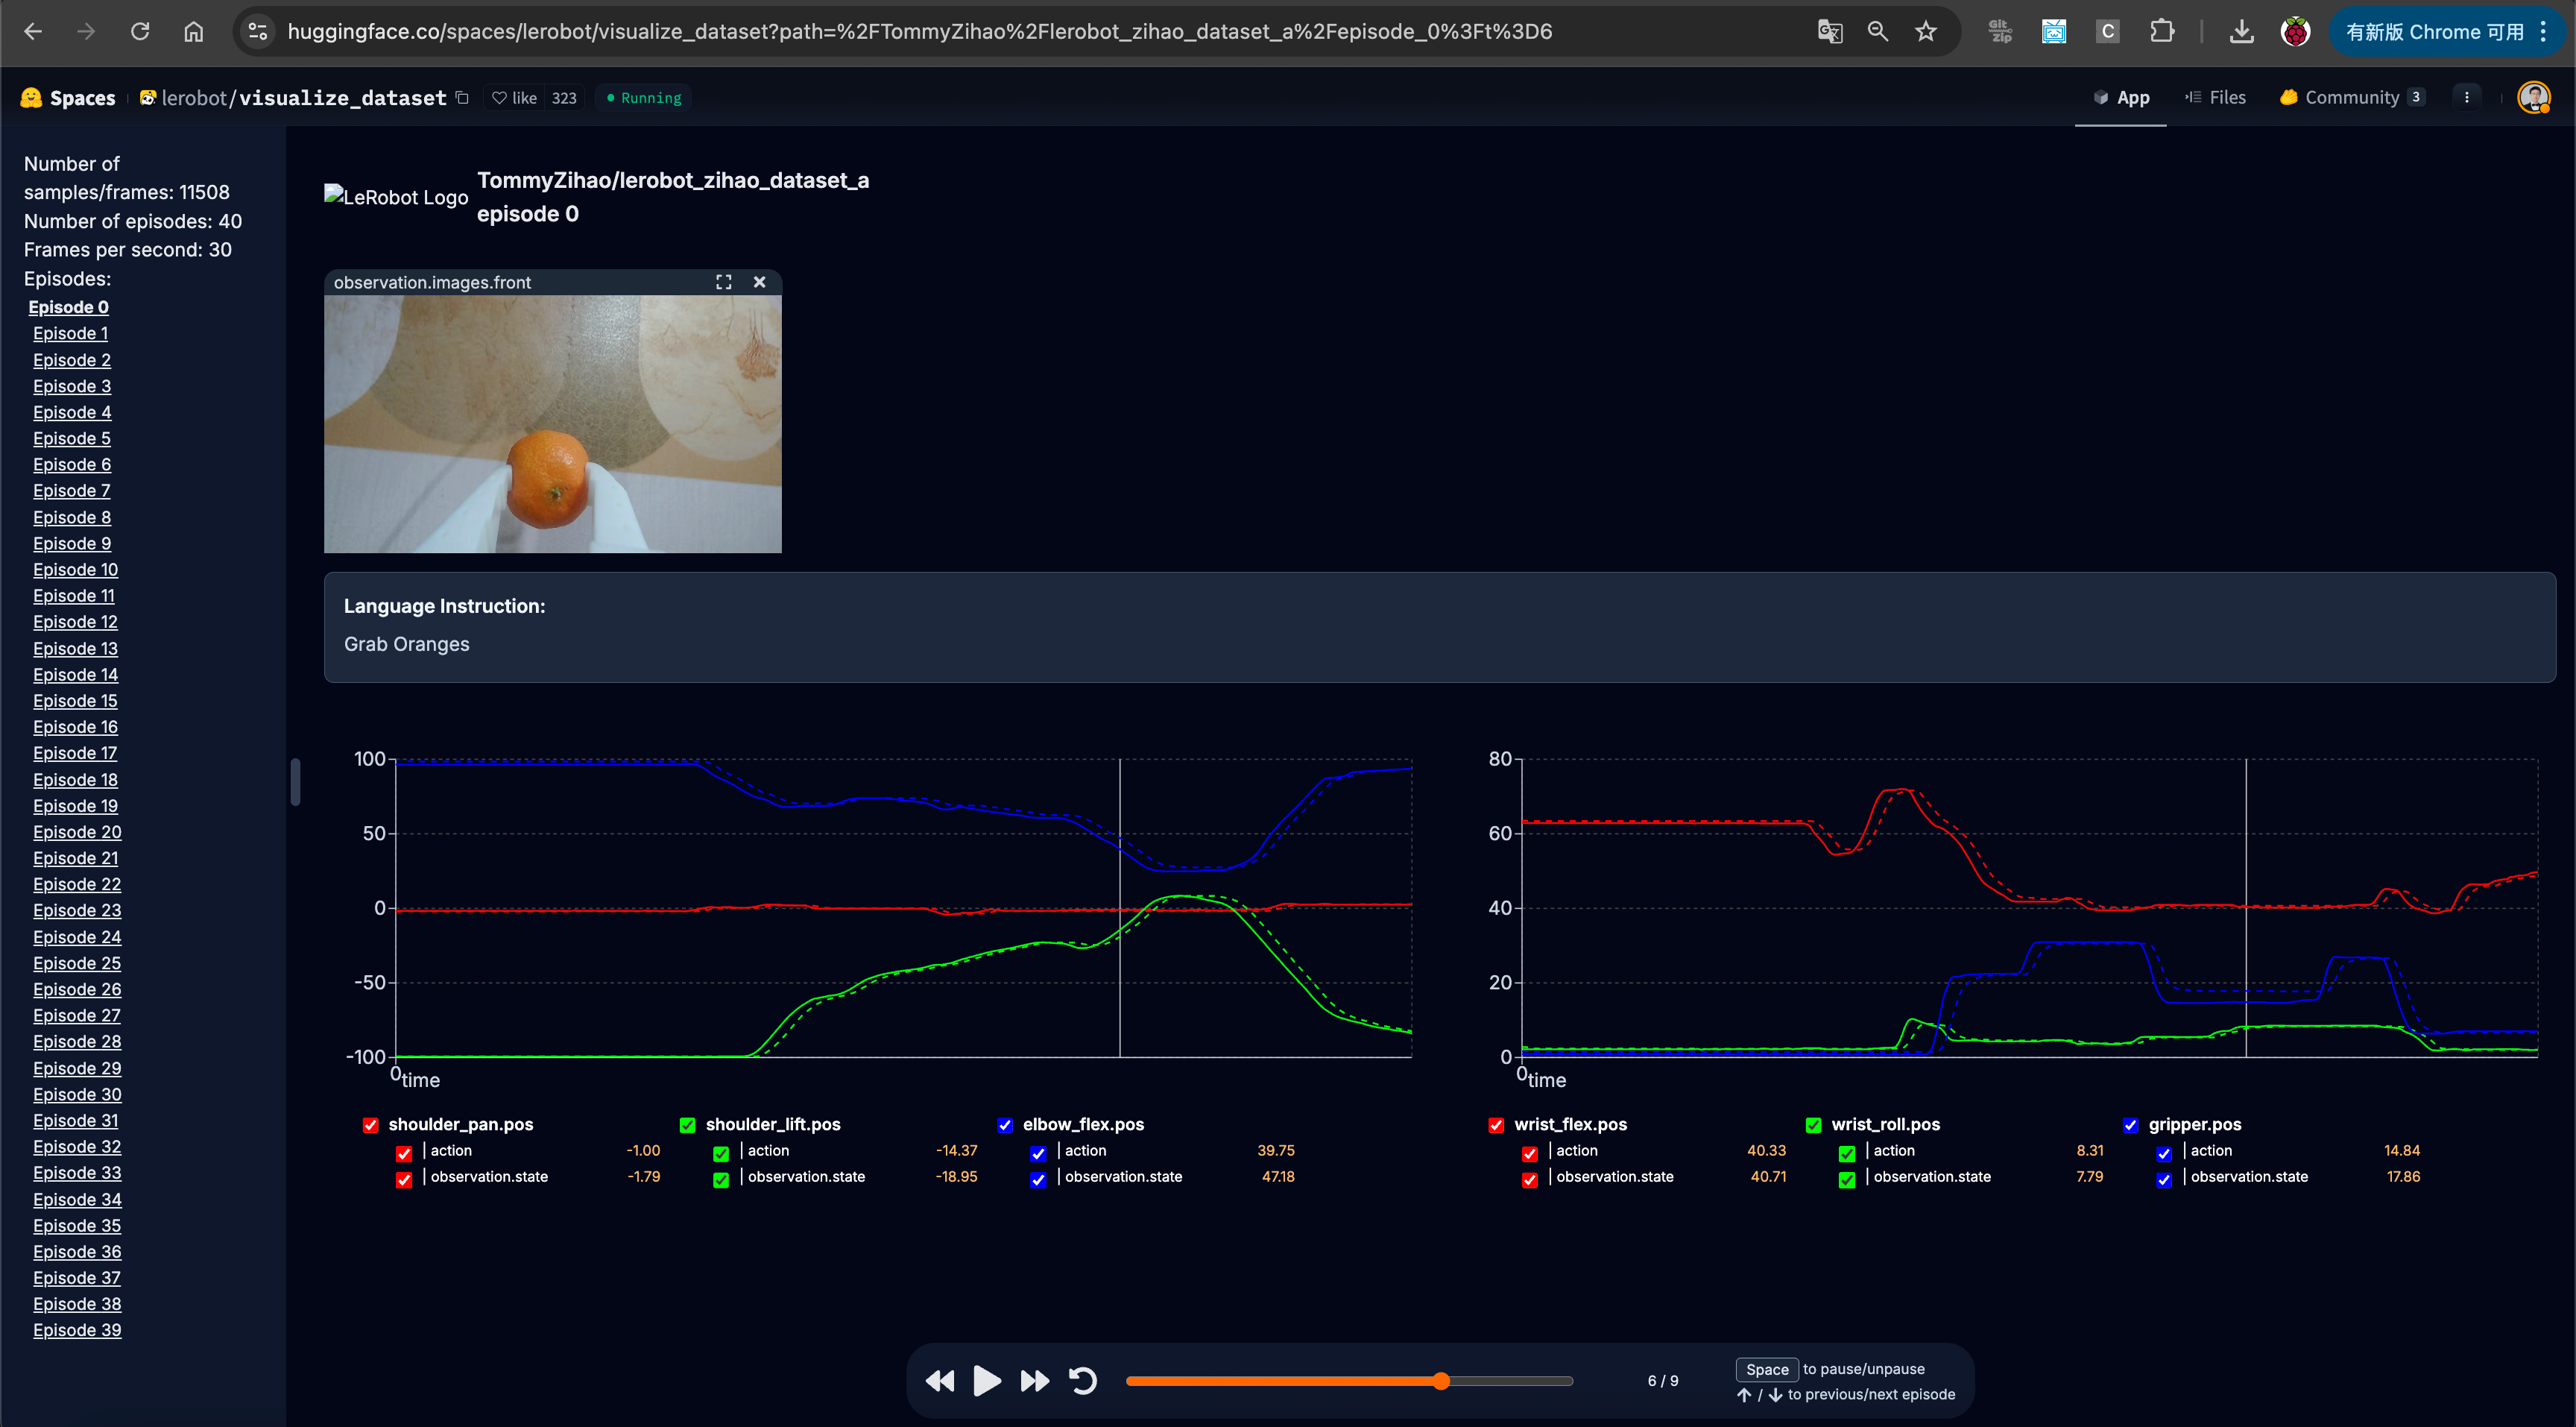
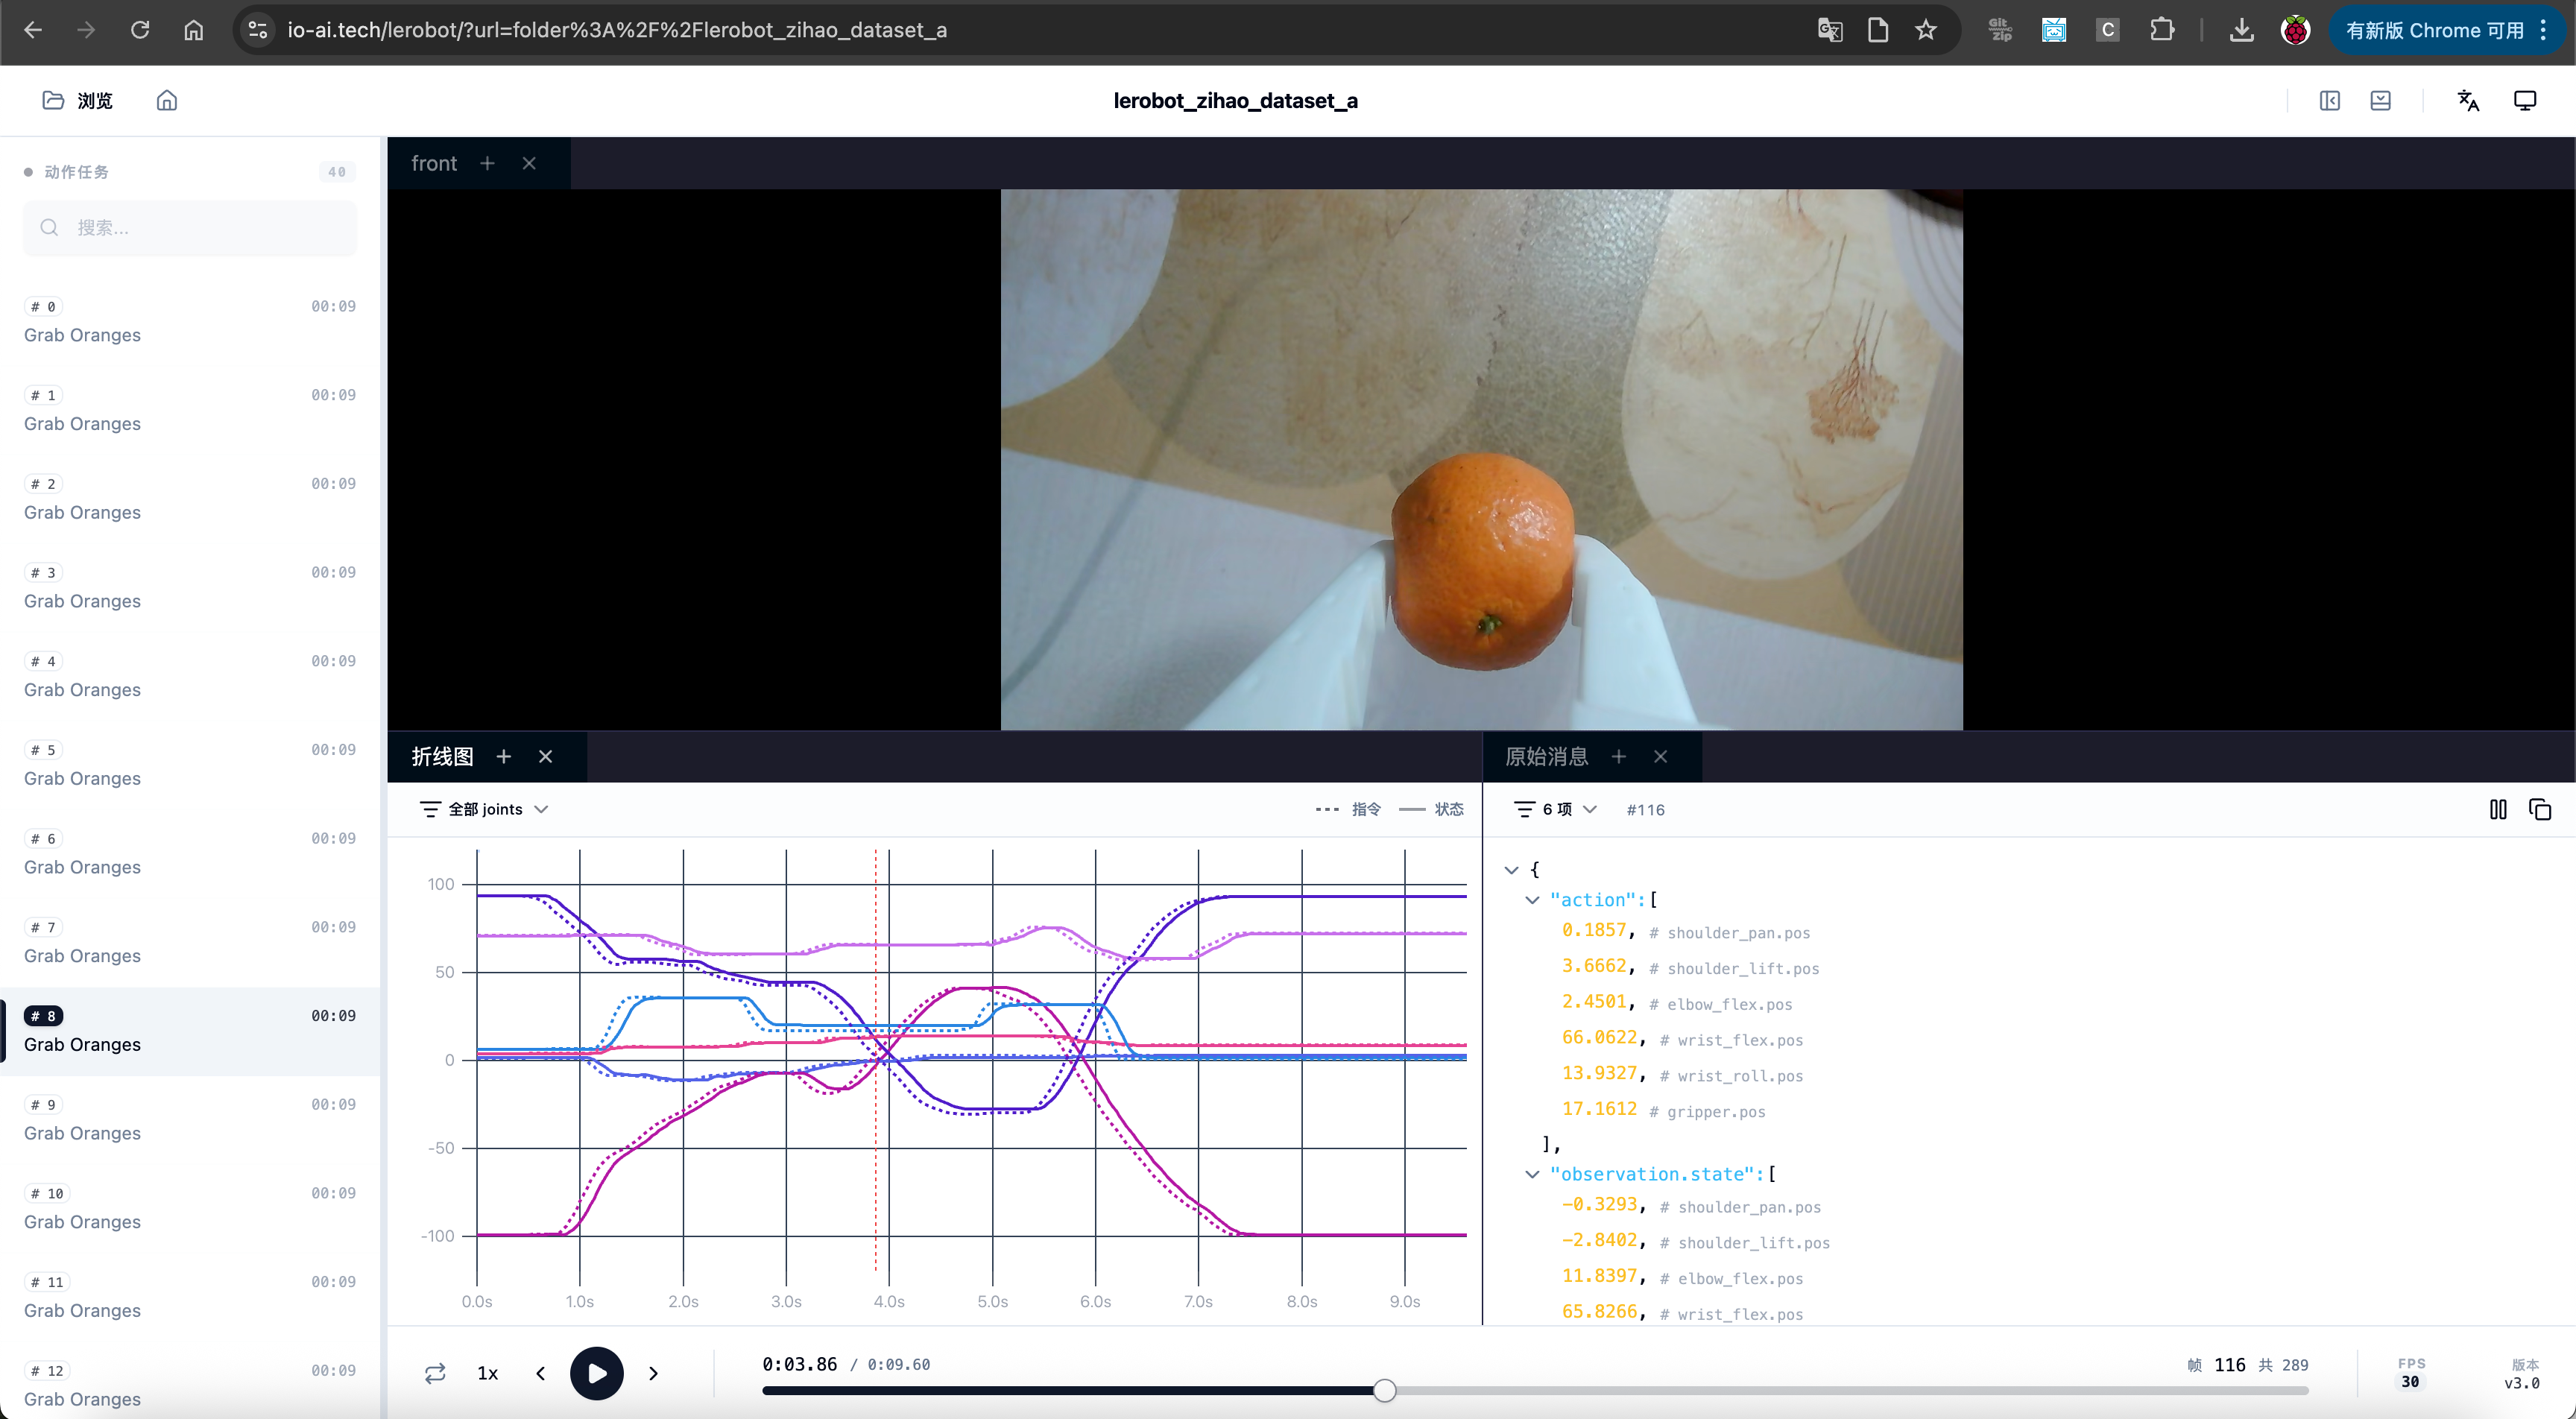
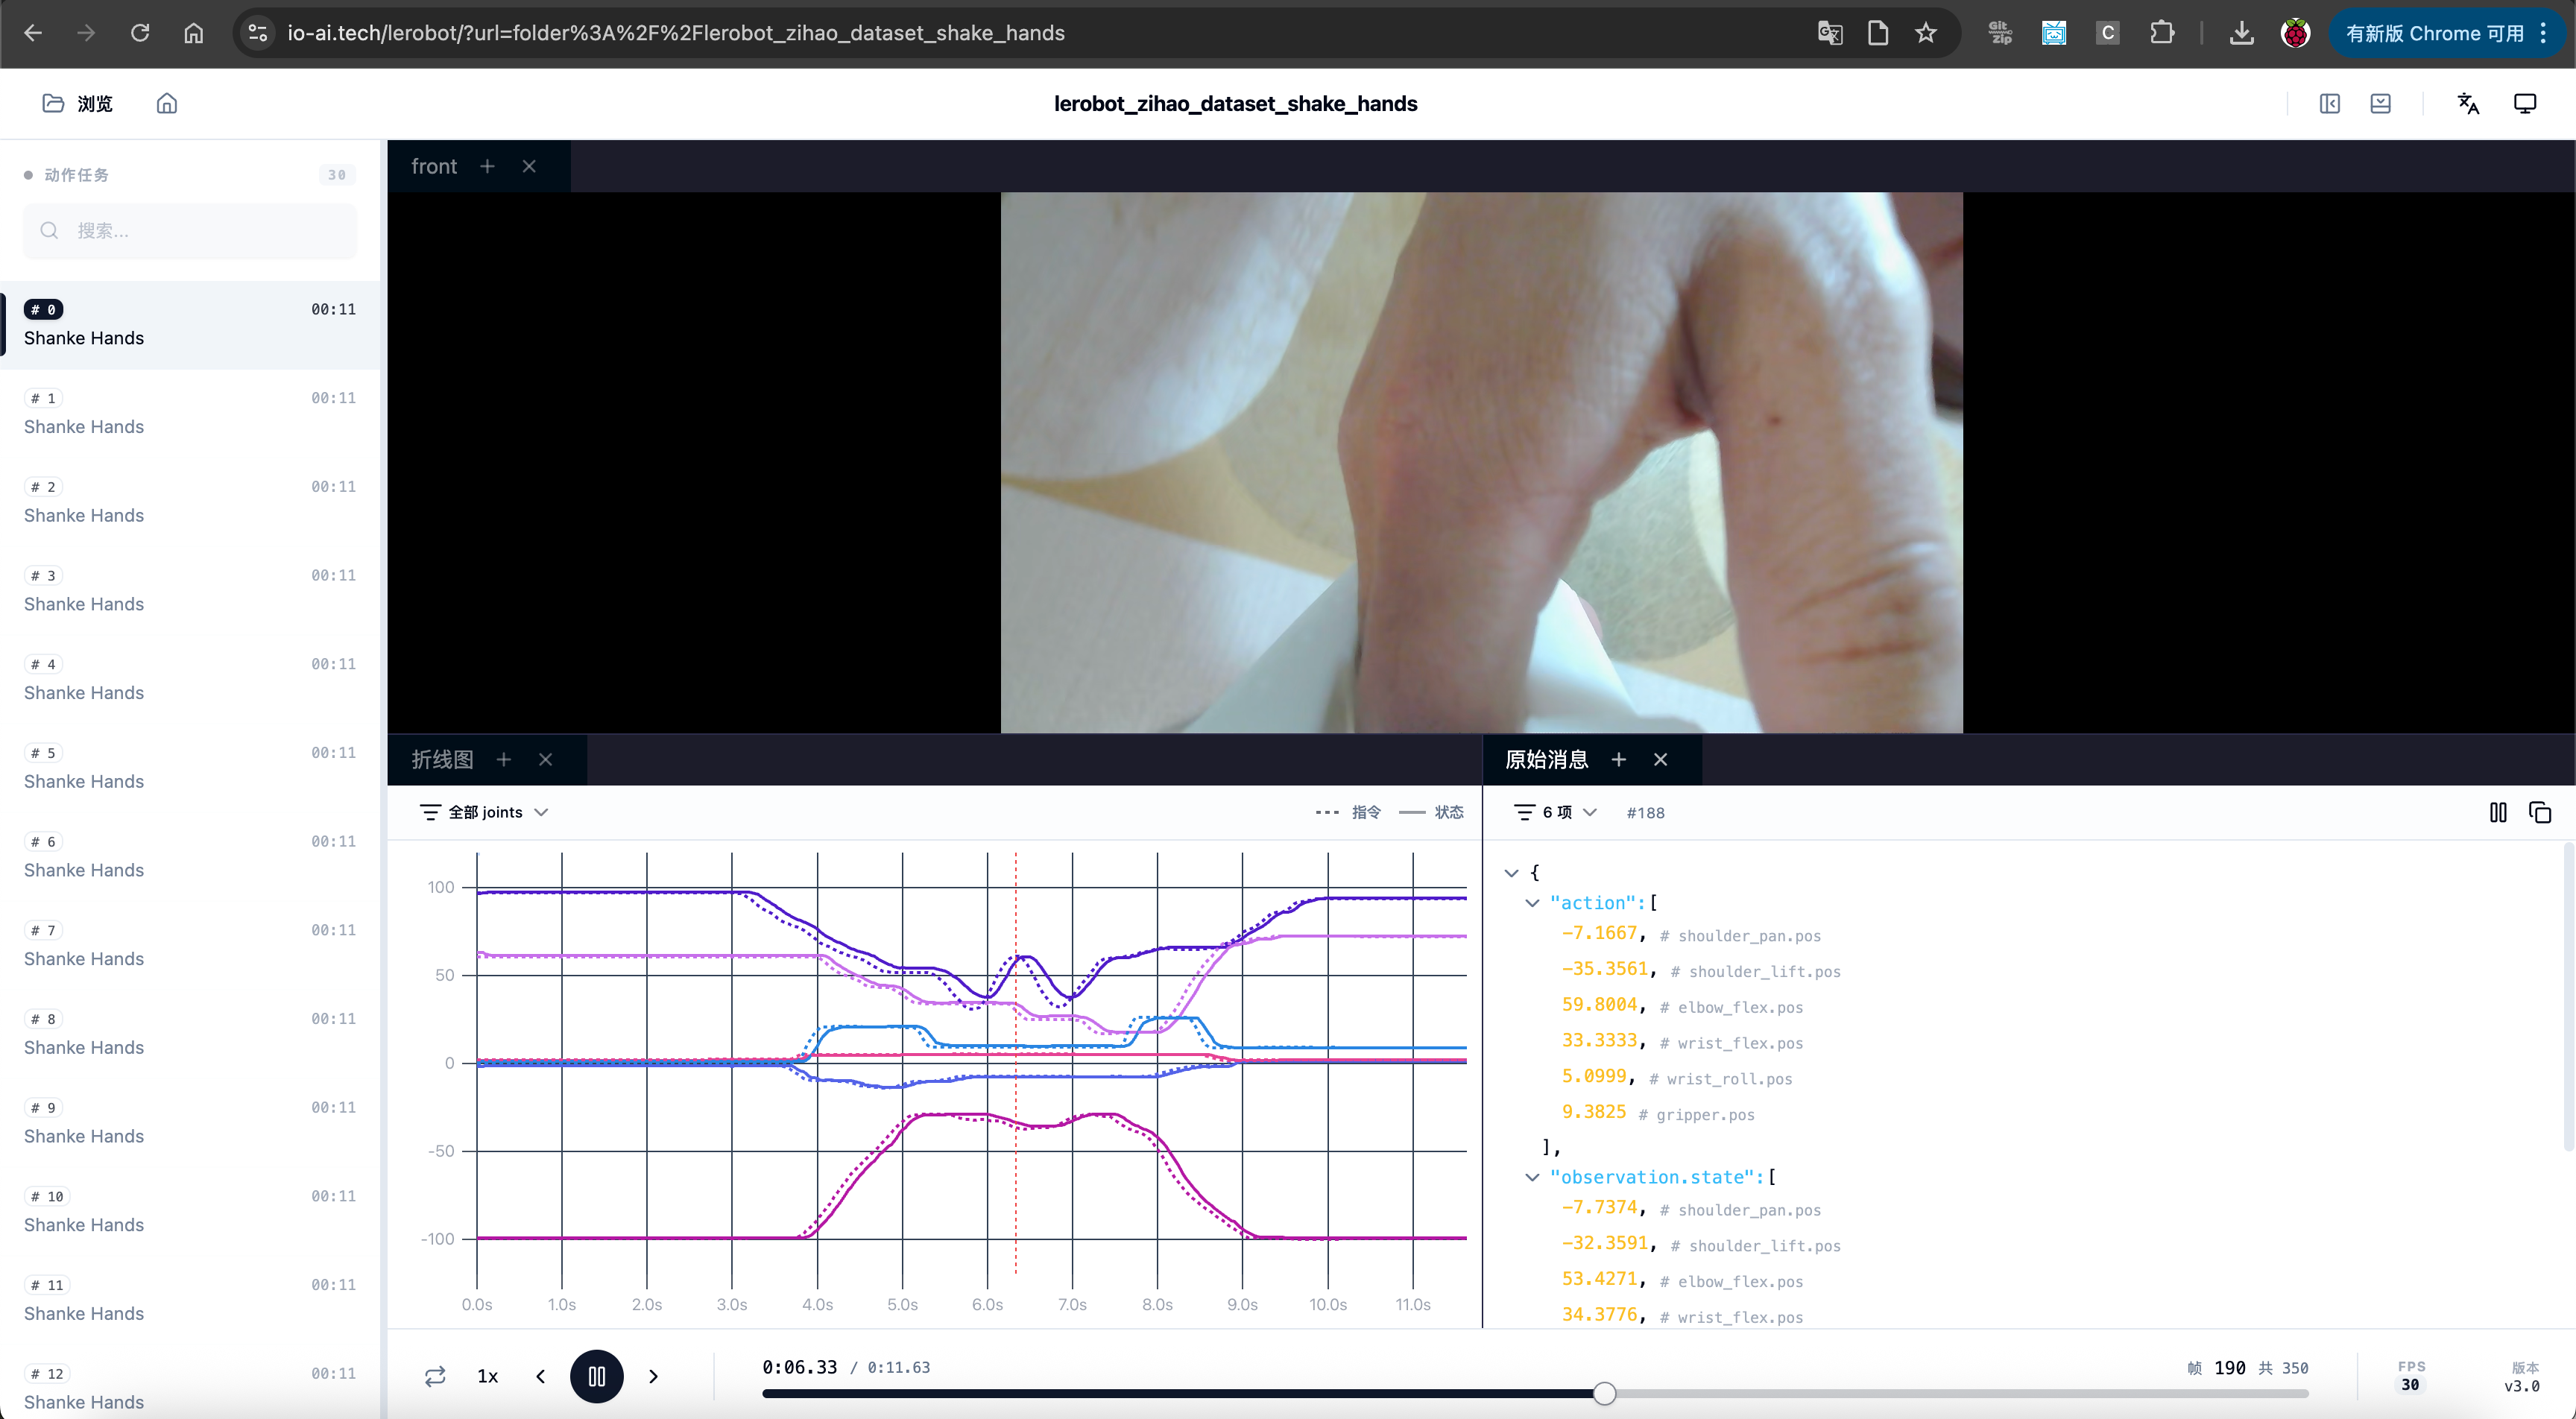
관찰: 명령과 상태는 일치하지 않습니다. 명령은 리더 암(Leader)이 제공하고, 상태는 팔로워 암(Follower)이 제공합니다
특정 episode 시각화 확인
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2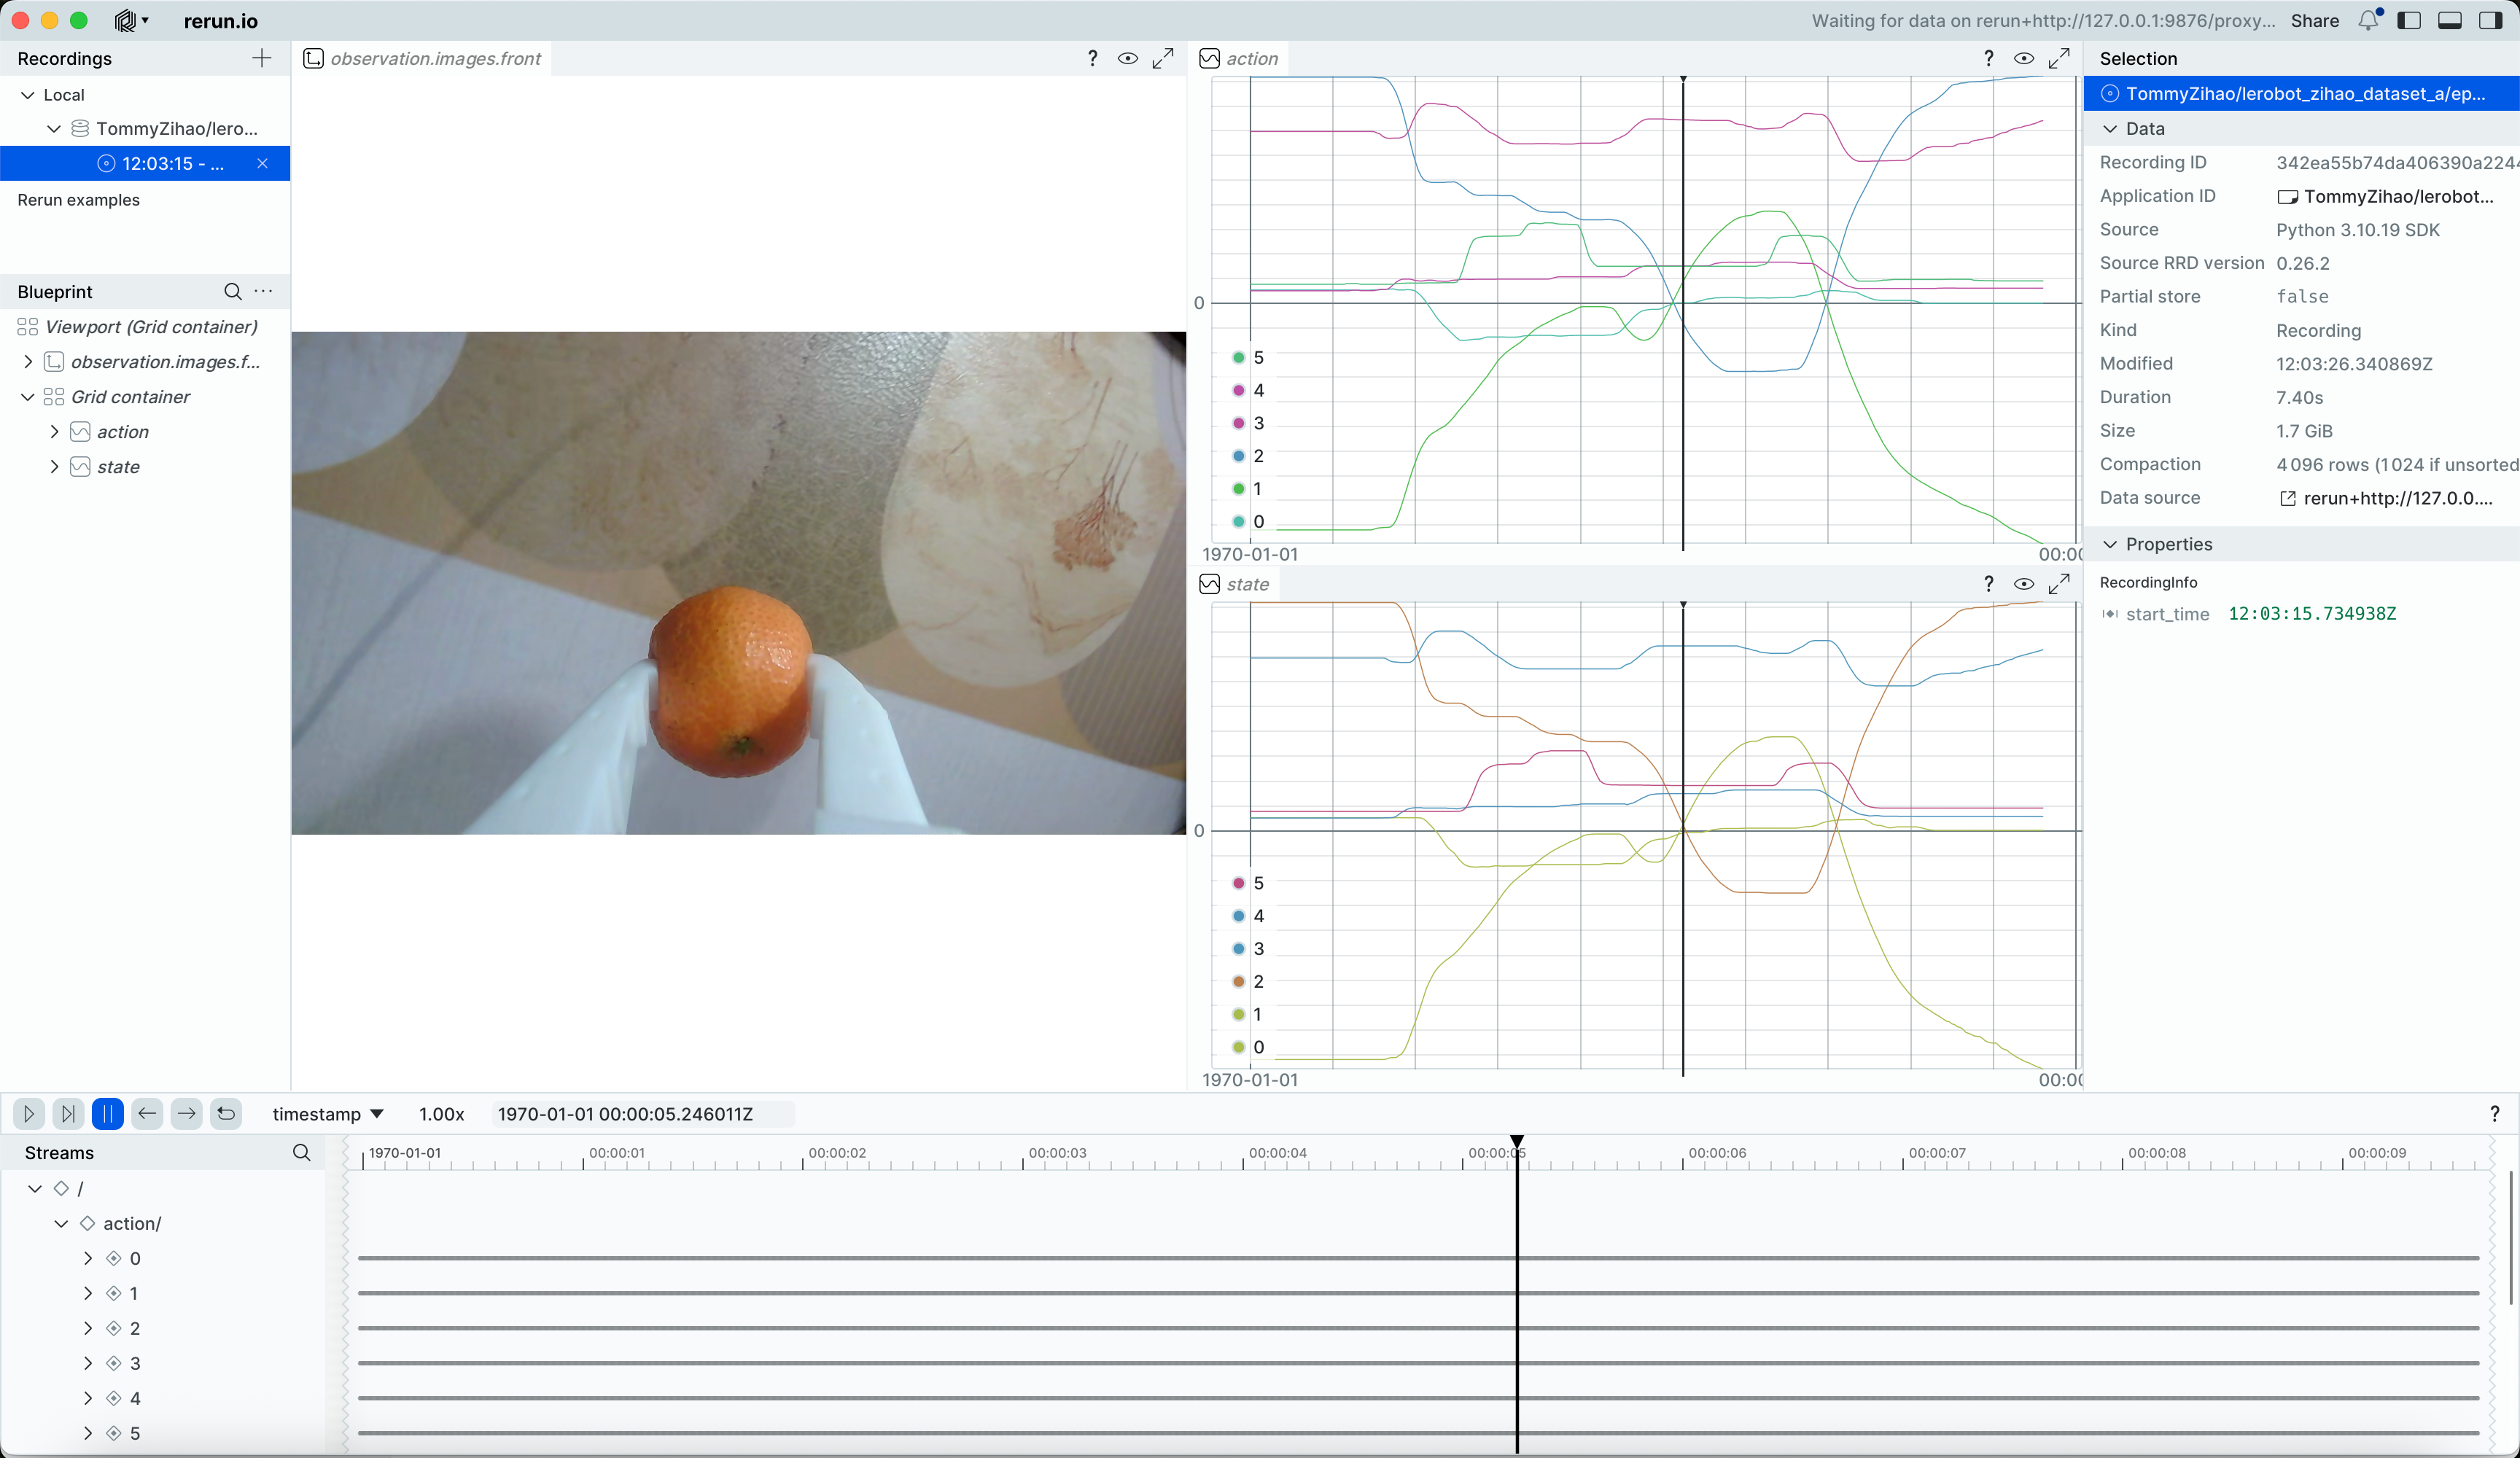
타임라인을 드래그하여 임의 시점의 카메라 화면과 서보 위치를 확인할 수 있습니다
특정 episode의 팔로워 암 동작 재생
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Replaying episode라는 소리가 들리면 팔로워 암이 움직이며, 지정한 episode의 동작을 재생하여 재현합니다