

Rever e reproduzir o conjunto de dados
Visualizar o conjunto de dados completo
https://huggingface.co/spaces/lerobot/visualize_dataset
http://io-ai.tech/lerobot
https://open.platform.io-ai.tech
Introduza TommyZihao/lerobot_zihao_dataset_a, ou outro conjunto de dados
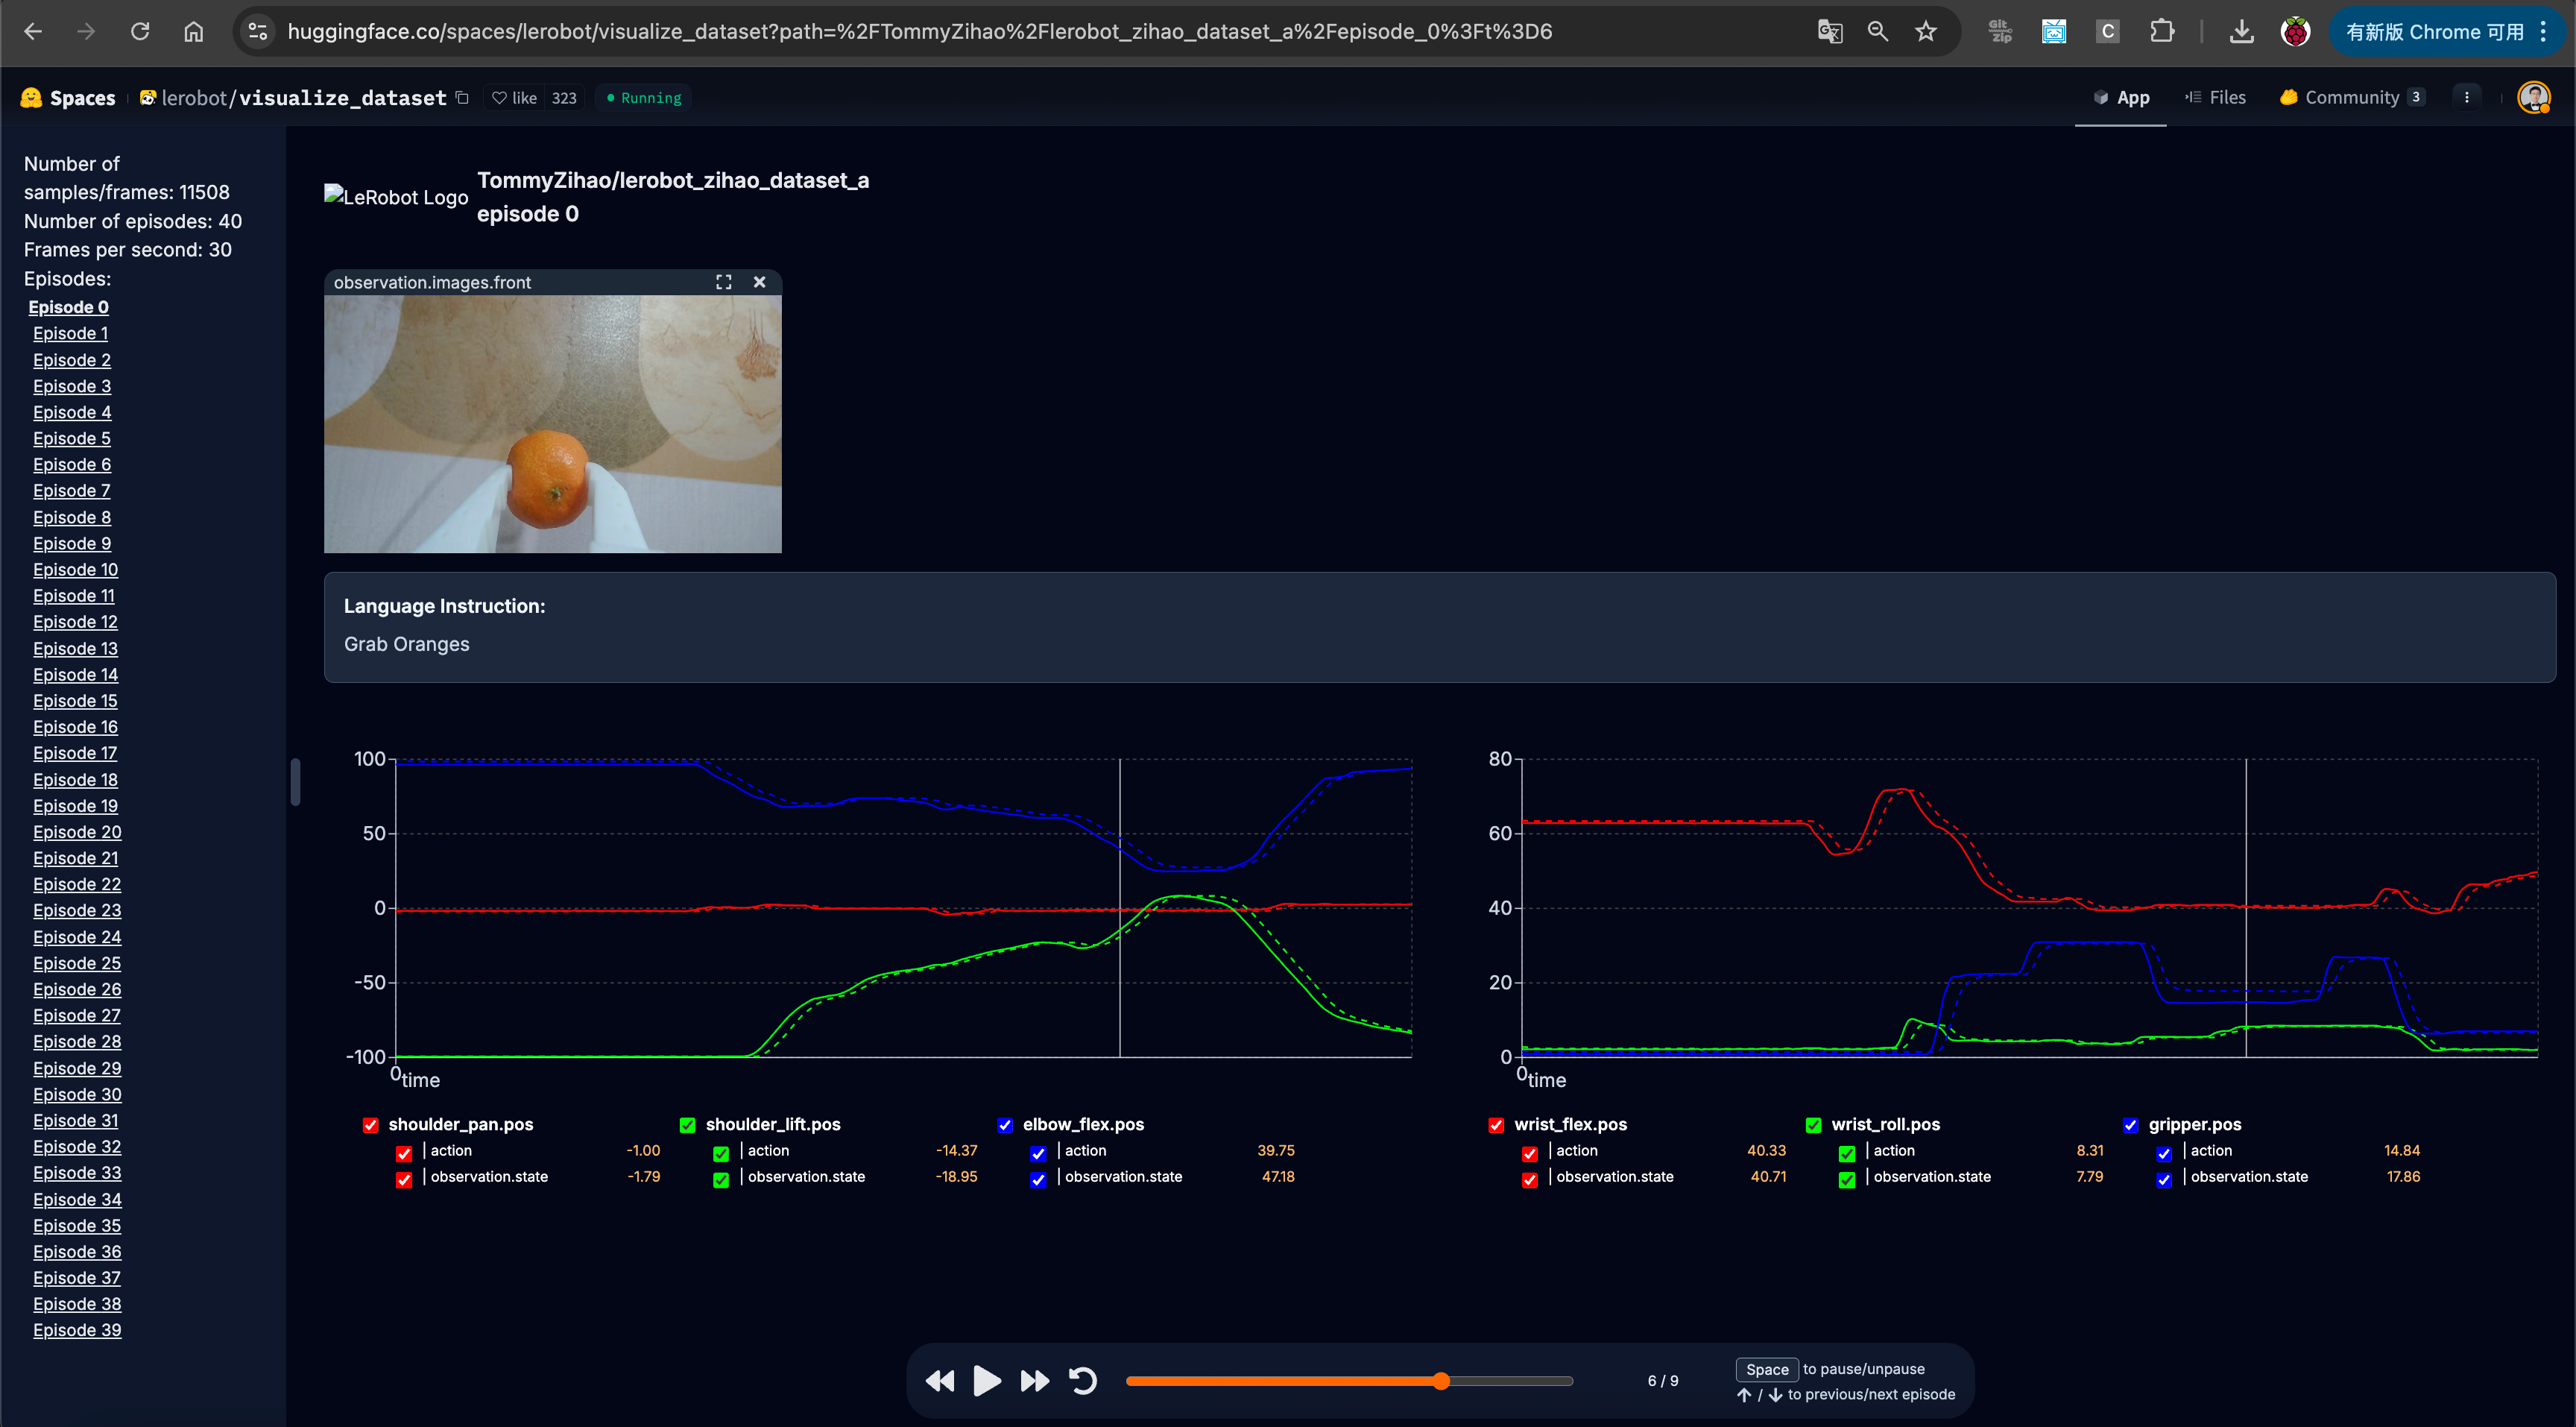
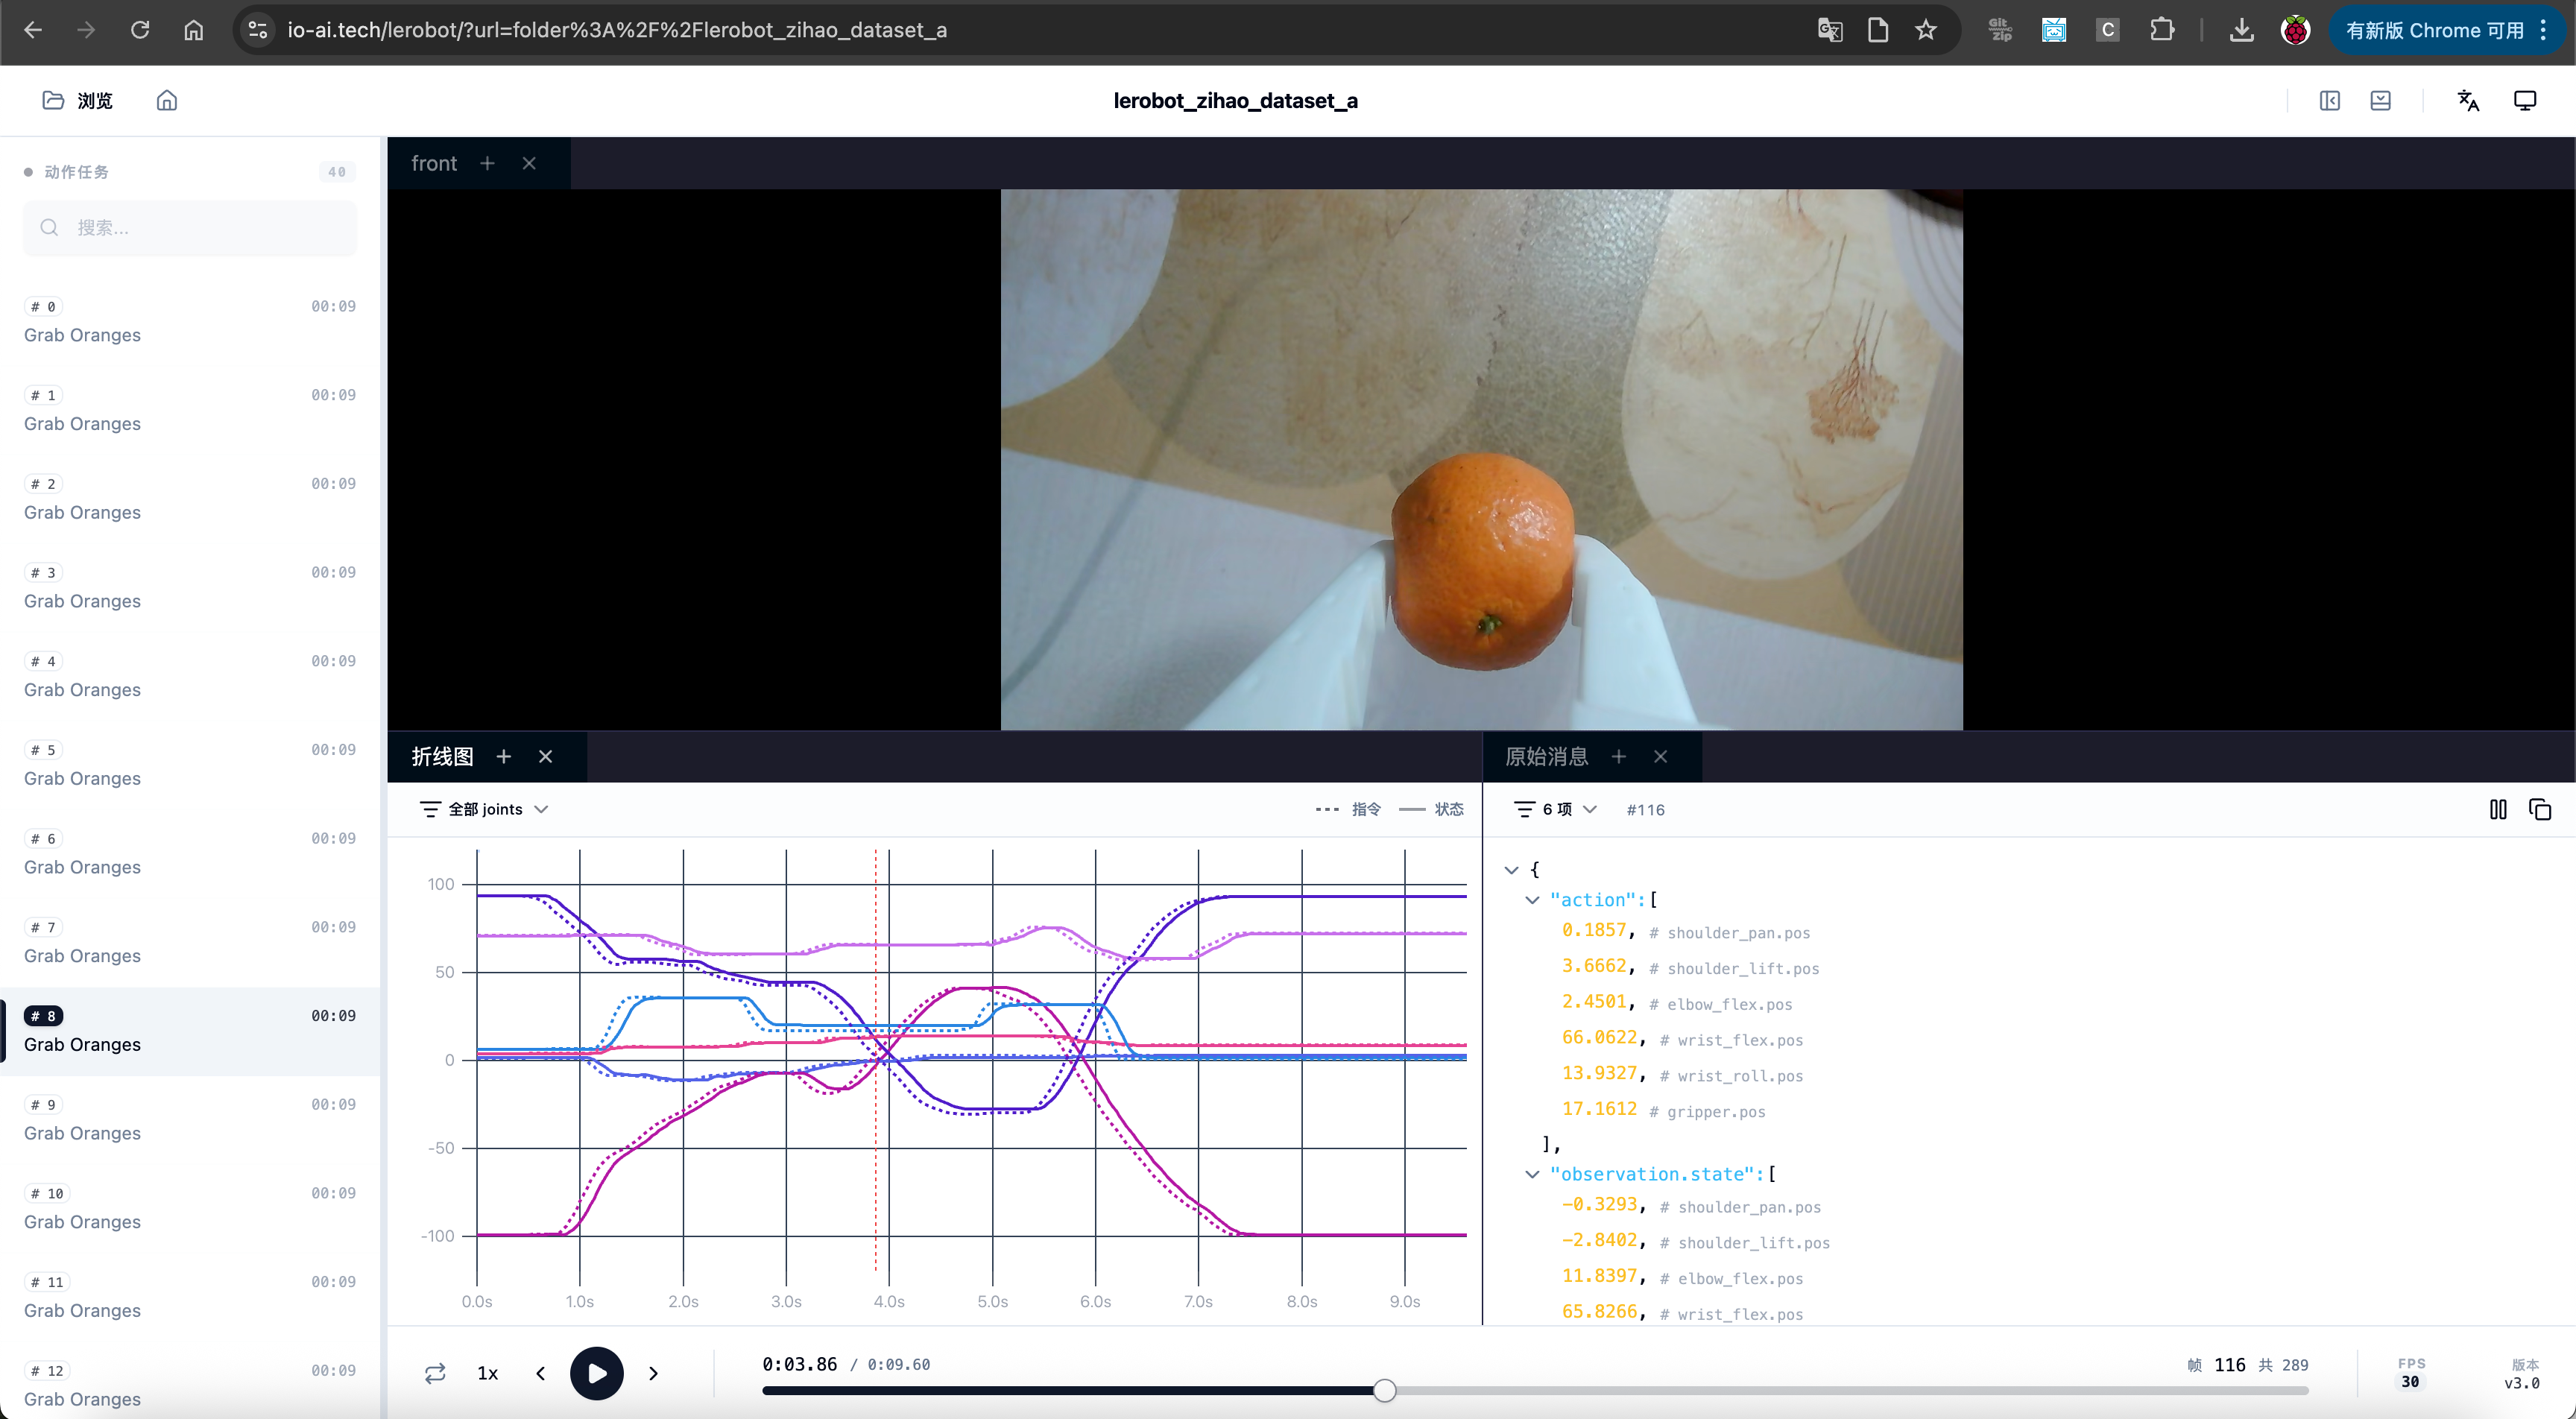
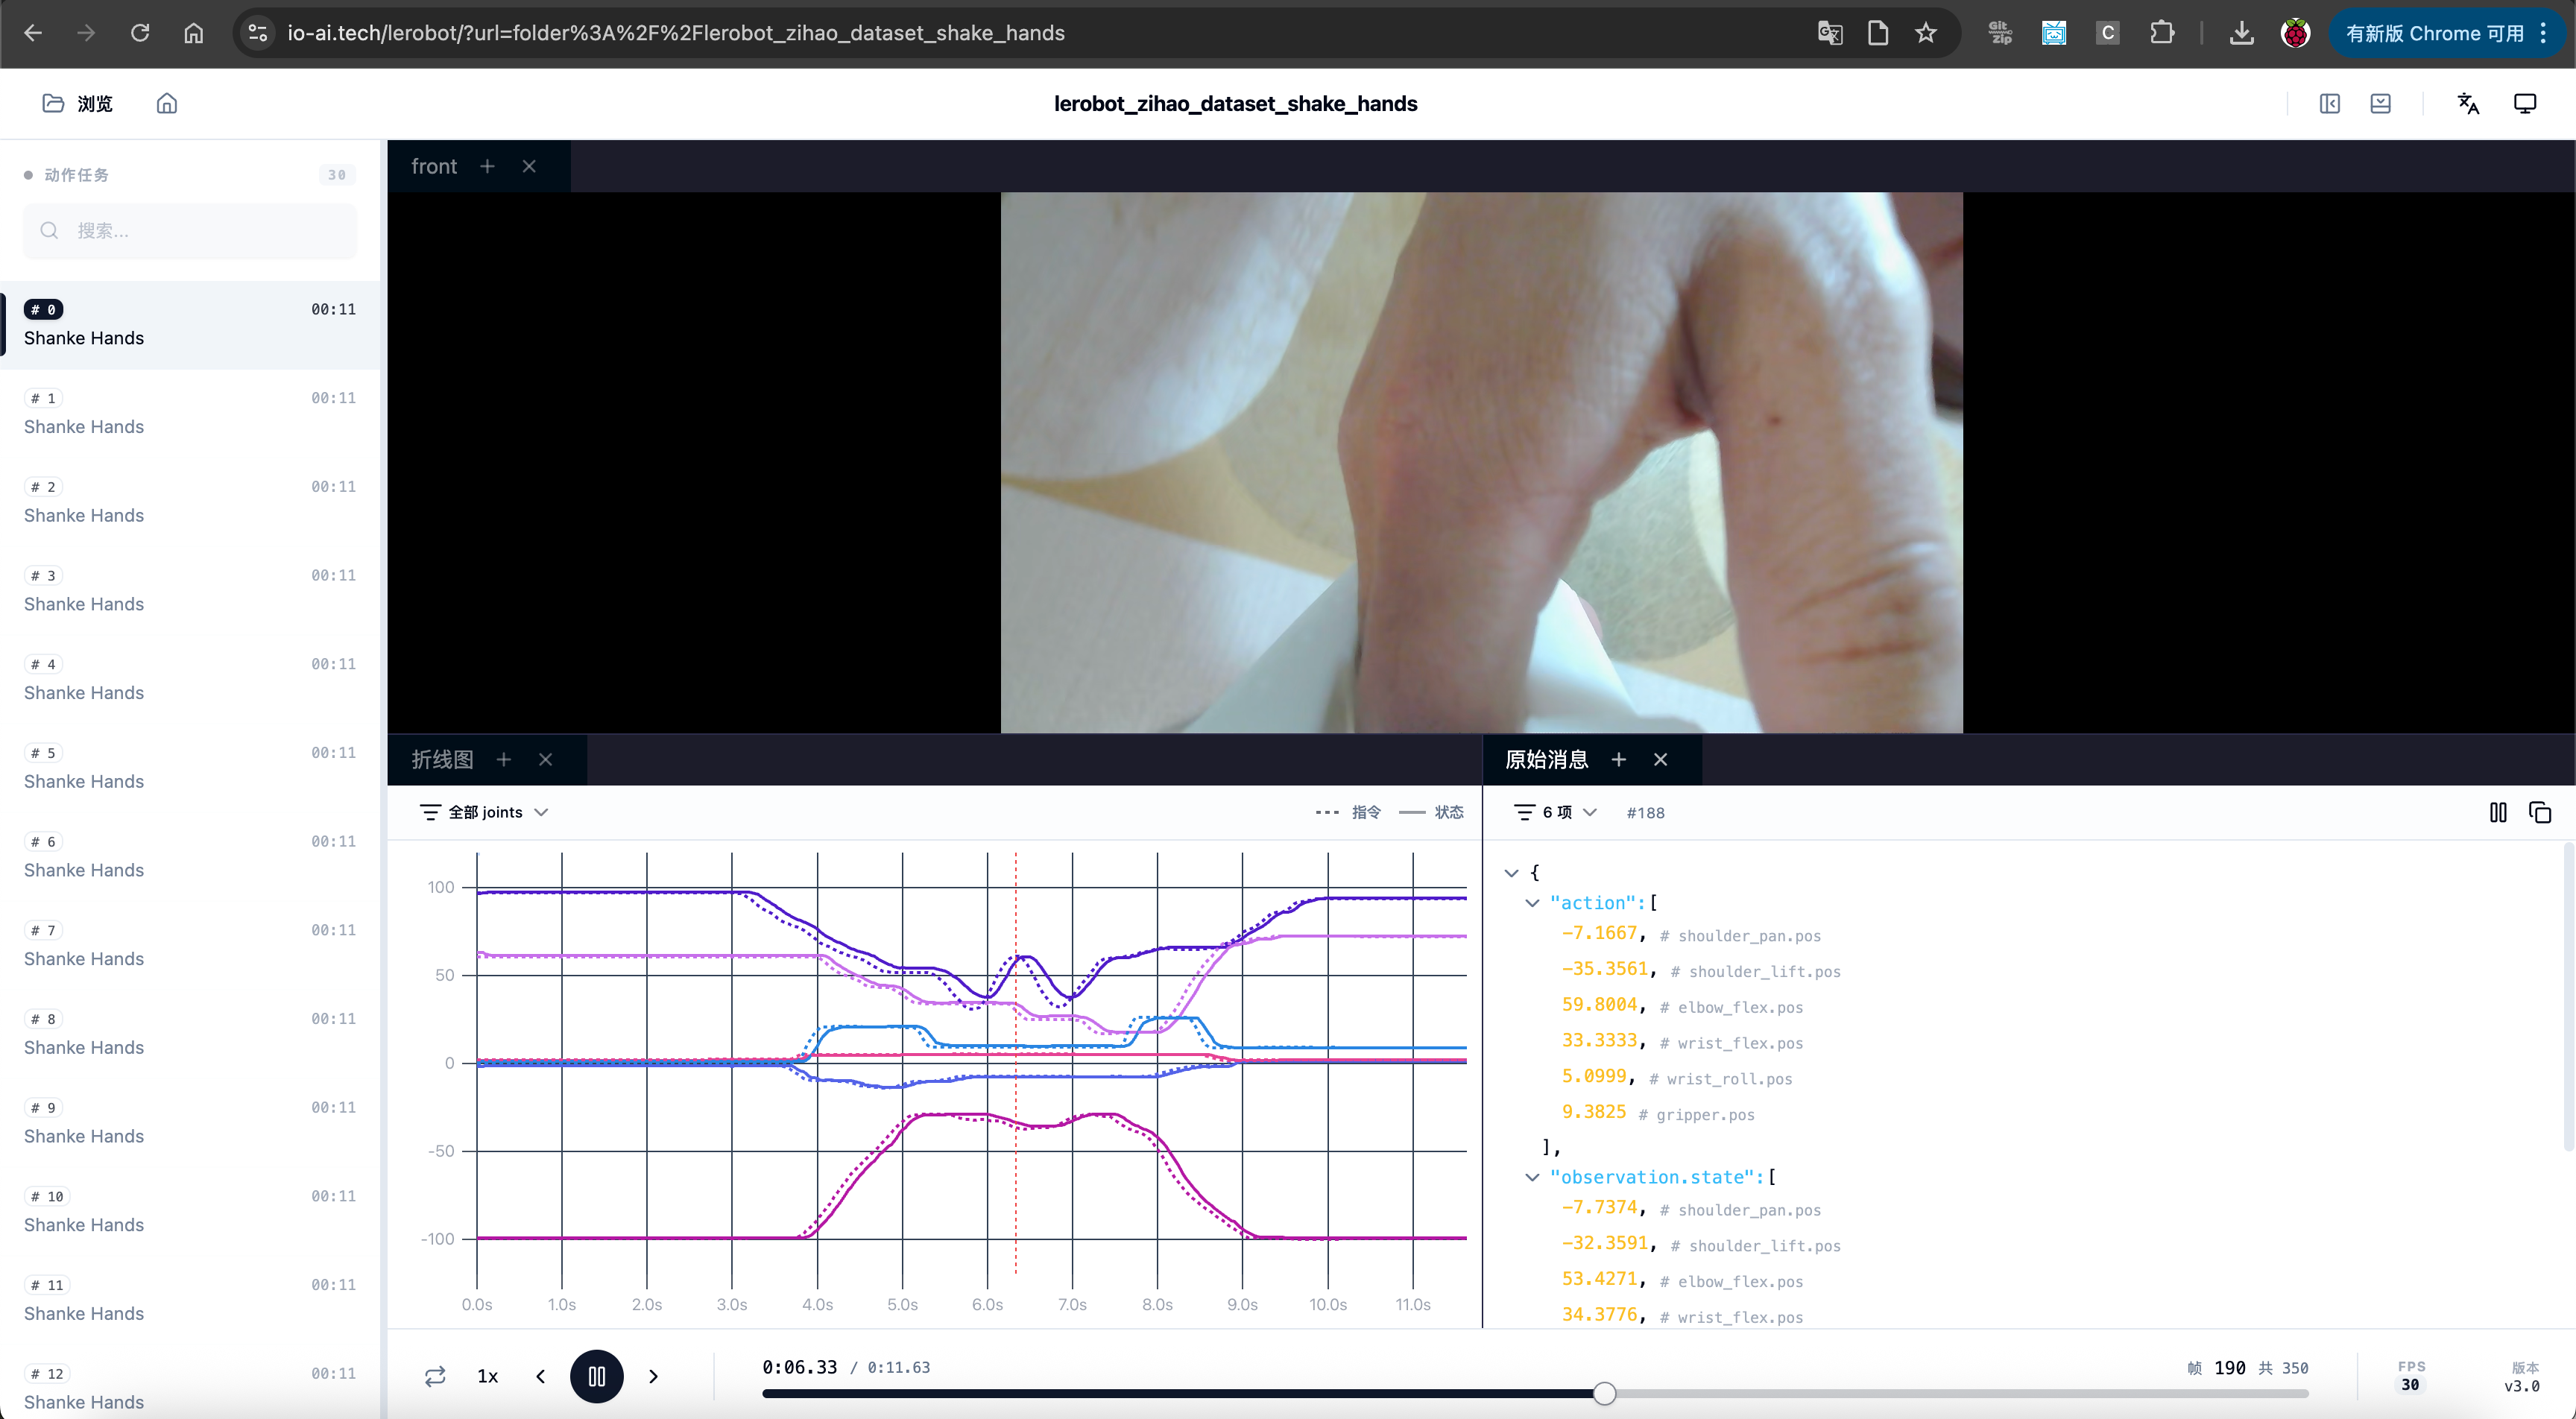
Observação: a instrução e o estado não coincidem; a instrução é fornecida pelo braço líder Leader e o estado pelo braço seguidor Follower
Visualizar um episode específico
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2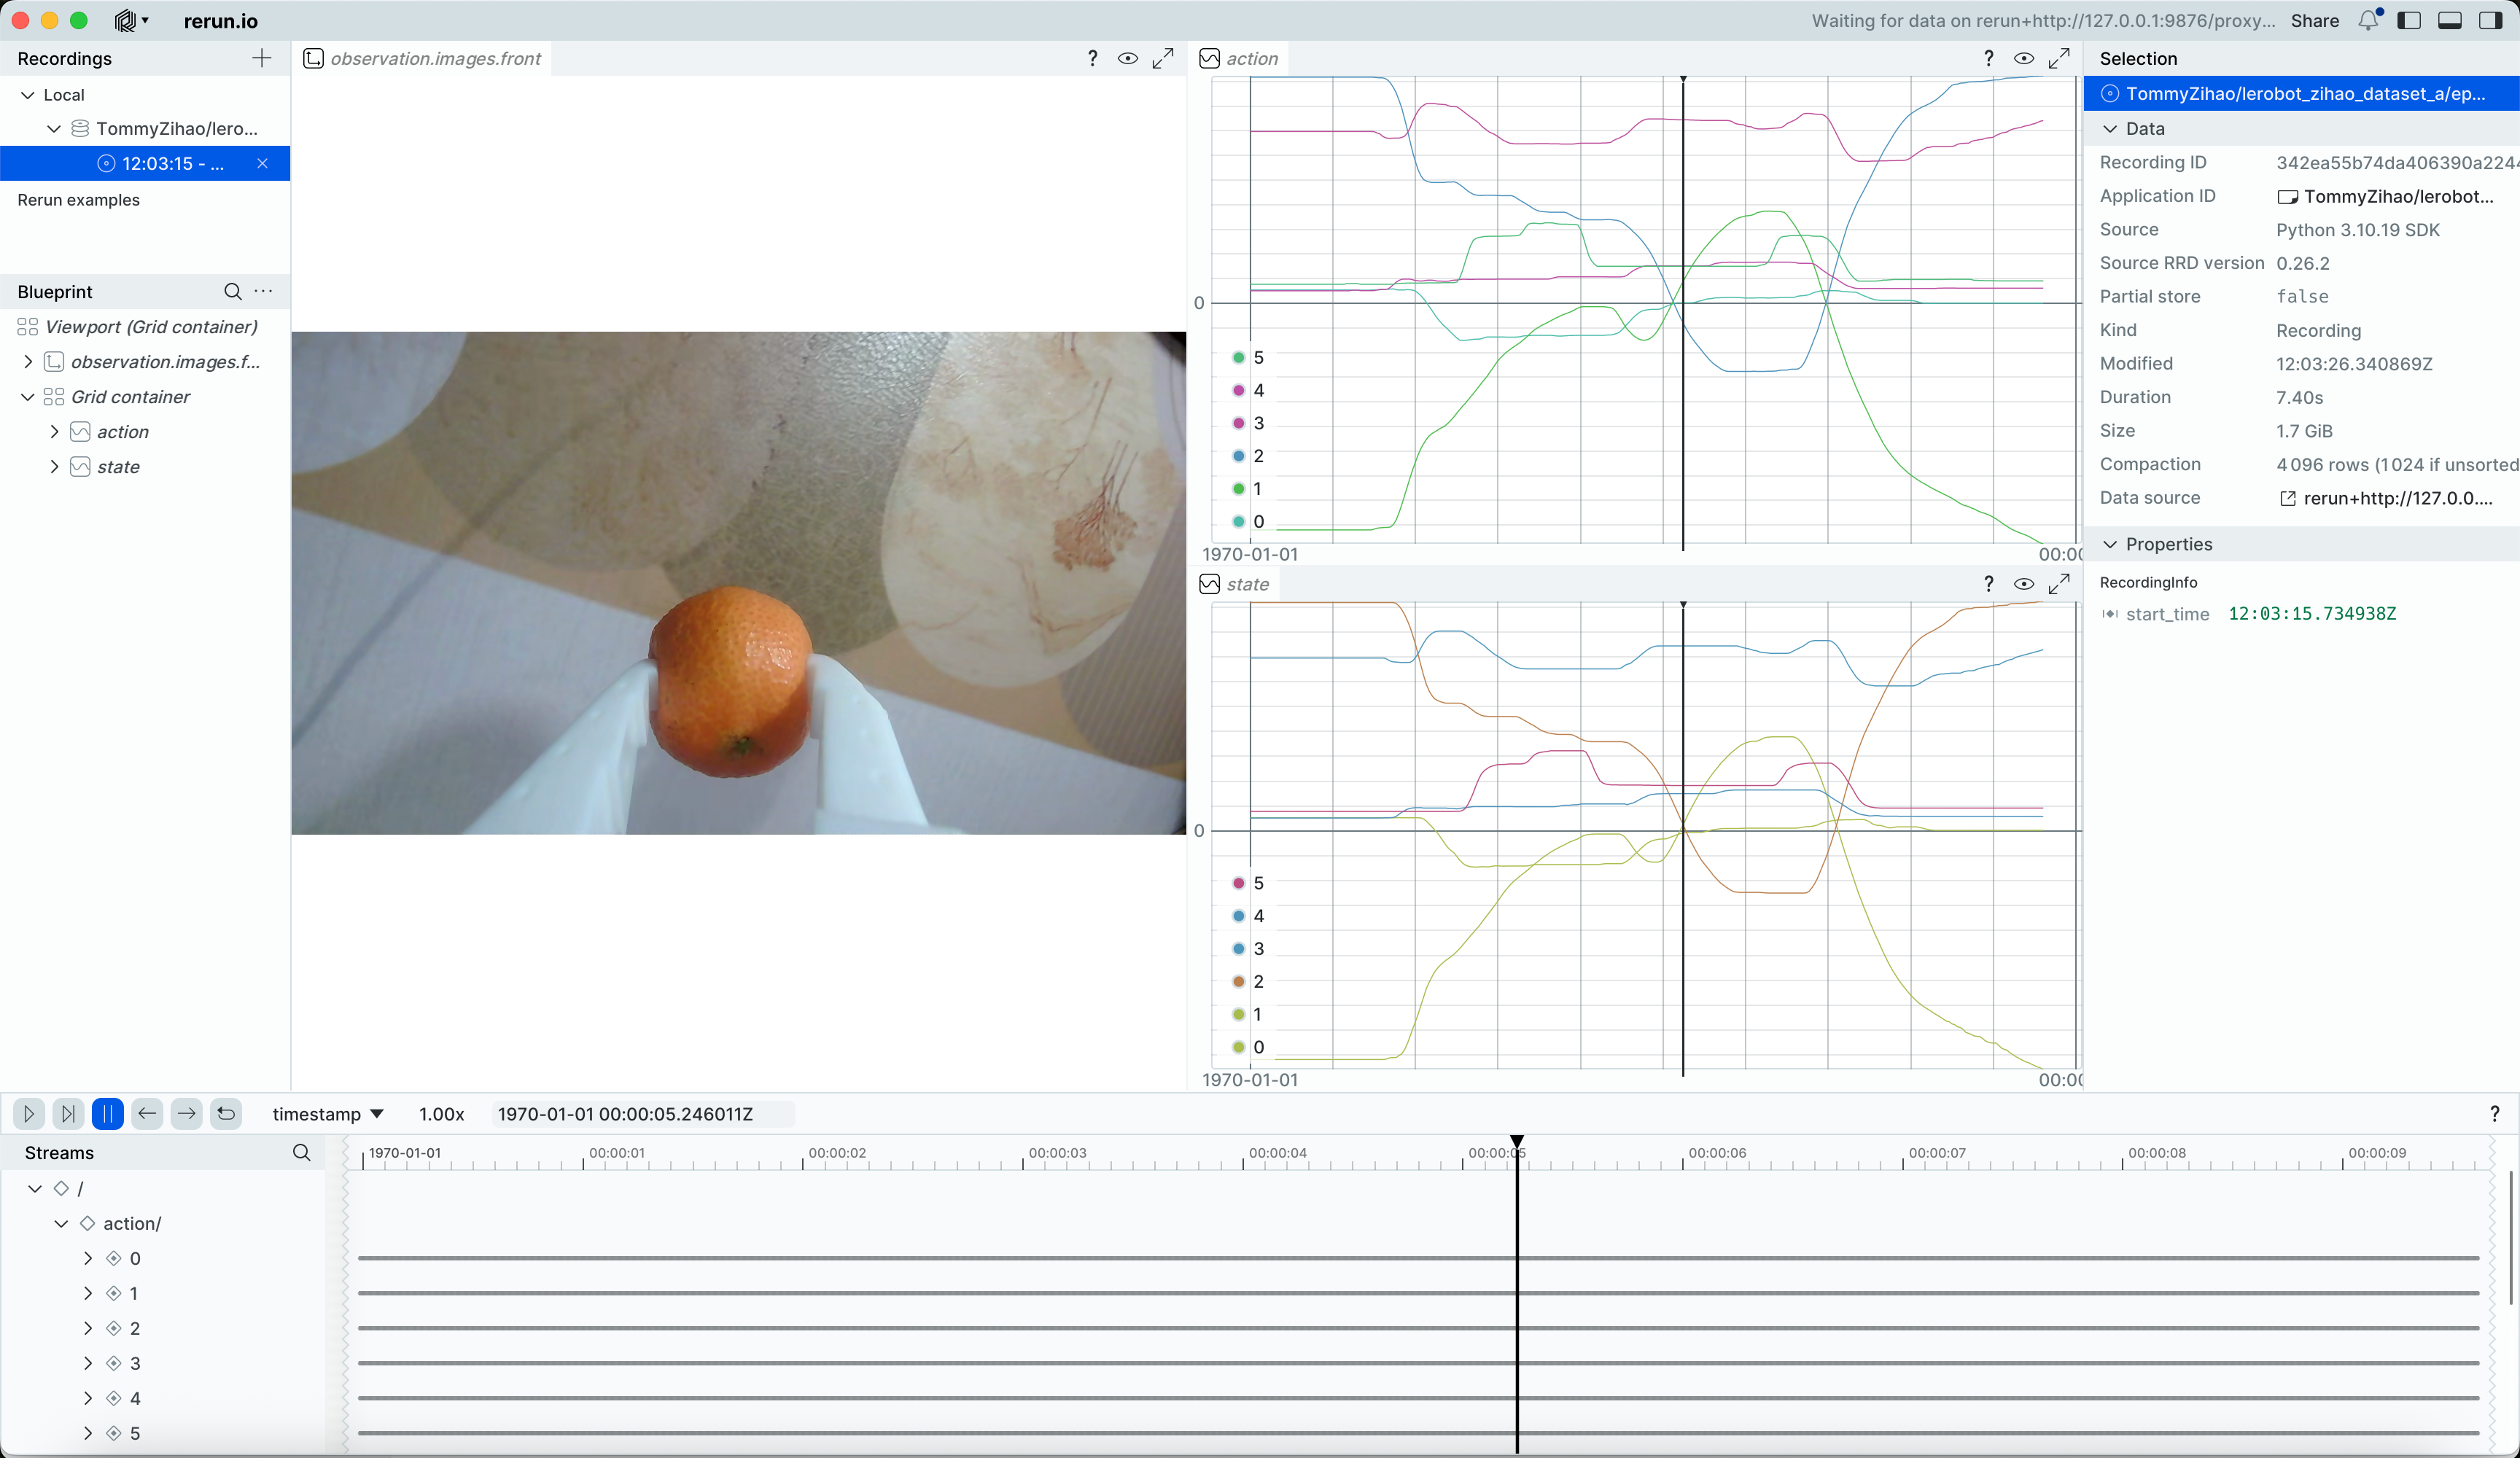
Arraste a linha temporal para ver a imagem da câmara e a posição dos servos em qualquer momento
Reproduzir os movimentos do braço seguidor de um episode específico
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Ouve-se o som Replaying episode e, em seguida, o braço seguidor move-se, reproduzindo os movimentos do episode especificado