

Consola web do anfitrião – Guia de utilização
Este guia explica como utilizar o JX IMU Studio no navegador para ligar, monitorizar e calibrar o módulo IMU de alta precisão da JuxiTech. A versão web não requer instalação: liga-se à porta série através da API Web Serial e pode ser publicada no GitHub Pages.
A versão web só é compatível com Chrome / Edge de secretária. Os navegadores não acedem a I2C; os utilizadores de I2C devem continuar a usar o controlador do sistema ou as ferramentas de secretária. A interface pode alternar entre chinês e inglês; as capturas mostram a interface em inglês.
1. Abrir a página
Online:
https://juxi-technology.github.io/ICM42670P-High-Precision-IMU-Module/
Pré-visualização local (opcional, requer Python):
python -m http.server 5173 --directory <diretório web>Depois abra http://localhost:5173. O Web Serial exige um contexto seguro (HTTPS ou localhost); abrir index.html através de file:// pode desativar a porta série.
2. Requisitos
- Chrome / Edge de secretária (recomendado 89 ou superior)
- Controlador USB-série (CH340, CP210x, etc.)
- Dispositivo ligado, baud rate 115200
- Firefox, Safari e navegadores móveis não suportam Web Serial
- Não é necessário instalar Python, Qt ou software cliente
3. Ligar o dispositivo
- Abra a página; a origem está fixa em Série.
- Clique em Escolher dispositivo série… e selecione a porta do IMU na janela do navegador (por exemplo
USB-SERIAL CH340). - Clique em Ligar. O estado muda para Ligado e mostra a versão do firmware, os eixos detetados e a taxa de dados.
- A consola deteta automaticamente hardware de 6 / 9 / 10 eixos e apresenta o algoritmo de fusão; os dispositivos de 10 eixos utilizam o algoritmo de 9 eixos.
- Clique em Desligar no final. Se o dispositivo for removido, a página desliga-se automaticamente.
Na primeira utilização, o navegador pede autorização para aceder à porta série. Se a lista estiver vazia, instale primeiro o controlador USB-série.
4. Vista geral da interface
A barra superior contém porta série, algoritmo de fusão, declinação magnética, inversão de pitch, inversão da bússola e botão de ligação. Abaixo existem cinco separadores:
| Separador | Função |
|---|---|
| Monitorização | Acelerómetro, giroscópio, magnetómetro, ângulos de Euler, quaternião, barómetro |
| Gráficos | Quatro grupos de curvas rolantes, pausa e limpeza |
| Atitude 3D | Cubo 3D, setas dos eixos, bússola, calibração de zero |
| Instrumentos | Cartão de bússola giratório e horizonte artificial |
| Calibração | Calibração de IMU, magnetómetro, temperatura e reposição |
O botão EN / 中文 no canto superior direito alterna o idioma da interface.
5. Monitorização
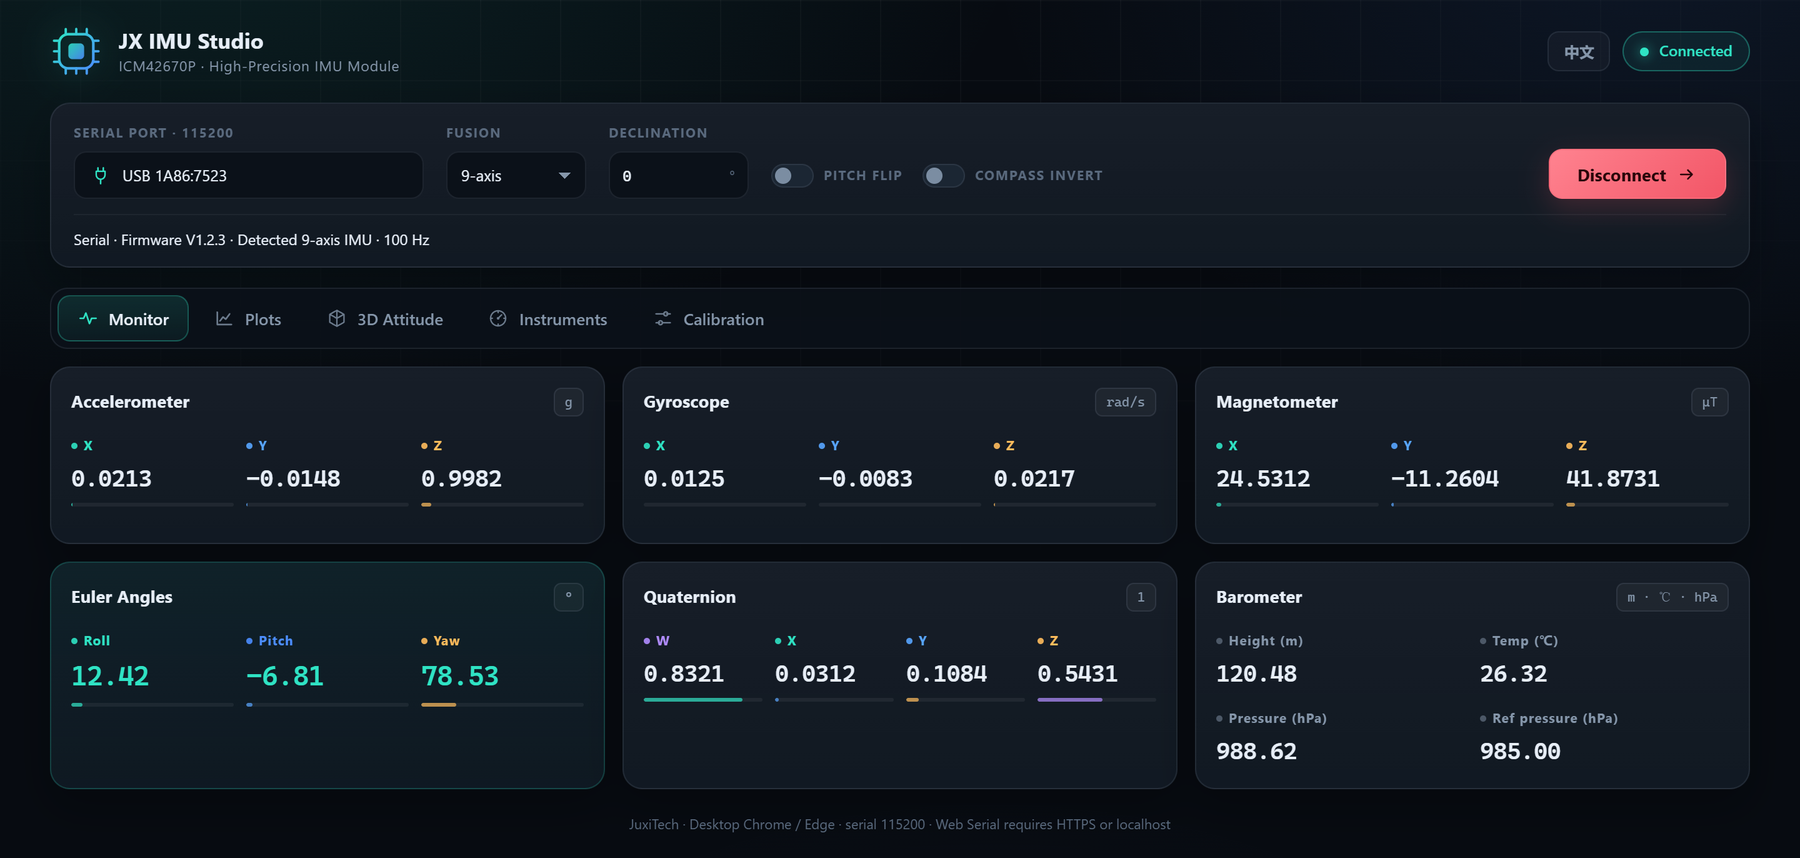
Seis cartões mostram valores em tempo real:
- Acelerómetro: unidade g, ±16 g; na horizontal e em repouso, o eixo Z mostra cerca de +1 g.
- Giroscópio: unidade rad/s, ±2000 °/s; próximo de 0 em repouso.
- Magnetómetro: unidade μT, ±800 μT; o campo terrestre é cerca de 25–65 μT.
- Ângulos de Euler: Roll / Pitch / Yaw em graus; Yaw de 0 a 360°.
- Quaternião: W / X / Y / Z, norma unitária.
- Barómetro: altitude (m), temperatura (℃), pressão (hPa) e pressão de referência (hPa) em modelos de 10 eixos.
A barra colorida abaixo de cada valor mostra a proporção em relação ao fundo de escala.
6. Gráficos
- Alterne o grupo no topo: Acelerómetro (g) / Giroscópio (rad/s) / Magnetómetro (μT) / Ângulos de Euler (°).
- Cada grupo tem três curvas X/Y/Z ou Roll/Pitch/Yaw com cores fixas.
- Cada curva mantém as últimas 300 amostras, a cerca de 100 Hz.
- Pausar congela o gráfico; Limpar reinicia os buffers. Mudar de grupo não apaga os restantes.
- A legenda mostra o valor mais recente de cada canal.
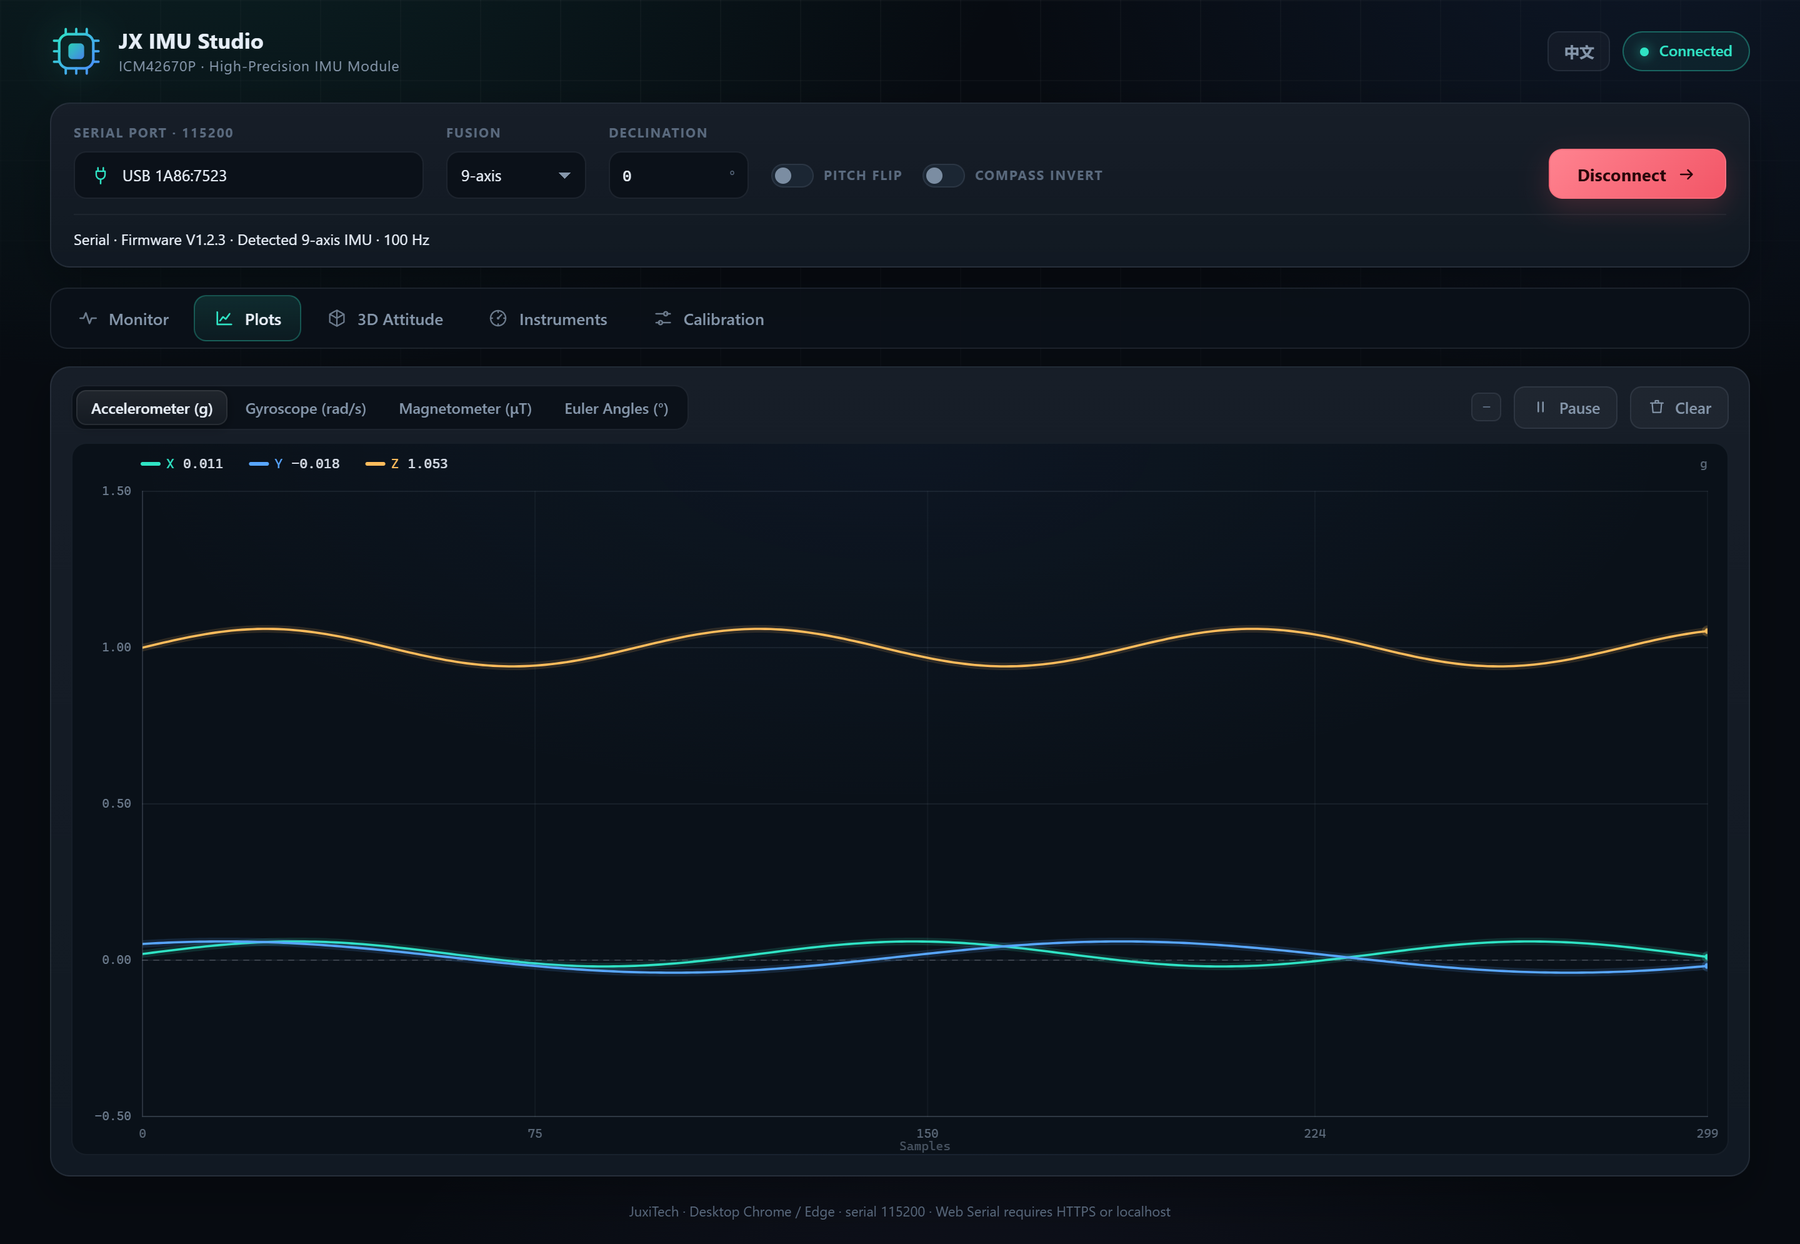
O gráfico de ângulos de Euler mostra um salto vertical quando o Yaw passa de 360° para 0°; é um envolvimento de ângulo, não um erro de dados.
7. Atitude 3D
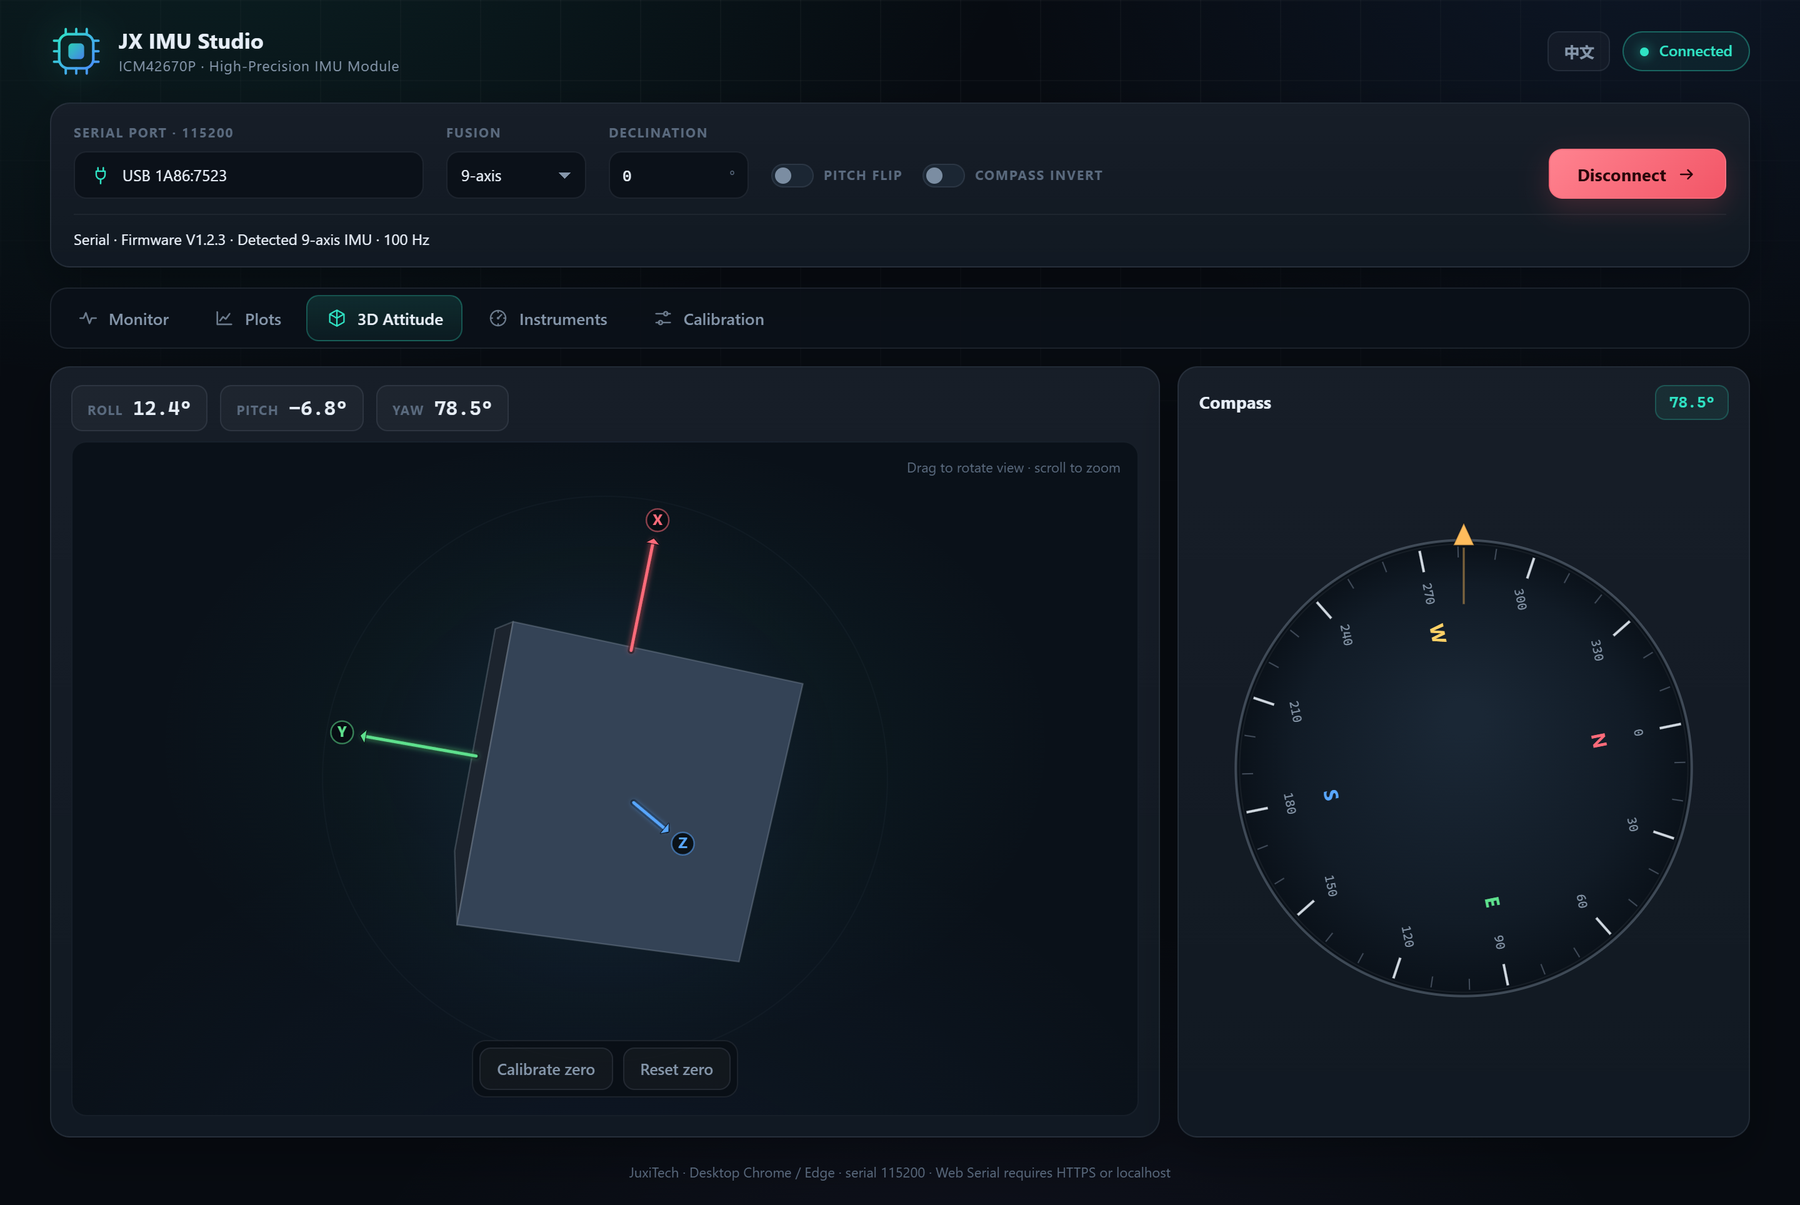
- O cubo gira em tempo real com Roll / Pitch / Yaw.
- Arraste com o botão esquerdo para rodar a vista e use a roda para zoom.
- Os eixos X / Y / Z são setas vermelha / verde / azul, sempre desenhadas sobre o cubo para maior legibilidade.
- A bússola à direita é um cartão giratório: marcações e N/E/S/W giram com o dispositivo, enquanto o indicador dourado no topo representa a proa.
- Calibrar posição atual: define a atitude atual como zero; afeta apenas a vista 3D e não é gravado no dispositivo.
- Repor calibração: remove o desvio de zero.
8. Instrumentos
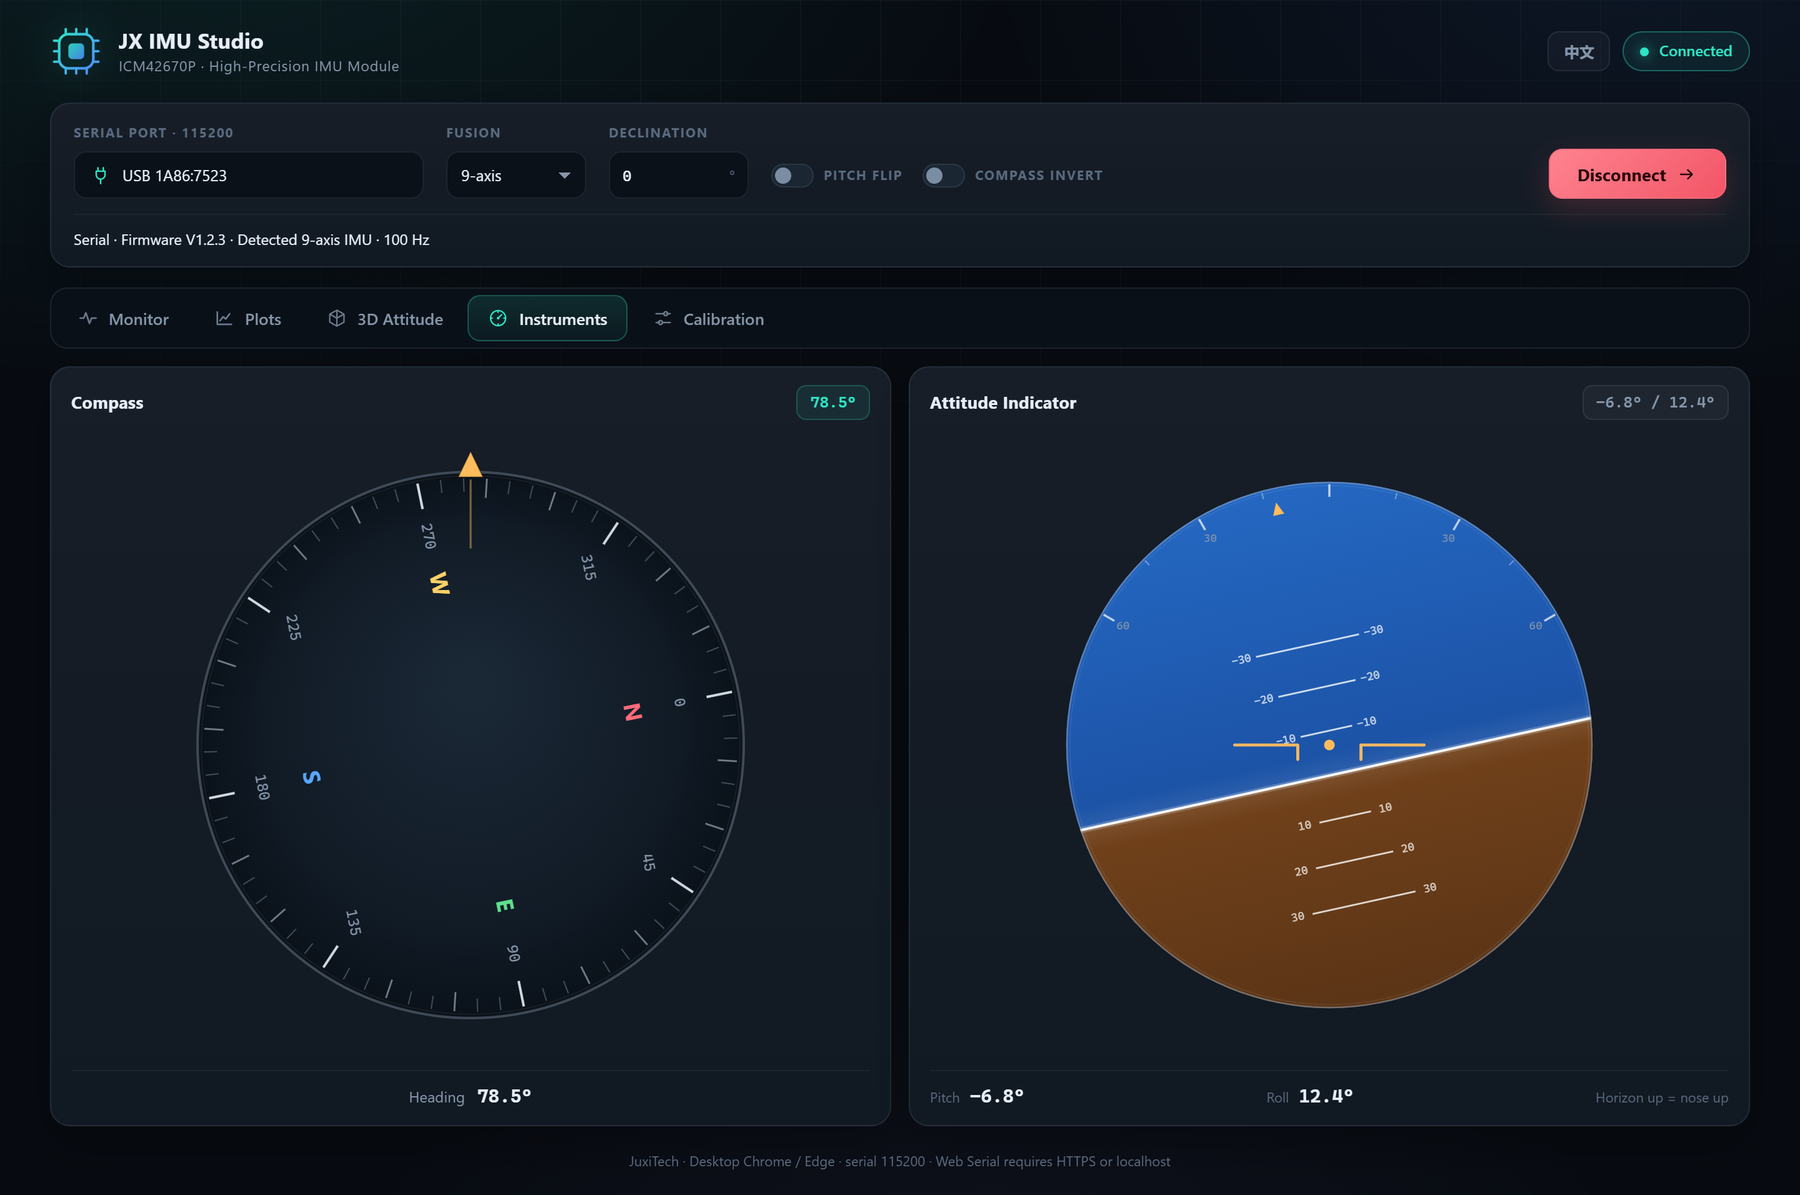
- Bússola: o mostrador gira com o rumo e o indicador dourado permanece fixo no topo; o valor do rumo aparece acima e abaixo.
- Horizonte artificial: a linha céu/solo desloca-se com o pitch e gira com o roll. Horizonte acima do centro significa nariz para cima; abaixo, nariz para baixo.
- Se o N acompanhar o dispositivo em vez de apontar para o norte, ative Compass invert.
- Se nariz para cima aparecer como nariz para baixo, ative Pitch flip (Roll e Pitch são invertidos em conjunto).
9. Calibração dos sensores
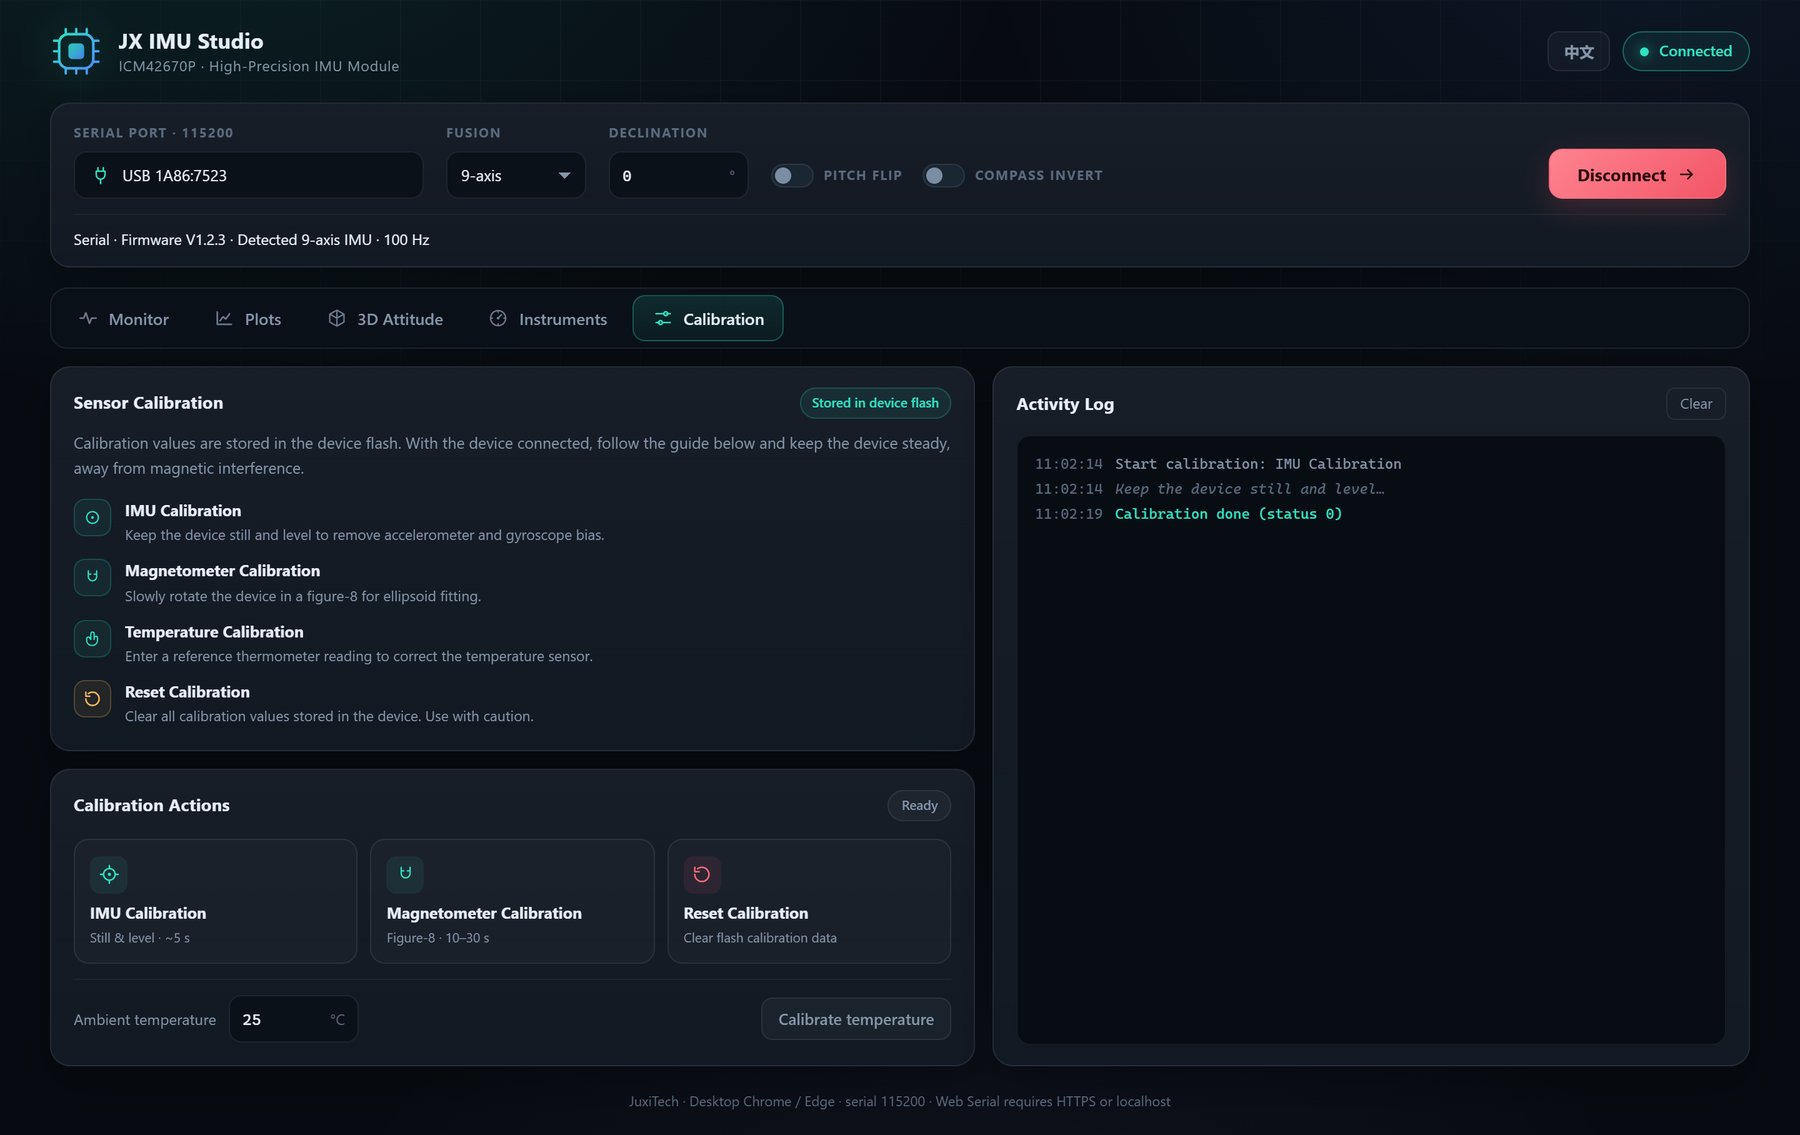
A página de calibração oferece quatro operações; o registo mostra o código de estado devolvido pelo dispositivo:
- Calibração IMU: coloque o dispositivo plano e imóvel, clique e mantenha-o parado durante alguns segundos para corrigir o bias do acelerómetro e do giroscópio.
- Calibração do magnetómetro: clique e rode lentamente o dispositivo em forma de 8 durante 10–30 segundos, cobrindo todas as orientações; mantenha-o longe de telemóveis, motores e objetos ferromagnéticos.
- Calibração de temperatura: introduza a temperatura ambiente atual (−50 ℃ a 50 ℃) e clique em Calibrar temperatura.
- Repor calibração: apaga todos os valores guardados na flash do dispositivo. Utilize com cuidado e calibre novamente depois.
Os botões ficam desativados durante a calibração e o estado mostra A calibrar…. No final, o registo mostra Calibração concluída (estado 0) ou o estado devolvido. Em caso de timeout, aparece um aviso; verifique a ligação e tente novamente.
10. Correções de direção
- Declinação: compensação de rumo em ±180°. Introduza um valor negativo se a bússola indicar a oeste do norte verdadeiro e positivo se a leste; no leste da China é cerca de −4° a −10°. Também corrige o ângulo de montagem.
- Inversão de pitch: inverte Roll e Pitch em conjunto, útil quando o sistema de coordenadas do dispositivo é oposto à convenção do software.
- Inversão da bússola: inverte apenas a rotação da bússola, sem afetar a atitude 3D nem os valores.
As três opções estão na barra de ligação e têm efeito imediato, sem necessidade de religar.
11. Resolução de problemas
P1: Não aparece nenhum dispositivo em «Escolher dispositivo série…». Verifique o cabo USB e a alimentação, instale o controlador CH340/CP210x e tente outra porta ou cabo.
P2: Ligado, mas sem dados. Confirme o baud rate 115200 e que a porta não está a ser usada por outro programa; desligue e volte a ligar o dispositivo.
P3: O navegador indica que o Web Serial não é suportado. Utilize Chrome / Edge de secretária em HTTPS ou localhost. Firefox, Safari e navegadores móveis não são suportados.
P4: O dispositivo é removido durante a utilização. A página volta ao estado desligado e mostra um aviso; volte a ligar o dispositivo.
P5: O Yaw deriva lentamente. Um dispositivo de 6 eixos não tem referência magnética, pelo que a deriva do Yaw é normal. Para dispositivos de 9/10 eixos, faça primeiro a calibração IMU e do magnetómetro e afaste-se de interferências magnéticas.
P6: A bússola tem um desvio fixo em relação ao norte. Ajuste a Declinação: negativa para oeste, positiva para leste. Se o sentido de rotação estiver invertido, ative Compass invert.
P7: A vista 3D ou o instrumento mostra nariz para cima/baixo invertido. Ative Pitch flip; Roll e Pitch são invertidos em conjunto.
12. Dados e privacidade
A versão web é uma página puramente estática, sem servidor backend. Os dados série são processados e apresentados apenas no navegador e nunca são enviados para a rede. A página não carrega scripts de terceiros nem código de análise. Ao fechar a página, os dados são descartados.