

Computador Ubuntu
Dar permissões às portas
Permitir que todos os utilizadores tenham permissão de leitura e escrita nestes dispositivos de porta série
Shell
sudo chmod 666 /dev/ttyACM*Calibrar o braço seguidor Follower (nova articulação «wrist_yaw»)
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_follower_arm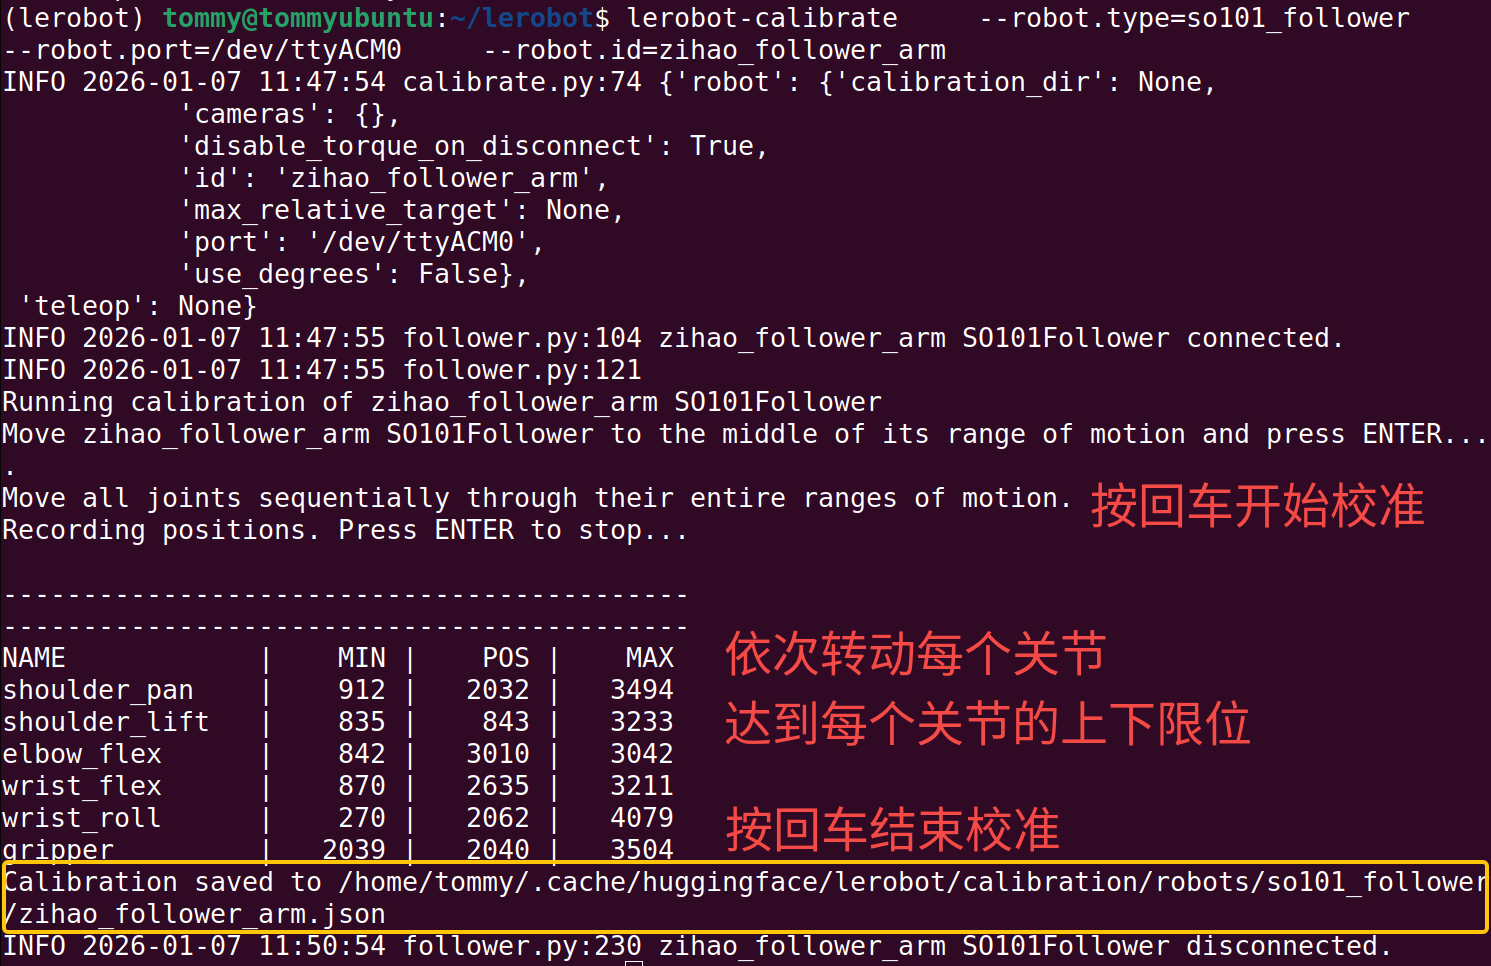
Calibrar o braço líder Leader (nova articulação «wrist_yaw»)
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_leader_arm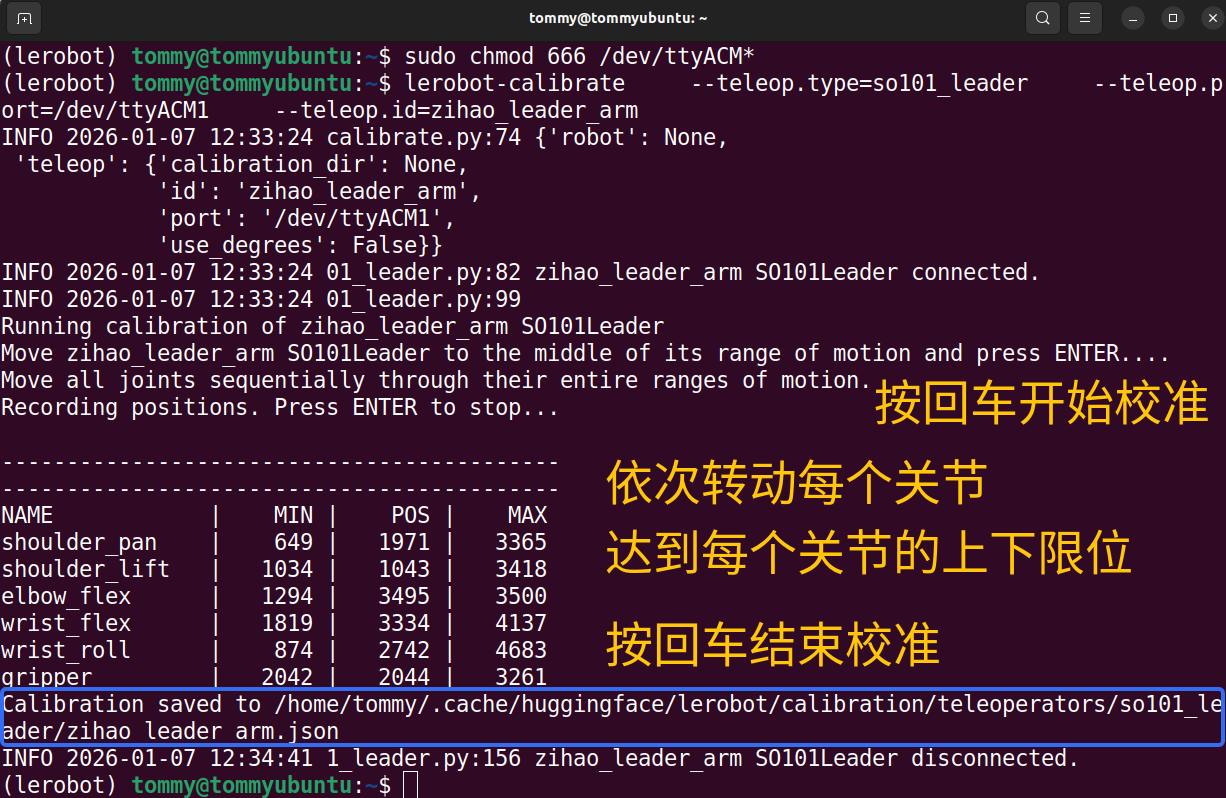
Ver o ficheiro de configuração de calibração
Shell
sudo nano /home/tommy/.cache/huggingface/lerobot/calibration/robots/so101_follower/my_follower_arm.json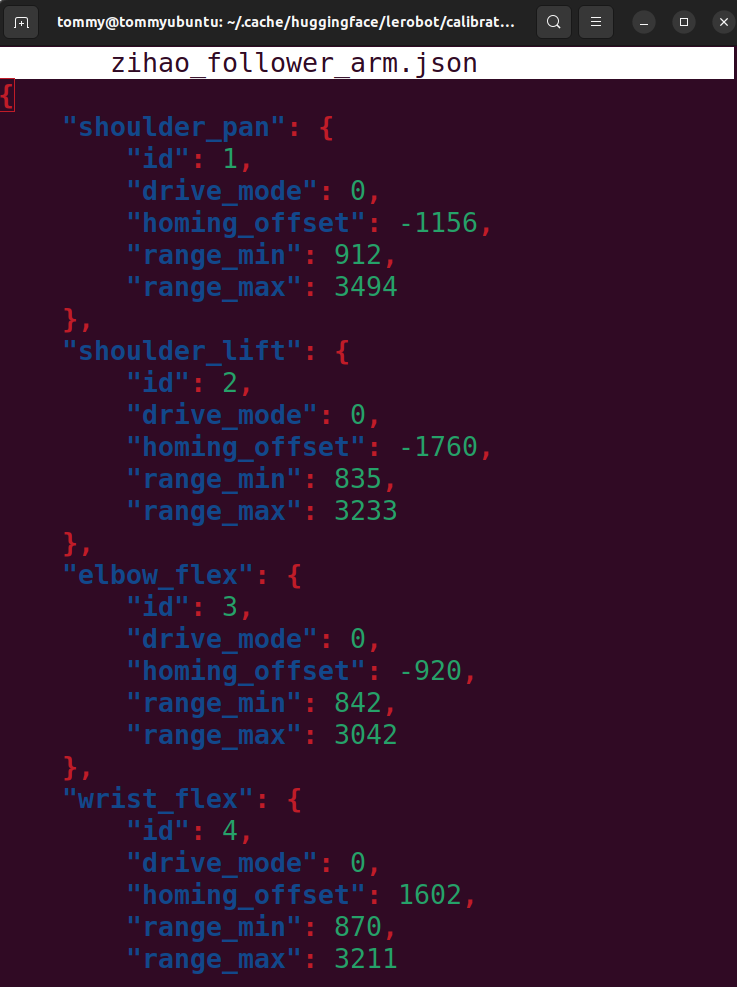
Notas
① Um dos braços para de se mover depois de atingir o limite
É necessário recalibrar
② Não se encontra o servo
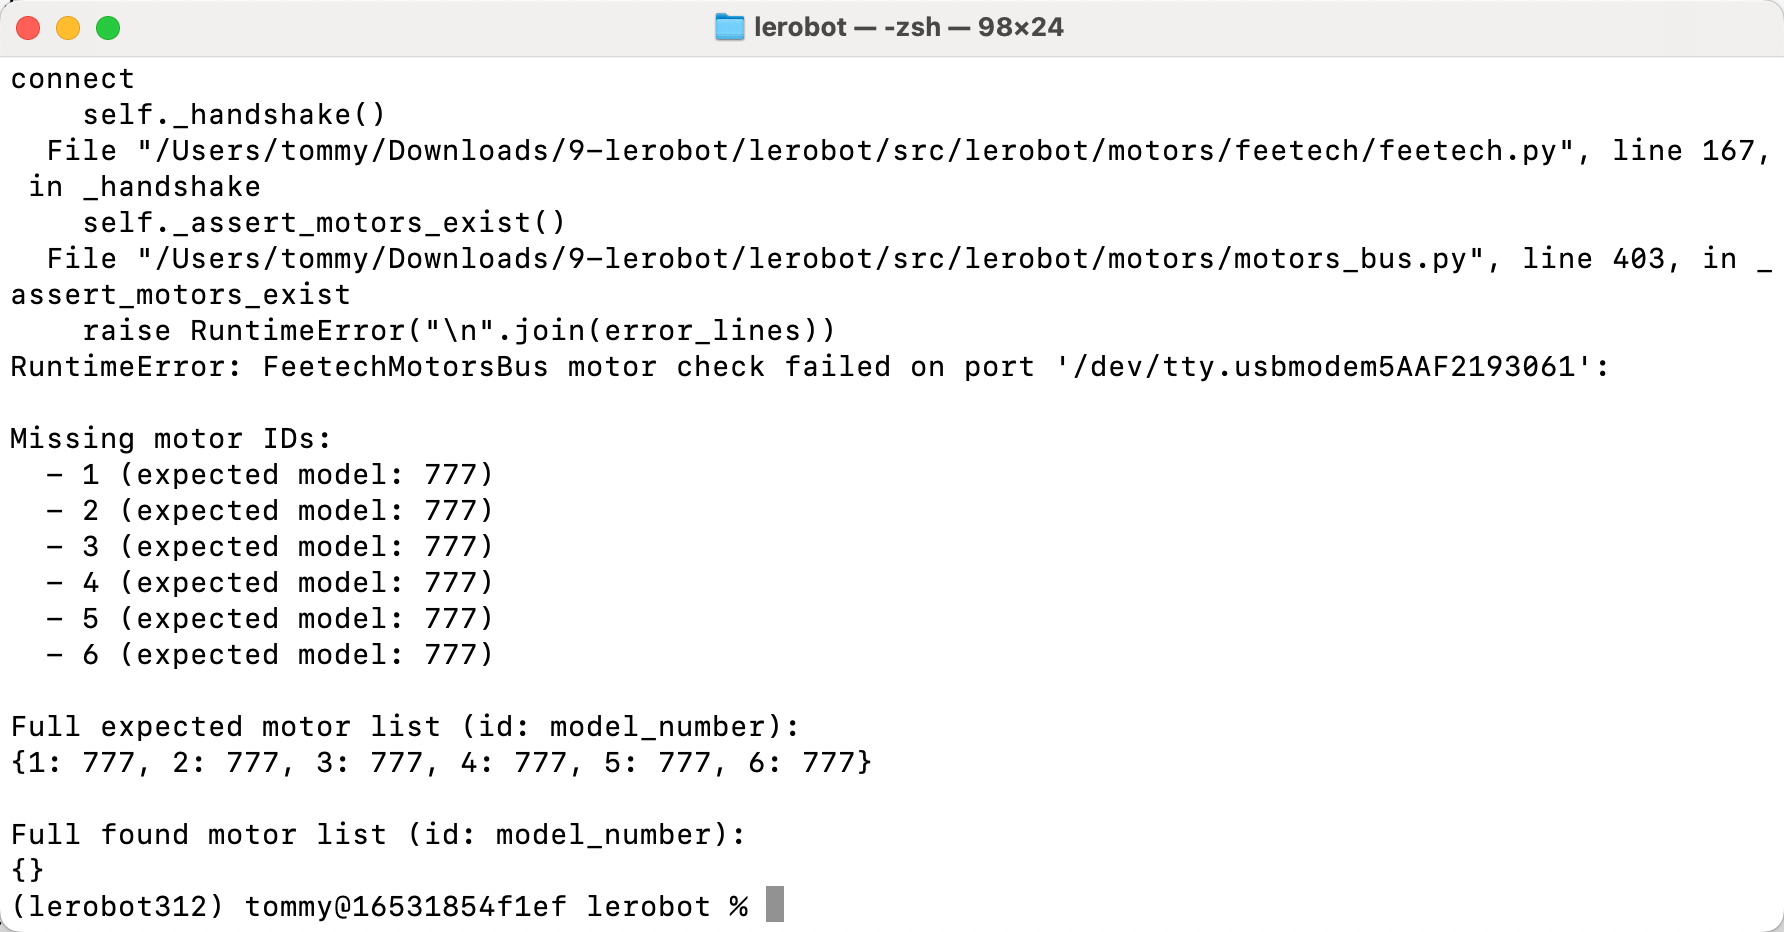
O servo não tem a alimentação ligada