

Mover ficheiros do XLeRobot
Transfira e descomprima o pacote comprimido em https://github.com/Vector-Wangel/XLeRobot
Ou
Bash
Git clone https://github.com/Vector-Wangel/XLeRobotCopie o solucionador de cinemática inversa analítica do robô SO101 em ~\XLeRobot\software\src\model文件夹 para ~\lerobot\src\lerobot\model文件夹
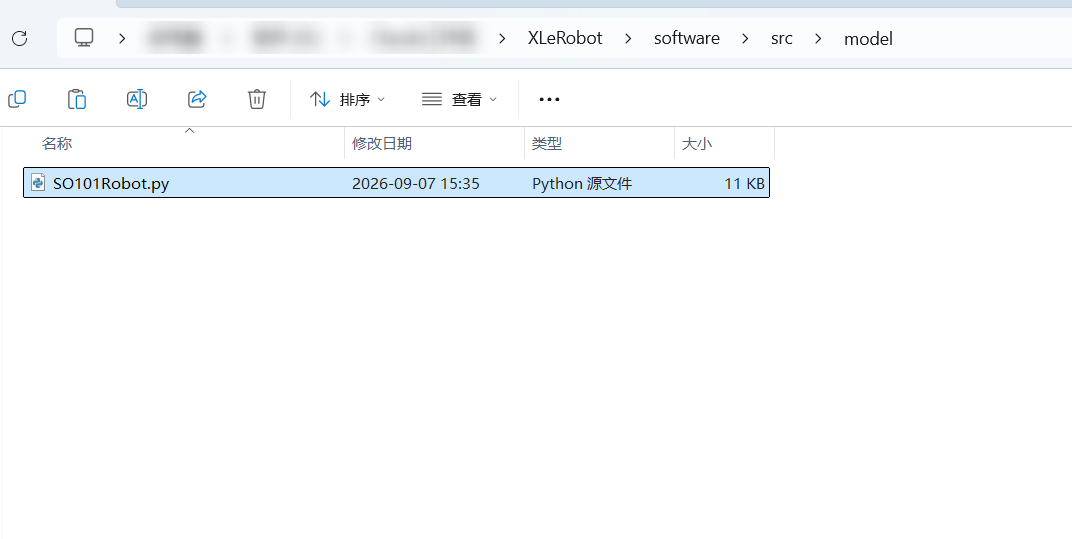
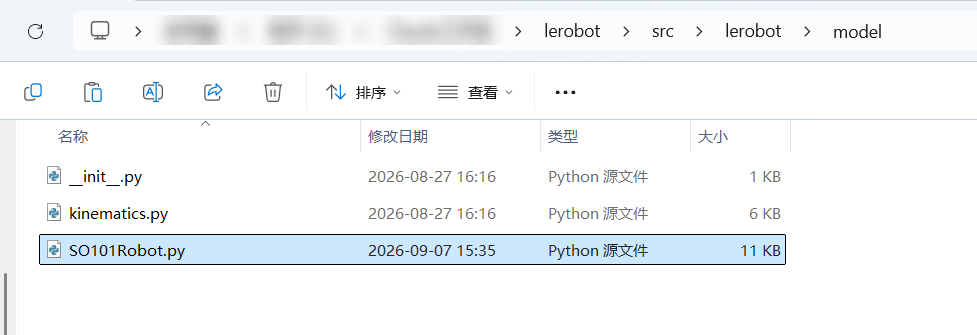
Copie as pastas em ~\XLeRobot\software\src\robots文件夹 para ~\lerobot\src\lerobot\robot文件夹
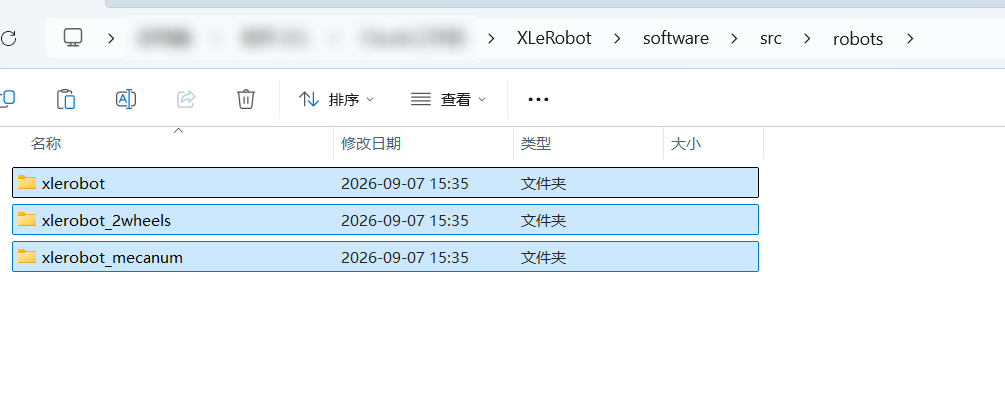
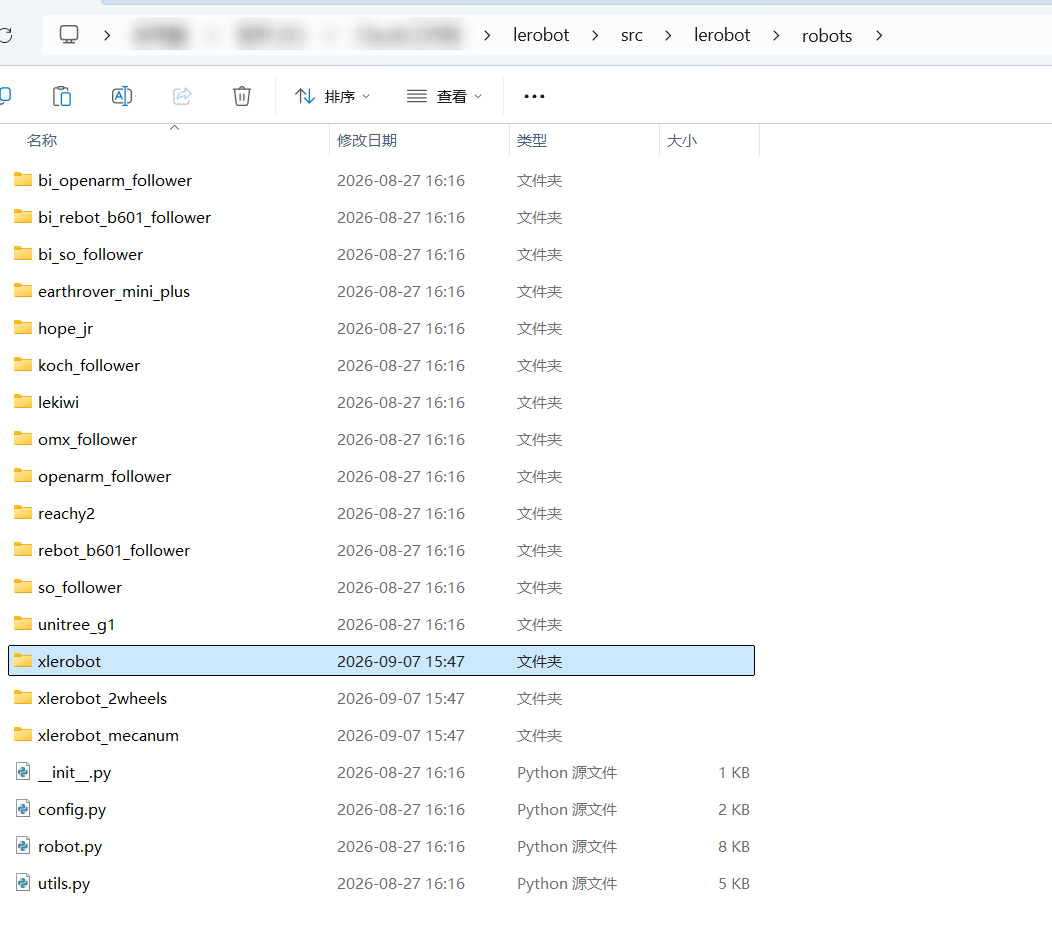
Nota
Se pretender construir com base no Raspberry Pi, descomente xlerobot_host e xlerobot_client em ~\lerobot\src\lerobot\robots\xlerobot__init__.py.
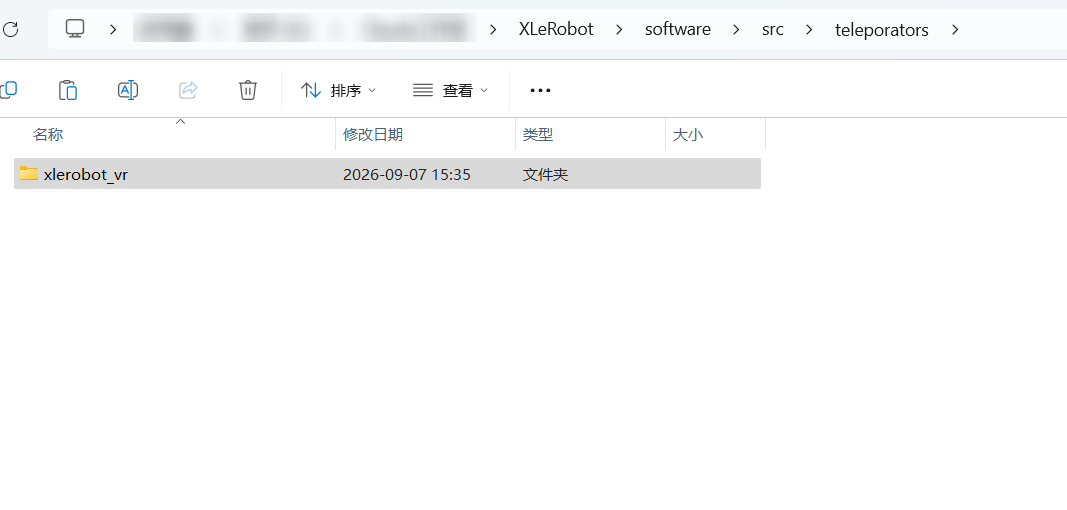
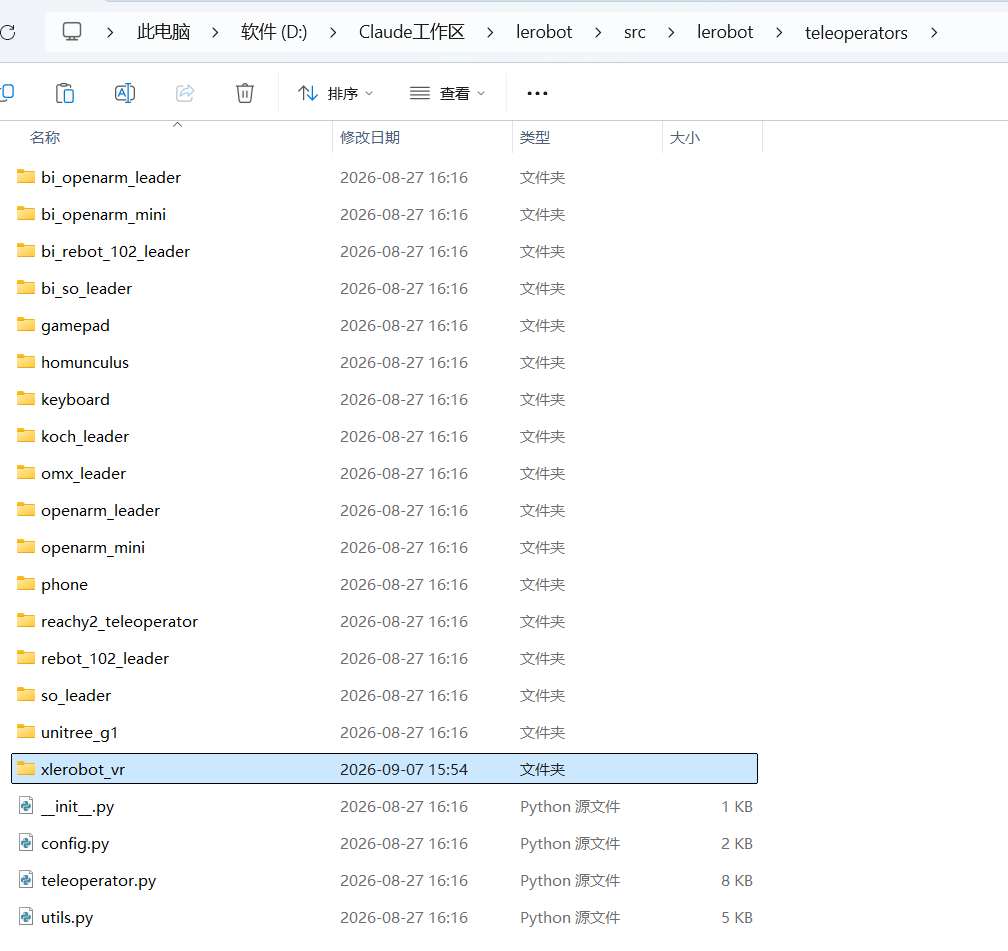
Copie as pastas em ~\XLeRobot\software\src\teleporators文件夹 para ~\lerobot\src\lerobot\teleporators文件夹
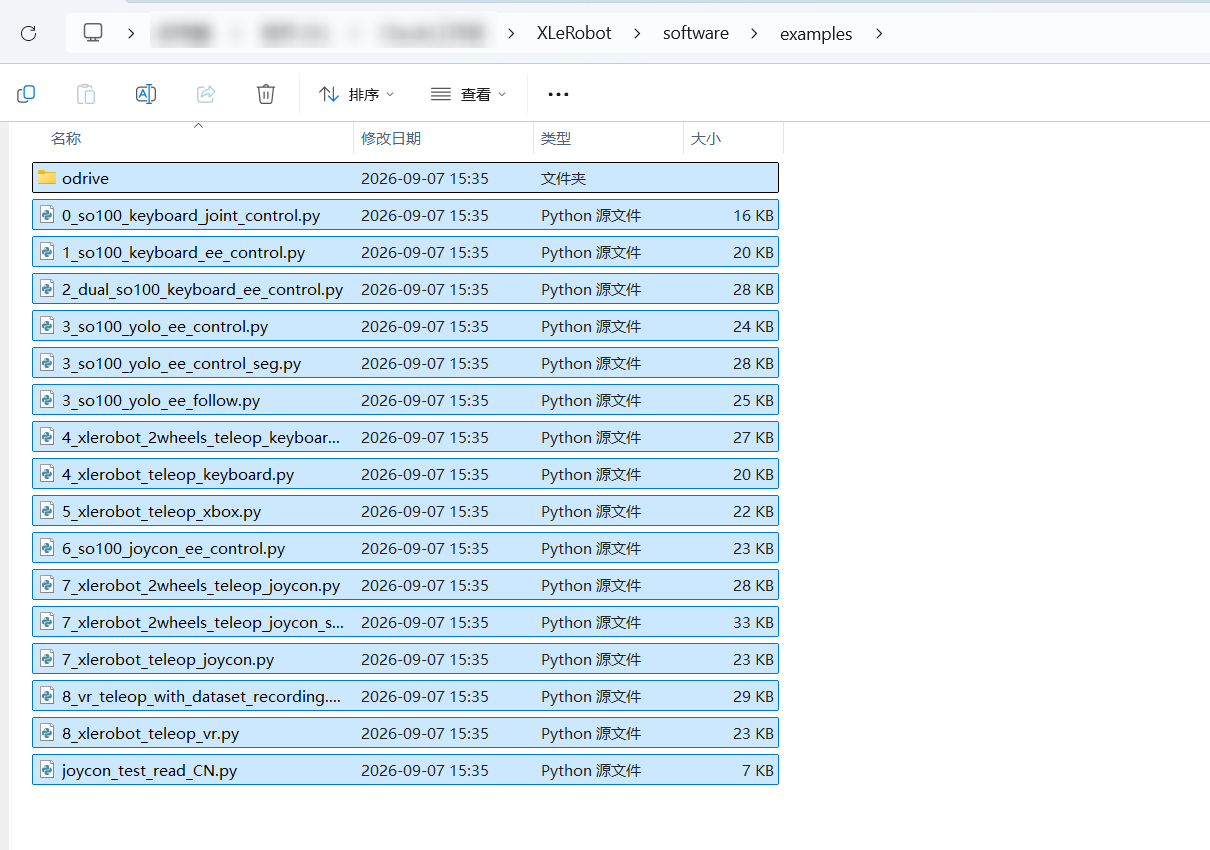
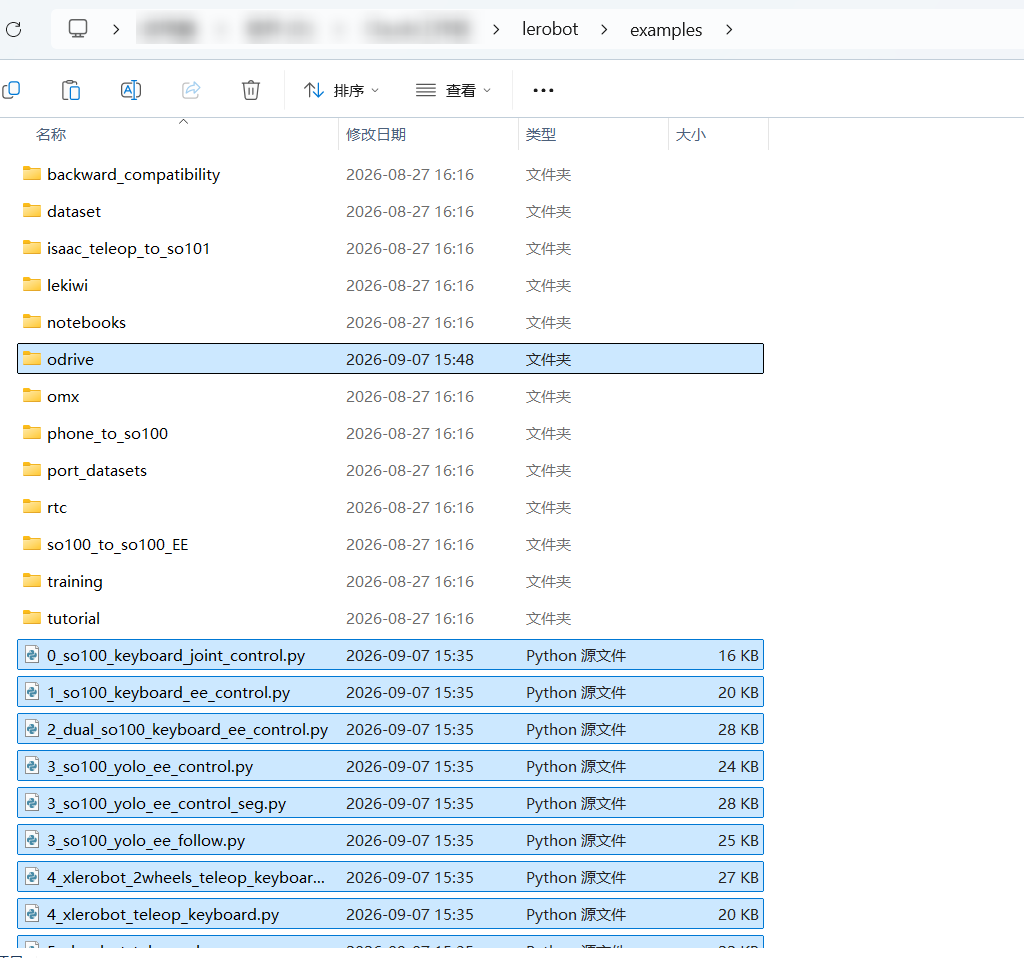
Copie todos os ficheiros em ~\XLeRobot\software\examples文件夹 para ~\lerobot\examples文件夹
Tutorial de utilização https://xlerobot.readthedocs.io/zh-cn/latest/software/index.html