

移動 XLeRobot 文件
在 https://github.com/Vector-Wangel/XLeRobot 下載壓縮包解壓
或者
Bash
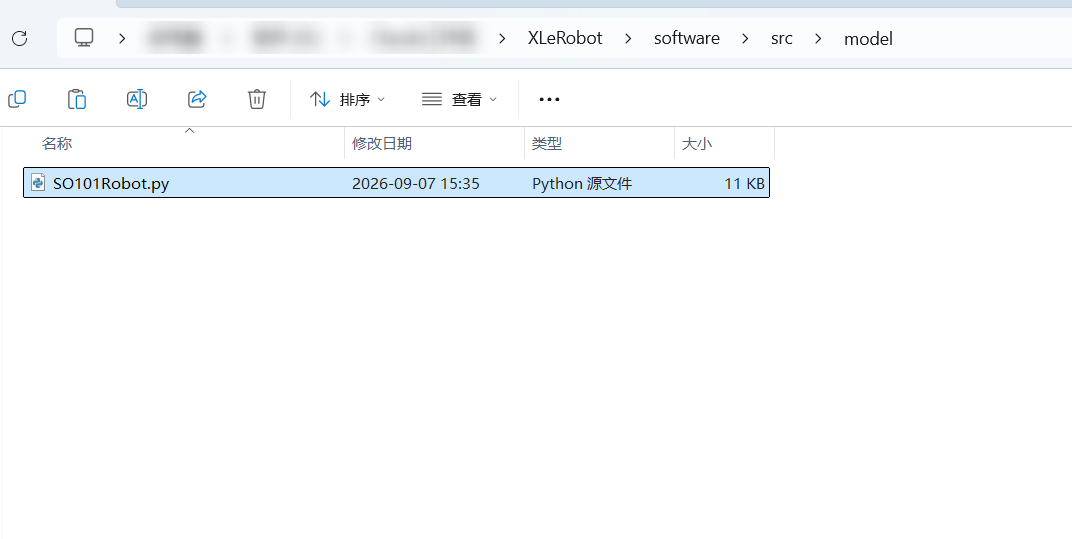
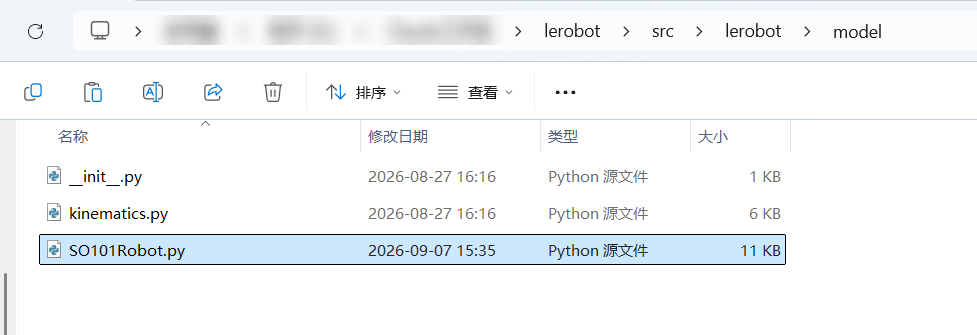
Git clone https://github.com/Vector-Wangel/XLeRobot將~\XLeRobot\software\src\model文件夹下的SO101機器人解析逆運動學求解器複製到 ~\lerobot\src\lerobot\model文件夹
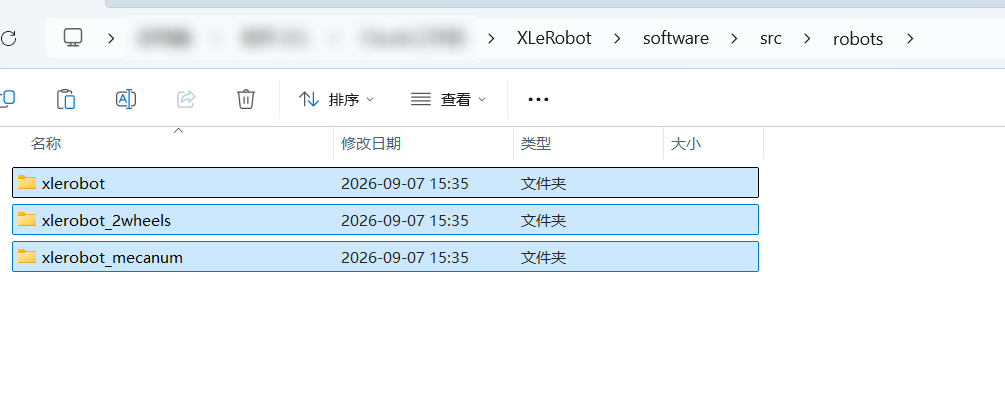
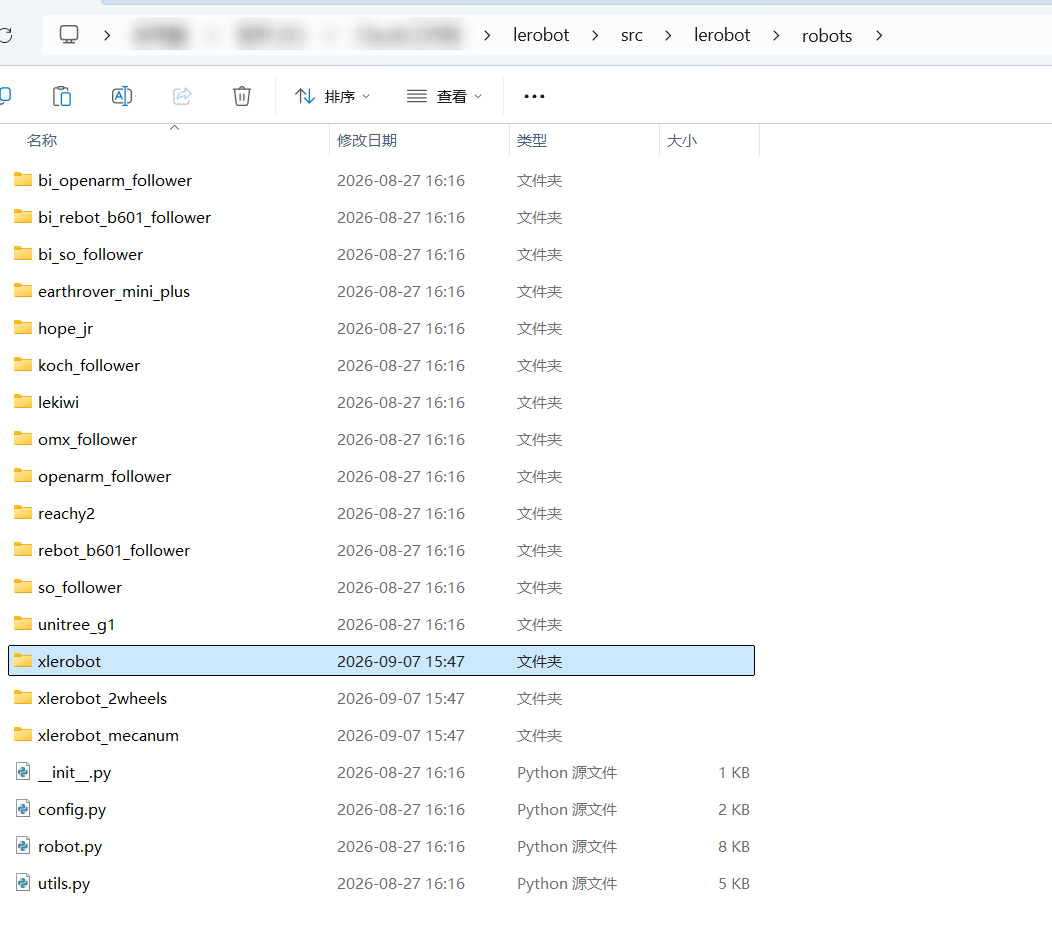
將~\XLeRobot\software\src\robots文件夹下的資料夾複製到 ~\lerobot\src\lerobot\robot文件夹
備註
如果您想基於Raspberry Pi構建,請在~\lerobot\src\lerobot\robots\xlerobot__init__.py中取消註解xlerobot_host和xlerobot_client。
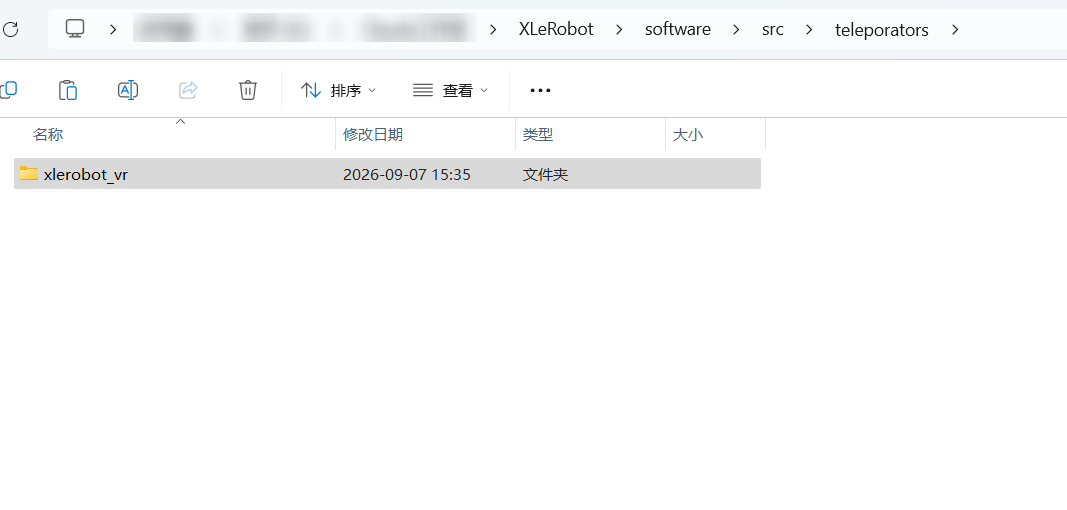
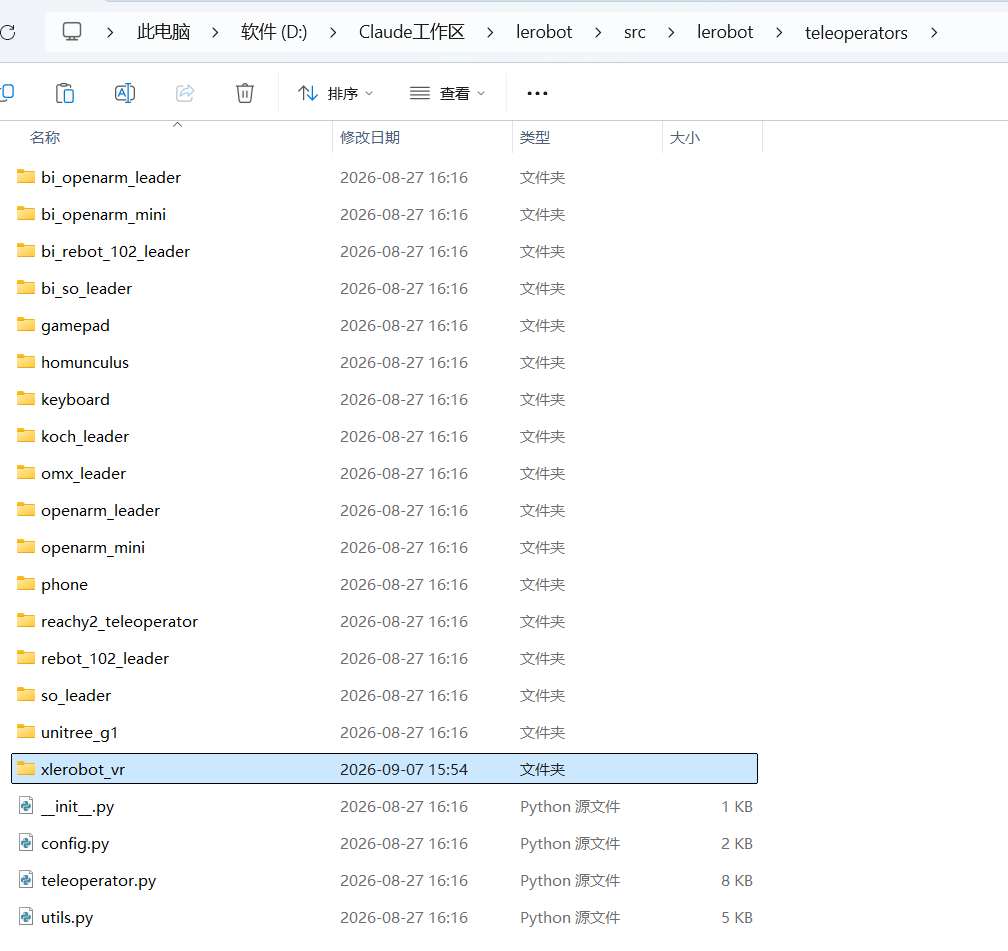
將~\XLeRobot\software\src\teleporators文件夹下的資料夾複製到 ~\lerobot\src\lerobot\teleporators文件夹
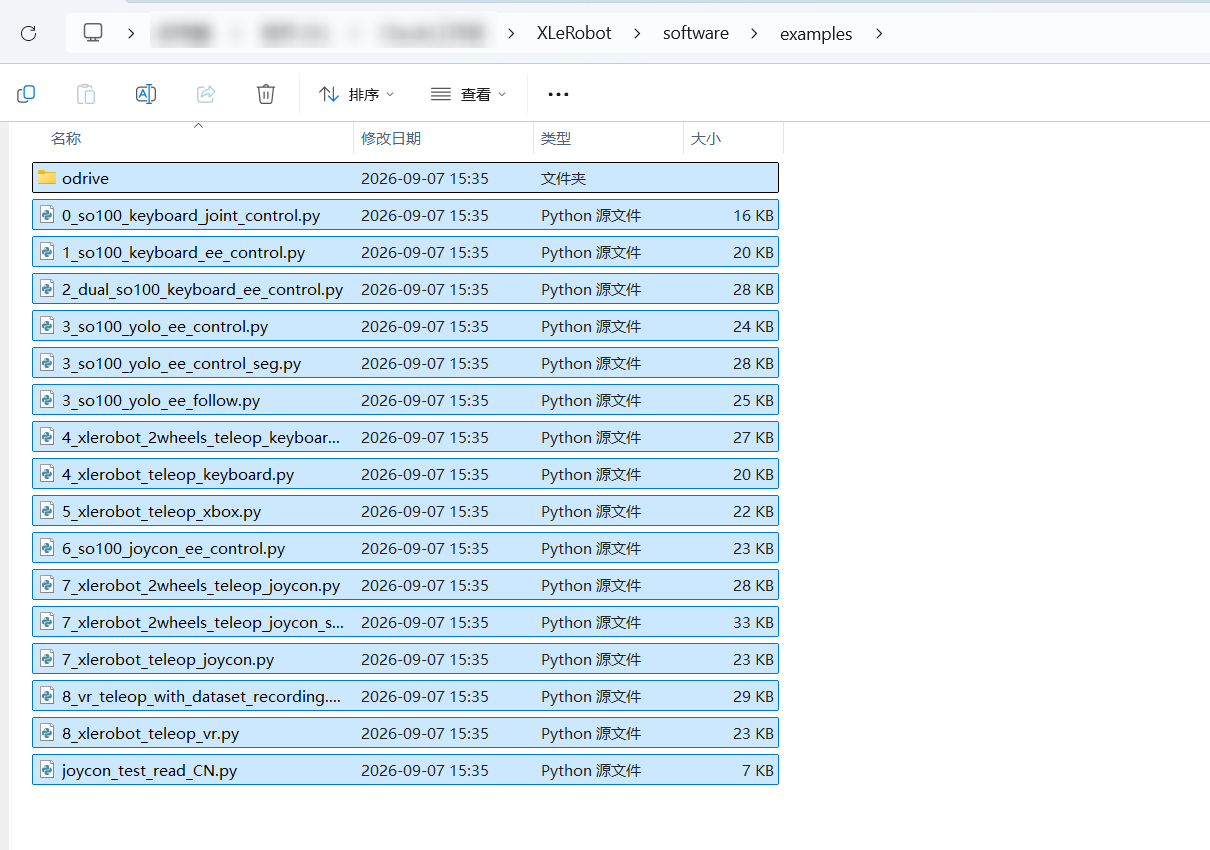
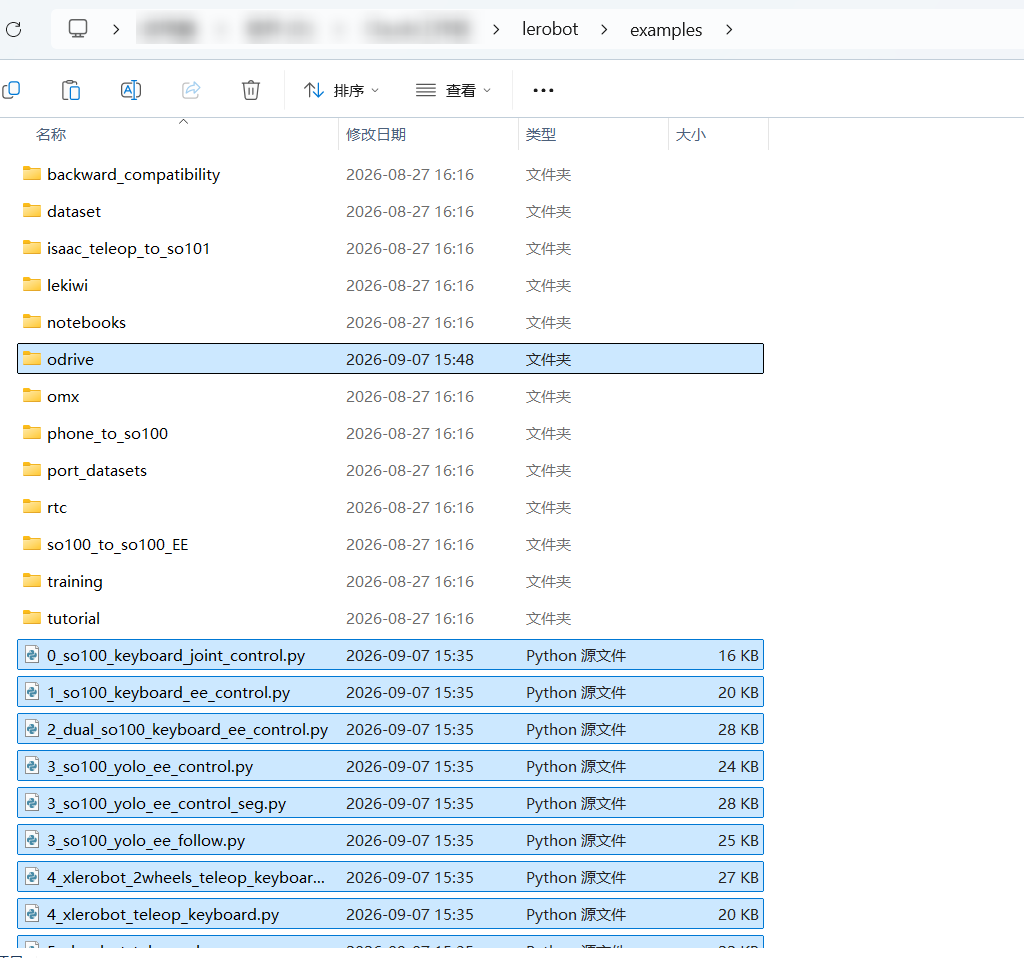
將~\XLeRobot\software\examples文件夹下的檔案都複製到 ~\lerobot\examples文件夹下
使用教學https://xlerobot.readthedocs.io/zh-cn/latest/software/index.html