繁體中文
外觀模式
讓所有使用者都有權限讀寫這些串口裝置
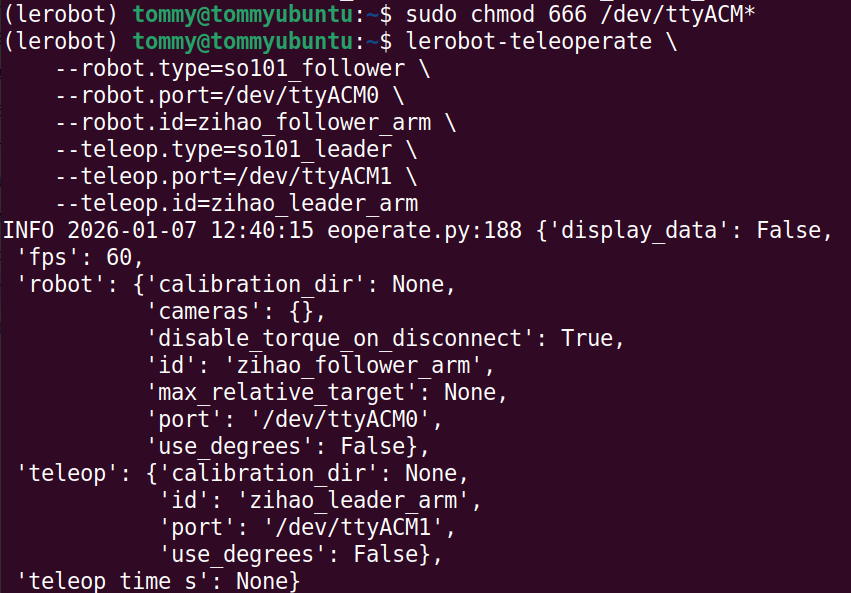
sudo chmod 666 /dev/ttyACM*
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_follower_arm \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_leader_arm