

第八步:推論命令列說明
版本說明(重要,請先讀)
從 LeRobot 0.6.0 開始,訓練好的模型要用 lerobot-rollout 來部署。原來的 lerobot-record --policy.path=... 寫法,在 0.5.2 版本就已經被移除了。
本教程第一步是用 git clone 安裝 LeRobot 的,拿到的是當前最新版本,所以請使用下面 lerobot-rollout 的命令列。如果堅持用 lerobot-record,程式會直接報錯,並提示你改用 lerobot-rollout。
兩個命令的分工是這樣的:
lerobot-record:只負責採集示教數據(第六步用的就是它),它現在會拒絕eval_開頭的數據集名lerobot-rollout:負責部署訓練好的模型,用--strategy.type選擇工作方式
rollout 命令列參數
| 參數 | 說明 |
|---|---|
--strategy.type | 工作方式。base 只跑模型、不錄數據,用於現場看效果;episodic 按 episode 錄製並帶 reset 階段,行為接近舊版的 lerobot-record |
--policy.path | 模型路徑,指向訓練輸出裡的 checkpoints/last/pretrained_model |
--task | 任務描述,配合 --strategy.type=base 使用 |
--duration | 執行秒數,0 表示不限時 |
--interactive | 需要中途接管時加上它,可在終端用 /stop、/reset 等命令控制 |
--display_data | 是否啟動 rerun.io 可視化介面 |
--policy.device | 計算裝置,比如 cuda、cpu |
相機參數必須和採集時一致
下面所有命令裡的 --robot.cameras 用的都是 1280×720@30,這是和示教採集數據集統一過的值。部署時必須沿用採集時的解像度、fps 和寬高比:解像度會寫進數據集元數據並參與校驗,不一致會直接報錯;即便僥倖通過,視野不同也會讓模型"看到的世界"和你示教時不一樣,效果會明顯變差。
關於可視化
--display_data=true 會啟動 rerun.io 的可視化介面,同時在 /Users/<你的使用者名稱>/.cache/huggingface/lerobot/rollout_lerobot_my_dataset_a/images/observation.images.front/episode-000000 目錄下儲存每一幀的圖片,比較佔空間,正式使用時可以設成 --display_data=false。
以抓橘子任務為例
- 現場評估(帶實時可視化)
Shell
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=/Users/<你的使用者名稱>/Downloads/7-lerobot/checkpoints/last/pretrained_model \
  --task="Grab Oranges" \
  --duration=60 \
--display_data=true- 現場評估(不帶實時可視化)
Shell
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=/Users/<你的使用者名稱>/Downloads/7-lerobot/checkpoints/last/pretrained_model \
  --task="Grab Oranges" \
  --duration=60 \
--display_data=false- 推理 HuggingFace 模型 Repo 上的模型
Shell
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=<你的使用者名稱>/lerobot_my_model_a \
  --task="Grab Oranges" \
  --duration=60 \
  --display_data=true
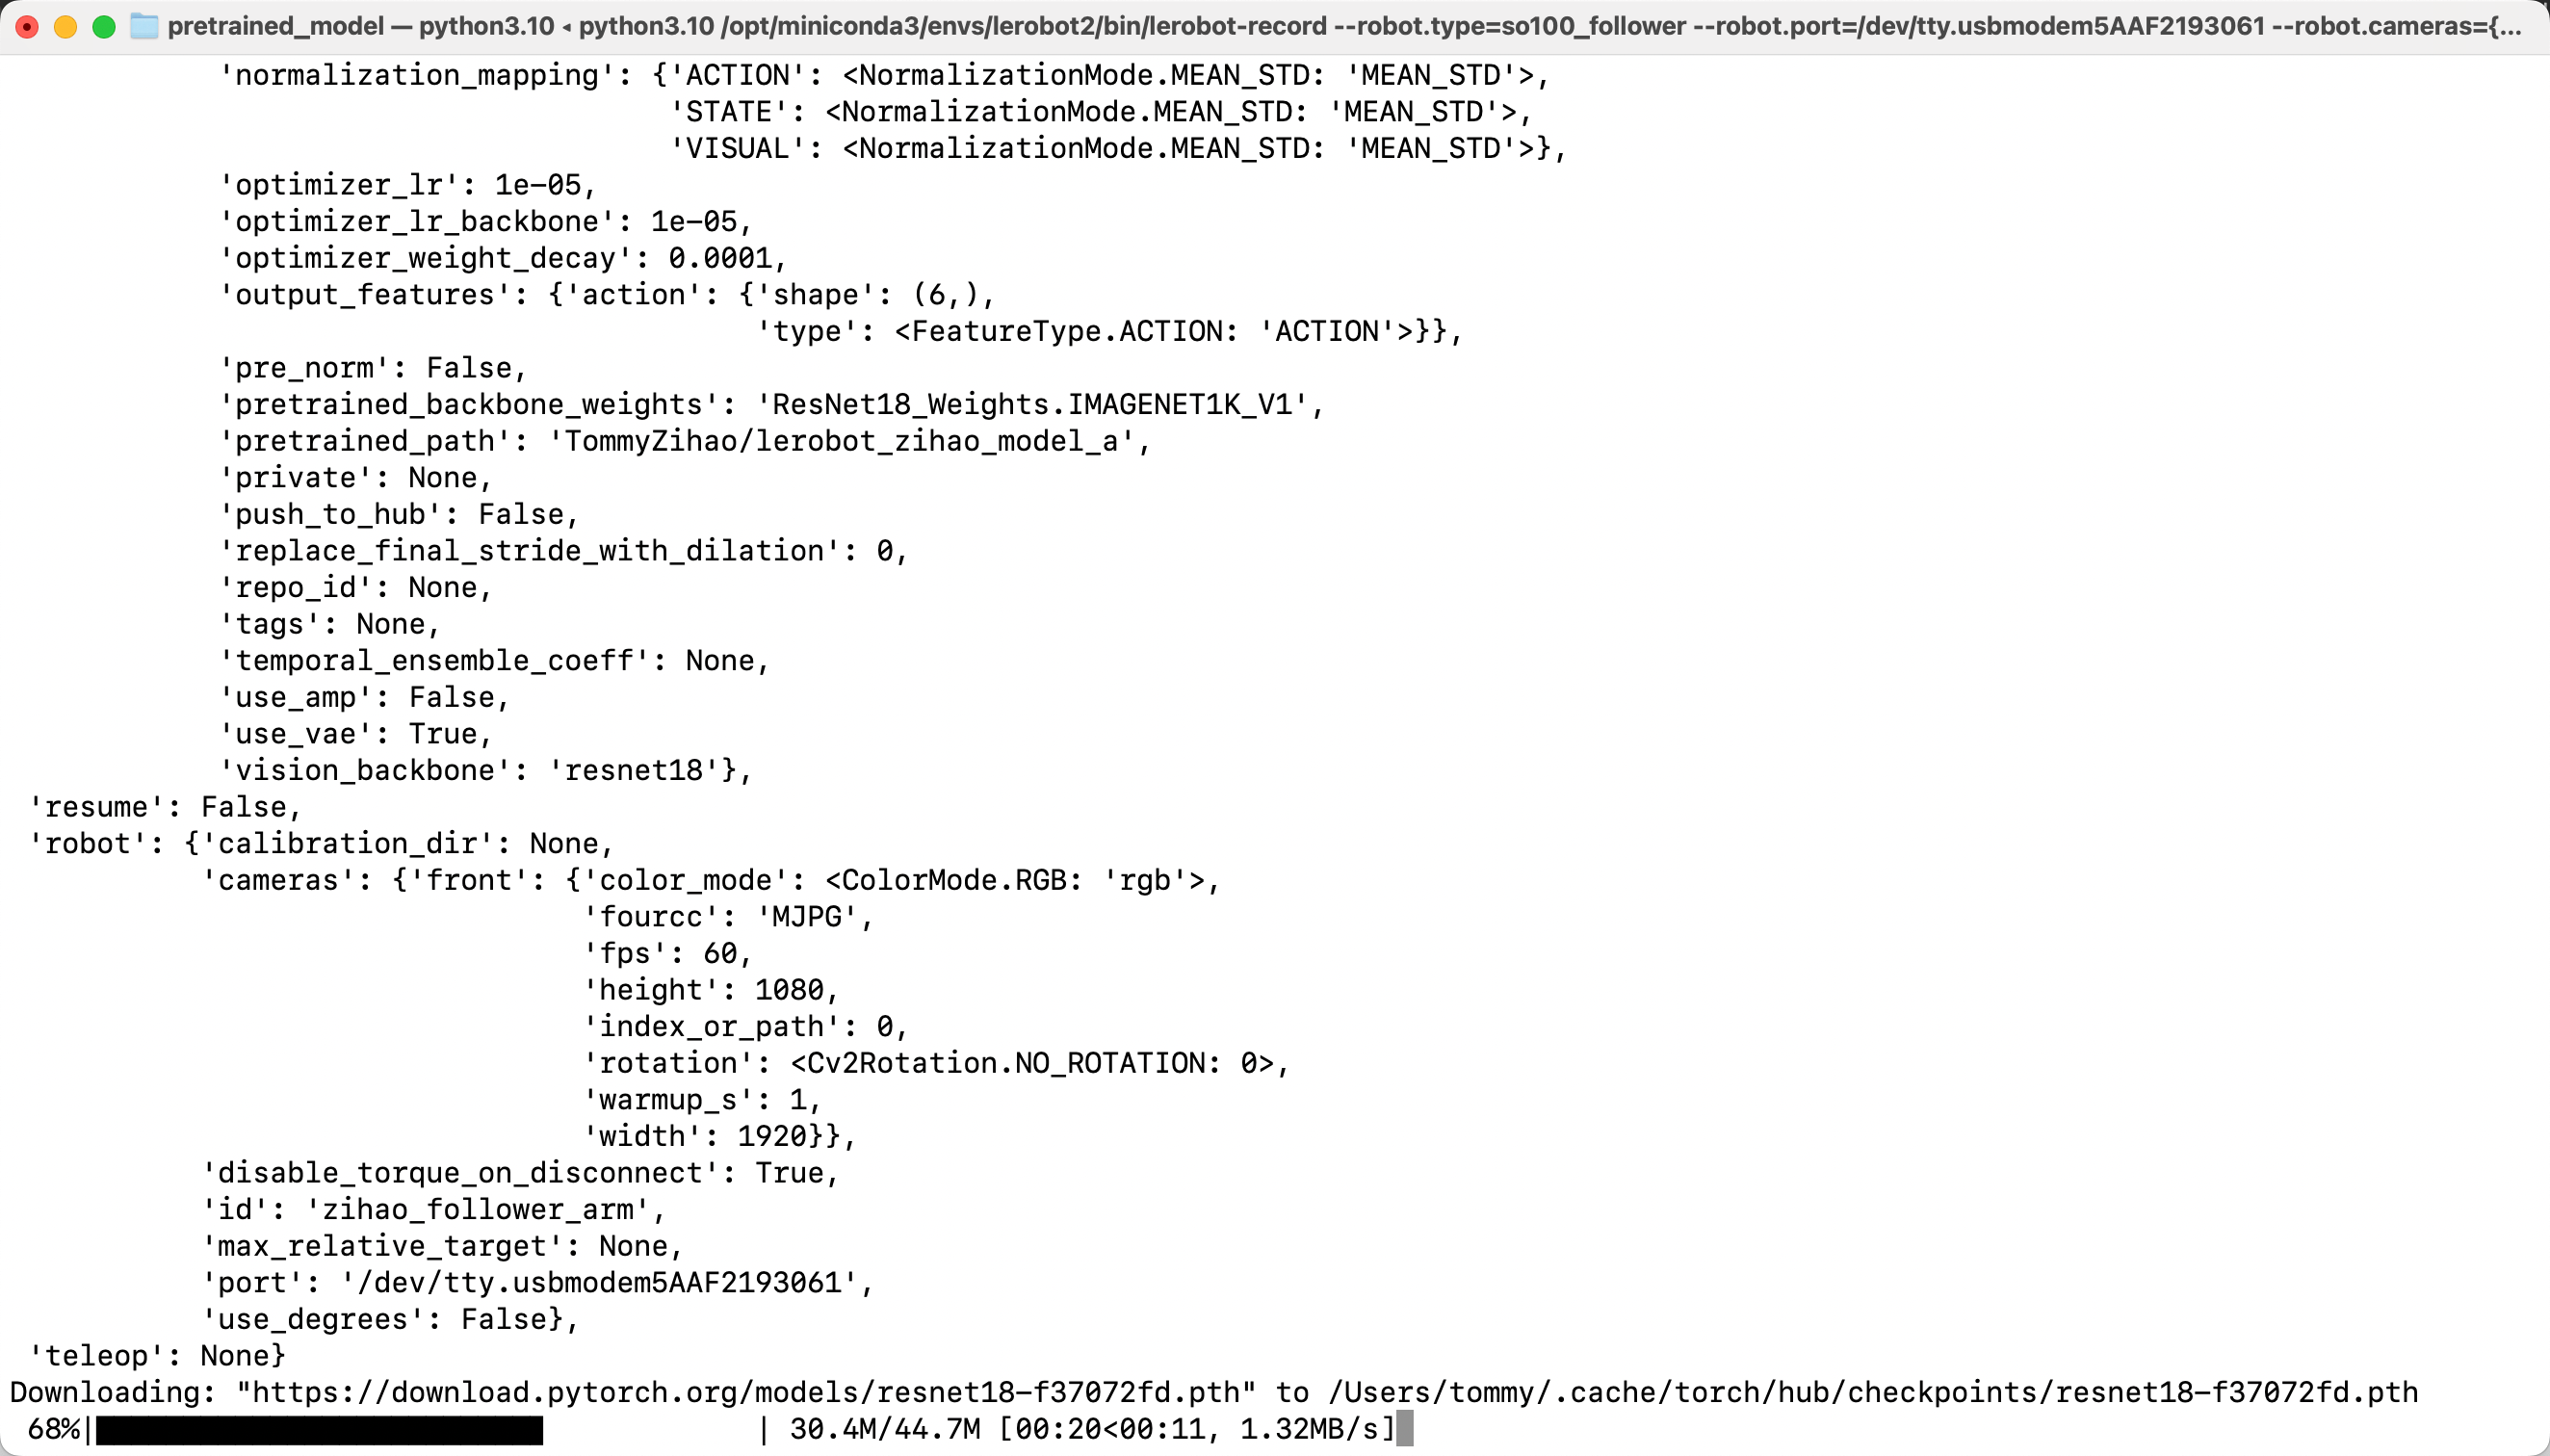
執行後會下載模型
- 評估並錄製數據(
--strategy.type=episodic)
想邊跑邊把過程錄成數據集,就把 base 換成 episodic。這個模式下不寫 --task,改用 --dataset.single_task,並且必須給出 --dataset.repo_id:
Shell
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=/Users/<你的使用者名稱>/Downloads/7-lerobot/checkpoints/last/pretrained_model \
  --dataset.repo_id=<你的使用者名稱>/rollout_lerobot_my_dataset_a \
  --dataset.num_episodes=10 \
  --dataset.single_task="Grab Oranges" \
  --display_data=false