

地圖定位誤差排查
[toc]
前言
騰訊,高德地圖使用的座標與上位機的座標不一樣,我們的上位機呼叫了天地圖的API(WGS-84標準),所以轉換出來的數據會有差異。在獲取到GPS/北斗定位資訊後,要把GPS/北斗的定位資訊轉化成天地圖(WGS-84標準)的座標之後再進行轉化。
常用座標系介紹
WGS-84(GPS)
國際標準,一般從國際標準的GPS裝置獲取的座標都是WGS-84,以及國際地圖提供商使用的座標系。

GCJ-02
中國標準,國測局02年發佈的座標系。又稱“火星座標”。在中國,必須至少使用“GCJ-02”對地理位置進行首次加密。比如谷歌中國、高德、騰訊都在用這個座標系。

BD-09
百度標準,在“GCJ-02”的基礎上進行二次加密。
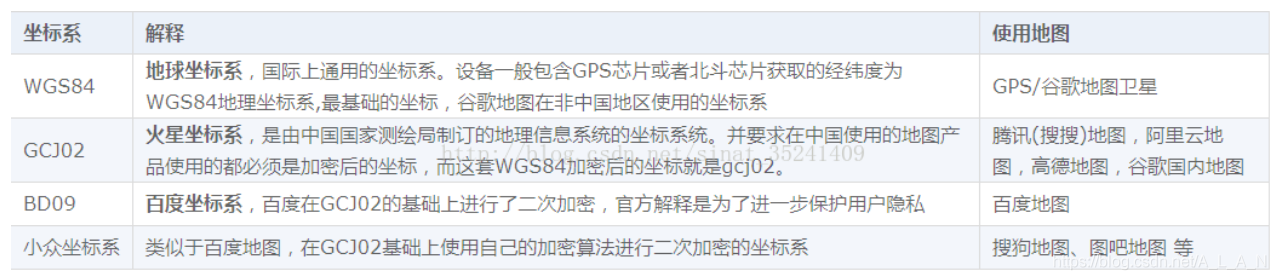
北斗定位系統座標
如果有對接過北斗定位系統的小夥伴可能會發現一個問題,北斗座標經緯度好像都被乘了100?
$GNRMC,083735.000,A,2429.53531,N,11810.78036,E,0.54,171.11,190621,A*7E
這個,就是我們北斗定位系統接收到的座標值,可以發現,北緯是2429.53531,東經是11810.78036,倘若我們直接將這個經緯度除100,北緯24.2953531,東經118.1078036,在百度或者高德地圖中座標偏移的離譜。
高德地圖定位: 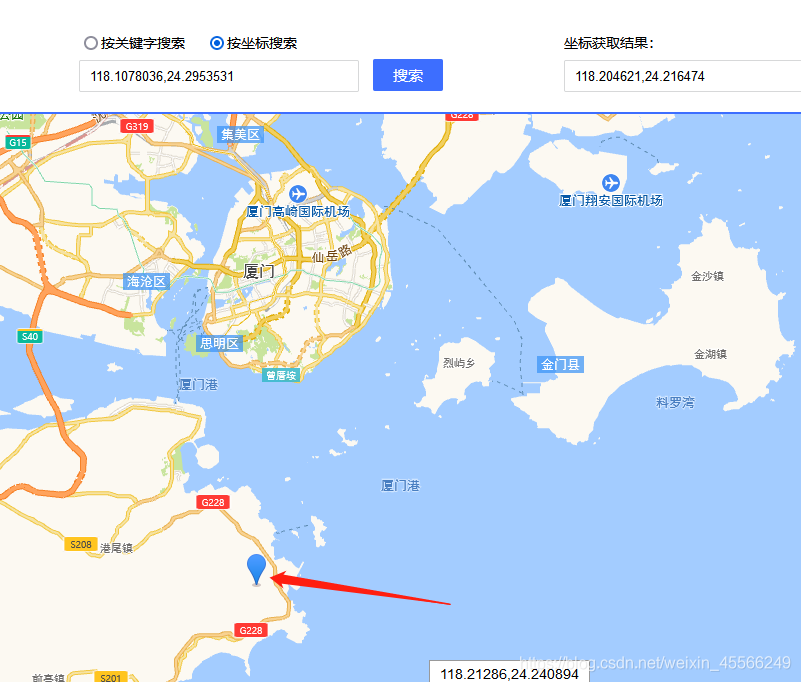
百度地圖定位:
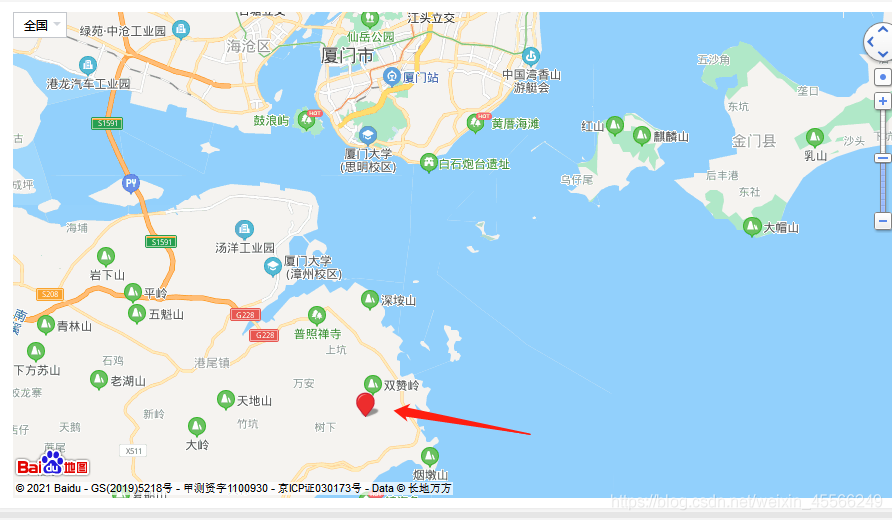
可以發現,兩者的距離都偏移了幾十公里,這個原因就在於,國內,無論是高德還是百度,它們所使用的經緯度值,都是經過加密之後的值,而不是直接用GPS的實際經緯度來定位的,因此,我們如果想要將北斗定位系統的座標系,用於商業地圖上,則需要將它經過對應的加密轉換處理纔能夠正確的使用。
座標系的相互轉換
首先,要強調一點,其實我們北斗定位的座標系值並不是簡單的100倍關係,而是需要做一次度分秒的轉換的。則我們獲取的北斗座標值,北緯2429.53531,東經11810.78036,需要做如下計算:24+(29.53531/60)≈ 24.49225517 118+(10.78036/60)≈118.17967267
這兩個值才是我們應該帶入轉換公式的座標值,如果直接用100倍關係的值去轉換,定位一樣會偏差,所以需要先轉化為gps84標準的座標值。
def str_To_Gps84(self, in_data1, in_data2):
    len_data1 = len(in_data1)
    str_data2 = "%05d" % int(in_data2)
    temp_data = int(in_data1)
    symbol = 1
    if temp_data < 0:
        symbol = -1
    degree = int(temp_data / 100.0)
    str_decimal = str(in_data1[len_data1-2]) + str(in_data1[len_data1-1]) + '.' + str(str_data2)
    f_degree = float(str_decimal)/60.0
    # print("f_degree:", f_degree)
    if symbol > 0:
        result = degree + f_degree
	else:
		result = degree - f_degree
	return result
WGS-84轉化成GCJ-02:
def gps84_to_gcj02(self, lat, lon):
    if (self.outOfChina(lat, lon)):
        return [0, 0]
    dLat = self.transformLat(lon - 105.0, lat - 35.0)
    dLon = self.transformLon(lon - 105.0, lat - 35.0)
    radLat = lat / 180.0 * self.PI
    magic = math.sin(radLat)
    magic = 1 - self.EE * magic * magic
    sqrtMagic = math.sqrt(magic)
    dLat = (dLat * 180.0)/((self.A * (1 - self.EE))/(magic * sqrtMagic) * self.PI)
    dLon = (dLon * 180.0) / (self.A / sqrtMagic * math.cos(radLat) * self.PI)
    mgLat = lat + dLat
    mgLon = lon + dLon
    return [mgLat, mgLon]
GCJ-02轉化成BD-09:
def gcj02_to_bd09(self, gg_lat, gg_lon):
    x = gg_lon
    y = gg_lat
    z = math.sqrt(x * x + y * y) + 0.00002 * math.sin(y * self.PI)
    theta = math.atan2(y, x) + 0.000003 * math.cos(x * self.PI)
    bd_lon = z * math.cos(theta) + 0.0065
    bd_lat = z * math.sin(theta) + 0.006
    return [bd_lat, bd_lon]
其他中間需要的函數和變數:
self.PI = 3.1415926535897932384626
self.A = 6378245.0
self.EE = 0.00669342162296594323

def outOfChina(self, lat, lon):
    if (lon < 72.004 or lon > 137.8347):
        return True
    if (lat < 0.8293 or lat > 55.8271):
        return True
    return False

def transform(self, lat, lon):
    if (self.outOfChina(lat, lon)):
        return [lat, lon]
    dLat = self.transformLat(lon - 105.0, lat - 35.0)
    dLon = self.transformLon(lon - 105.0, lat - 35.0)
    radLat = lat / 180.0 * self.PI
    magic = math.sin(radLat)
    magic = 1 - self.EE * magic * magic
    sqrtMagic = math.sqrt(magic)
    dLat = (dLat * 180.0) / ((self.A * (1 - self.EE)) / (magic * sqrtMagic) *self.PI)
    dLon = (dLon * 180.0) / (self.A / sqrtMagic * math.cos(radLat) * self.PI)
    mgLat = lat + dLat
    mgLon = lon + dLon
    return [mgLat, mgLon]

def transformLat(self, x, y):
    ret = -100.0 + 2.0 * x + 3.0 * y + 0.2 * y * y + 0.1 * x * y + 0.2 * math.sqrt(abs(x))
    ret += (20.0 * math.sin(6.0 * x * self.PI) + 20.0 * math.sin(2.0 * x * self.PI)) * 2.0 / 3.0
    ret += (20.0 * math.sin(y * self.PI) + 40.0 * math.sin(y / 3.0 * self.PI)) * 2.0 / 3.0
    ret += (160.0 * math.sin(y / 12.0 * self.PI) + 320 * math.sin(y * self.PI / 30.0)) * 2.0 / 3.0
    return ret

def transformLon(self, x, y):
    ret = 300.0 + x + 2.0 * y + 0.1 * x * x + 0.1 * x * y + 0.1 * math.sqrt(abs(x))
    ret += (20.0 * math.sin(6.0 * x * self.PI) + 20.0 * math.sin(2.0 * x * self.PI)) * 2.0 / 3.0
    ret += (20.0 * math.sin(x * self.PI) + 40.0 * math.sin(x / 3.0 * self.PI)) * 2.0 / 3.0
    ret += (150.0 * math.sin(x / 12.0 * self.PI) + 300.0 * math.sin(x / 30.0 * self.PI)) * 2.0 / 3.0
    return ret
高德地圖請用的GCJ-02座標系轉換結果,百度座標系請用BD-09座標系轉換結果。
總結
谷歌地圖那些,用的是WGS-84座標系,北斗定位系統給到的座標值要做一次度分秒的轉換,轉換後才是84座標,像高德地圖那些用的是GCJ-02火星座標系,等於要先做一次GCJ-02加密,座標系才能在高德地圖用,百度地圖則需要再做一次BD-09的加密。