

訓練命令行-ACT(推薦入門)
參考文檔
https://github.com/huggingface/lerobot/blob/46e19ae579f80ce66211afafd1c3c649c569131f/docs/source/act.mdx
https://github.com/huggingface/lerobot/blob/main/src/lerobot/scripts/lerobot_train.py
https://github.com/huggingface/lerobot/blob/main/src/lerobot/configs/train.py
為什麼從ACT算法開始
ACT是玩LeRobot最推薦訓練的第一個模型,它的好處如下:
模型非常輕量,只有八千萬個可學習參數
訓練收斂速度很快,推理速度也很快
在單卡GPU上訓練一個小時就能看到效果
ACT模型下載壓縮包大概200MB左右,非常便於存儲和傳輸
數據集採集30輪數據基本就夠用了
可以部署在Ubuntu主機、Mac電腦、Windows電腦,甚至樹莓派上推理
真實機器人推理效果還很不錯,對於夾取、握手、放筆這類簡單任務足夠了
LeRobot庫的基礎環境中已經自帶了ACT算法,無需安裝其它庫
命令行
Shell
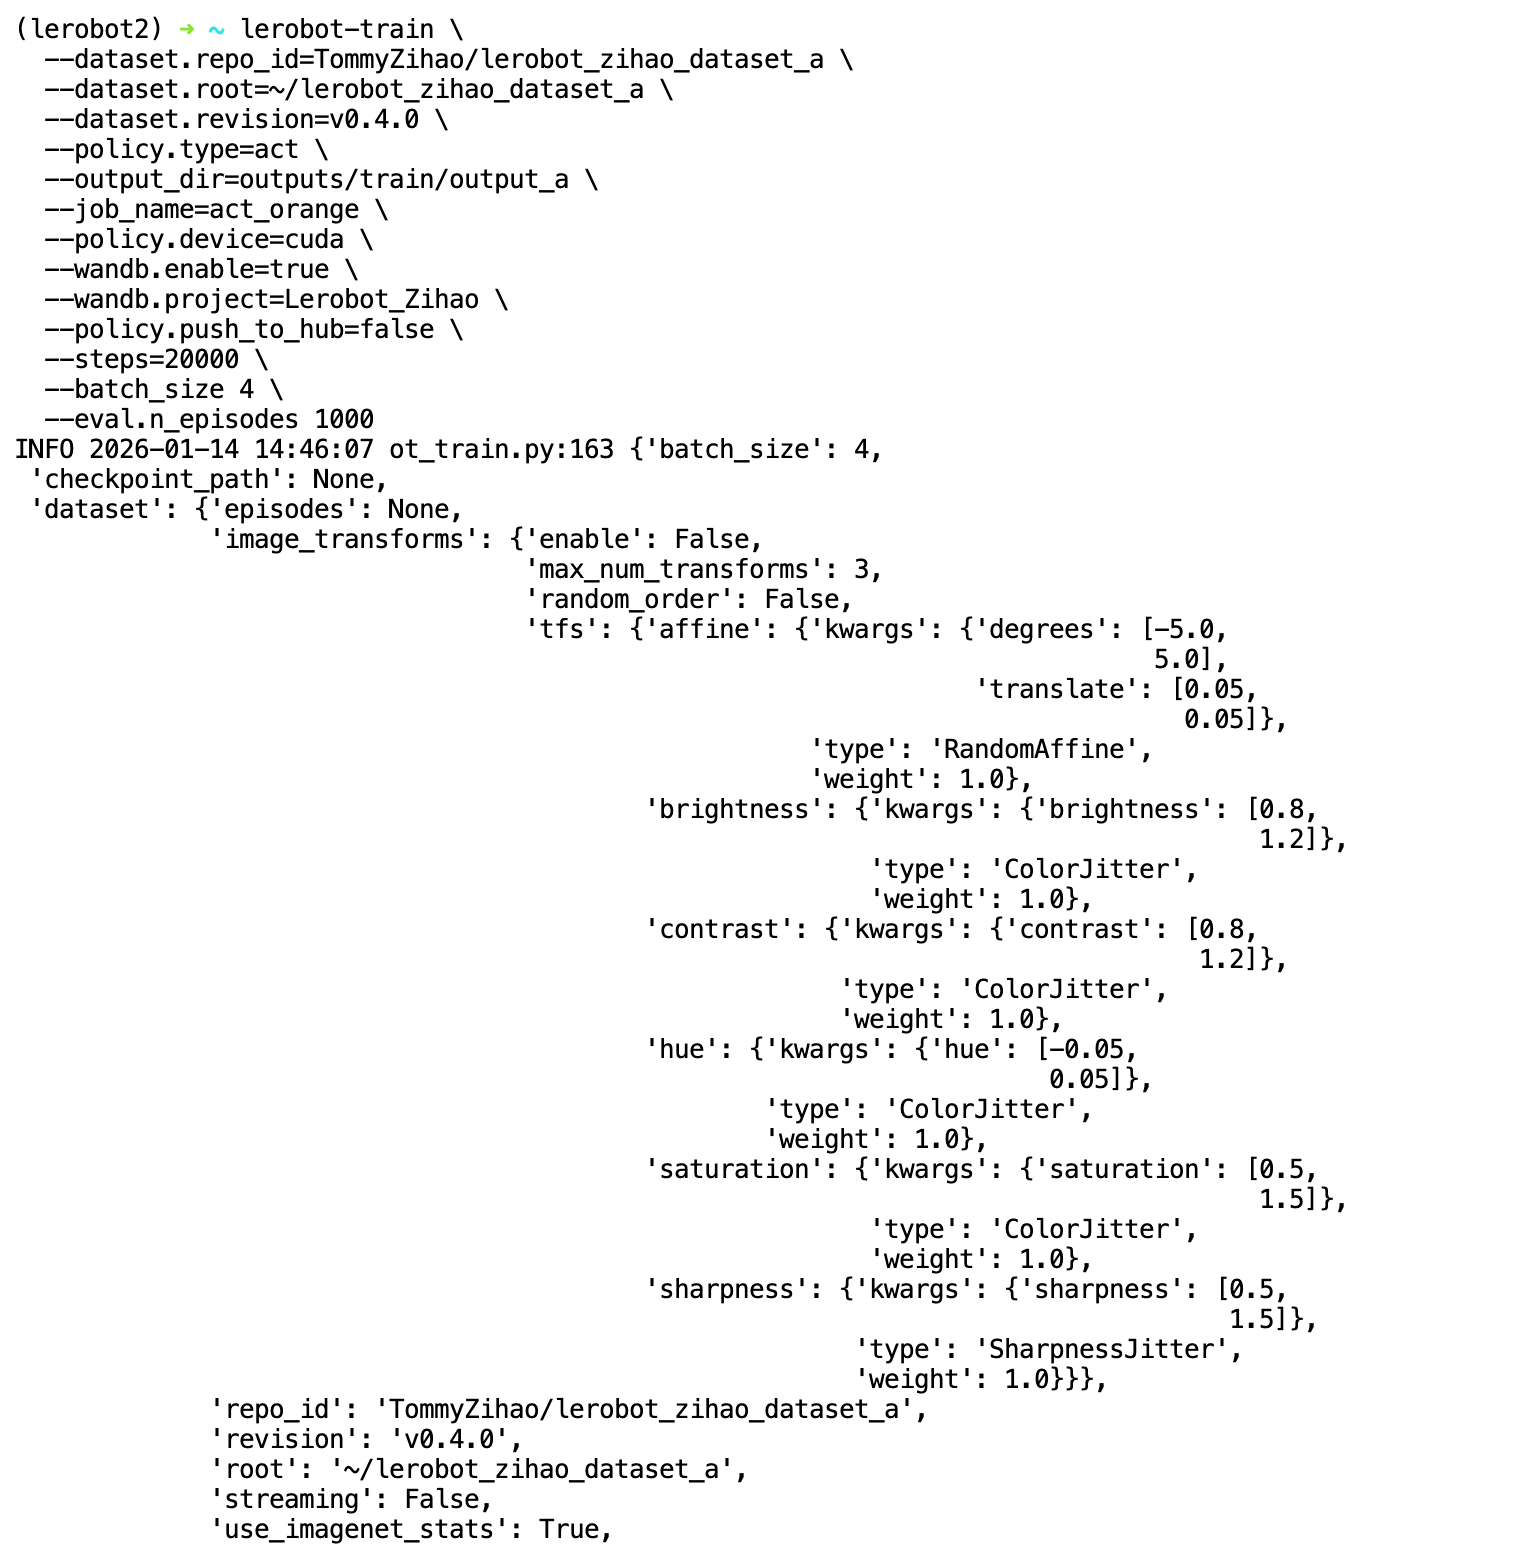
lerobot-train \
  --dataset.repo_id=Tommymy/lerobot_my_dataset_shake_hands \
  --dataset.root=~/lerobot_my_dataset_shake_hands \
  --dataset.revision=v0.1.0 \
  --dataset.streaming=false \
  --policy.type=act \
  --output_dir=~/output_lerobot_train/shake/act/ \
  --job_name=shake_act_a \
  --policy.device=cuda \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --policy.push_to_hub=false \
  --steps=20000 \
  --batch_size=8
命令行說明
換行符\前面只能有一個空格,後面不能有空格
紅色為每次運行之前都要檢查或者修改的參數
| 命令行參數 | 說明 |
|---|---|
| --dataset.repo_id | HuggingFace數據集的Repo_ID |
| --dataset.root | 數據集本地路徑 |
| --dataset.revision | 數據集版本,在上傳數據集到HuggingFace的時候指定過的 |
| --dataset.streaming | 數據集在本地,必須為false,因為數據集已經在本地,無需流式讀取 |
| --dataset.split | 默認為train,也就是用全量數據作為訓練集 |
| --policy.type | 要訓練的算法,比如act、smolvla、diffusion、pi0、wallx |
| --output_dir | 輸出結構保存的目錄 |
| --job_name | 本次訓練任務的名字 |
| --policy.device | 計算設備 |
| --wandb.enable | 開啟wandb可視化 |
| --wandb.project | wandb項目名稱 |
| --policy.push_to_hub | 將訓練好的模型發到HuggingFace雲端 |
| --steps | 訓練步數 |
| --batch_size | 一步輸入的數據量,如果顯存不夠,應該調小 |
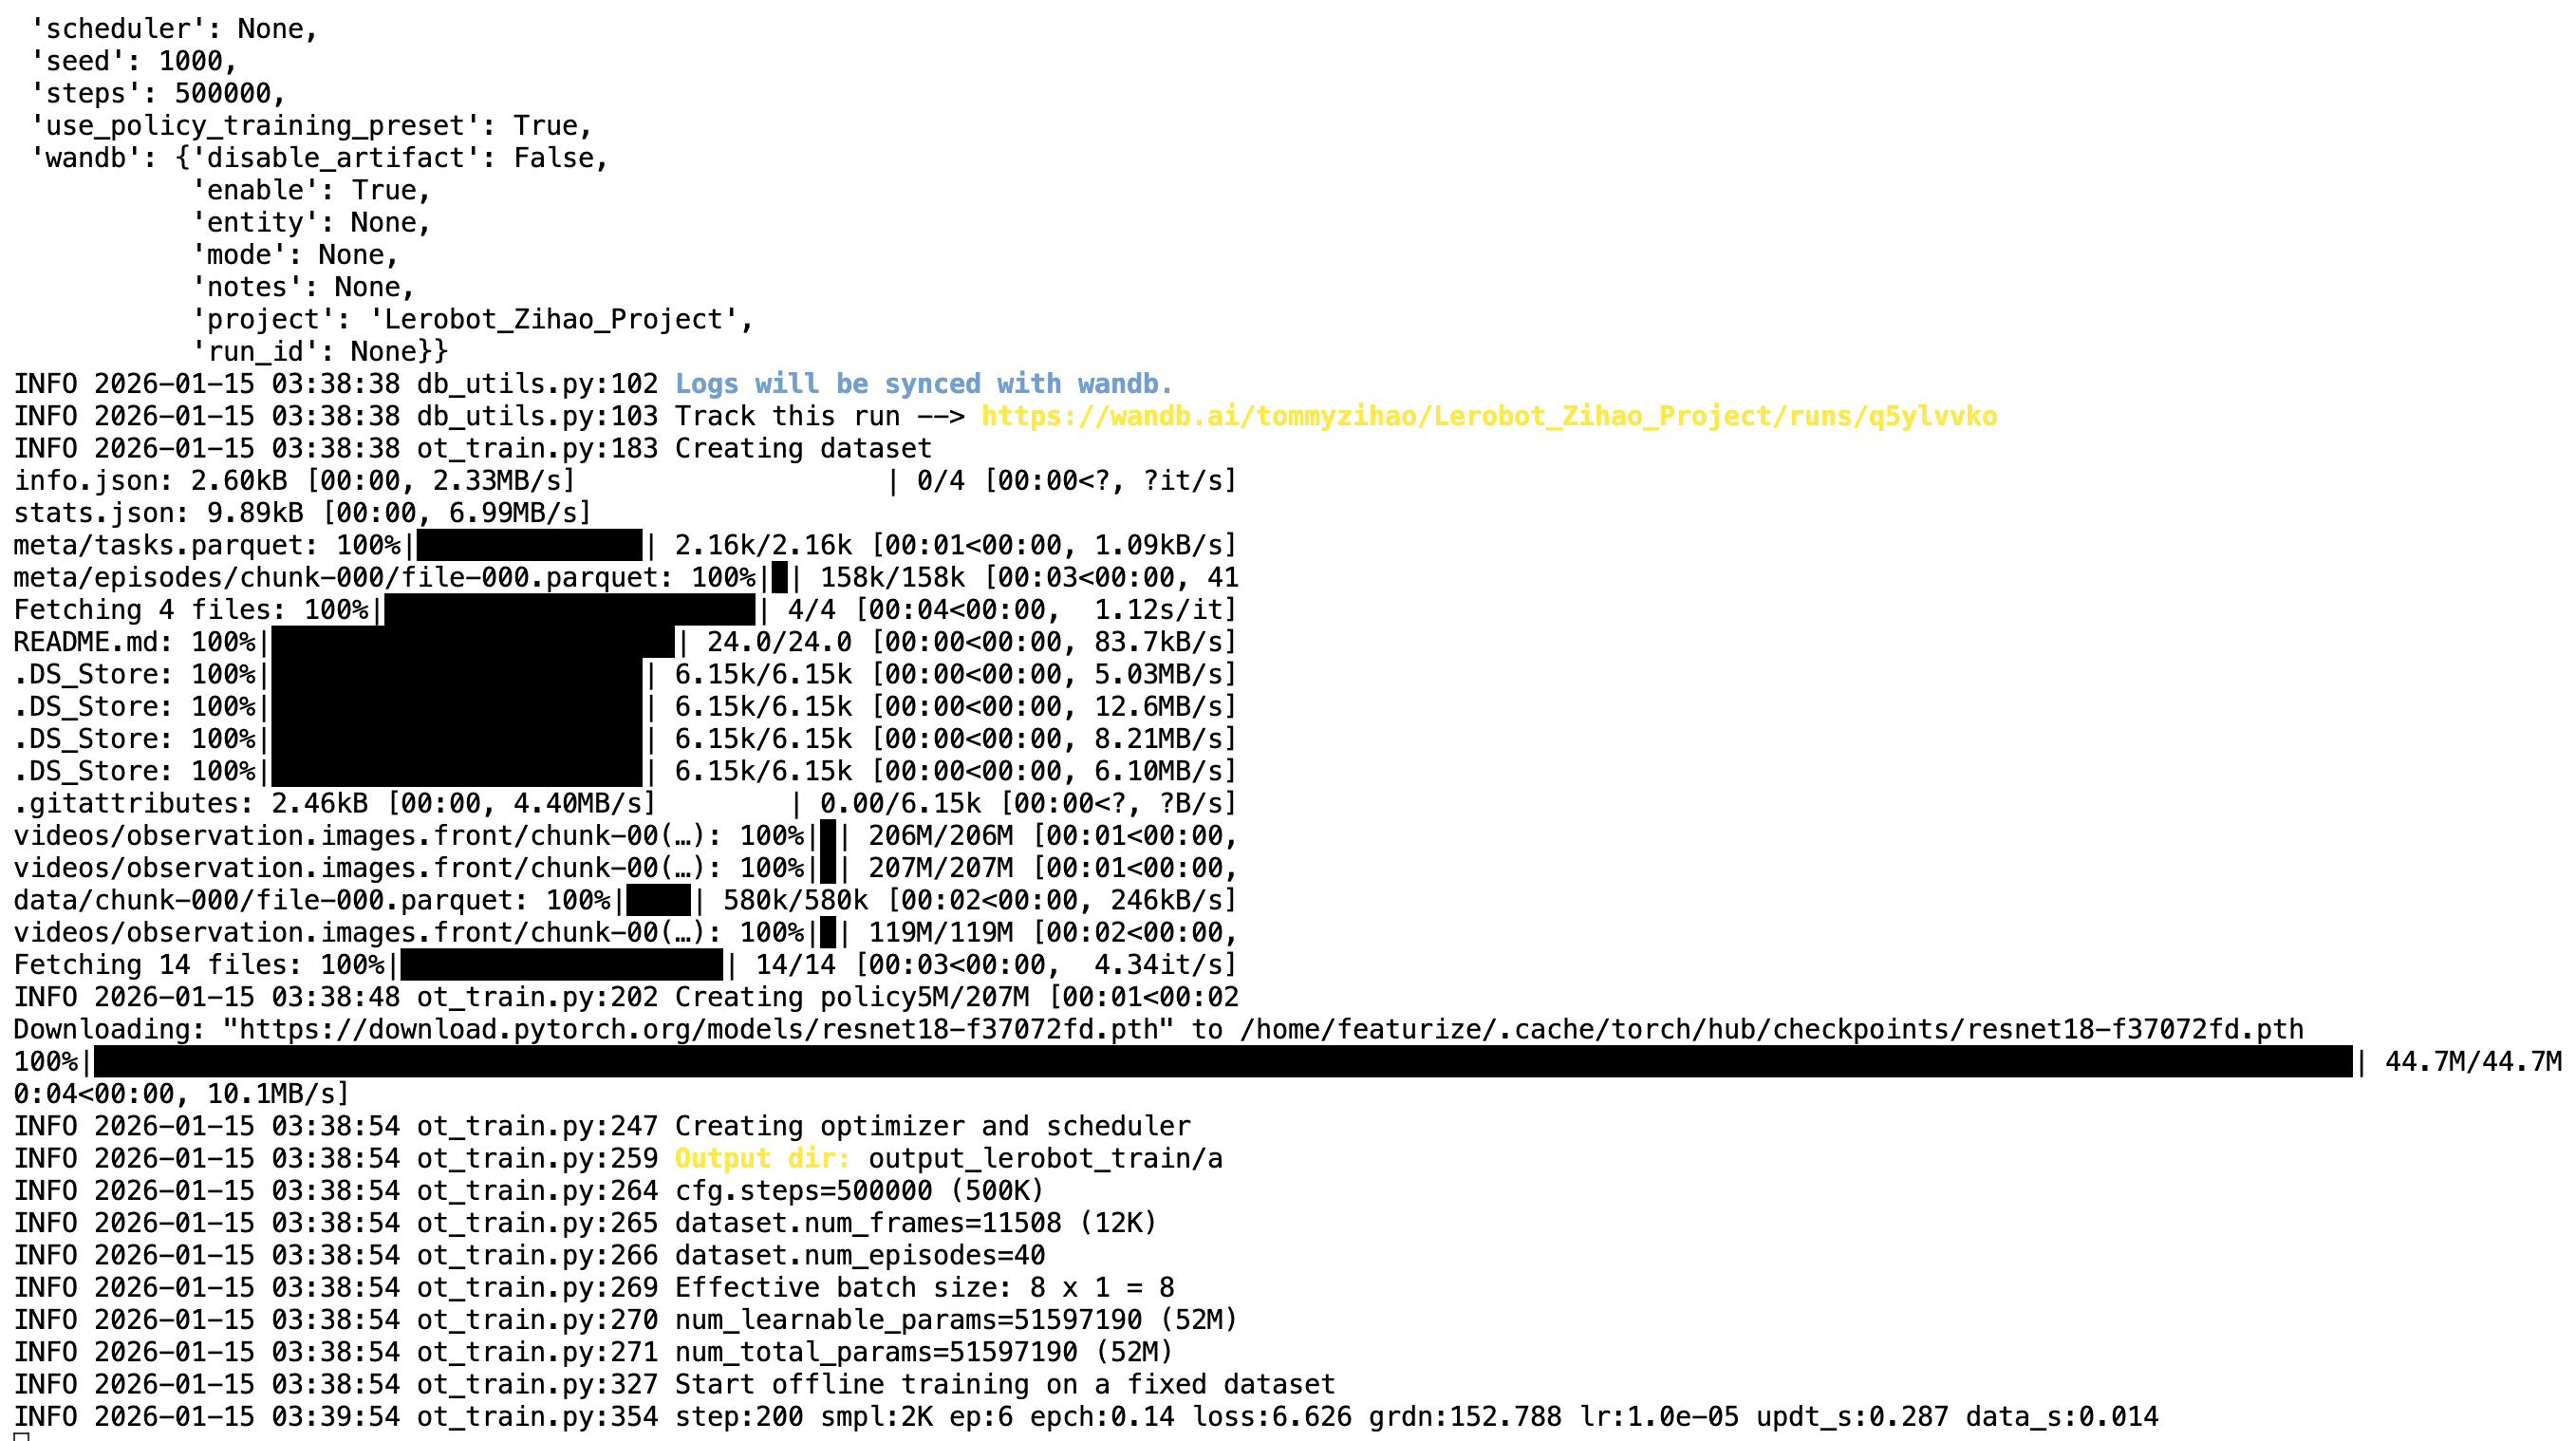
訓練過程
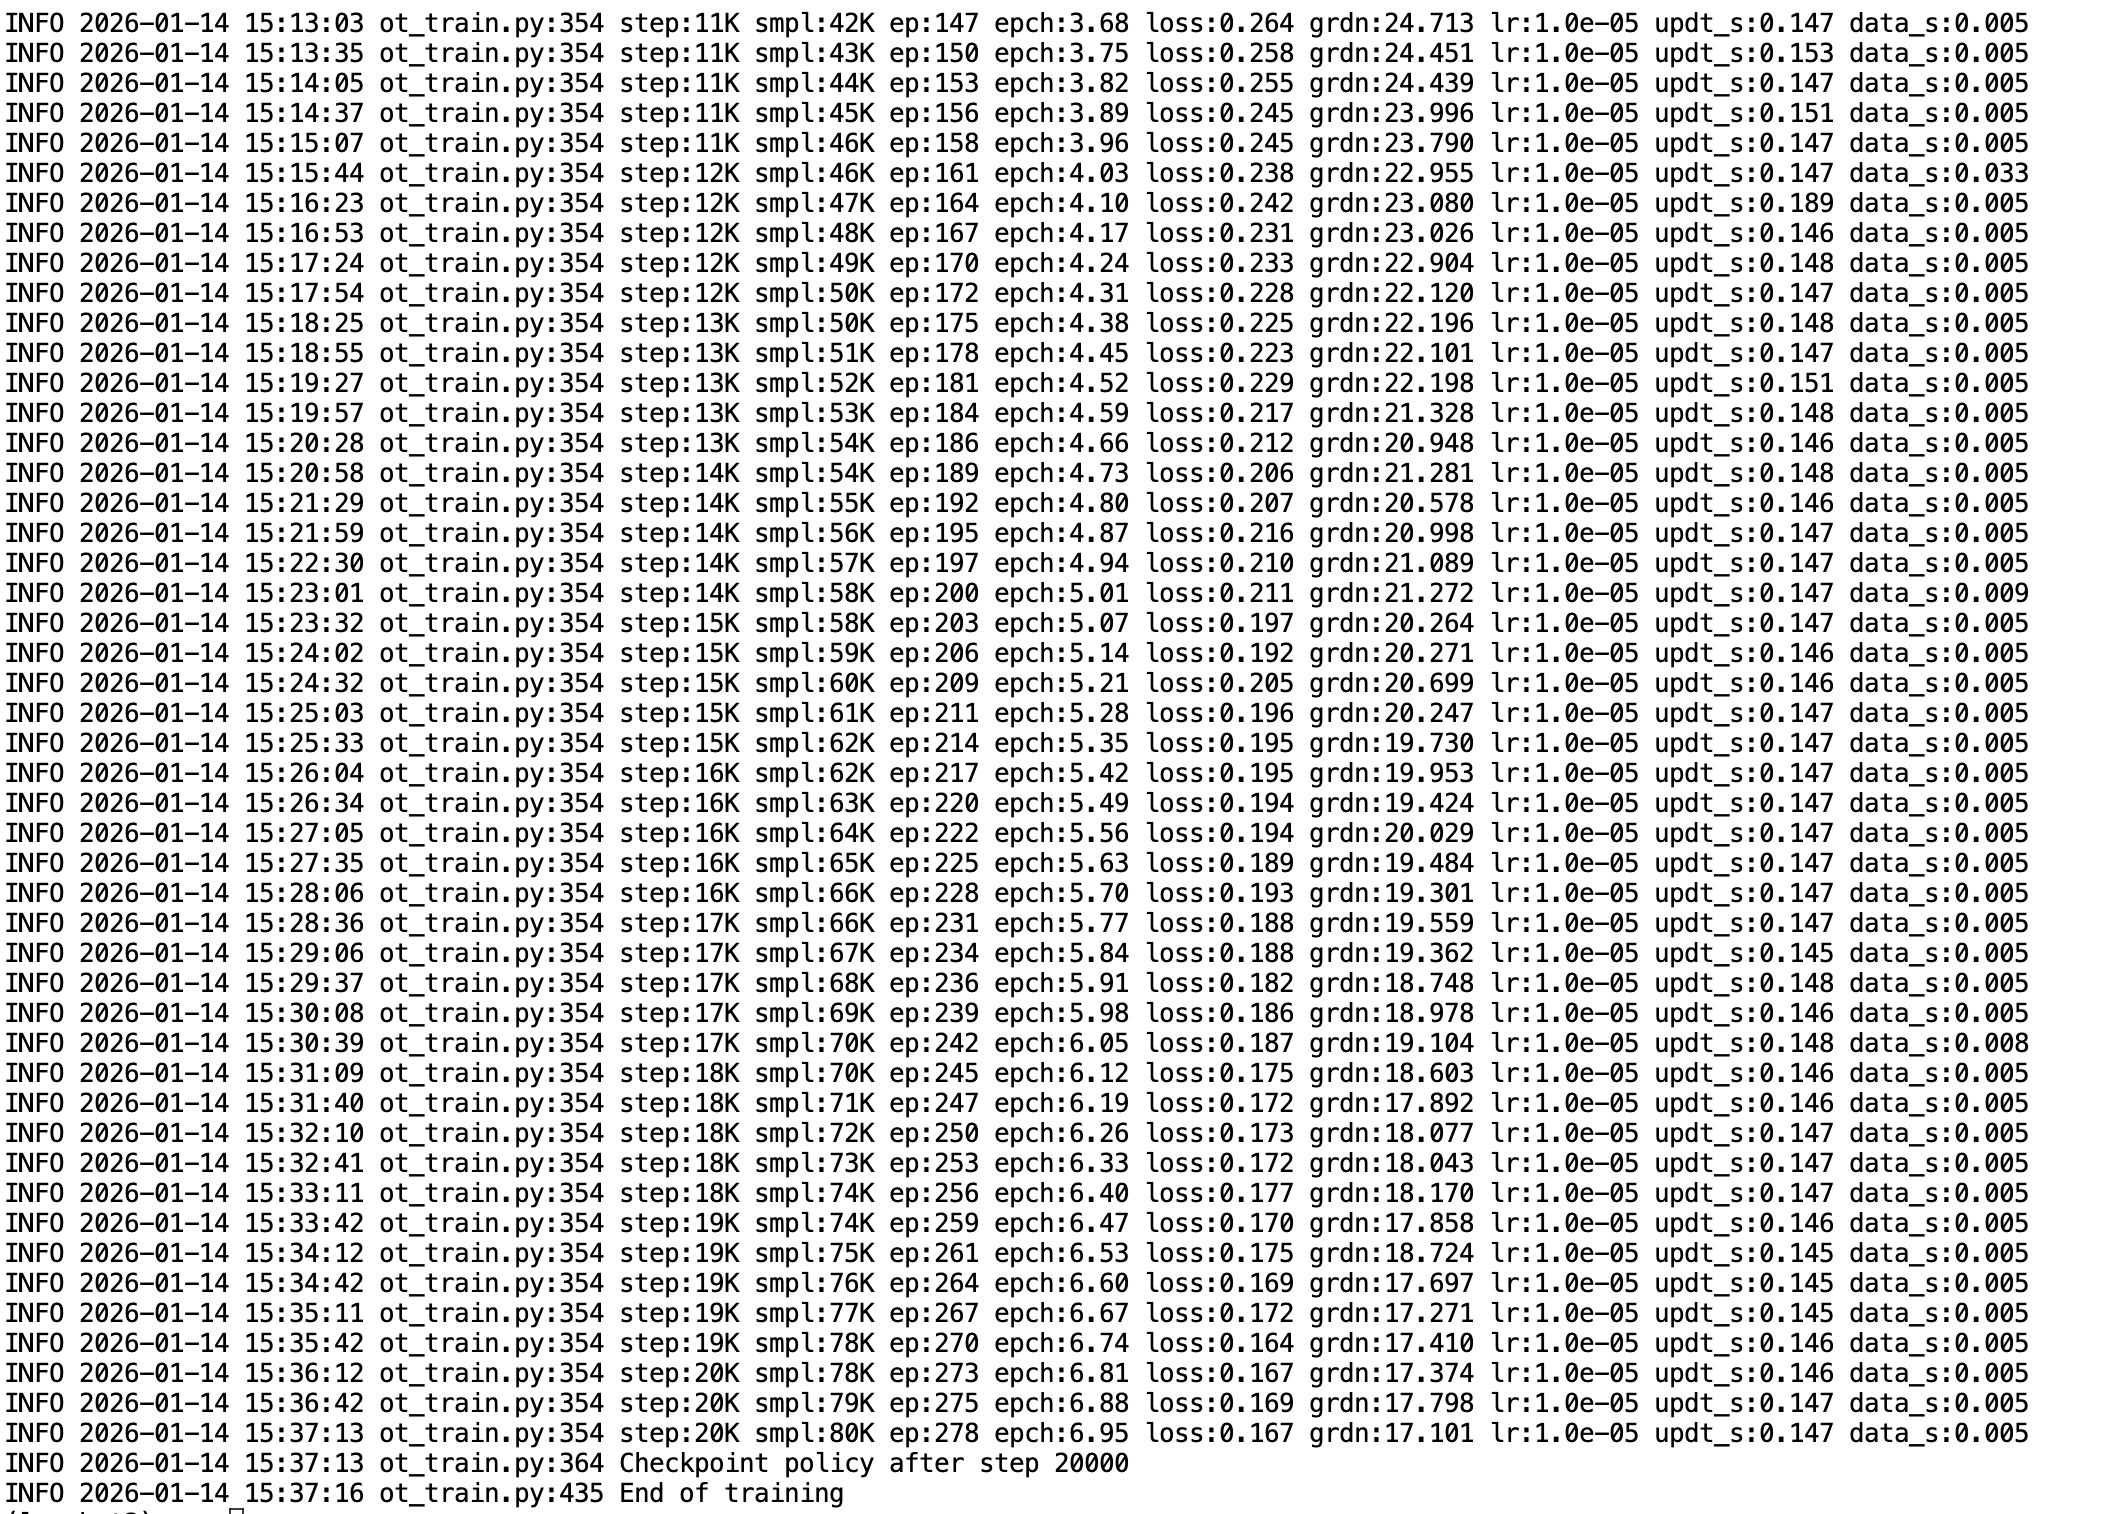
模型壓縮包大概300MB