

Ubuntu電腦
給端口賦予權限
讓所有用戶都有權限讀寫這些串口設備
Shell
sudo chmod 666 /dev/ttyACM*校準從動臂Follower(新增“wrist_yaw”關節)
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_follower_arm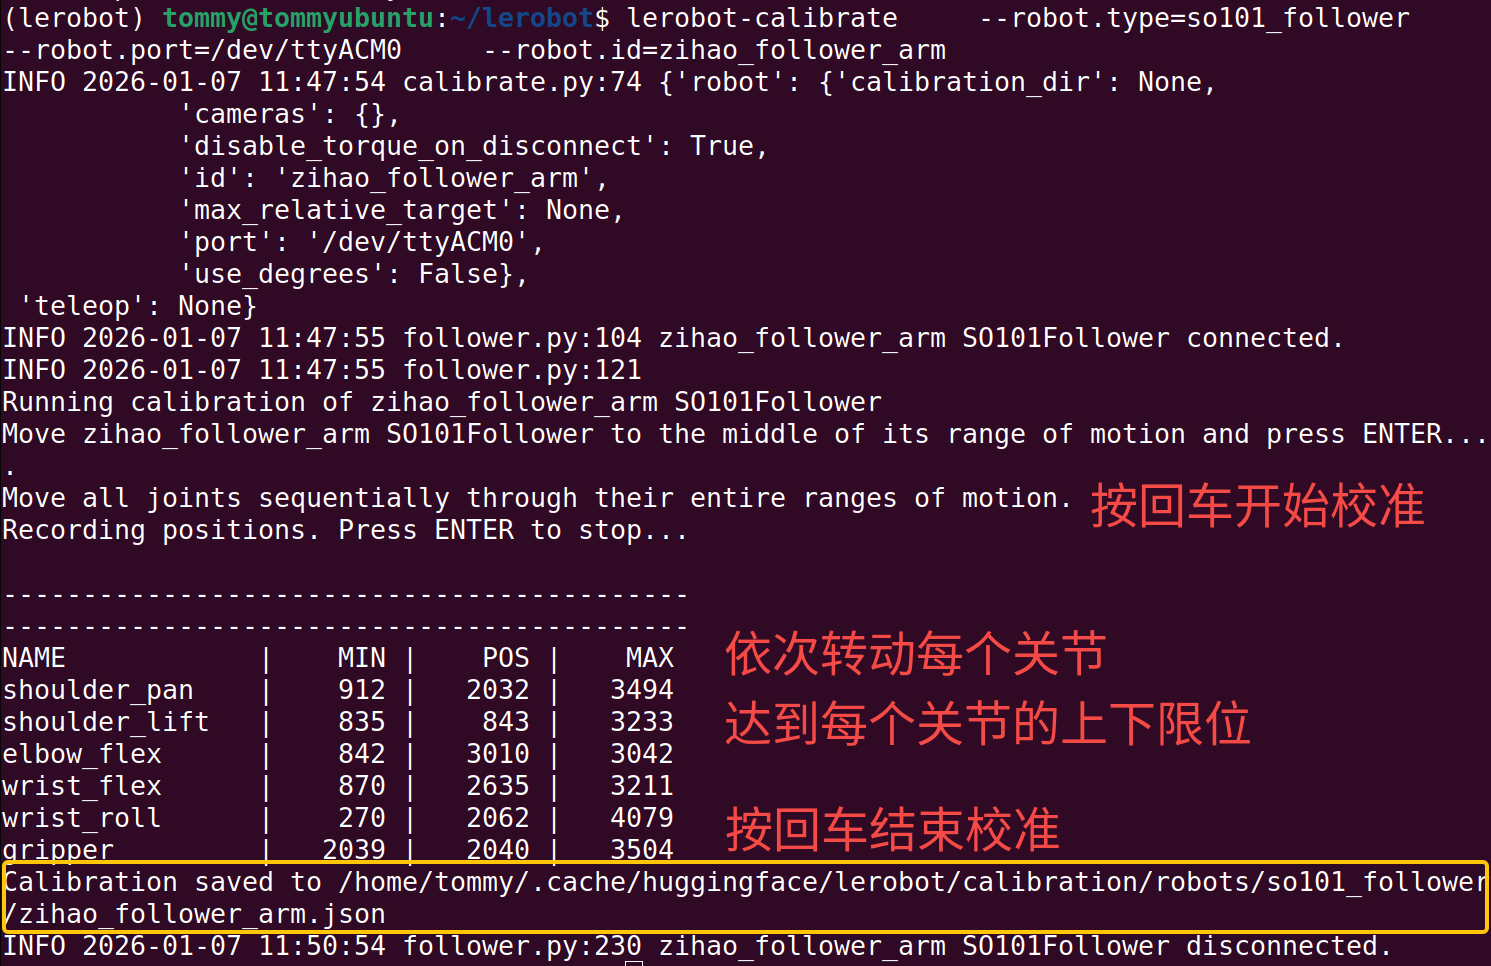
校準Leader主動臂(新增“wrist_yaw”關節)
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM1 \
    --teleop.id=my_leader_arm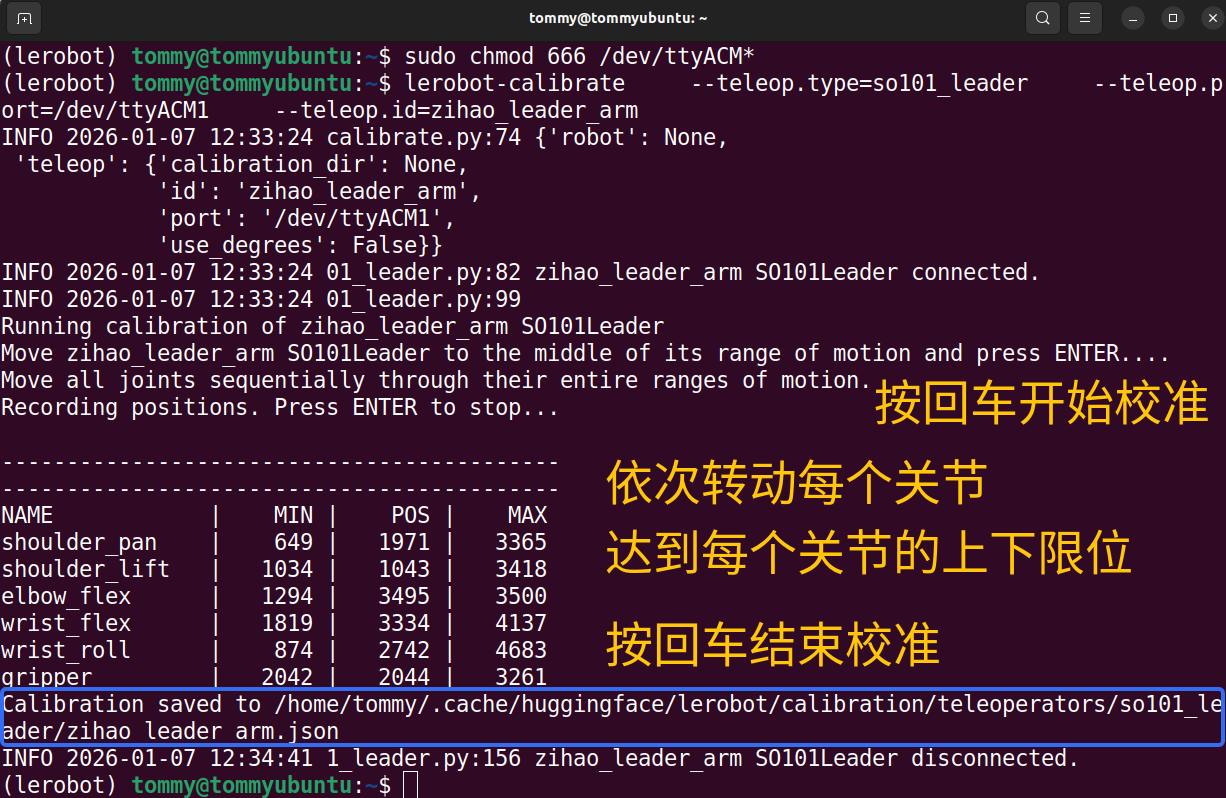
查看校準配置文件
Shell
sudo nano /home/tommy/.cache/huggingface/lerobot/calibration/robots/so101_follower/my_follower_arm.json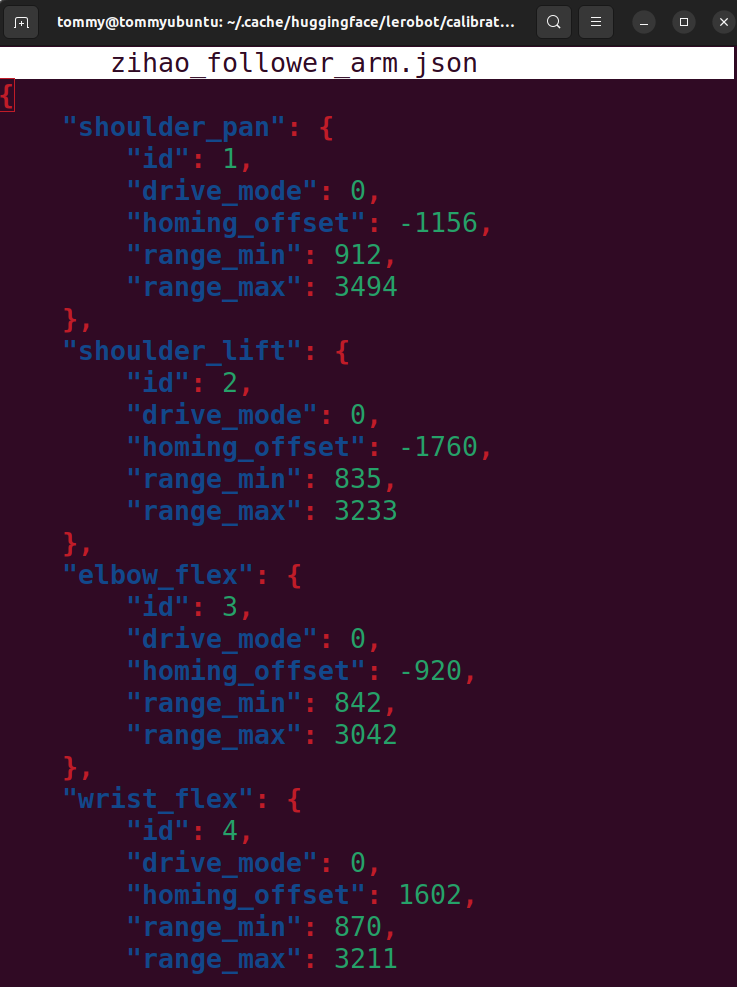
注意事項
①有一個臂達到限位後不動了
需要重新校準
②找不到舵機
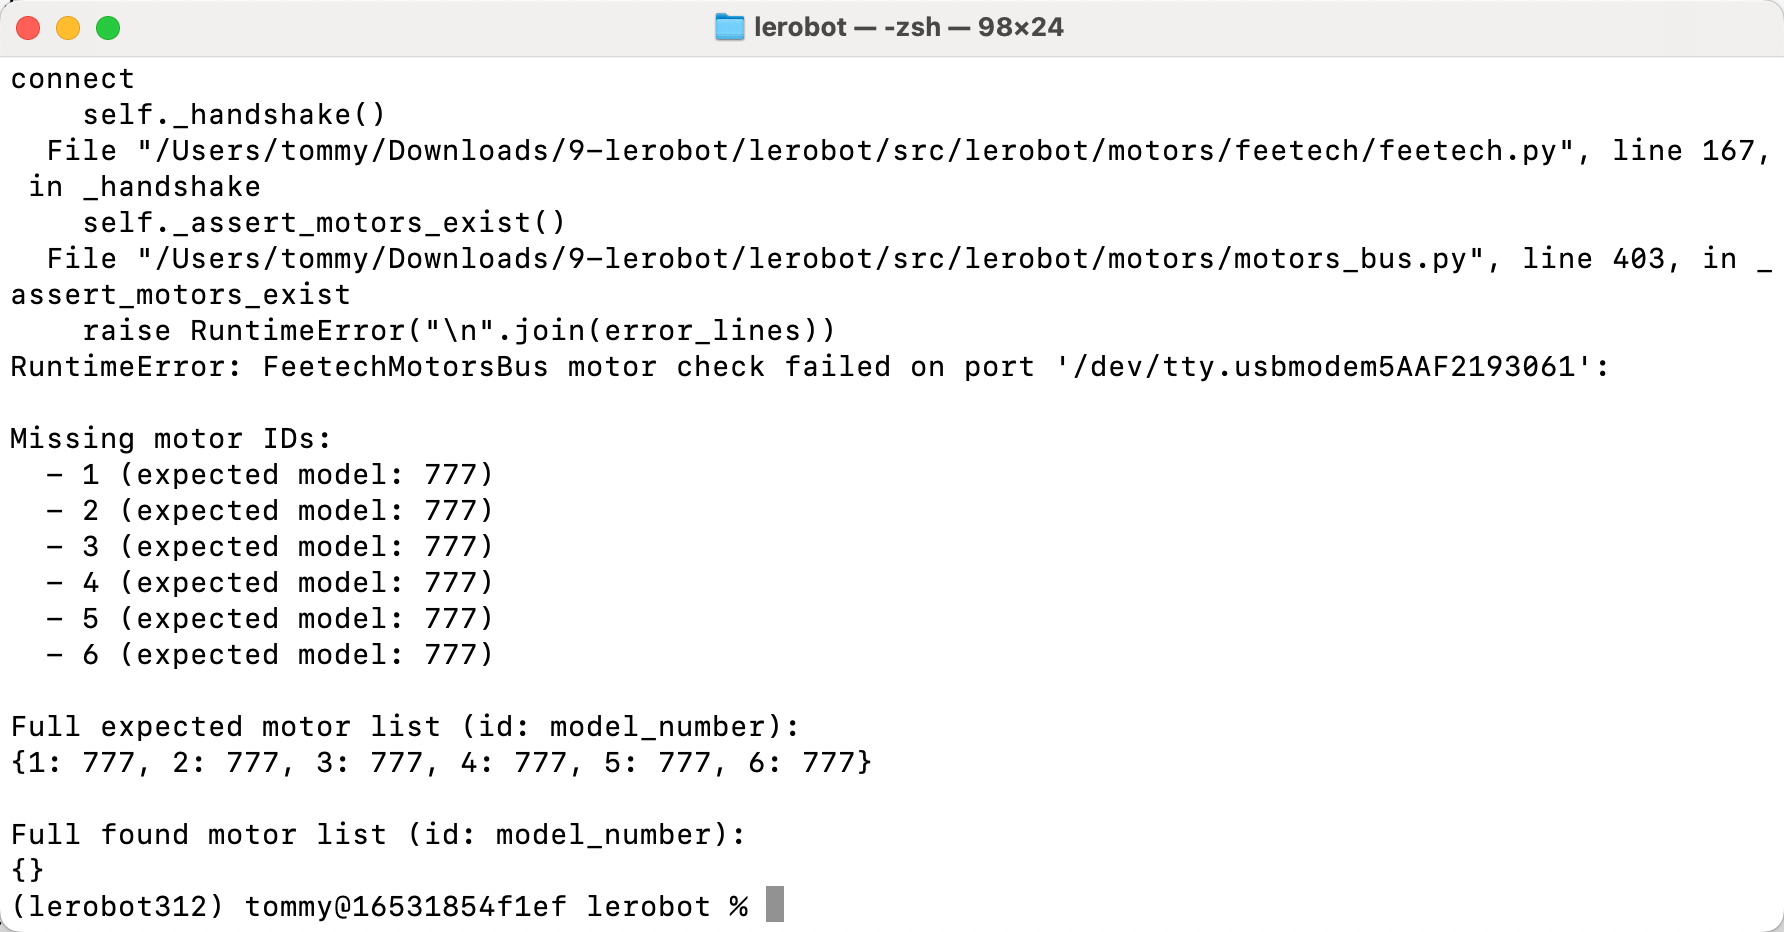
舵機電沒插