

第六步:回看、回放資料集
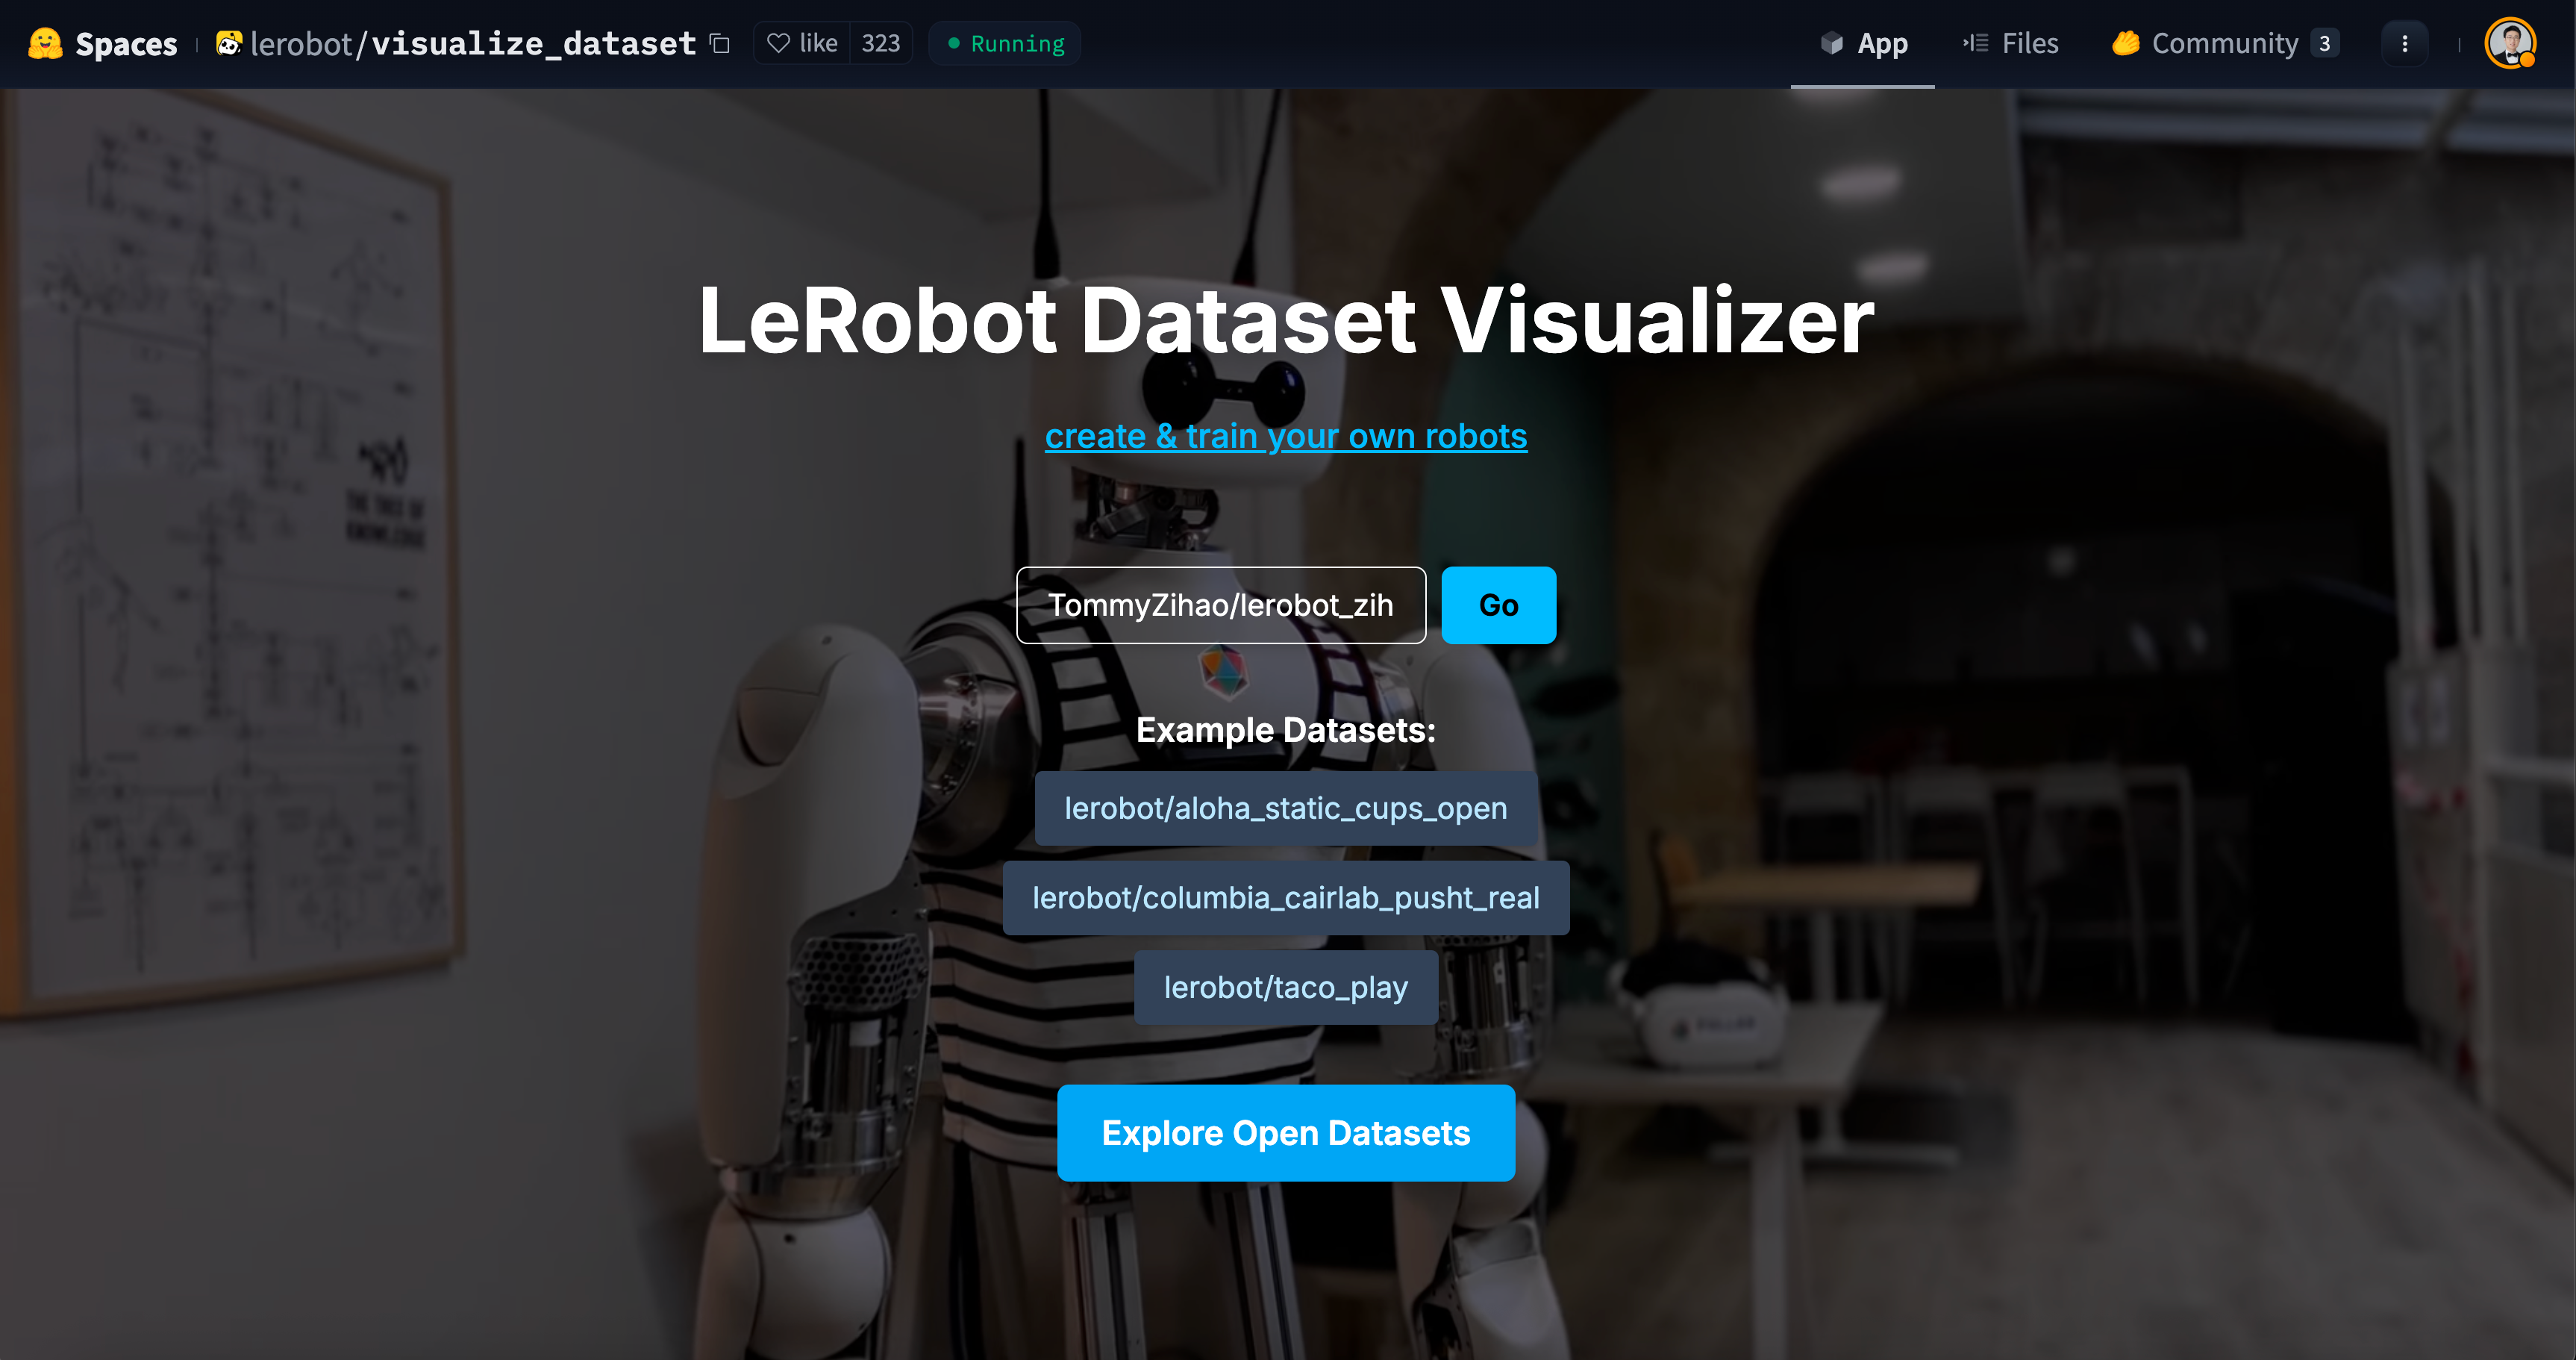
視覺化整個資料集
https://huggingface.co/spaces/lerobot/visualize_dataset
https://open.platform.io-ai.tech
輸入TommyZihao/lerobot_zihao_dataset_a,或者其他資料集
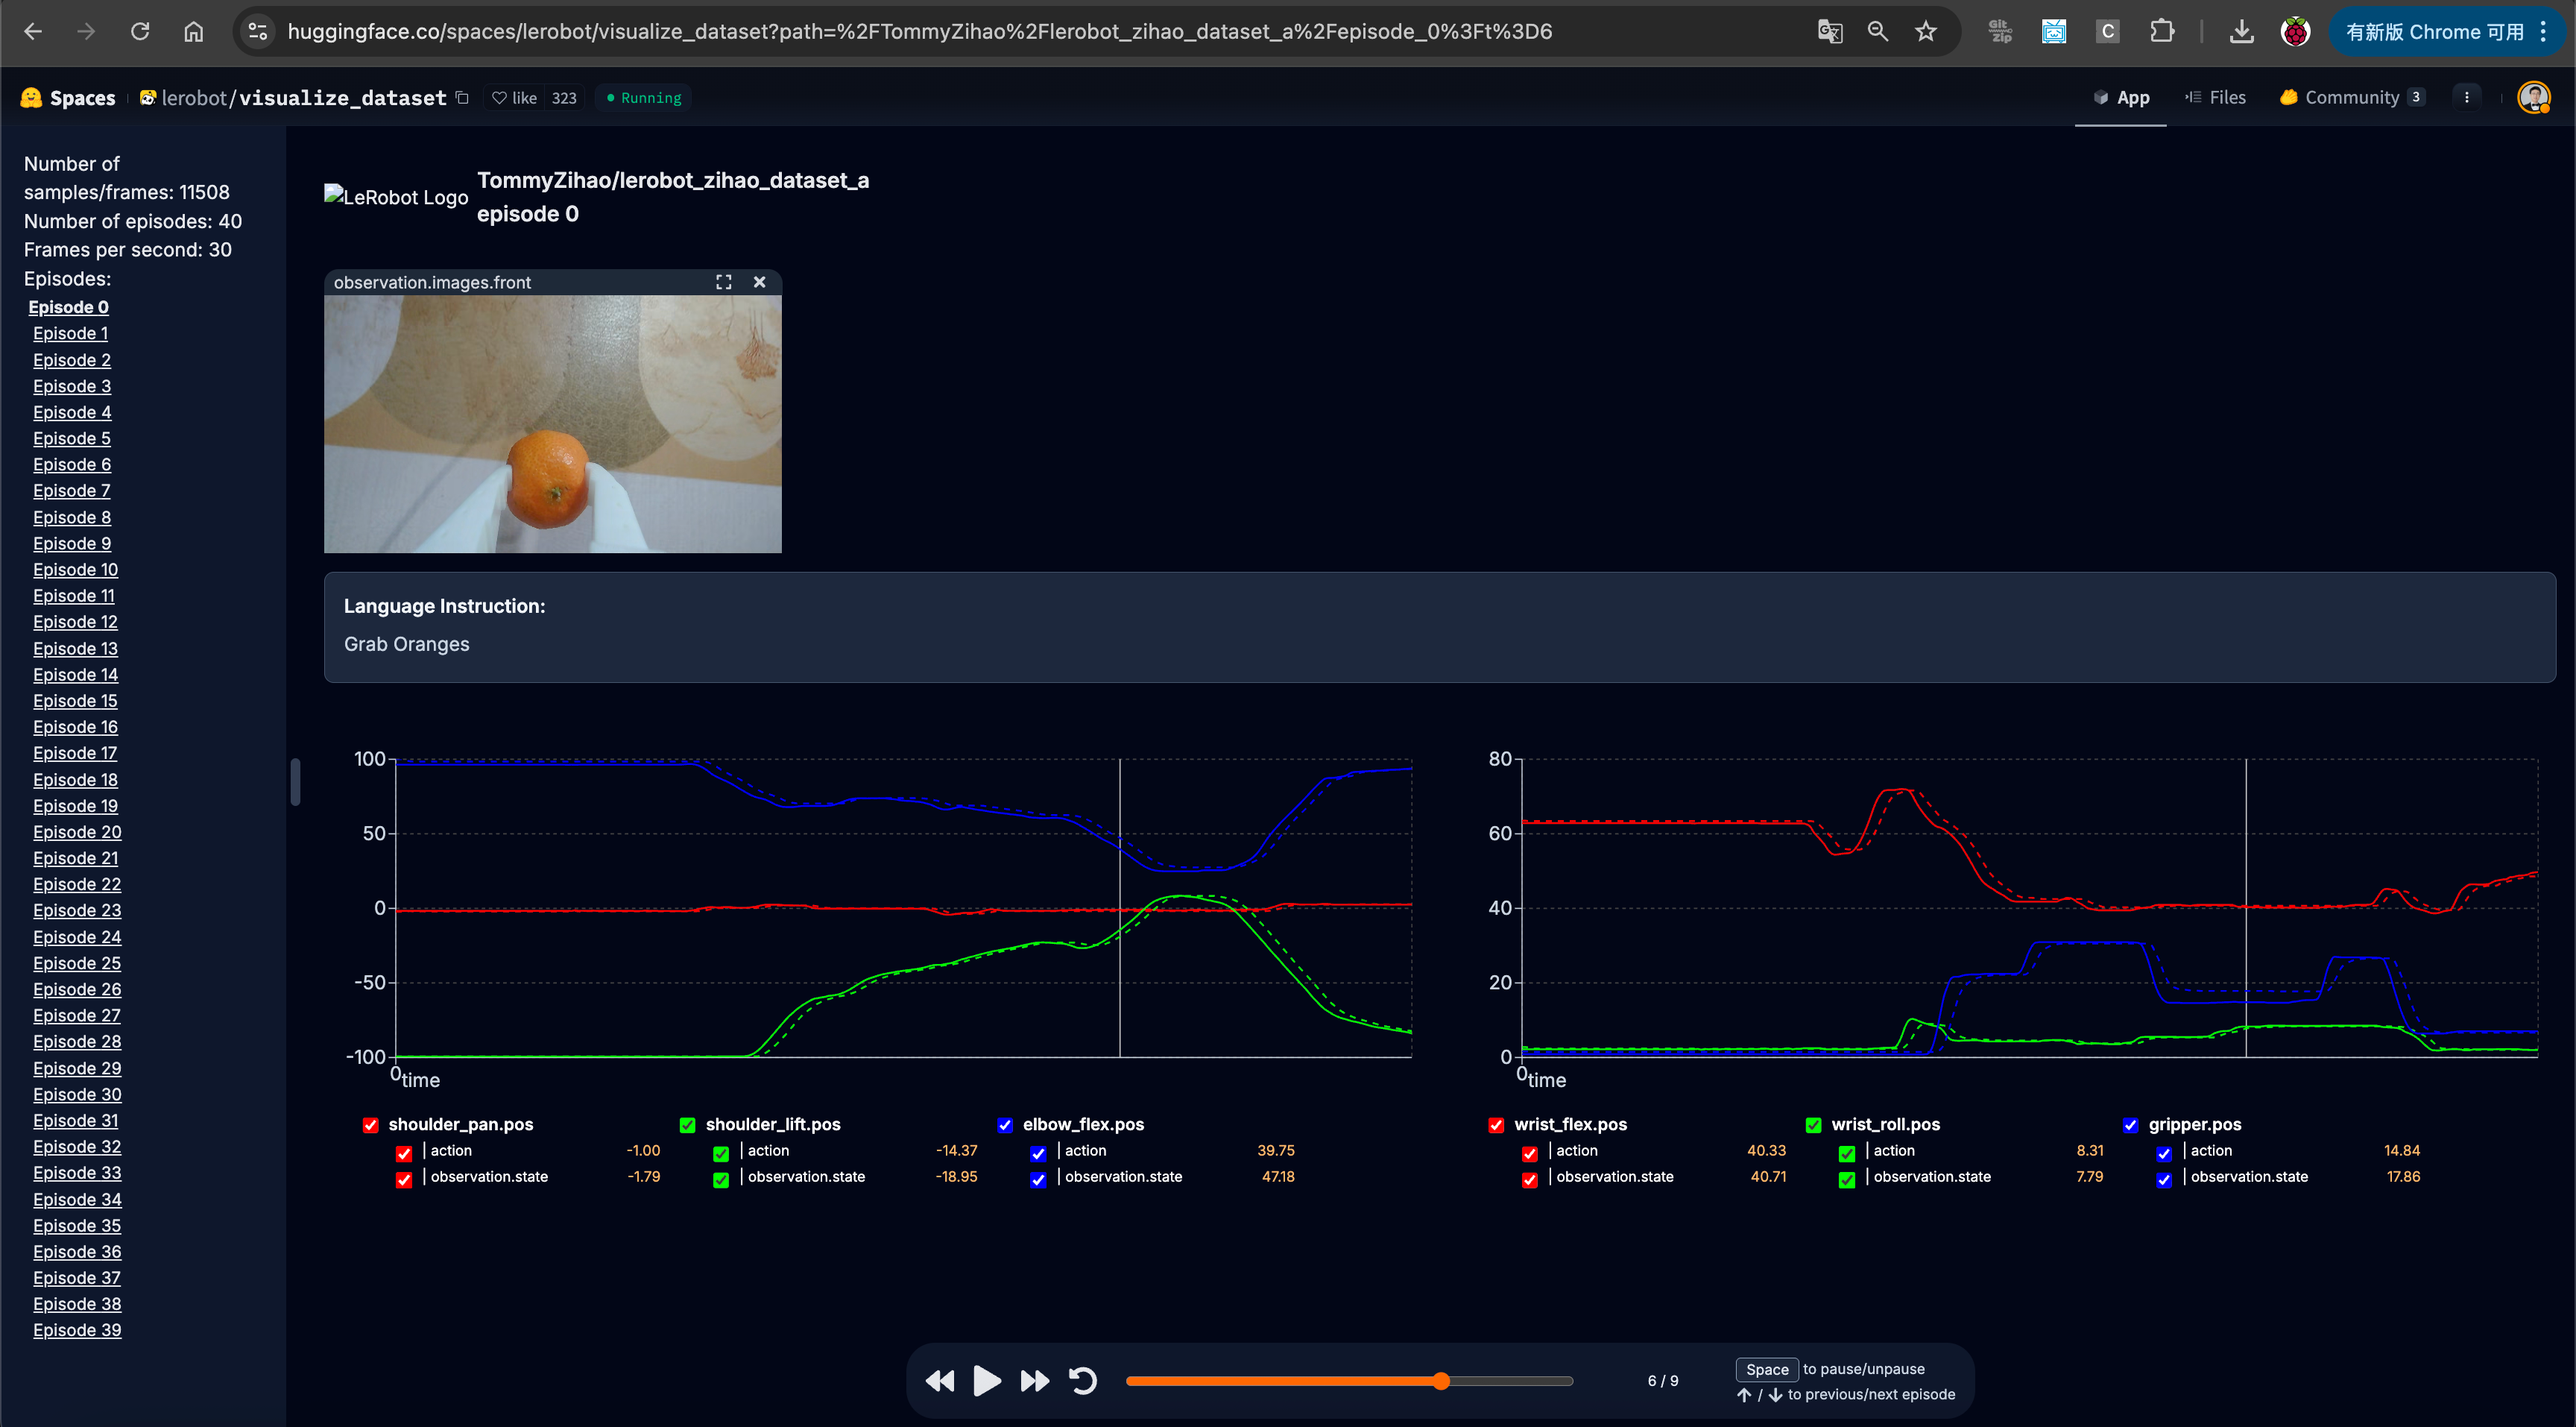
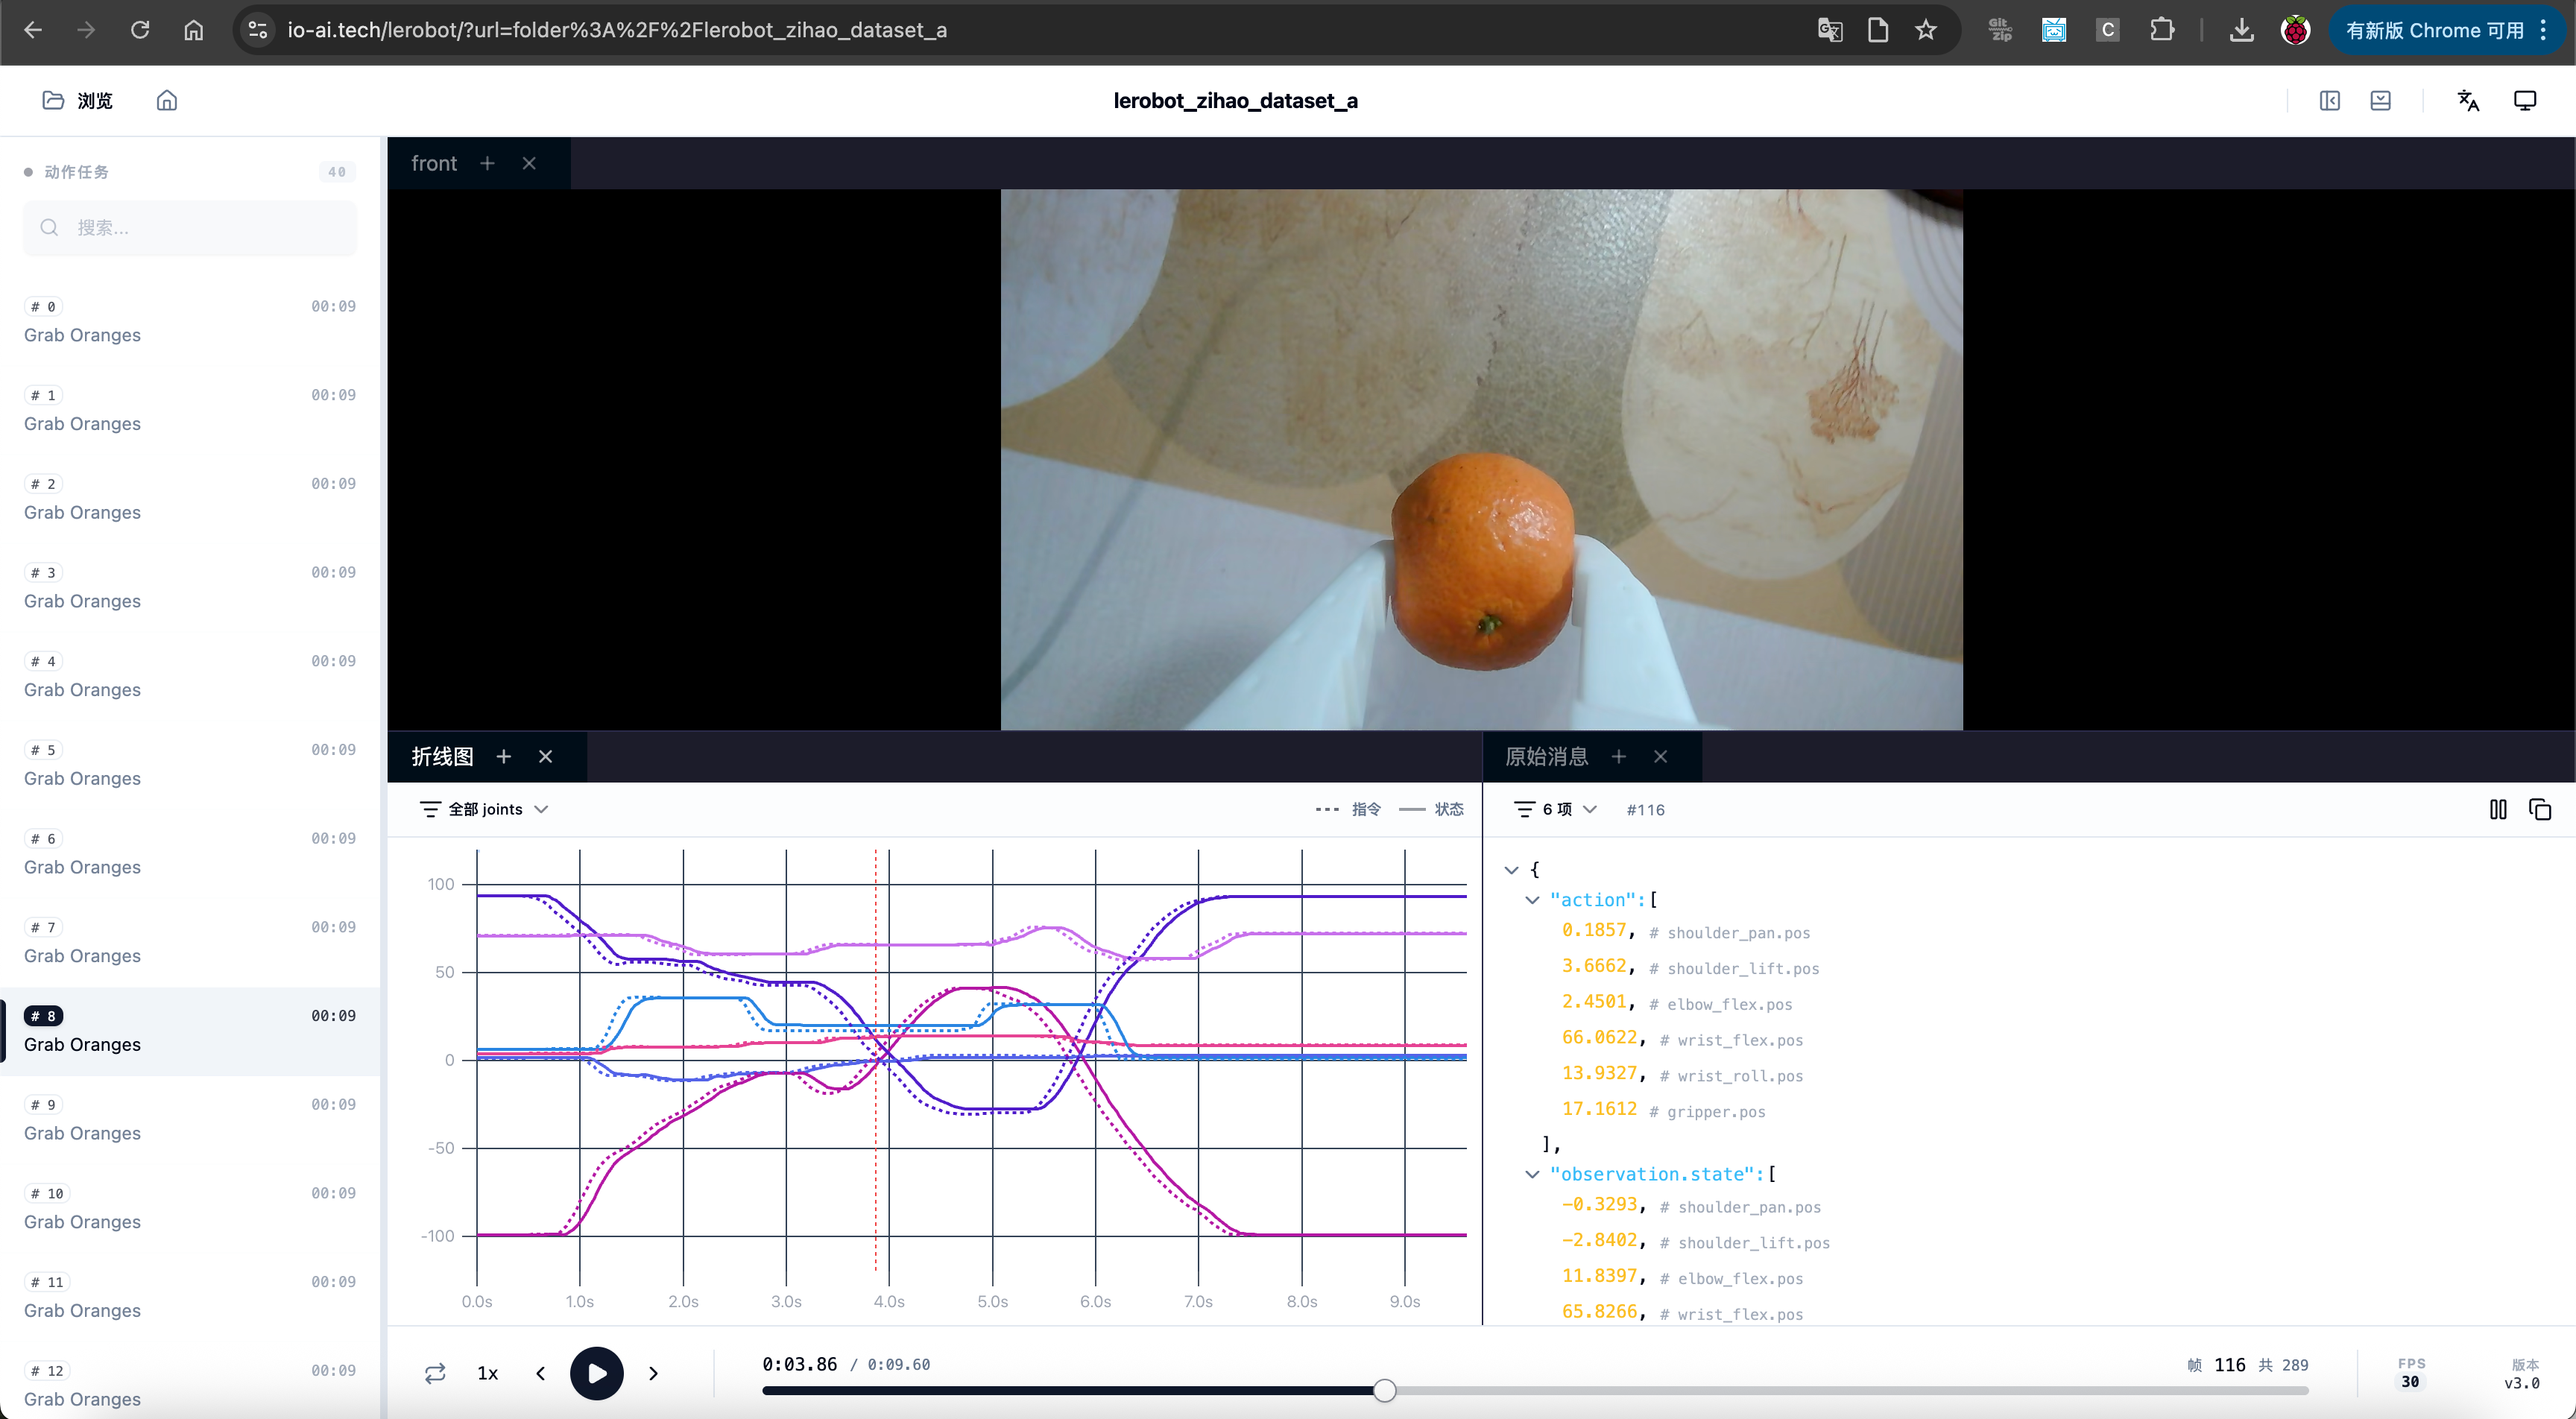
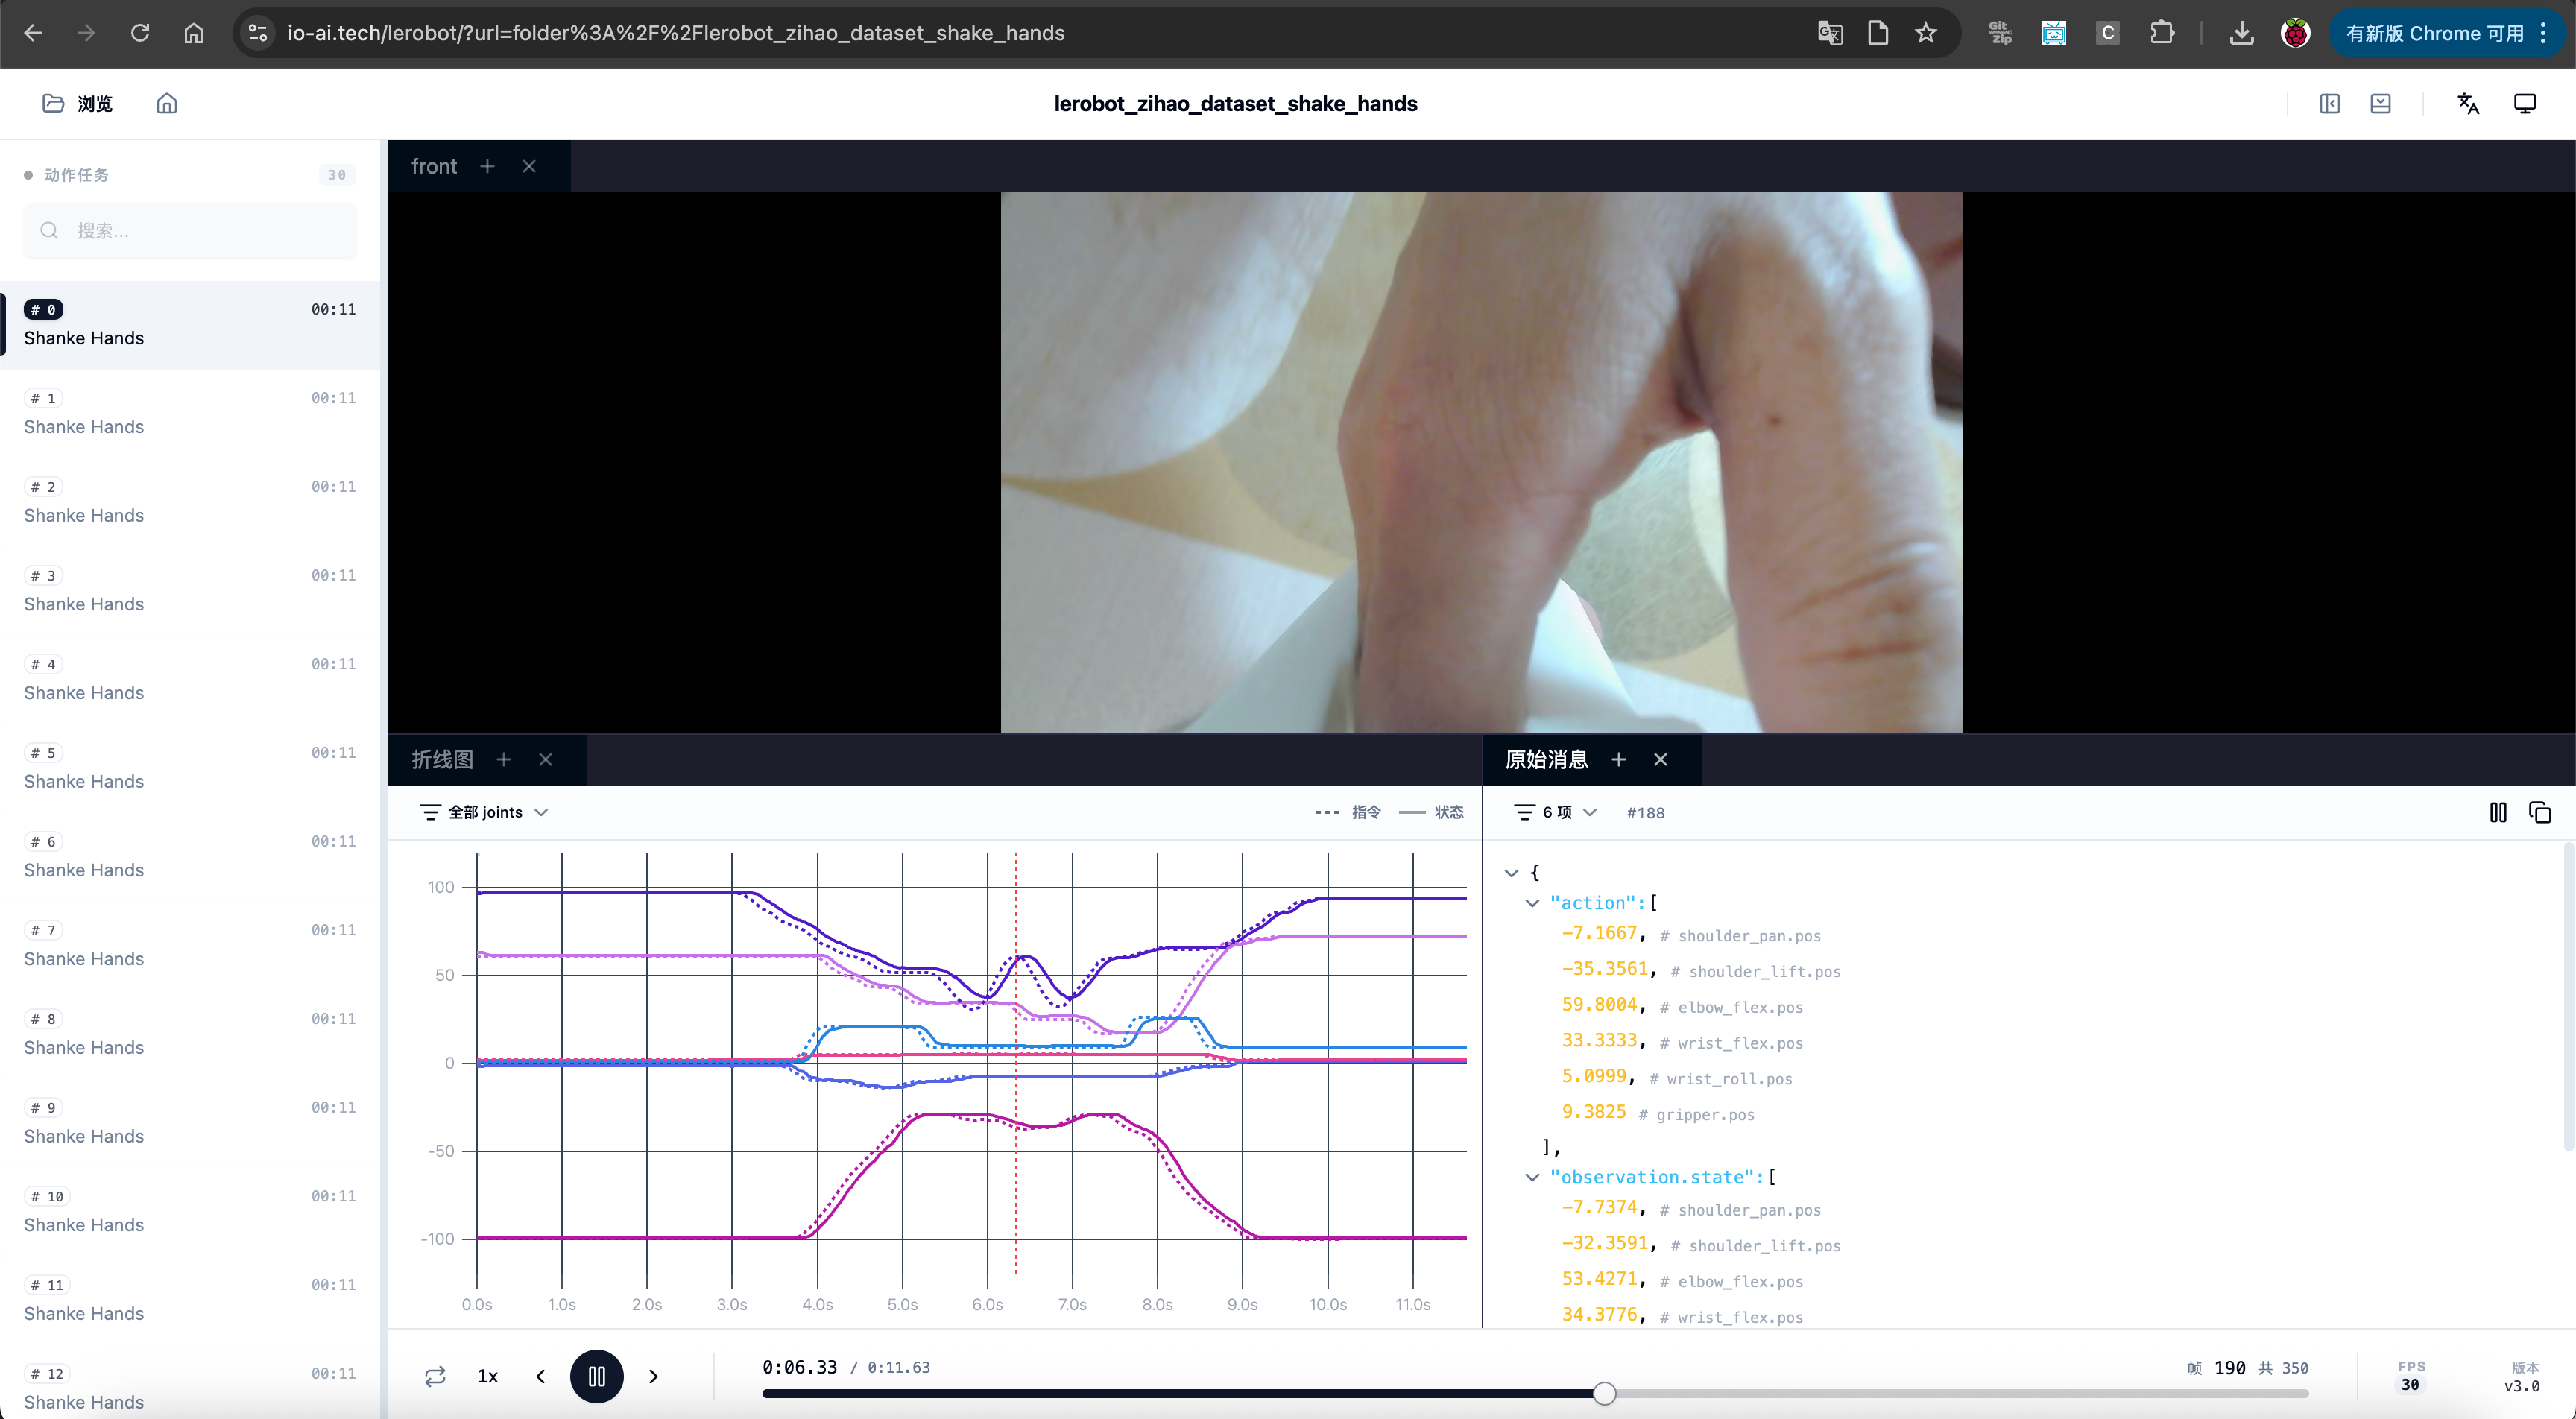
觀察:指令和狀態是不一致的,指令由主動臂Leader提供,狀態由從動臂Follower提供
視覺化檢視指定episode
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2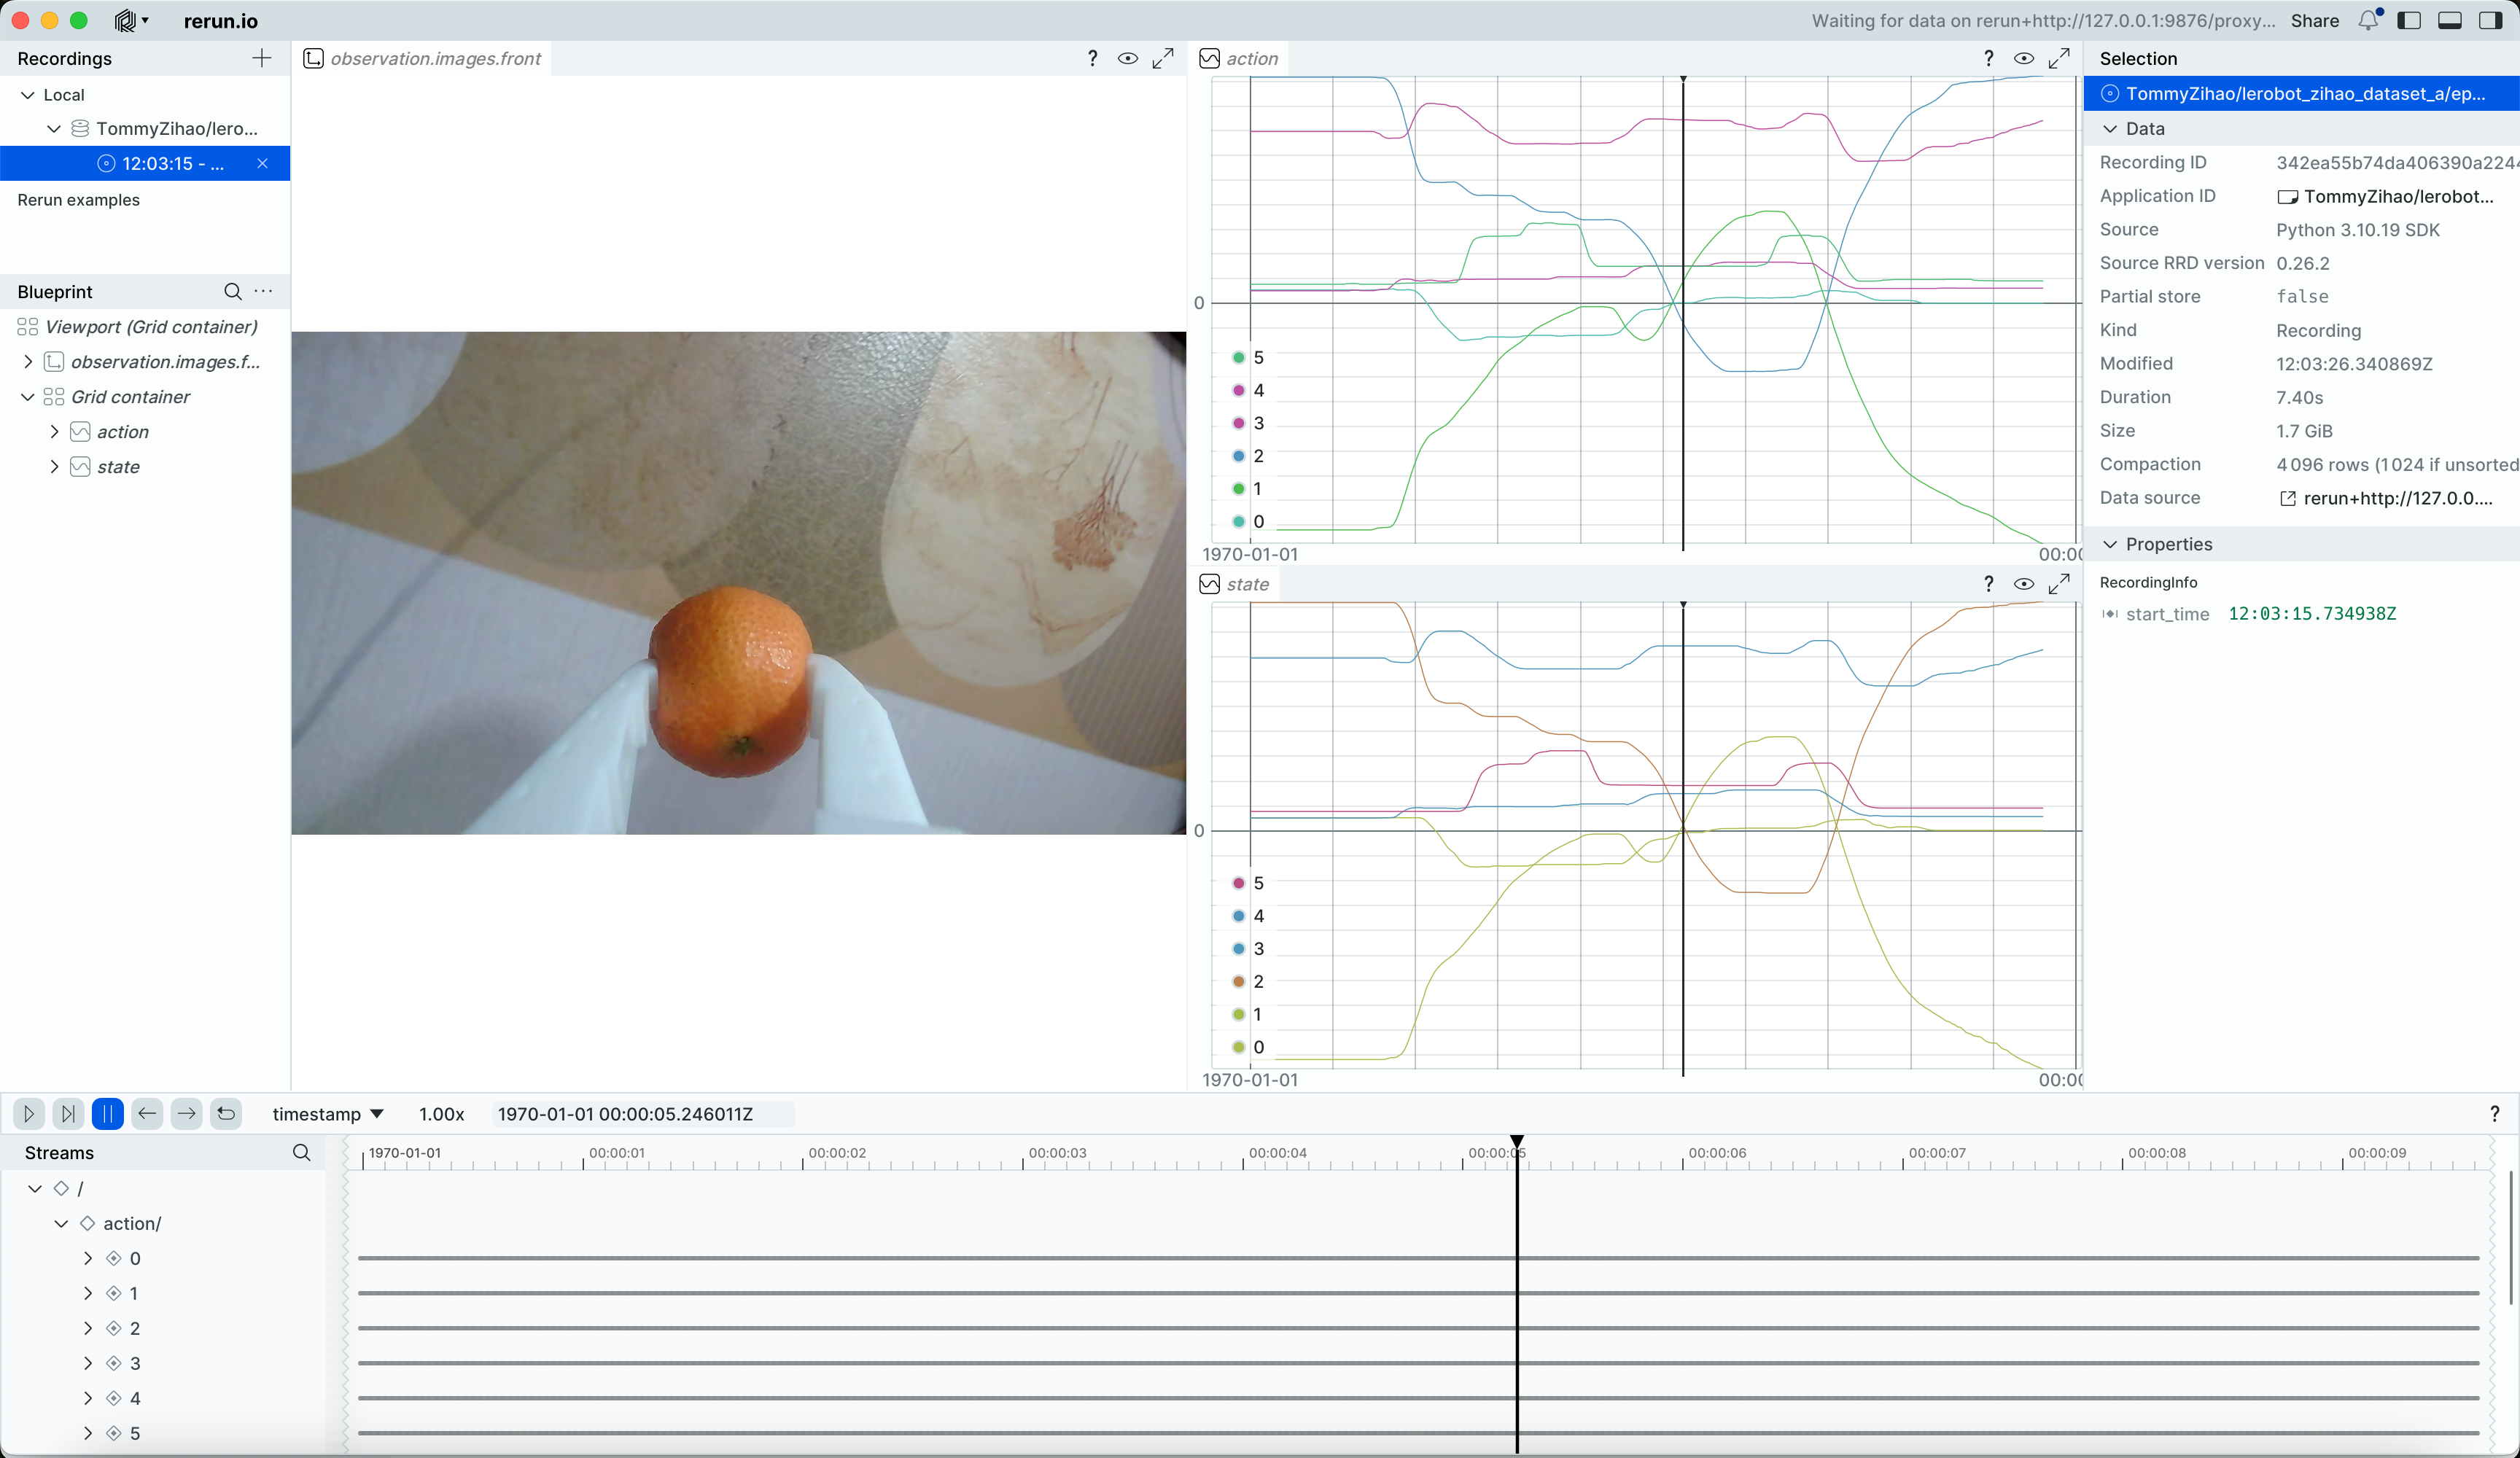
拖曳時間軸檢視任意時刻的攝影機畫面和伺服馬達位置
回放指定episode從動臂動作
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
--dataset.episode=2能聽到聲音Replaying episode,然後從動臂移動,回放重現指定episode的動作
其實到這裡,已經能唬住很多外行了,不是嗎