

Etapa 6: Visualizar e reproduzir um dataset
Visualizar o Conjunto de Dados Inteiro
https://huggingface.co/spaces/lerobot/visualize_dataset
https://open.platform.io-ai.tech
Digite TommyZihao/lerobot_zihao_dataset_a, ou outro conjunto de dados
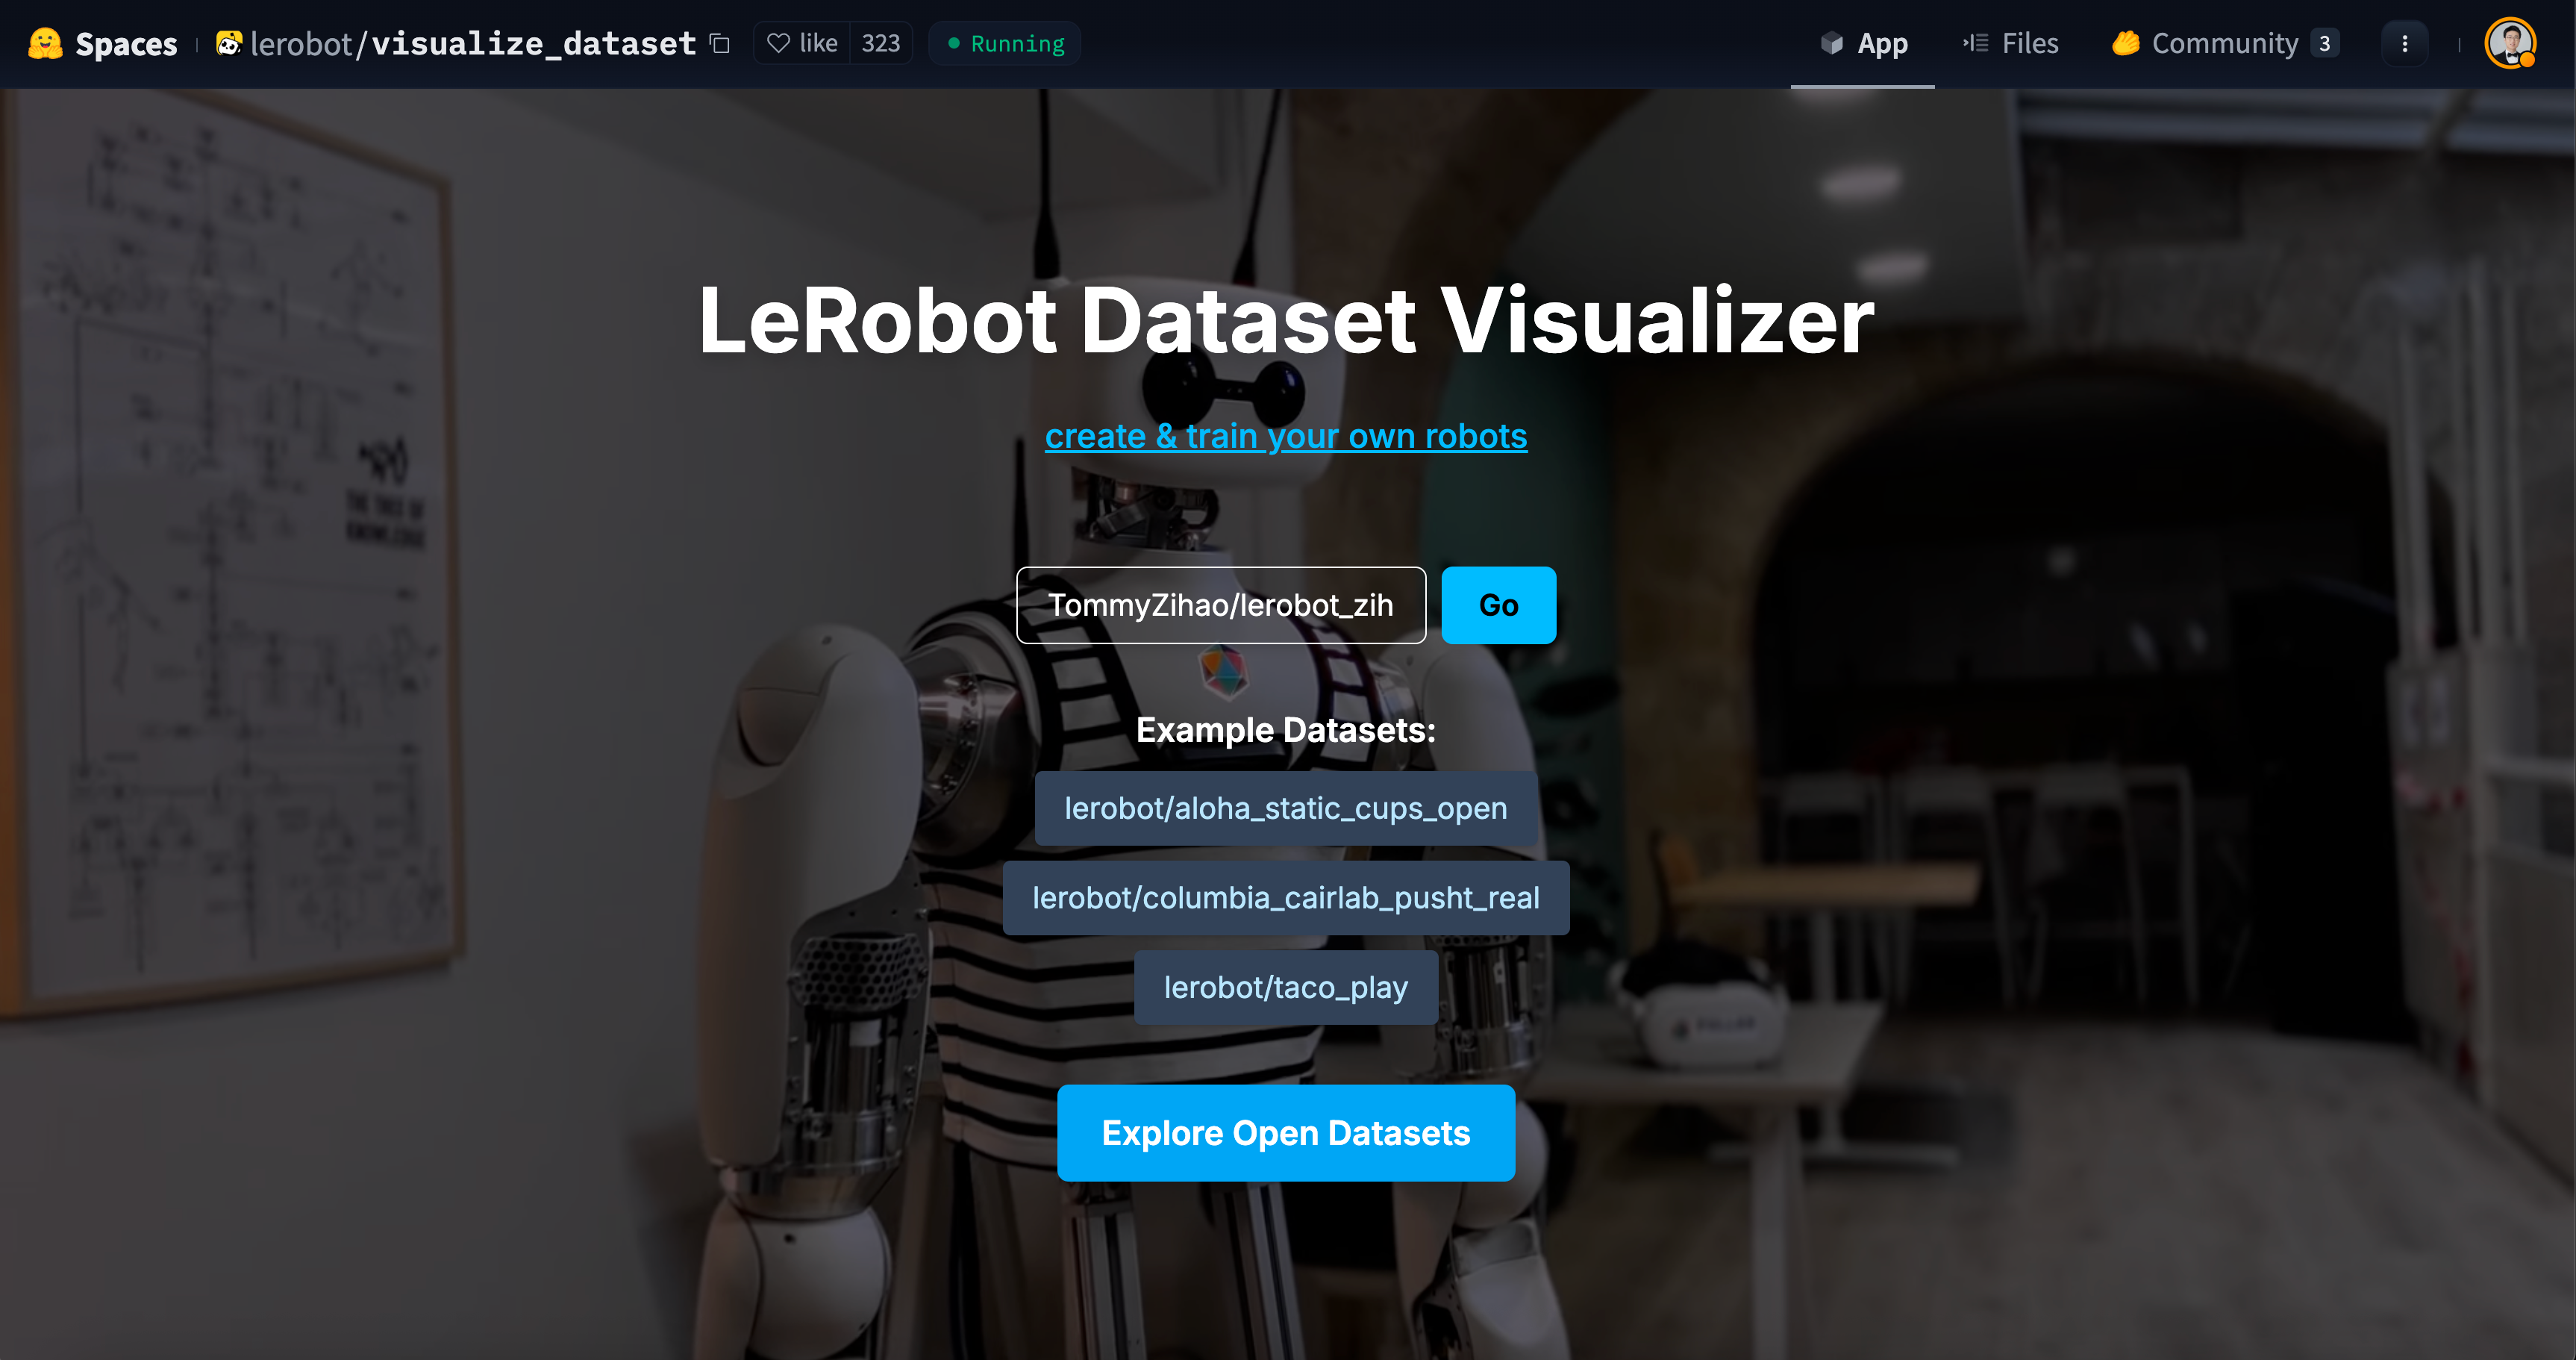
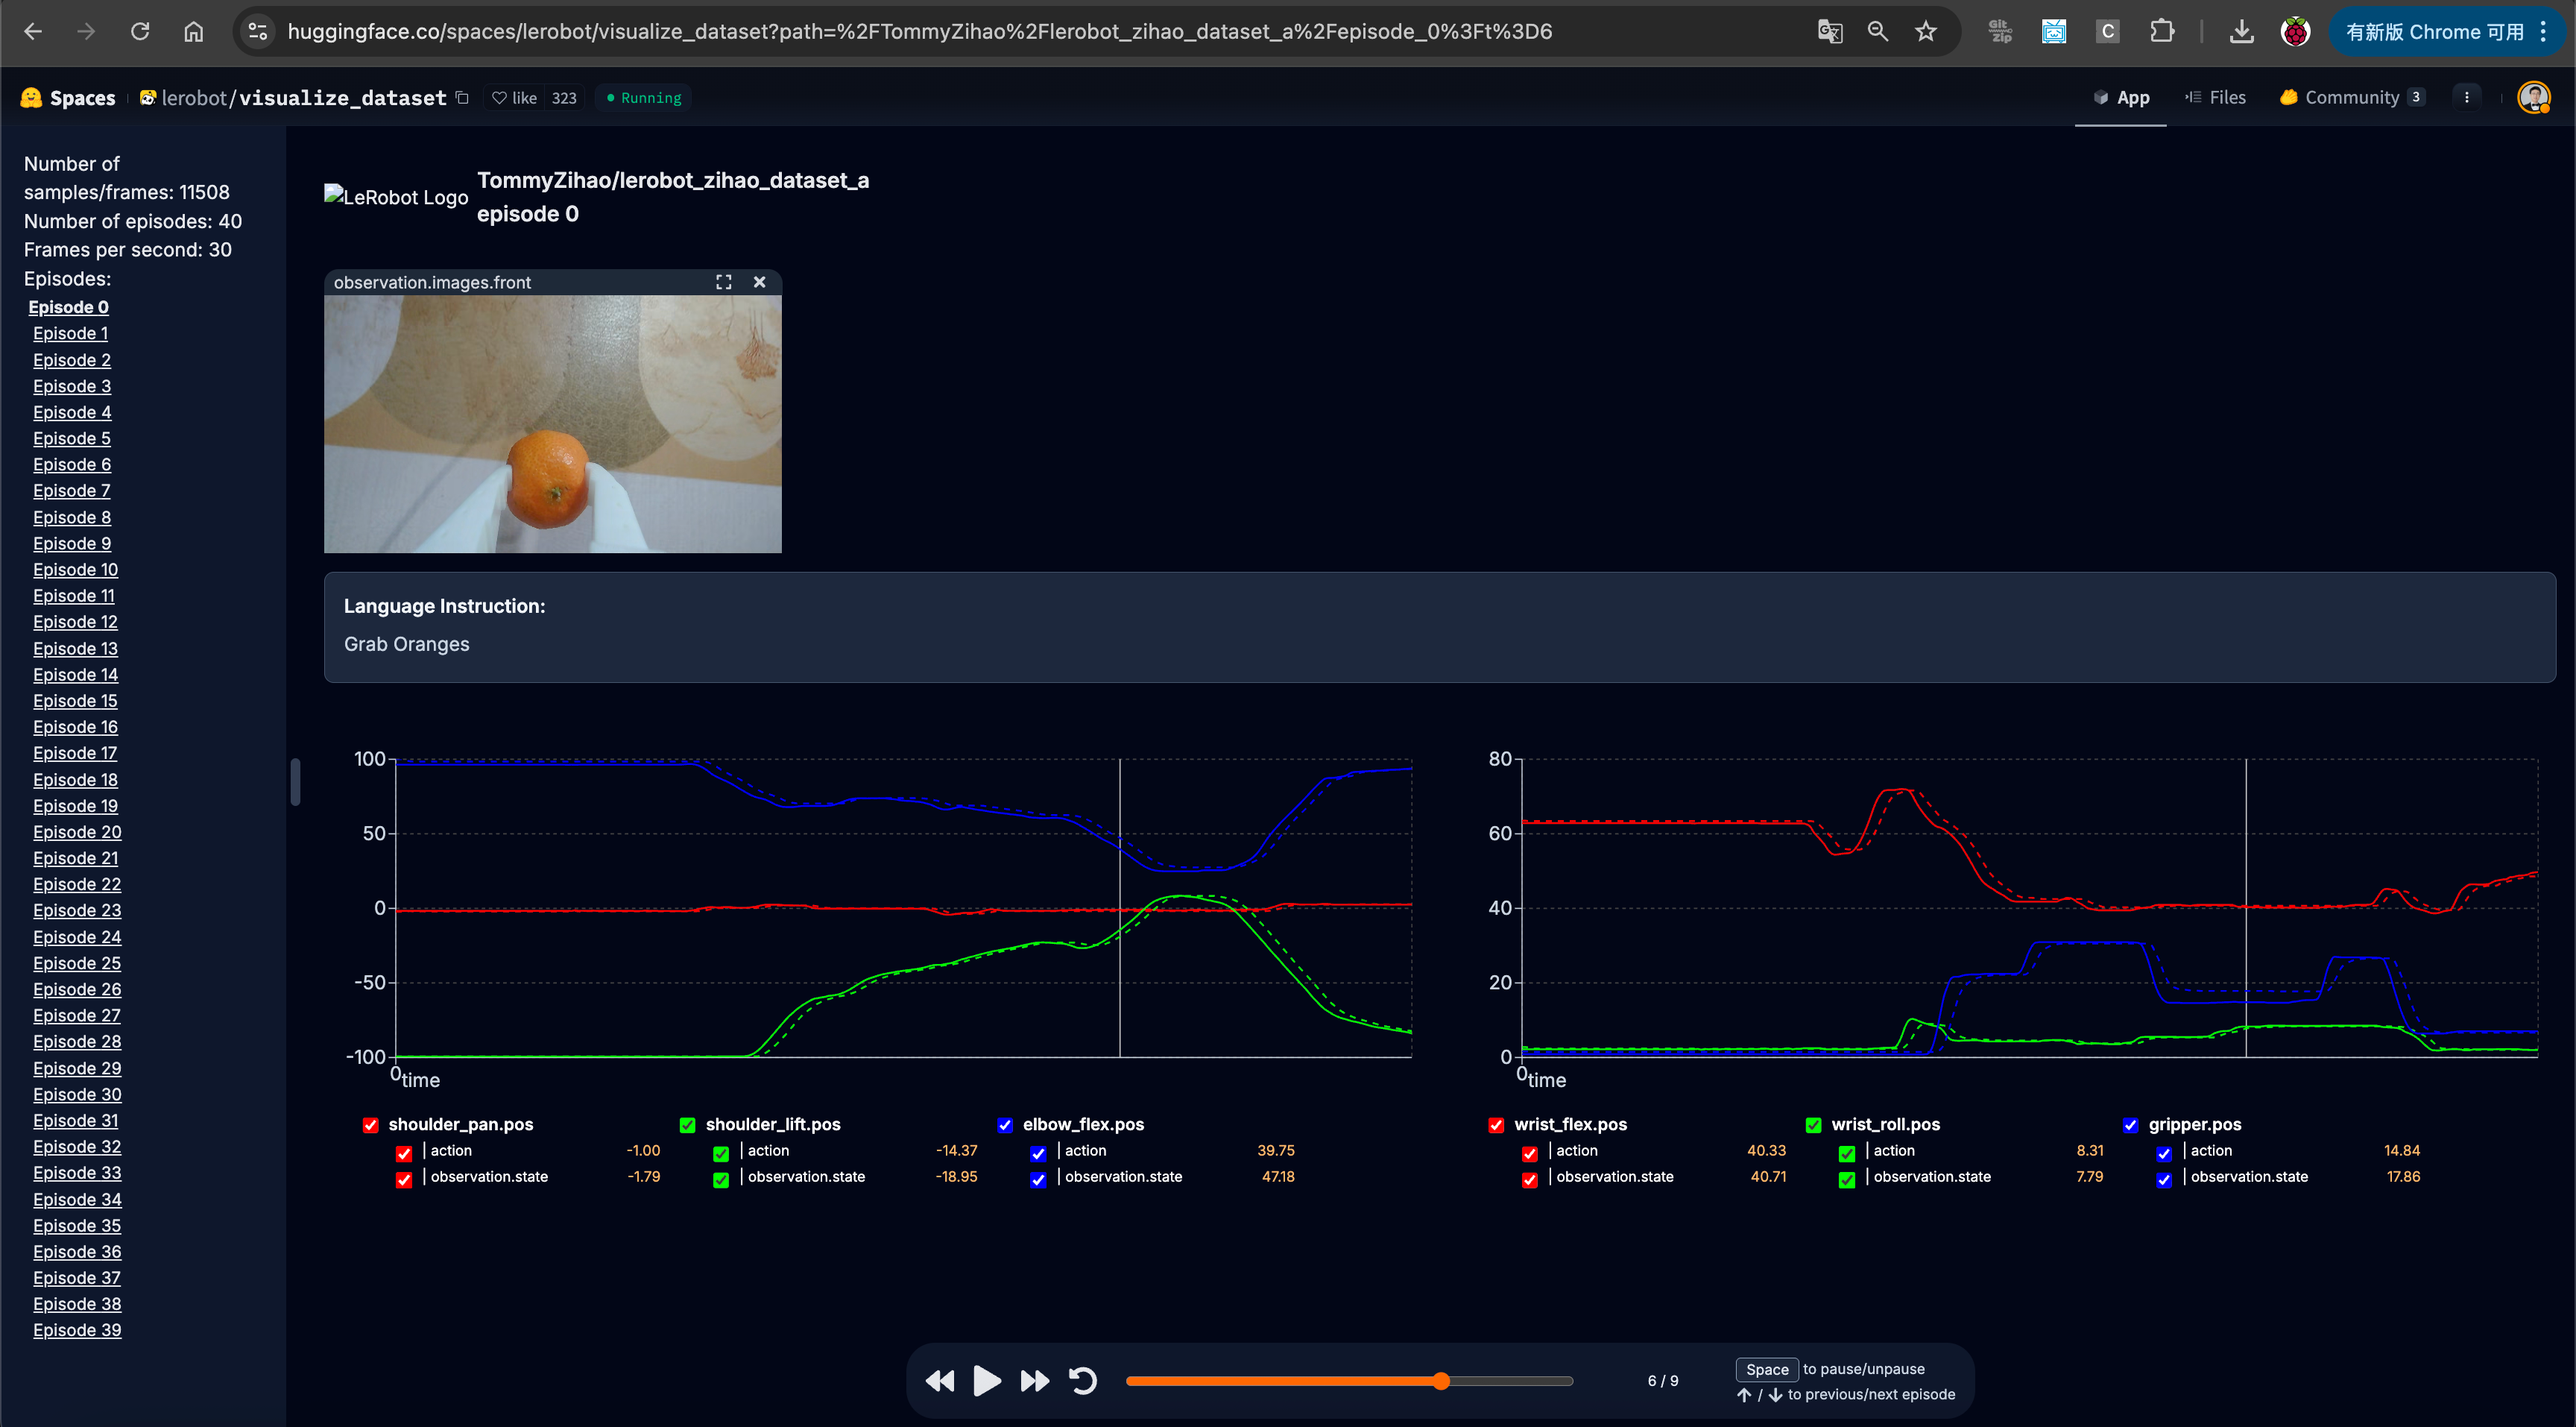
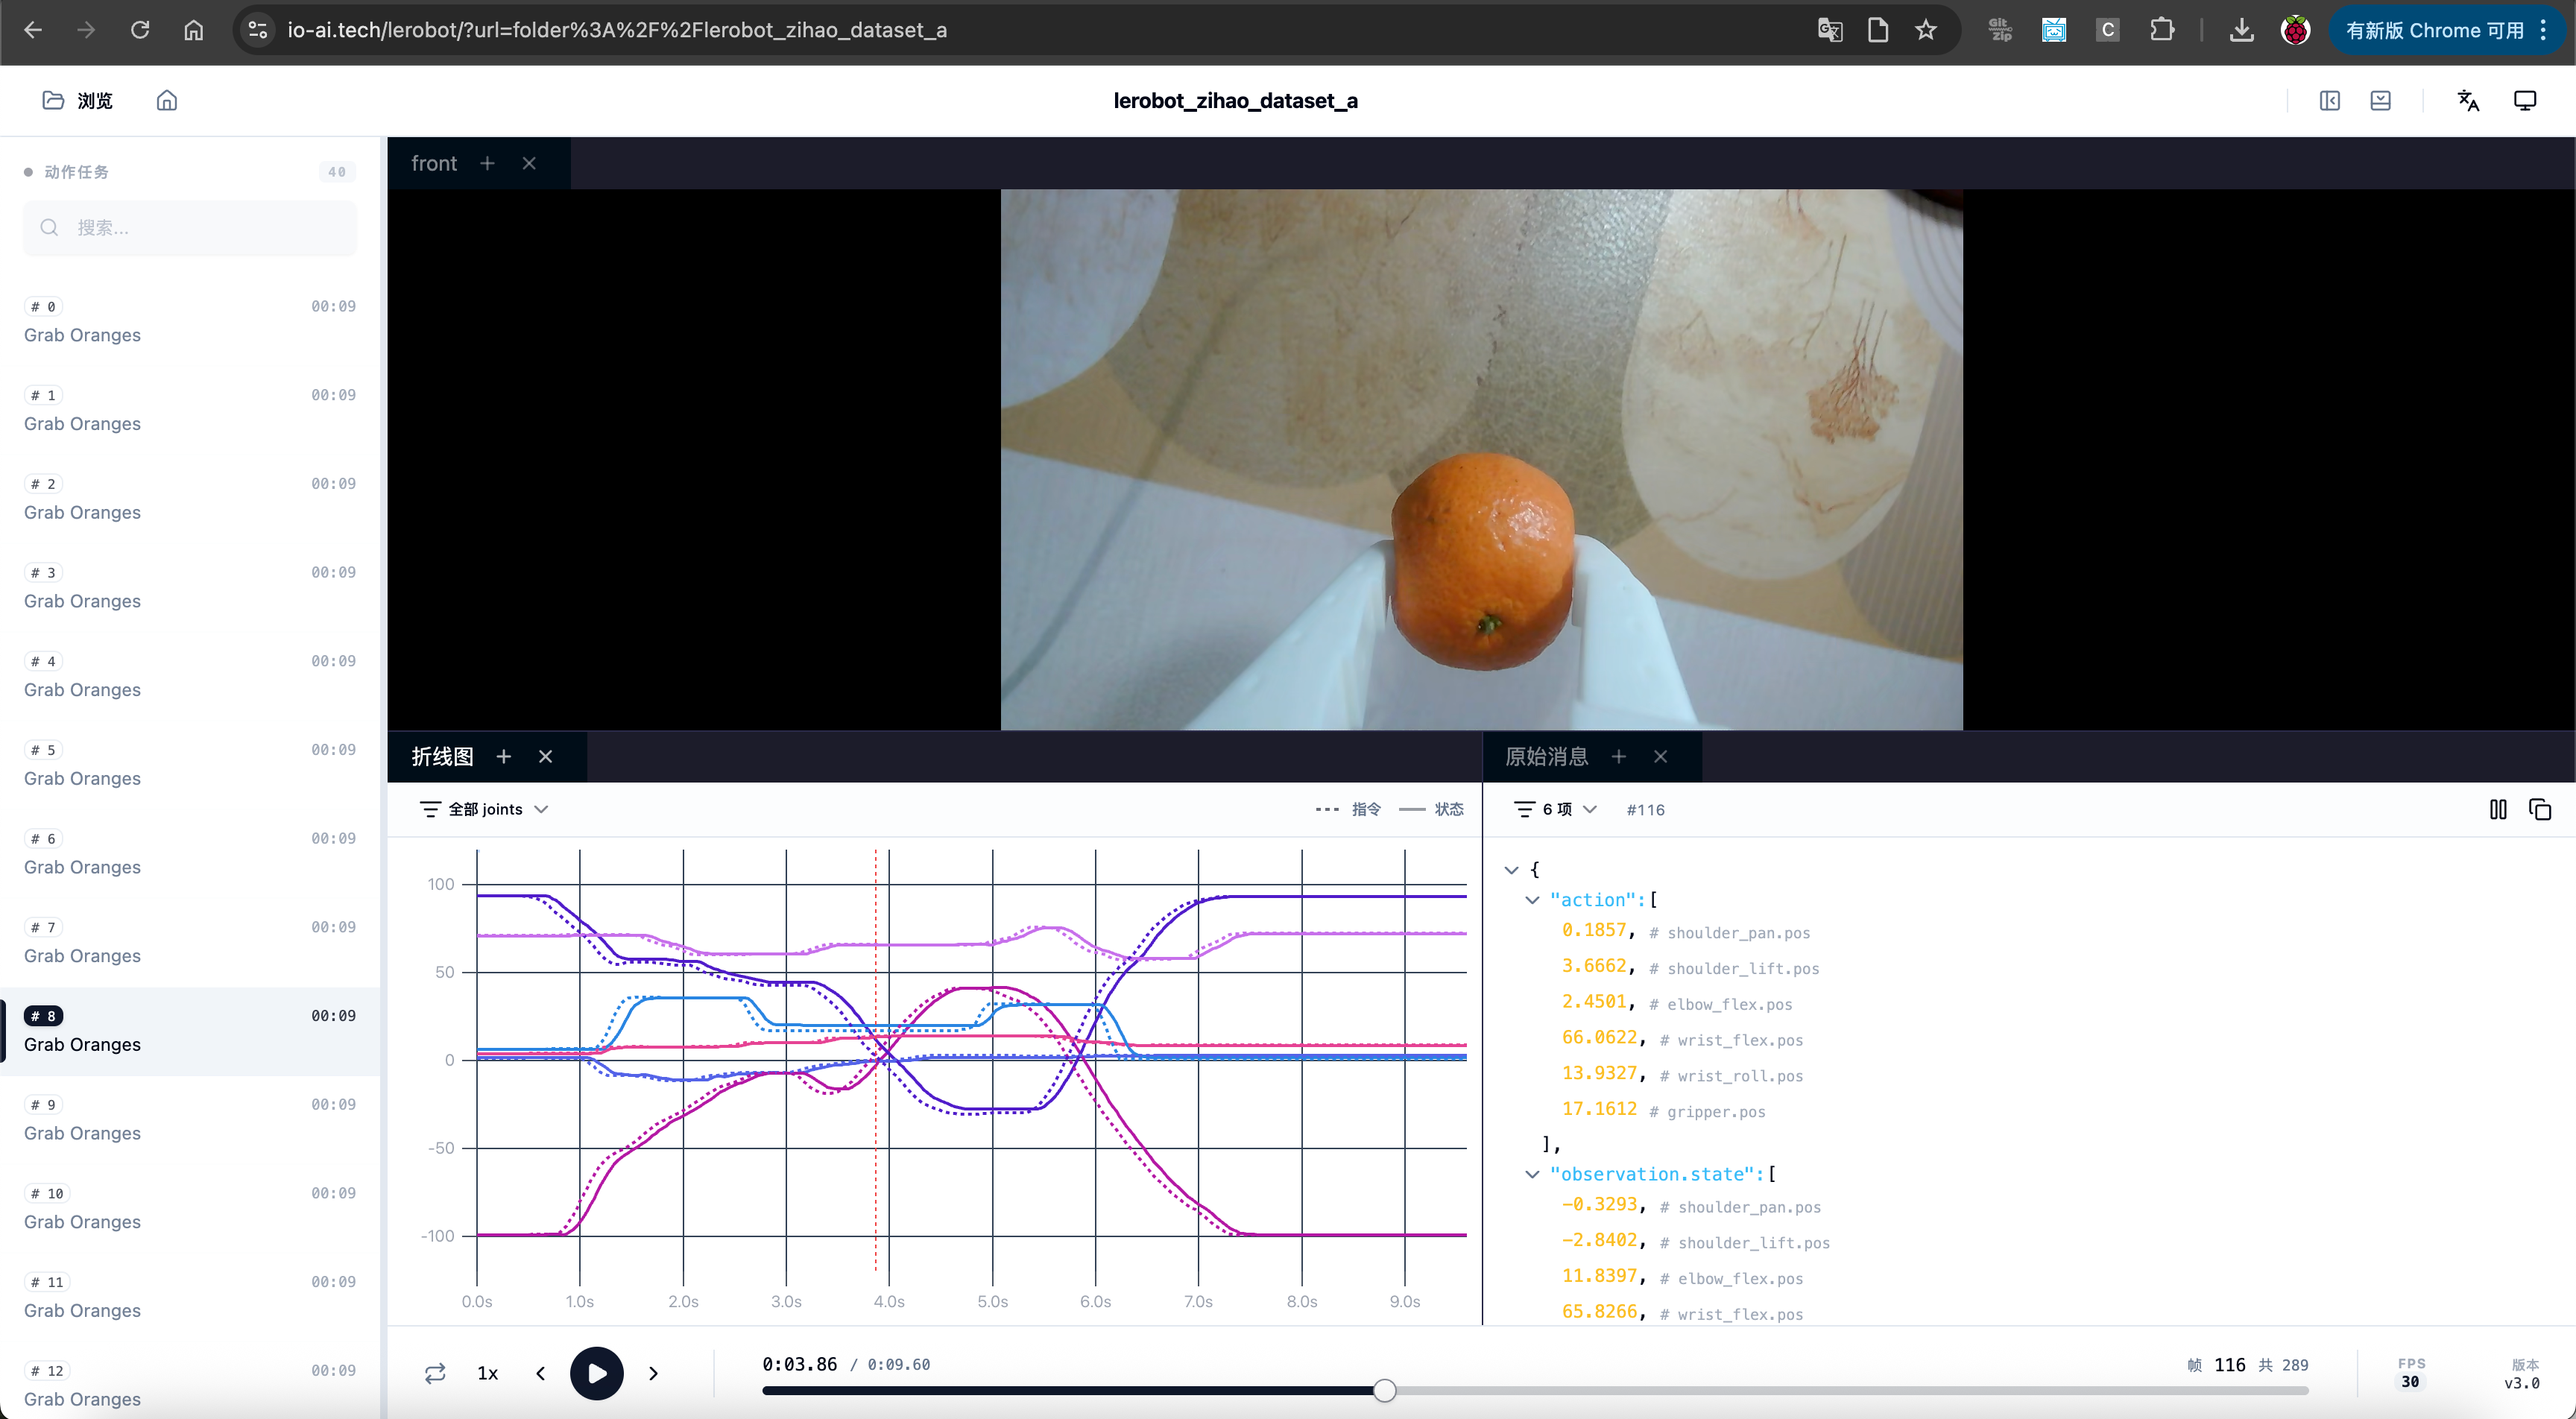
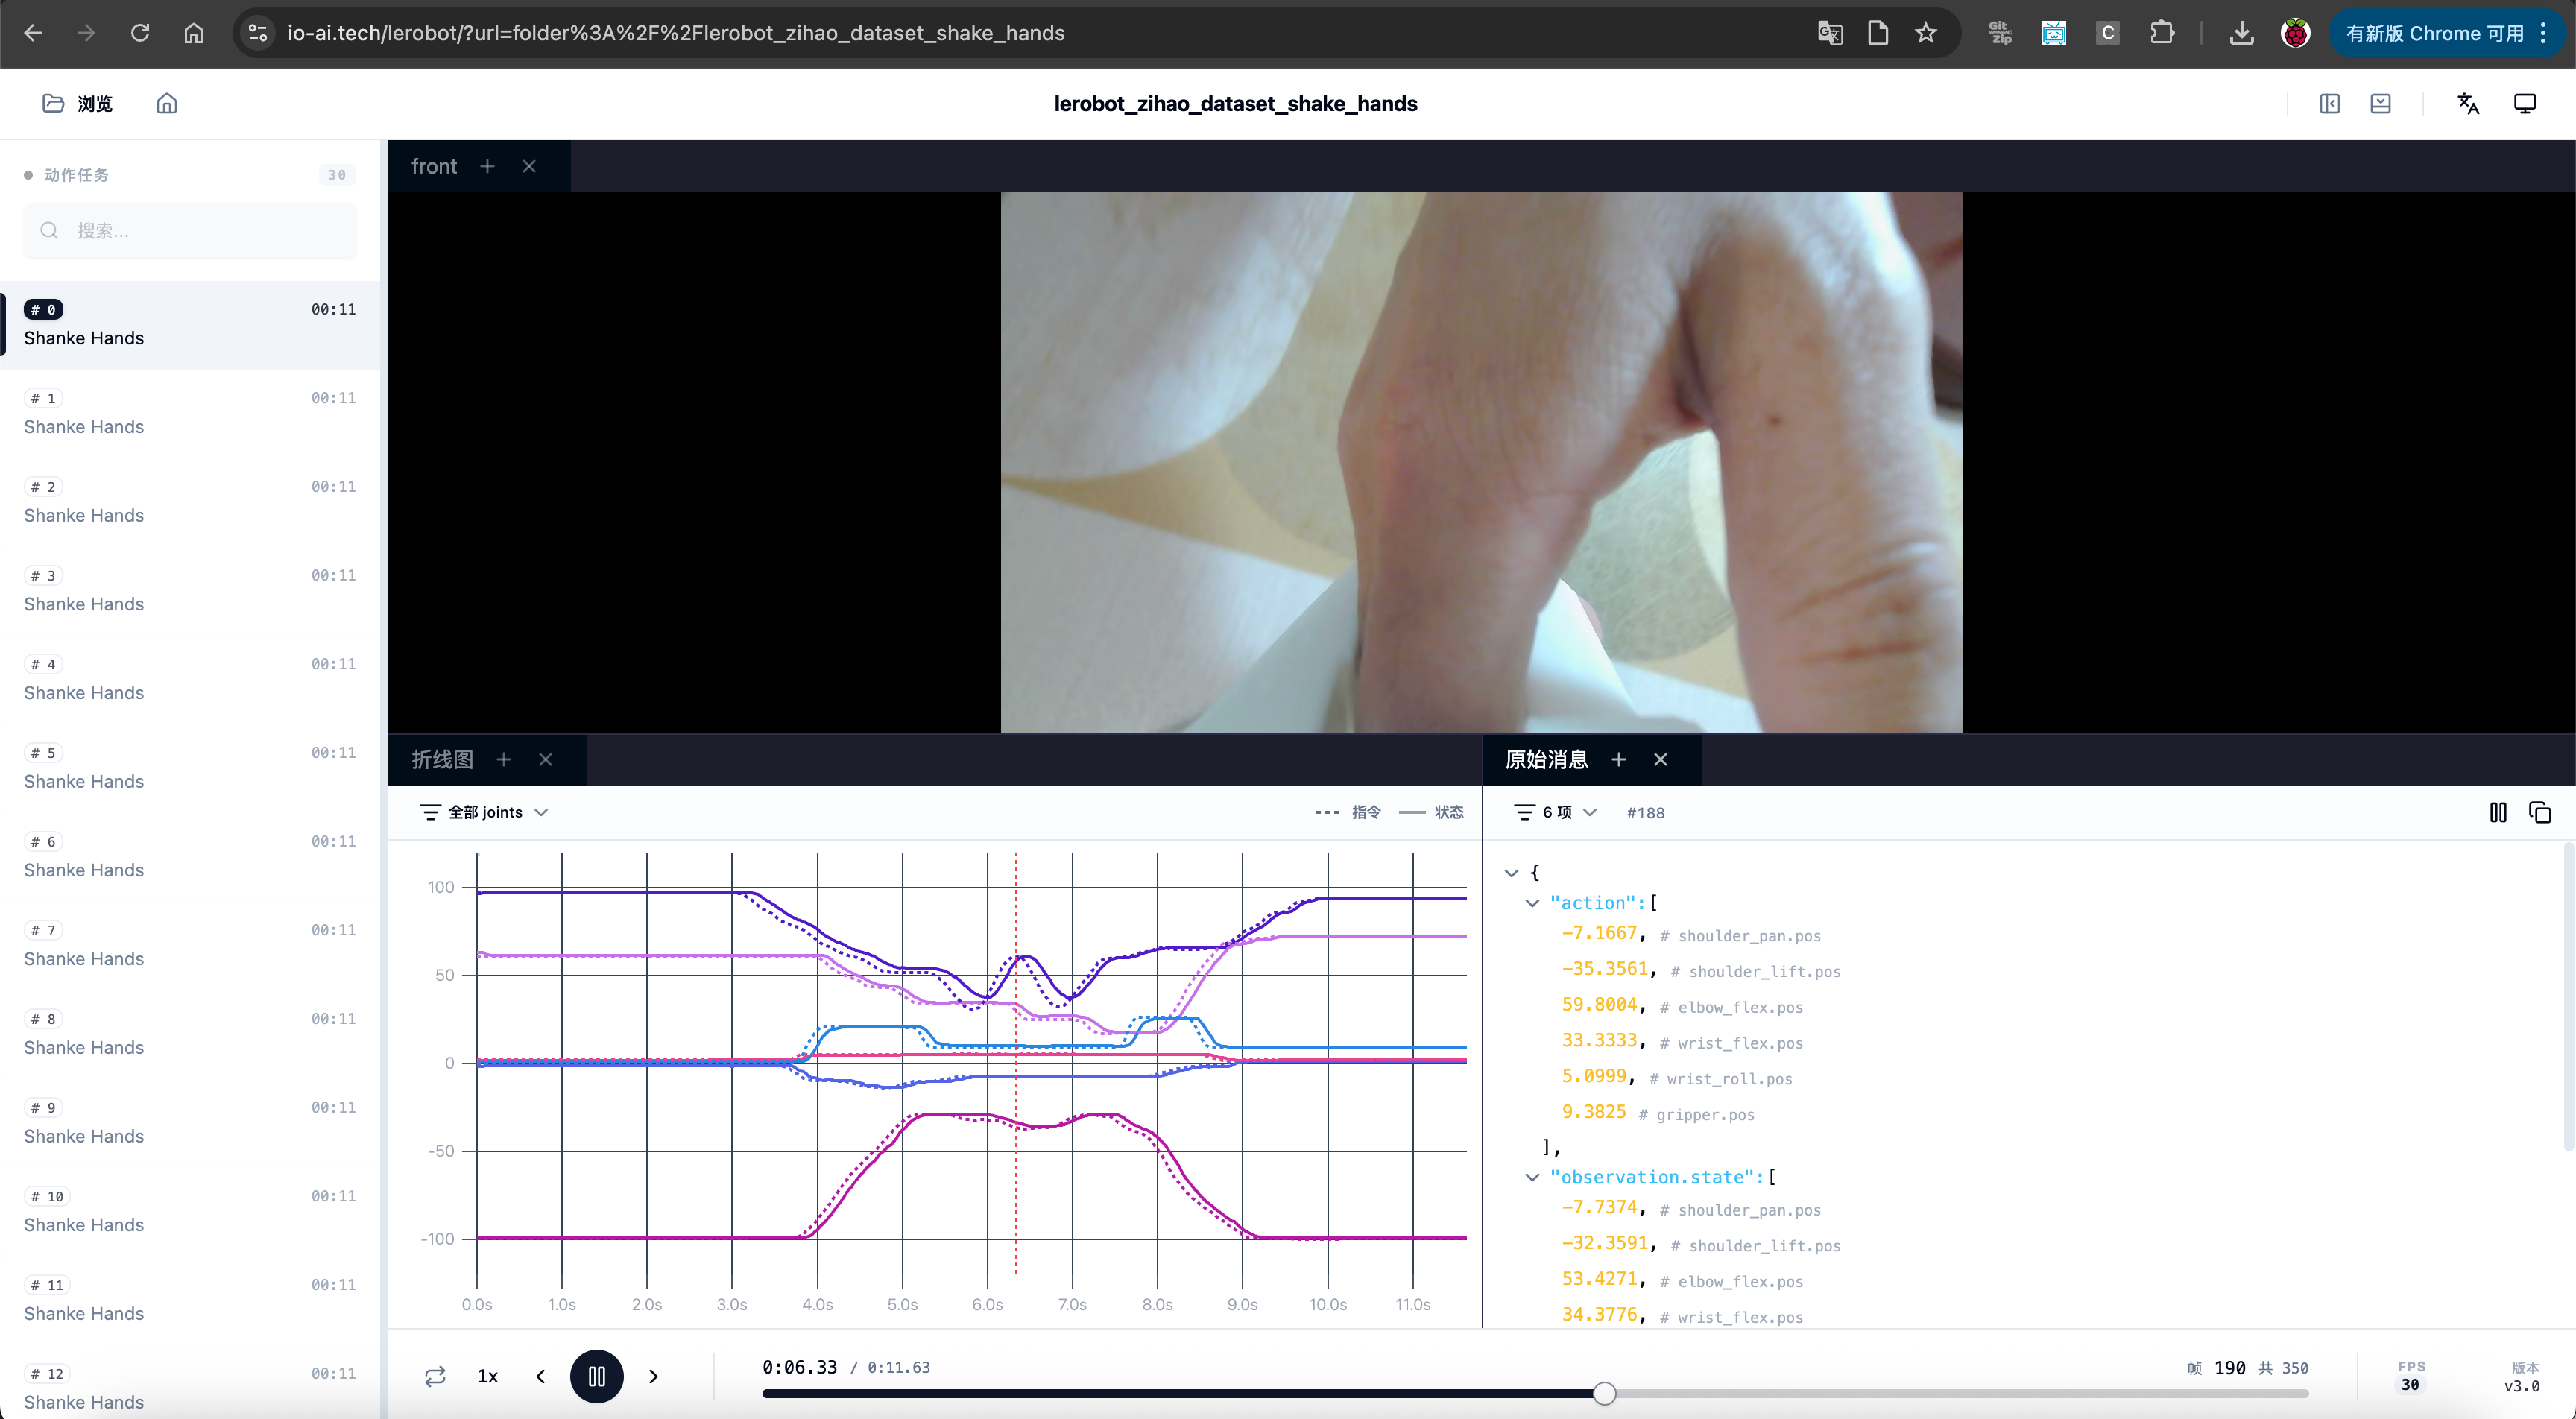
Observação: o comando e o estado não são a mesma coisa — o comando é fornecido pelo braço Leader, e o estado é fornecido pelo braço Follower
Visualizar um Episódio Específico
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2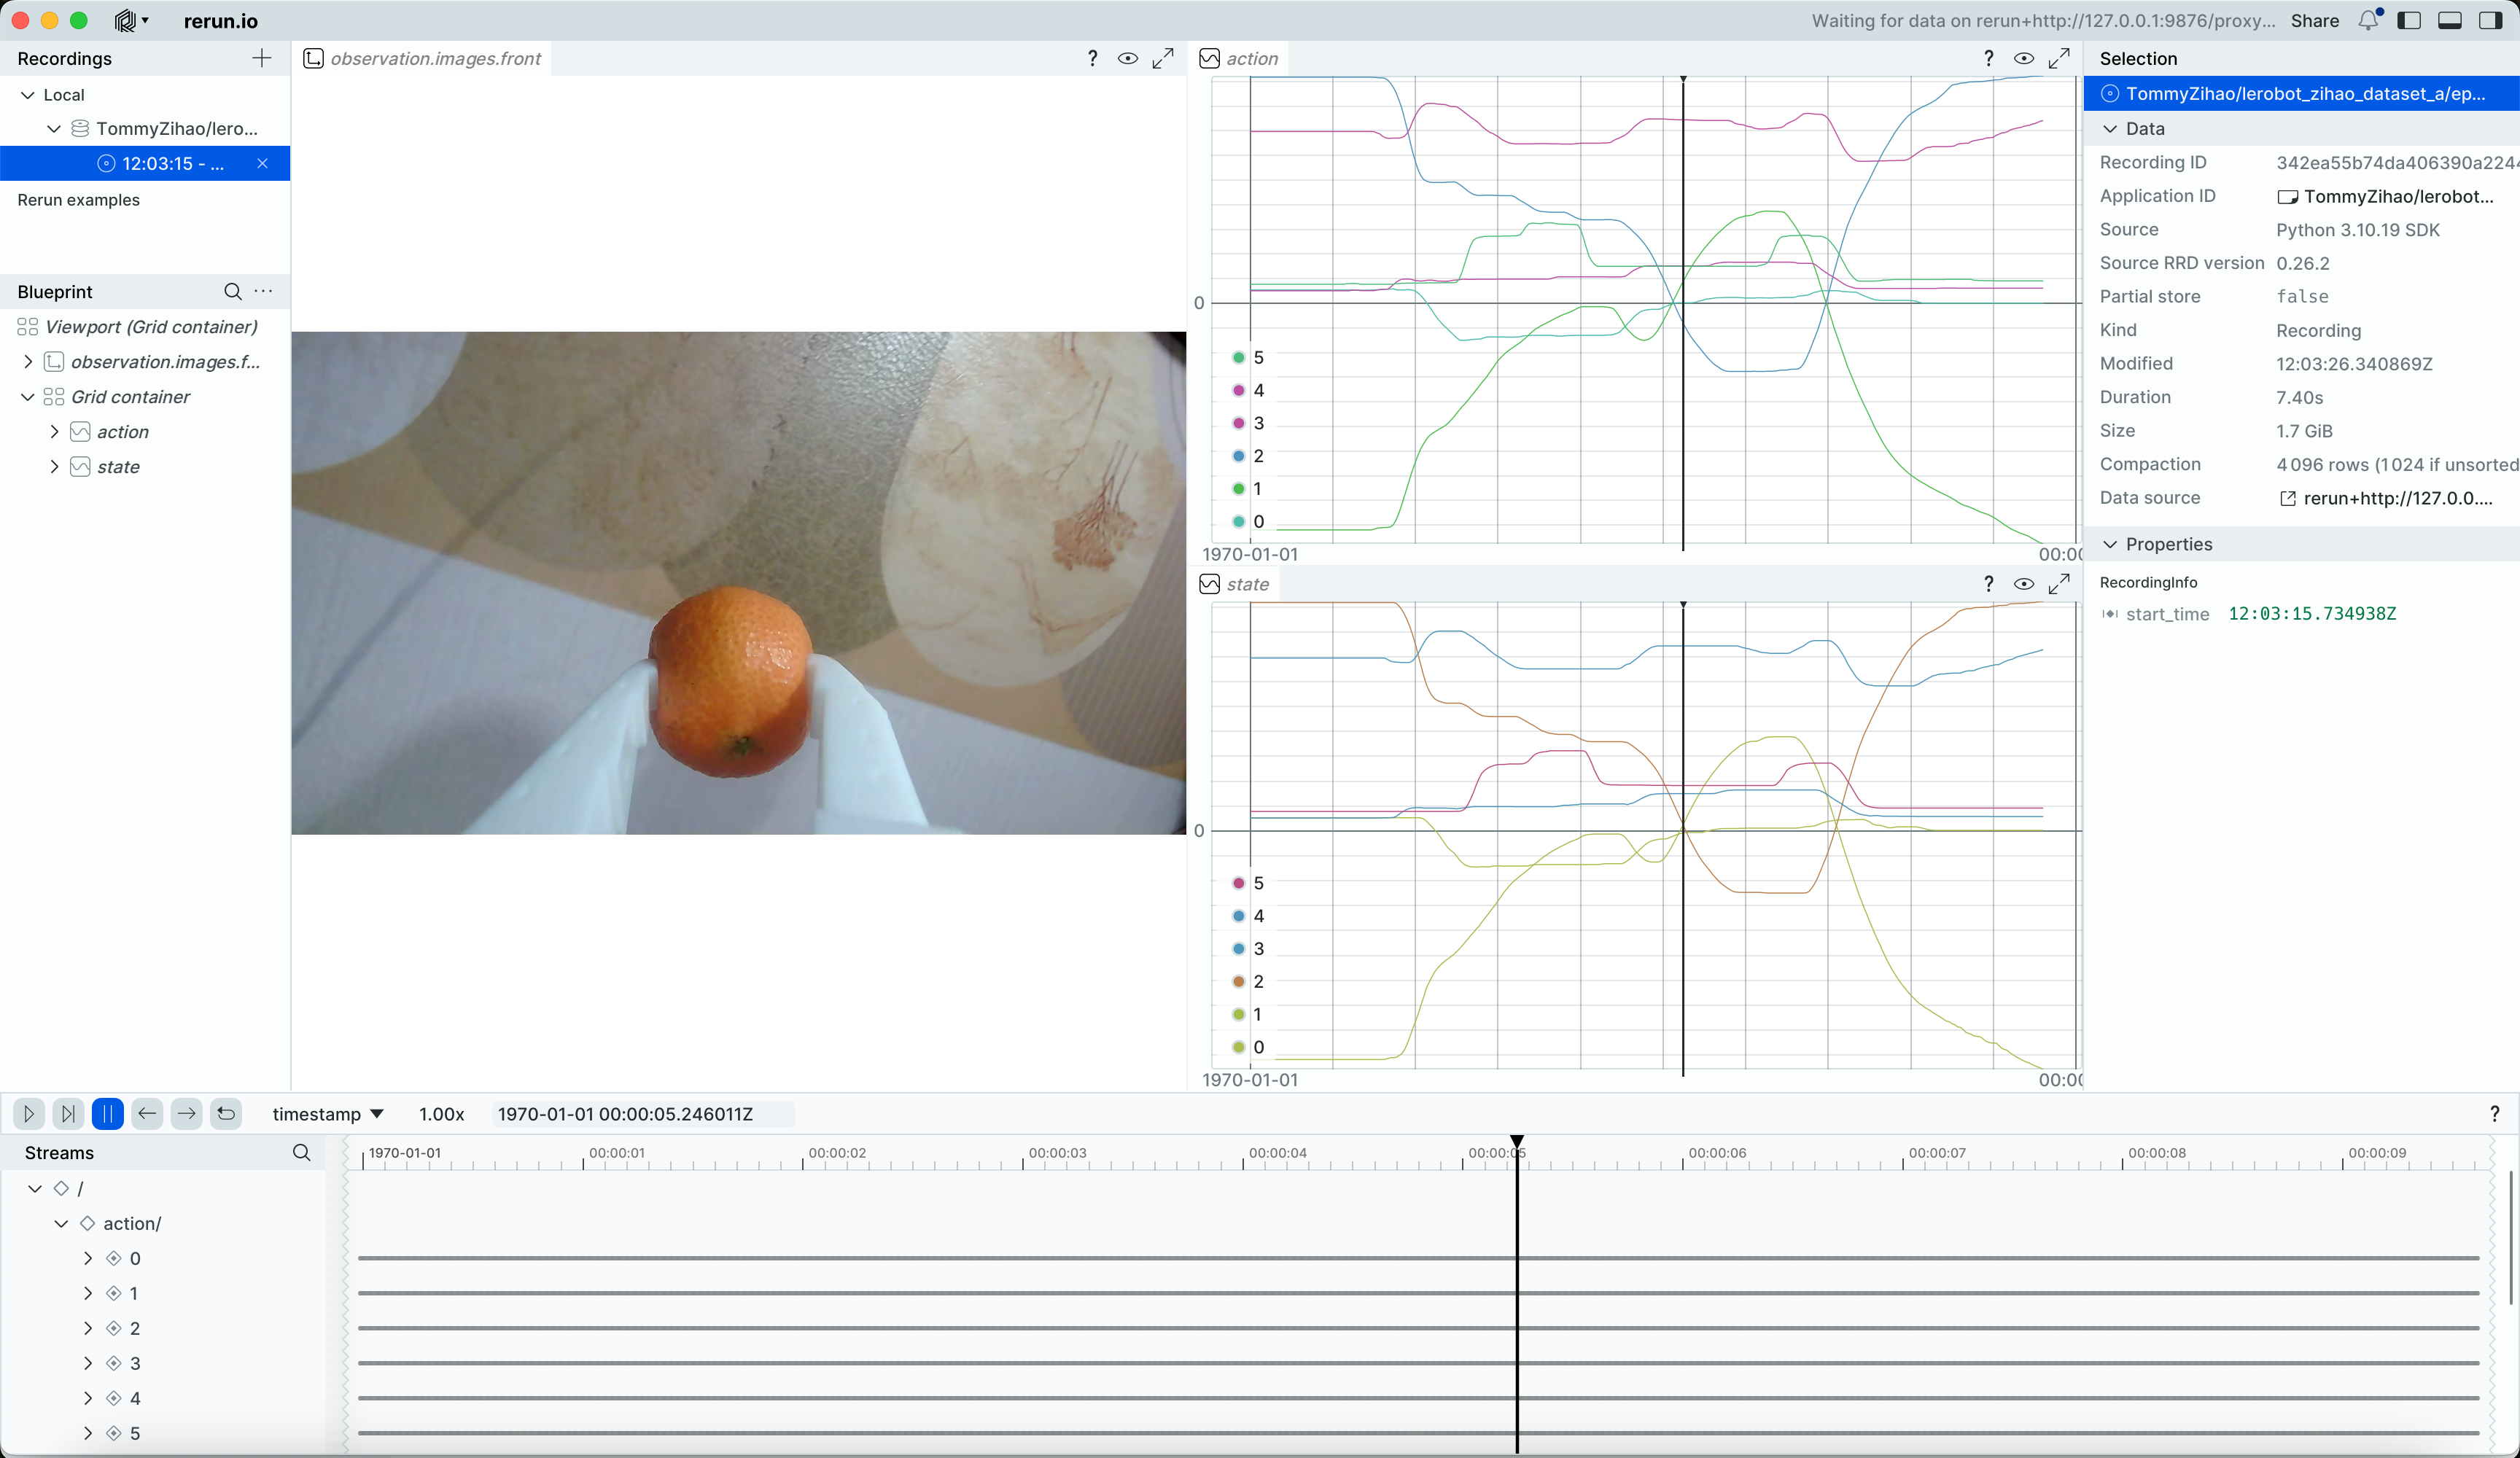
Arraste a linha do tempo para ver o feed da câmera e as posições dos servos em qualquer momento
Reproduzir o Movimento do Braço Follower para um Episódio Específico
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Você ouvirá Replaying episode, e então o braço Follower se move, reproduzindo e recriando o movimento do episódio especificado
Na verdade, a esta altura você já consegue impressionar muita gente leiga, não é mesmo