

Etapa 8: Bugs comuns e soluções
Falha ao obter a câmera
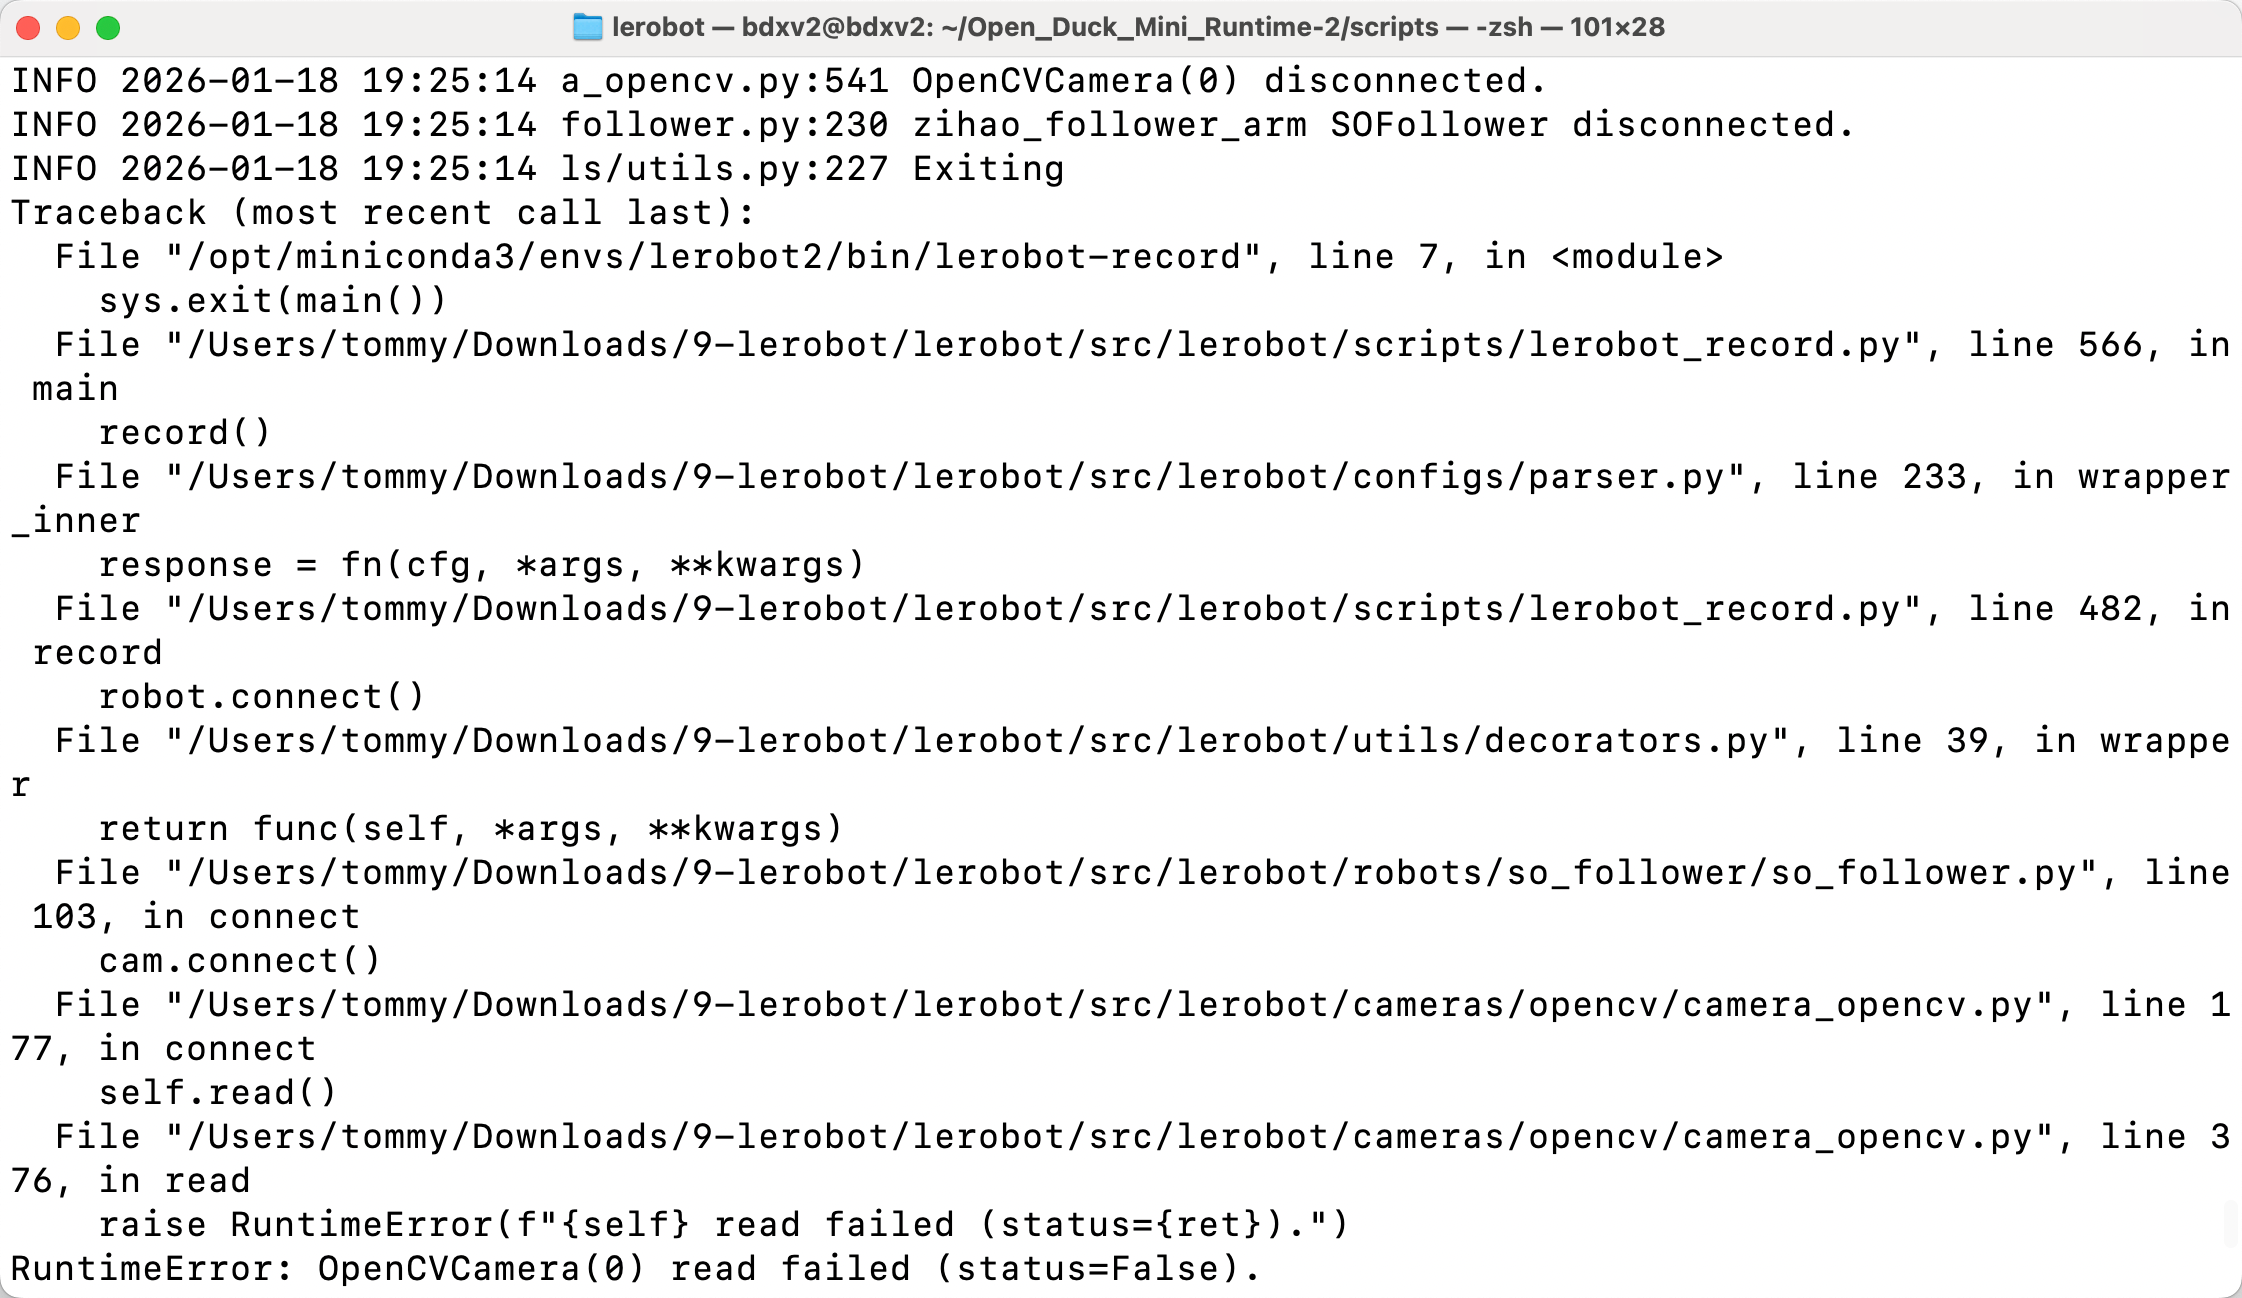
Verifique se o cabo da câmera de punho está solto, especialmente o cabo próximo à extremidade da câmera, que é muito propenso a mau contato
Desconexão da câmera
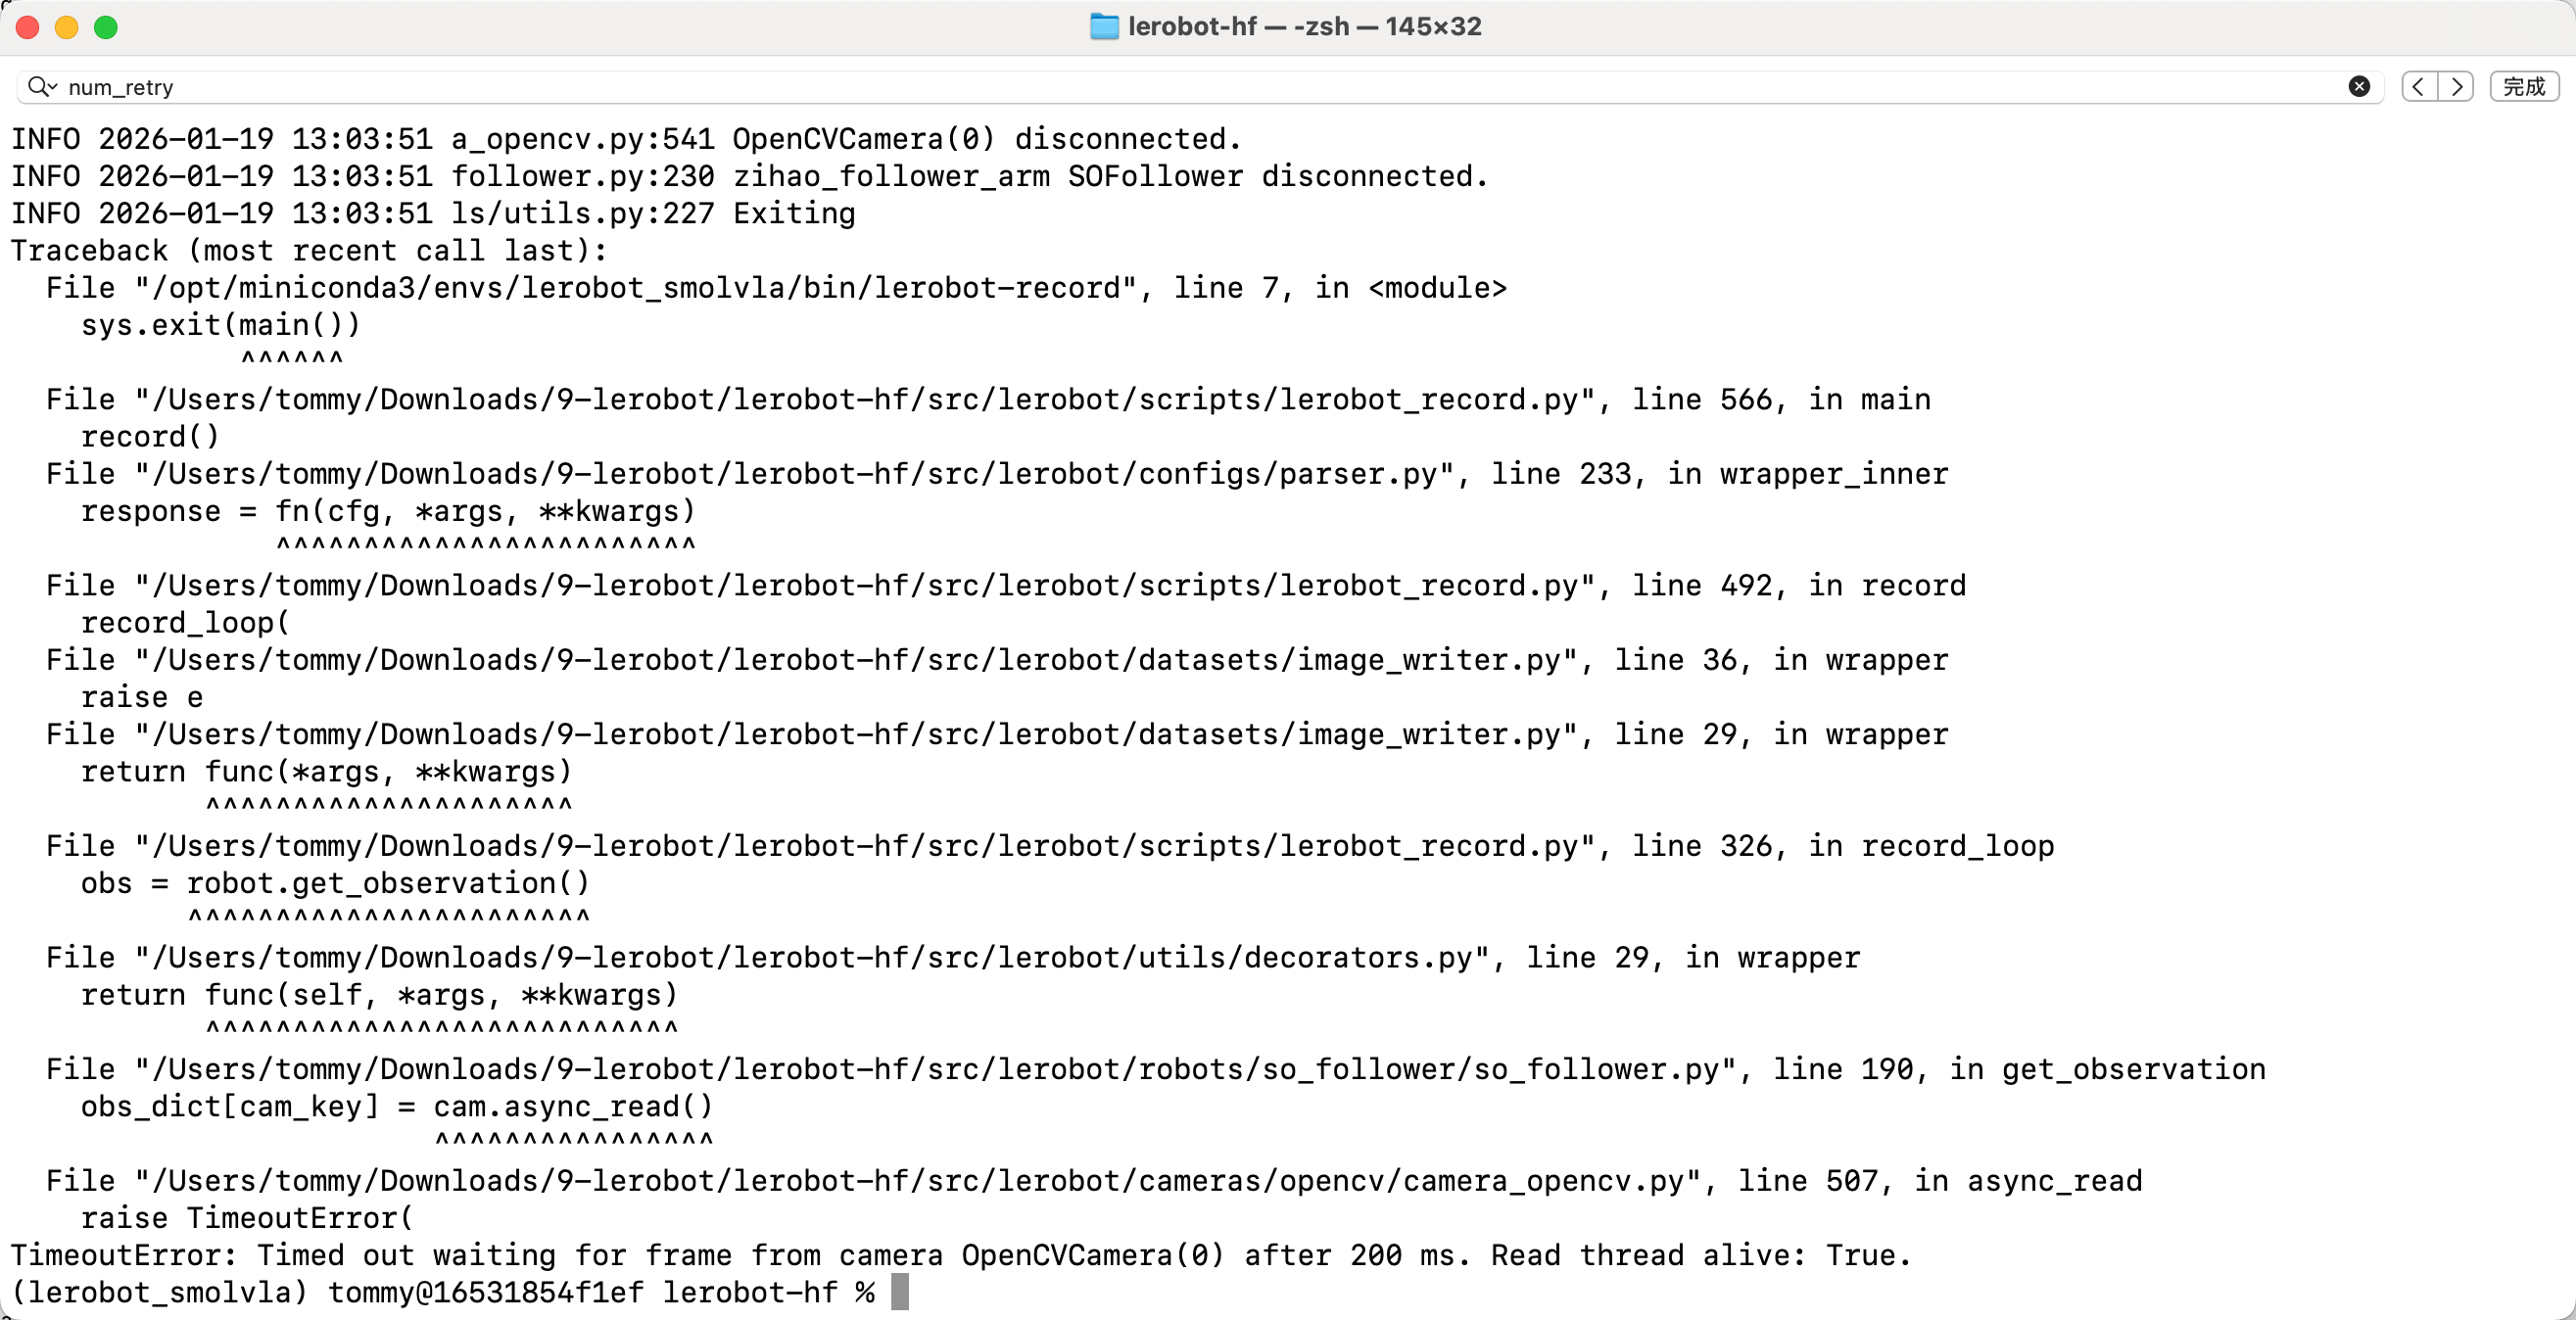
Reinicie a linha de comando
Problema de comunicação do servo 1
ConnectionError: Failed to sync read 'Present_Position' on ids=[1, 2, 3, 4, 5, 6] after 1 tries. [TxRxResult] There is no status packet!
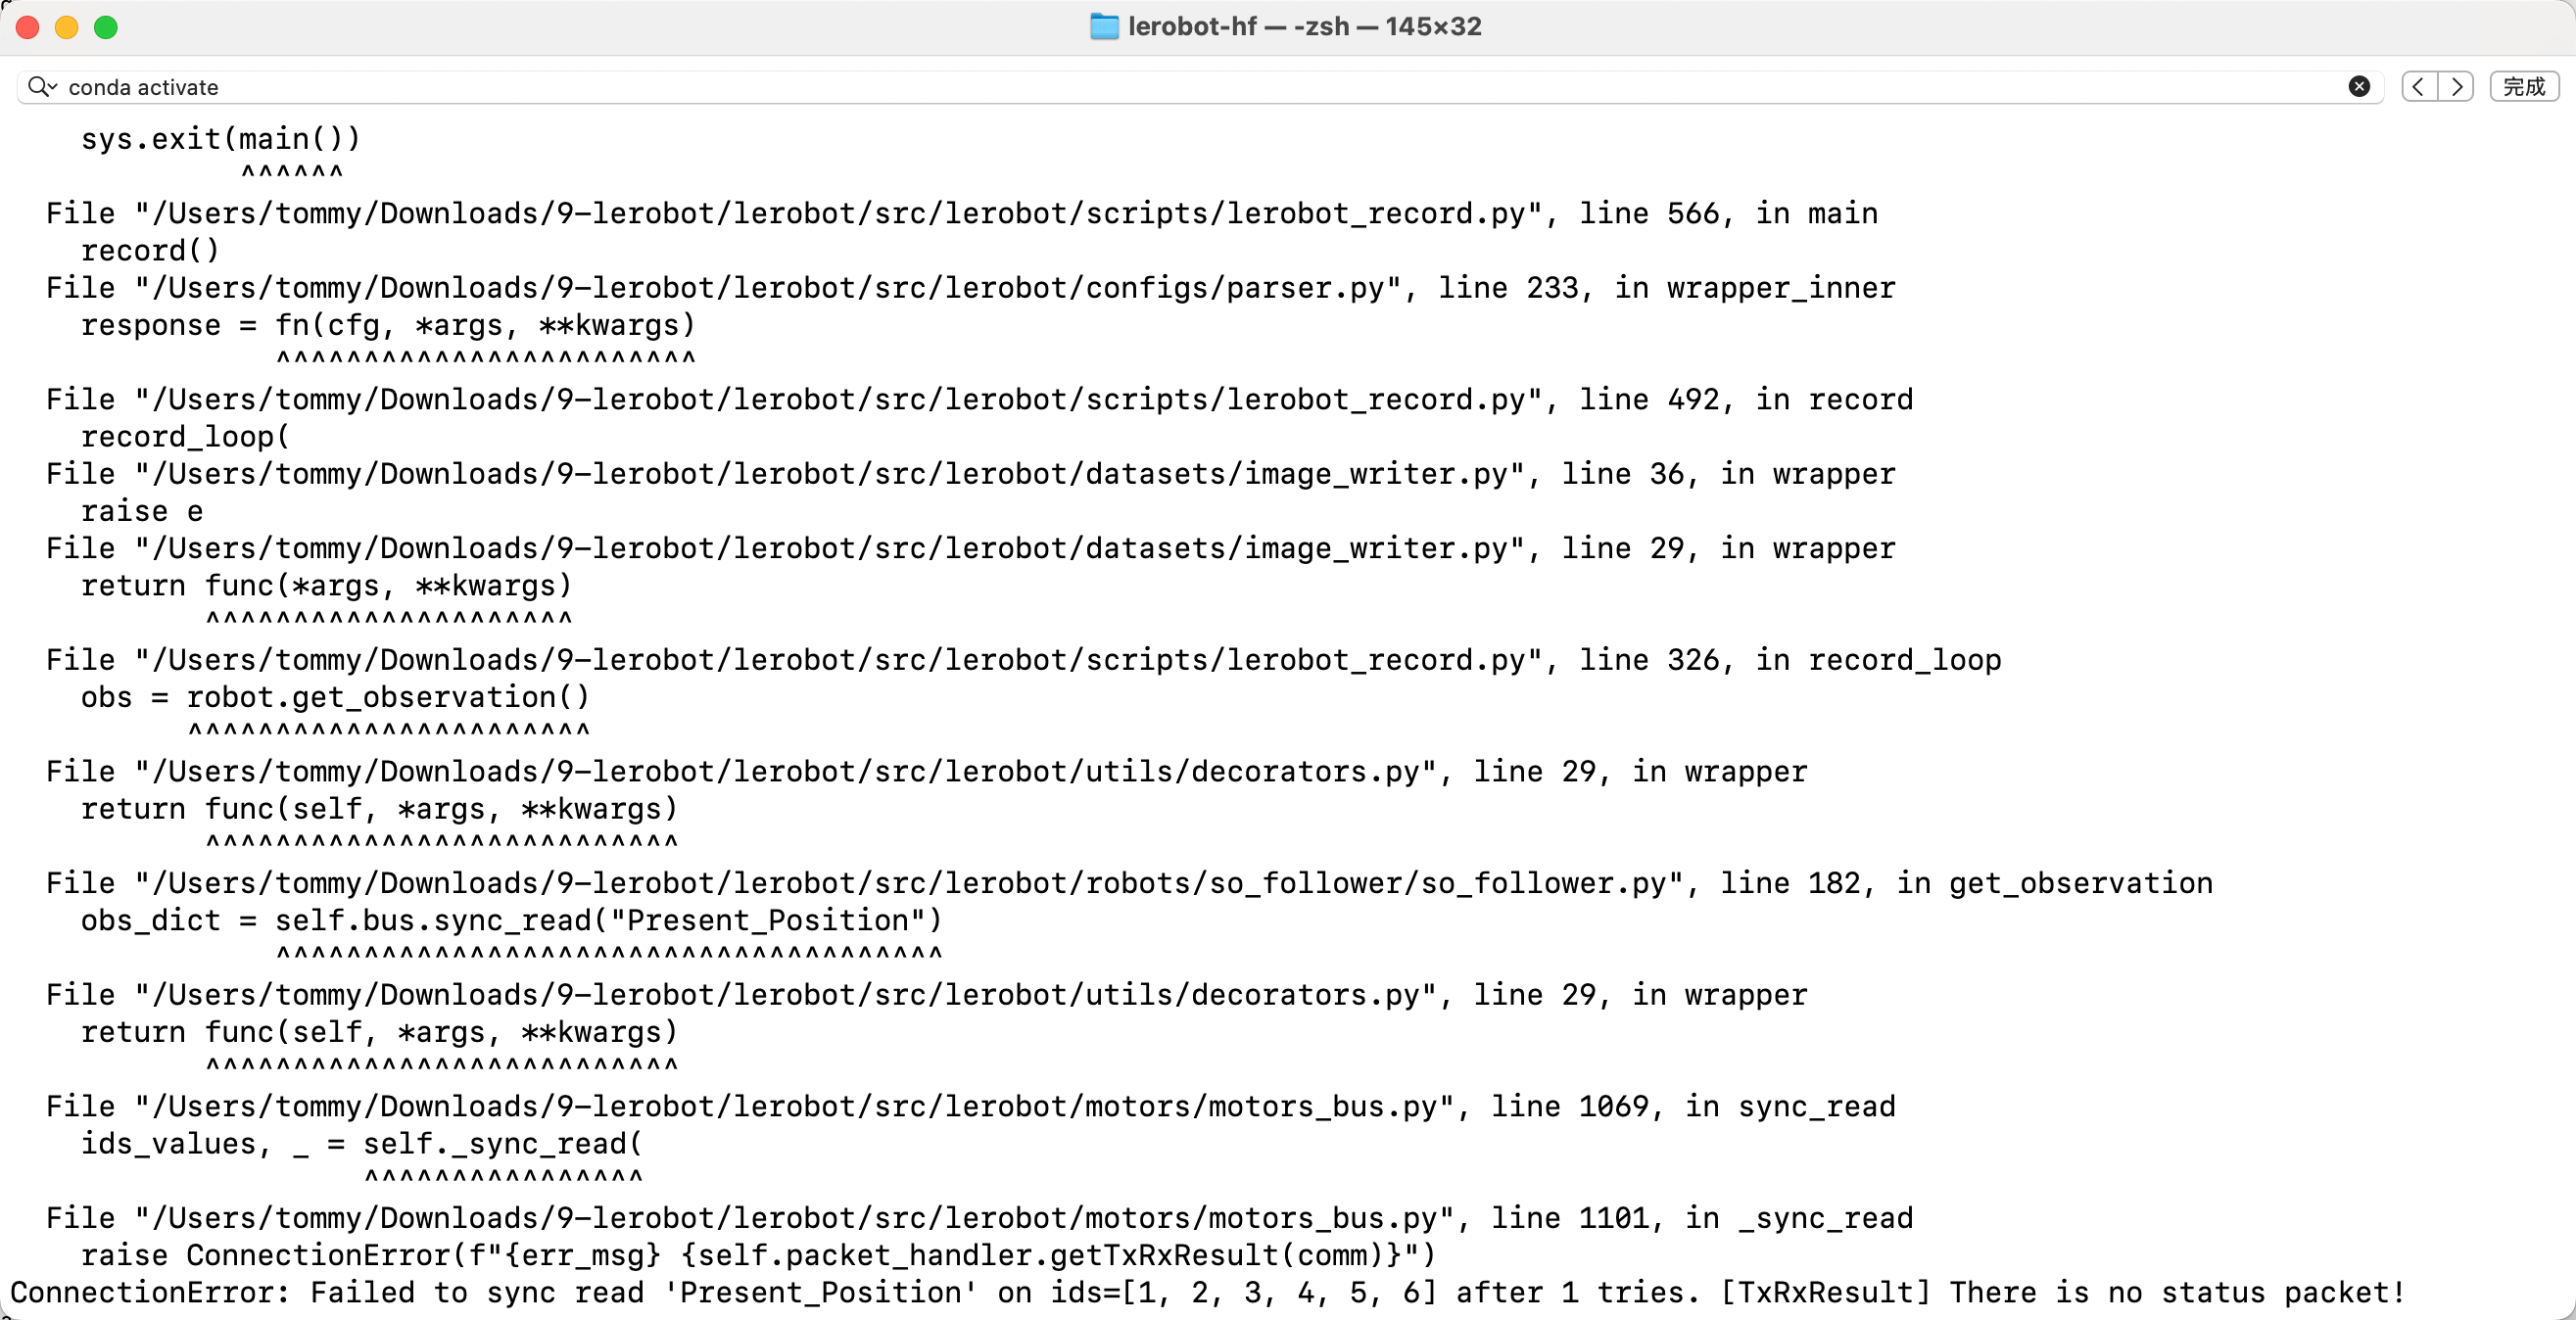
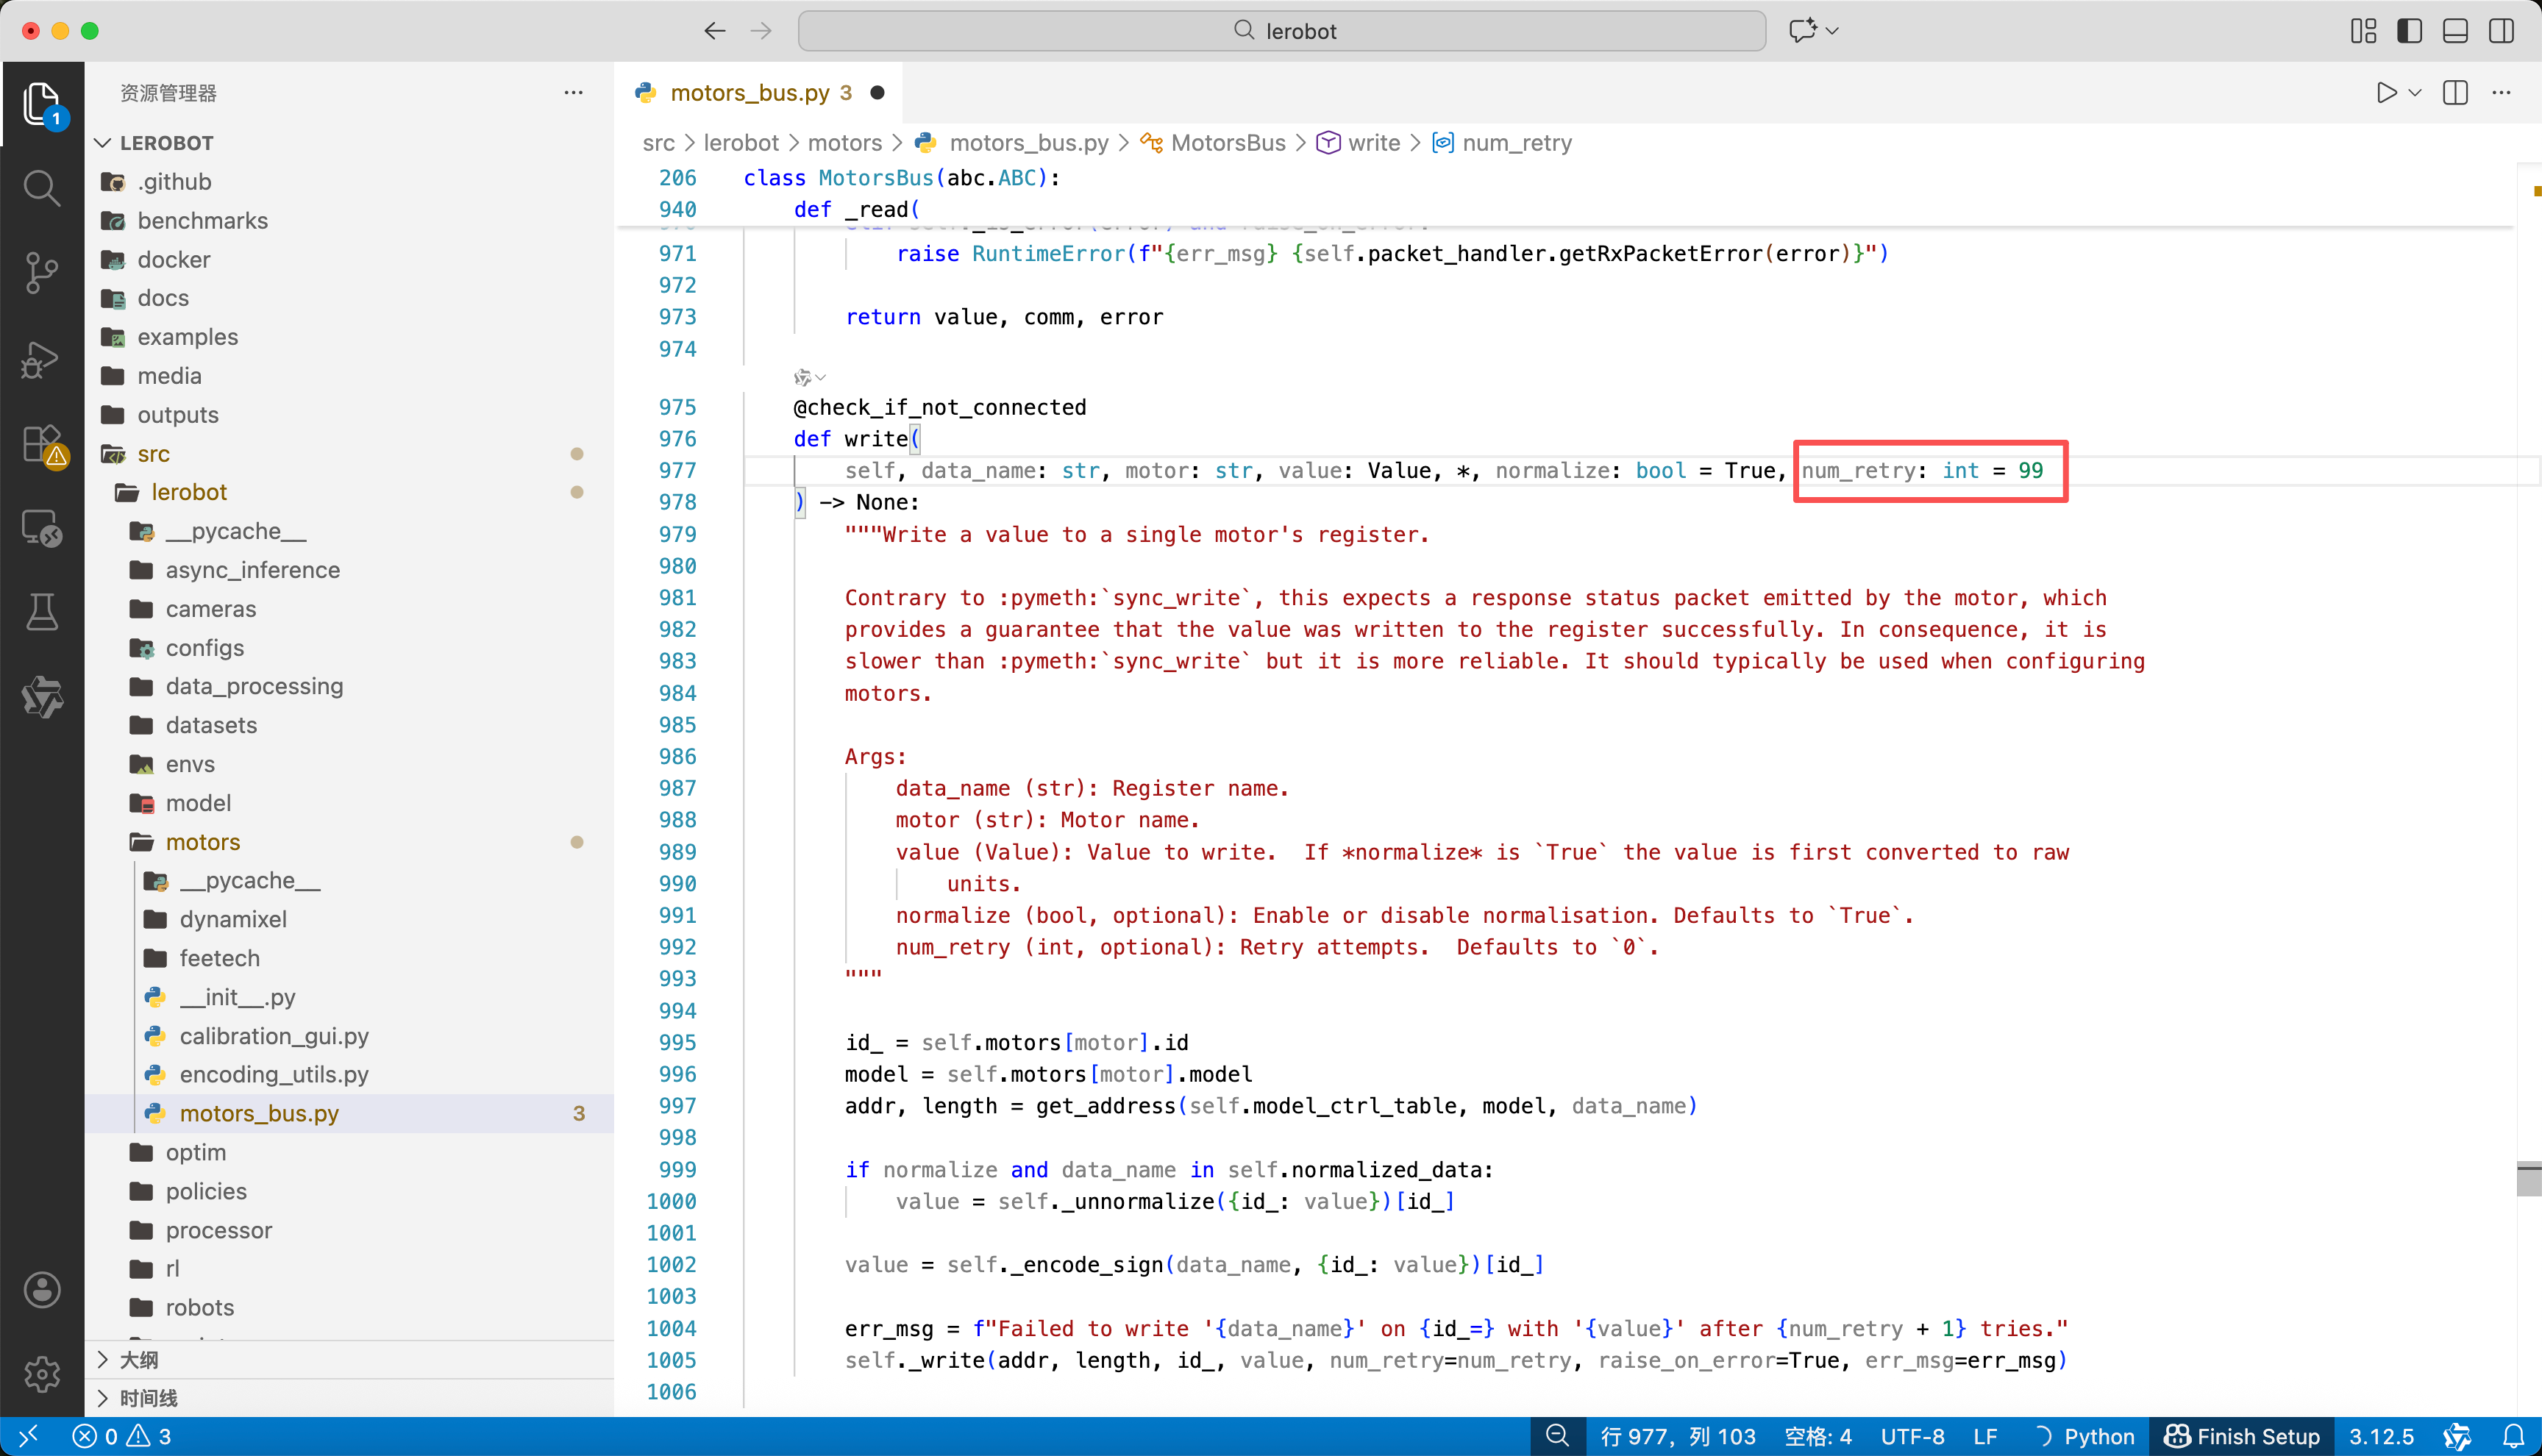
Solução: altere todos os num_retry no código de lerobot/src/lerobot/motors/motors_bus.py para 99, especialmente os correspondentes à linha do erro
Problema de comunicação do servo 2
ConnectionError: Failed to write 'Torque_Enable' on id_=1 with '0' after 6 tries. [TxRxResult] There is no status packet!
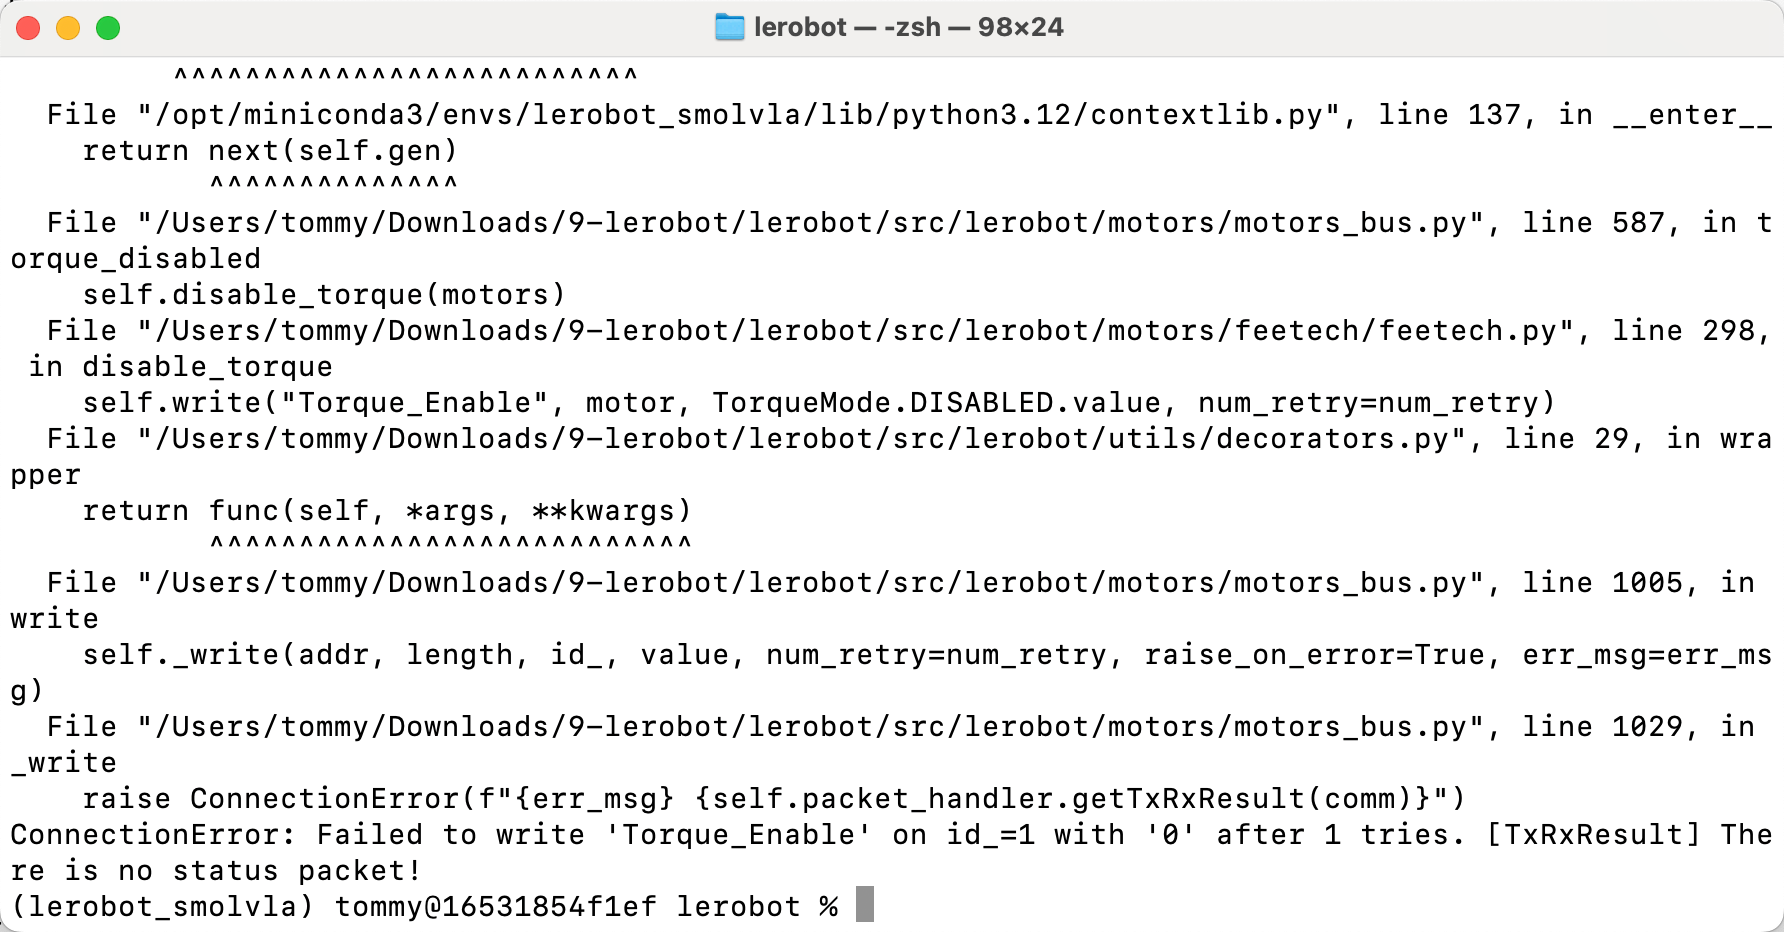
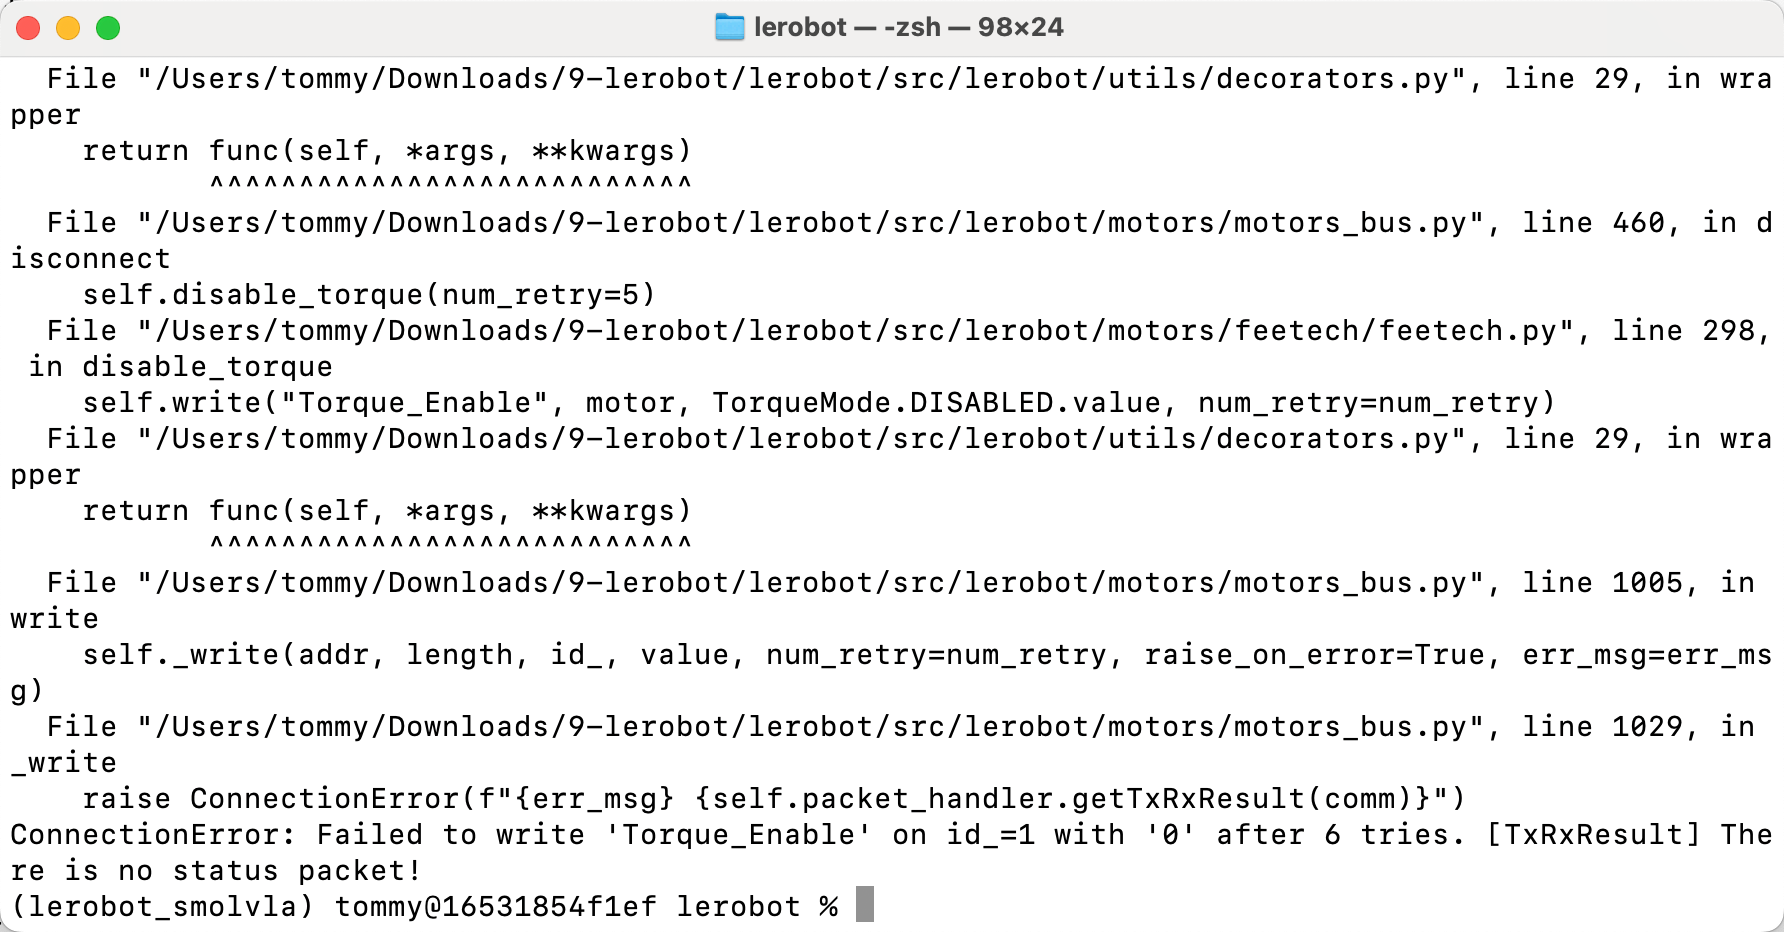
Solução: recalibrar o braço robótico