

Paso 8: Bugs comunes y soluciones
Fallo al obtener la cámara
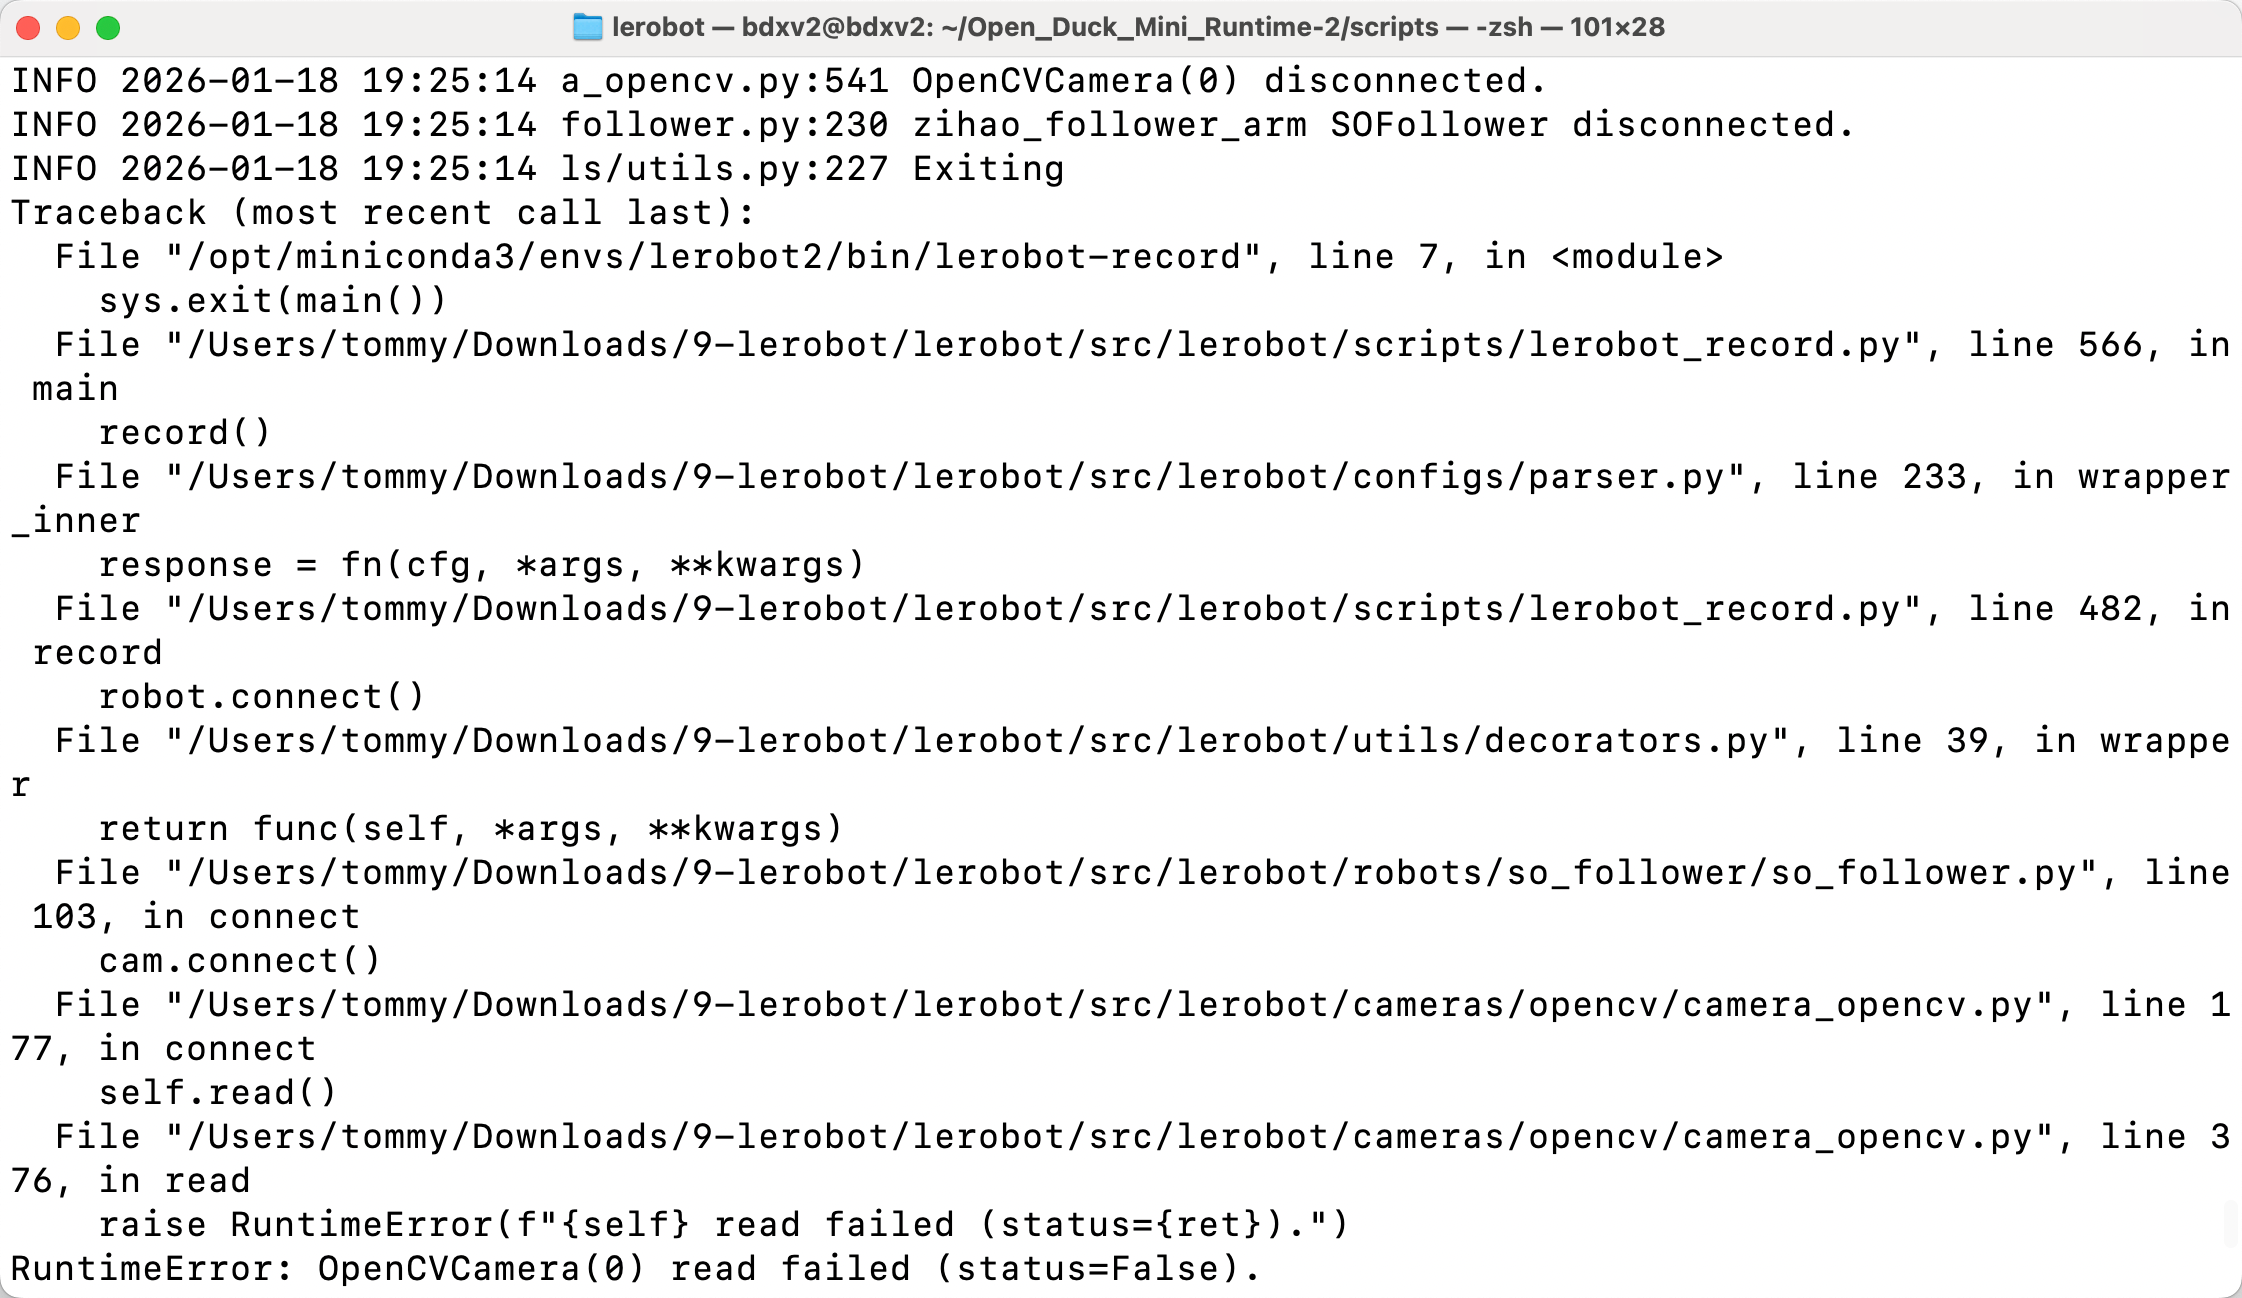
Comprueba si el cableado de la cámara de muñeca está flojo, especialmente el cable del extremo próximo a la cámara, que tiende mucho a hacer mal contacto
Desconexión de la cámara
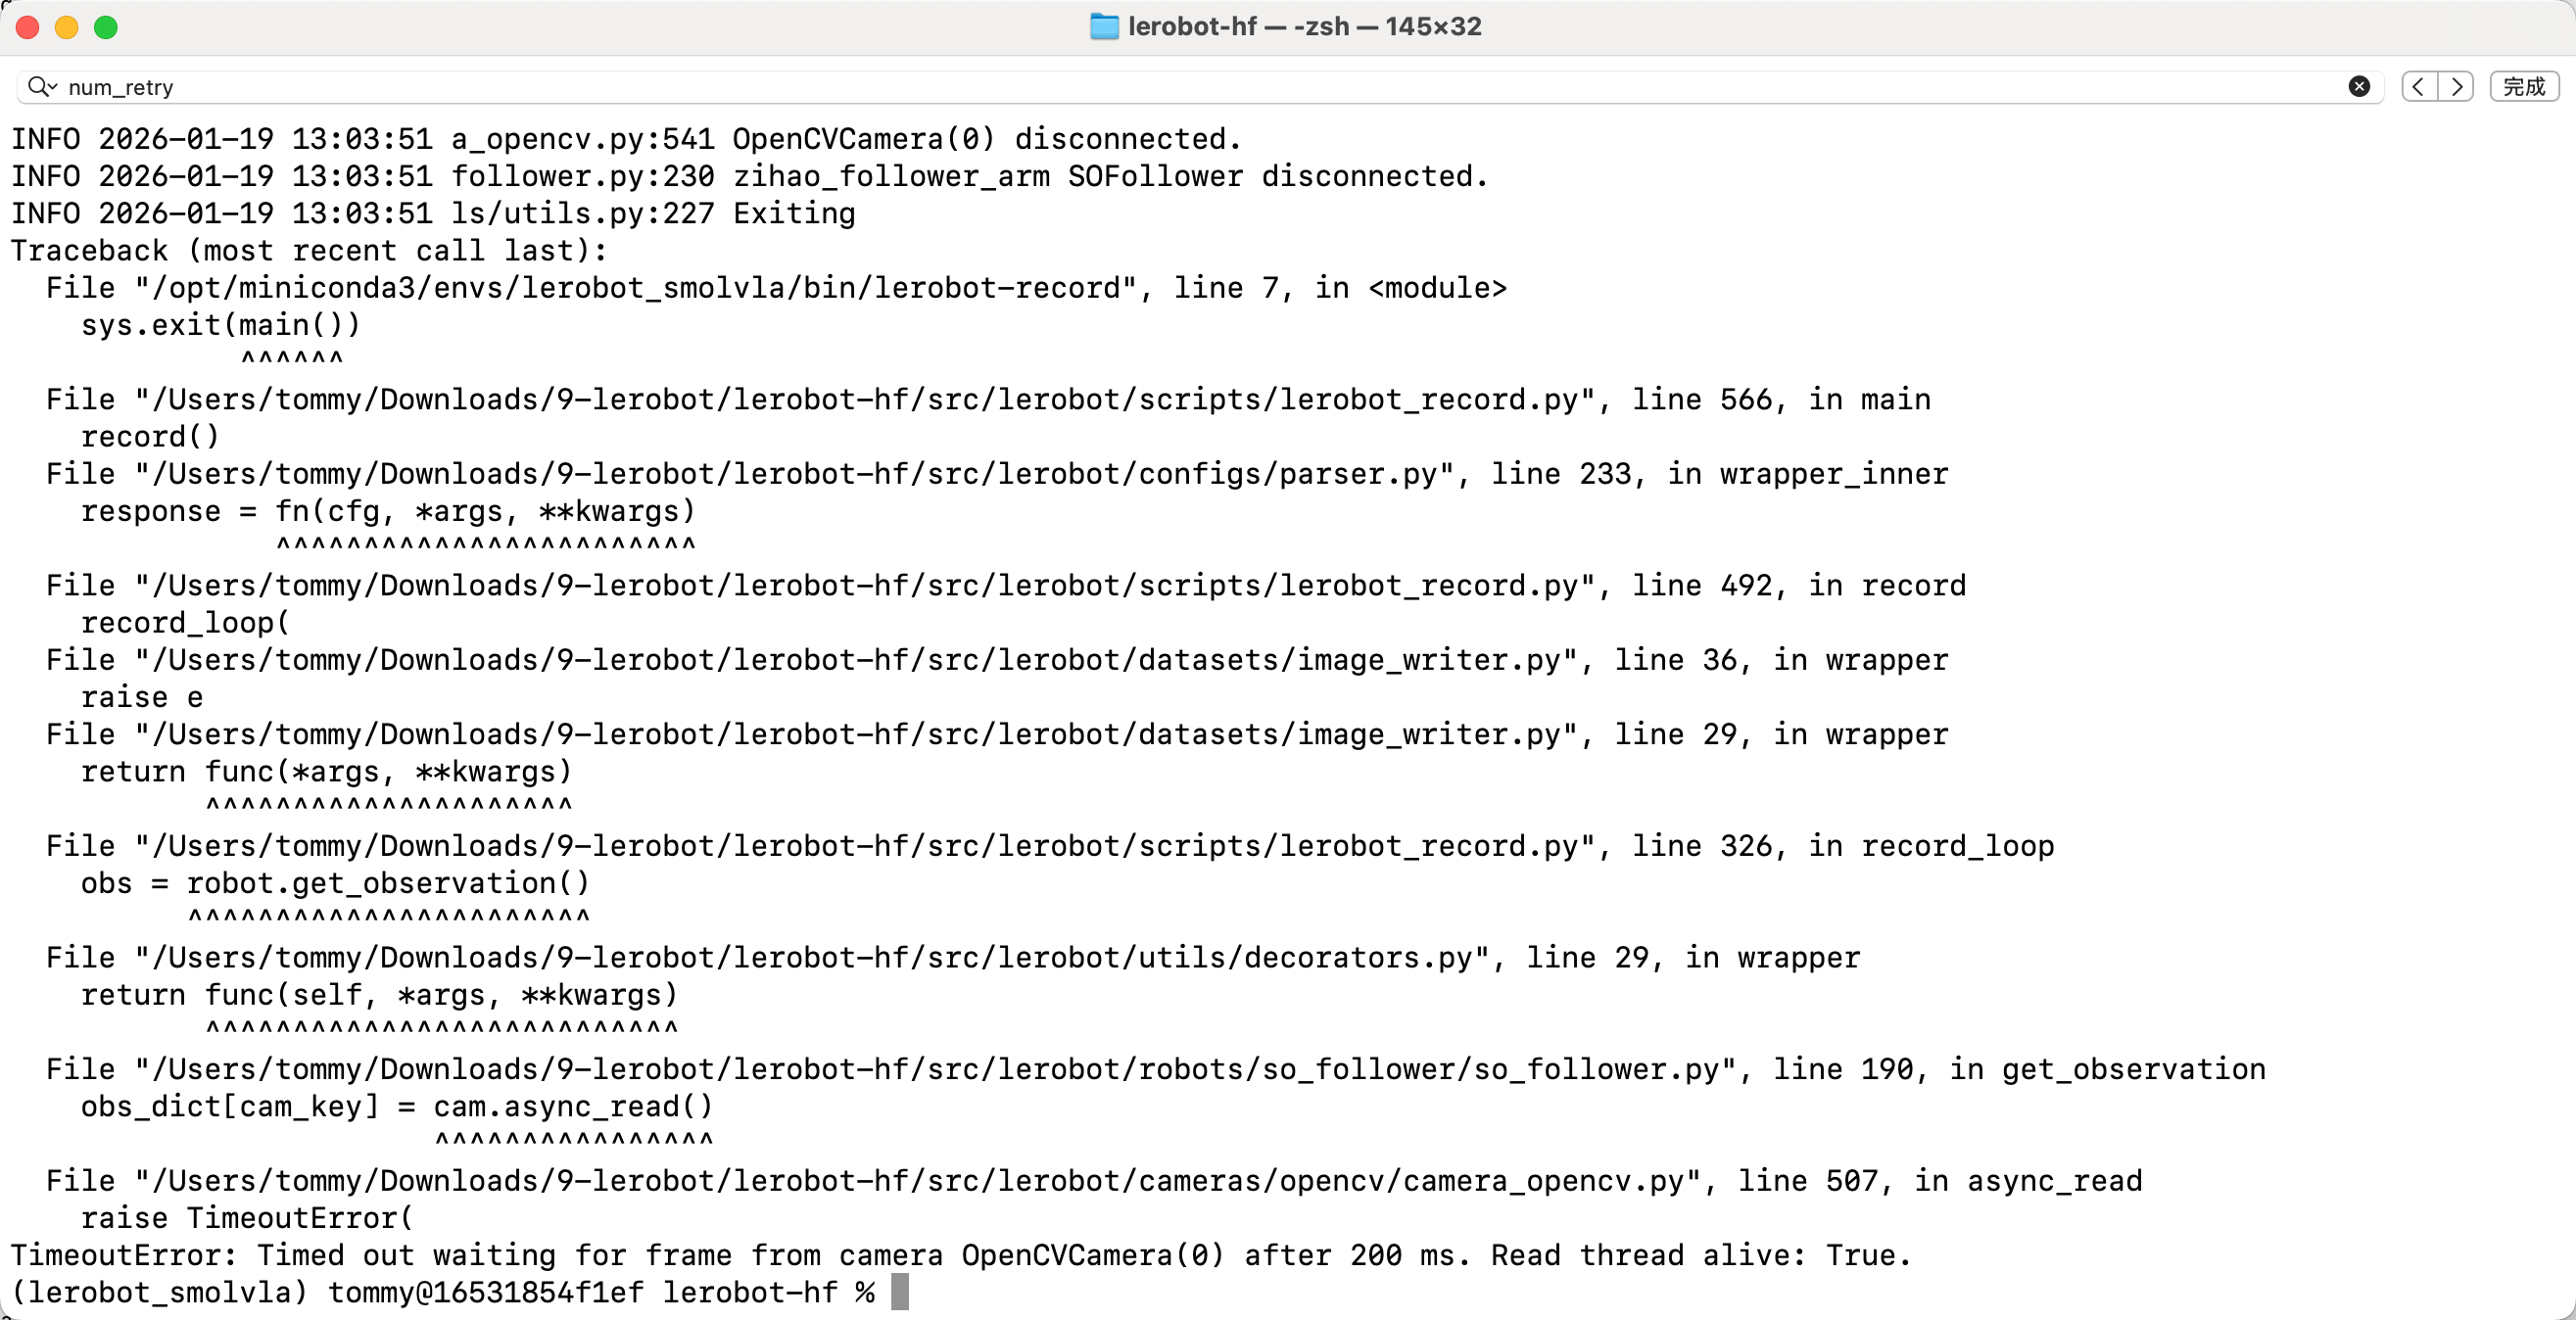
Reinicia la línea de comandos
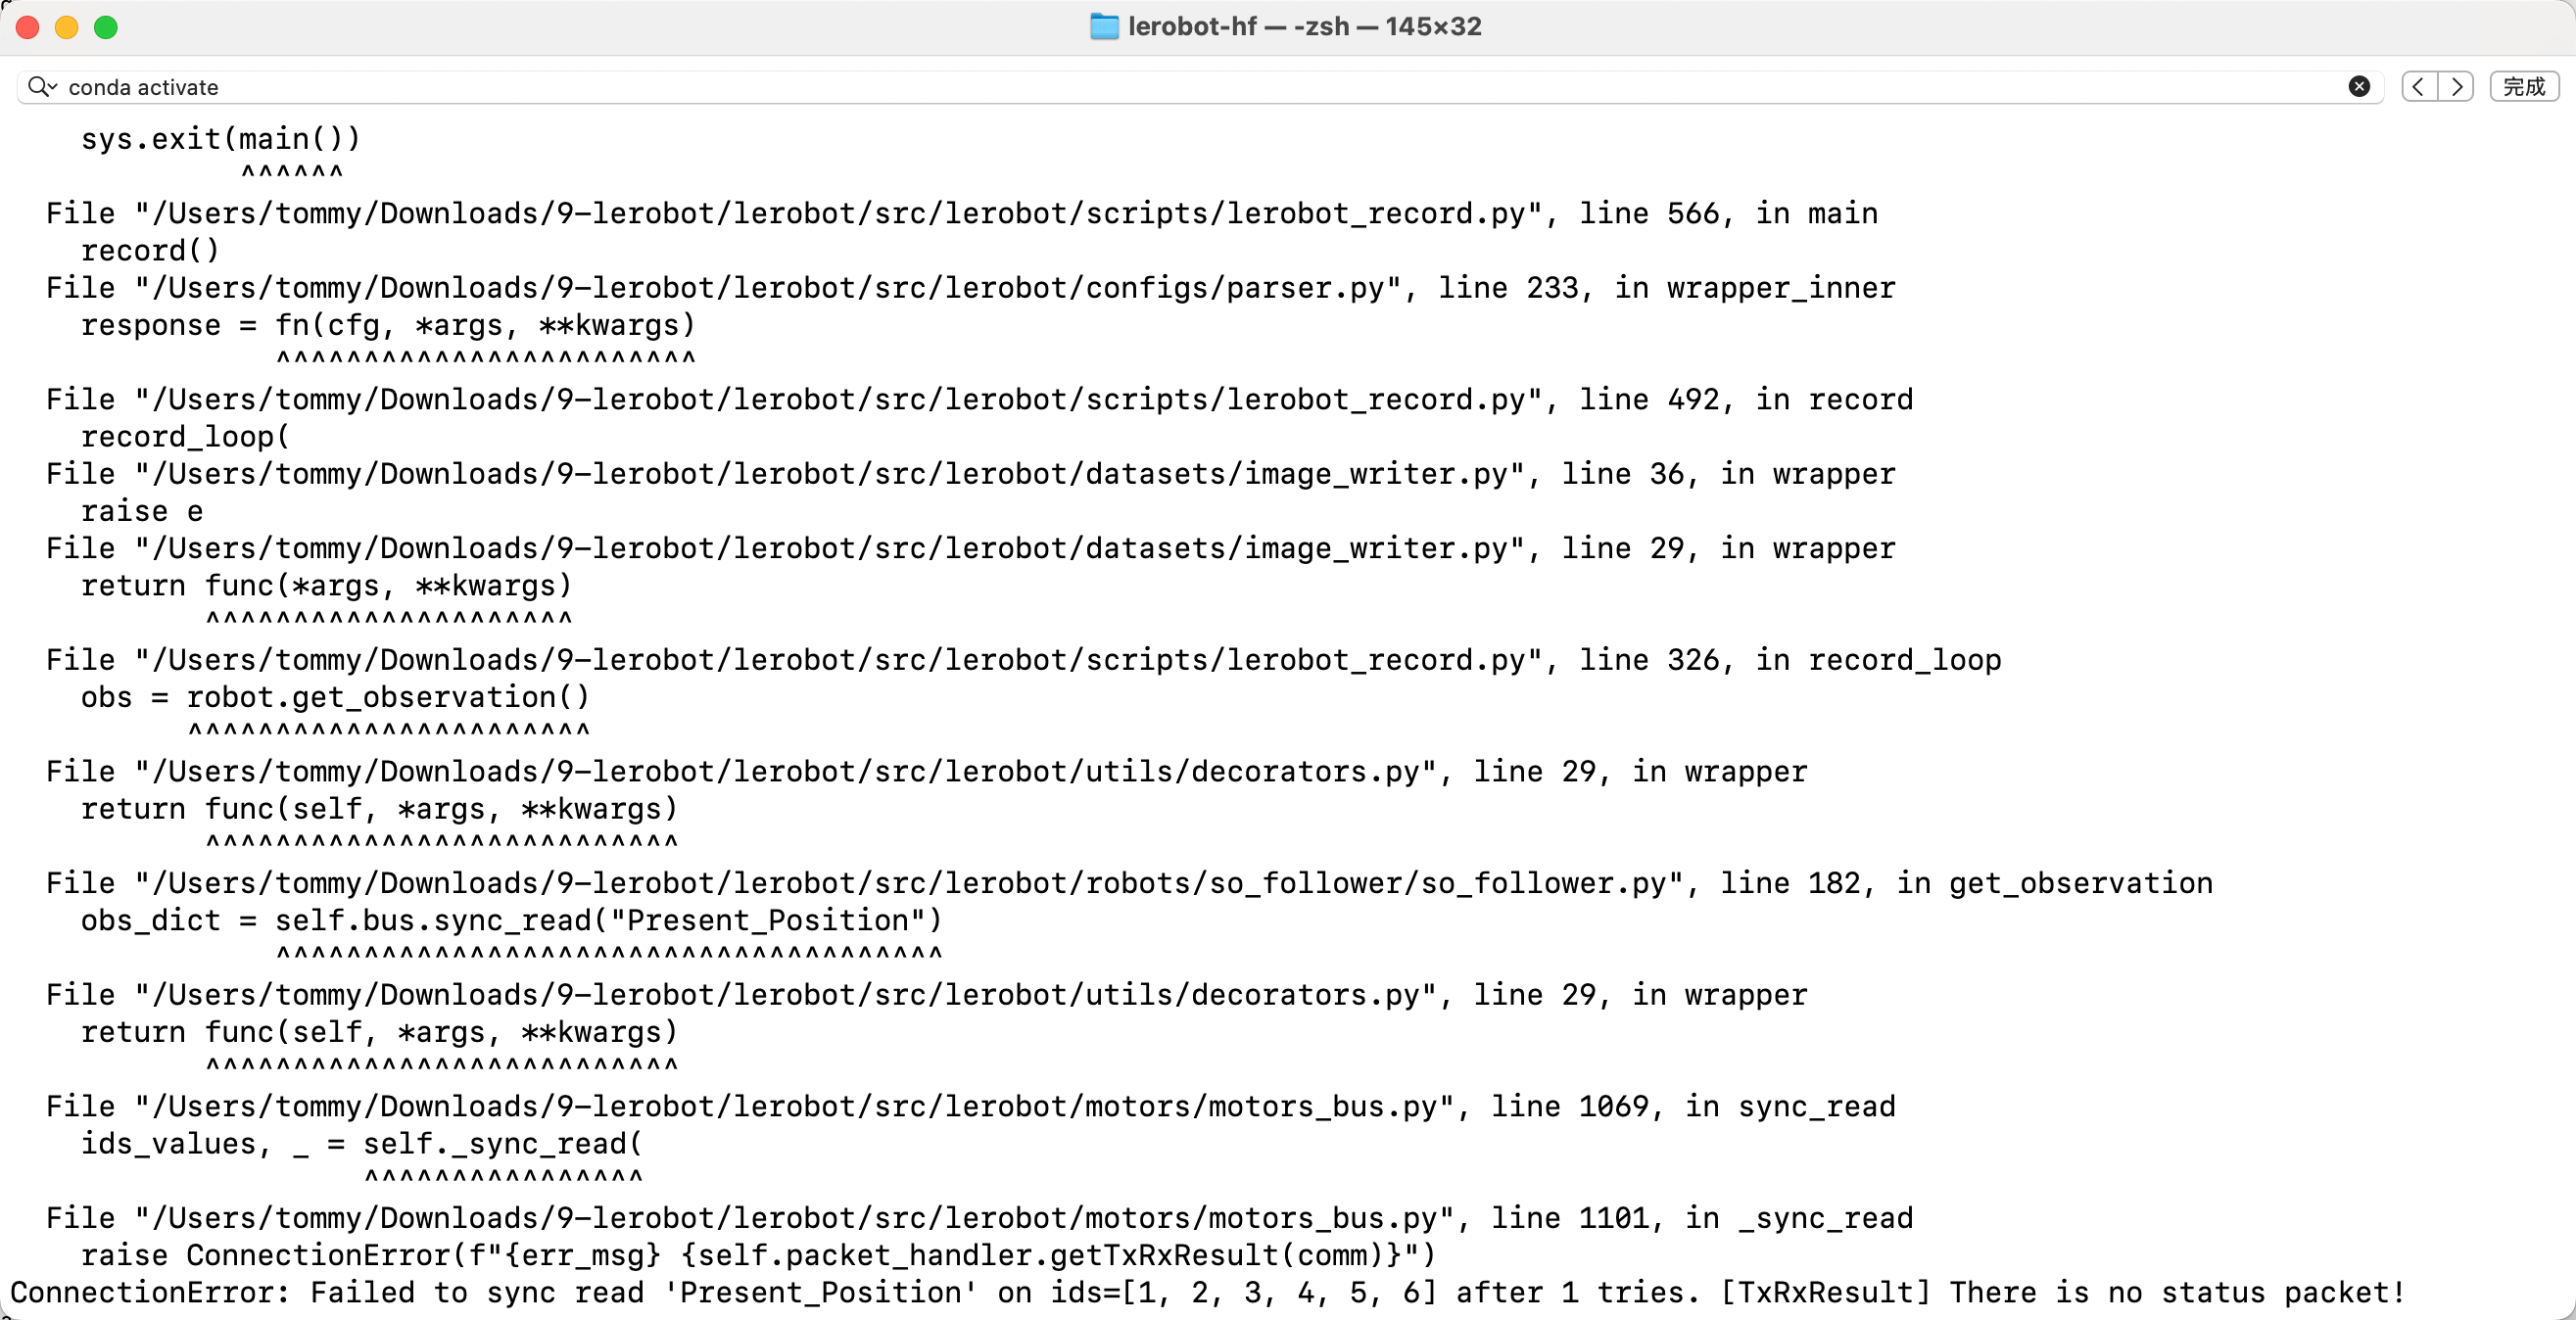
Problema de comunicación del servo 1
ConnectionError: Failed to sync read 'Present_Position' on ids=[1, 2, 3, 4, 5, 6] after 1 tries. [TxRxResult] There is no status packet!
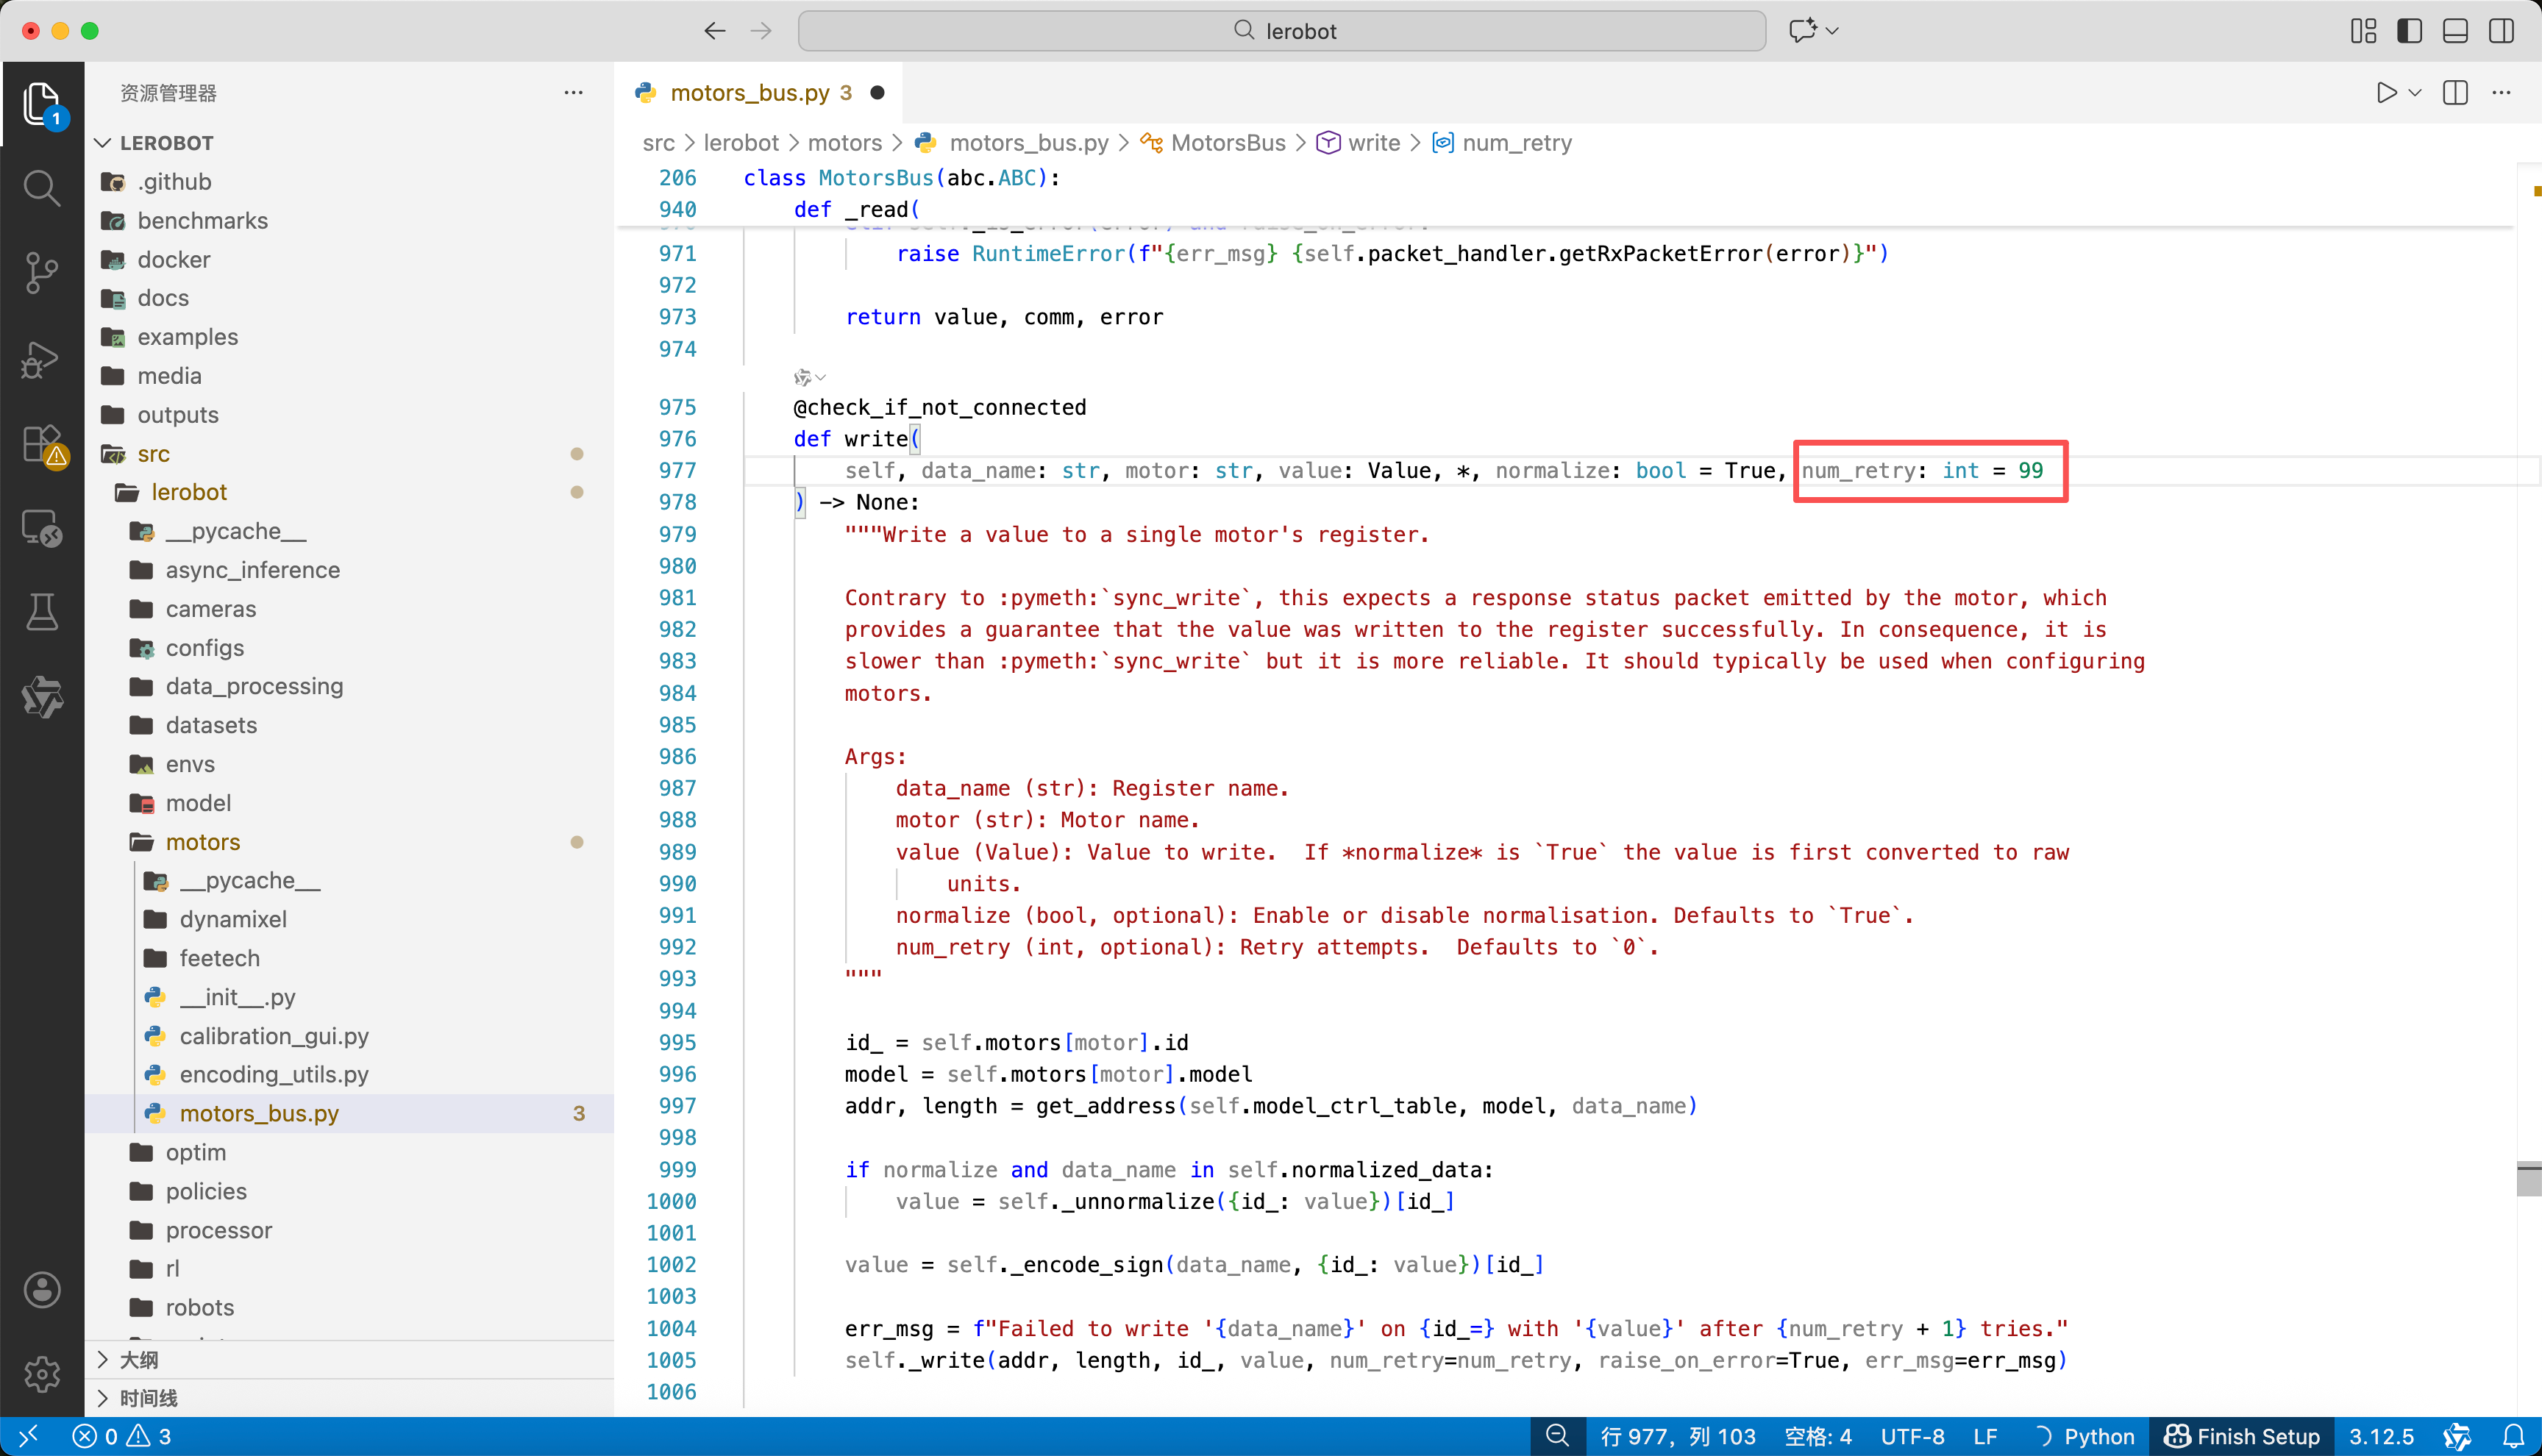
Solución: en el código de lerobot/src/lerobot/motors/motors_bus.py, cambia todos los num_retry a 99, especialmente el correspondiente a la línea del error
Problema de comunicación del servo 2
ConnectionError: Failed to write 'Torque_Enable' on id_=1 with '0' after 6 tries. [TxRxResult] There is no status packet!
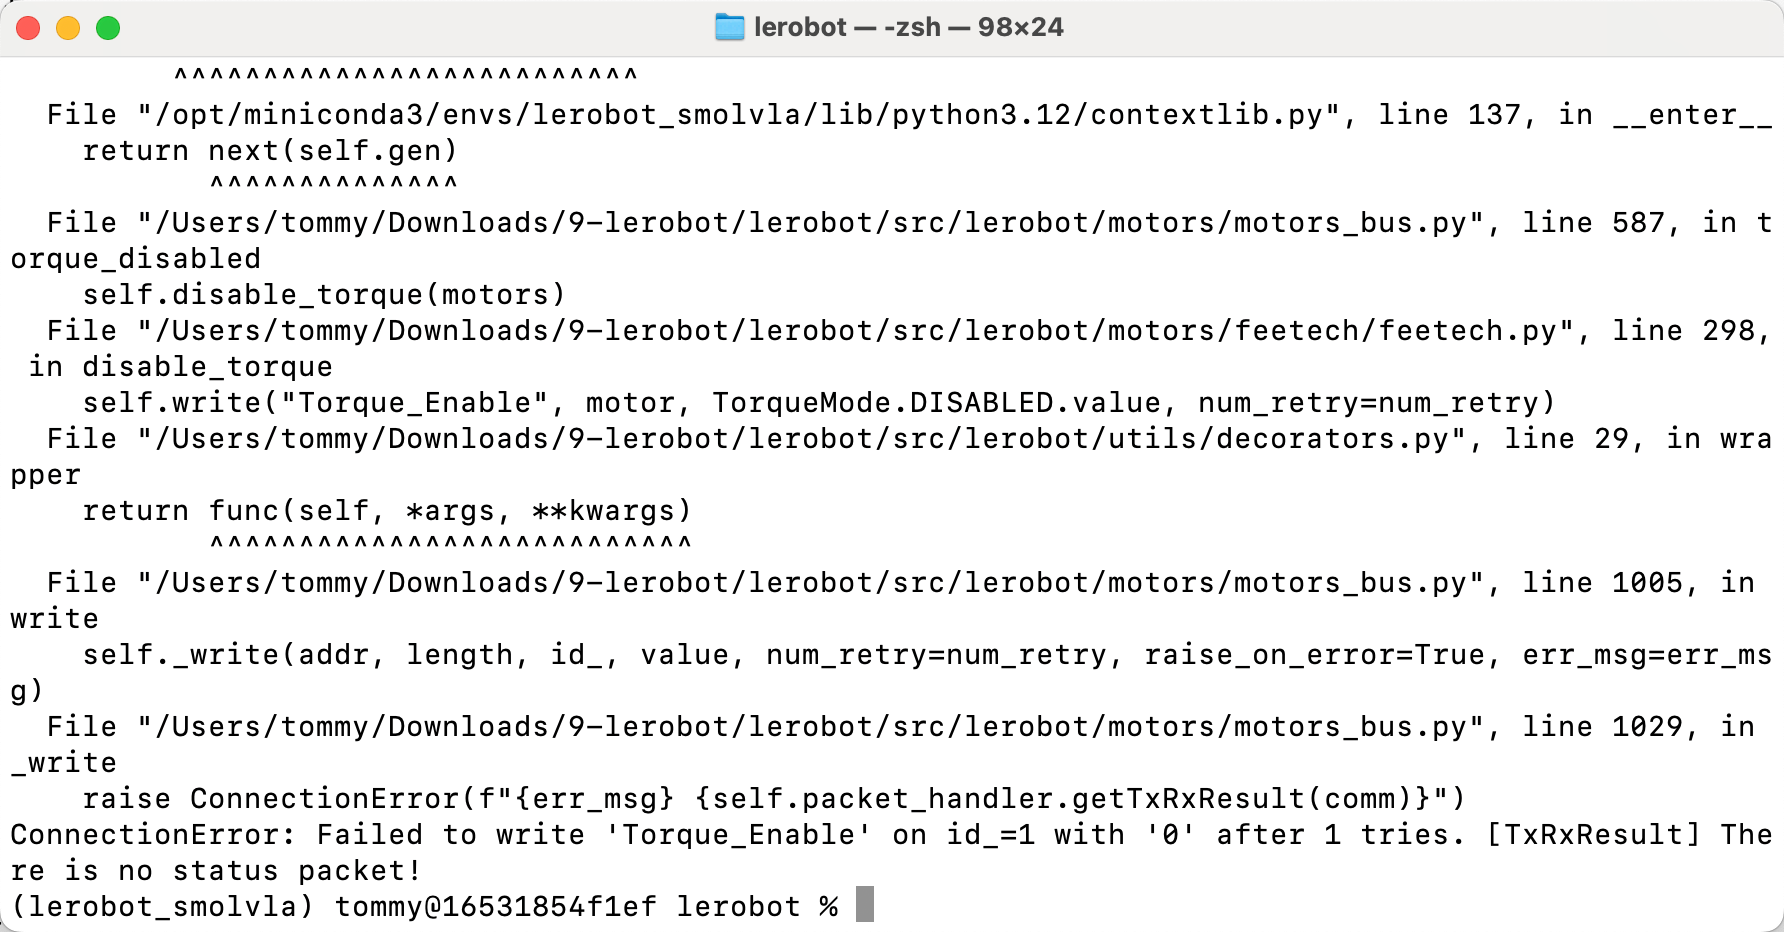
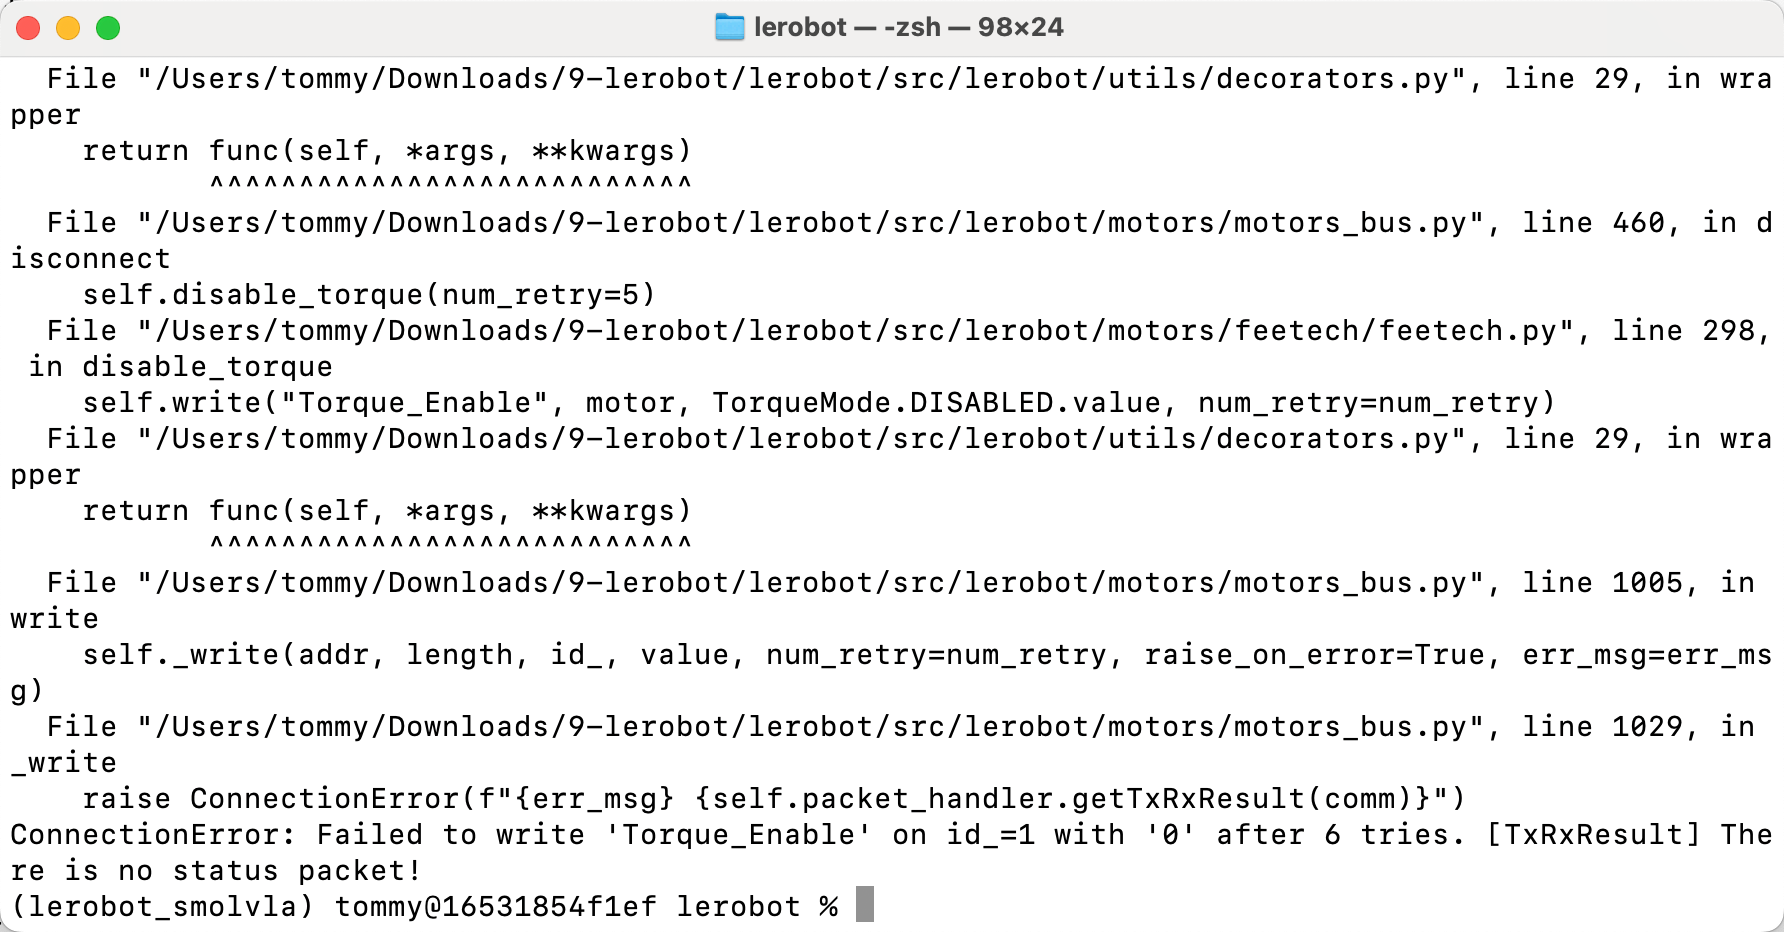
Solución: recalibrar el brazo robótico