Paso 1: Instalar el entorno de LeRobot (Ubuntu)
El brazo líder negro utiliza un adaptador de corriente de 5V6A
El brazo seguidor blanco utiliza un adaptador de corriente de 12V5A
Instalar Miniconda
https://www.anaconda.com/download
Cambiar la fuente de pip
Shell
pip config set global.index-url https://mirrors.aliyun.com/pypi/simpleCambiar la fuente de conda
Shell
# Vaciar la configuración original de .condarc (opcional, para evitar conflictos)
echo "" > ~/.condarc

# Escribir la configuración del espejo de Tsinghua
cat << EOF > ~/.condarc
channels:
  - defaults
show_channel_urls: true
default_channels:
  - https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/main
  - https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/r
  - https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/msys2
custom_channels:
  conda-forge: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  msys2: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  bioconda: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  menpo: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  pytorch: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  pytorch-lts: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
  simpleitk: https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud
EOF

# Limpiar la caché para que la configuración surta efecto
conda clean -i
Crear el entorno virtual
Shell
conda create -y -n lerobot python=3.12 -yEntrar al entorno virtual
Shell
conda activate lerobotInstalar ffmpeg
Shell
conda install ffmpeg=7.1.1 -c conda-forge -yVerificar que la instalación se realizó correctamente
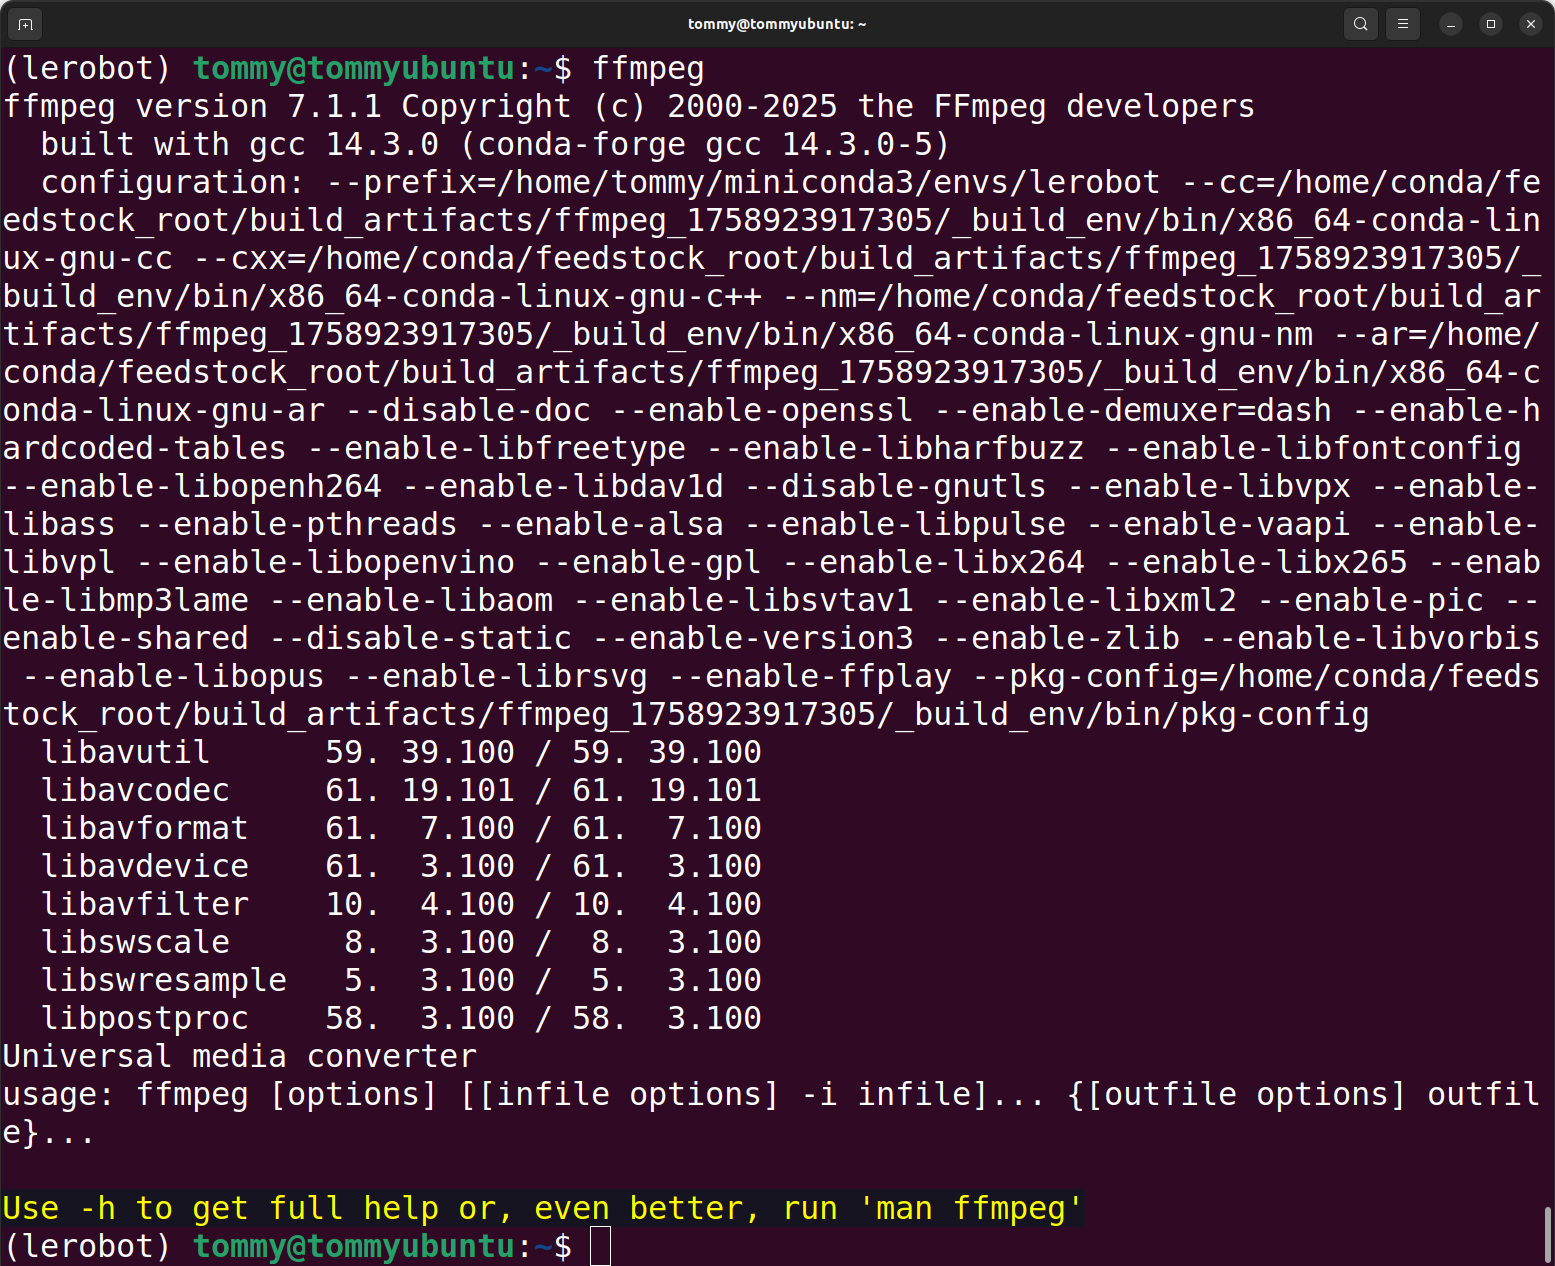
Shell
ffmpeg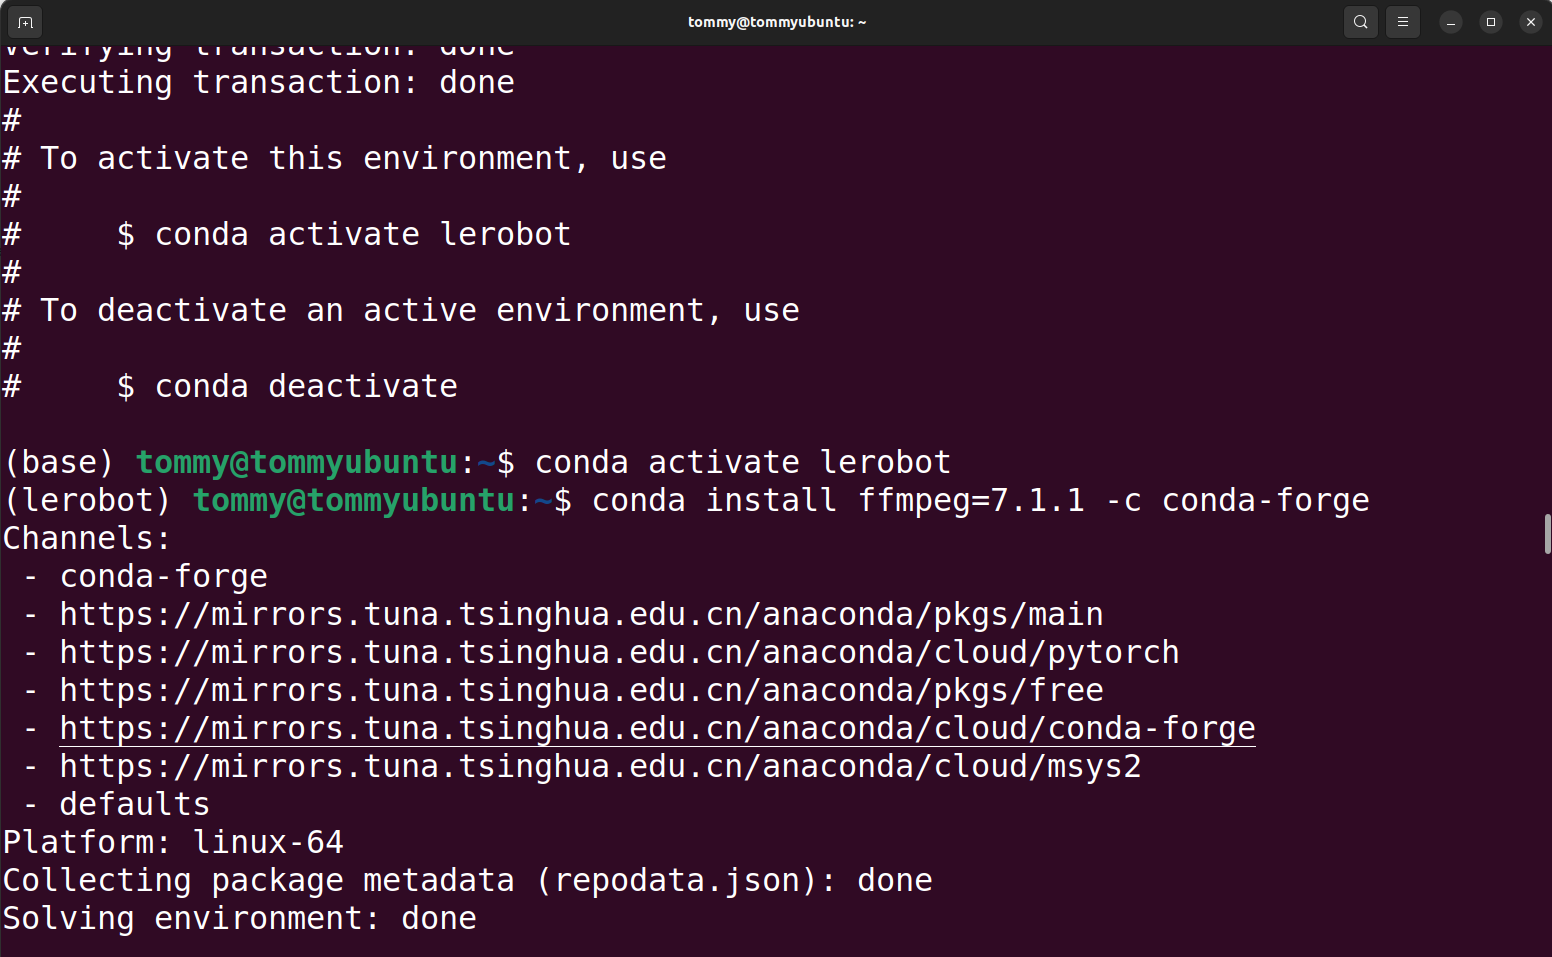
Descargar el repositorio de código oficial de LeRobot
Shell
git clone https://github.com/huggingface/lerobot.gitInstalar el repositorio de código
Shell
#cd lerobot-main
cd lerobot

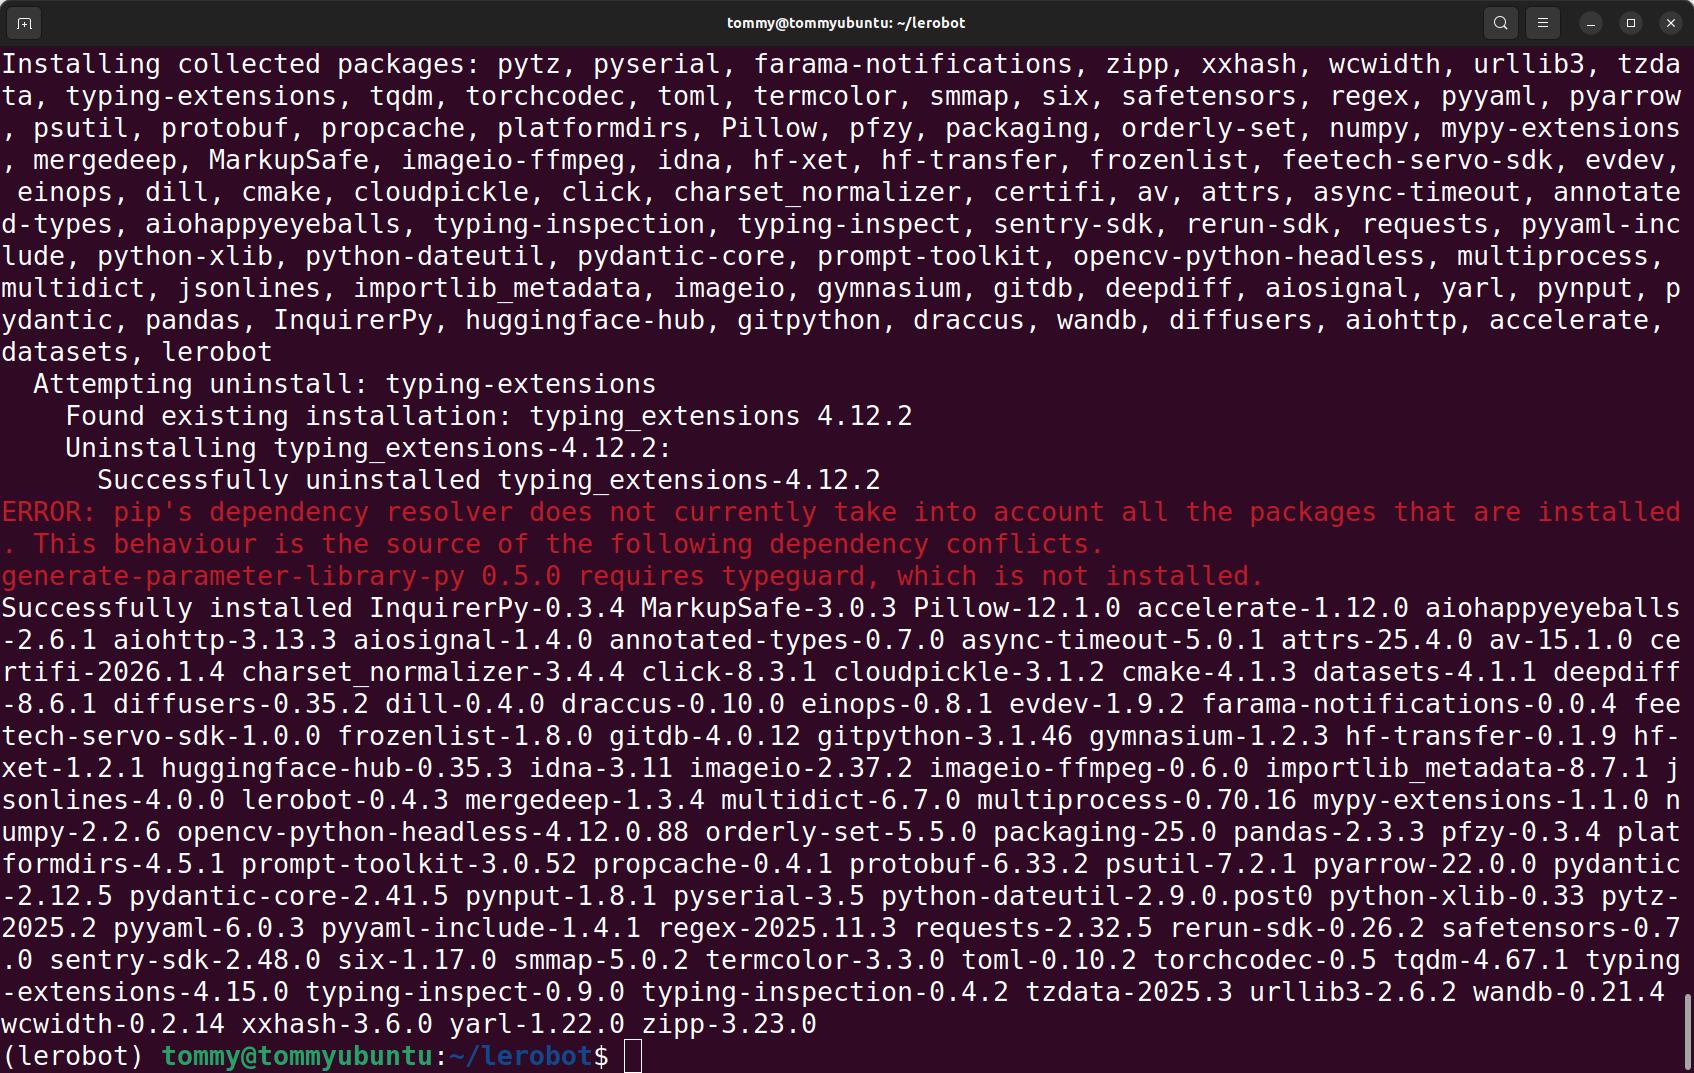
pip install -e ".[feetech]"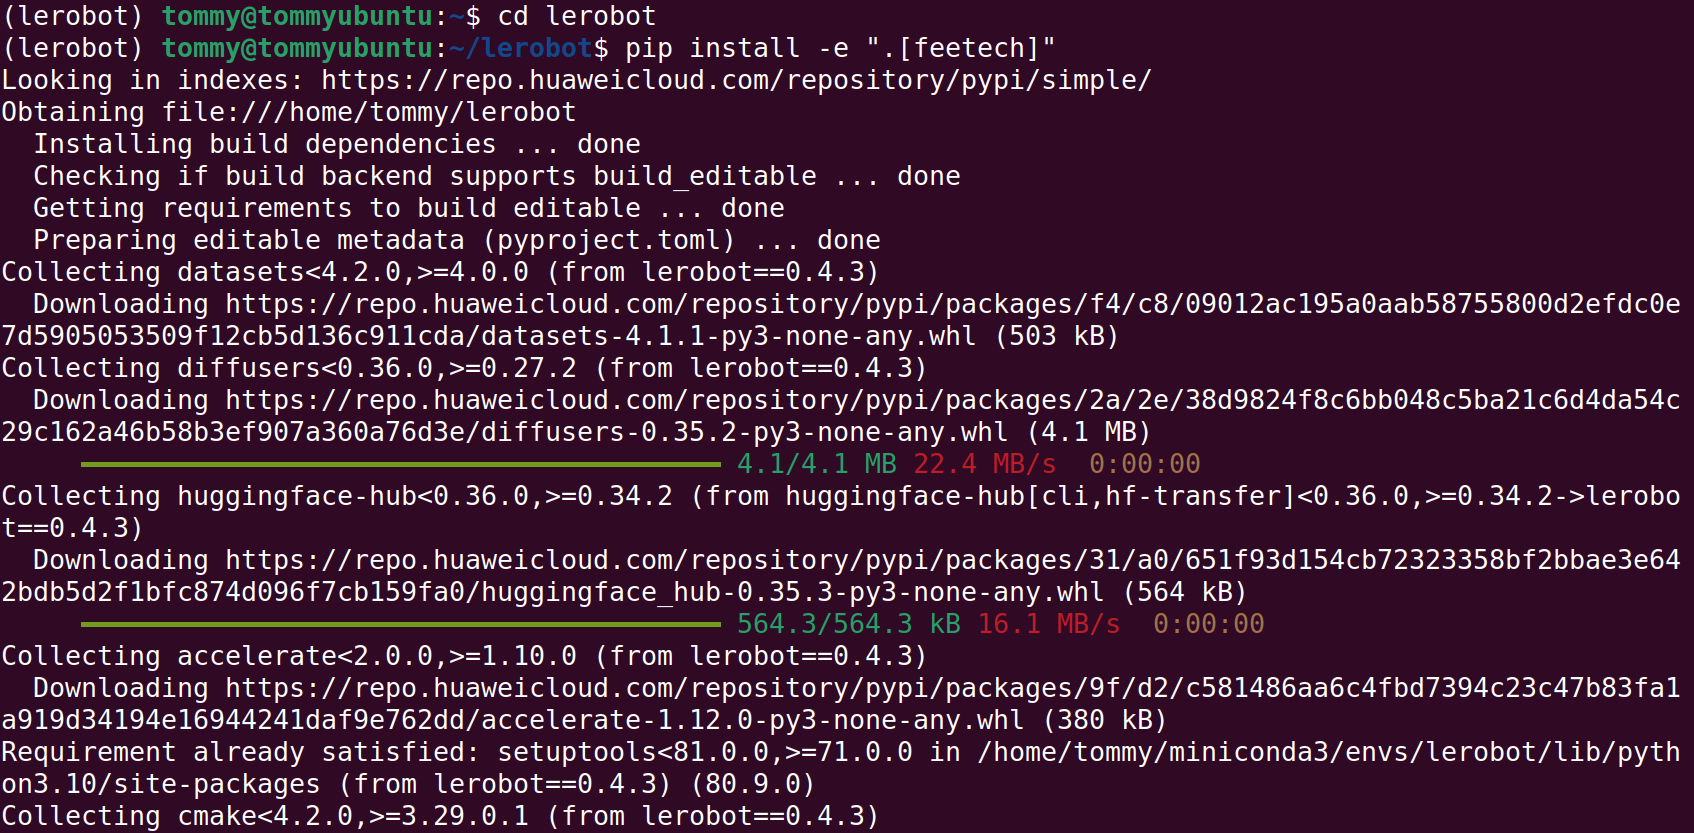
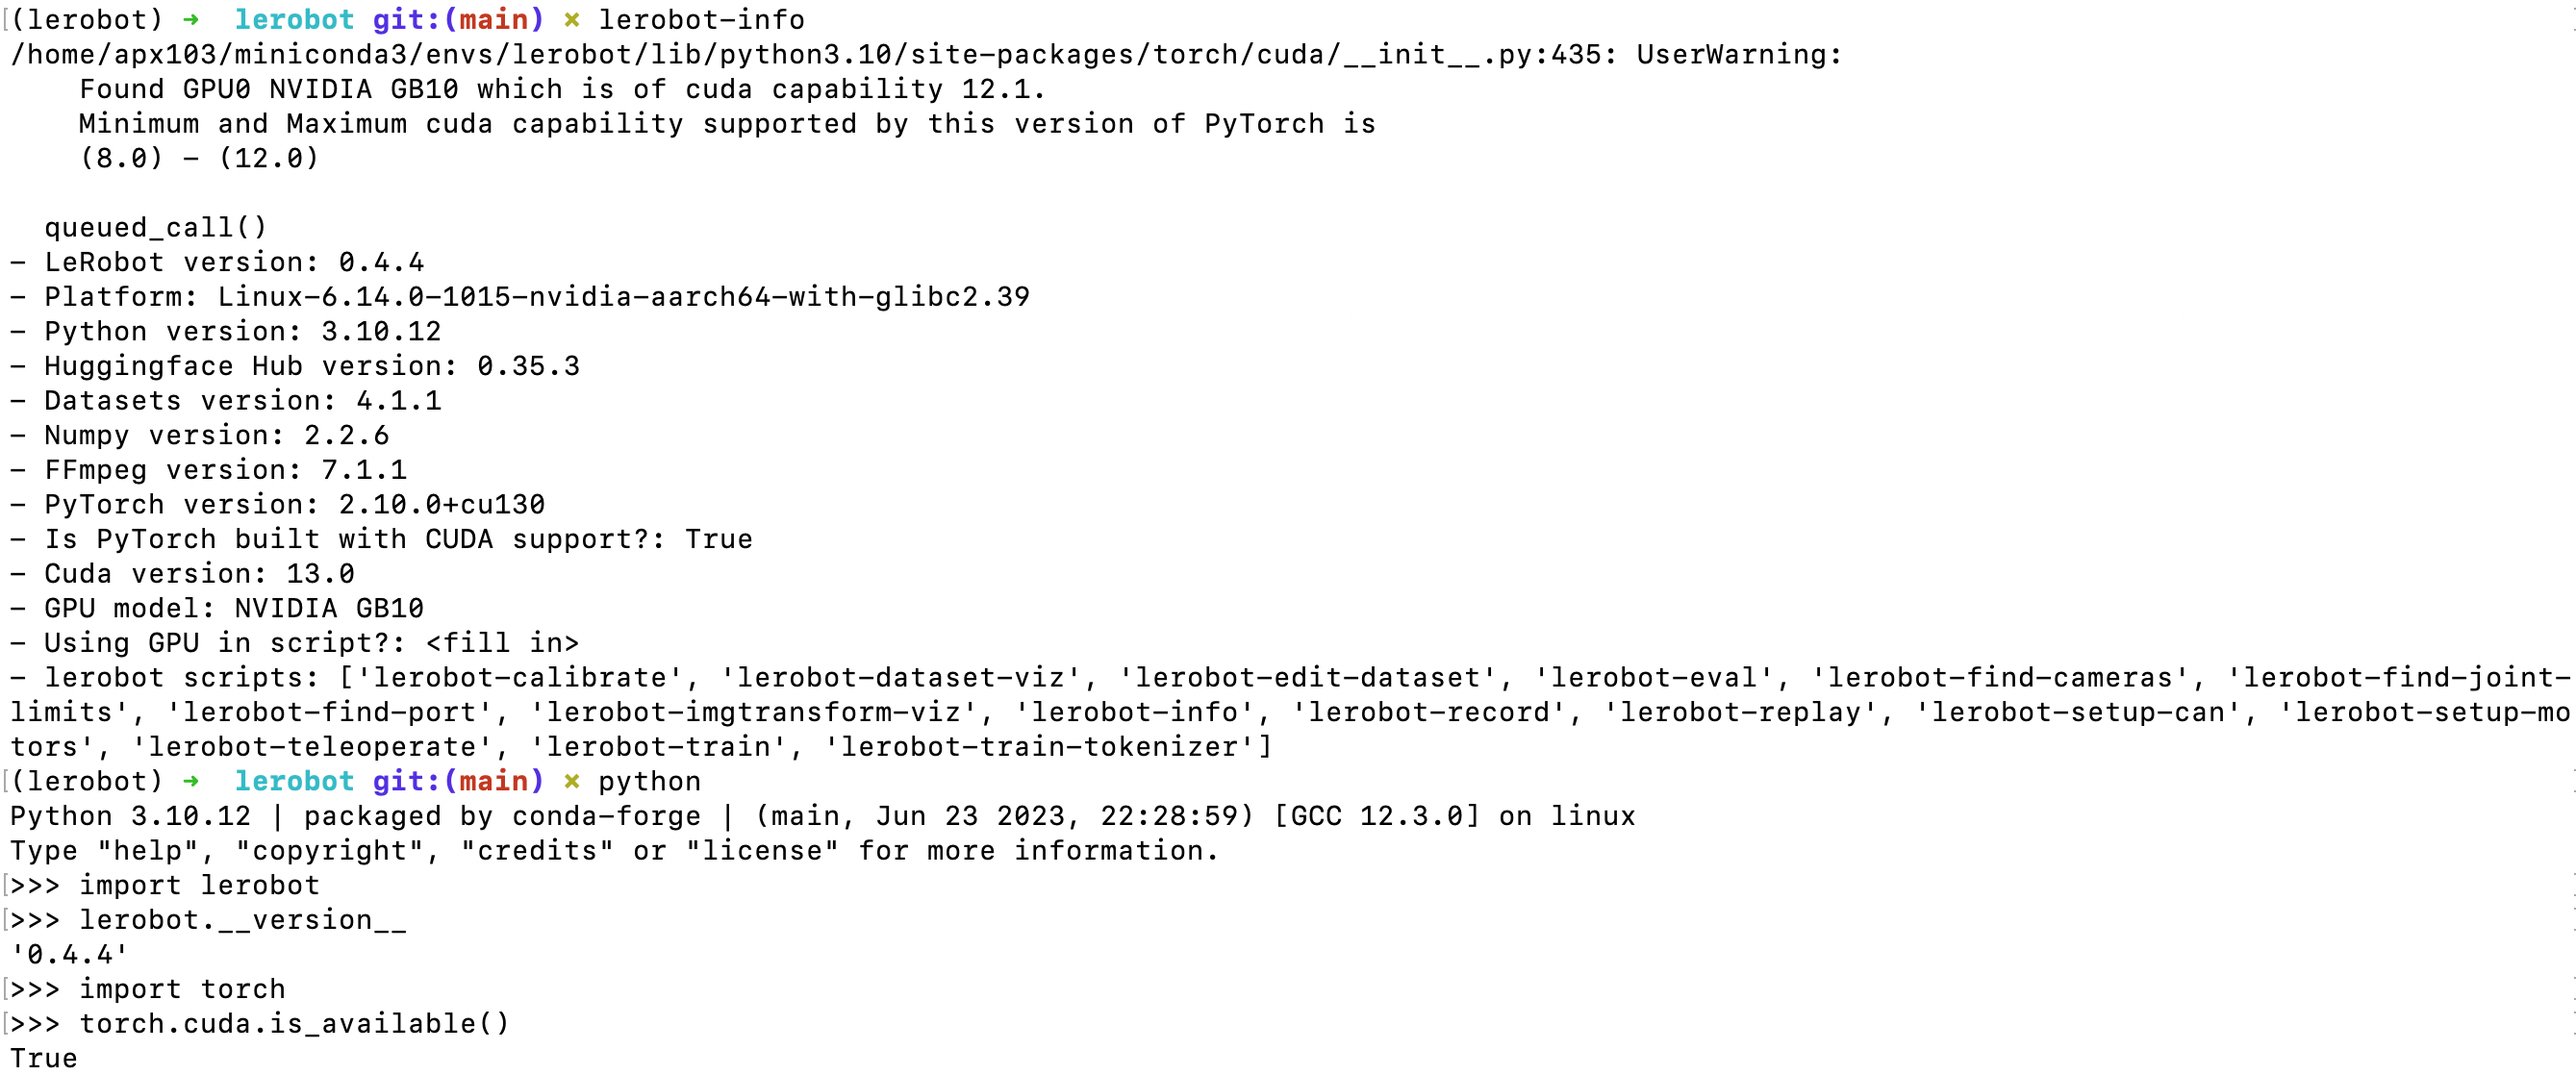
Verificar que la instalación se realizó correctamente
Shell
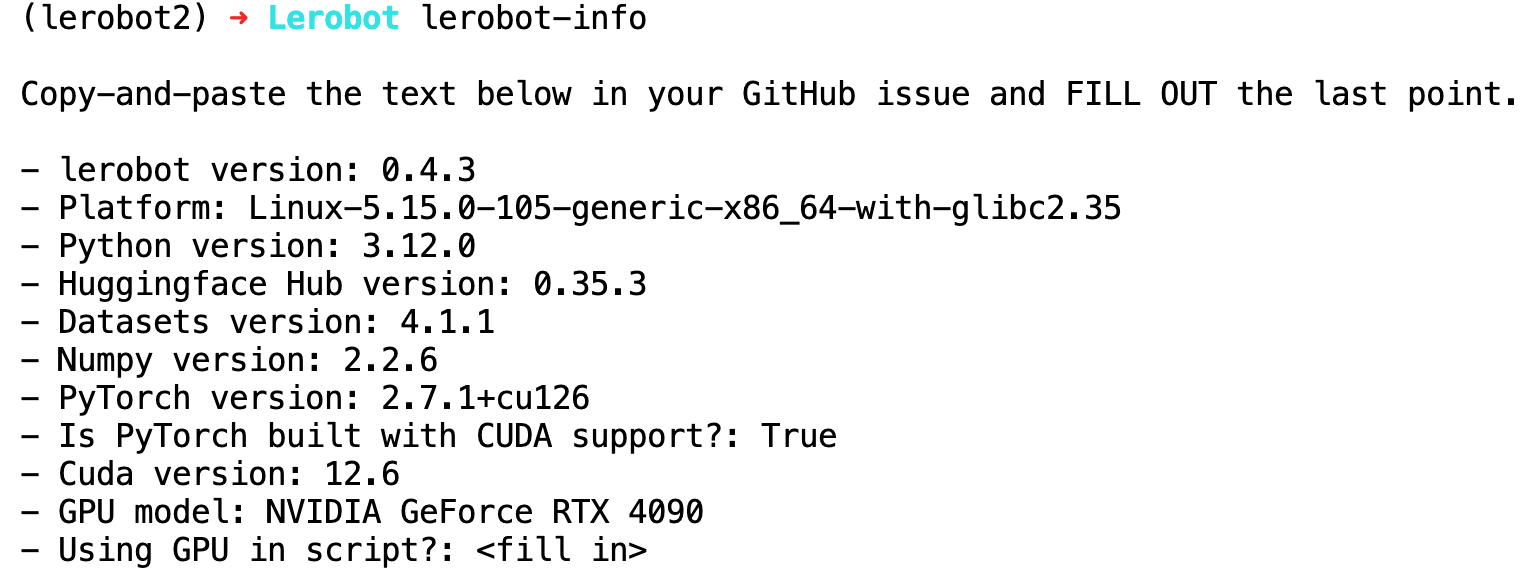
lerobot-info

python

import lerobot
lerobot.__version__

import torch
torch.cuda.is_available()
import scservo_sdk
Resultados de ejecución en una máquina con 4090
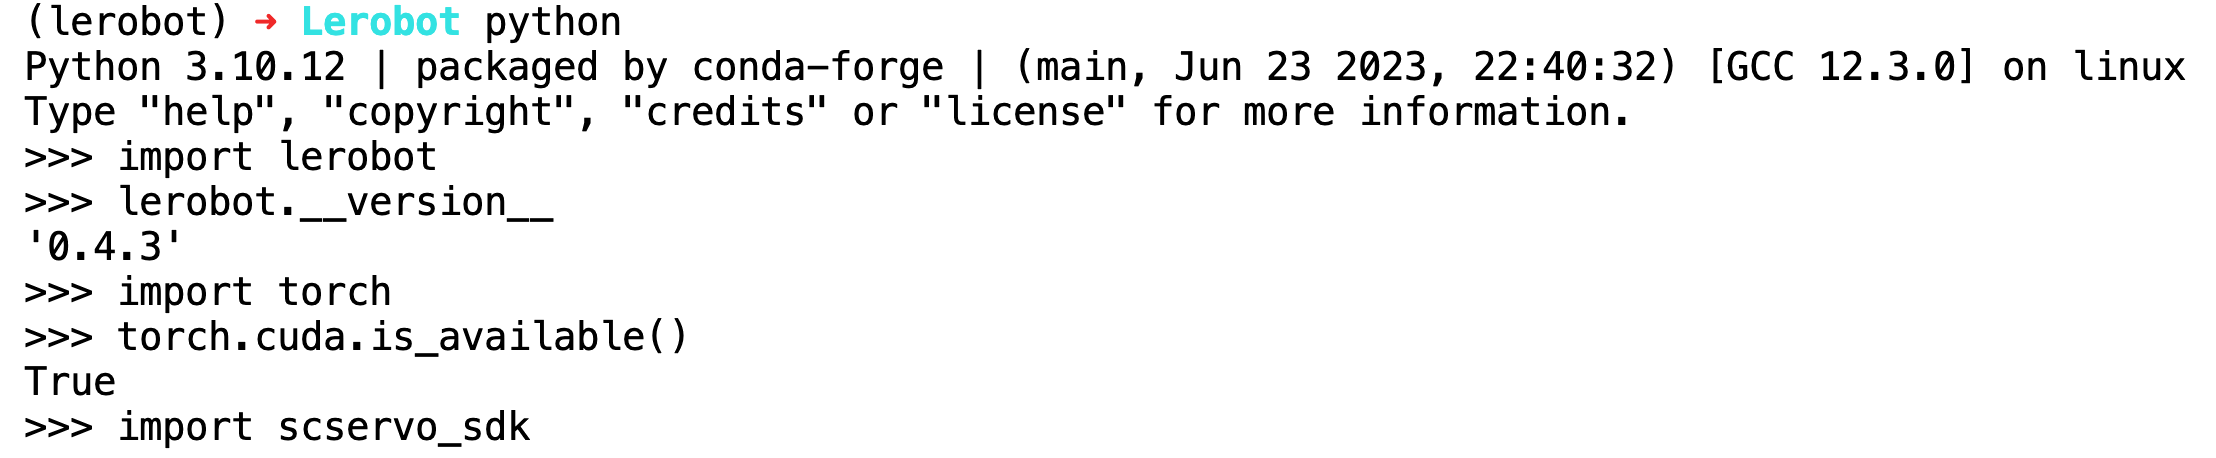
Resultados de ejecución en una NVIDIA DGX Spark