

Equipo Windows
Es necesario conectar al mismo tiempo el brazo líder y el brazo seguidor
Calibrar el brazo seguidor Follower (con la nueva articulación "wrist_yaw")
Shell
lerobot-calibrate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm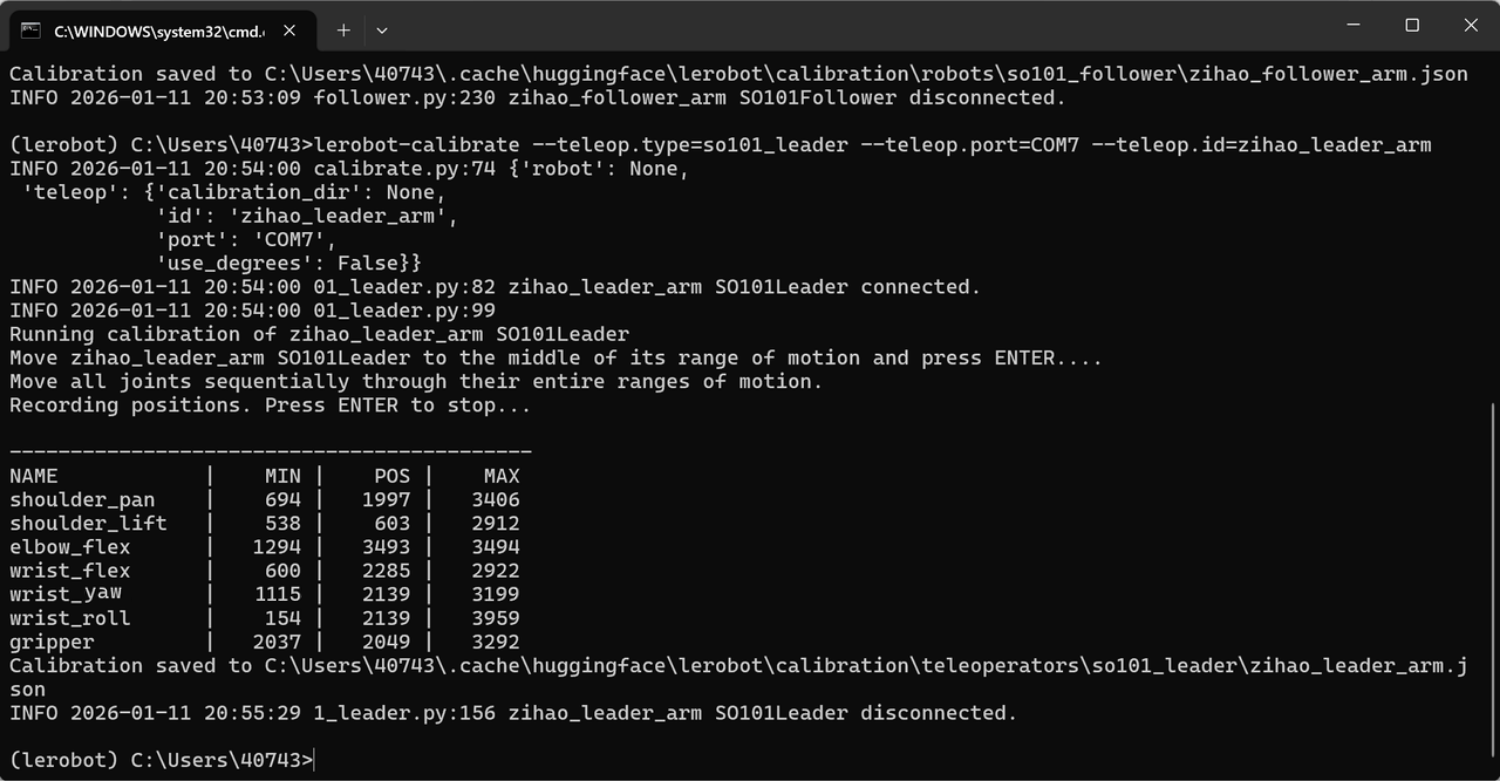
Calibrar el brazo líder Leader (con la nueva articulación "wrist_yaw")
Shell
lerobot-calibrate --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm
Ubicación de exportación de archivos
C:\Users\40743\.cache\huggingface\lerobot\calibration\robots\so101_follower\my_follower_arm.json
C:\Users\40743\.cache\huggingface\lerobot\calibration\teleoperators\so101_leader\my_leader_arm.json
Calibrar otro brazo robótico
lerobot-calibrate --robot.type=so101_follower --robot.port=COM4 --robot.id=my_follower_arm
Notas
① Uno de los brazos llega al límite y deja de moverse
Es necesario recalibrar
② No se encuentra el servomotor
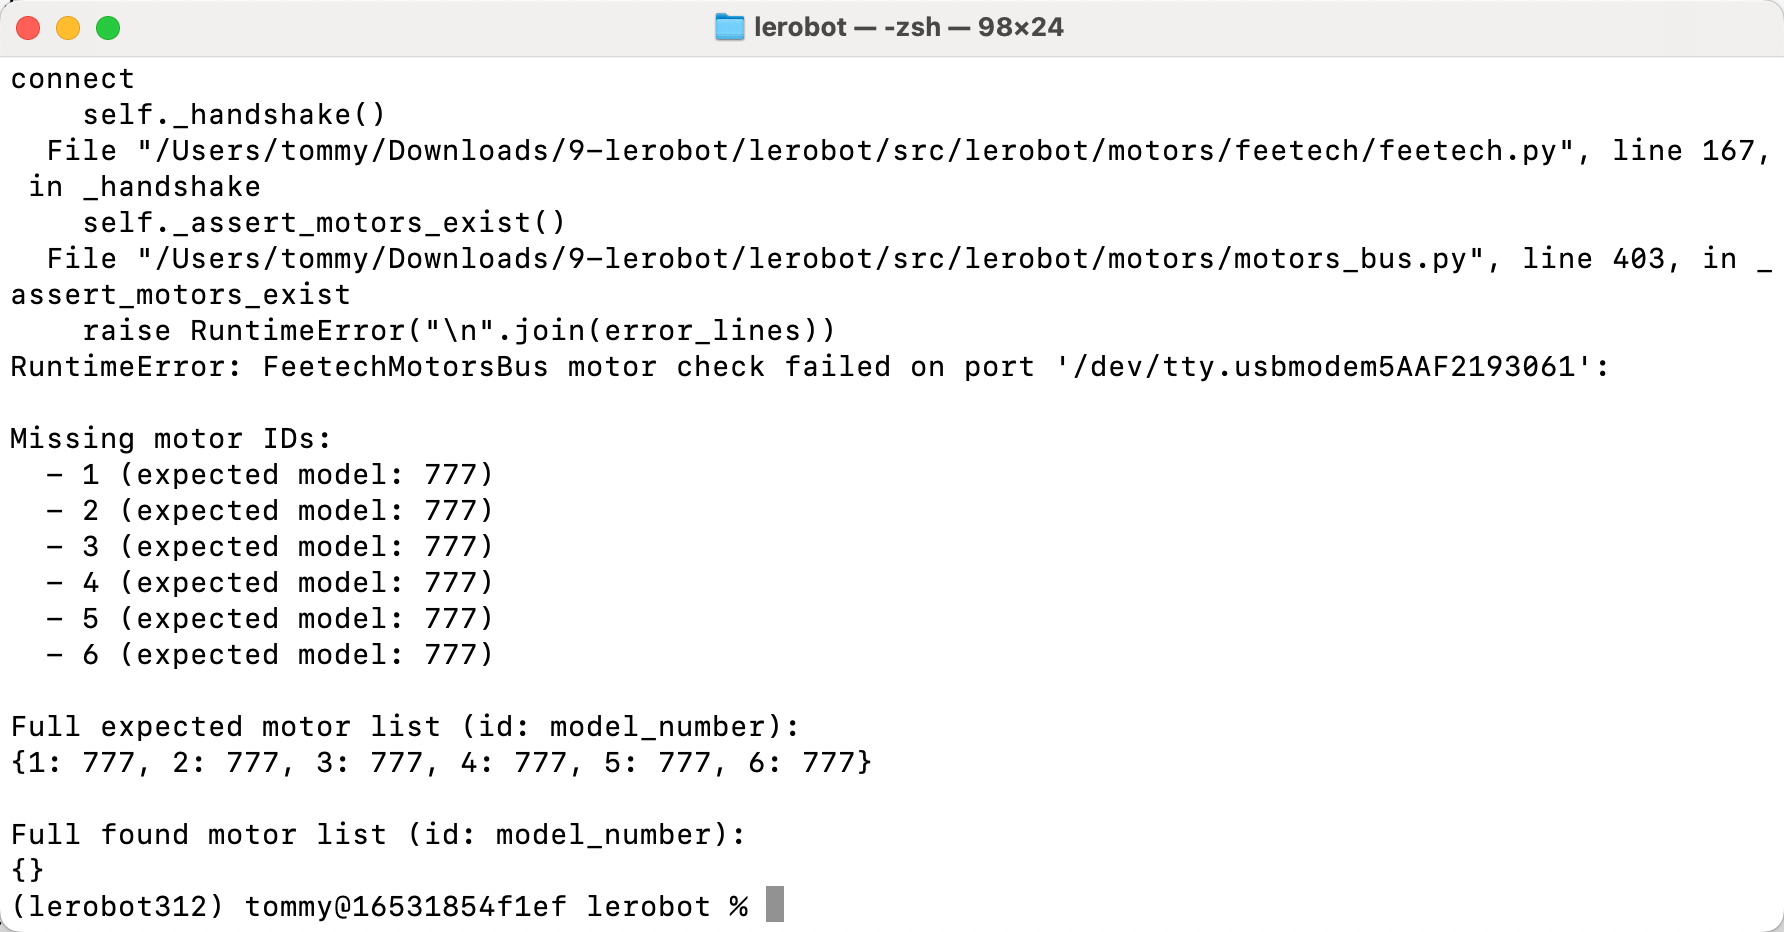
El servomotor no está enchufado; vuelve a enchufarlo y desenchufarlo, y gira un poco el conector