Paso 7: Entrenamiento local en Ubuntu
Este artículo se aplica al caso en que tu propio ordenador ya tiene una tarjeta gráfica NVIDIA y no necesitas la GPU en la nube.
Antes de ejecutar
- Entorno: basta con instalarlo según Primer paso: instalar el entorno de Lerobot; para el entrenamiento en la máquina local no hace falta subir el conjunto de datos a otro sitio
- Conjunto de datos: en el ejemplo siguiente se usa el conjunto de datos de recoger naranjas
lerobot_my_dataset_arecogido en el primer artículo del sexto paso, con la ruta escrita como ruta absoluta; sustitúyela por tu propio nombre de usuario - Entrenar en Mac: sustituye
/home/<usuario>/del comando por/Users/<usuario>/ - Directorio de salida: si
--output_dirya existe, dará directamenteFileExistsError; usa un nombre de directorio nuevo, o añade--resume=truepara continuar el entrenamiento
Documentación de referencia
https://github.com/huggingface/lerobot/blob/main/src/lerobot/scripts/lerobot_train.py
https://github.com/huggingface/lerobot/blob/main/src/lerobot/configs/train.py
- Nota
Antes de `` solo puede haber un espacio, y después no puede haber ninguno
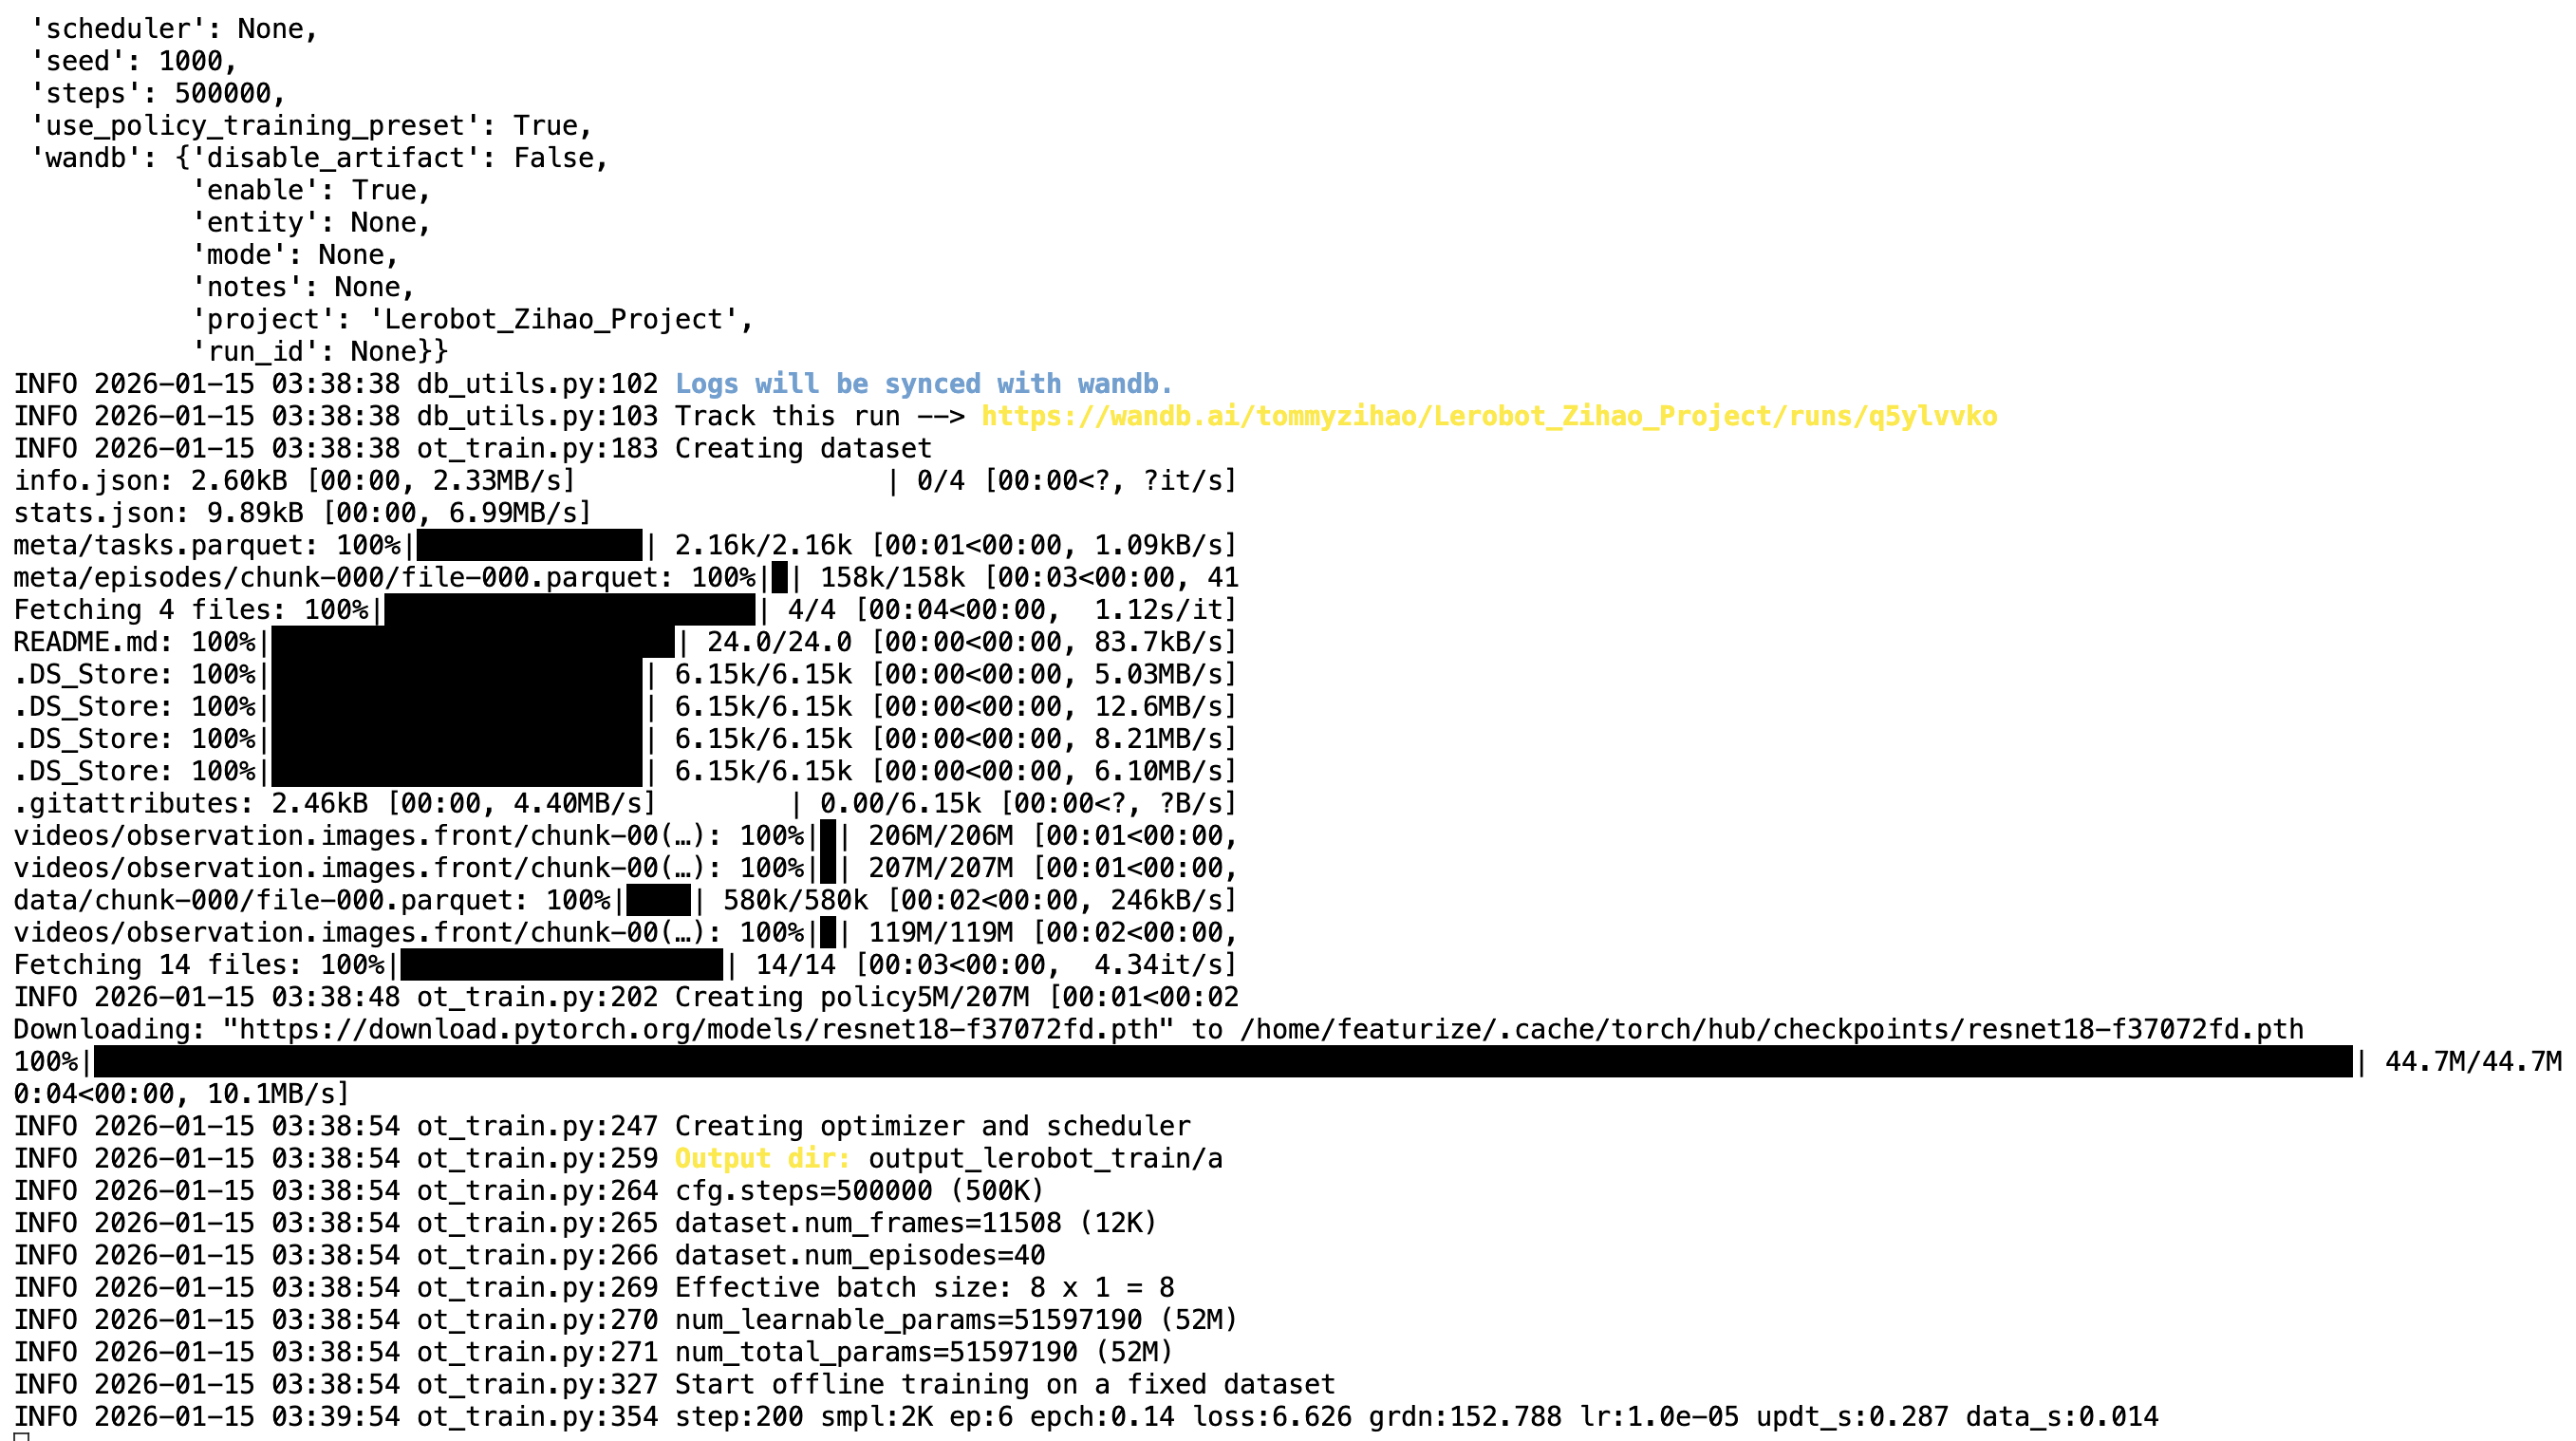
Cuando el conjunto de datos es local, --dataset.streaming debe ser false, porque no hace falta una lectura en streaming
Shell
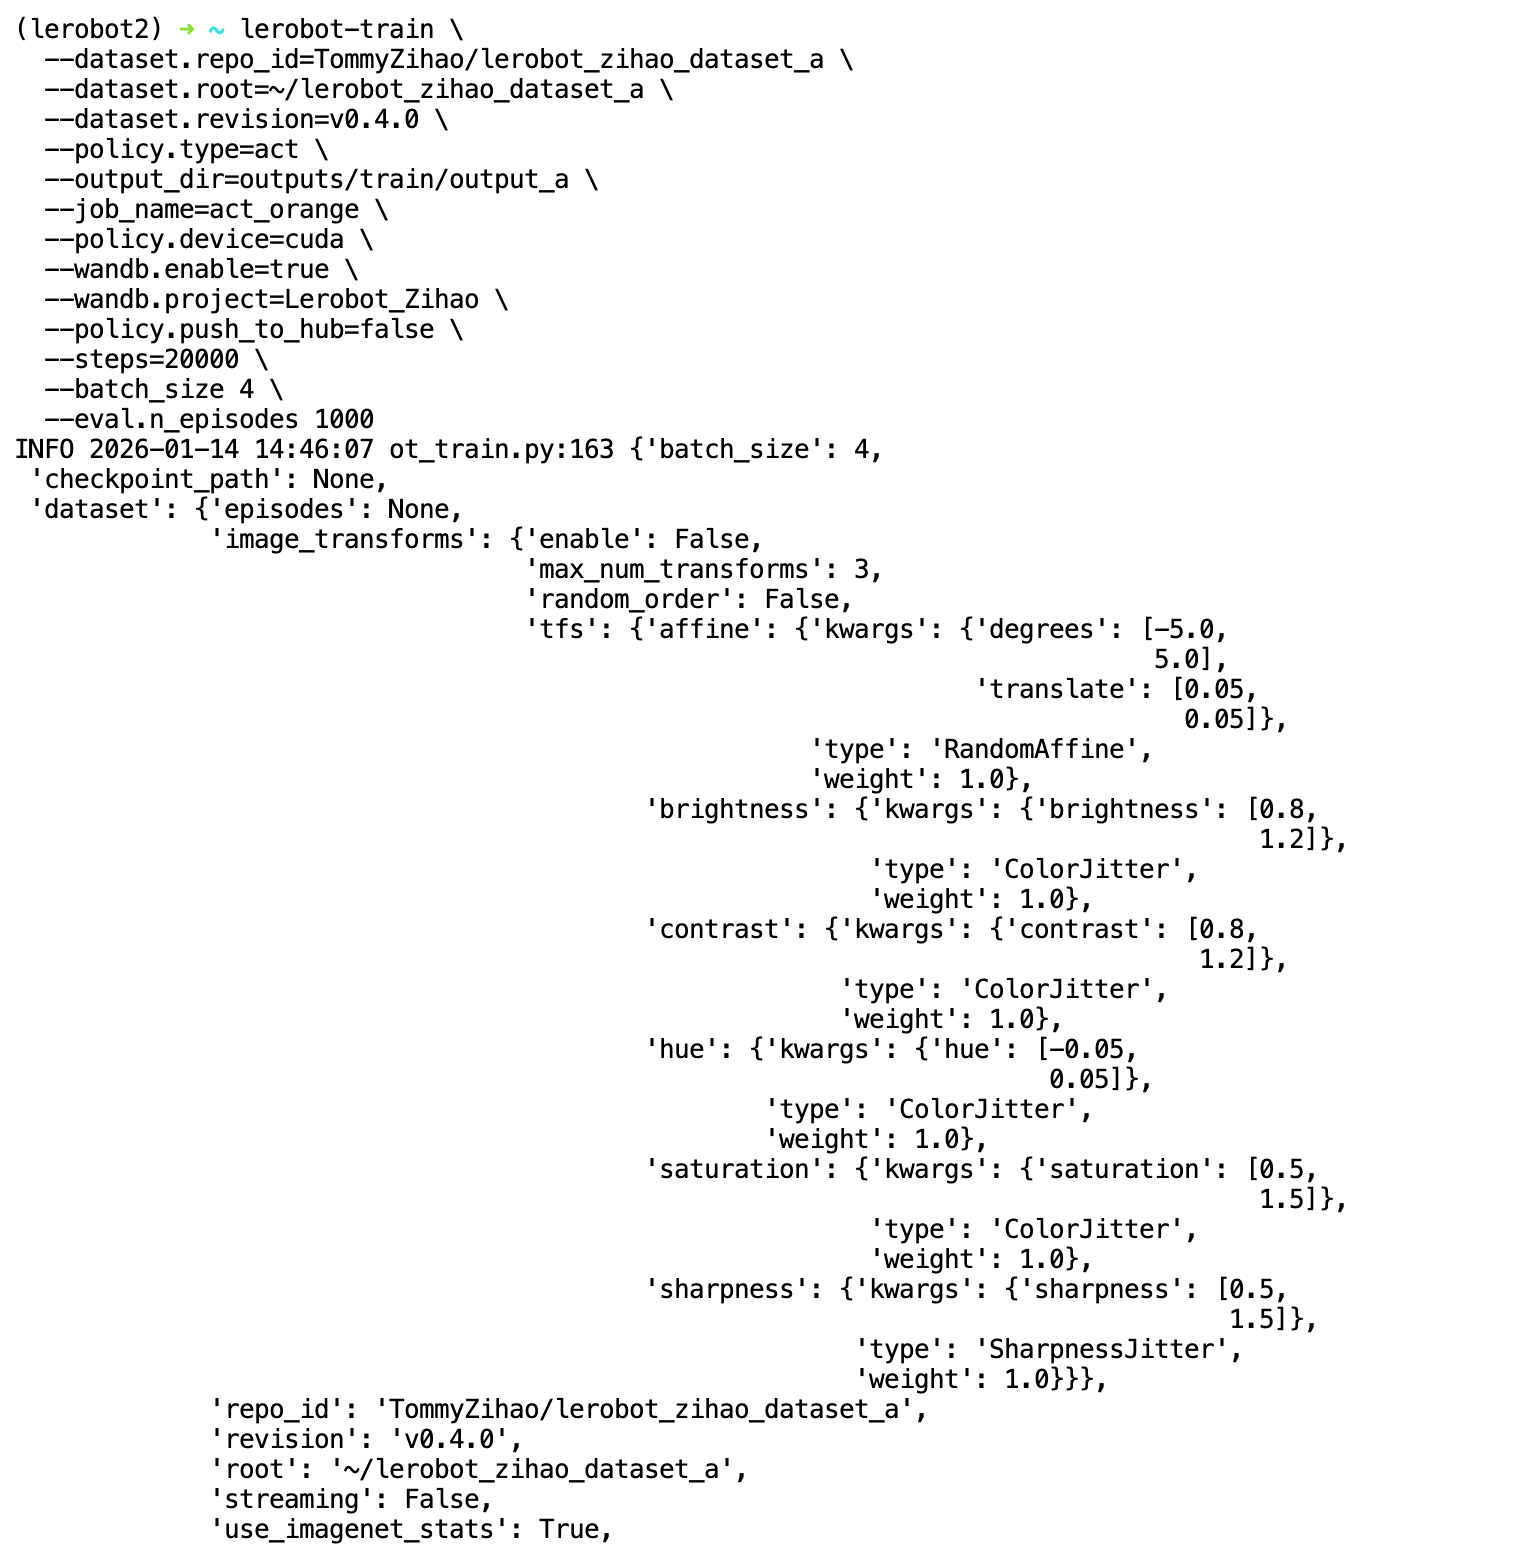
lerobot-train \
  --dataset.repo_id=<usuario>/lerobot_my_dataset_a \
  --dataset.root=/home/<usuario>/.cache/huggingface/lerobot/<usuario>/lerobot_my_dataset_a \
  --dataset.revision=v0.4.0 \
  --dataset.streaming=false \
  --policy.type=act \
  --output_dir=output_lerobot_train/a \
  --job_name=orange_job \
  --policy.device=cuda \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --policy.push_to_hub=false \
  --steps=300000 \
  --batch_size=8

lerobot-train --dataset.repo_id=<usuario>/lerobot_my_dataset_a --dataset.root=/home/<usuario>/.cache/huggingface/lerobot/<usuario>/lerobot_my_dataset_a --dataset.revision=v0.4.0 --dataset.streaming=false --policy.type=act --output_dir=output_lerobot_train/a --job_name=orange_job --policy.device=cuda --wandb.enable=true --wandb.project=Lerobot_my_Project --policy.push_to_hub=false --steps=300000 --batch_size=8