第七步:本機 Ubuntu 訓練
本篇適用於自己電腦上就有英偉達顯卡的情況,不需要雲GPU。
執行之前
- 環境:按第一步:安裝Lerobot環境裝好即可,本機訓練不用把數據集傳到別處
- 數據集:下面的例子用的是第六步第一篇採集的抓橘子數據集
lerobot_my_dataset_a,路徑寫成了絕對路徑,請替換成你自己的使用者名 - 在 Mac 上訓練:把命令裡的
/home/<你的使用者名稱>/換成/Users/<你的使用者名稱>/ - 輸出目錄:
--output_dir如果已經存在,會直接報FileExistsError,換個新目錄名,或者加--resume=true接著訓練
參考文檔
https://github.com/huggingface/lerobot/blob/main/src/lerobot/scripts/lerobot_train.py
https://github.com/huggingface/lerobot/blob/main/src/lerobot/configs/train.py
- 注意
``前面只能有一個空格,後面不能有空格
數據集在本地時,--dataset.streaming必須為false,因為無需流式讀取
Shell
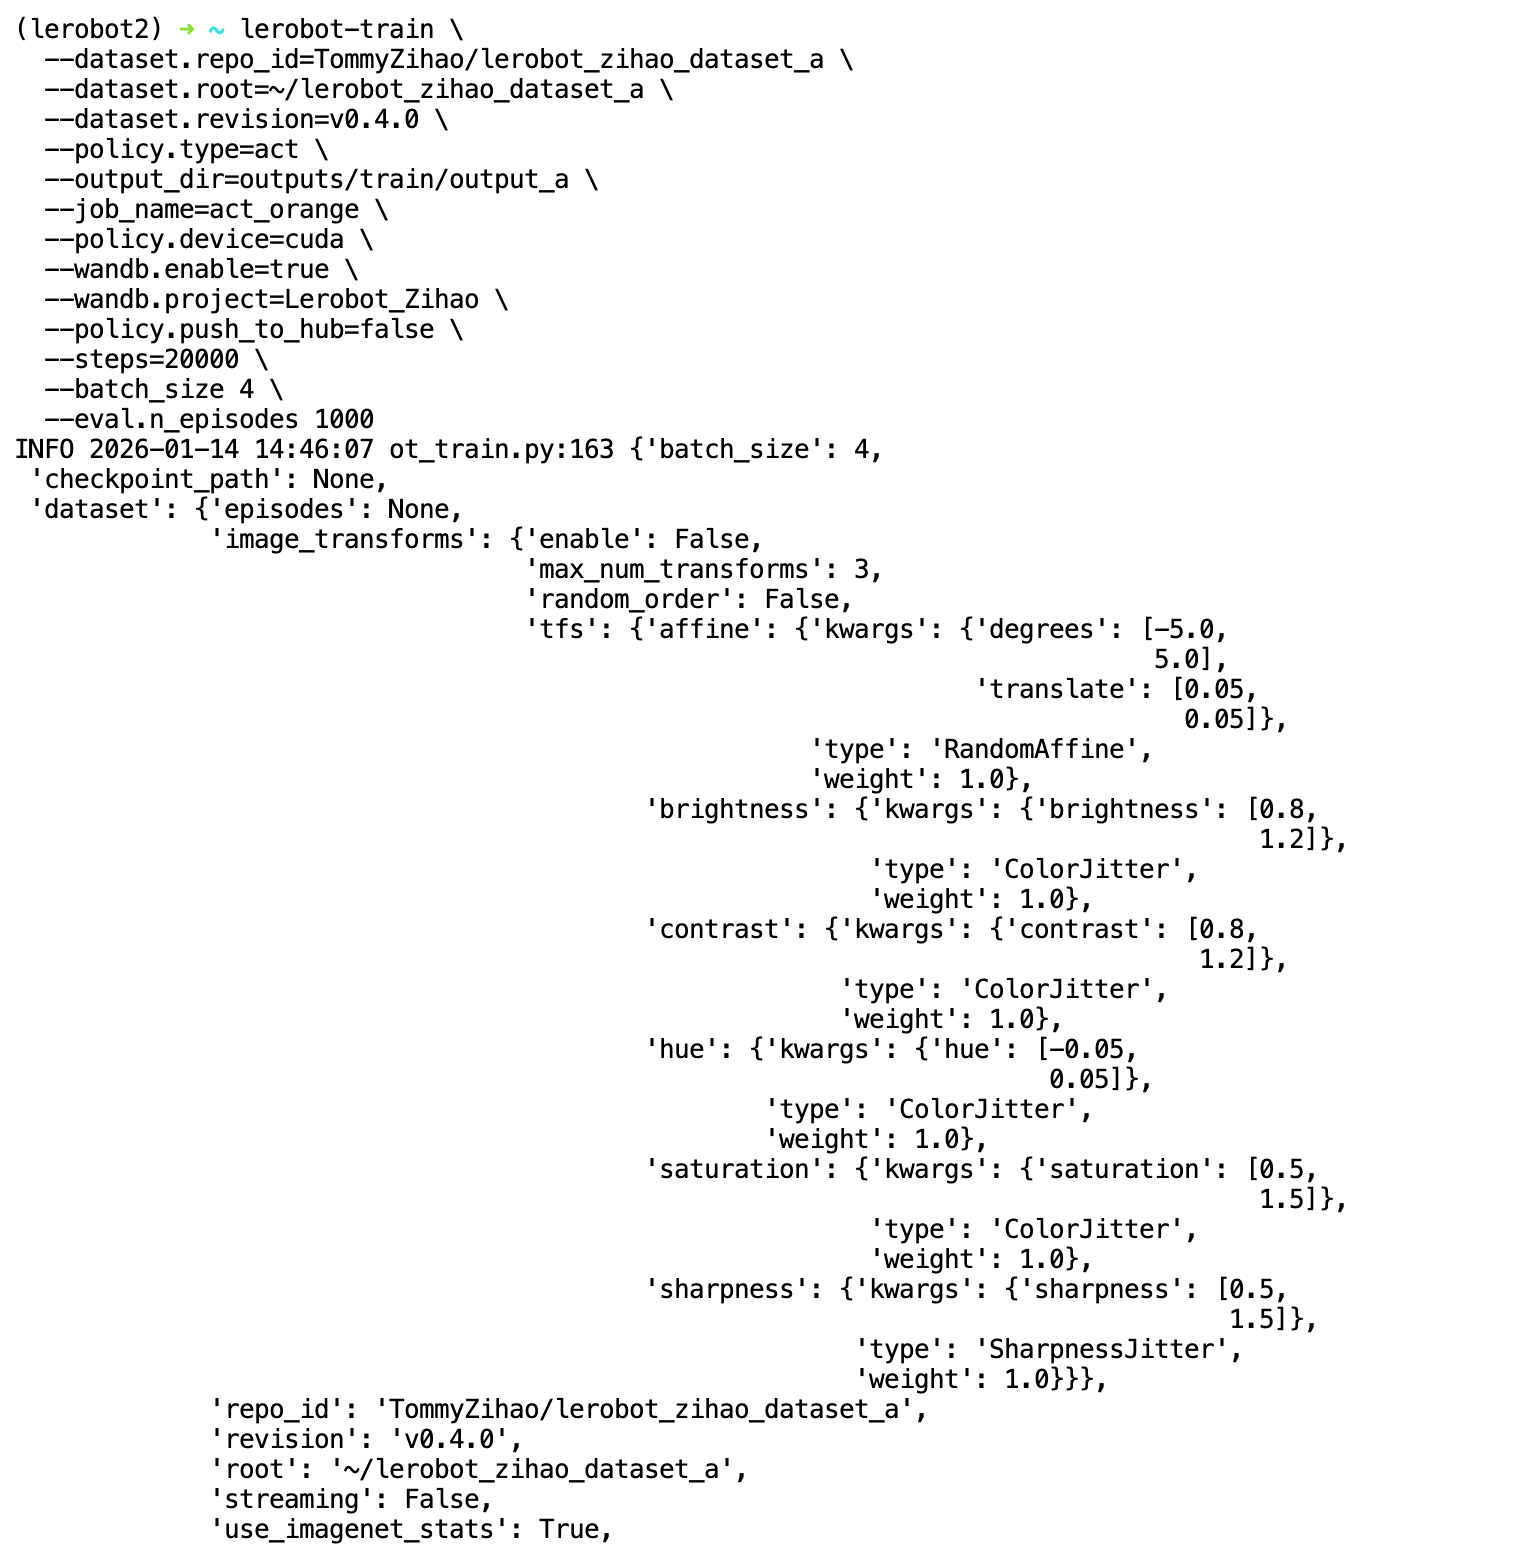
lerobot-train \
  --dataset.repo_id=<你的使用者名稱>/lerobot_my_dataset_a \
  --dataset.root=/home/<你的使用者名稱>/.cache/huggingface/lerobot/<你的使用者名稱>/lerobot_my_dataset_a \
  --dataset.revision=v0.4.0 \
  --dataset.streaming=false \
  --policy.type=act \
  --output_dir=output_lerobot_train/a \
  --job_name=orange_job \
  --policy.device=cuda \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --policy.push_to_hub=false \
  --steps=300000 \
  --batch_size=8

lerobot-train --dataset.repo_id=<你的使用者名稱>/lerobot_my_dataset_a --dataset.root=/home/<你的使用者名稱>/.cache/huggingface/lerobot/<你的使用者名稱>/lerobot_my_dataset_a --dataset.revision=v0.4.0 --dataset.streaming=false --policy.type=act --output_dir=output_lerobot_train/a --job_name=orange_job --policy.device=cuda --wandb.enable=true --wandb.project=Lerobot_my_Project --policy.push_to_hub=false --steps=300000 --batch_size=8