

回看、回放數據集
可視化整個數據集
https://huggingface.co/spaces/lerobot/visualize_dataset
http://io-ai.tech/lerobot
https://open.platform.io-ai.tech
輸入TommyZihao/lerobot_zihao_dataset_a,或者其它數據集
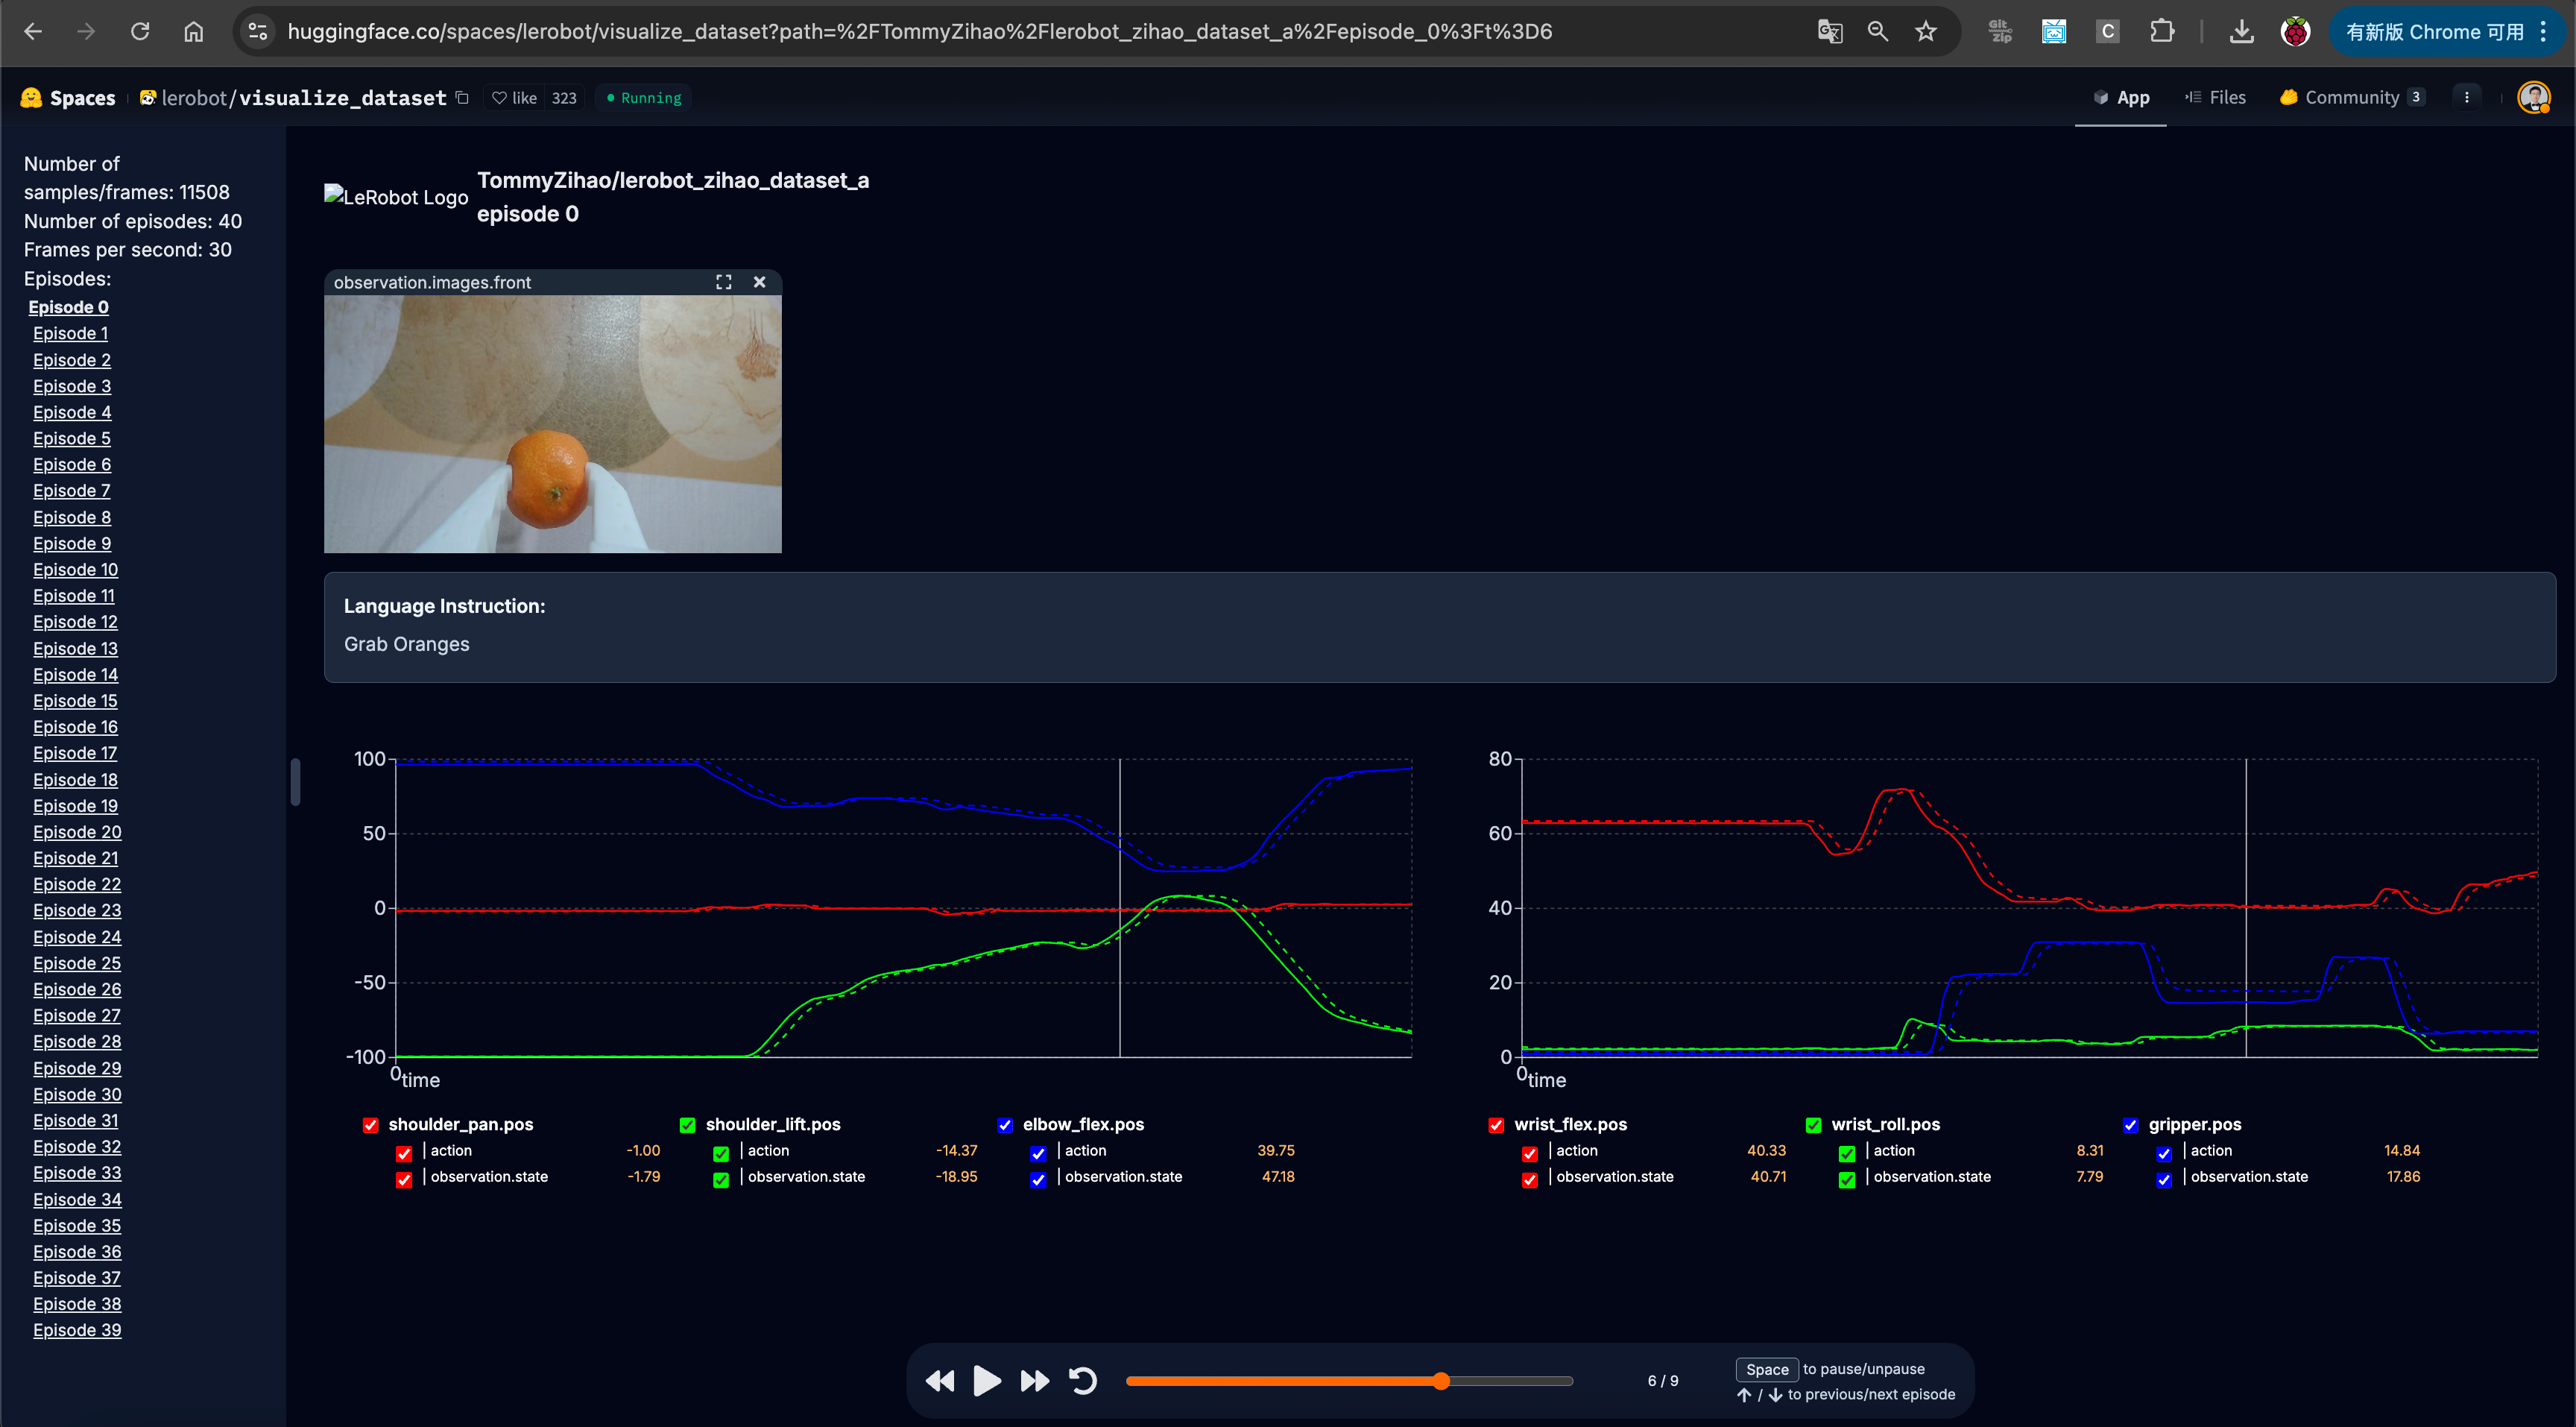
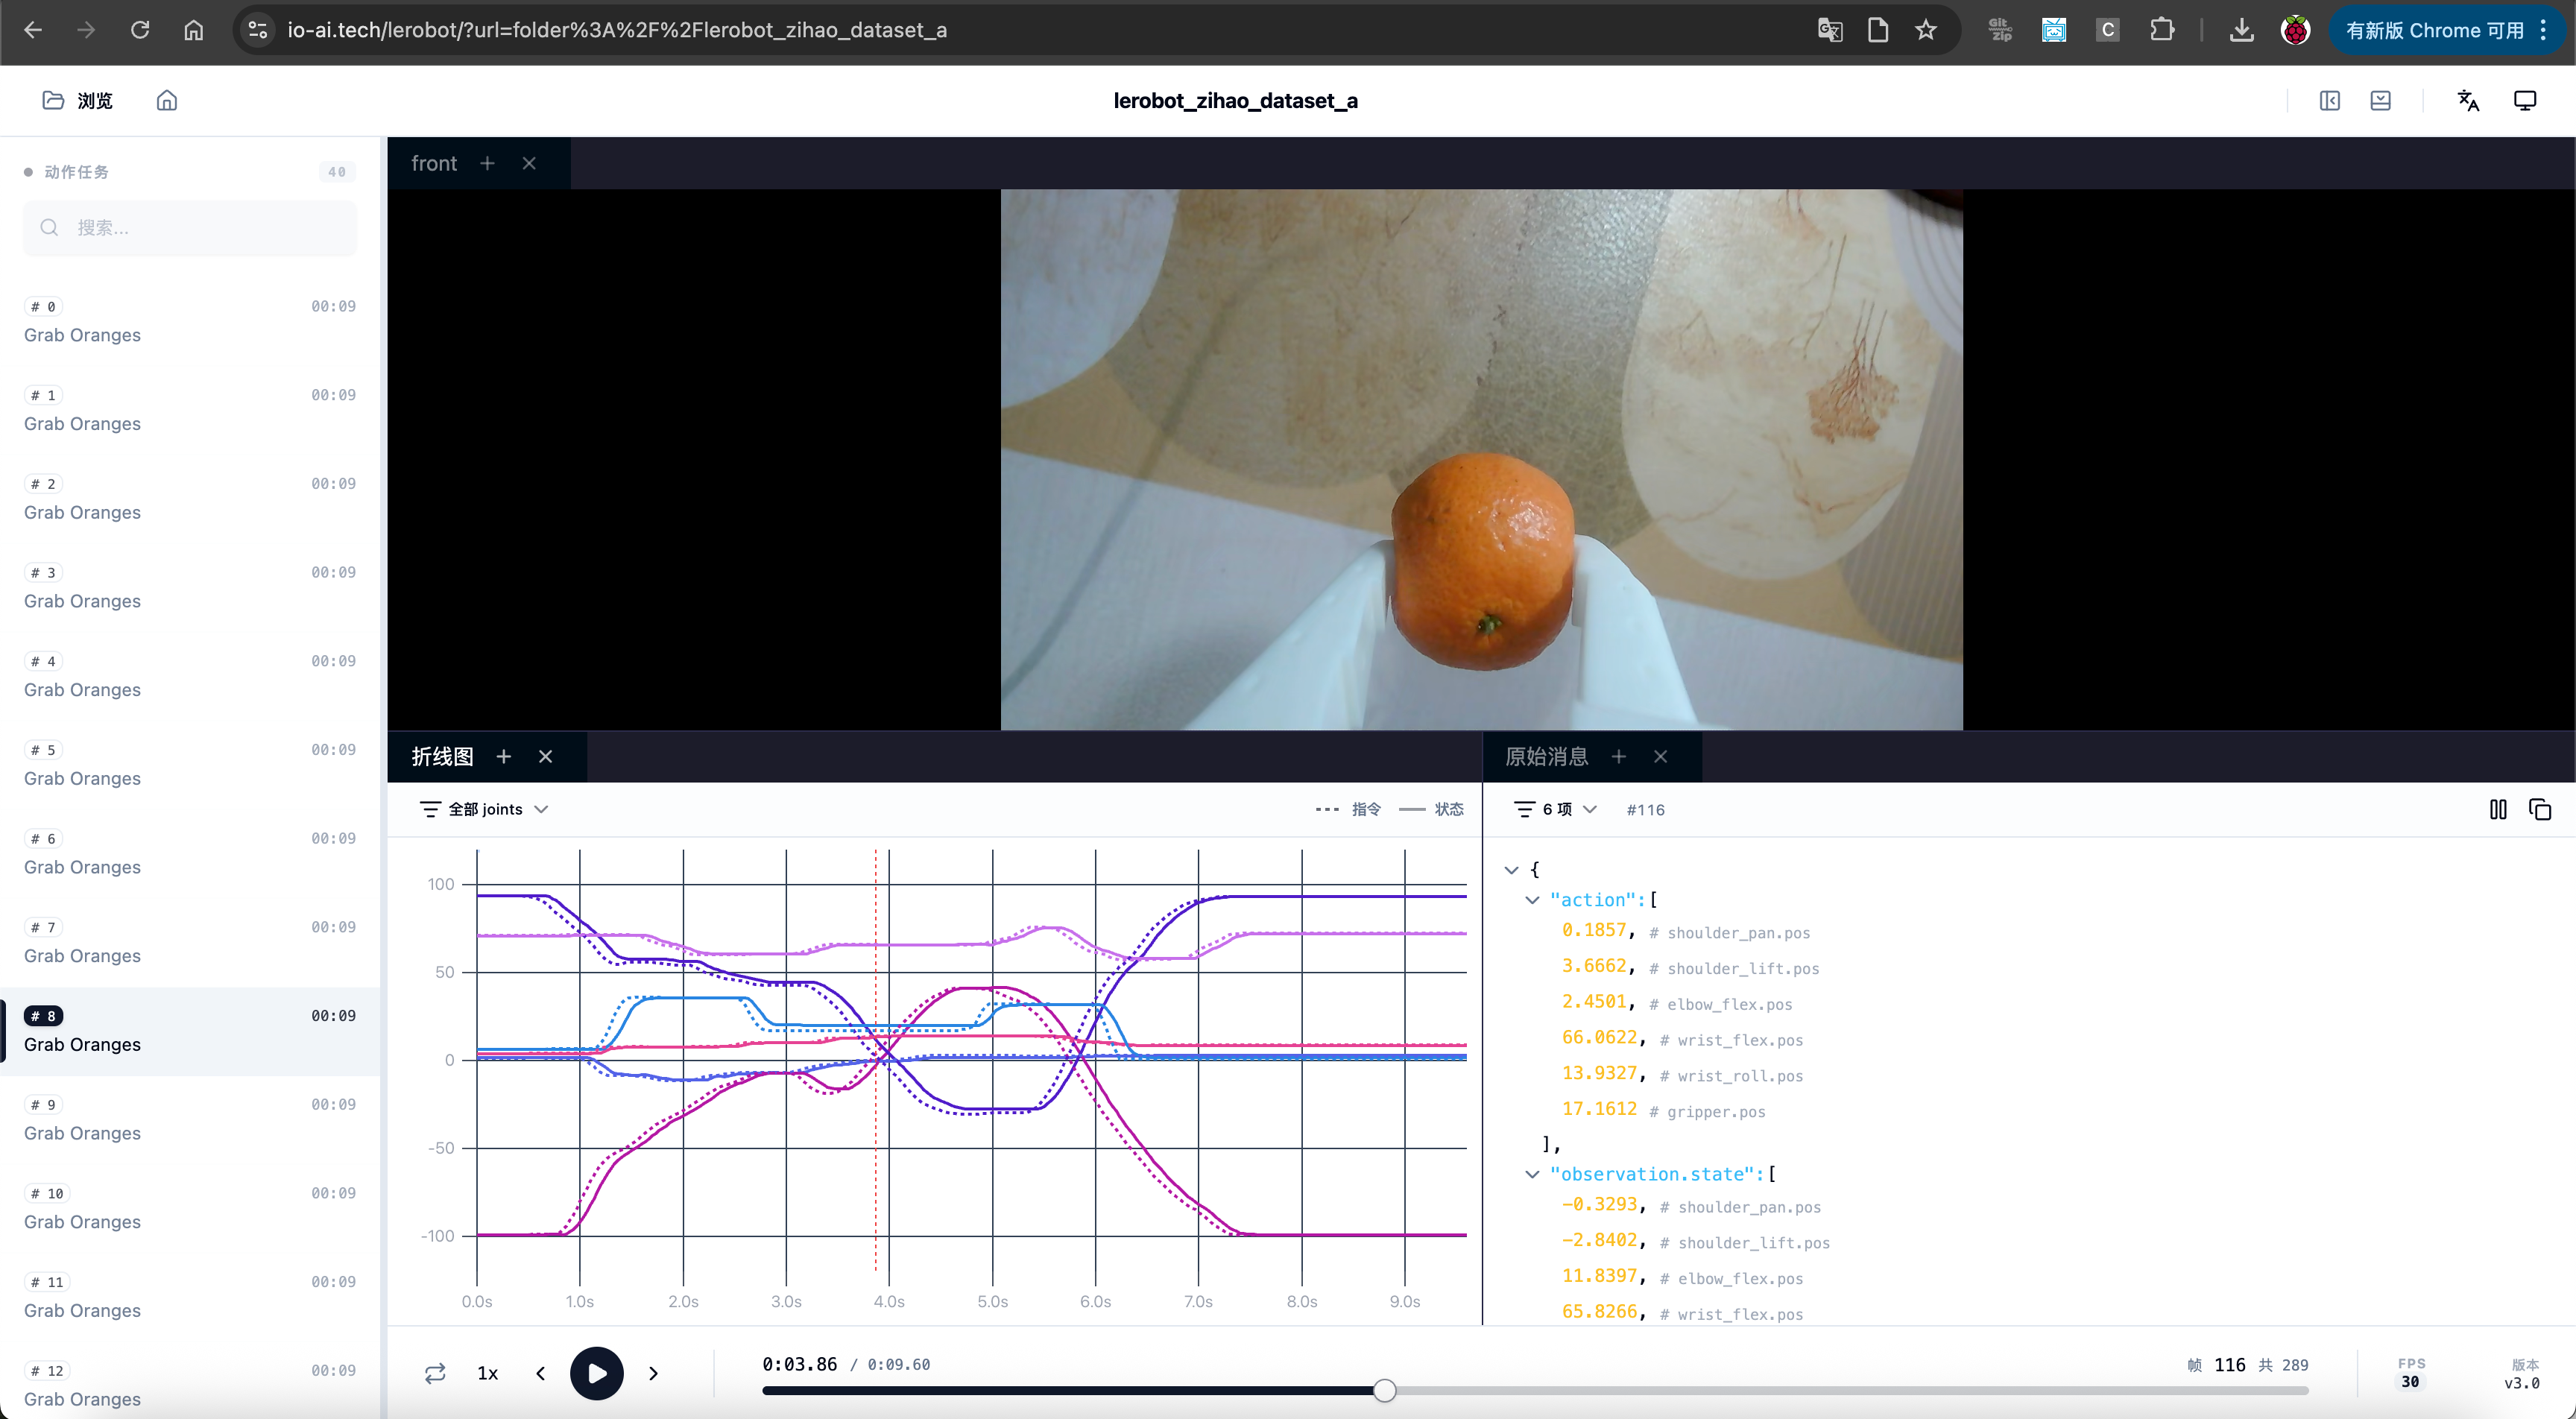
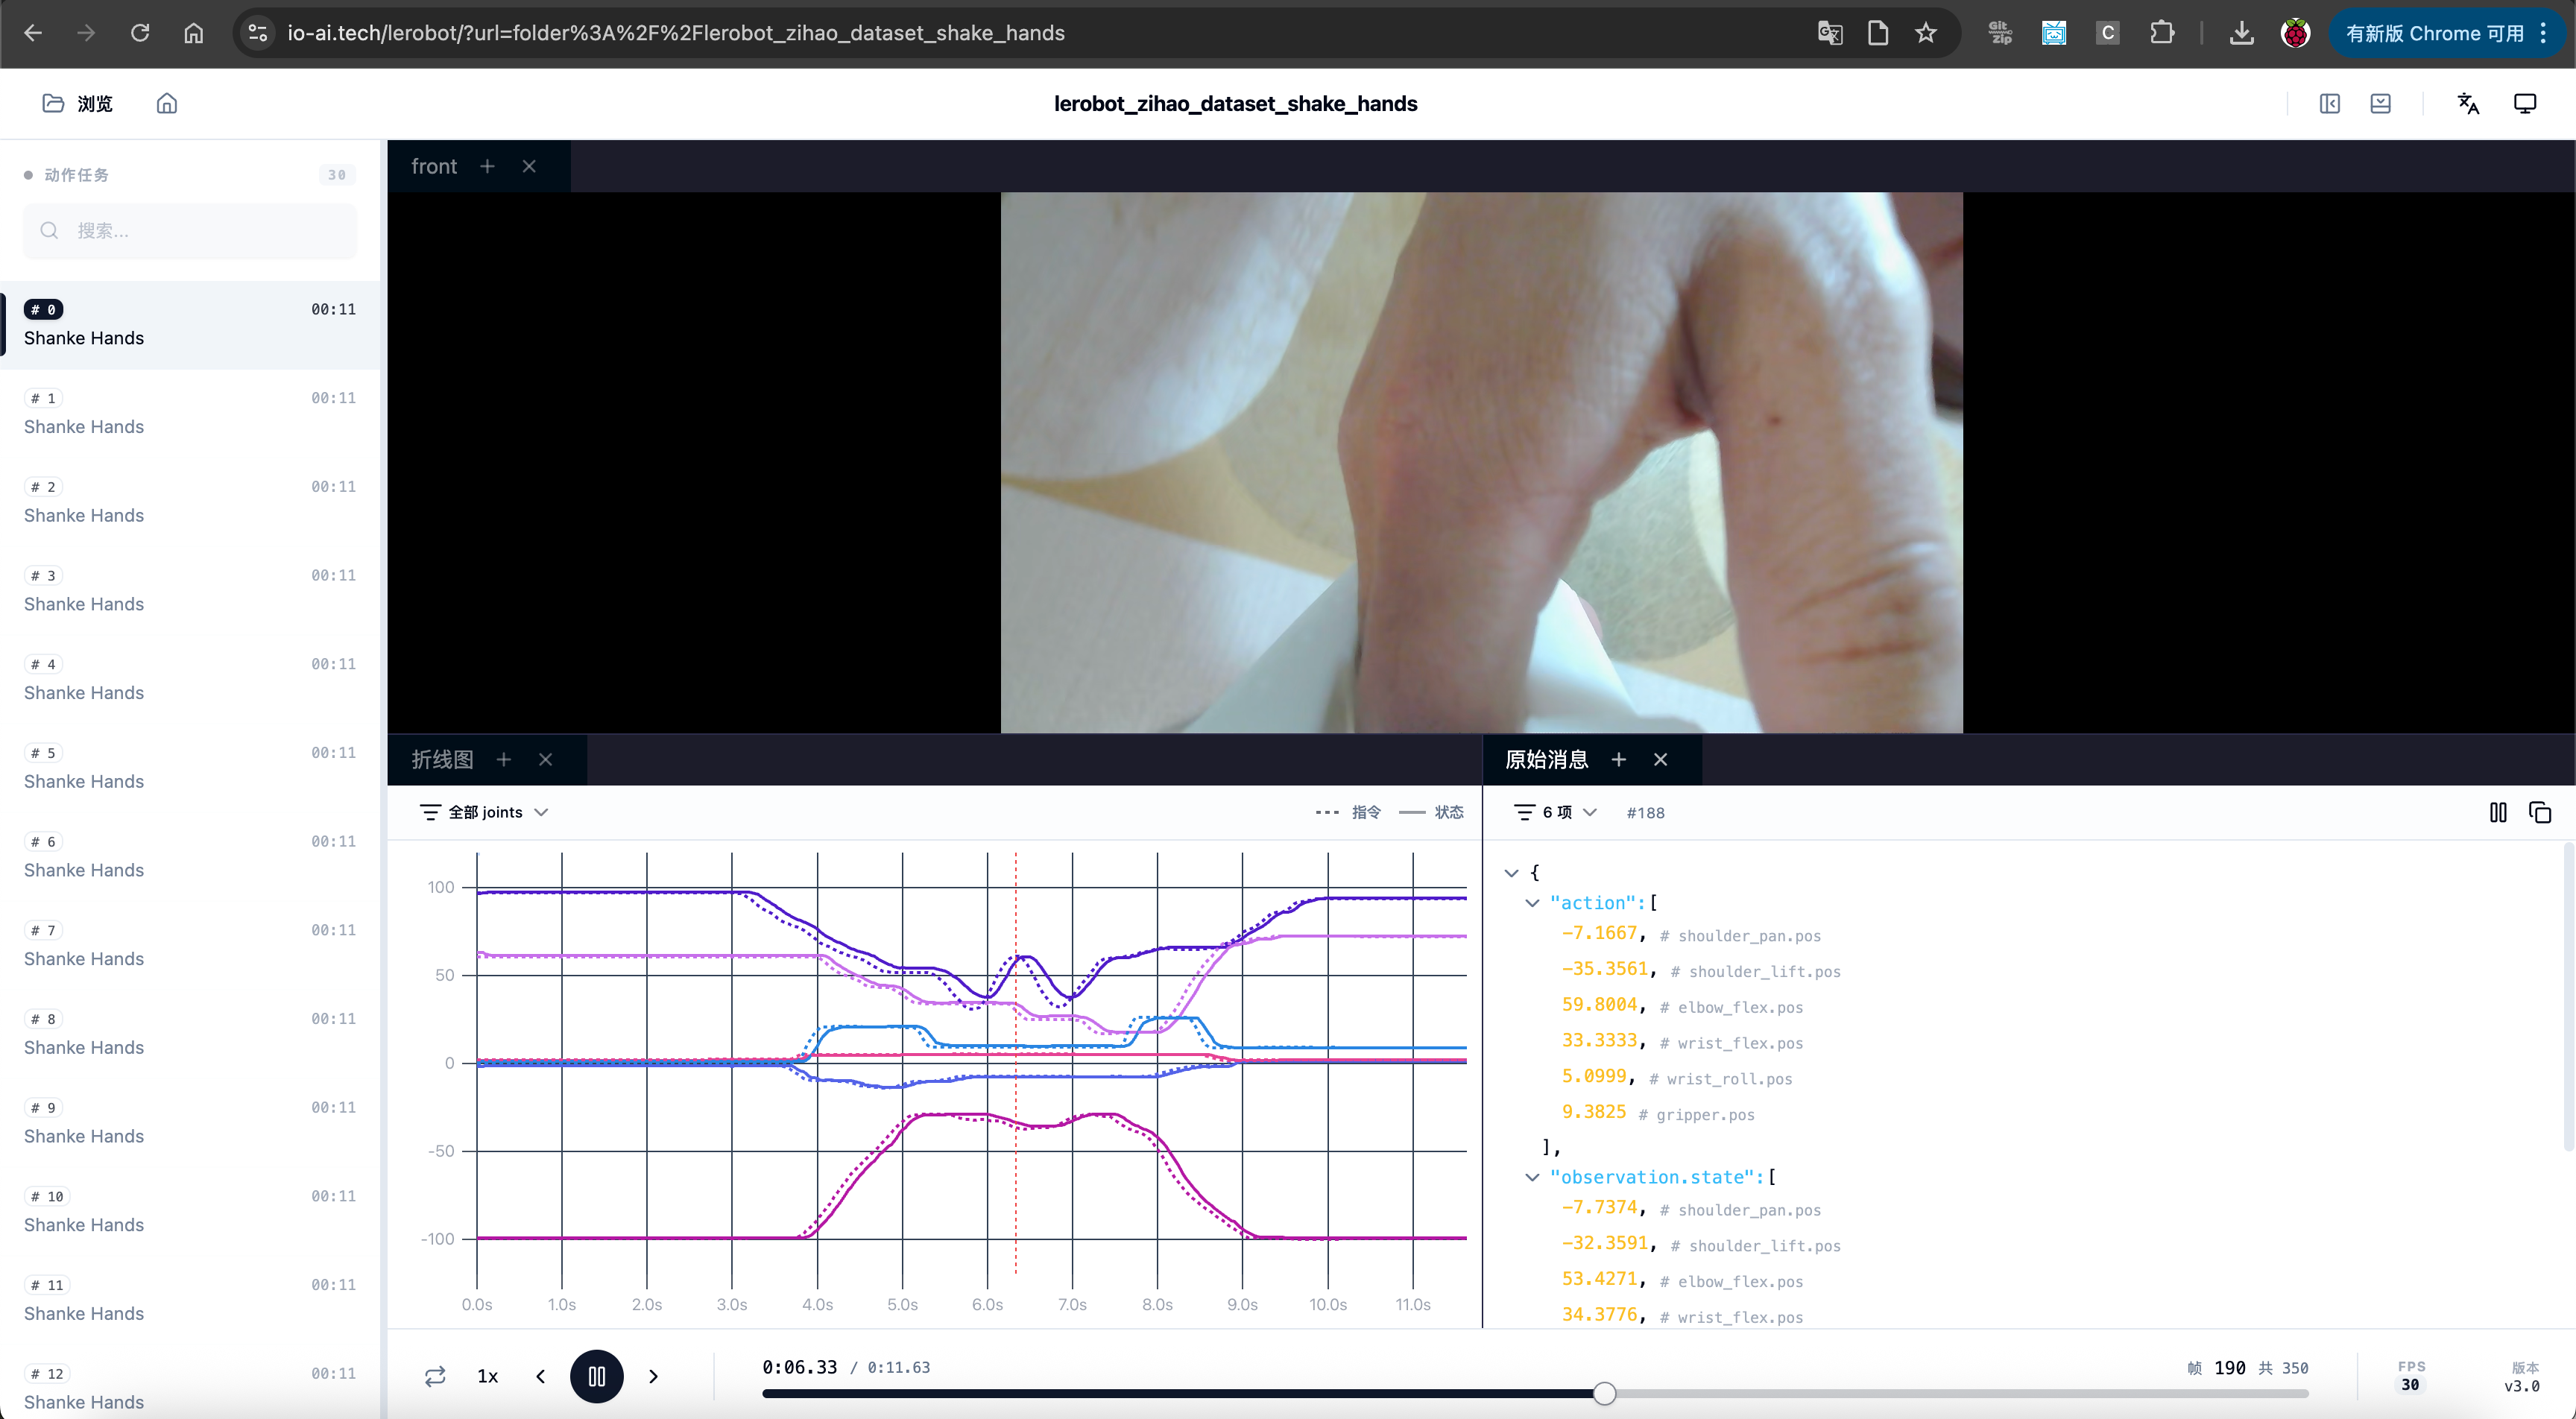
觀察:指令和狀態是不一致的,指令由主動臂Leader提供,狀態由從動臂Follower提供
可視化查看指定episode
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2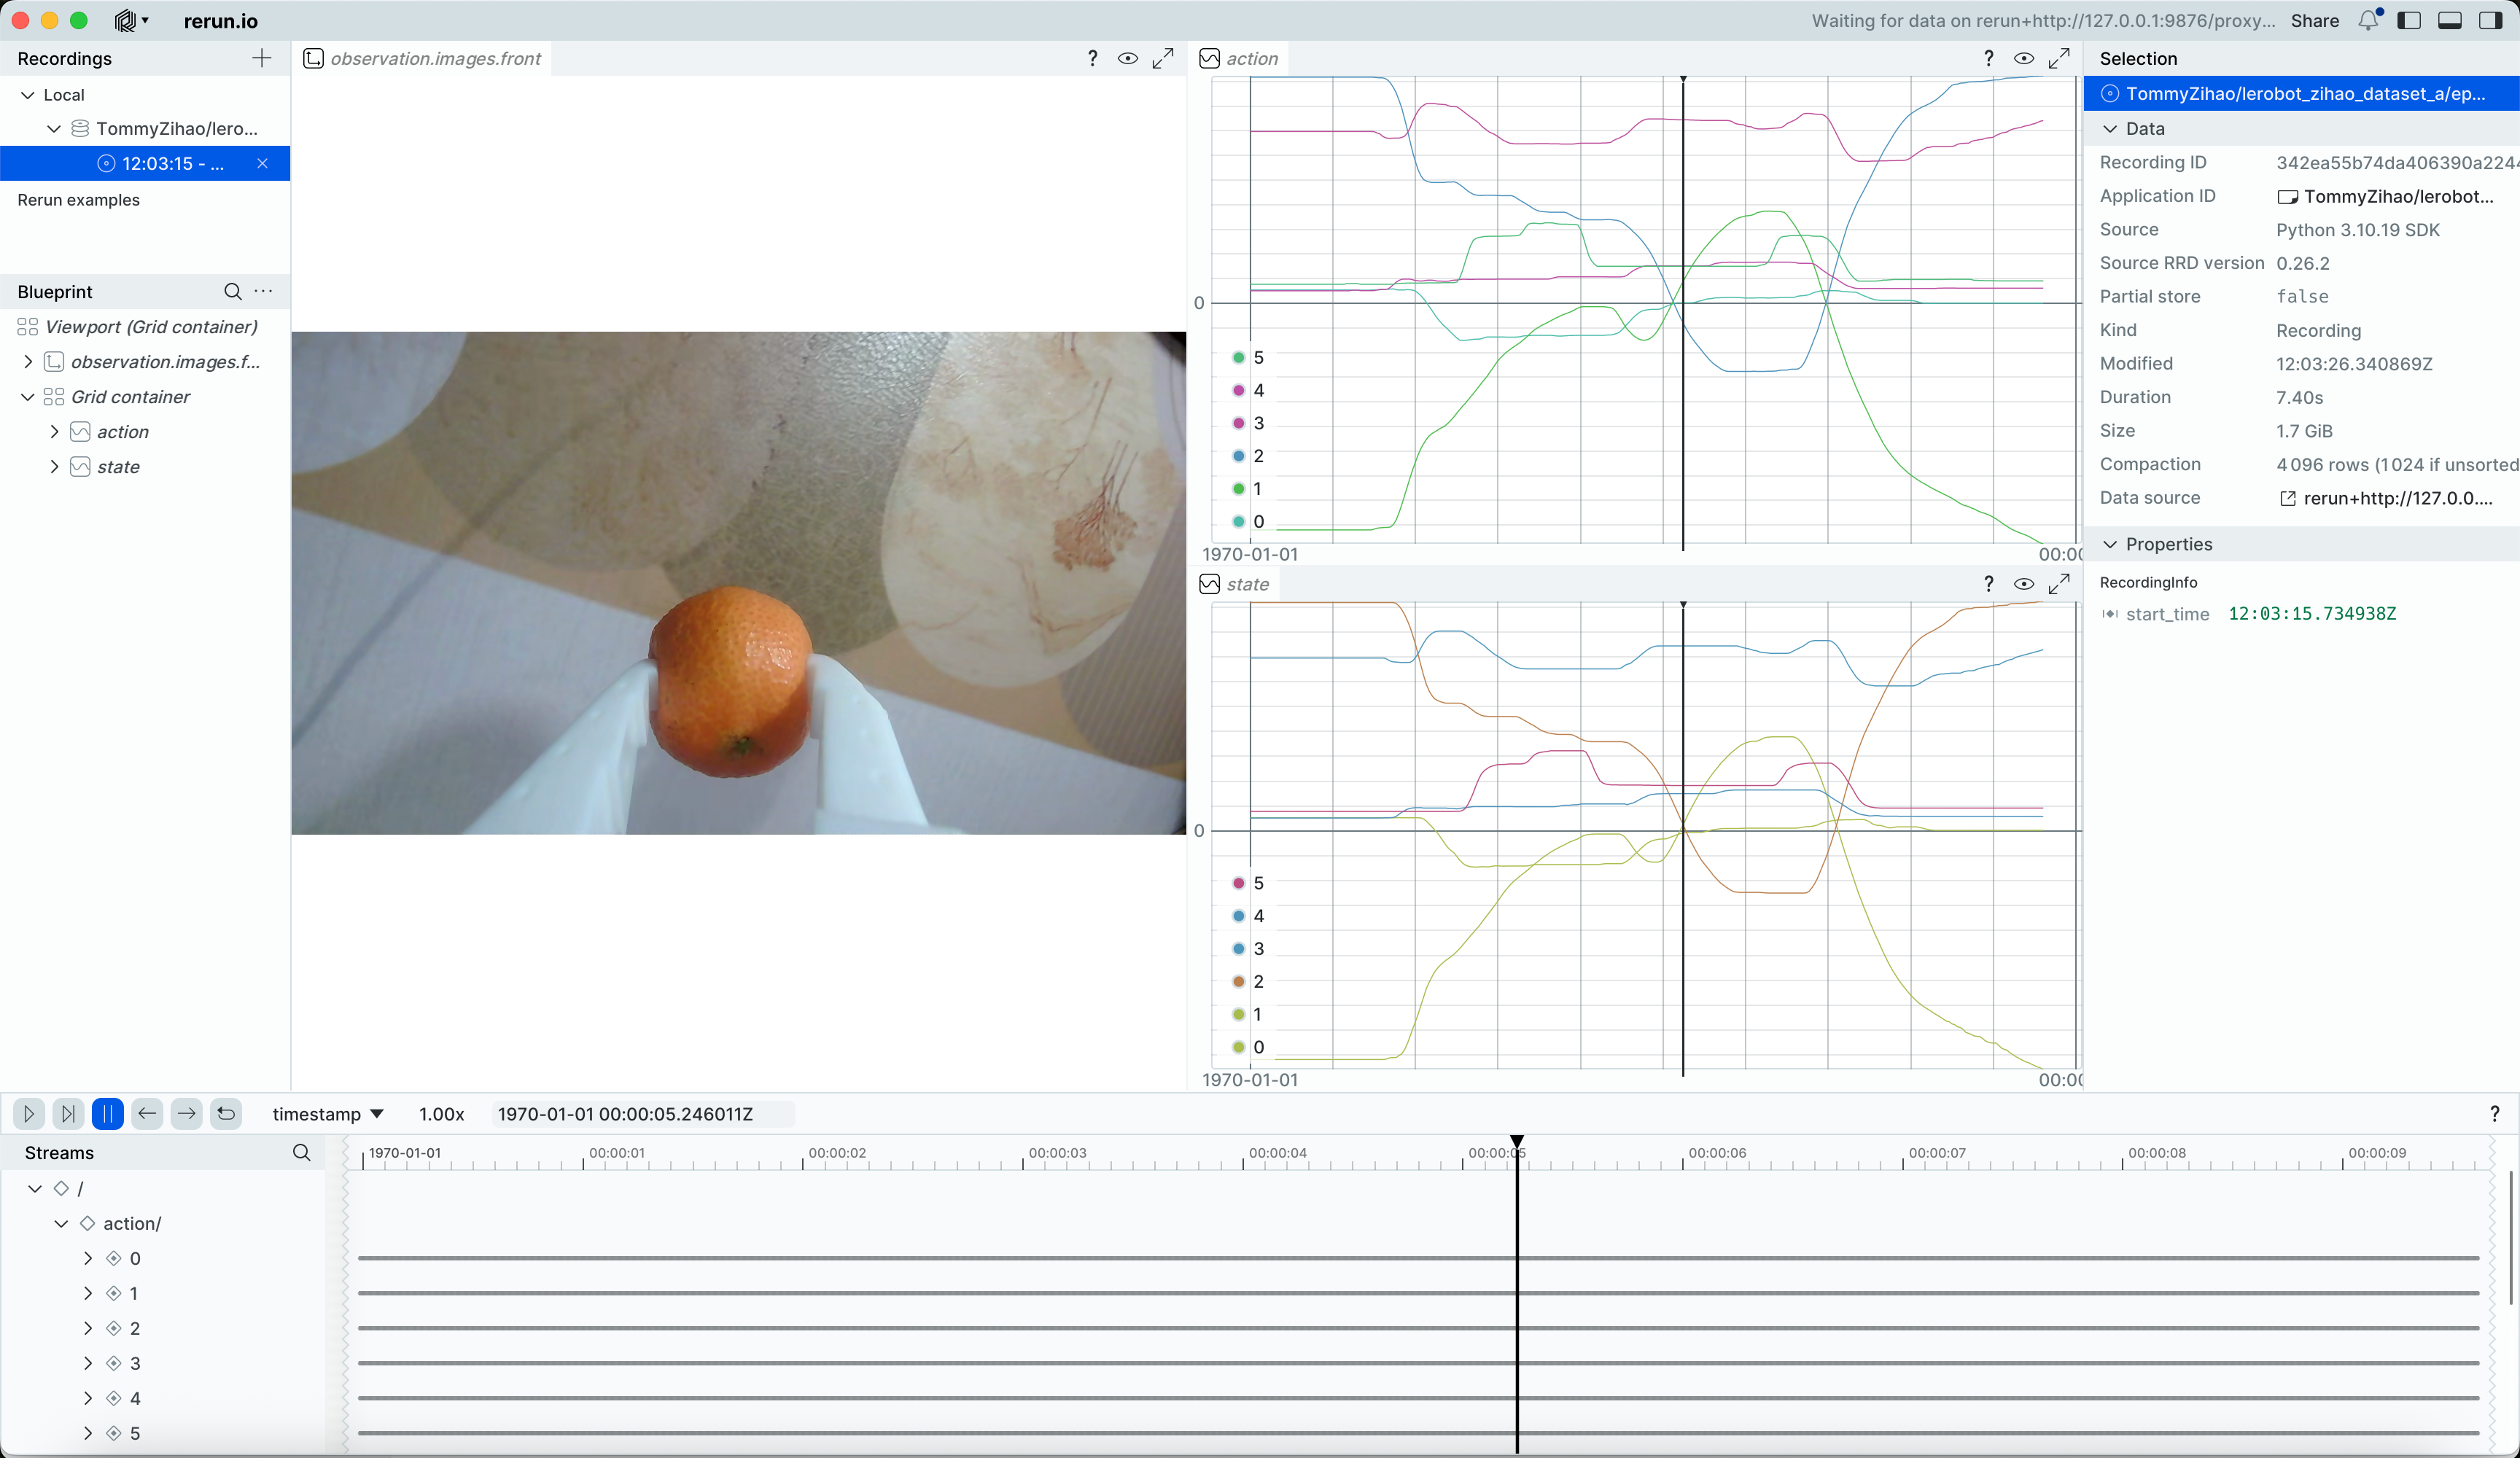
拖拽時間軸查看任意時刻的攝像頭畫面和舵機位置
回放指定episode從動臂動作
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
--dataset.episode=2能聽到聲音Replaying episode,然後從動臂移動,回放復現指定episode的動作