

データセットの確認・リプレイ
データセット全体を可視化する
https://huggingface.co/spaces/lerobot/visualize_dataset
http://io-ai.tech/lerobot
https://open.platform.io-ai.tech
TommyZihao/lerobot_zihao_dataset_a、または他のデータセットを入力します
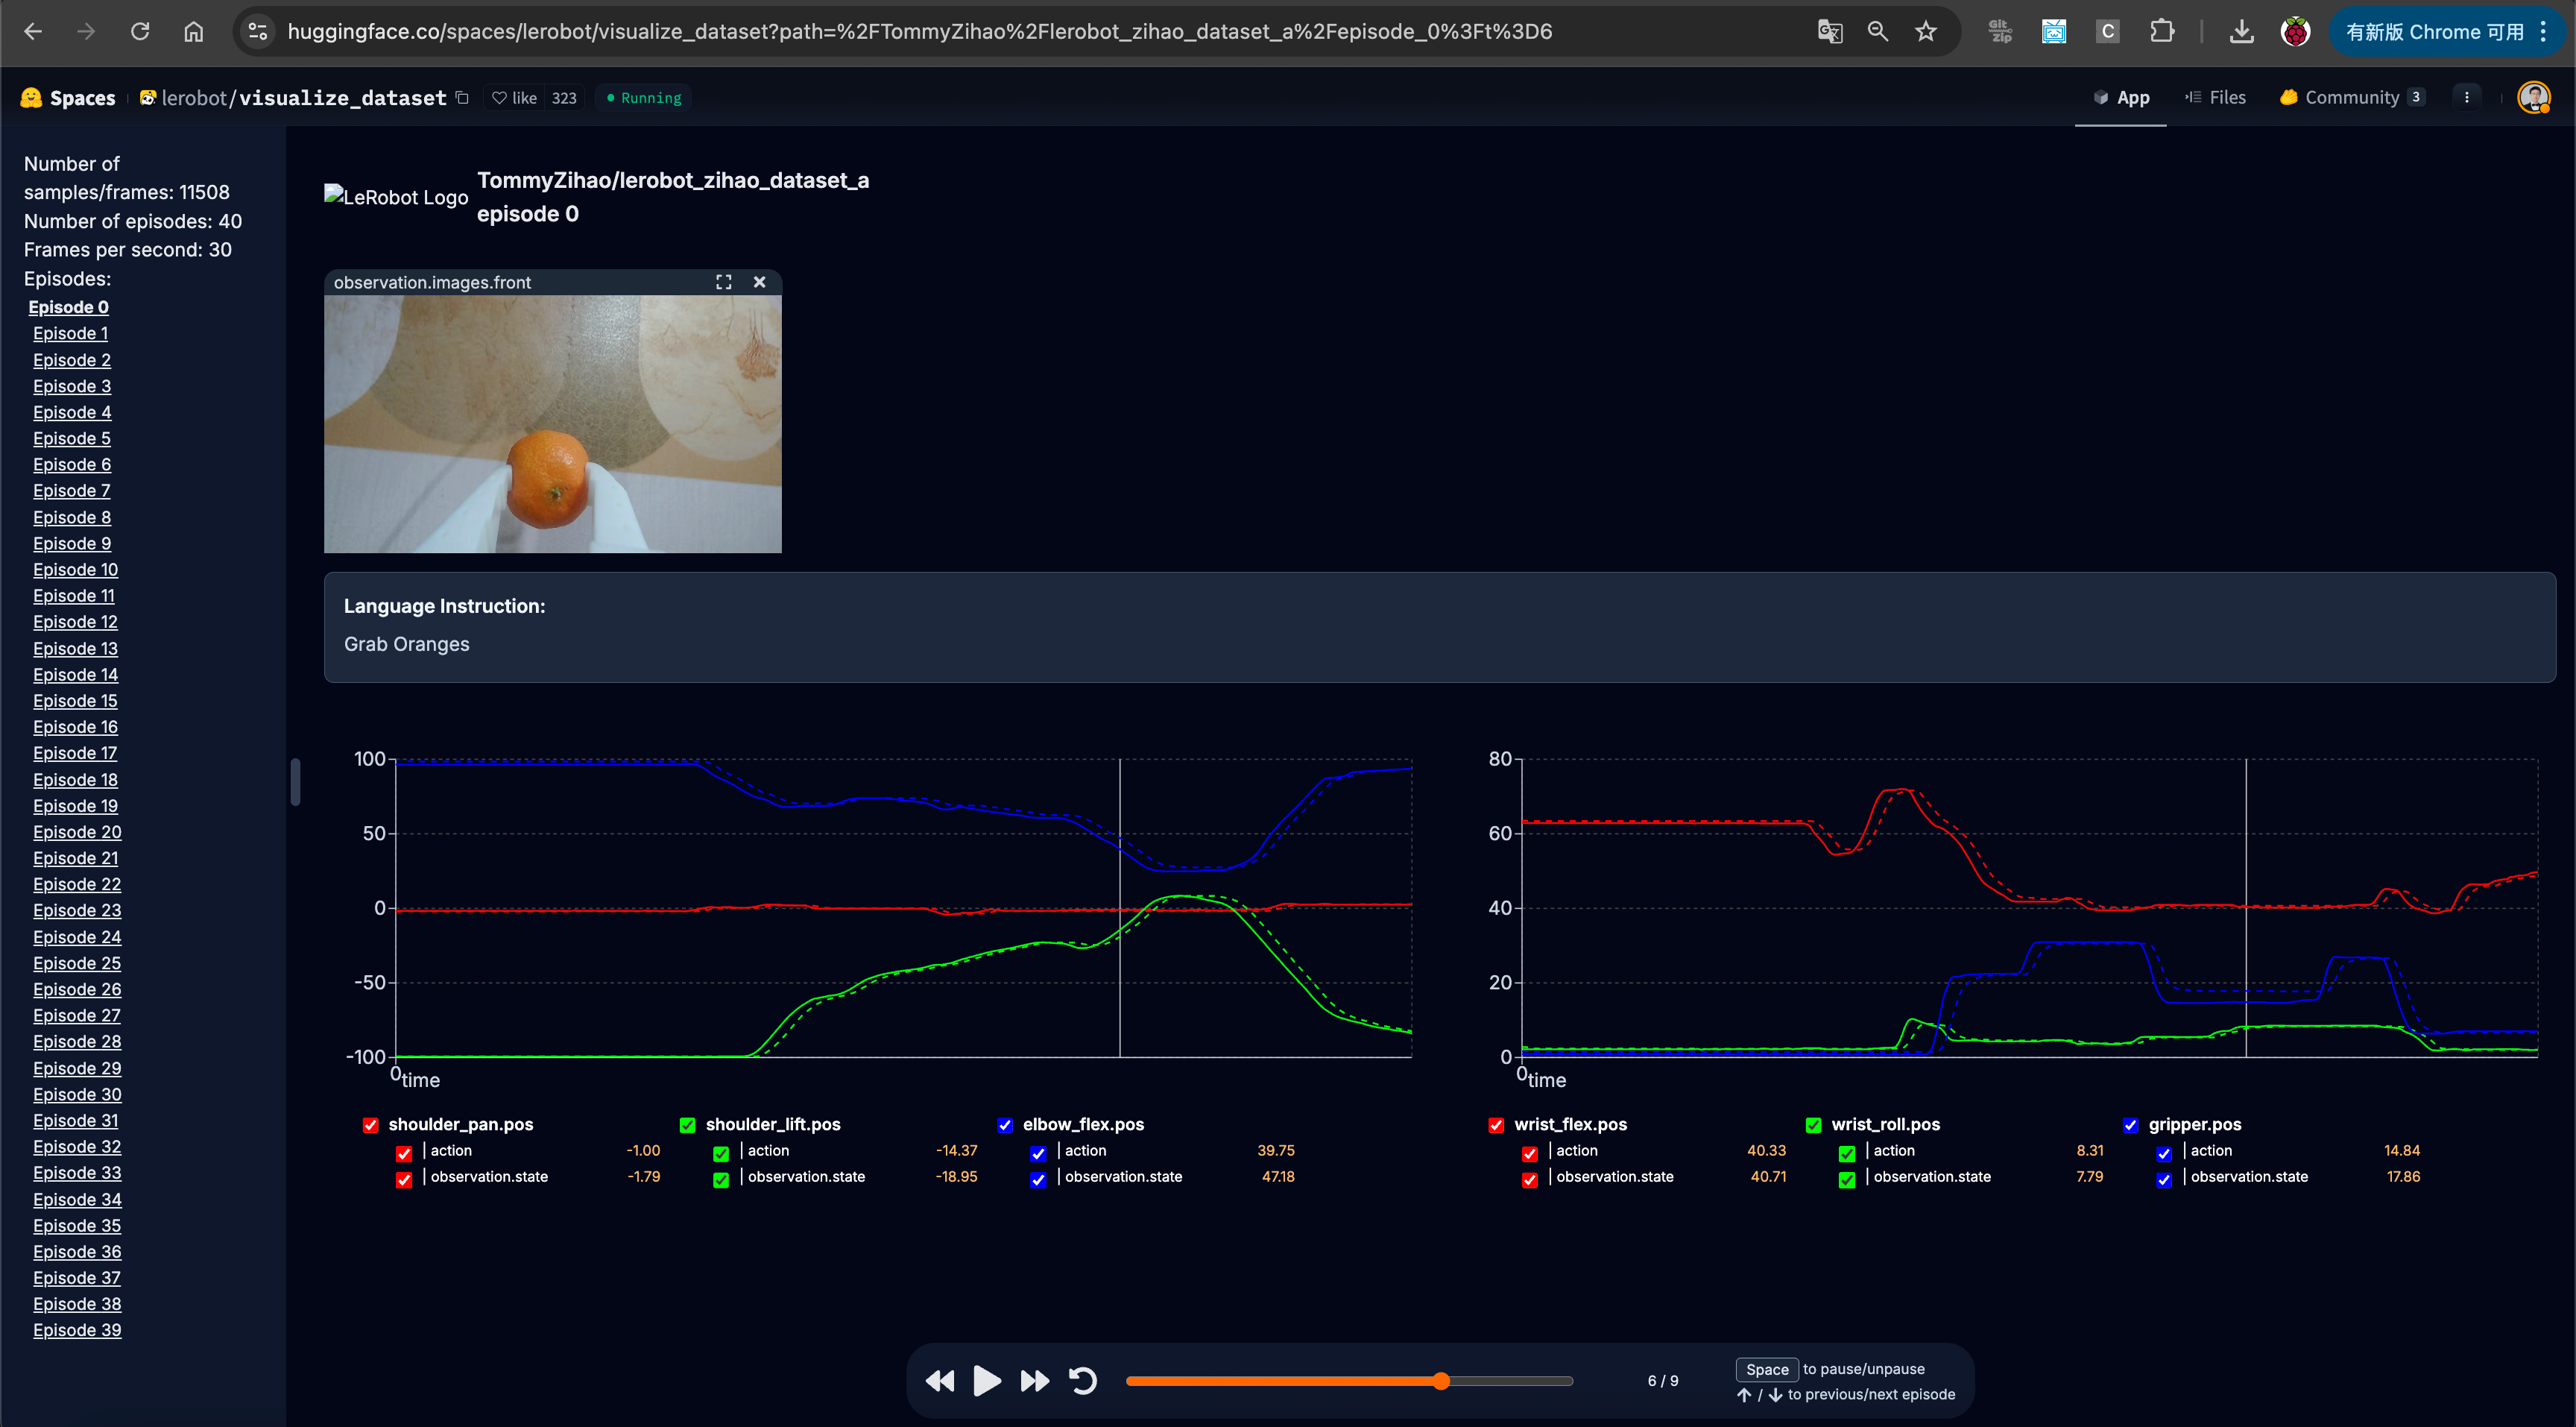
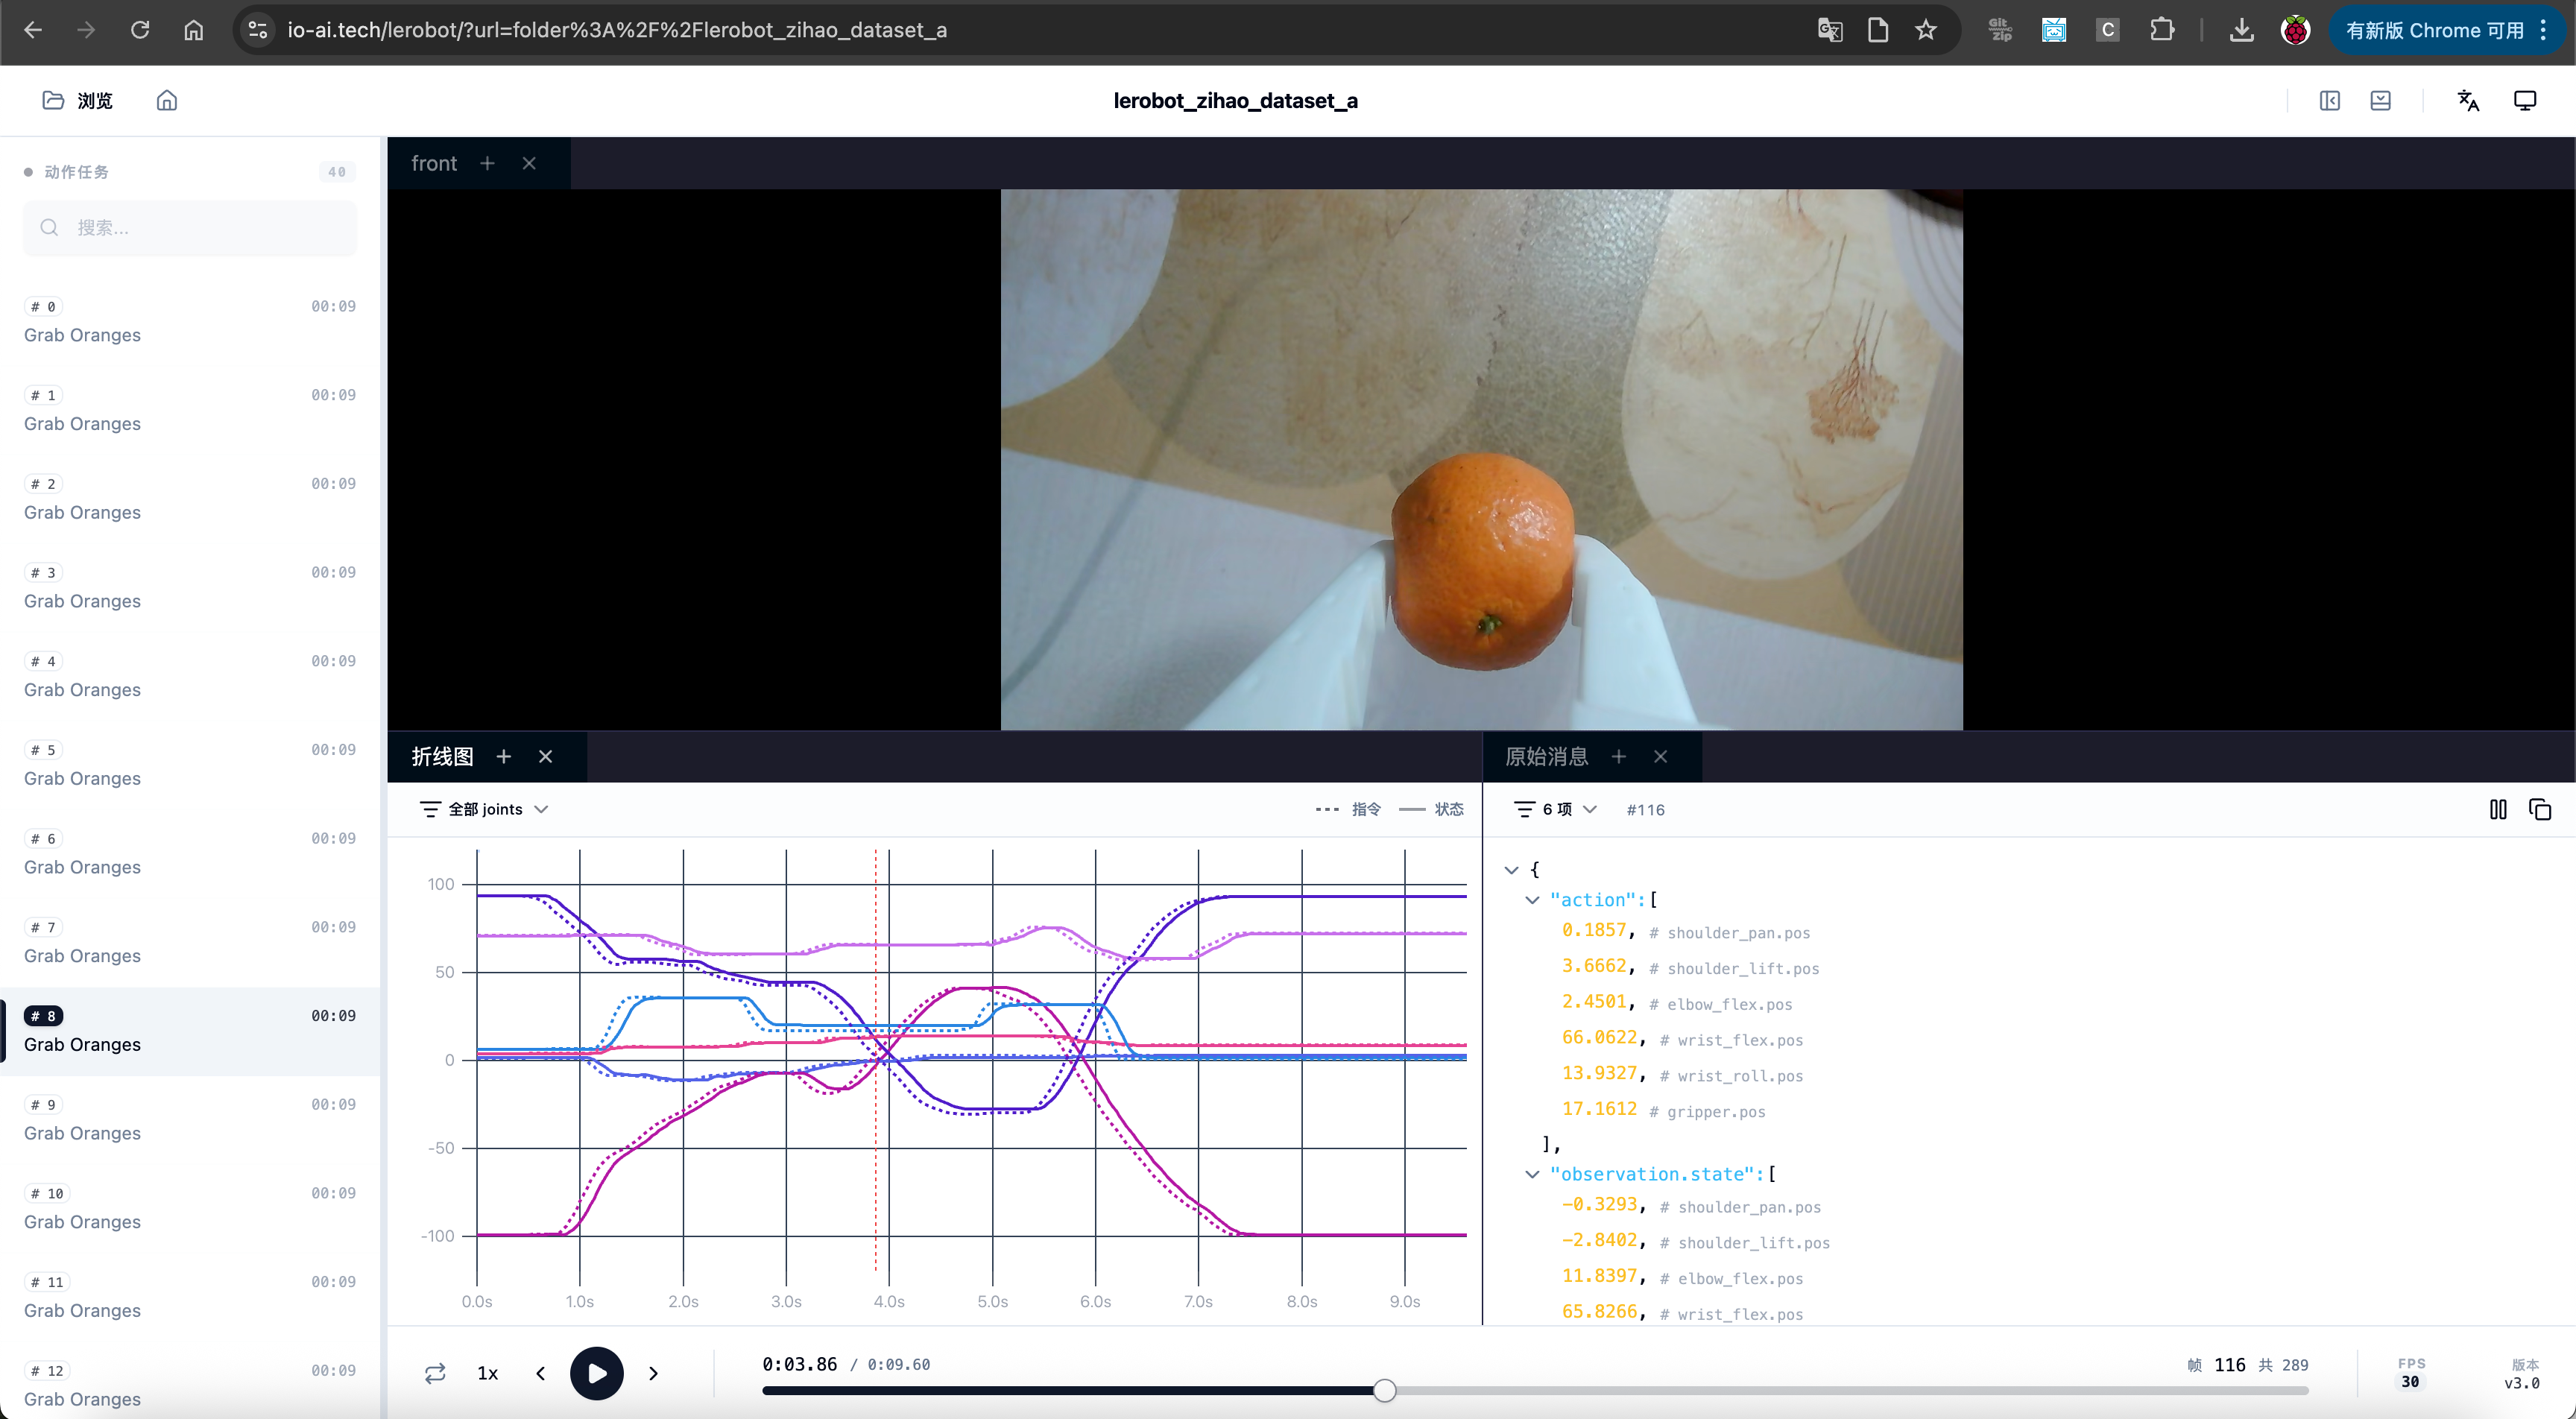
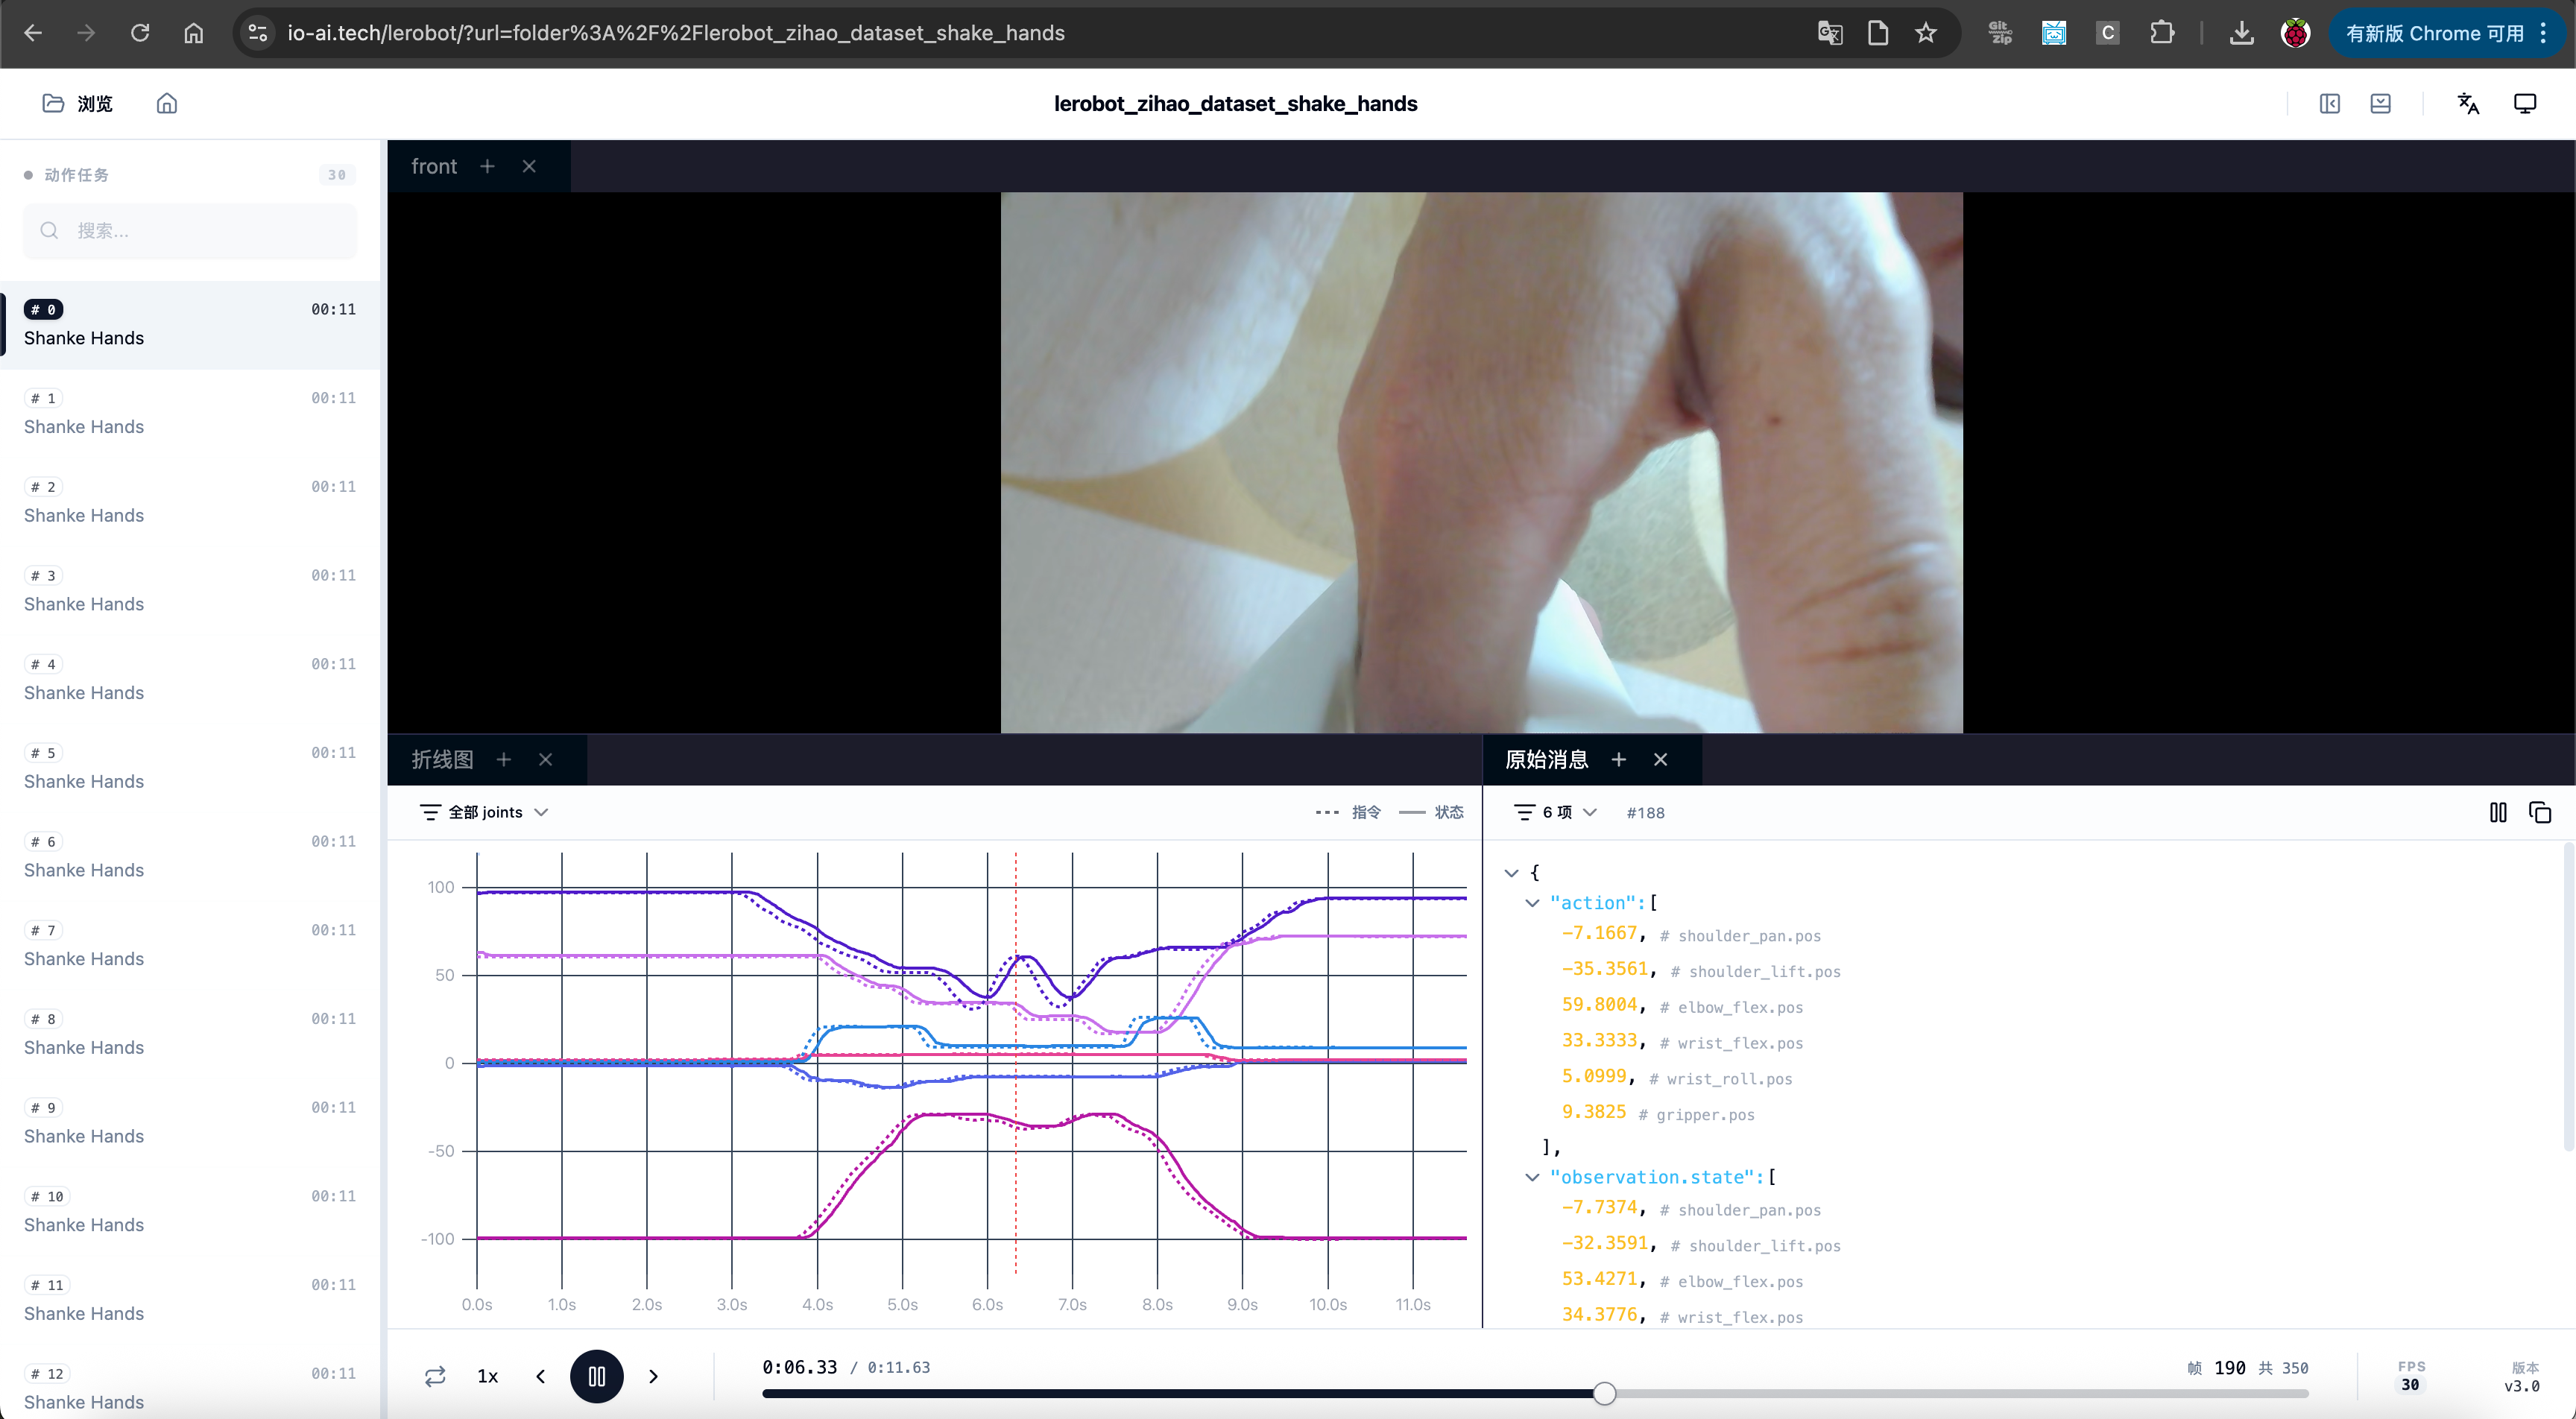
観察:指令と状態は一致しません。指令はリーダーアーム(Leader)が提供し、状態はフォロワーアーム(Follower)が提供します
指定したepisodeを可視化して確認する
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2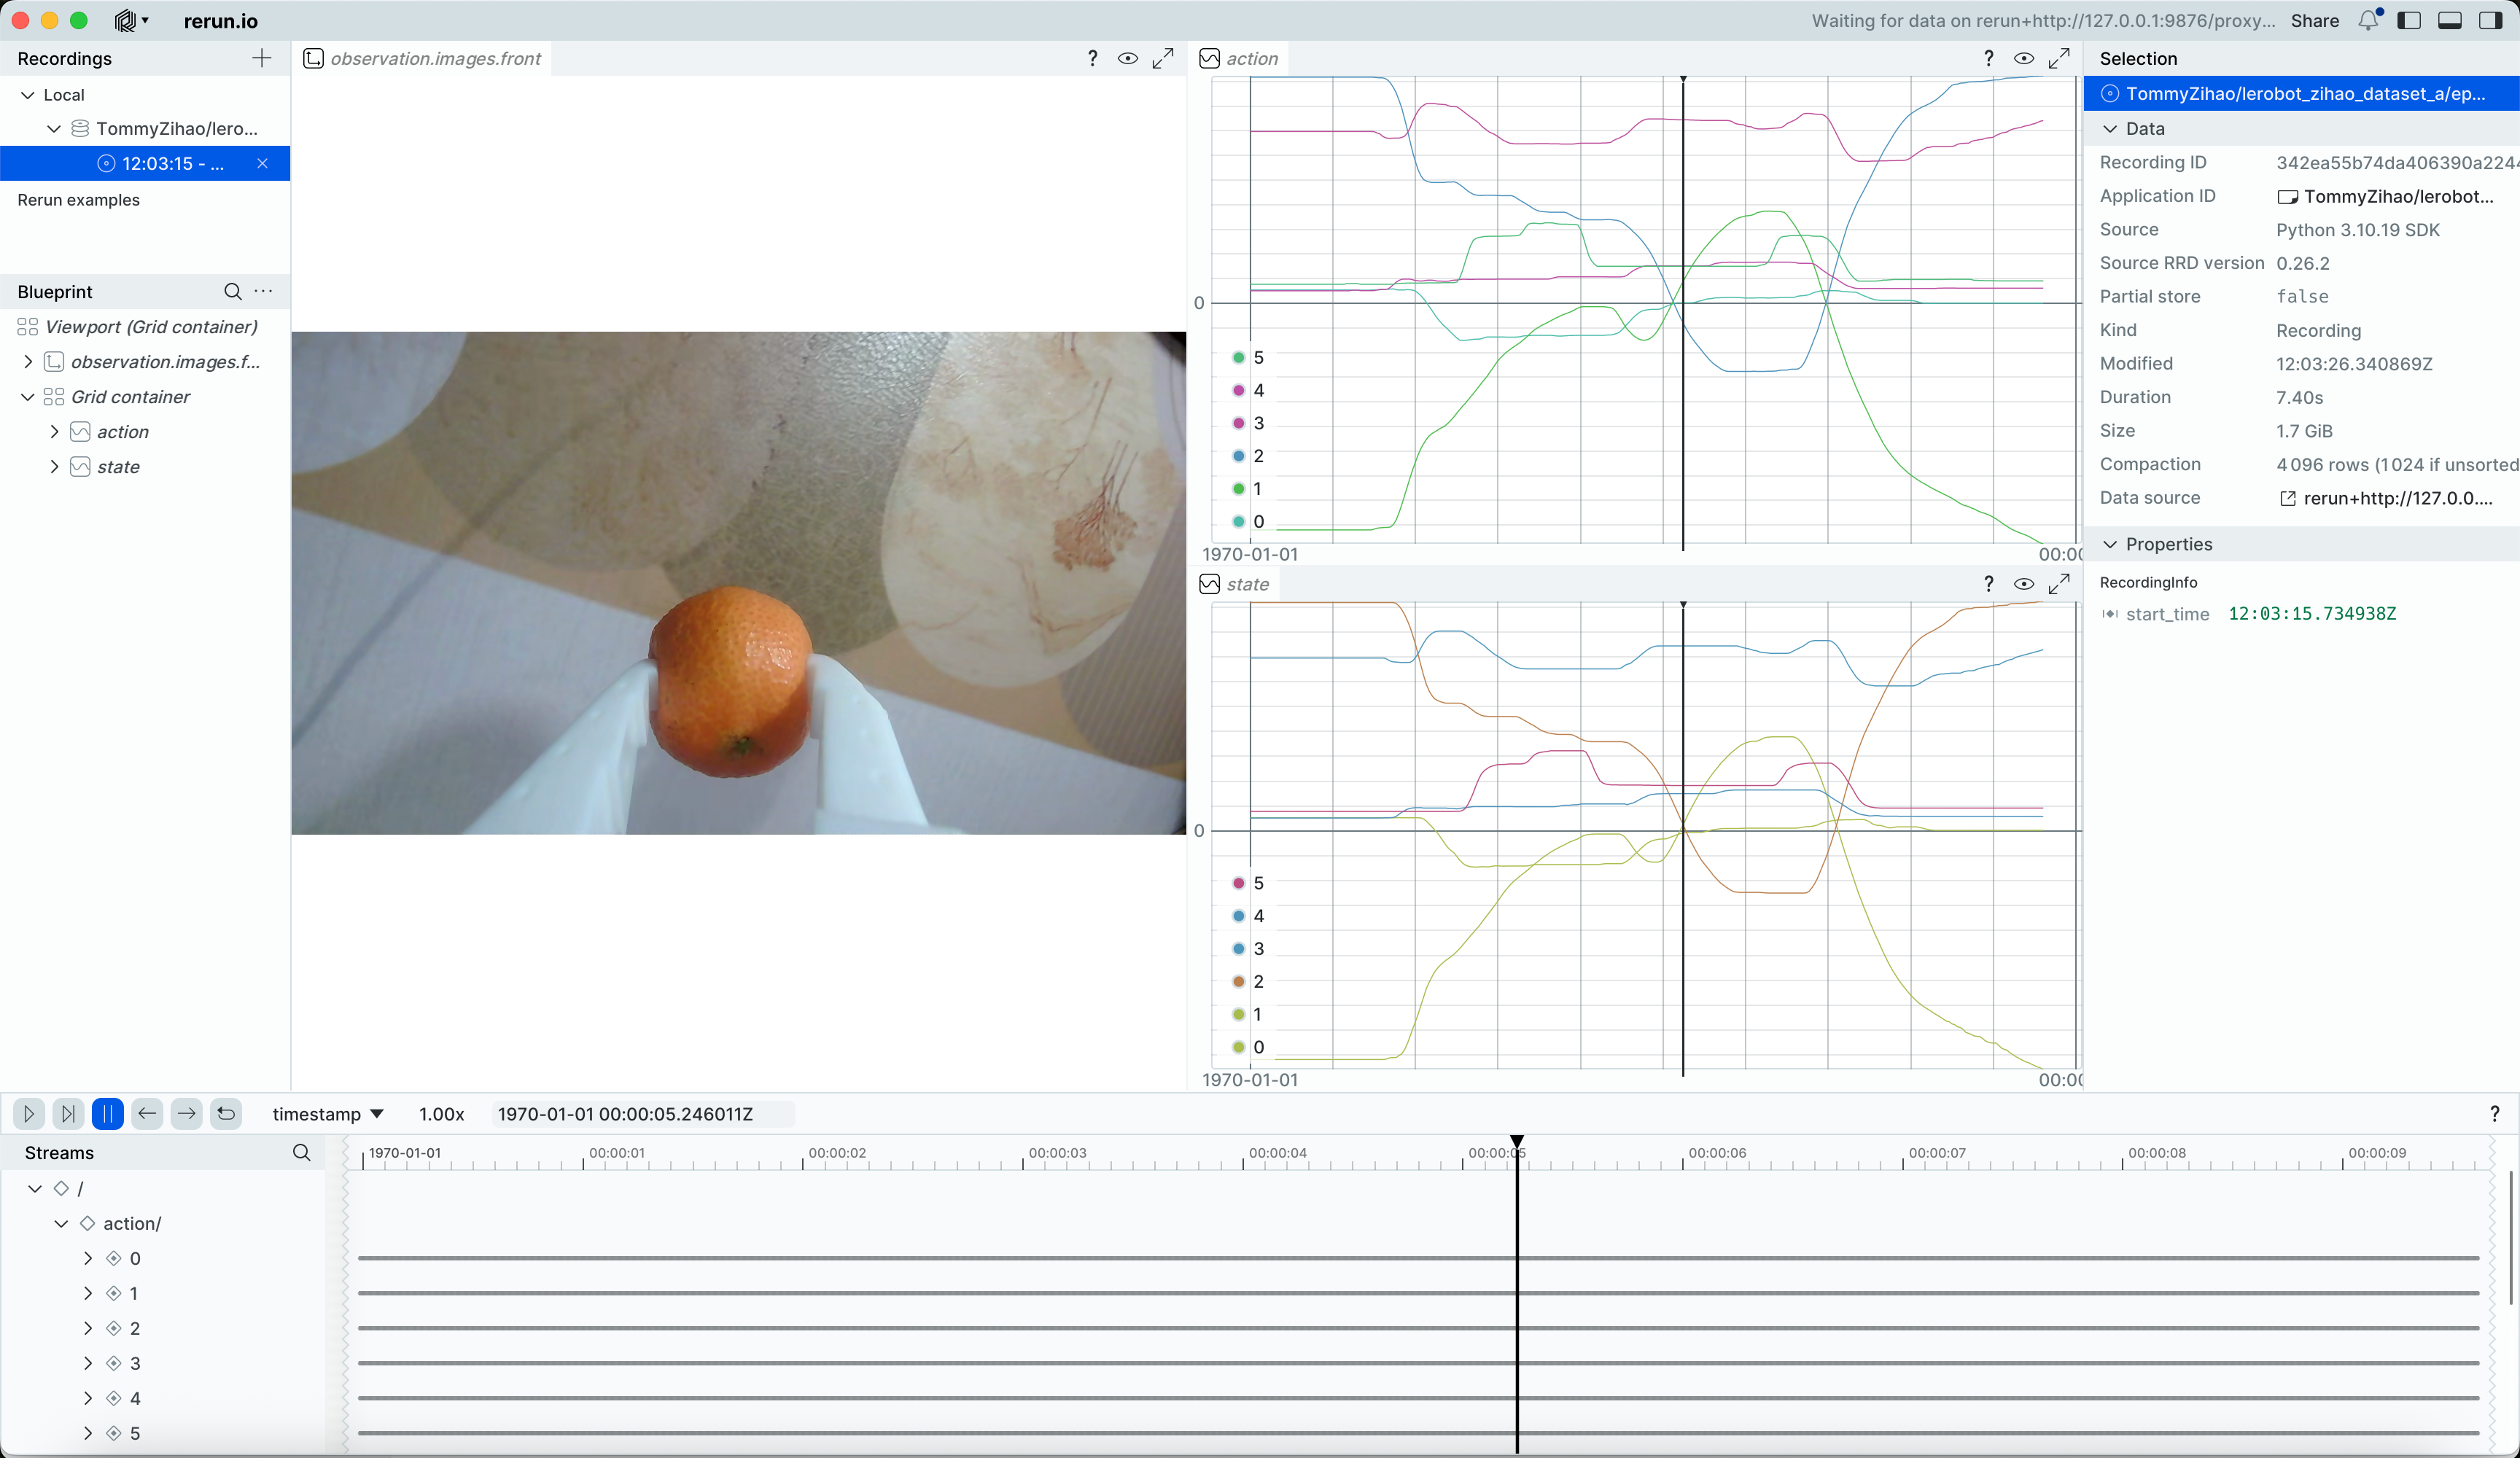
タイムラインをドラッグして、任意の時点のカメラ映像とサーボ位置を確認します
指定したepisodeのフォロワーアーム動作をリプレイする
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Replaying episodeという音声が聞こえ、その後フォロワーアームが動いて、指定したepisodeの動作をリプレイで再現します