

08 WiFi ステータスページとプロビジョニング
この手順は任意で、自己起立そのものには必要ありません。MuJoCo シミュレーションの ウィンドウとライブツインには専用のページがあります:09 ページ。
8.1 ホットスポットとステータスページ
ホットスポット:SSID SR-Support、パスワード srsupport、アドレス 192.168.4.1(w で切り替え。 起動時は既定でオン)。w はシリアル経由で送ります。シリアルモニタ/アシスタントの送信ボックスに w を 入力して Enter を押してください。シリアルツール / Windows 用 UartAssist のダウンロードは 03 ページ 3.3 節にあります。
ホットスポットに接続し、http://192.168.4.1 を開きます(スマートフォンでは通常、ポータルが自動で 開きます)。ページは 300 ms ごとに更新され、状態、up ベクトルと直立度バー、関節指令、起き上がり姿勢/ フェーズ、家庭内 WiFi の状態、ツインストリームのスイッチ(ライブミラーは 09 ページ)が表示されます。ブラウザがプロキシを使用している場合は、このアドレスの 例外を追加してください。
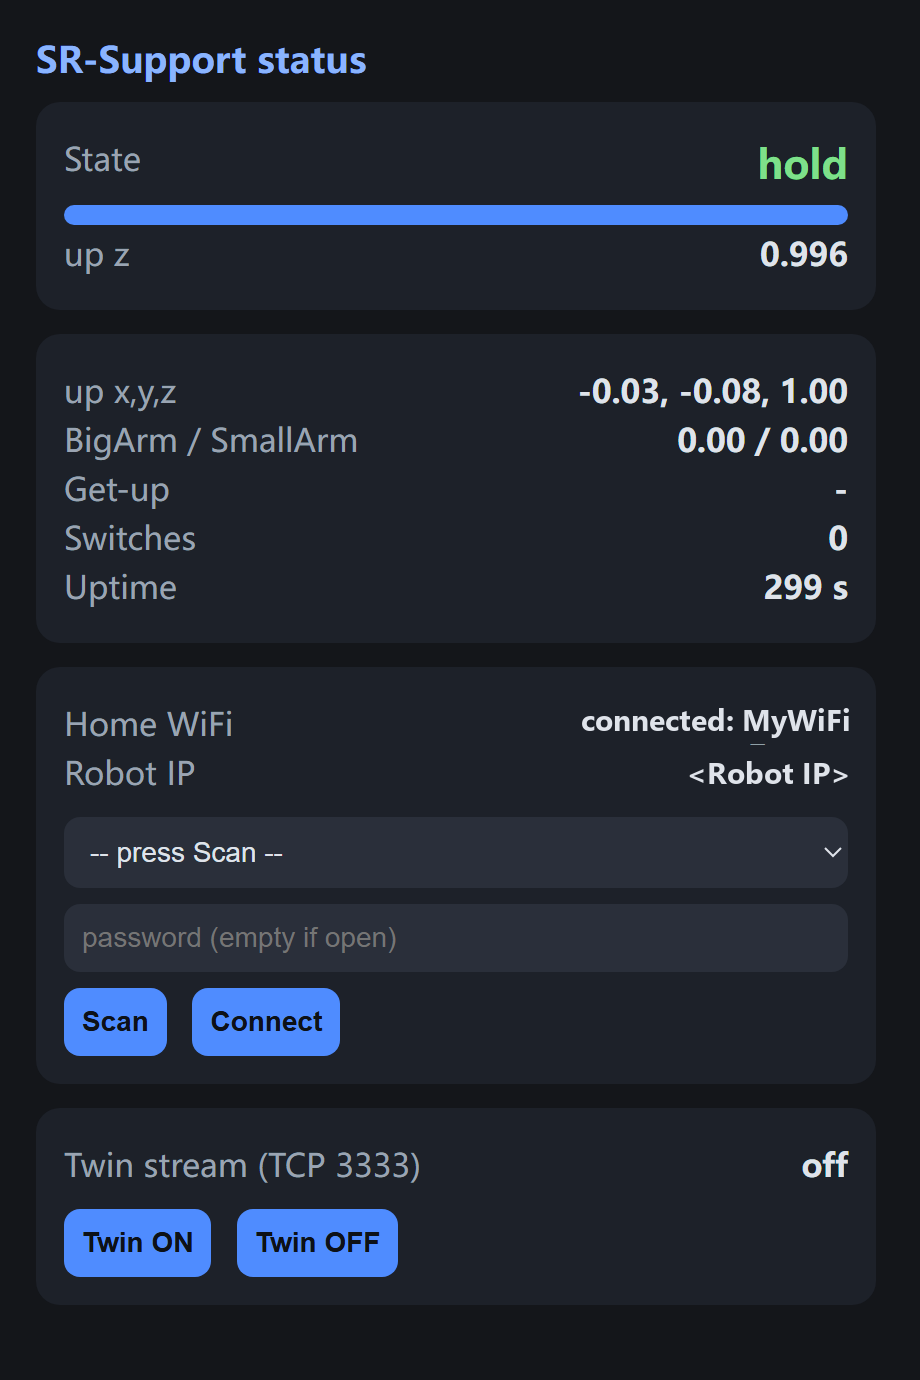
図 8-1:実機のステータスページ(ブラウザで実機のアドレスを開いた画面)。この例では実機は家庭内 WiFi に接続済みで、Home WiFi カードに接続状態と Robot IP、その下にツインストリームのスイッチが表示されています(使い方は 9.2)。
8.2 プロビジョニング(家庭内 WiFi への接続)
ステータスページの Home WiFi カードで、Scan → ネットワークを選択 → パスワードを入力 → Connect の 順に操作します。成功すると ESP32 は AP+STA で動作します:
- ホットスポットは維持されます(ベンチ作業に影響しません)。
- ロボットは家庭内 LAN から到達可能になります(ページに
Robot IPが表示されます。09 ページのツインコマンドにはこのアドレスを入力します)。 - 認証情報は NVS に保存され、起動時に自動で再接続されます。
2.4 GHz のみ対応です。起き上がりの実行中はスキャン/接続が拒否されます。