

Jetson:位置情報解析
1. 学習目標
今回の講座では、主にJetson OrinとGPSモジュールを使用して、位置情報の読み取りと解析を実装する方法を学びます。
2. 事前準備
GPSモジュールはUART通信またはUSB通信を採用しており、ここではUSB通信を例とします。
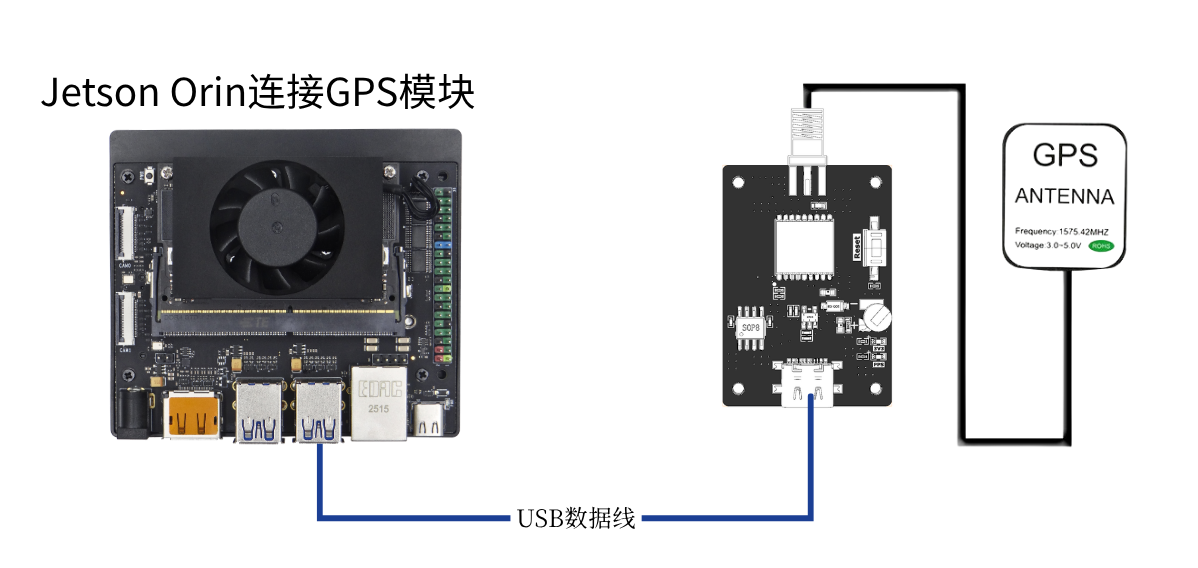
type-cケーブルでJetson OrinとGPSモジュールを接続し、コマンド ls /dev | grep 'ttyUSB' を実行すると、GPSモジュールがUSB0として認識されるのが確認できます
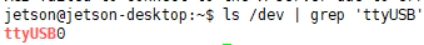
3**. プログラム**
今回の講座のプログラムは次を参照してください:GPS.py
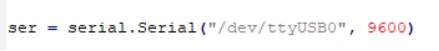
USBを初期化します:
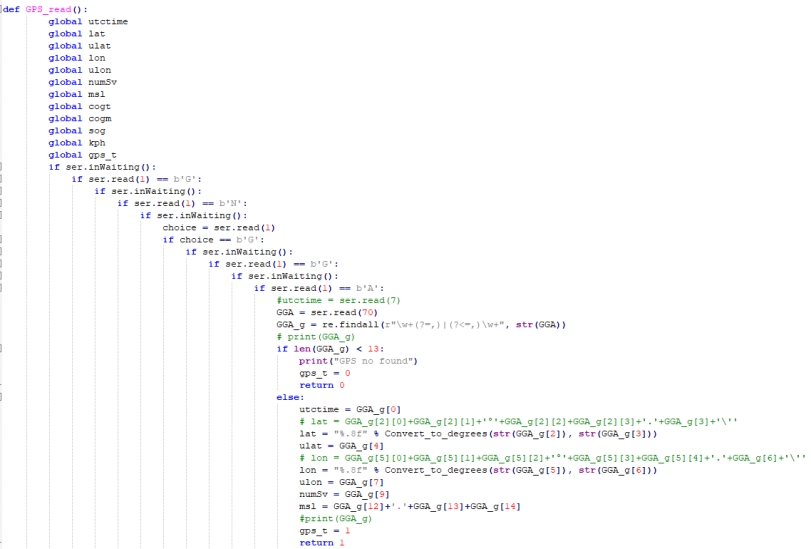
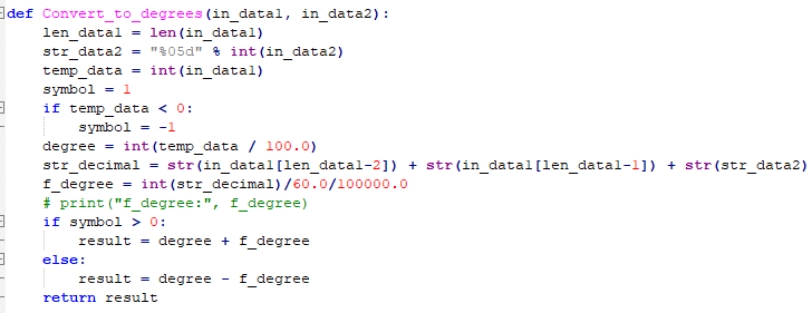
位置情報の取得と解析関数です。下図では、位置情報の中からGNGGAで始まる位置情報を抽出し、その後データを解析して各グローバル変数に格納します。
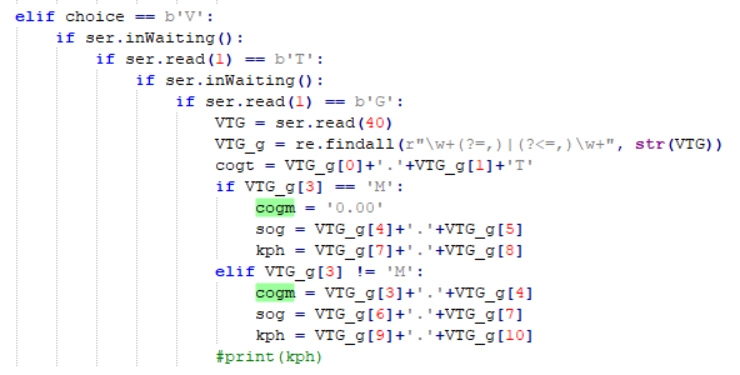
同様の方法でGNVTGの方位情報を取得して解析します。
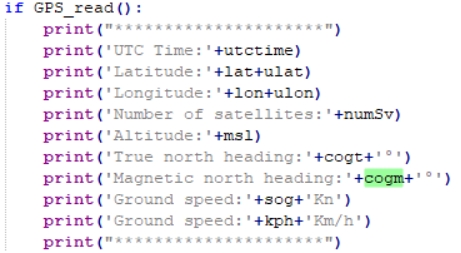
解析後のデータを繰り返し出力します
4. プログラムの実行
ターミナルでsudo python3 GPS.pyを入力してプログラムを実行します。
5.実験現象
モジュールに通電すると、起動に約32sの時間がかかり、その後モジュール上のシリアル出力状態ランプが点滅し続け、このとき正常にデータを受信できます。
プログラムを実行すると、USBの初期化が始まり、初期化に成功すると「GPS Serial Opened! Baudrate=9600」と表示され、そうでなければ「GPS Serial Open Failed!」と表示されます。エラーの場合は配線またはUSBポートを確認する必要があります。その後、位置と方位情報が繰り返し出力されます。
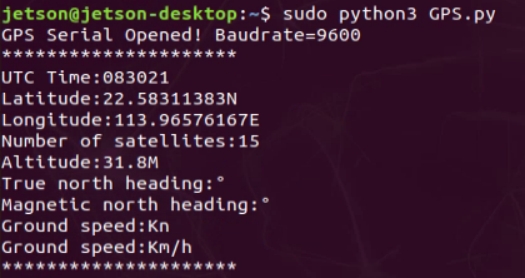
Ctrl+Cを押して情報の読み取りを終了します。
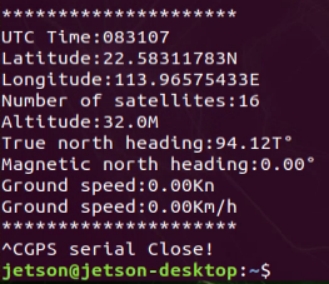
注意、モジュールのアンテナは室外に置く必要があります。そうでないとGPS信号を検索できない場合があります。信号が検索できないときは"GPS no found"と出力されます。