Arduino Nano の使い方
本ページは SCS0009 バスサーボ版の Arduino Nano デモです。TTL 配線と ID 設定は SCS0009 サーボ調整とキャリブレーション、その他のサンプルは Arduino / Python サンプル を参照してください。
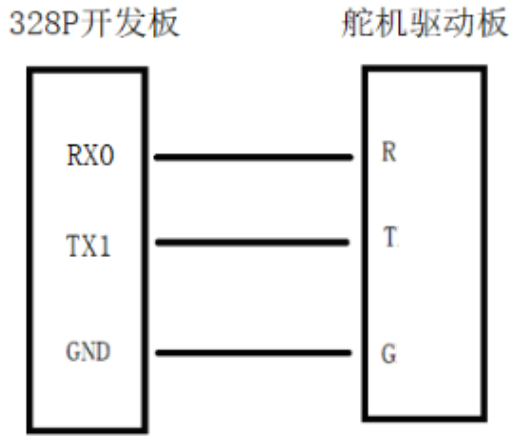
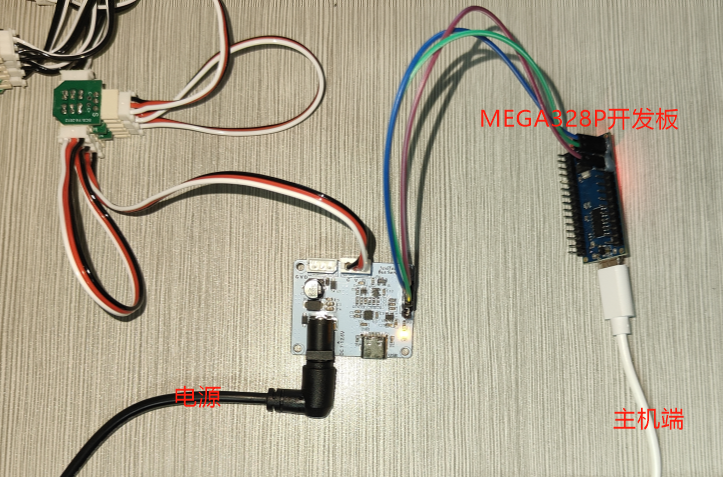
配線方法(サーボドライバ基板 + Nano ボード)
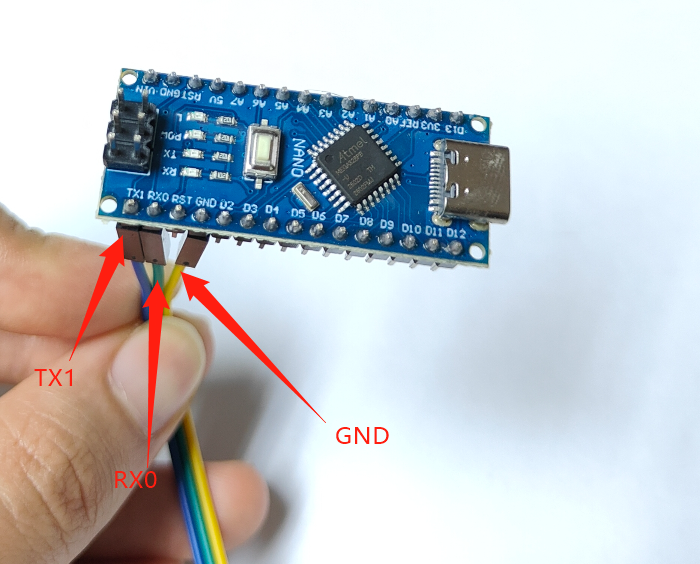
Nano ボード(328P 開発ボード)のピン位置をよく確認してください!
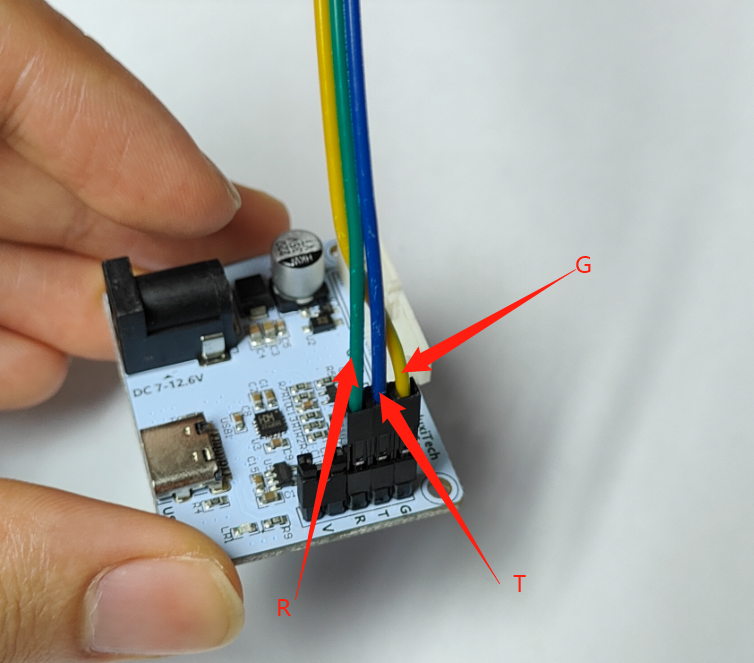
以下ではマイコンを使った調整手順を説明します。マイコン自体はデモプログラムを繰り返し実行し続けるため、データ線を外すだけで停止できます。
「02 デモプログラム」を実行
Arduino IDE をインストールします。
左手か右手かに応じて、対応する
.inoファイルを開きます。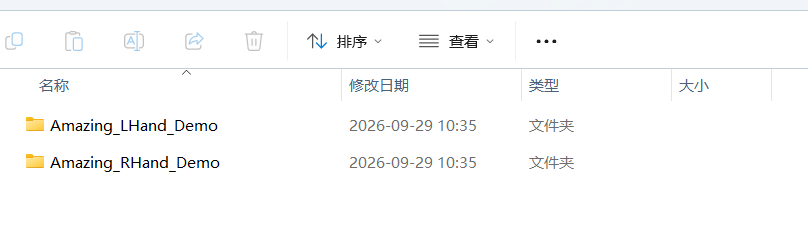
Arduino プログラムをコンパイルして Nano ボードへアップロードする前に、まず「ライブラリマネージャー」で FTServo ライブラリ と SCServo ライブラリ をインストールします。
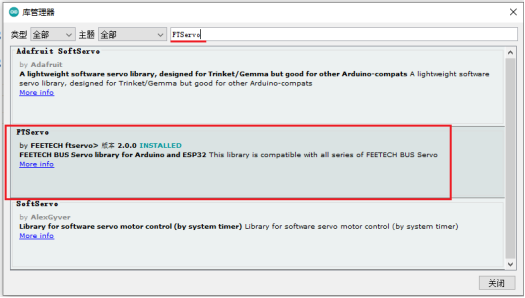
Nano ボードの種類は「Arduino Nano」を選択します。
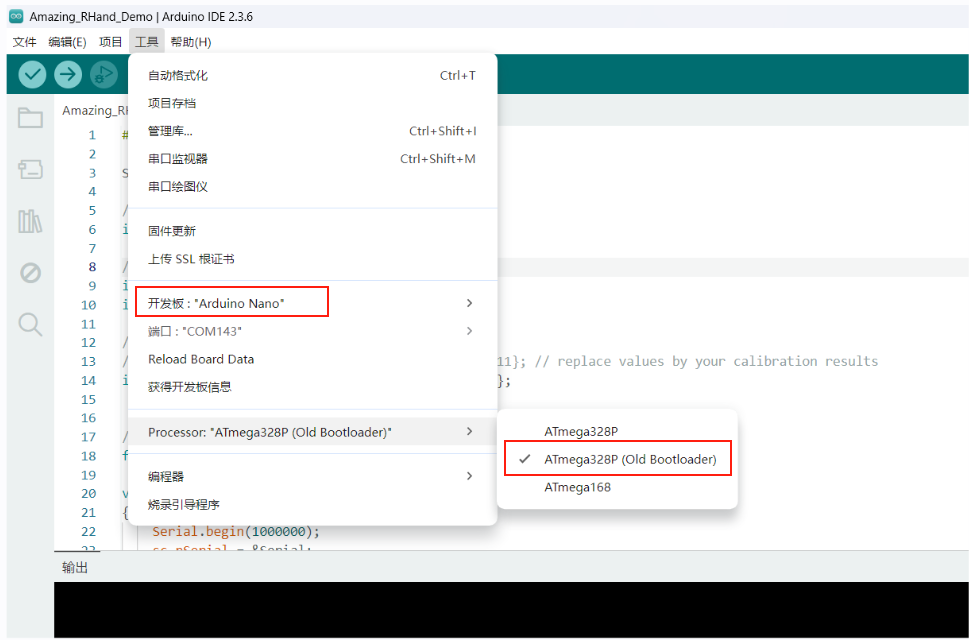
コンパイルしてアップロードします。
注意: このとき PC は Nano ボードだけを単独で接続し、Nano ボードはまだサーボドライバ基板へ接続しません(つまり多指ハンドとは接続しません)。
アップロードが成功したら、Nano ボードを 3 本のジャンパー線でサーボドライバ基板へ接続し、サーボをサーボドライバ基板へ接続します。参考:MEGA328P Nano ボードで調整するときの配線方法。
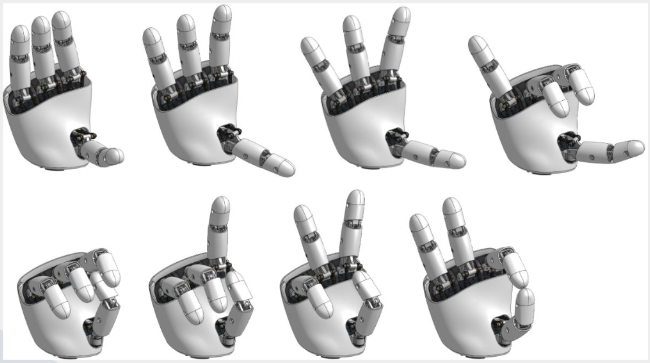
多指ハンドは「02 デモプログラム」を繰り返し実行し続けます。実行結果は次のとおりです: