

Jetson: シリアルポート通信
依存関係のインストール
Plain
sudo apt-get updatePlain
sudo apt-get install -y python3-smbus python3-serialユーザーグループの確認
Plain
sudo usermod -aG i2c $USERPlain
sudo usermod -aG dialout $USERログアウトして再ログインすると有効になります。
ファイルの場所
UART_Voice/uart_voice.py
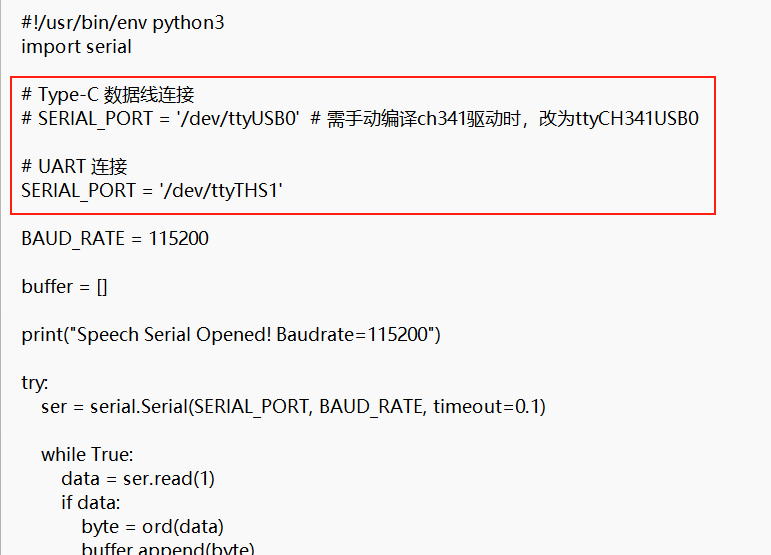
モジュールは UART ピンで Jetson に接続します。SERIAL_PORT = '/dev/ttyUSB0' をコメントアウトし、SERIAL_PORT = '/dev/ttyTHS1' のコメントを解除します
配線の説明
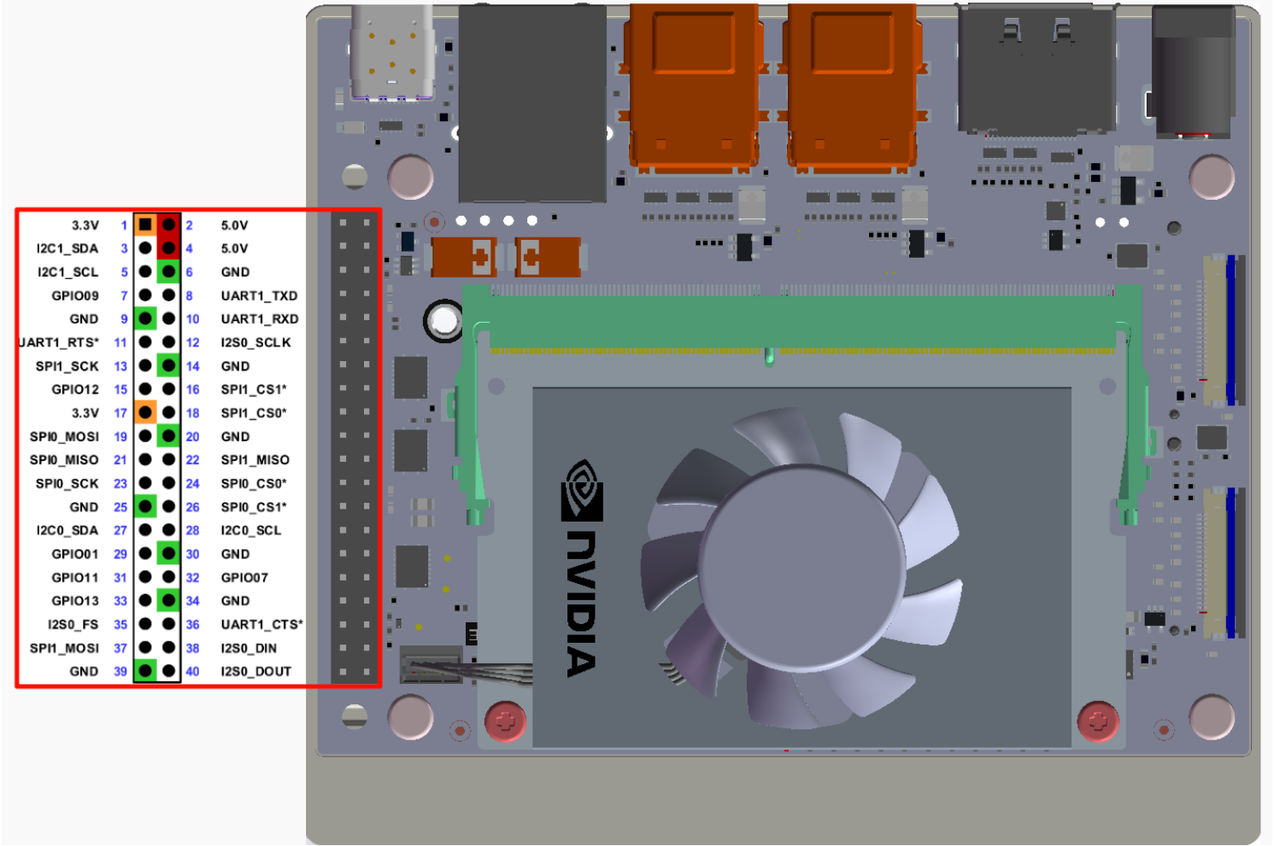
シリアルポートの確認
Plain
ls /dev/ttyTHS*実行
Plain
cd UART_VoicePlain
python3 uart_voice.py出力フォーマット
Plain
Speech Serial Opened! Baudrate=115200
ID:4
ID:1
ID:10
モジュールは Type データケーブルで Jetson に接続します。SERIAL_PORT = '/dev/ttyUSB0' のコメントを解除し、SERIAL_PORT = '/dev/ttyTHS1' をコメントアウトします
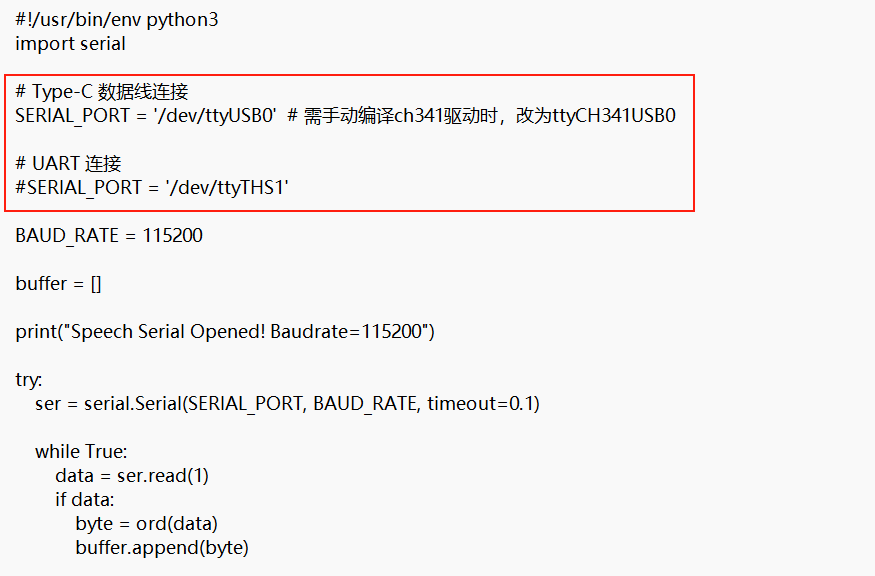
シリアルポートの確認
Plain
ls /dev/ttyUSB*実行
Plain
cd UART_VoicePlain
python3 uart_voice.py出力フォーマット
Plain
Speech Serial Opened! Baudrate=115200
ID:4
ID:1
ID:10
よくある問題
シリアルポートが使用中
シリアルポートが開けない場合は、他のサービスに占有されていないか確認してください:
Plain
sudo systemctl stop nvgettyPlain
sudo systemctl disable nvgetty