

ステップ8:デプロイコマンドラインの説明
バージョンの説明(重要、まずお読みください)
LeRobot 0.6.0 以降、訓練済みモデルのデプロイには lerobot-rollout を使用します。従来の lerobot-record --policy.path=... という記法は、0.5.2 バージョンですでに削除されています。
本チュートリアルのステップ1では git clone で LeRobot をインストールしており、入手できるのは現在の最新バージョンです。そのため、以下の lerobot-rollout のコマンドラインを使用してください。lerobot-record を使い続けると、プログラムはそのままエラーを報告し、lerobot-rollout に切り替えるよう促します。
2つのコマンドの役割分担は次のとおりです:
lerobot-record:示教データの収集のみを担当します(ステップ6で使用しているのはこれです)。現在はeval_で始まるデータセット名を拒否しますlerobot-rollout:訓練済みモデルのデプロイを担当し、--strategy.typeで動作方式を選択します
rollout のコマンドラインパラメータ
| パラメータ | 説明 |
|---|---|
--strategy.type | 動作方式。base はモデルを実行するだけでデータを記録せず、現場で効果を確認するのに使います;episodic は episode ごとに記録し reset 段階を伴い、動作は旧版の lerobot-record に近いです |
--policy.path | モデルのパス。訓練出力内の checkpoints/last/pretrained_model を指します |
--task | タスクの説明。--strategy.type=base と組み合わせて使用します |
--duration | 実行秒数。0 は時間制限なしを意味します |
--interactive | 途中で引き継ぎが必要な場合に追加します。ターミナルで /stop、/reset などのコマンドで制御できます |
--display_data | rerun.io の可視化インターフェースを起動するかどうか |
--policy.device | 計算デバイス。例えば cuda、cpu |
カメラパラメータは収集時と一致させる必要があります
以下のすべてのコマンドで --robot.cameras は 1280×720@30 を使用しており、これは示教データセットの収集と統一した値です。デプロイ時は収集時の解像度、fps、アスペクト比をそのまま使用する必要があります:解像度はデータセットのメタデータに書き込まれ検証にも関与するため、一致しないとそのままエラーが報告されます;たとえ運よく通っても、視野が異なるとモデルが「見る世界」があなたの示教時と変わり、効果が明らかに悪くなります。
可視化について
--display_data=true は rerun.io の可視化インターフェースを起動し、同時に /Users/<ユーザー名>/.cache/huggingface/lerobot/rollout_lerobot_my_dataset_a/images/observation.images.front/episode-000000 ディレクトリ以下に毎フレームの画像を保存します。比較的容量を占有するため、本番使用時は --display_data=false に設定できます。
みかん掴みタスクを例にする
- 現場評価(リアルタイム可視化あり)
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=/Users/<ユーザー名>/Downloads/7-lerobot/checkpoints/last/pretrained_model \
  --task="Grab Oranges" \
  --duration=60 \
--display_data=true- 現場評価(リアルタイム可視化なし)
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=/Users/<ユーザー名>/Downloads/7-lerobot/checkpoints/last/pretrained_model \
  --task="Grab Oranges" \
  --duration=60 \
--display_data=false- HuggingFace モデル Repo 上のモデルを推論する
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=<ユーザー名>/lerobot_my_model_a \
  --task="Grab Oranges" \
  --duration=60 \
  --display_data=true
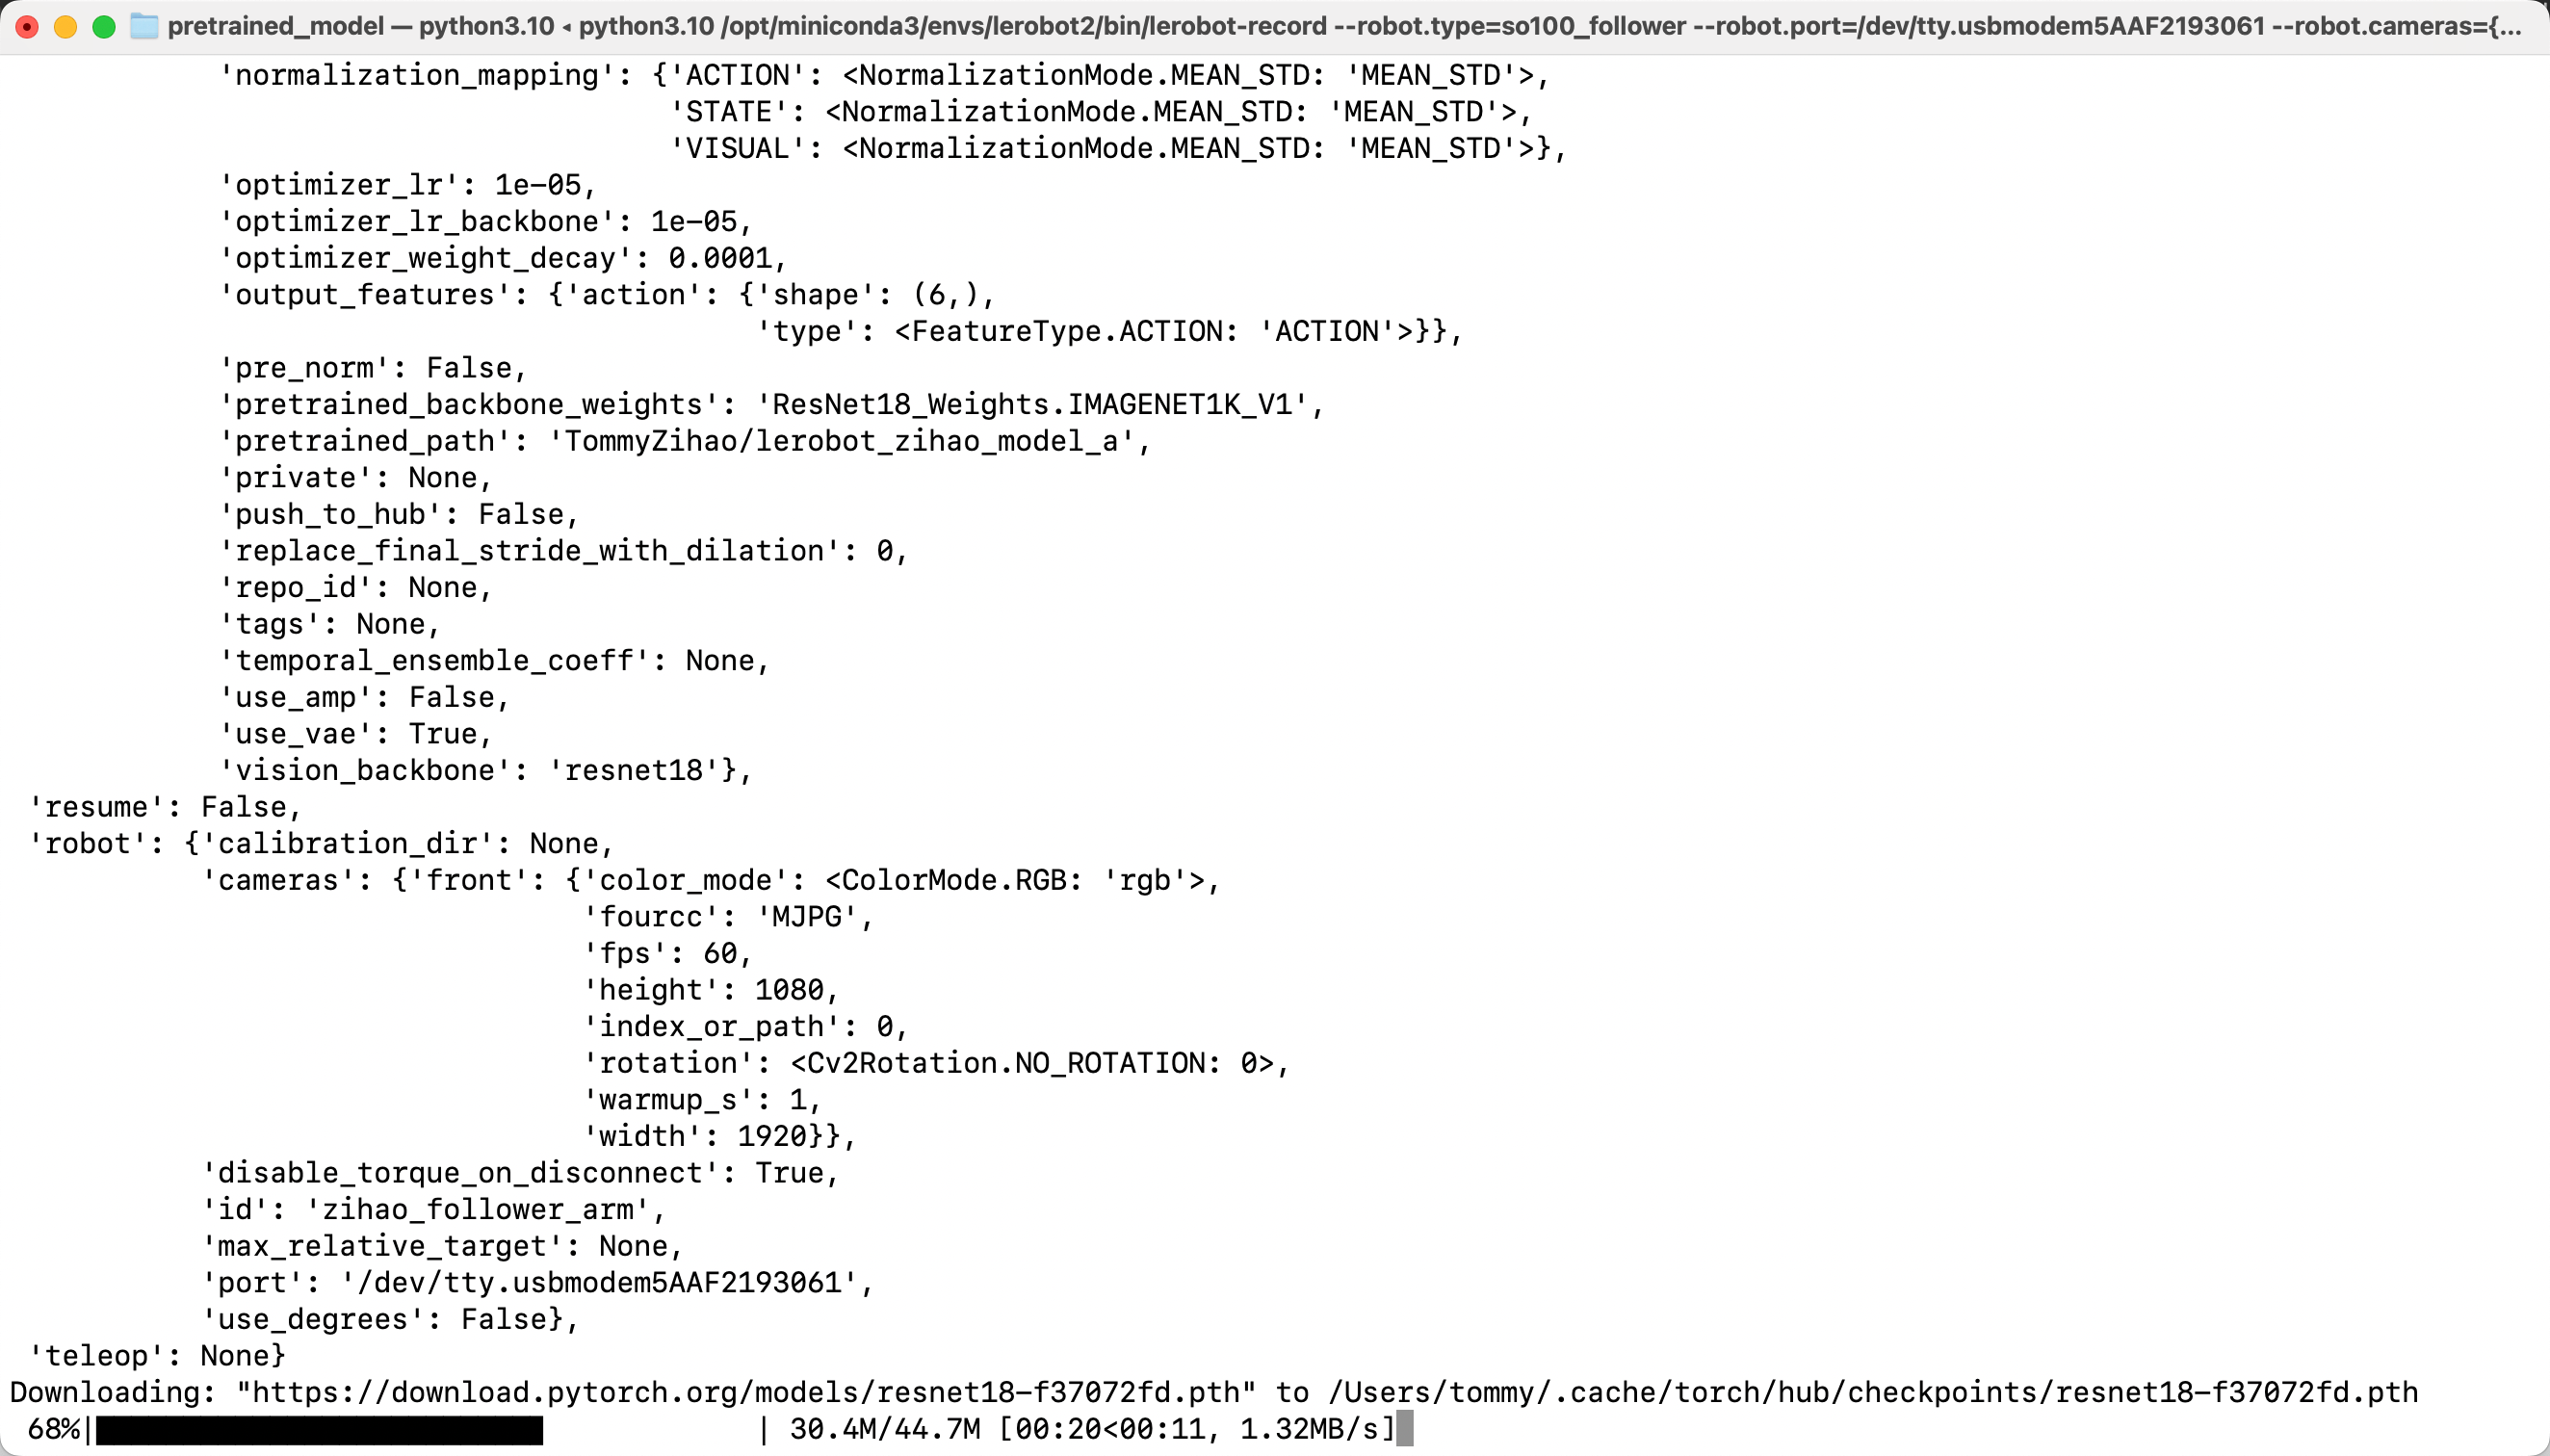
実行後にモデルがダウンロードされます
- 評価してデータを録画する(
--strategy.type=episodic)
実行しながらその過程をデータセットとして録画したい場合は、base を episodic に変更します。このモードでは --task を書かず、代わりに --dataset.single_task を使用し、さらに --dataset.repo_id を必ず指定する必要があります:
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=/Users/<ユーザー名>/Downloads/7-lerobot/checkpoints/last/pretrained_model \
  --dataset.repo_id=<ユーザー名>/rollout_lerobot_my_dataset_a \
  --dataset.num_episodes=10 \
  --dataset.single_task="Grab Oranges" \
  --display_data=false