環境構築(Windows)
黒いリーダーアームは 5V6A 電源アダプタを使用します
白いフォロワーアームは 12V5A 電源アダプタを使用します
Miniconda のインストール
anaconda.com/download/success
または、このリンクを直接クリックしてインストールパッケージをダウンロードします
https://repo.anaconda.com/miniconda/Miniconda3-latest-Windows-x86_64.exe
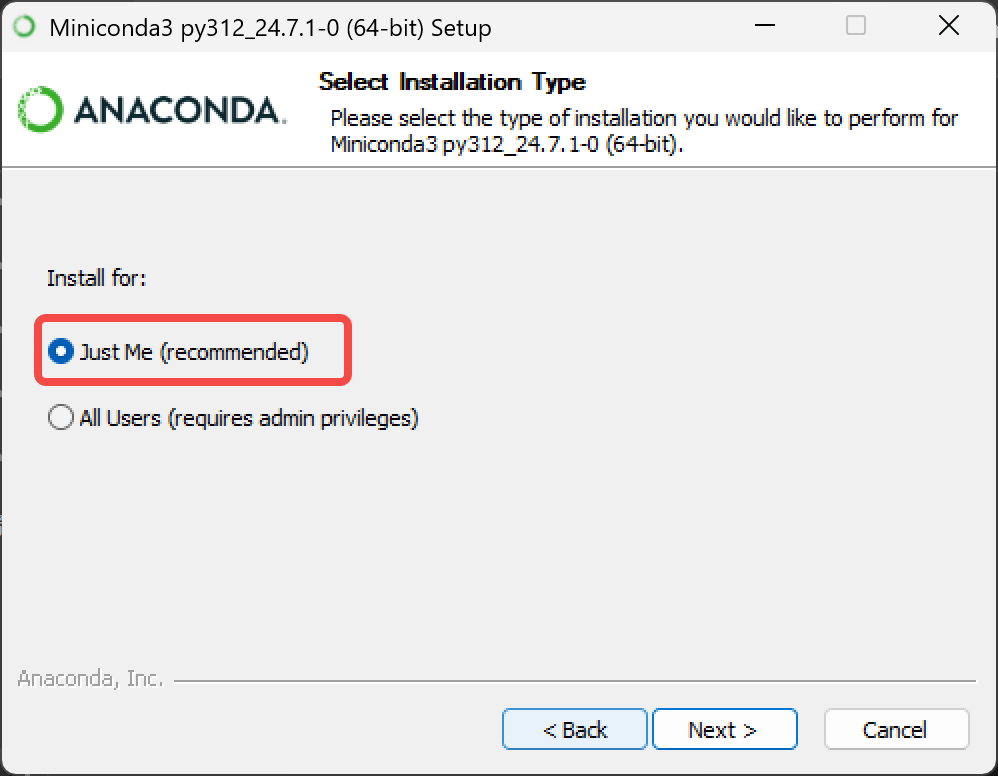
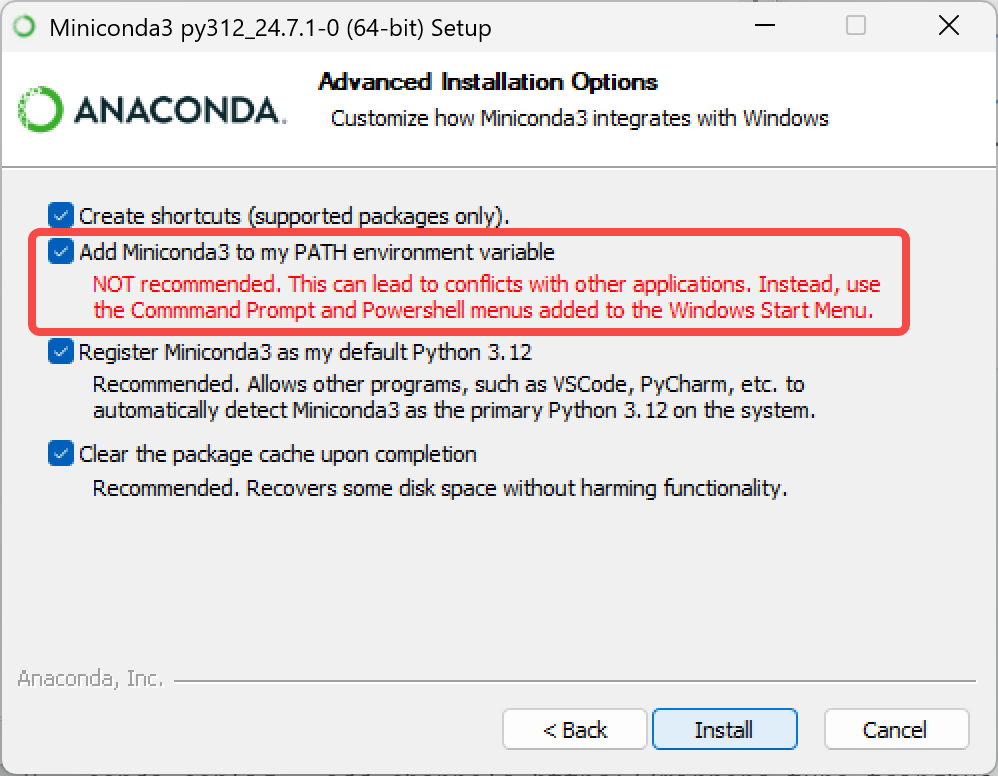
conda のミラーソース変更
Shell
# まず既存のソース設定をクリア(競合を回避)
conda config --remove-key channels

# conda のデフォルトソースと常用サードパーティソースを清華ミラーに置き換える
# デフォルトパッケージソースを追加(main/r/msys2)
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/main/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/r/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/msys2/

# 常用サードパーティソースを追加
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud/conda-forge/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud/msys2/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud/bioconda/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud/menpo/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud/pytorch/

# ダウンロードソースの表示を有効にする。パッケージインストール時に具体的なダウンロード先が表示されます
conda config --set show_channel_urls yes

# インデックスキャッシュをクリアして新しいソースを反映させる
conda clean -i

# 現在の設定を表示(ソースが正常に追加されたか確認)
conda config --show-sources
仮想環境の作成
Shell
conda create -y -n lerobot python=3.12仮想環境のアクティベート
Shell
conda activate lerobotffmpeg のインストール
Shell
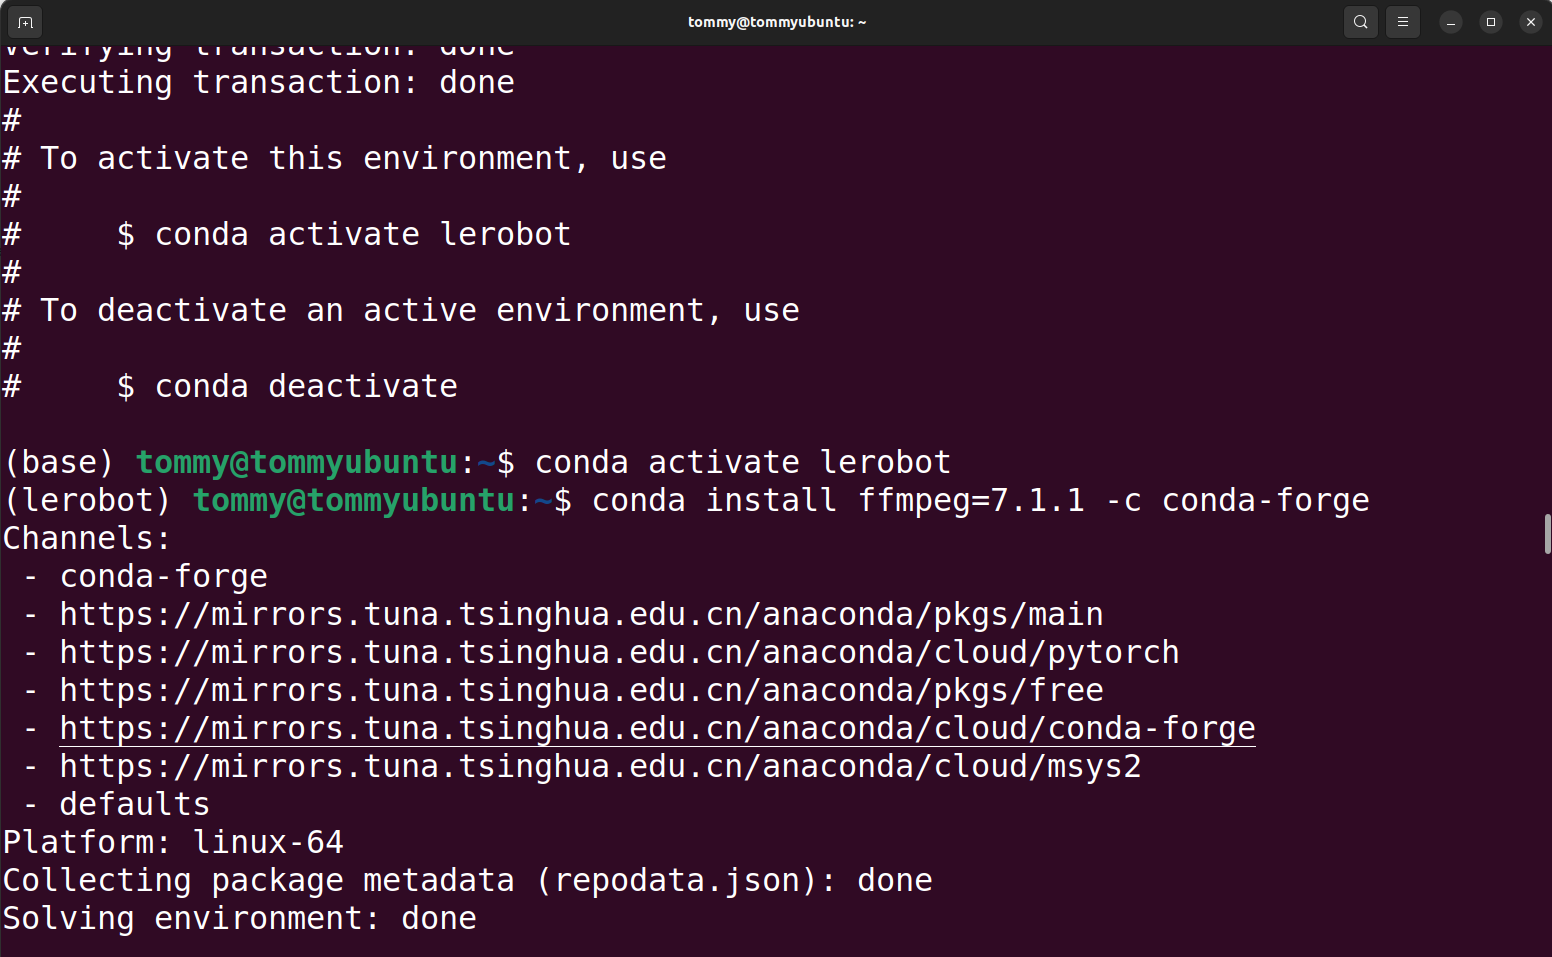
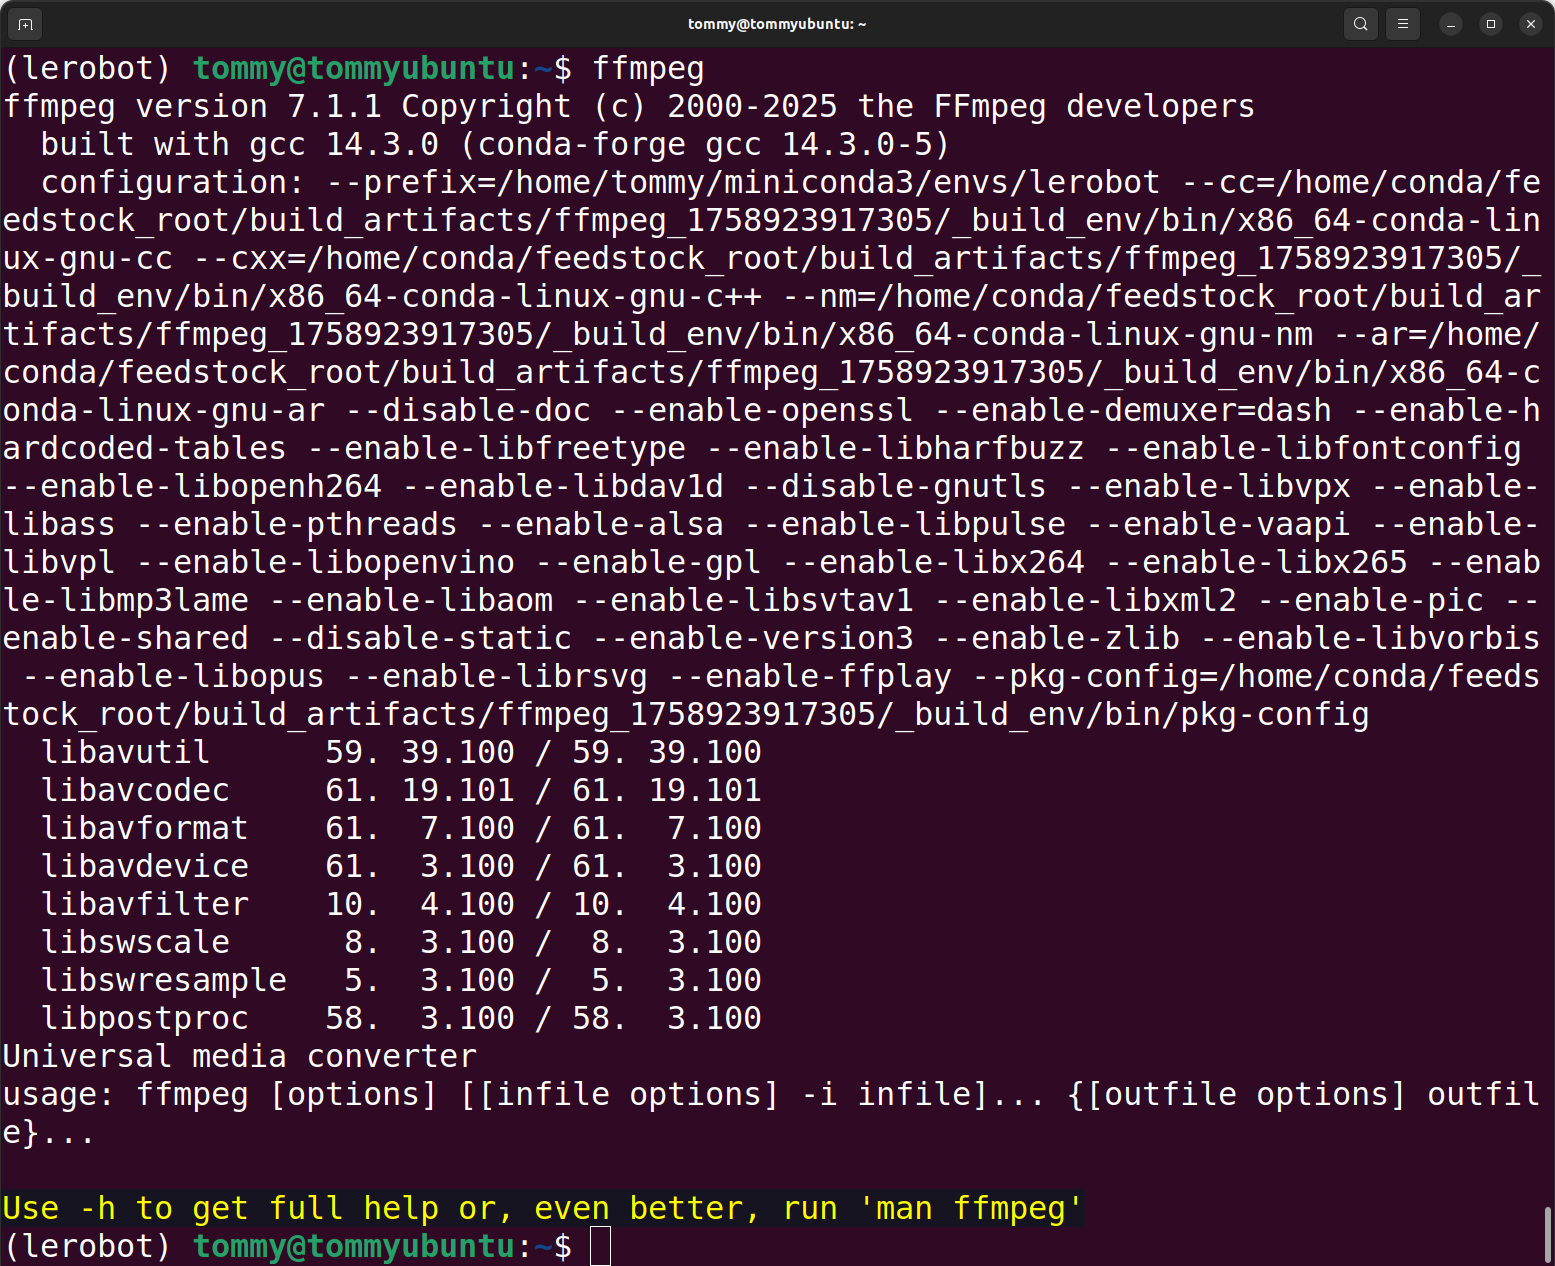
conda install *ffmpeg*=7.1.1 *-c* conda-forge -yインストールの成功を確認します
Shell
ffmpeg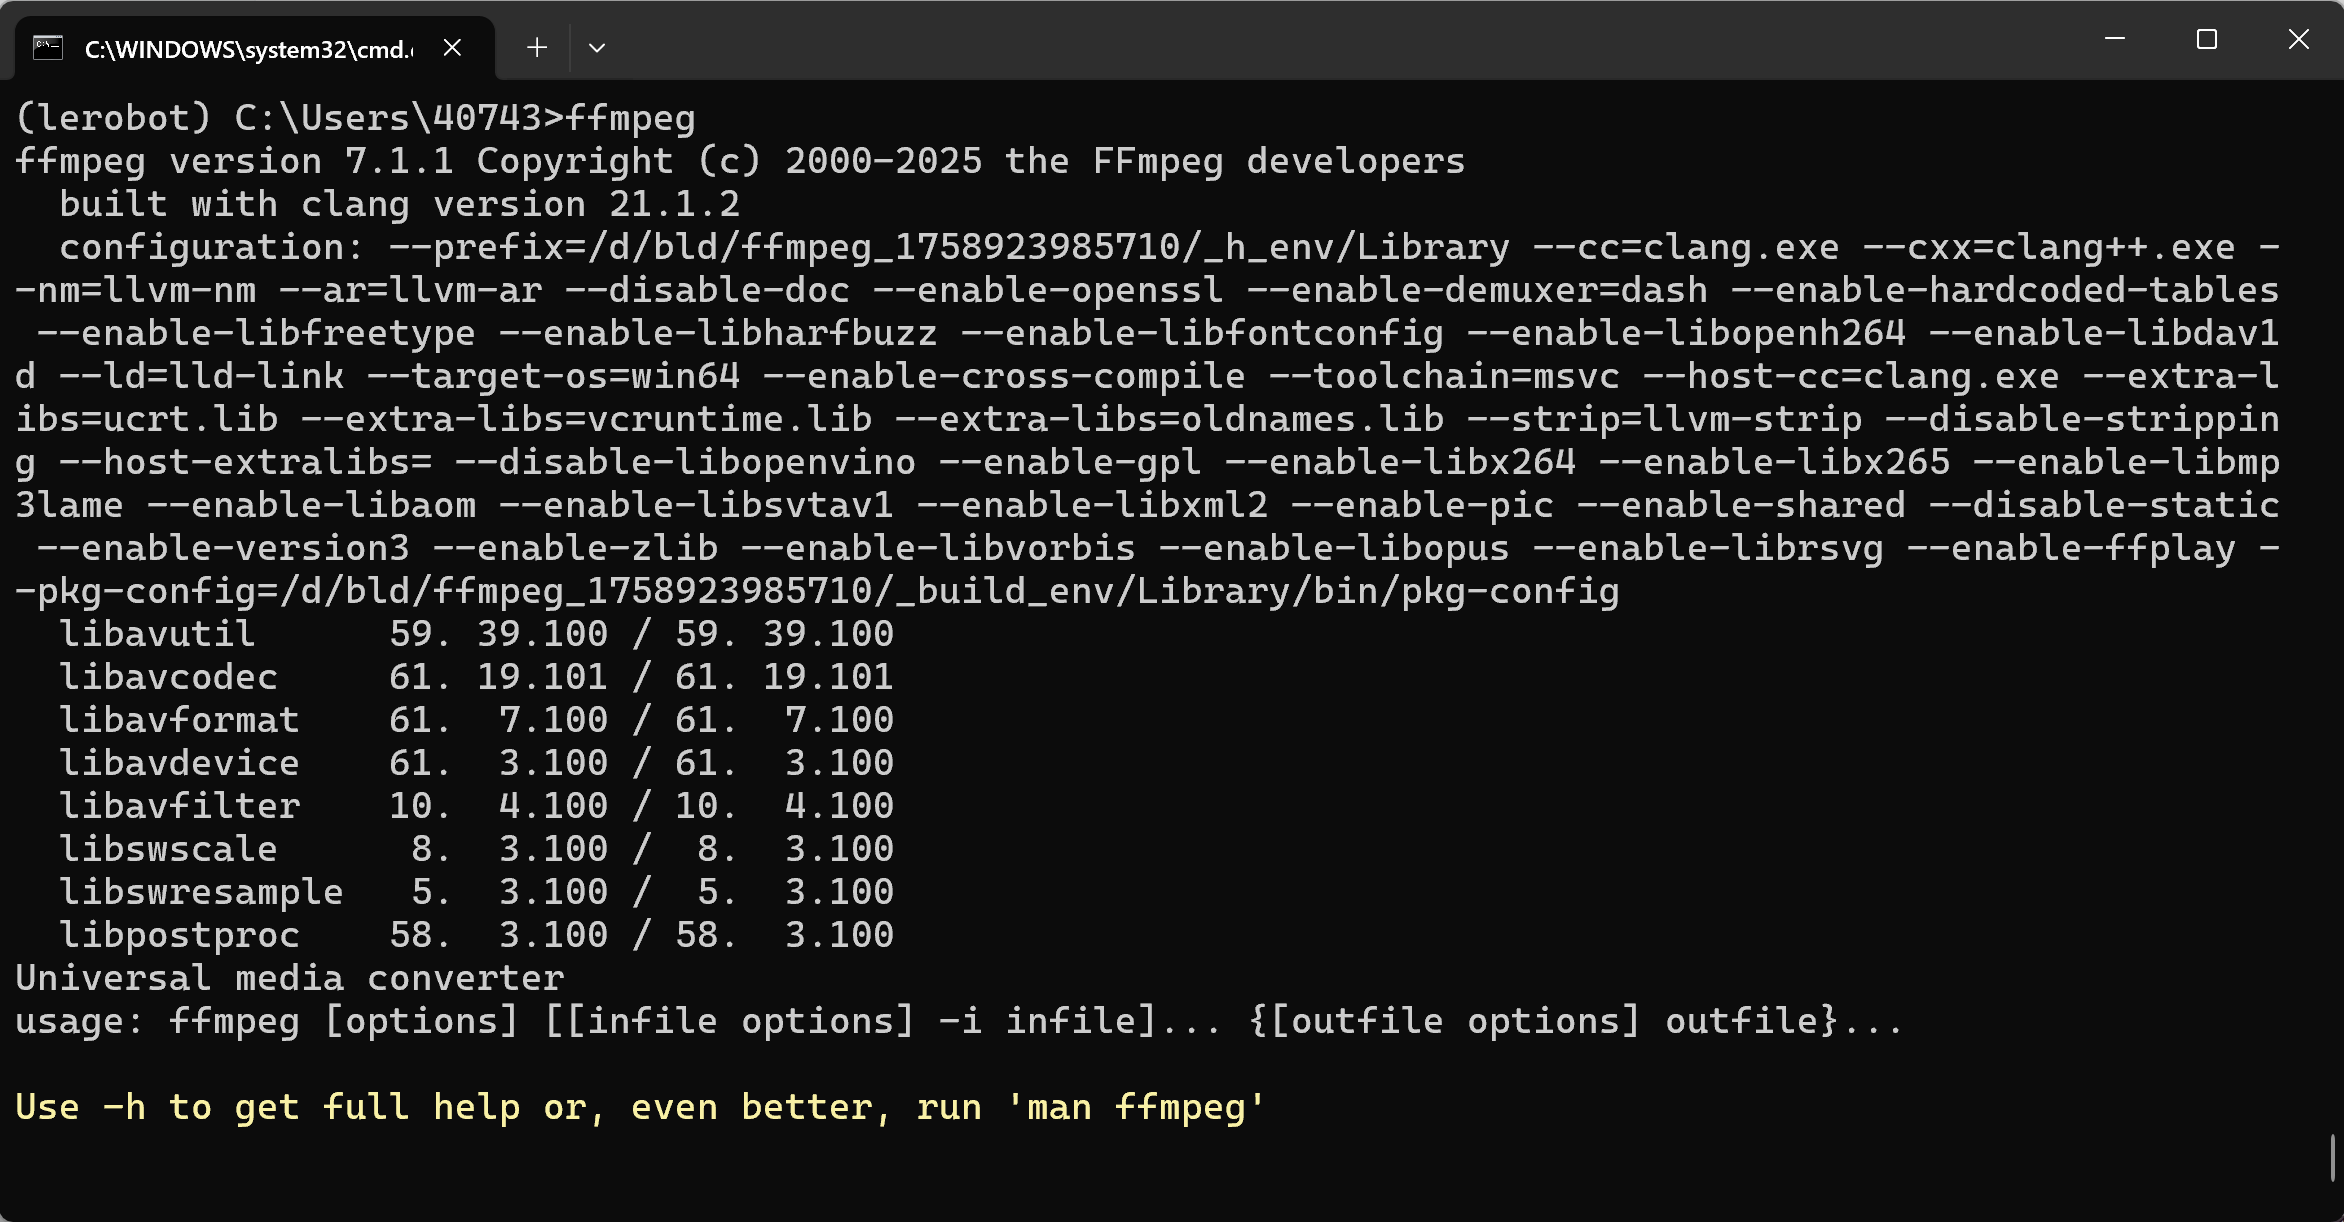
LeRobot のダウンロード
- LeRobot 公式コードリポジトリをダウンロードします
Shell
git clone https://github.com/huggingface/lerobot.gitコードリポジトリのインストール
Shell
cd lerobotPlain
pip install -e ".[feetech]"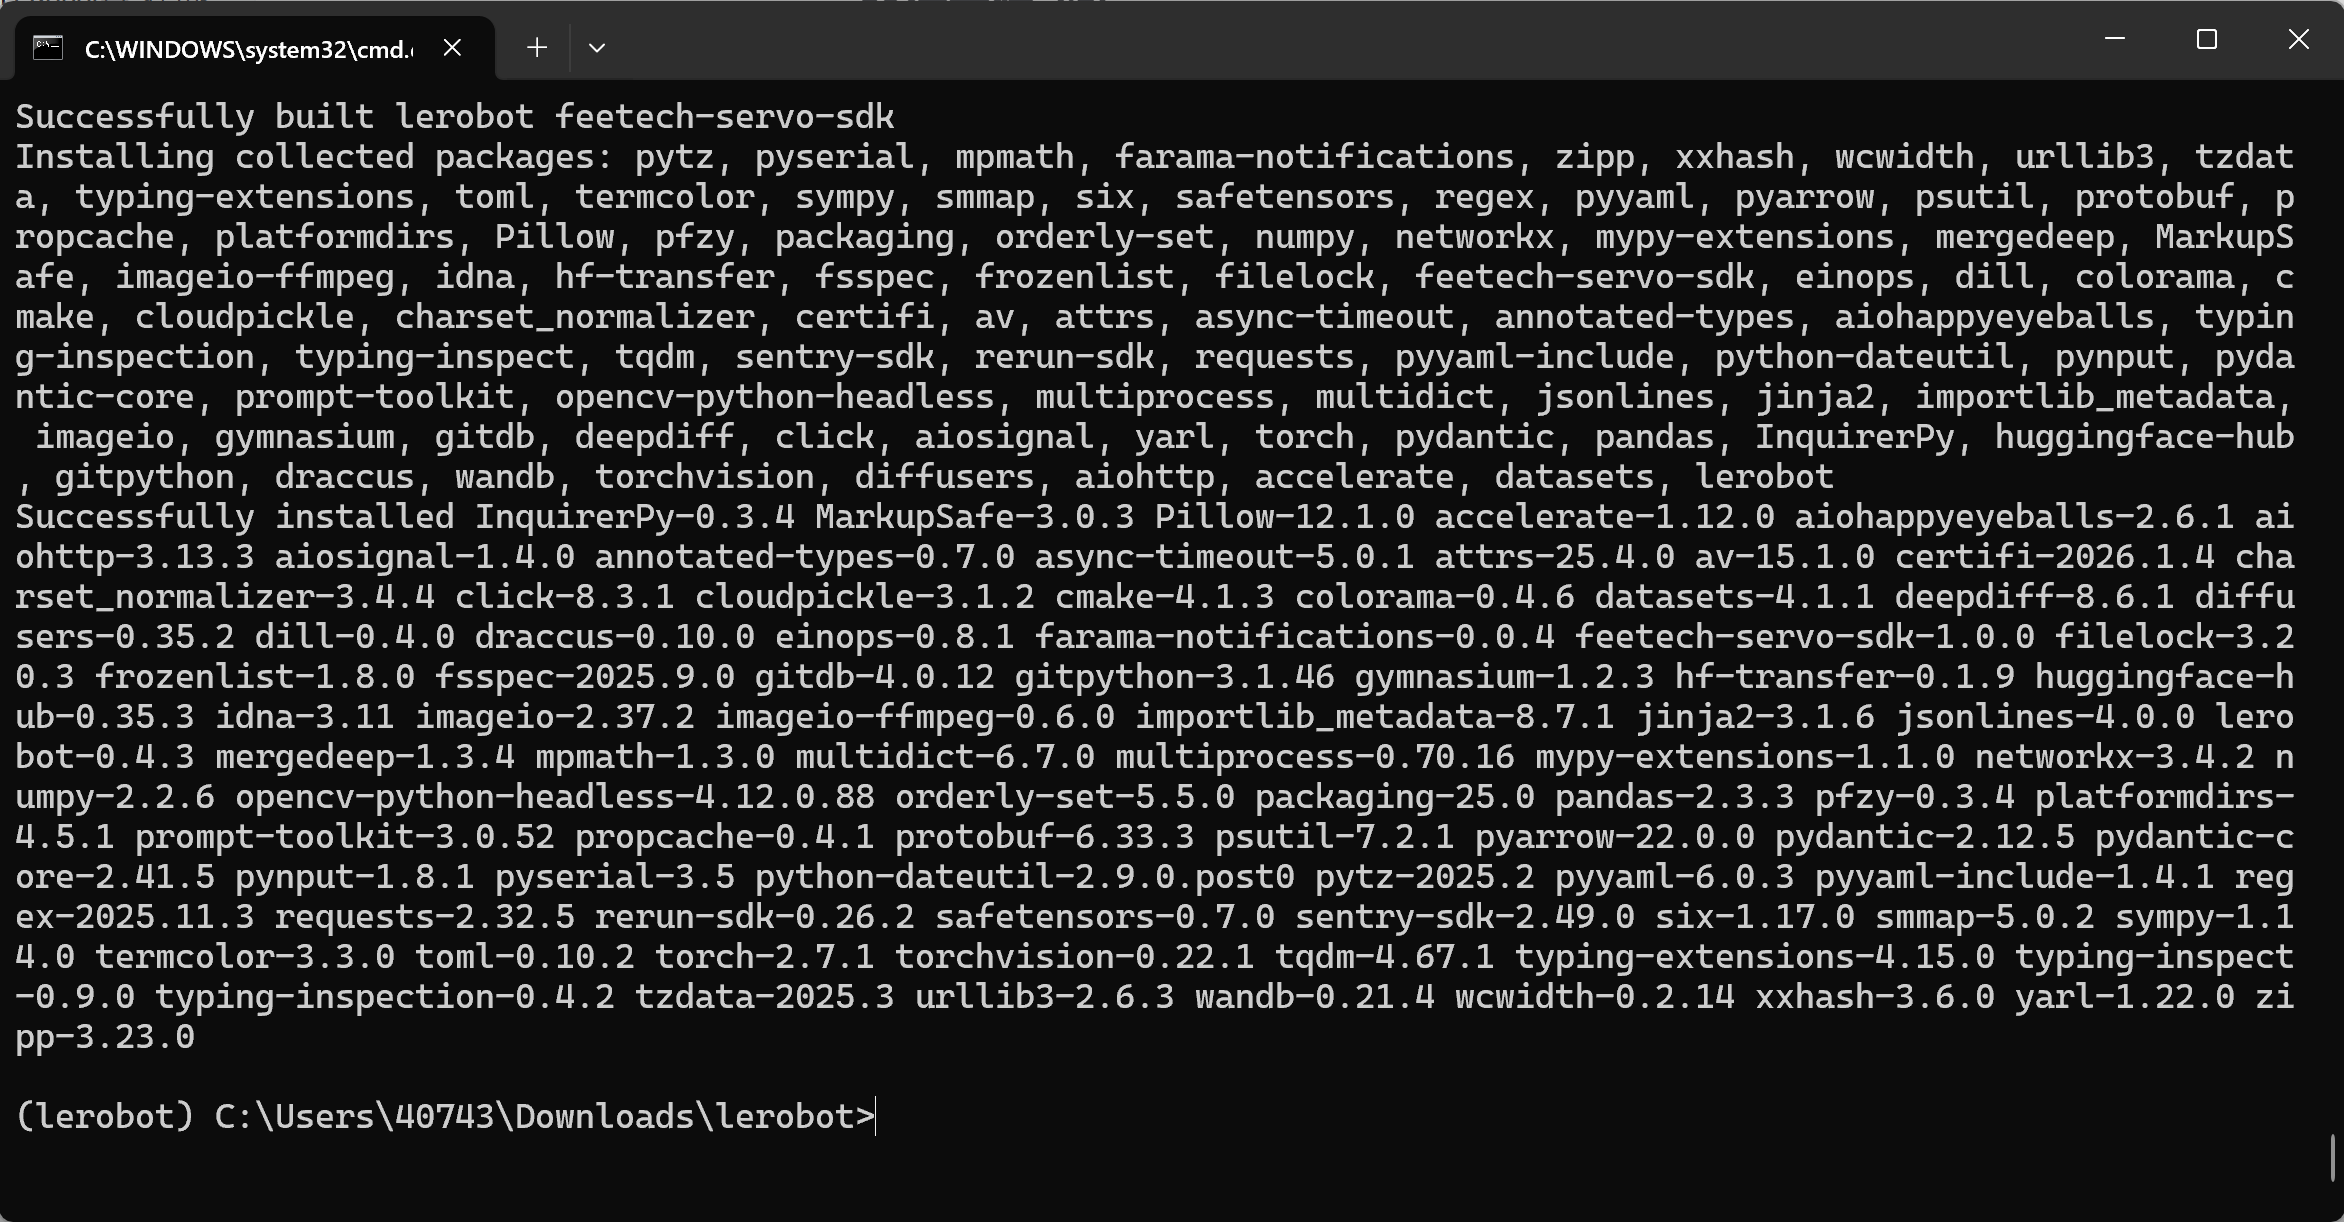
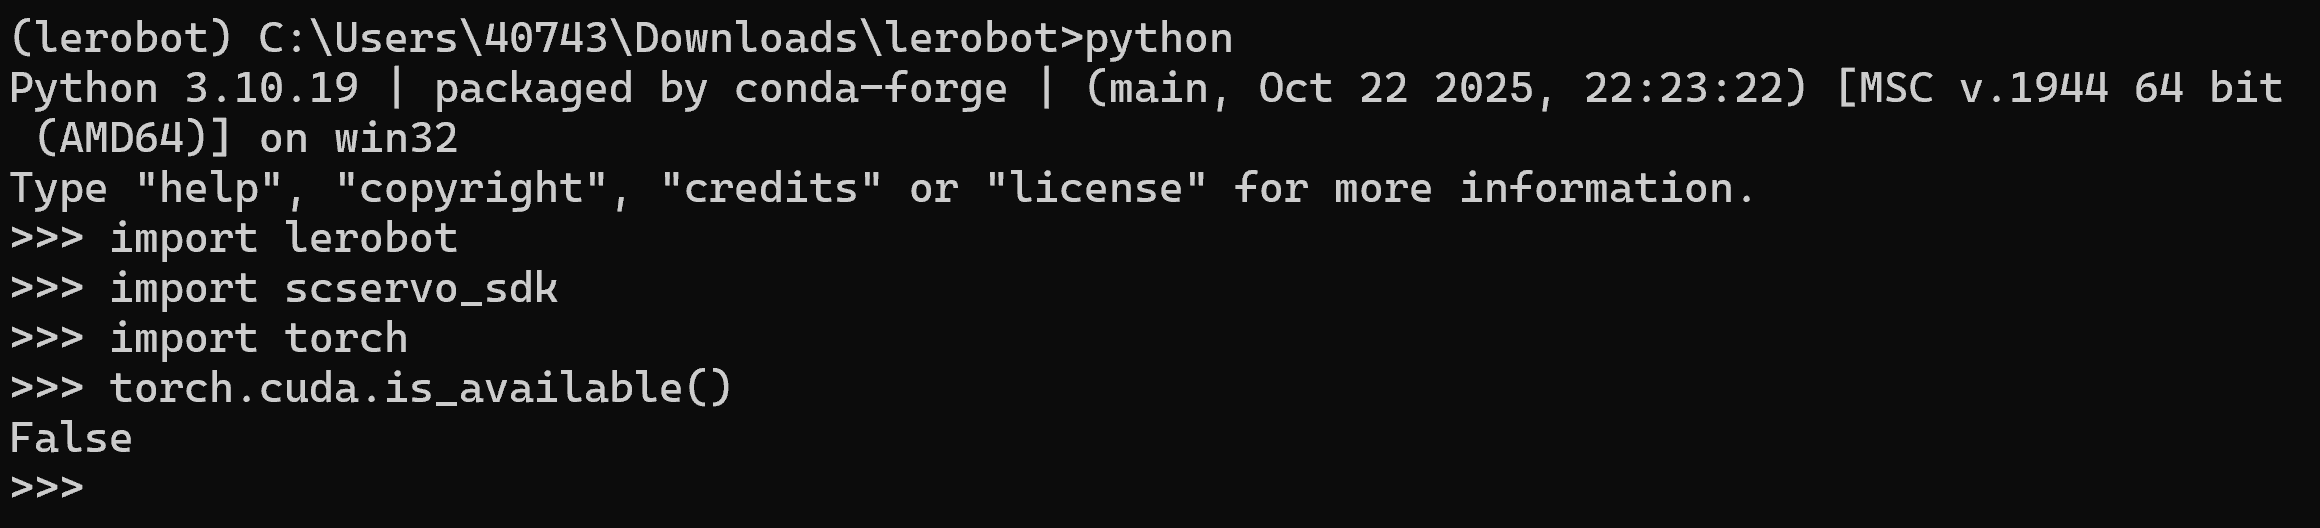
インストール成功の確認
Shell
python

import lerobot
import scservo_sdk
import torch
torch.cuda.is_available()