

Arduino:位置情報の読み取り
1. 学習目標
今回の講座では、主にarduinoとGPSモジュールを使用して、位置情報の読み取り機能を実装する方法を学びます。
2. 事前準備
GPSモジュールはUARTとUSBで通信します。ここではarduino UNOのUARTポートを使用して情報を読み取ります。モジュールのTXをarduino UNOボードのD0ピンに接続します。VCCとGNDはそれぞれ5VとGNDに接続します。
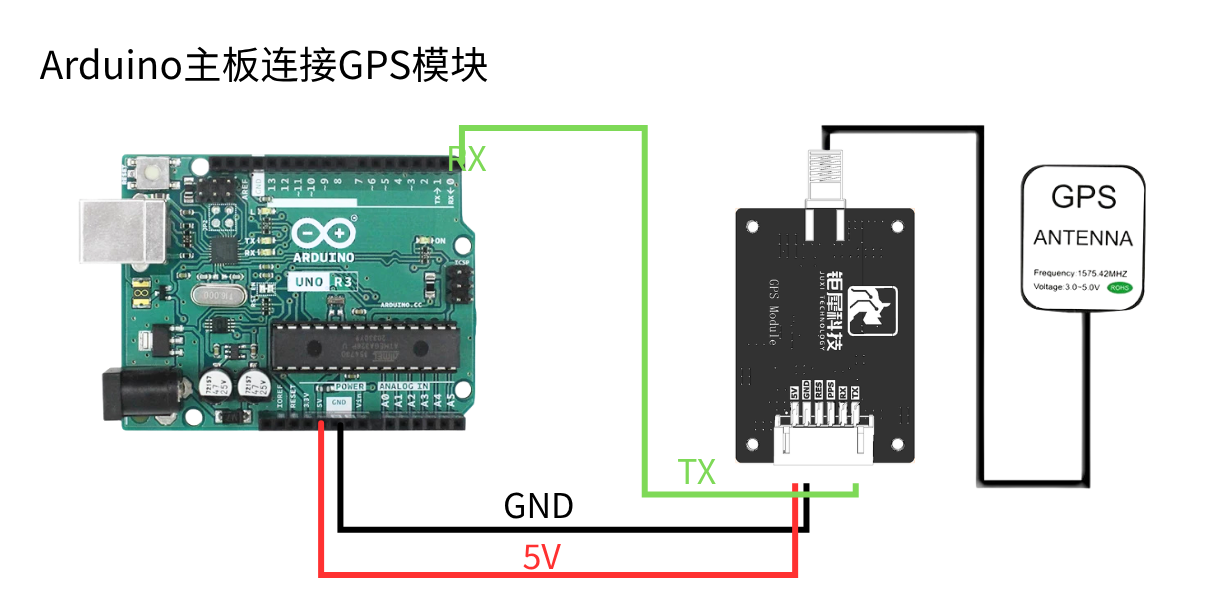
3. プログラム
シリアルポートを初期化します。
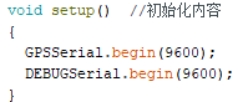
受信したデータを出力します。
4. コンパイルとプログラムのダウンロード
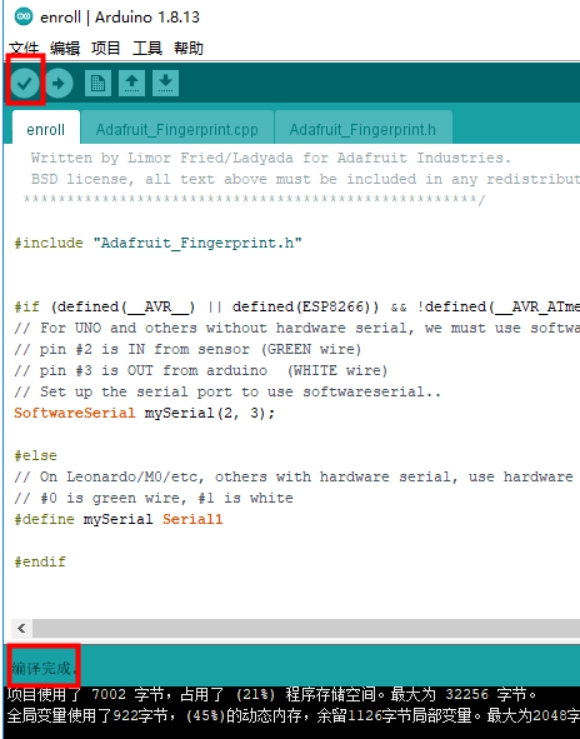
4.1 Arduino IDEソフトウェアでファイルを開き、メニューバーの「√」をクリックしてプログラムをコンパイルし、左下に「コンパイル成功」の文字が表示されるまで待つ必要があります。
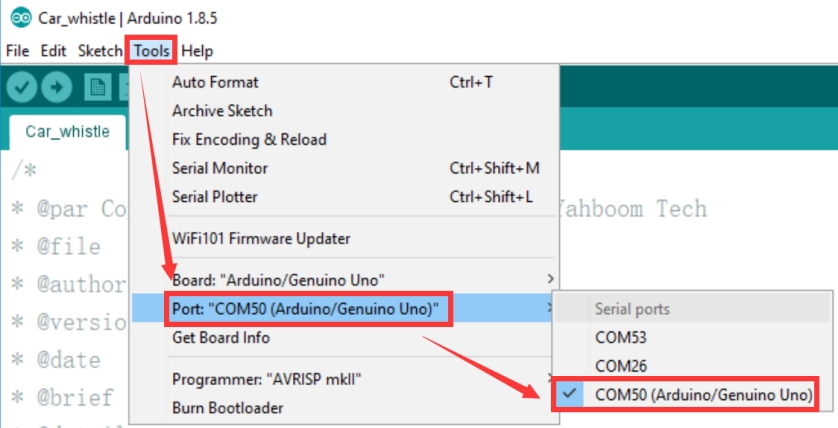
4.2 Arduino IDEのメニューバーで、【ツール】---【ポート】---デバイスマネージャーに先ほど表示されたポート番号を選択する必要があります。以下の図のとおりです。
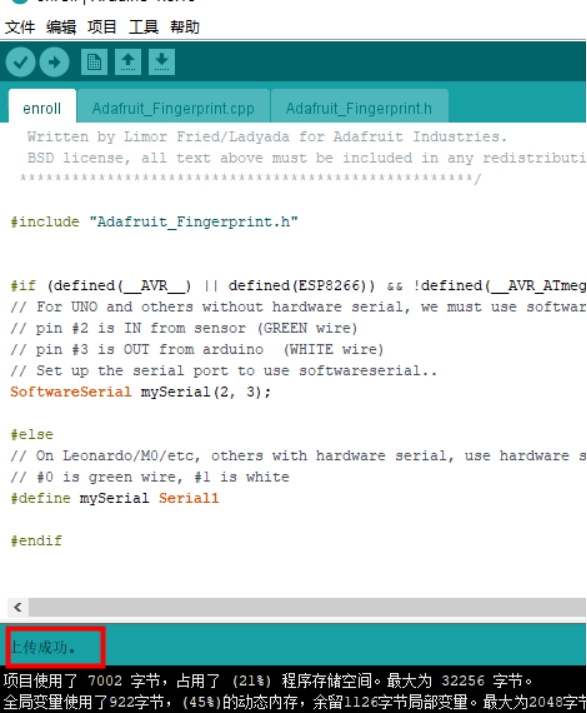
4.3 選択が完了したら、メニューバー下の「→」をクリックしてコードをUNOボードにアップロードします。左下に「アップロード完了」の文字が表示されたら、プログラムがUNOボードに正常にアップロードされたことを示します。以下の図のとおりです。
5. 実験現象
モジュールに通電すると、起動に約32sの時間がかかり、その後モジュール上のシリアル出力状態ランプが点滅し続け、このとき正常にデータを受信できます。
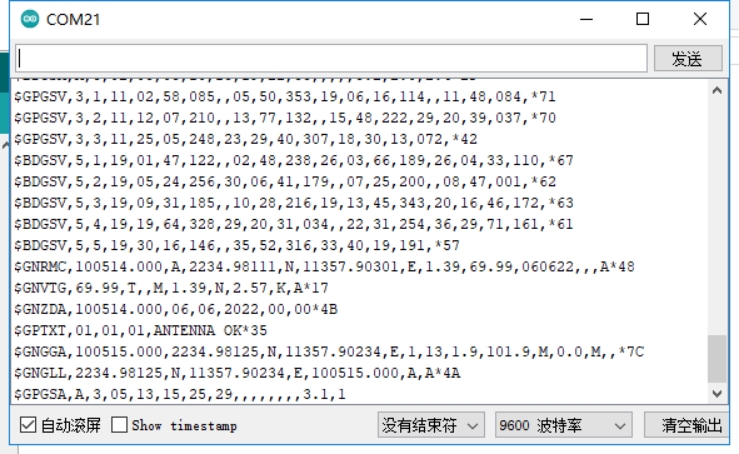
プログラムをダウンロードして実行し、シリアルモニタウィンドウを開き、シリアルソフトを開き、ボーレートを9600に設定すると、シリアルに現在の位置情報が繰り返し出力されます。これらの情報は処理されていない生の情報であり、 CASIC多模卫星导航接收机协议规范.pdf を参照して各情報の具体的な内容を確認できます。
注意、モジュールのアンテナは室外に置く必要があります。そうでないとGPS信号を検索できない場合があります。