

Arduino:位置資訊讀取
1. 學習目標
本次課程我們主要學習使用arduino和GPS模組實現位置資訊讀取功能。
2. 課前準備
GPS模組採用的是UART和USB通訊,這裏使用arduino UNO的UART口讀取資訊,將模組的TX連接arduino UNO板子的D0引腳。VCC和GND分別連接5V和GND。
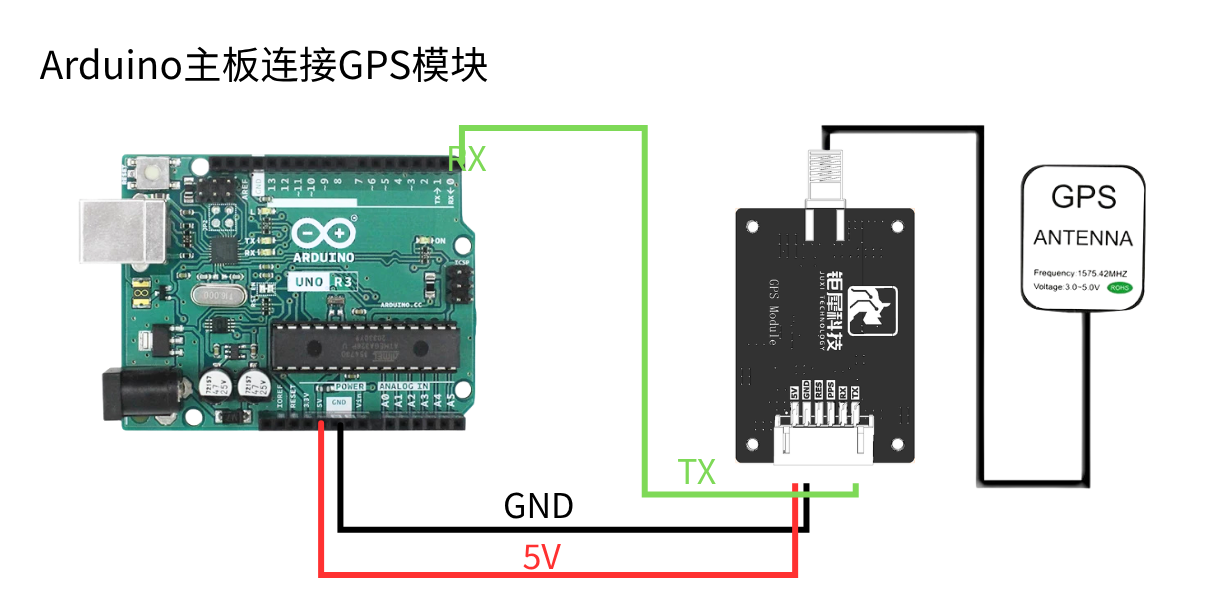
3. 程式
初始化串口。
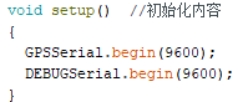
將收到的數據列印輸出。
4. 編譯下載程式
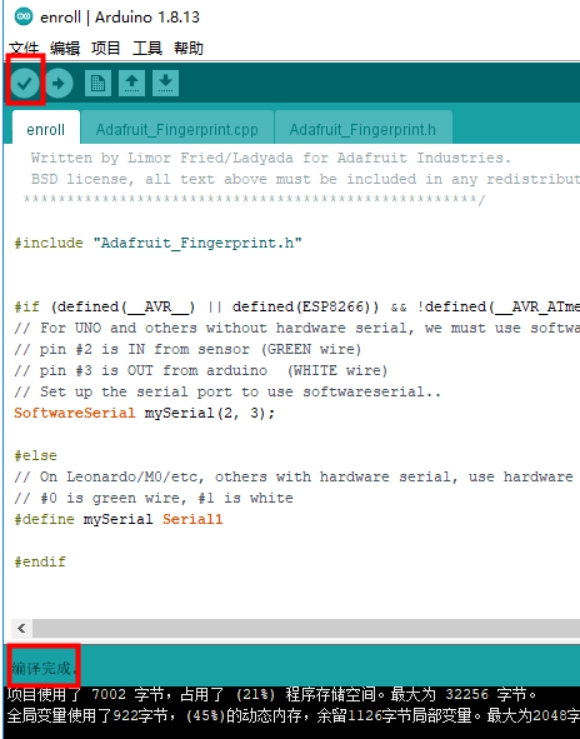
4.1 我們需要通用Arduino IDE軟件打開檔案,然後點擊選單欄中的“√”編譯程式,並且等待左下角出現“編譯成功”的字樣。
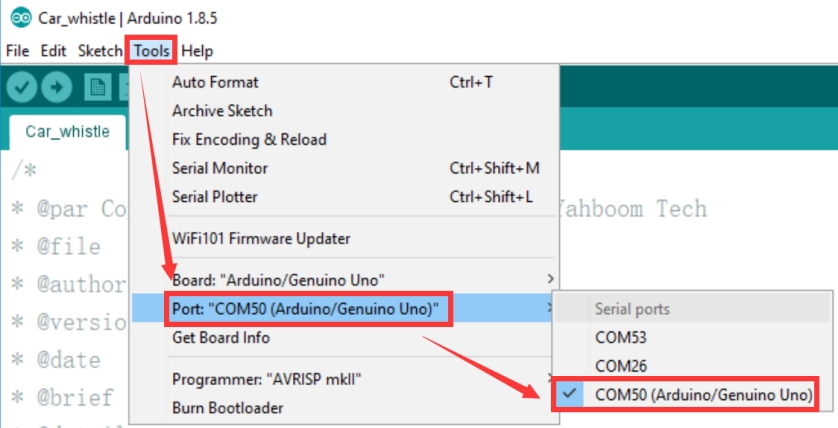
4.2 在Arduino IDE的選單欄中,我們需要選擇【工具】---【連接埠】---選擇裝置管理器中剛剛顯示連接埠號,如下圖所示。
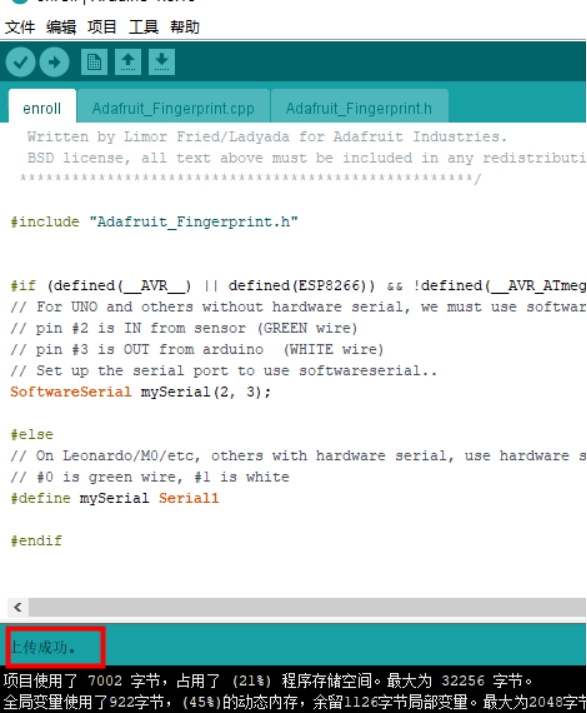
4.3 選擇完成後,點擊選單欄下的“→”將代碼上傳到UNO板。 當左下角出現“上傳完成”字樣時,表示程式已成功上傳到UNO板,如下圖所示。
5. 實驗現象
模組通電後,需要32s左右的時間啓動,之後模組上的串口列印狀態燈會持續閃爍,此時可以正常接收數據。
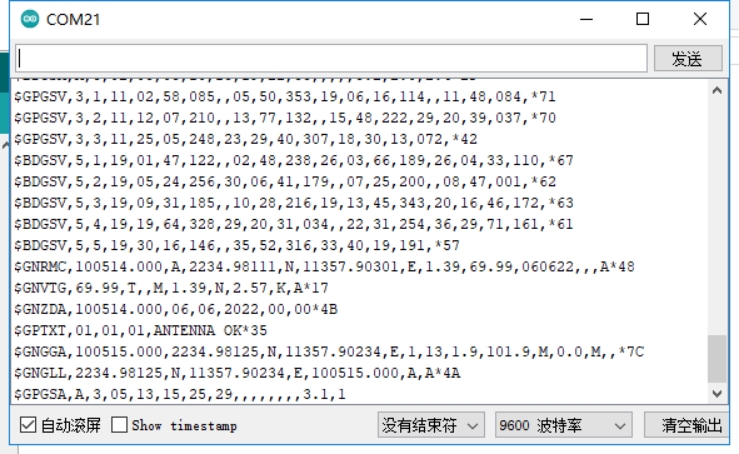
程式下載後執行,打開串口監視視窗,打開串口軟件,波特率設定為9600,串口會循環列印現在的位置資訊,這些資訊是沒有處理過的原始資訊,可以參照 CASIC多模衞星導航接收機協定規範.pdf 查看每條資訊的具體內容。
注意,模組天線需要在室外,否則可能搜索不到GPS信號。