成品組裝教程
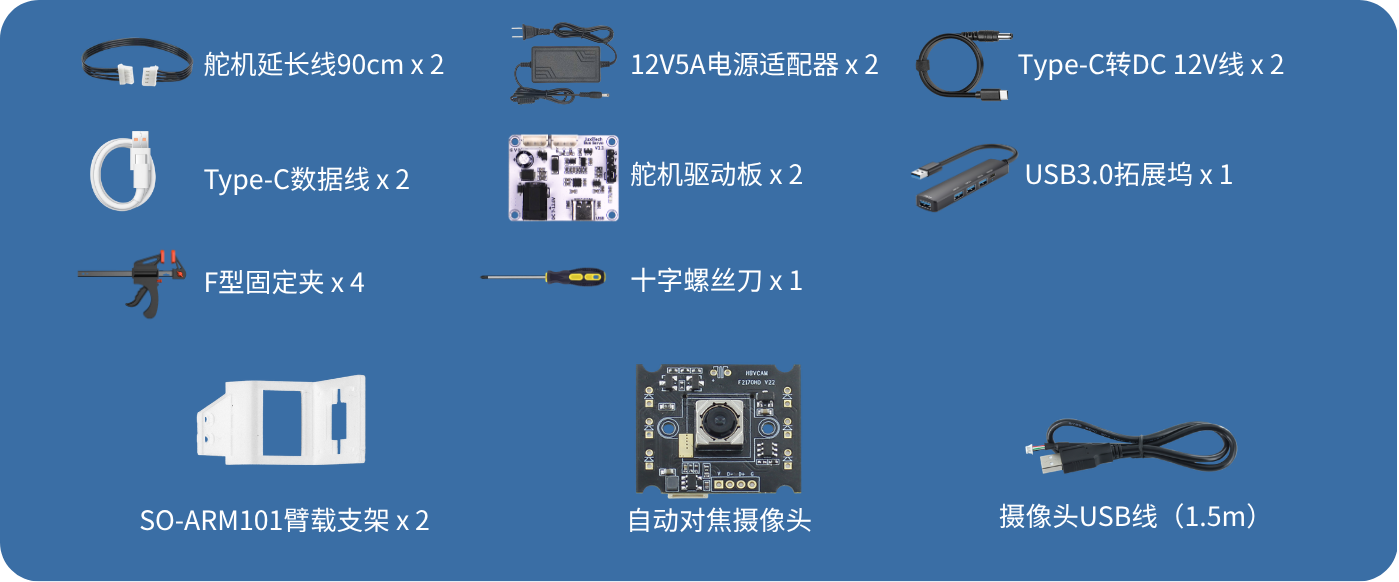
配件清單
安裝底盤車
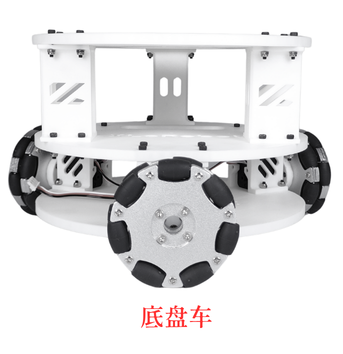
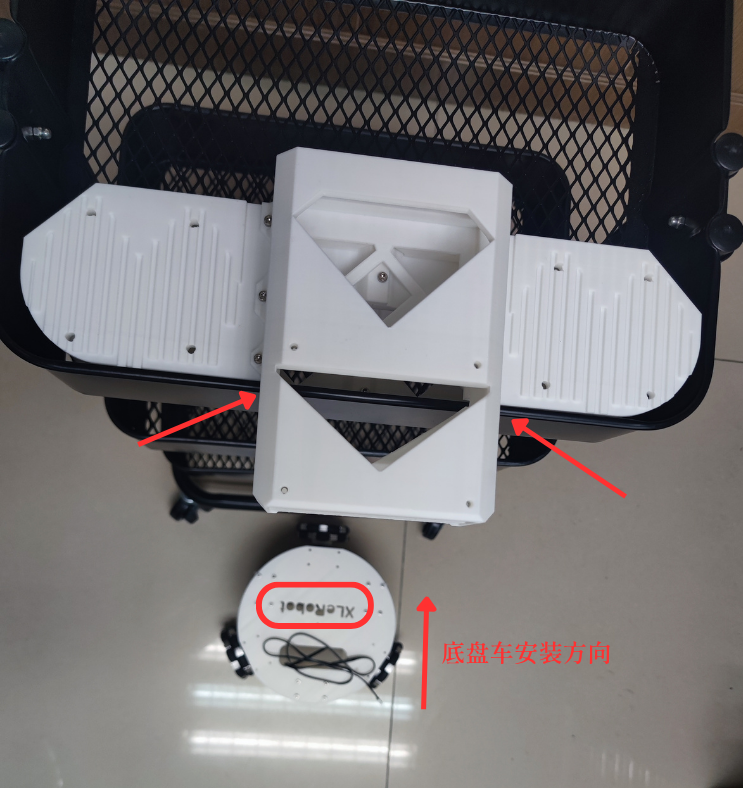
1、將底盤車放置在小推車正下方,注意底盤車的安裝方向**(看底盤上 “XLerobot” 的字樣 )**
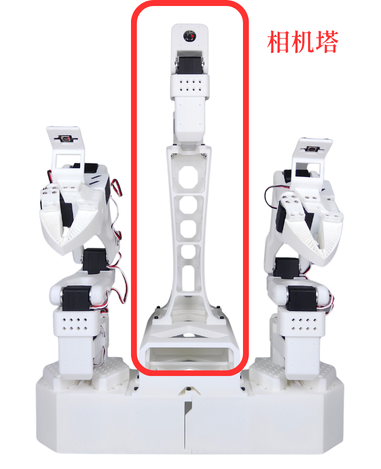
相機塔底座和底盤車的安裝位置如圖所示
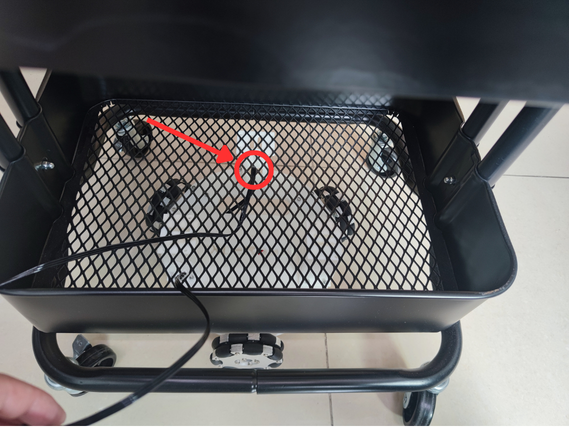
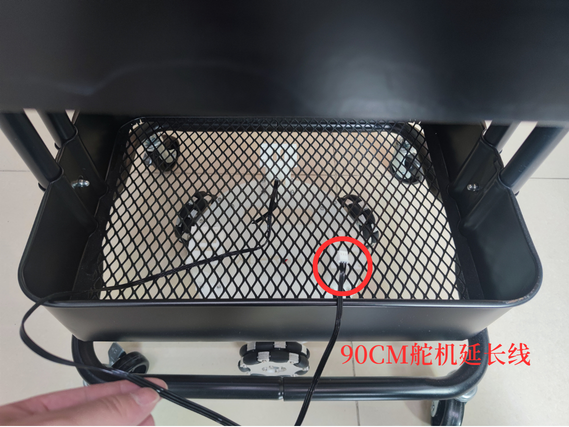
2、將 90CM伺服馬達延長線 穿過小推車的金屬網格
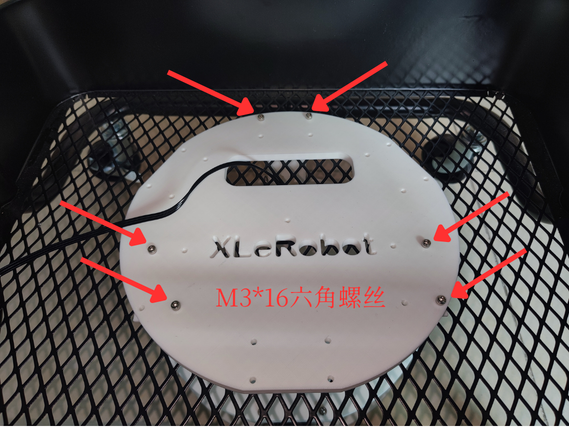
3、用6個 M3*16 六角螺絲 和 6個 M3螺母 將底盤車固定在小推車底部
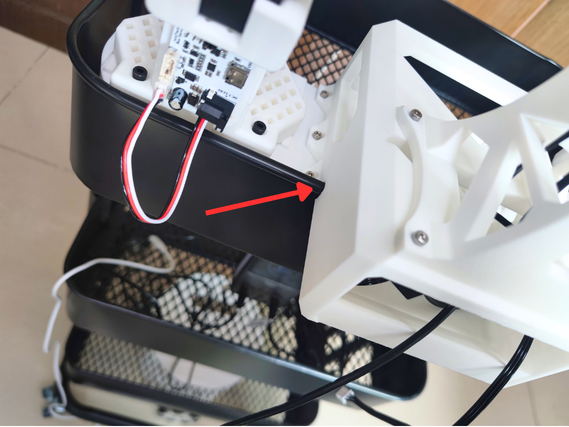
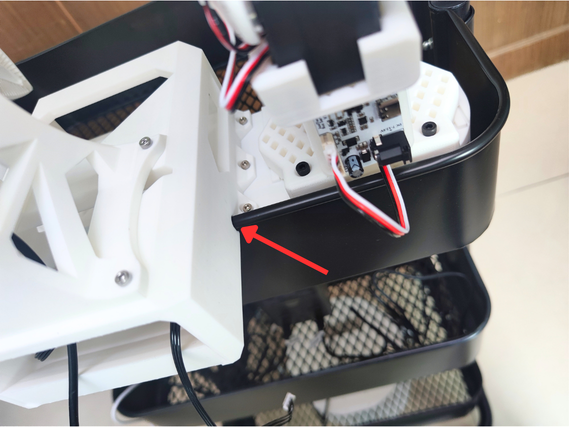
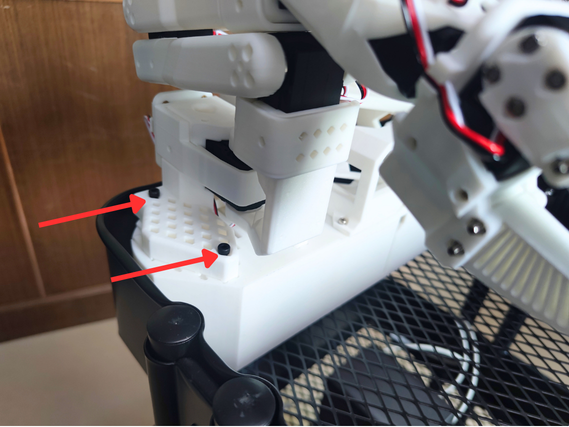
安裝相機塔的底座
注意兩個箭頭指向的凹槽,將其扣在小推車底層的邊緣
固定SO-ARM101從動臂
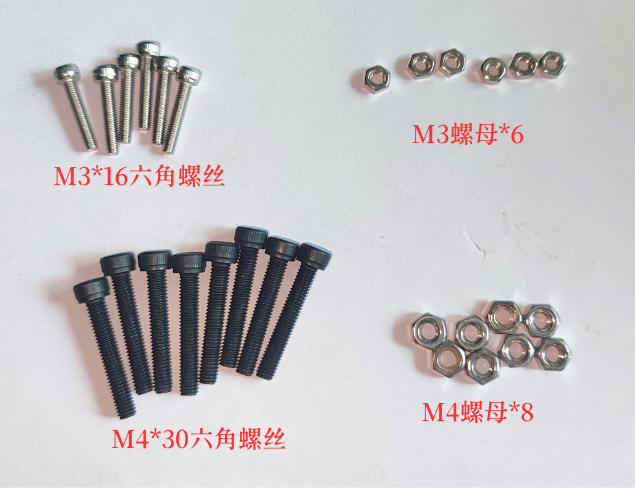
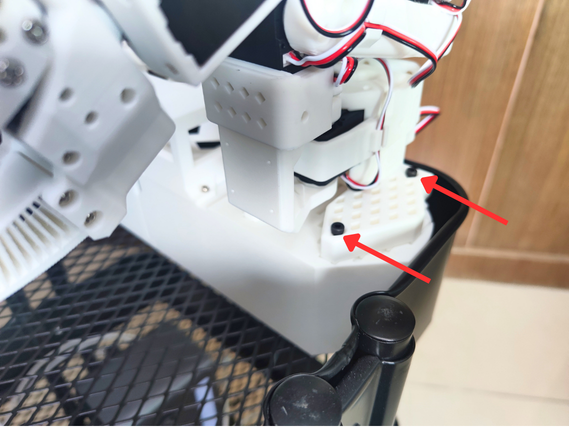
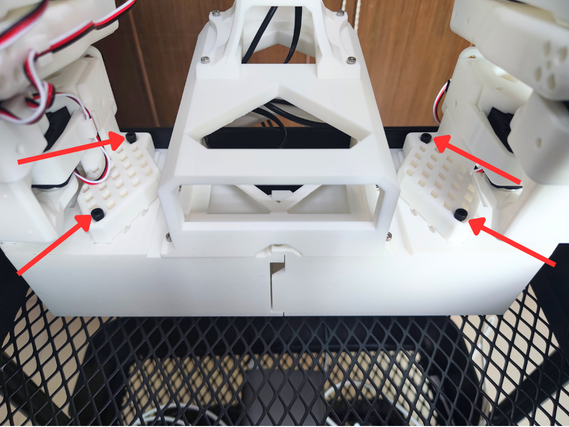
使用8個** M4*30 六角螺絲** 和8個 M4螺母 將兩個從動臂固定在 相機塔的底座 上
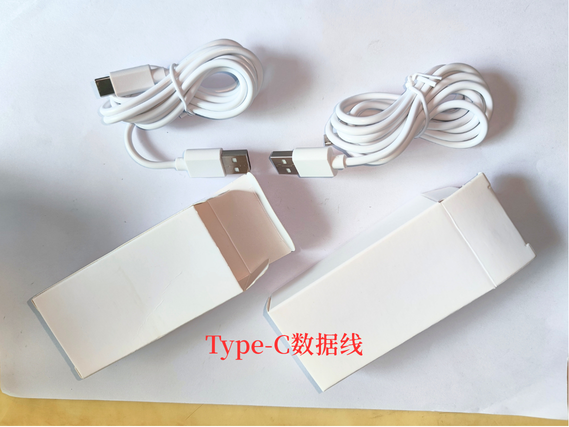
資料線連接到伺服馬達驅動板
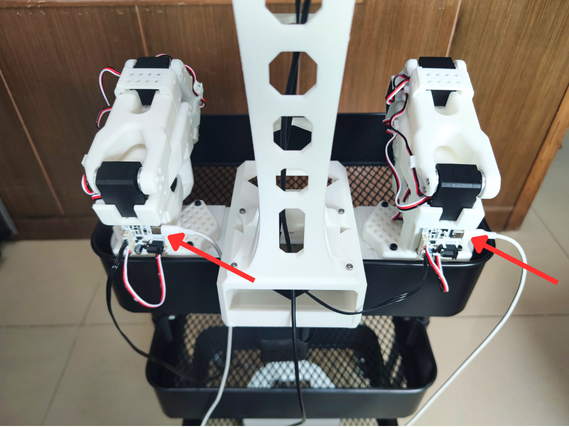
電源線連接到伺服馬達驅動板
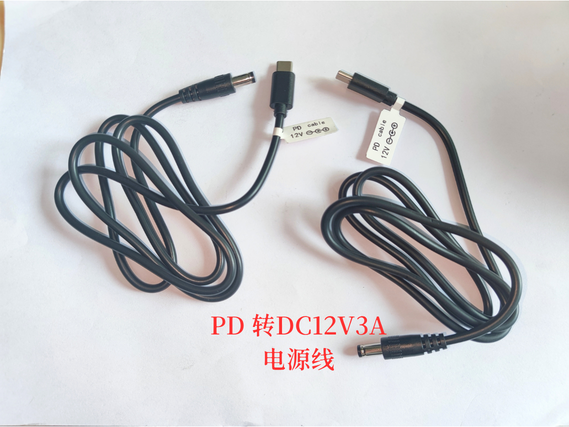
PD轉DC12V3A電源線
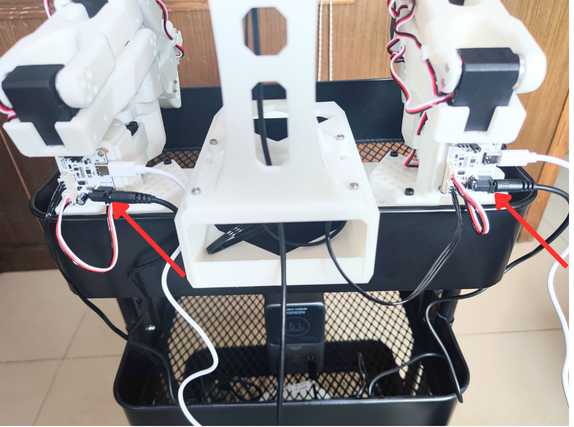
伺服馬達接線
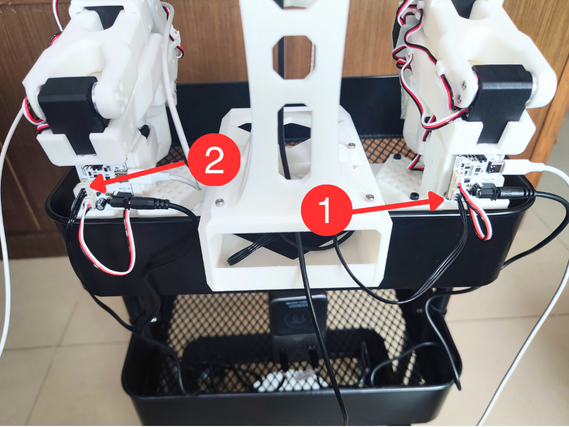
1、相機塔的 90Cm伺服馬達延長線 接在右邊的伺服馬達驅動板 ①上
2、90CM伺服馬達延長線穿過兩層金屬網格,接在左邊的伺服馬達驅動板 ②上
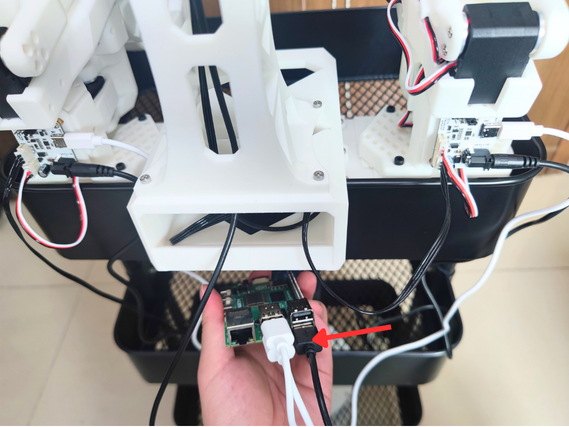
攝影機連接到主控上
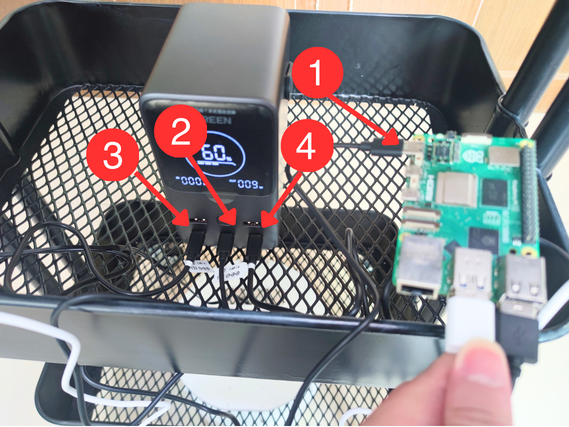
行動電源接線示意圖
行動電源、Raspberry Pi、PD 5V5A Raspberry Pi電源線 需自行購買!
①PD 5V5A Raspberry Pi電源線
②Raspberry Pi電源接口
③左伺服馬達驅動板 PD轉DC12V3A電源線 接口
④右伺服馬達驅動板 PD轉DC12V3A電源線 接口