Montaggio kit assemblato
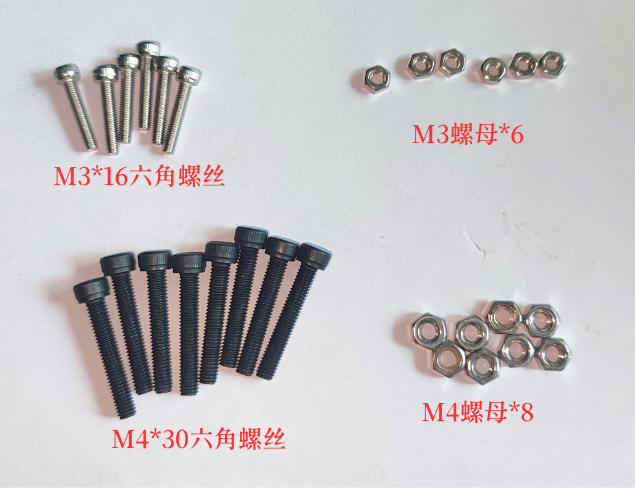
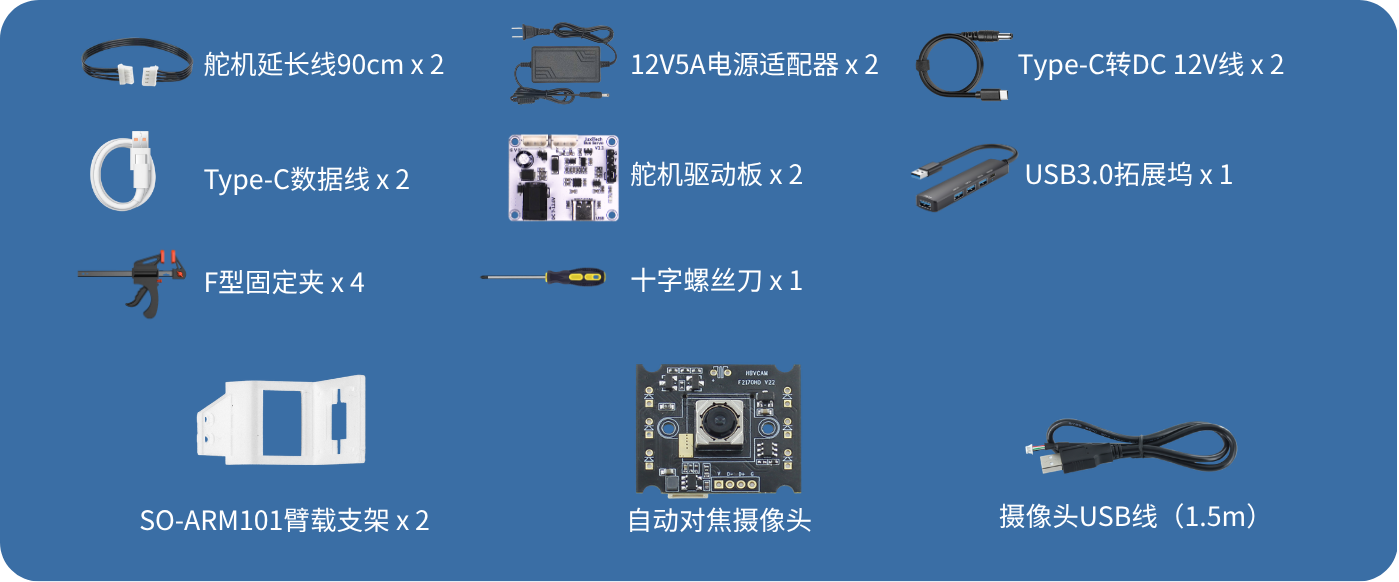
Elenco dei componenti
Installazione del telaio mobile
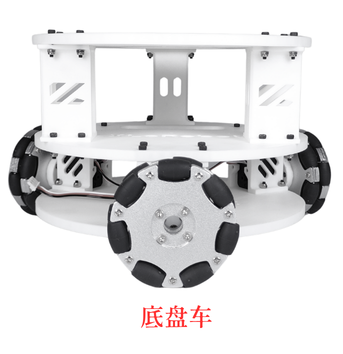
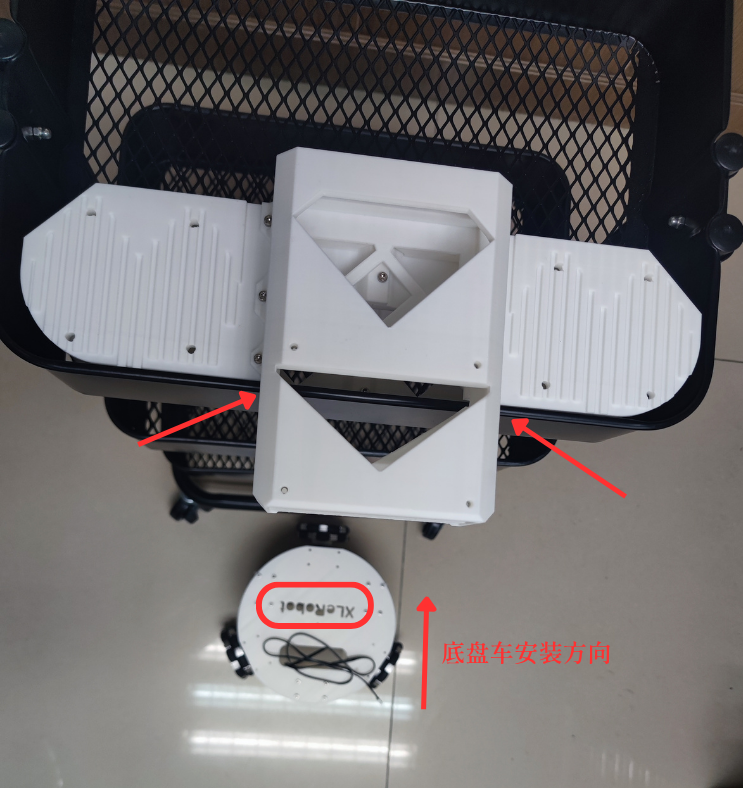
1、Posizionare il telaio mobile direttamente sotto al carrello, prestando attenzione all'orientamento di montaggio del telaio mobile**(vedere la scritta “XLerobot” sul telaio)**
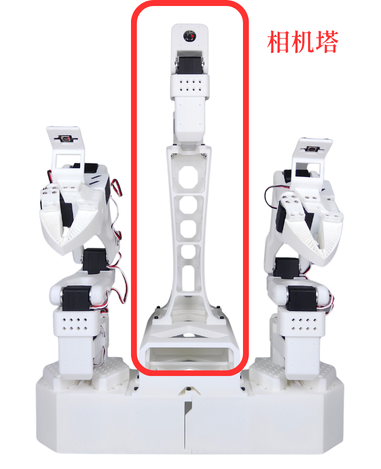
La posizione di montaggio della base della torre della telecamera e del telaio mobile è mostrata nella figura
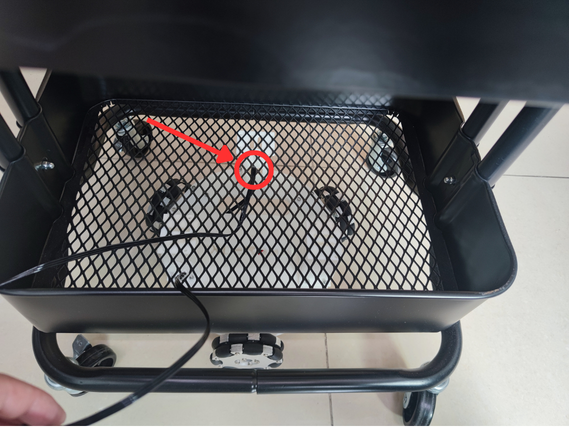
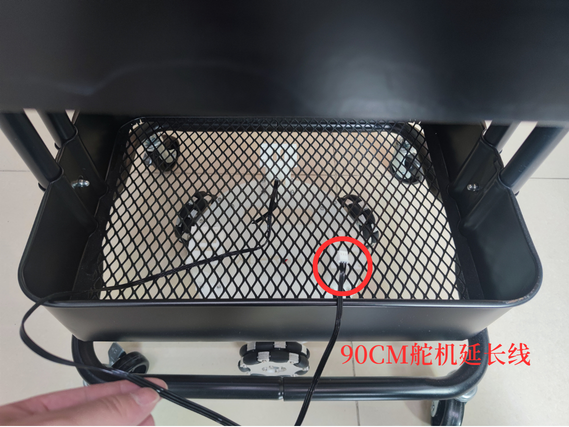
2、Far passare il cavo di prolunga del servo da 90CM attraverso la rete metallica del carrello
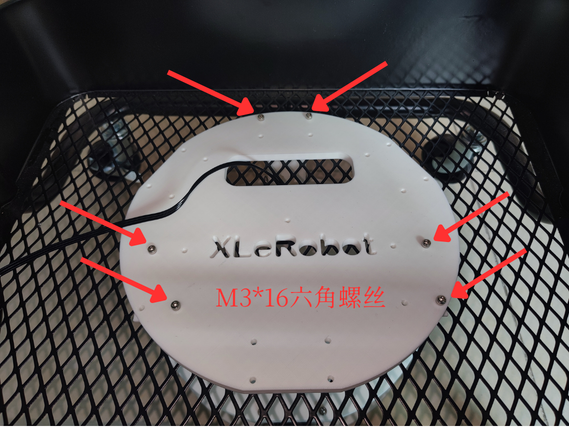
3、Utilizzare 6 viti esagonali M3*16 e 6 dadi M3 per fissare il telaio mobile alla parte inferiore del carrello
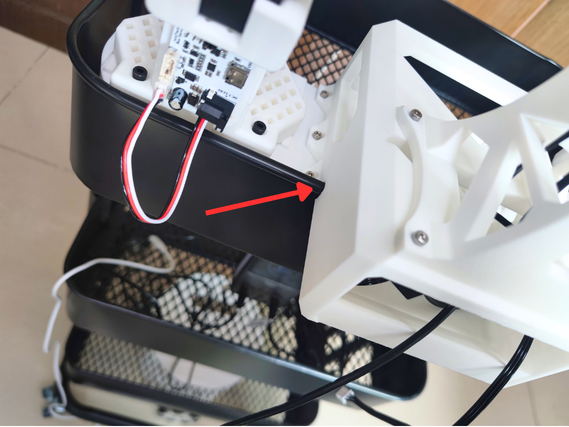
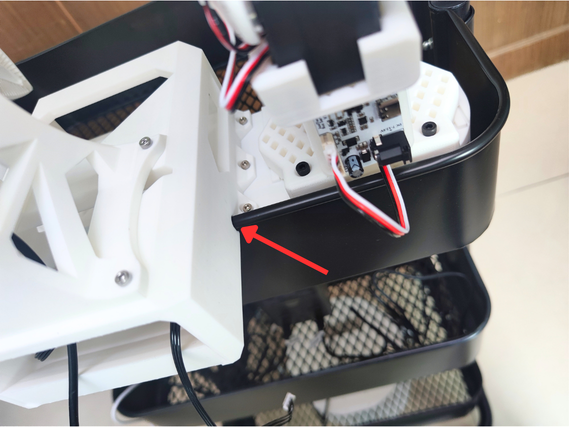
Installazione della base della torre della telecamera
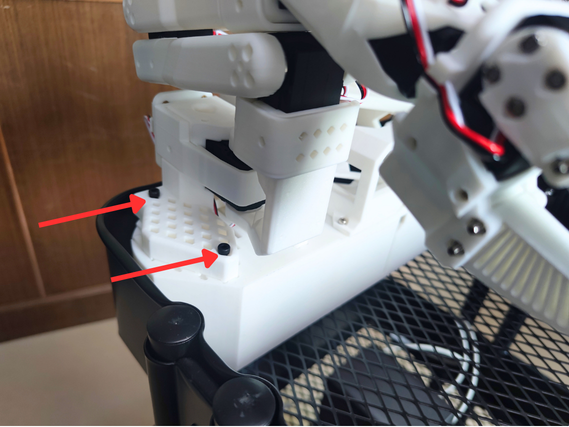
Notare le scanalature indicate dalle due frecce e agganciarle al bordo dello strato inferiore del carrello
Fissaggio dei bracci follower SO-ARM101
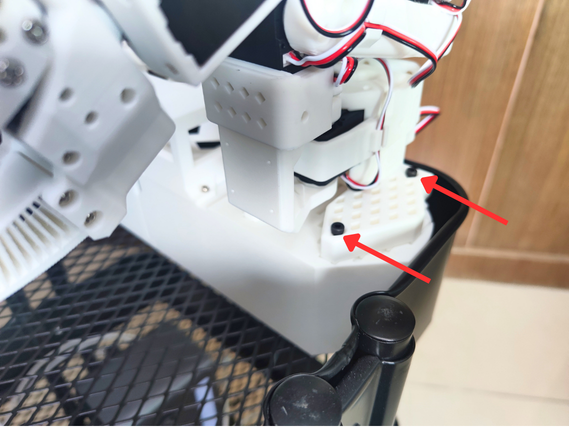
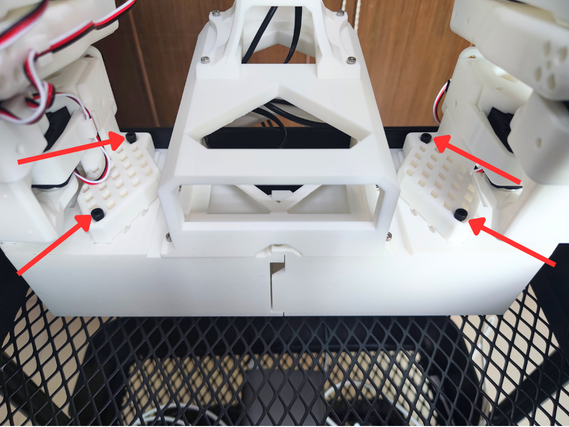
Utilizzare 8 viti esagonali M4*30 e 8 dadi M4 per fissare i due bracci follower alla base della torre della telecamera
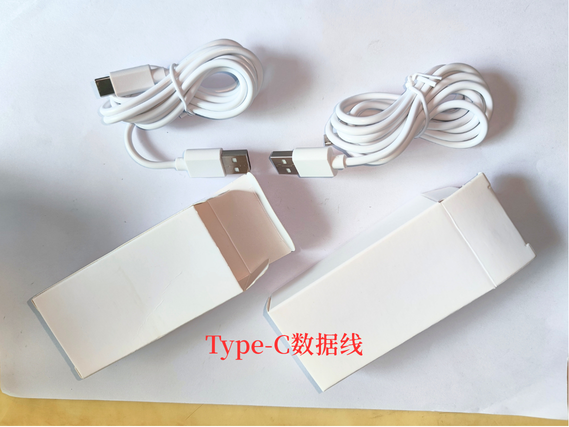
Collegamento del cavo dati alla scheda di driver del servo
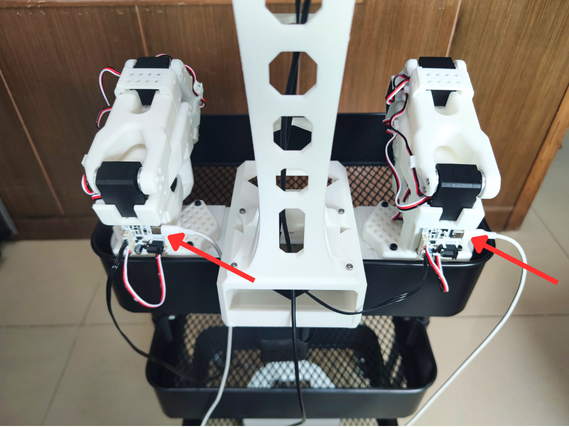
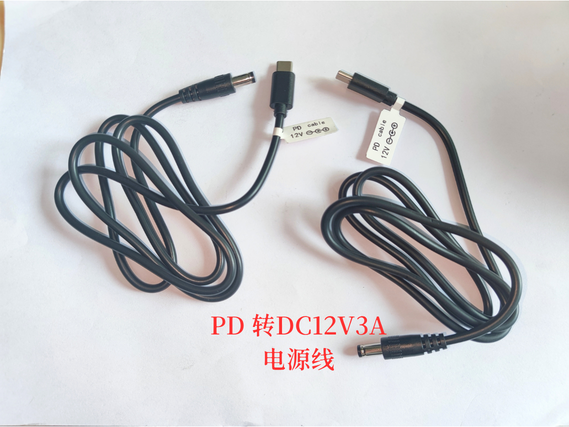
Collegamento del cavo di alimentazione alla scheda di driver del servo
Cavo di alimentazione da PD a DC12V3A
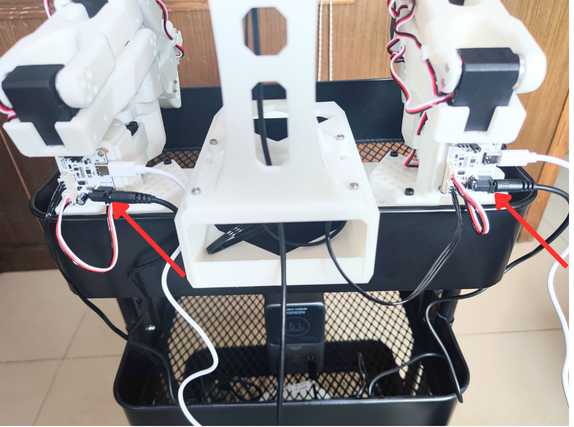
Cablaggio dei servomotori
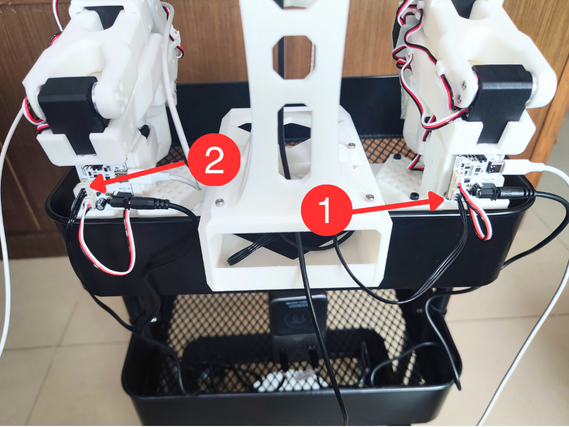
1、Collegare il cavo di prolunga del servo da 90Cm della torre della telecamera alla scheda di driver del servo destra ①
2、Il cavo di prolunga del servo da 90CM passa attraverso due strati di rete metallica e si collega alla scheda di driver del servo sinistra ②
Collegamento della telecamera al controller host
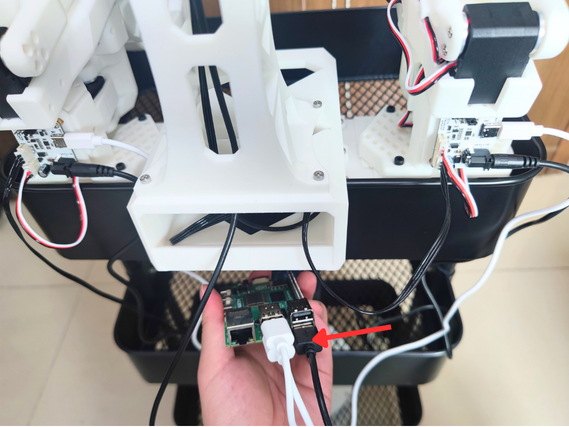
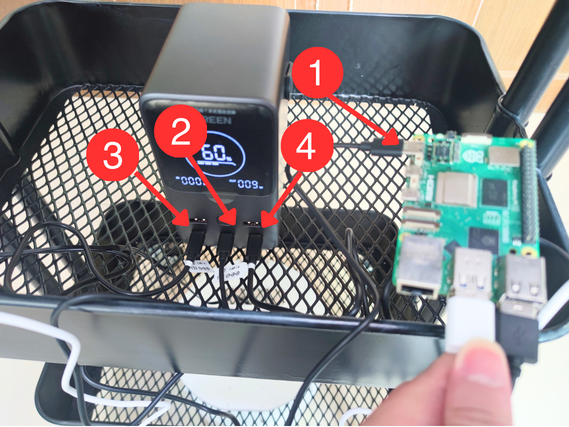
Schema di cablaggio del power bank
Il power bank, il Raspberry Pi e il cavo di alimentazione del Raspberry Pi PD 5V5A devono essere acquistati separatamente!
① Cavo di alimentazione del Raspberry Pi PD 5V5A
② Connettore di alimentazione del Raspberry Pi
③ Connettore del cavo di alimentazione da PD a DC12V3A della scheda di driver del servo sinistra
④ Connettore del cavo di alimentazione da PD a DC12V3A della scheda di driver del servo destra