

Arduino: Comunicazione della porta seriale
📁 Struttura dei file
UART_Voice/
├── UART_Voice.ino    # Programma principale
├── bsp_uart.hpp         # Header (frame di protocollo e dichiarazioni delle funzioni)
├── bsp_uart.cpp         # File di implementazione
└── README.md              # Questo tutorial
🔌 Connessione hardware
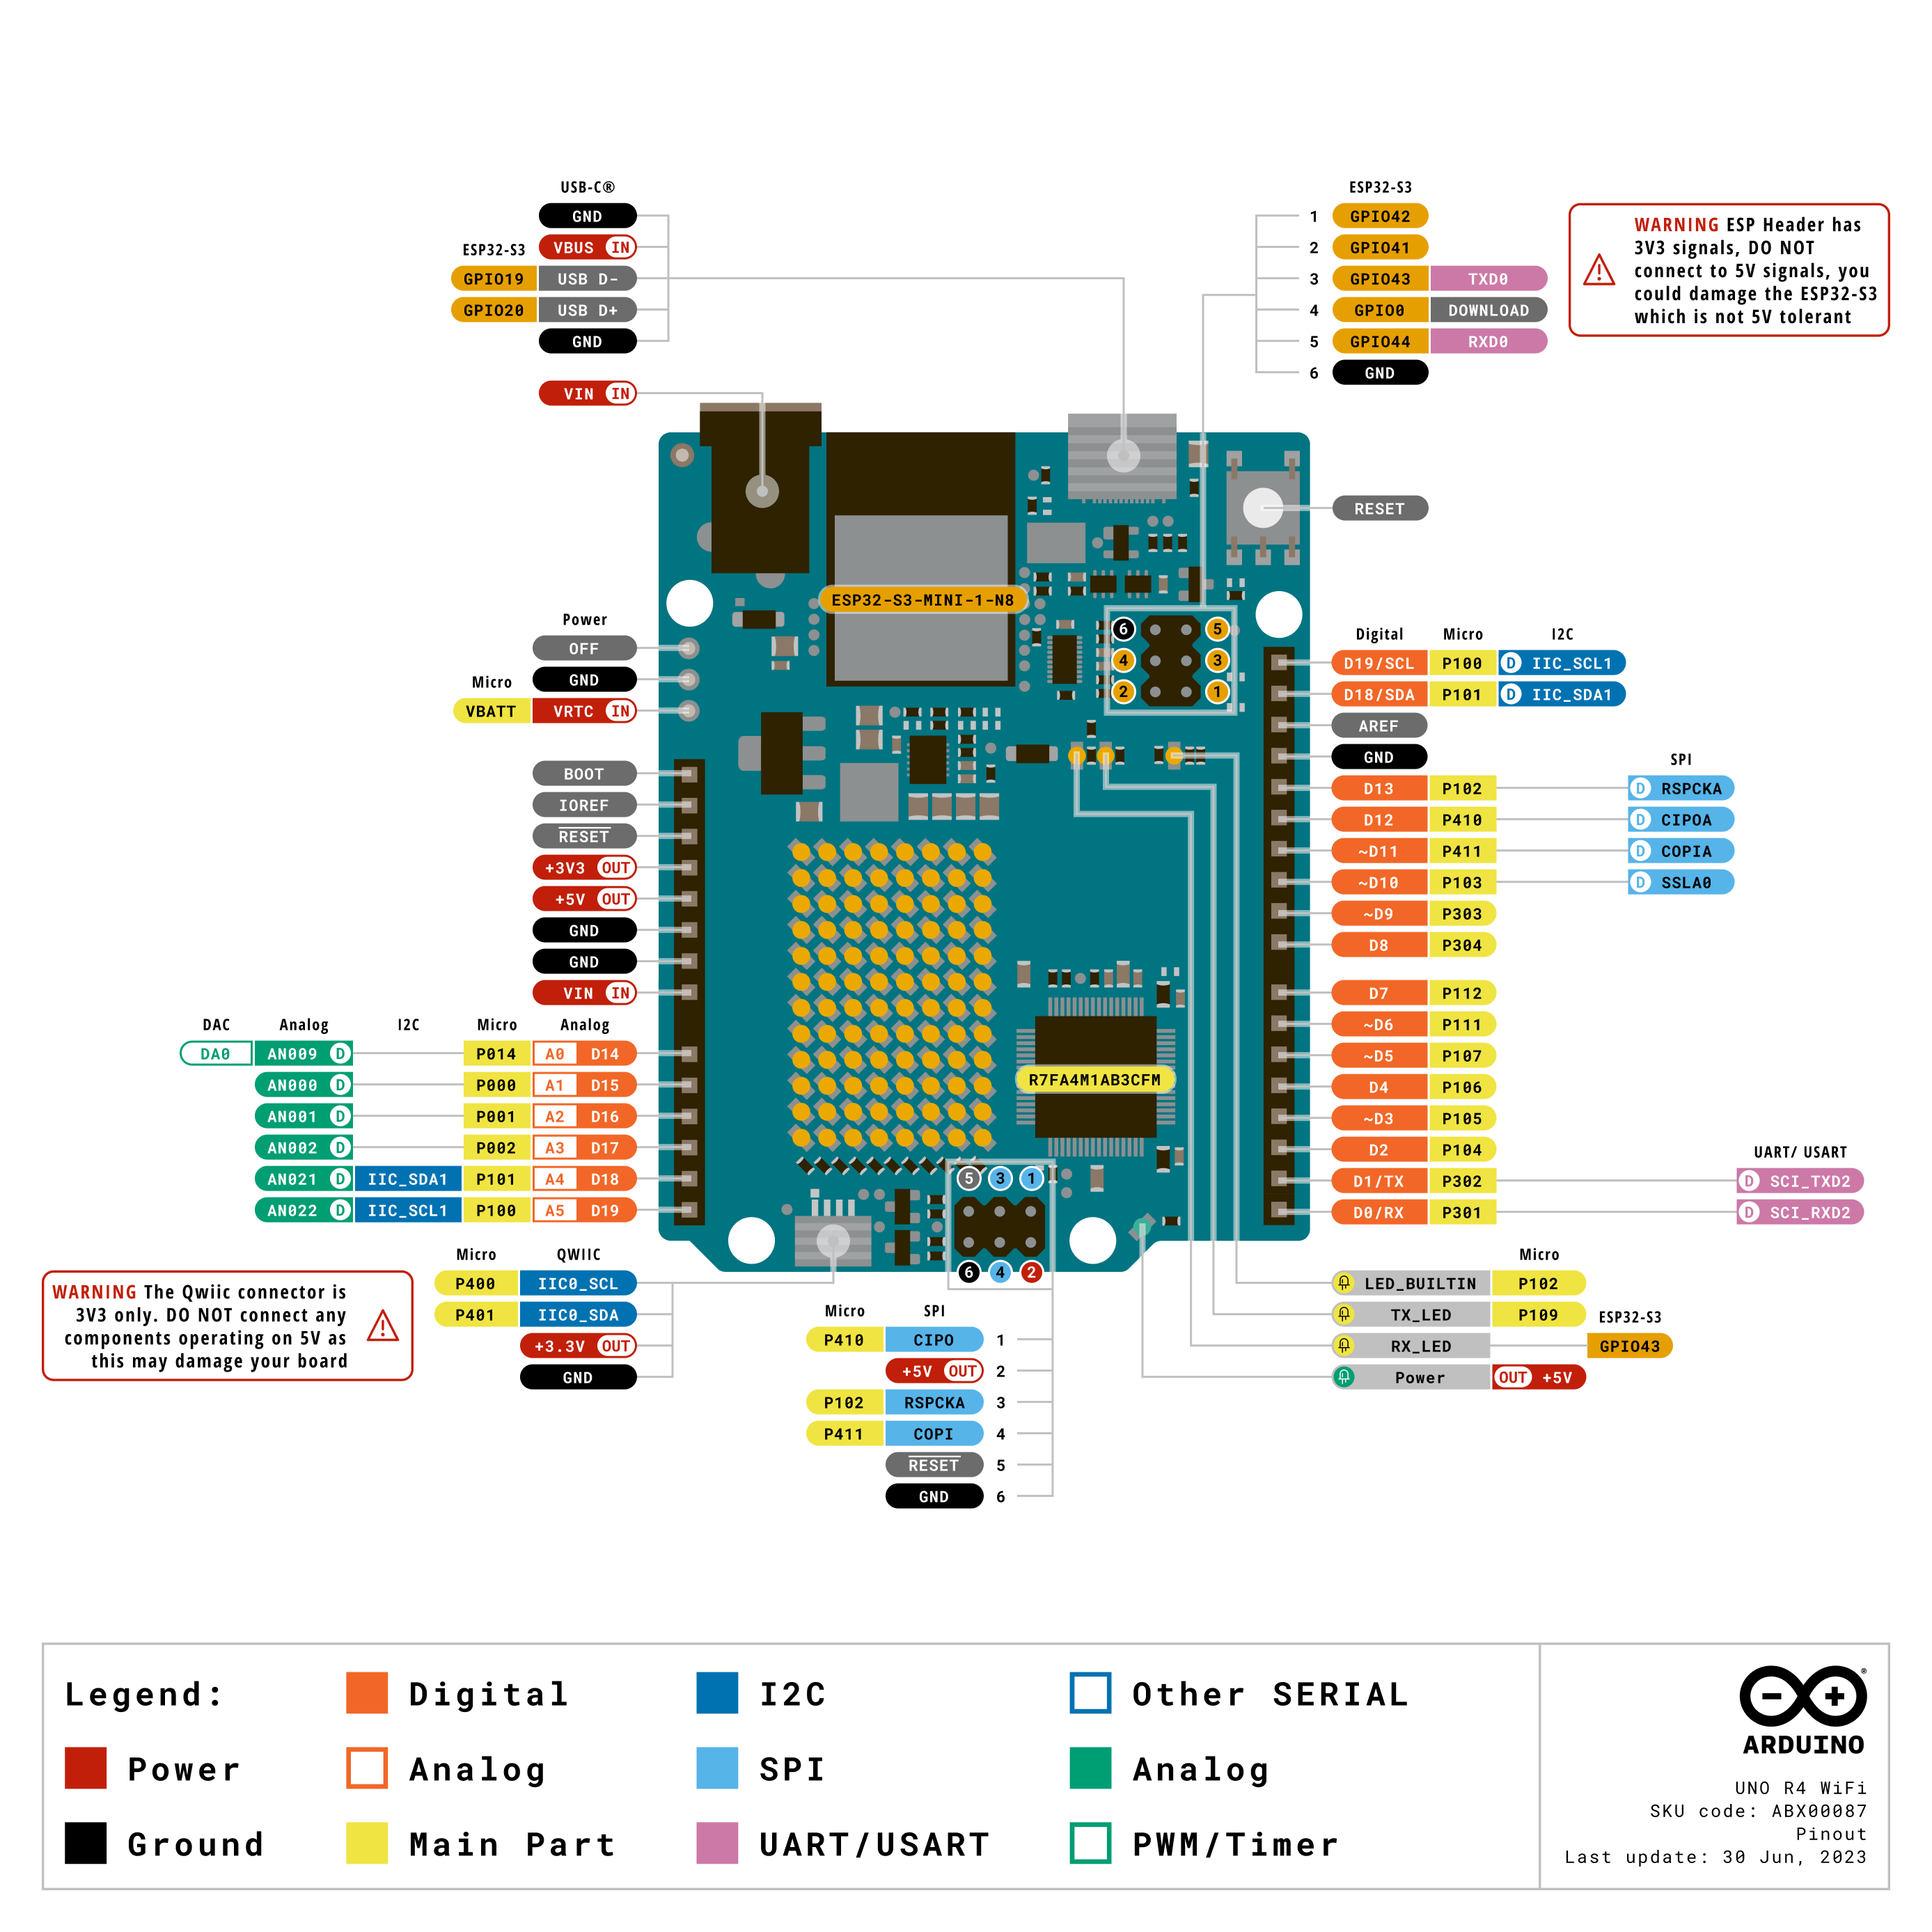
Connessione al modulo vocale
💡 Attenzione: RX e TX devono essere collegati in modo incrociato!
🔧 Compilazione e caricamento
Primo passo: aprire Arduino IDE
Aprire il file
UART_Voice.inoSelezionare il modello della scheda di sviluppo in uso (ad esempio Arduino Uno)
Selezionare la porta seriale corrispondente
Secondo passo: compilazione e caricamento
Fare clic sul pulsante ✔️ per compilare
Fare clic sul pulsante ➡️ per caricare sulla scheda di sviluppo
📡 Test della porta seriale
Aprire il monitor seriale in Arduino IDE
Baud rate: 115200
Carattere di terminazione: nessuno
Output previsto
Dopo l'alimentazione si dovrebbe vedere:
UART Voice Module InitializedPronunciando al modulo la parola di attivazione e una parola di comando, viene emesso l'ID corrispondente:
ID: 1
ID: 2
ID: 10
📚 Formato del frame di protocollo
Esempio: lettura del comando con ID=10
FE EF 00 0A EEEsempio: invio della riproduzione di una parola di comando
FE EF D3 00 EE📚 Descrizione dell'interfaccia BSP
UART_Init()
void UART_Init(void);Funzione: inizializza la porta seriale (baud rate 115200)
Esempio:
void setup() {
  UART_Init();
}
UART_ReadCommand()
int UART_ReadCommand(void);
Funzione: legge l'ID del comando riconosciuto dal modulo vocale
Valore restituito:
0- nessun comando riconosciuto1~254- ID del comando-1- nessun nuovo dato
Esempio:
int id = UART_ReadCommand();
if (id > 0) {
  Serial.print("识别到命令: ");
  Serial.println(id);
}
UART_SetPassiveVoice()
void UART_SetPassiveVoice(uint8_t voiceID);Funzione: imposta la voce di riproduzione passiva
Parametri:
0x00- tipo di frase di riproduzione passiva
Esempio:
UART_SetPassiveVoice(0x00);
delay(200);
UART_SetFunctionVoice()
void UART_SetFunctionVoice(uint8_t voiceID);Funzione: imposta la voce di riproduzione della parola di funzione
Parametri:
0x00- tipo di frase di riproduzione della parola di funzione
Esempio:
UART_SetFunctionVoice(0x00);
delay(200);
UART_SetCommandVoice()
void UART_SetCommandVoice(uint8_t voiceID);Funzione: imposta la voce di riproduzione della parola di comando
Parametri:
0x00- tipo di frase di riproduzione della parola di comando
Esempio:
UART_SetCommandVoice(0x00);
delay(200);
🎯 Descrizione della logica del programma principale
void setup() {
  Serial.begin(115200);
  UART_Init();

  Serial.println("UART Voice Module Initialized");

  UART_SetCommandVoice(0x00);  // All'accensione riproduce la voce della parola di comando
  delay(200);
}

void loop() {
  int commandId = UART_ReadCommand();

  if (commandId >= 0) {
    // Filtra i valori non validi per evitare output duplicati
    if (commandId != 0 && commandId != 255 && commandId != lastCommandId) {
      Serial.print("ID: ");
      Serial.println(commandId);
      lastCommandId = commandId;

      // Esempio: controlla la riproduzione in base al comando riconosciuto
      if (commandId == 1) {
        UART_SetCommandVoice(0x00);  // Comando 1 riconosciuto, riproduci la voce della parola di comando
      } else if (commandId == 2) {
        UART_SetCommandVoice(0x00);  // Comando 2 riconosciuto, riproduci la voce della parola di comando
      }
    } else if (commandId == 0 || commandId == 255) {
      if (lastCommandId != 0) {
        lastCommandId = 0;  // Reimposta lo stato
      }
    }
  }

  delay(50);
}
🔍 Risoluzione dei problemi
Q1: nessun output
Possibili cause:
RX/TX invertiti
GND non in comune
Modulo non alimentato
Baud rate errato
Soluzione:
Confermare che D10 sia collegato al TX del modulo e D11 al RX del modulo (collegamento incrociato)
Confermare il collegamento di GND
Confermare che l'alimentazione a 5V sia corretta
Confermare che il baud rate della porta seriale sia 115200
Q2: la porta seriale mostra solo caratteri illeggibili
Possibili cause:
Baud rate non corrispondente
Alimentazione del modulo anomala
Soluzione:
Confermare che il baud rate del monitor seriale sia 115200
Premere una volta il pulsante di reset del modulo
Q3: viene emesso "ID: 255" o "ID: 0"
Nota: è un fenomeno normale
0= nessun comando riconosciuto255= nessun nuovo dato
Il codice filtra già questi valori, quindi normalmente non viene emesso alcun output. Se compare un output, significa che il codice non è attivo.
💡 Vantaggi dell'architettura BSP
Chiara stratificazione del codice
bsp_uart.hpp - si vedono solo le dichiarazioni, non l'implementazione
bsp_uart.cpp - dettagli dell'implementazione concreta
UART_Voice.ino - si occupa solo della logica applicativa
Facilità di porting
Se si passa a un'altra piattaforma (ad esempio STM32, ESP32), è sufficiente modificare l'implementazione di bsp_uart.cpp, senza modificare il programma principale.
Facilità di manutenzione
La modifica del codice relativo a UART avviene solo in bsp_uart.cpp: una sola modifica ha effetto ovunque.
🚀 Esempi di funzionalità estese
Esempio 1: attivare riproduzioni diverse in base ai comandi
if (commandId == 1) {
  UART_SetCommandVoice(0x00);      // Riproduci la parola di comando
} else if (commandId == 2) {
  UART_SetFunctionVoice(0x00);     // Riproduci la voce funzionale
} else if (commandId == 3) {
  UART_SetPassiveVoice(0x00);      // Riproduci la frase passiva
}
Esempio 2: controllo di un LED
if (commandId == 10) {
  digitalWrite(LED_PIN, LOW);    // Spegni la luce
  UART_SetCommandVoice(0x00);     // Riproduci la conferma
}
Esempio 3: controllo di un motore
if (commandId == 11) {
  motor_stop();
  UART_SetCommandVoice(0x00);     // Riproduci la conferma
}