

Bug comuni e soluzioni
Acquisizione della telecamera non riuscita
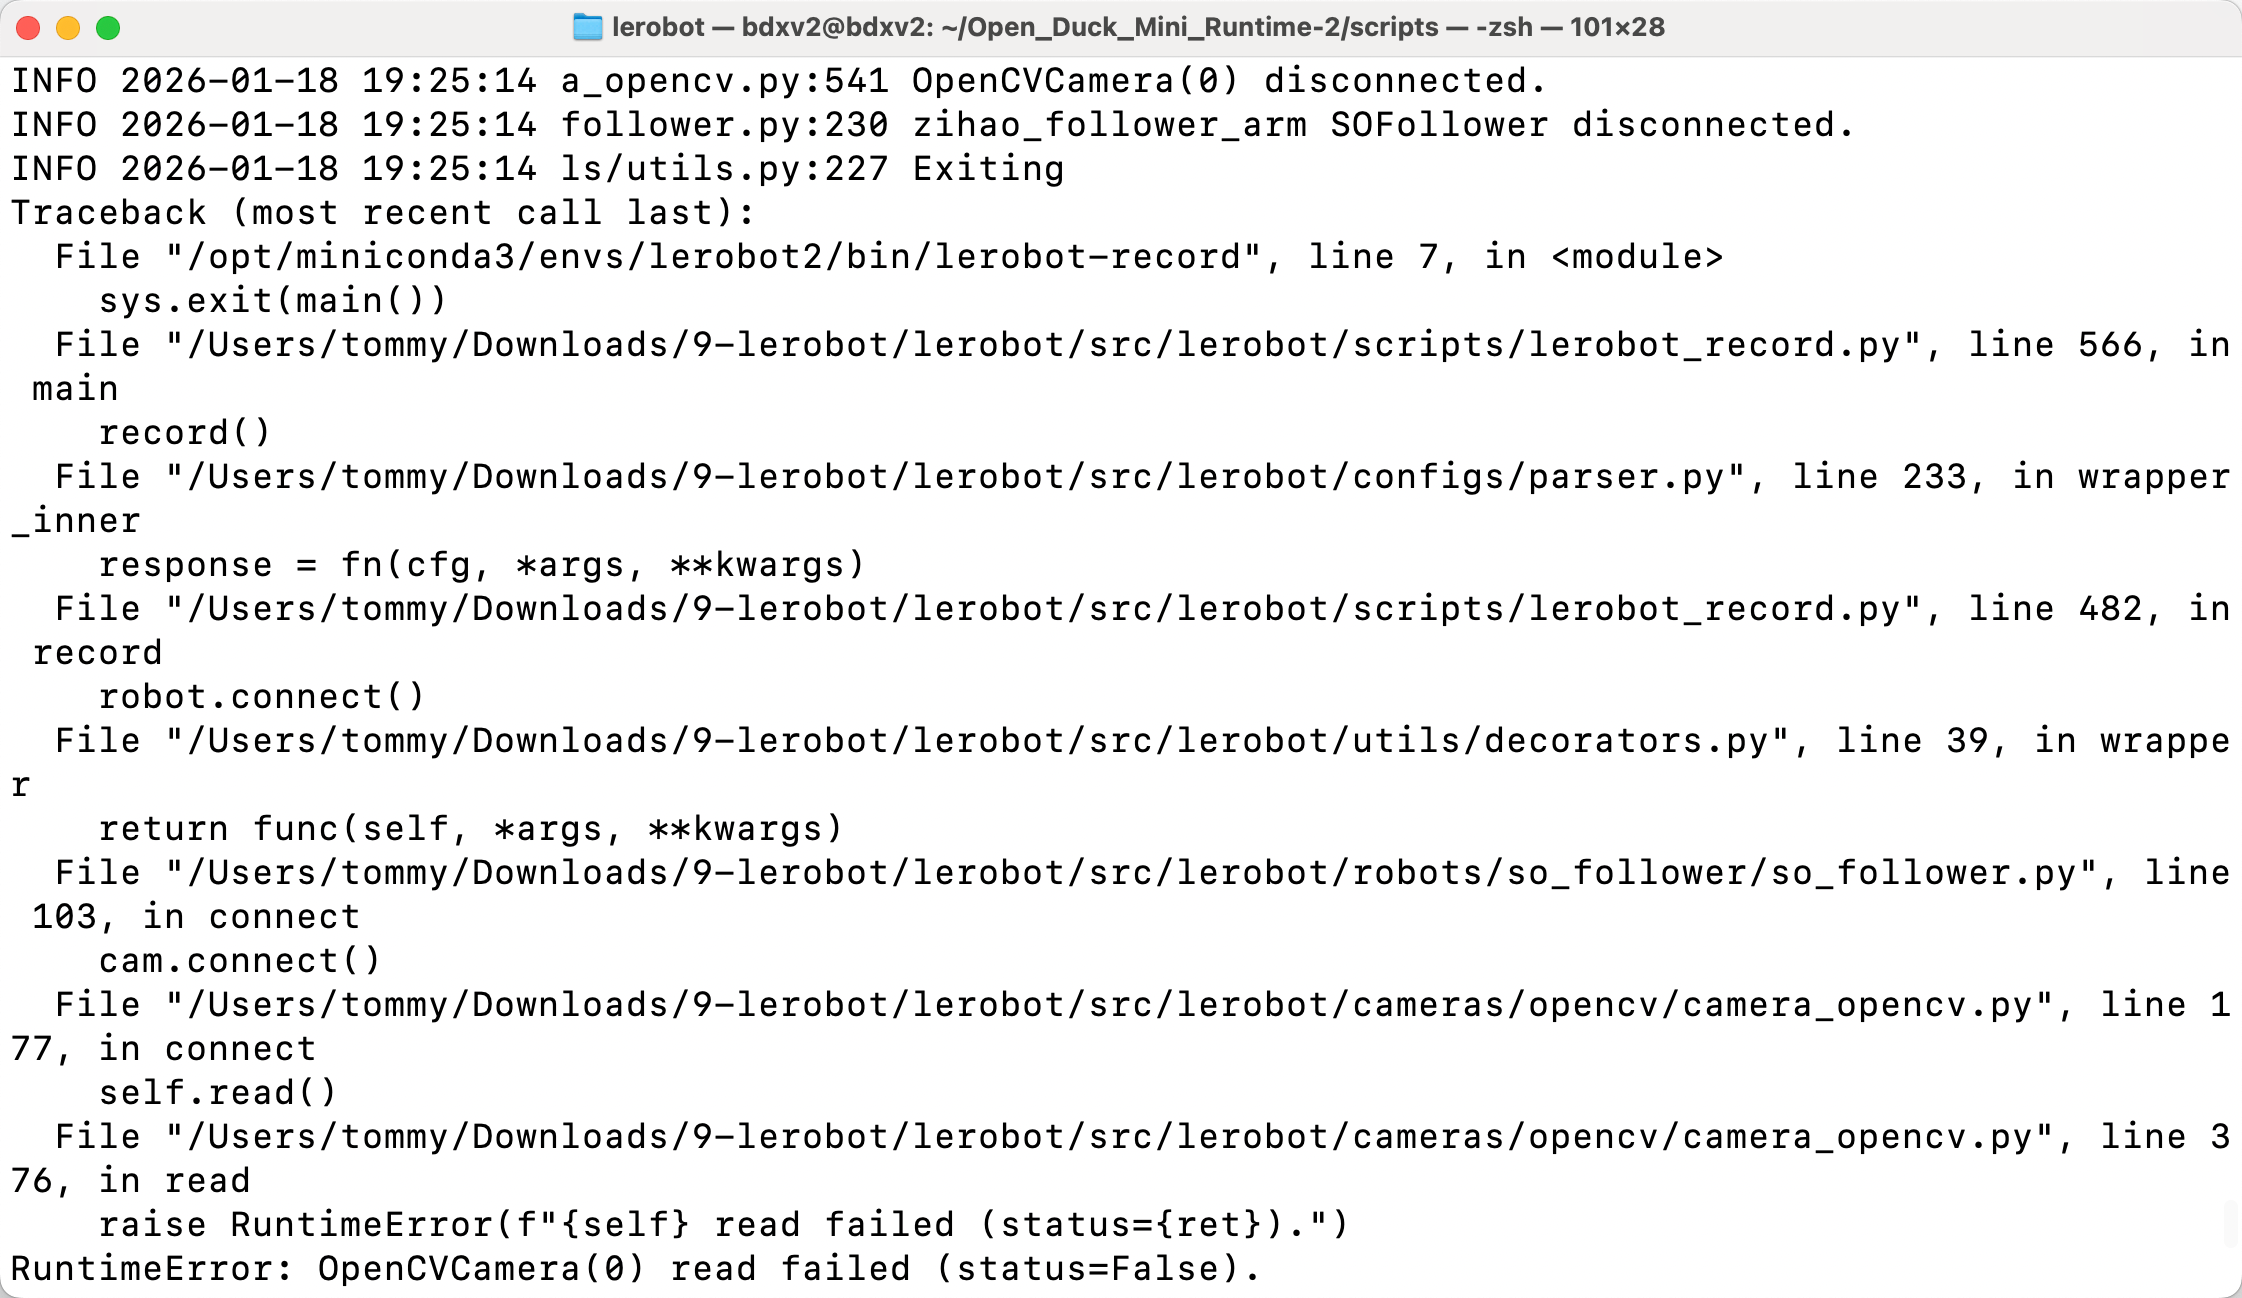
Verifica che il cablaggio della telecamera da polso non sia allentato, in particolare il tratto vicino alla telecamera, che è molto soggetto a falsi contatti
Telecamera disconnessa
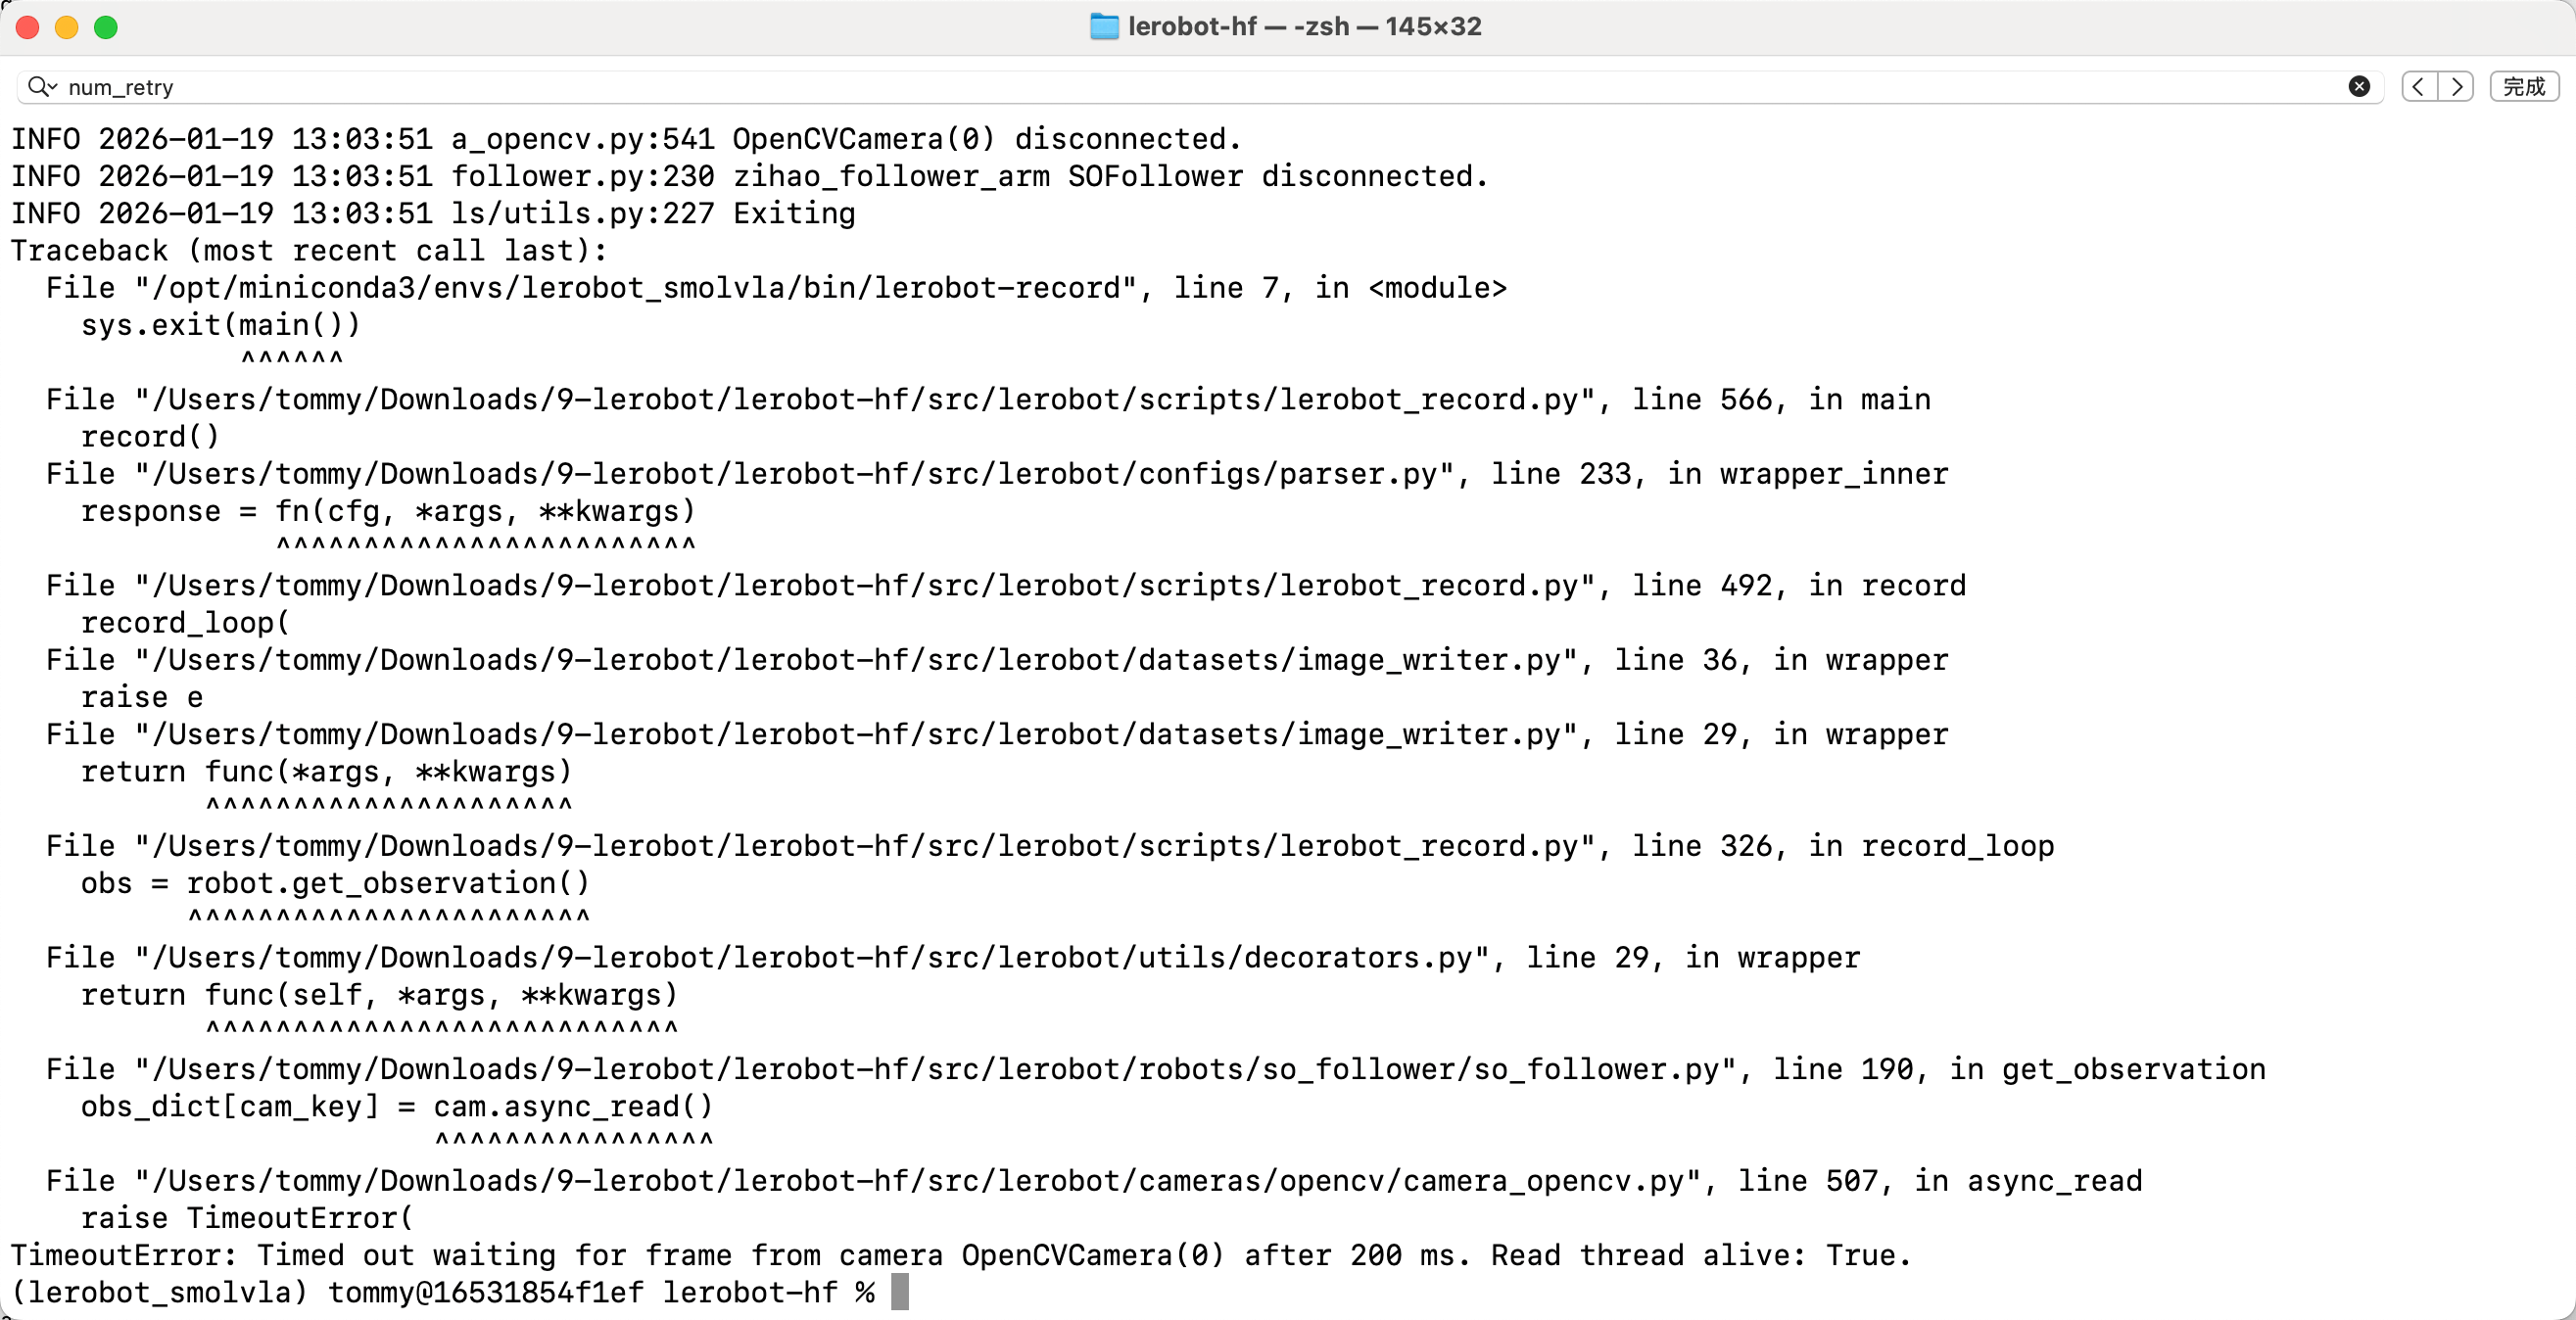
Riavvia la riga di comando
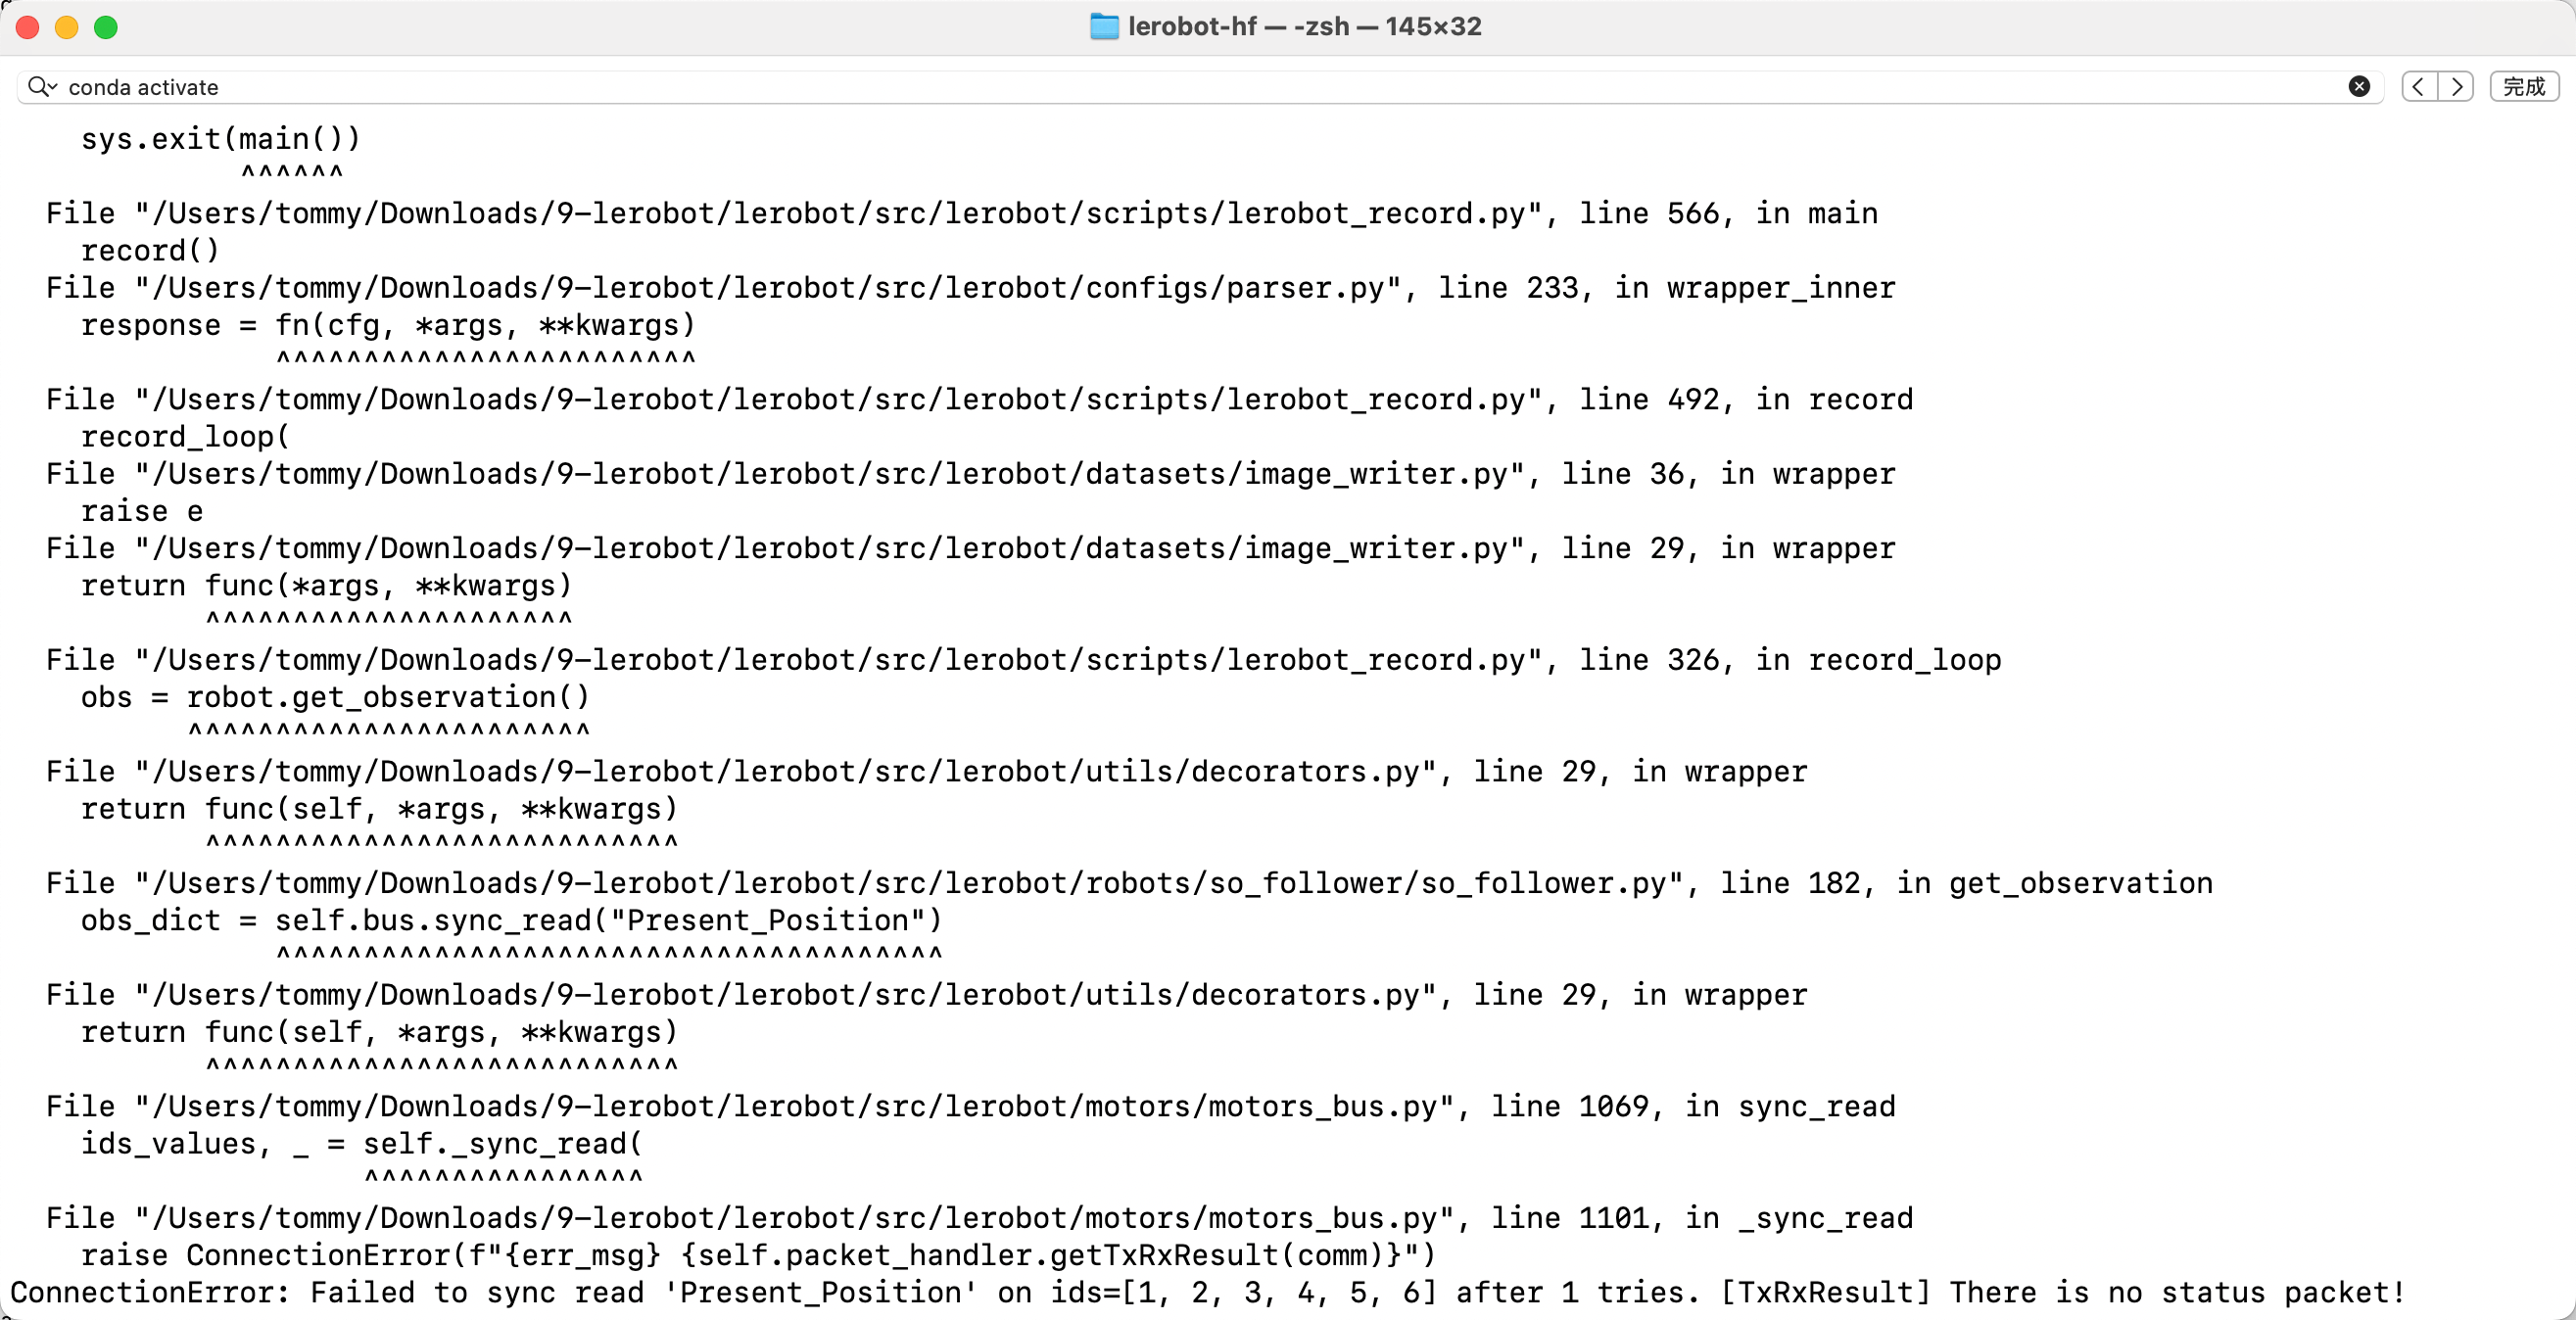
Problema di comunicazione del servo 1
ConnectionError: Failed to sync read 'Present_Position' on ids=[1, 2, 3, 4, 5, 6] after 1 tries. [TxRxResult] There is no status packet!
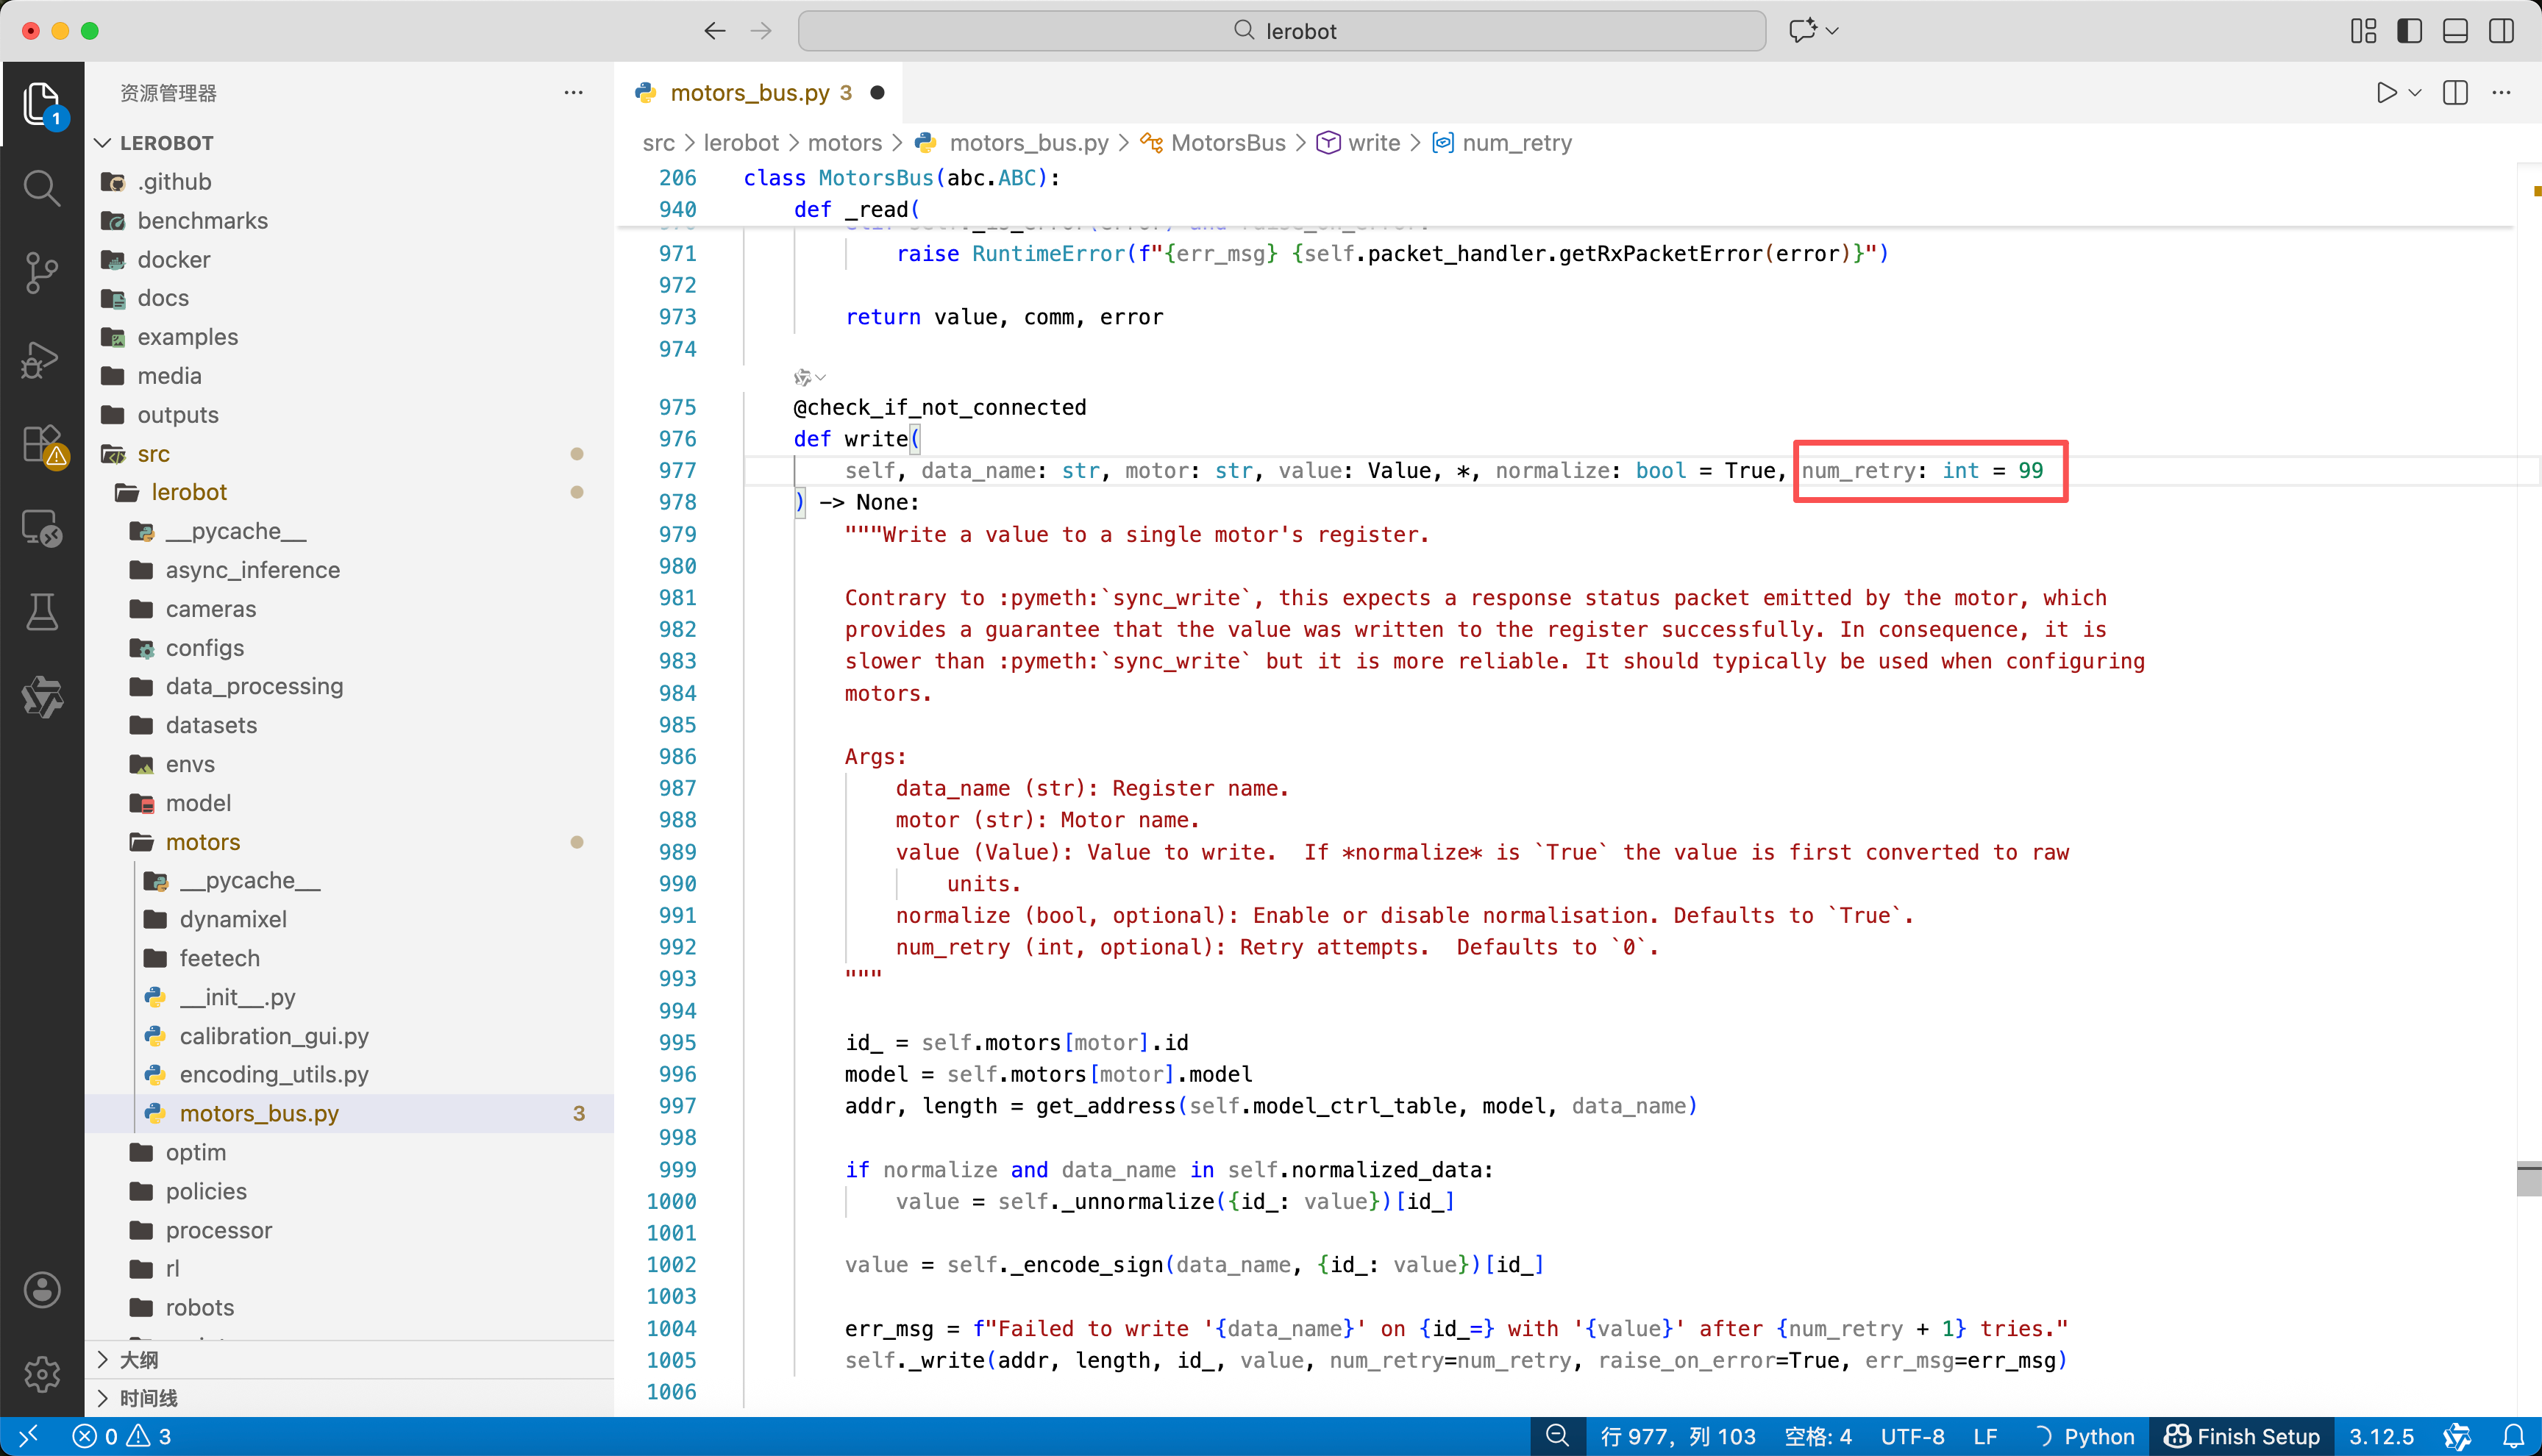
Soluzione: nel codice lerobot/src/lerobot/motors/motors_bus.py cambia tutti i num_retry in 99, in particolare quelli corrispondenti alla riga che genera l'errore
Problema di comunicazione del servo 2
ConnectionError: Failed to write 'Torque_Enable' on id_=1 with '0' after 6 tries. [TxRxResult] There is no status packet!
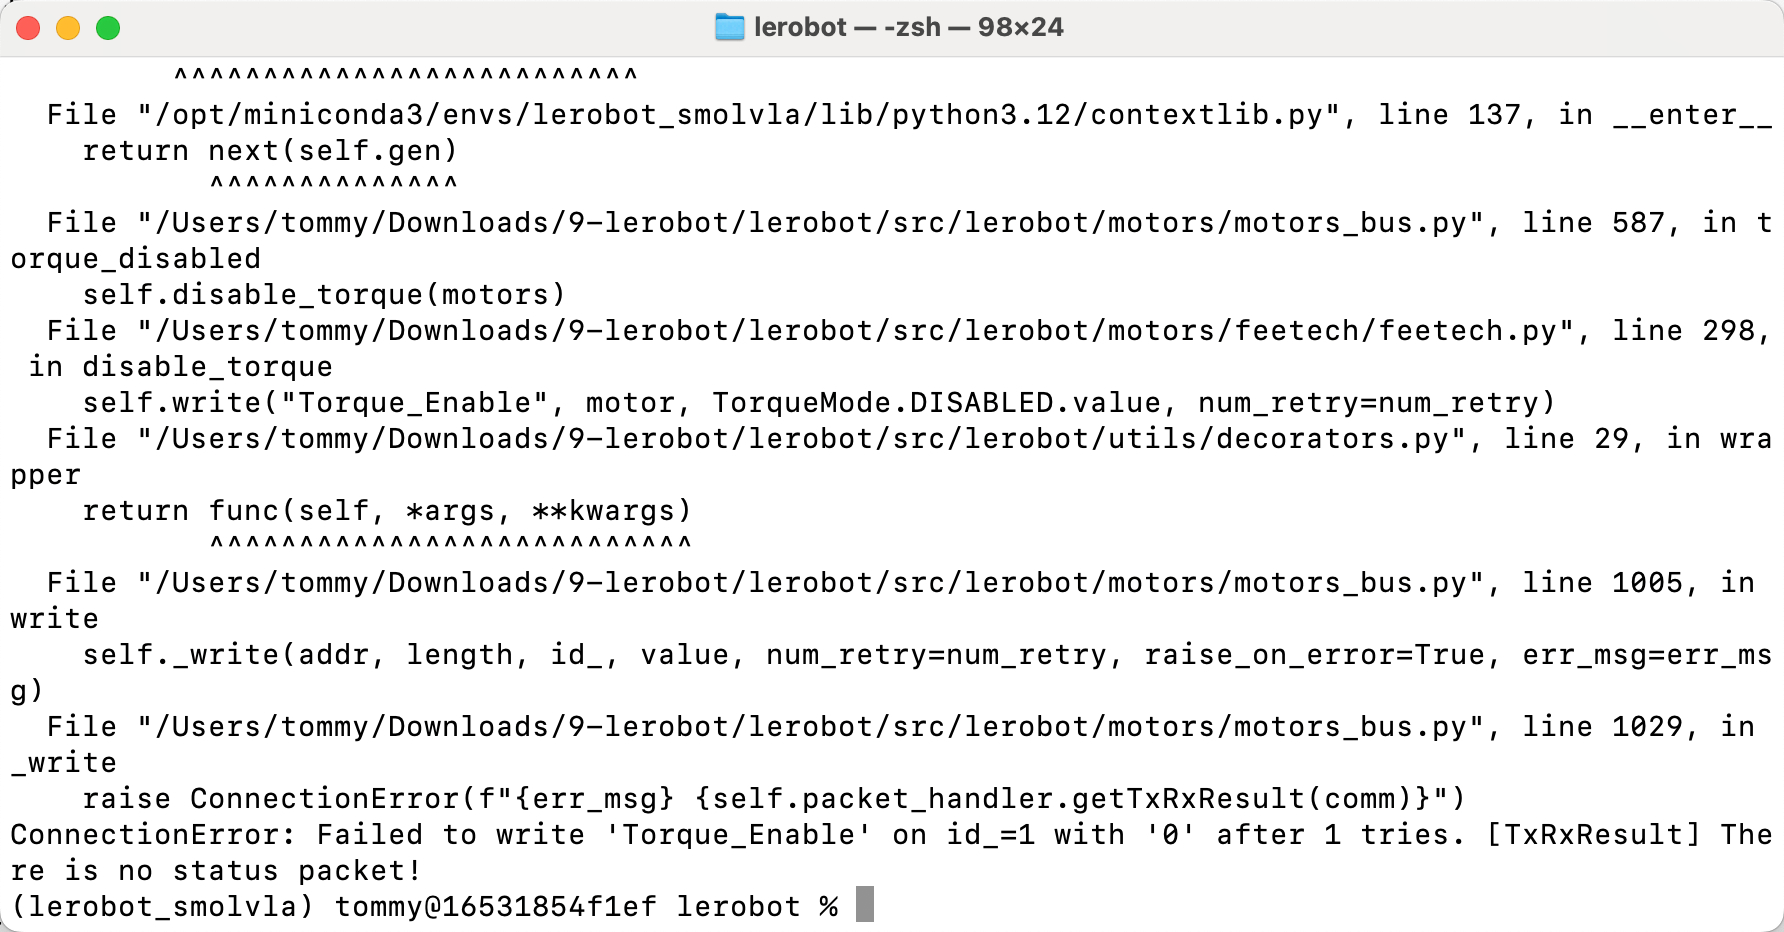
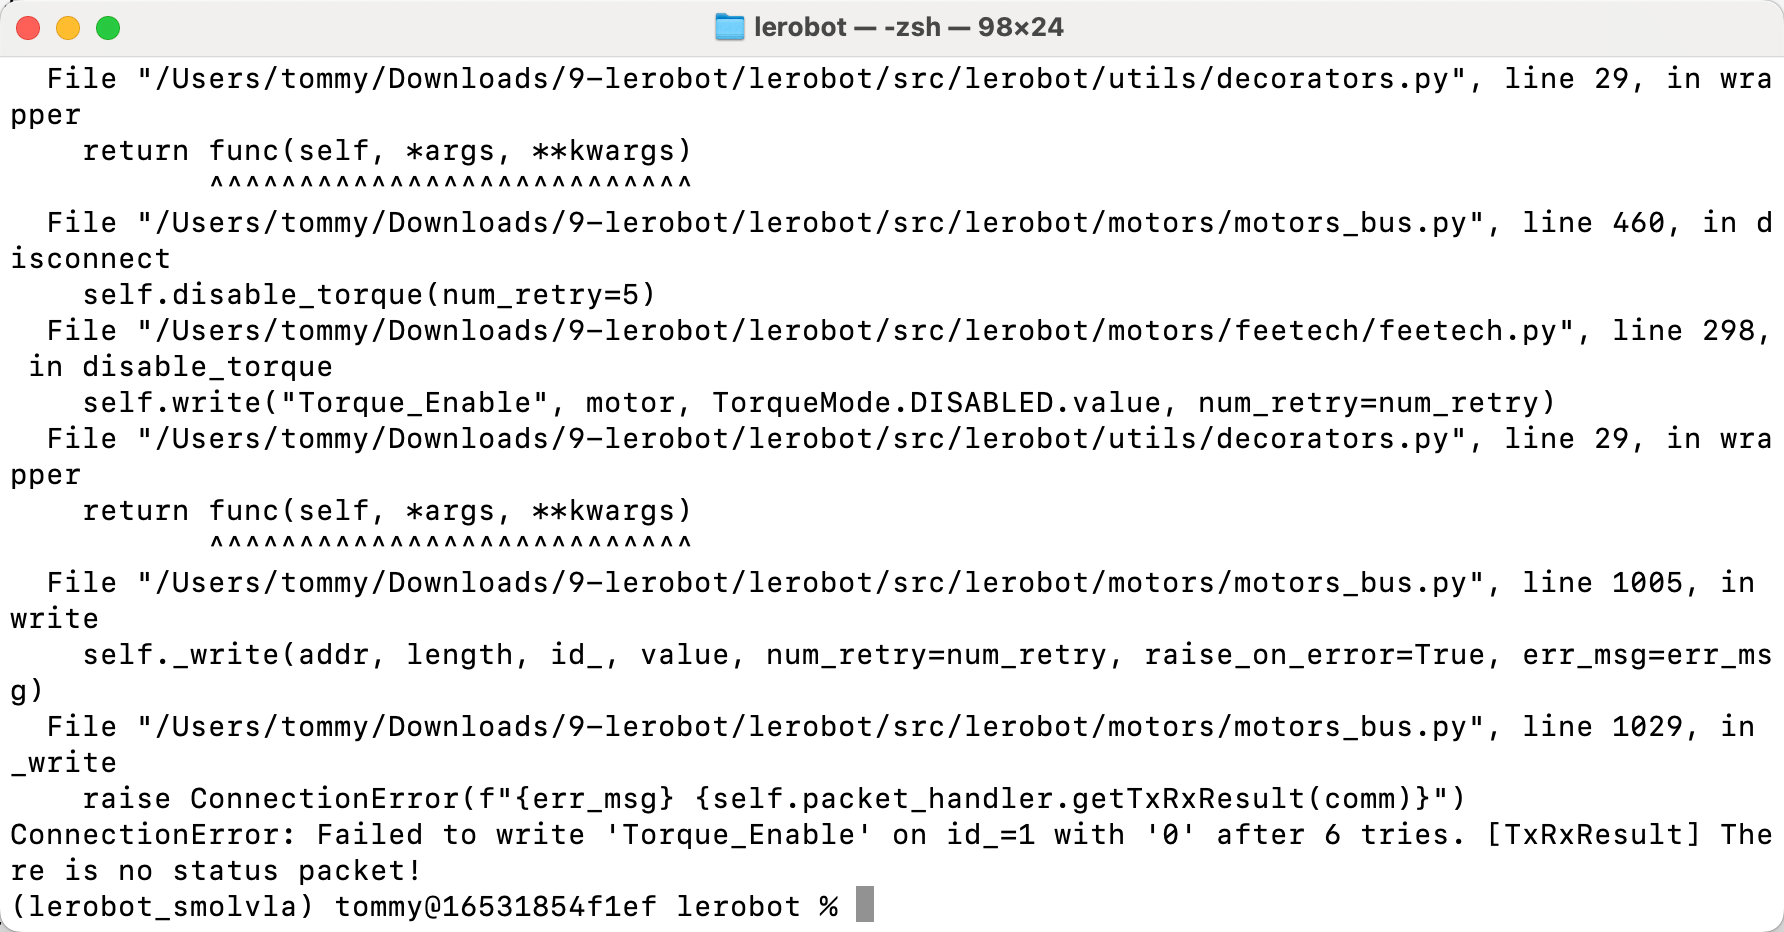
Soluzione: ricalibrare il braccio robotico