

Jetson: posizionamento AGNSS
1. Obiettivi di apprendimento
In questa lezione impareremo principalmente a utilizzare il Jetson Orin, il modulo GPS e un server agnss per implementare la lettura e l'analisi delle informazioni di posizione in condizioni di segnale debole.
2. Descrizione di AGNSS
2.1. Perché usare AGNSS
• Le condizioni per il posizionamento di un ricevitore GNSS autonomo includono:
Acquisire e inseguire i segnali satellitari, risolvere il tempo
Ottenere il messaggio di navigazione dal satellite
• In un ambiente con segnale forte, un ricevitore GNSS autonomo può effettuare il posizionamento a freddo in circa 30 secondi; tuttavia, in un ambiente con segnale debole, un ricevitore senza assistenza esterna acquisisce i satelliti molto lentamente e difficilmente riesce a ottenere il messaggio di navigazione dai satelliti, per cui può impiegare molto tempo prima di posizionarsi o addirittura non riuscirci.
• AGNSS può fornire al ricevitore le informazioni di assistenza necessarie al posizionamento, come il messaggio di navigazione, la posizione approssimativa e il tempo. Sia in ambiente con segnale forte sia debole, queste informazioni possono ridurre notevolmente il tempo al primo fissaggio.
2.2. Soluzione AGNSS
• Il server AGNSS acquisisce e gestisce le informazioni di assistenza AGNSS da più fonti di dati GNSS. Il server è costantemente in ascolto e risponde alle richieste AGNSS dei client (sono richiesti nome utente e password).
• L'utente ottiene le informazioni di assistenza dal server AGNSS tramite il protocollo TCP/IP; le informazioni di assistenza ottenute possono essere trasmesse direttamente al ricevitore GNSS.
• L'utente può anche creare un proprio server proxy.
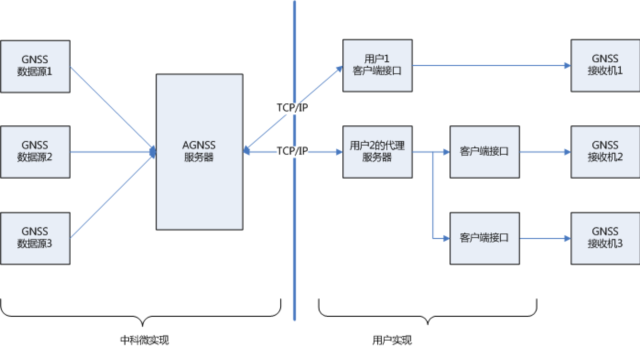
2.3. Flusso AGNSS
• Connessione al server AGNSS
–L'indirizzo del server è 121.41.40.95 (dominio: www.gnss-aide.com)
–Il numero di porta è 2621
• Invio della richiesta AGNSS
–Istruzione di richiesta: (i campi nome utente e password sono obbligatori)
–user=pm@juxi.com;pwd=juxi;cmd=full;gnss=gps+bd;lat=60.0;lon=55.0;alt=0;
• Ottenimento delle informazioni di assistenza AGNSS
• Invio delle informazioni di assistenza AGNSS al ricevitore
2.4. Parametri della richiesta AGNSS
• Il client invia la richiesta al server AGNSS; il formato dell'istruzione di richiesta è il seguente
–L'istruzione di richiesta è una combinazione di più gruppi key=value;, ad esempio: key=value;key=value;
• Esempio: user=pm@juxi.com;pwd=juxi;cmd=full;gnss=gps+bd;lat=60.0;lon=55.0;alt=0;
• La definizione concreta di key e value è riportata nella tabella seguente
| Parola chiave (Key) | Valore (value) | Opzionalità | Note |
|---|---|---|---|
| user | Stringa | Obbligatorio | Nome utente. Si consiglia vivamente di utilizzare come nome utente un indirizzo email valido; le importanti informazioni di manutenzione del server AGNSS verranno inviate a tale indirizzo email. |
| pwd | Stringa | Obbligatorio | Password utente |
| gnss | Stringa | Opzionale | Elenco di GNSS separati da virgole; attualmente supporta GPS. I valori validi sono: gps,bds,glo. "gnss=gps;" indica la richiesta delle informazioni di assistenza GPS; "gnss=gps,bds;" indica la richiesta delle informazioni di assistenza GPS e BDS; |
| cmd | Stringa | Opzionale | full: tutte le informazioni, incluse effemeridi, tempo e posizione stimati. eph: fornisce solo le informazioni sulle effemeridi. aid: informazioni assistite su tempo e posizione. Se non viene compilato, il valore predefinito è full |
| lat | Valore numerico | Opzionale | Valore stimato della latitudine della posizione dell'utente. Unità della latitudine: gradi. L'intervallo di valori è da -90 a 90 gradi. I formati di assistenza alla posizione sono due: formato latitudine, longitudine e altitudine e formato ECEF; se ne sceglie uno dei due. Il formato valido di assistenza alla posizione latitudine, longitudine e altitudine è "lat=30;lon=120.3;alt=100;"; i tre campi devono essere completi. |
| lon | Valore numerico | Opzionale | Valore stimato della longitudine della posizione dell'utente. Unità della longitudine: gradi. L'intervallo di valori è da -180 a 180 gradi. |
| alt | Valore numerico | Opzionale | Valore stimato dell'altitudine della posizione dell'utente. Unità: metri. |
| x | Valore numerico | Opzionale | Valore stimato della posizione dell'utente (X, Y, Z nel sistema di coordinate ECEF). Unità: metri. Il formato valido di assistenza alla posizione ECEF è "x=30000;y=1111120.3;z=3345100;"; i tre campi devono essere completi. |
| y | Valore numerico | Opzionale | Valore stimato della posizione dell'utente (X, Y, Z nel sistema di coordinate ECEF). Unità: metri. |
| z | Valore numerico | Opzionale | Valore stimato della posizione dell'utente (X, Y, Z nel sistema di coordinate ECEF). Unità: metri. |
| pacc | Valore numerico | Opzionale | Accuratezza della posizione dell'utente. Unità: metri. |
2.5. Informazioni restituite dal server
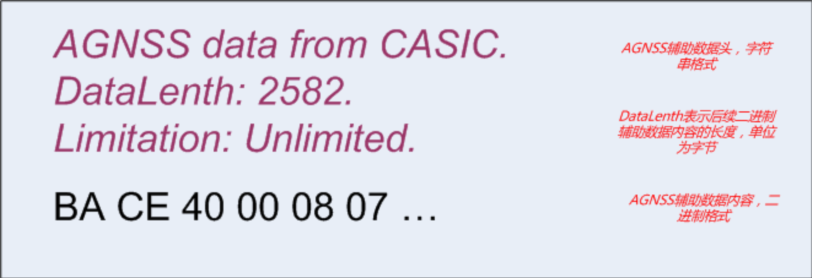
• Esempio di dati restituiti dal server AGNSS: intestazione dei dati + contenuto dei dati di assistenza
• I dati binari sono i dati di assistenza necessari al ricevitore GNSS; questi dati binari includono già di per sé la verifica dei dati. Per il formato dei dati binari fare riferimento alla specifica di protocollo del ricevitore di 中科微.
• Se anche l'intestazione dei dati viene inviata al ricevitore GNSS, non produrrà alcun effetto sul ricevitore GNSS.
2.6. Confronto delle prestazioni di AGNSS
• Rispetto a un normale ricevitore GNSS autonomo, il ricevitore AGNSS presenta un miglioramento notevole nelle prestazioni TTFF, soprattutto in condizioni di segnale debole.
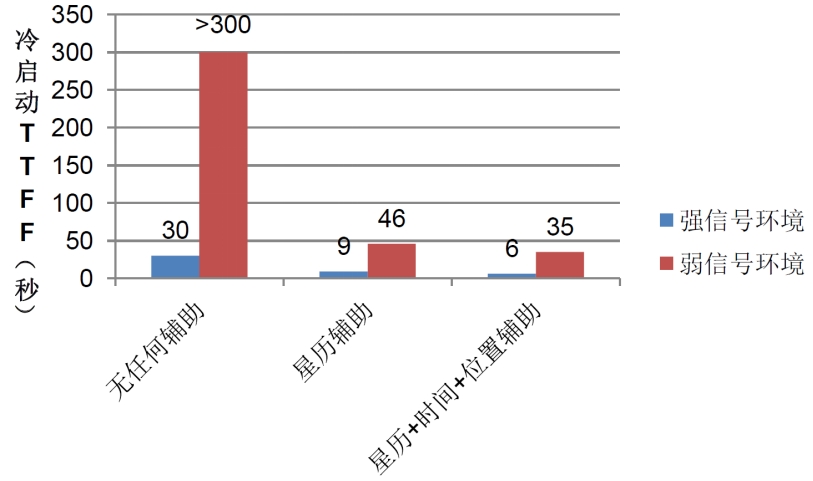
2.7. Avvertenze
• L'assistenza alla posizione approssimativa deve essere ottenuta dal client in altro modo, ad esempio
–Moduli di comunicazione GSM/GPRS/3G: questi moduli possono ottenere la posizione approssimativa attuale tramite il CELL ID
–Moduli wireless come il WiFi, che possono anch'essi effettuare un posizionamento approssimativo
• La precisione della posizione approssimativa deve essere entro 15 km; un'assistenza alla posizione errata influisce sulle prestazioni del ricevitore
• Se non è possibile ottenere la posizione approssimativa, omettere i campi di posizione (lat,lon,alt,x,y,z) nell'istruzione di richiesta AGNSS; il ricevitore selezionerà automaticamente una posizione valida dallo storico di posizionamento
• Non è necessario utilizzare come posizione approssimativa la posizione prodotta dal ricevitore GNSS stesso
2.8. Quando è necessario AGNSS
• Non è necessario scaricare dal server a ogni accensione, risparmiando traffico
–Il chip di 中科微 dispone internamente di una SRAM con backup a batteria e di una FLASH di backup permanente, che possono salvare automaticamente i dati delle effemeridi ricevuti, ecc.
–Durante il normale funzionamento, il chip scarica continuamente dai satelliti i dati delle effemeridi più recenti
• Consultando lo stato del ricevitore si decide se è necessario scaricare i dati AGNSS dal server
–Il ricevitore può emettere l'istruzione di stato del messaggio (per impostazione predefinita non viene emessa; è necessario configurarla per emetterla)
2.9. Introduzione all'istruzione di stato del messaggio
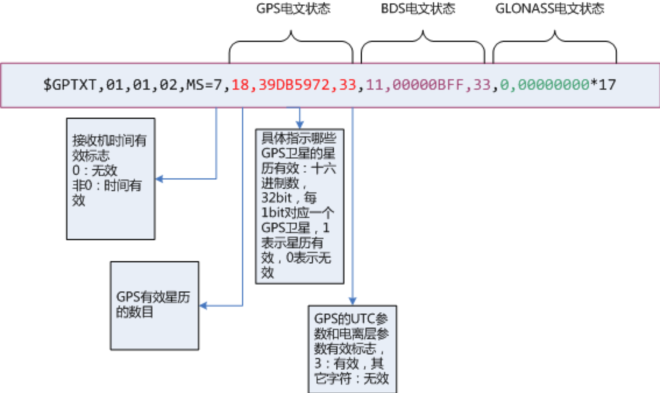
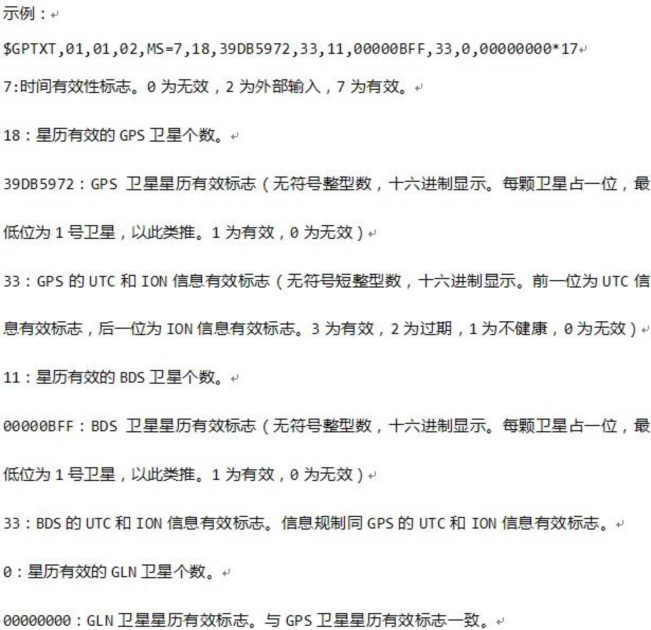
• Questa istruzione emette il tempo interno attuale del ricevitore + lo stato del messaggio.
• È possibile inviare il comando $PCAS03,,,,,,,,,,,1*1F per emettere una volta al secondo l'istruzione di stato del messaggio
• È possibile inviare il comando $PCAS03,,,,,,,,,,,0*1E per interrompere l'emissione dell'istruzione di stato del messaggio
• Nota: ogni istruzione deve terminare con \r\n (0x0D,0x0A); l'istruzione contiene 11 virgole
• Se il flag di tempo è valido (diverso da 0) e il numero di effemeridi valide è elevato (maggiore di 8), non è necessario scaricare le effemeridi AGNSS.
3. Preparazione preliminare
3.1. Cablaggio
Il modulo GPS utilizza la comunicazione UART o la comunicazione USB. Qui si prende come esempio la comunicazione USB.
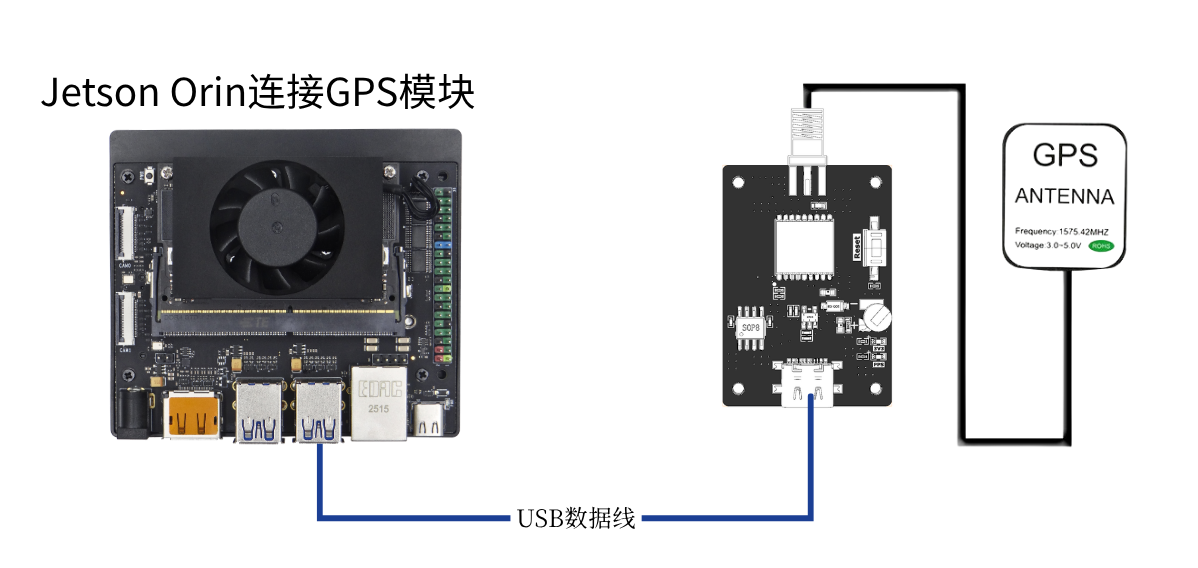
Collegare il Jetson Orin e il modulo GPS con un cavo type-c; eseguire il comando ls /dev | grep 'ttyUSB' e si potrà vedere che il modulo GPS viene riconosciuto come USB0
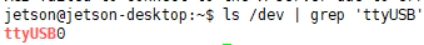
3.2. Richiesta della ak di Baidu Maps
Vedere il documento Tutorial per richiedere la api di Baidu Maps
4. Programma
Per il programma di questa lezione fare riferimento a: GPS-agnss.py
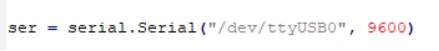
Inizializzare l'USB:
Nei materiali è necessario inserire il valore di ak richiesto; in questo modo sarà possibile ottenere tramite Baidu Maps le informazioni approssimative di latitudine e longitudine attuali.
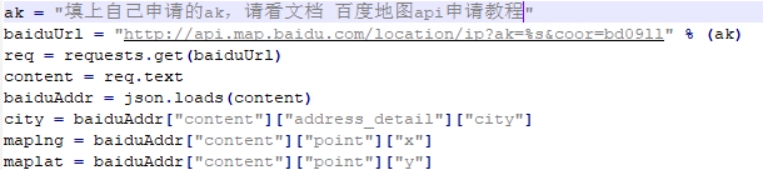
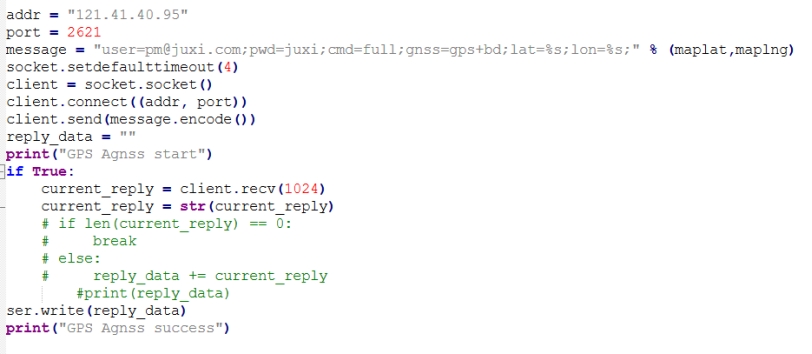
Qui le informazioni approssimative di latitudine e longitudine ottenute tramite Baidu Maps vengono inviate al server; l'account di accesso che utilizziamo è l'account ufficiale di 钜犀. Una volta completata l'acquisizione, l'intero pacchetto viene inviato al modulo.
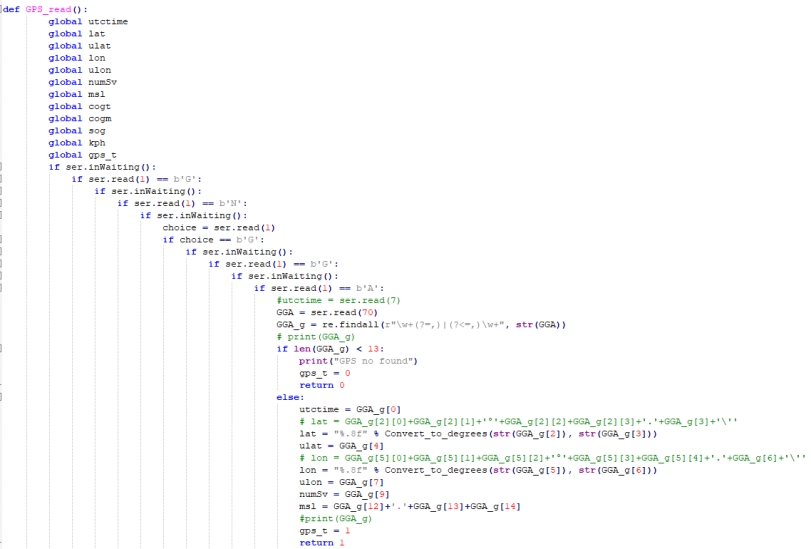
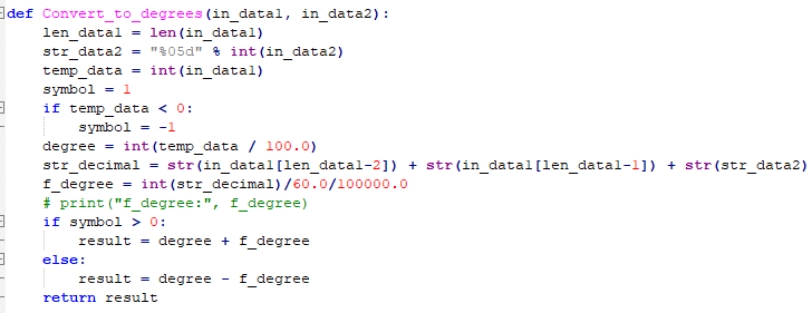
Funzione di acquisizione e analisi delle informazioni di posizione. Nella figura seguente, tra le informazioni di posizione vengono filtrati i messaggi che iniziano con GNGGA, quindi i dati vengono analizzati e memorizzati nelle varie variabili globali.
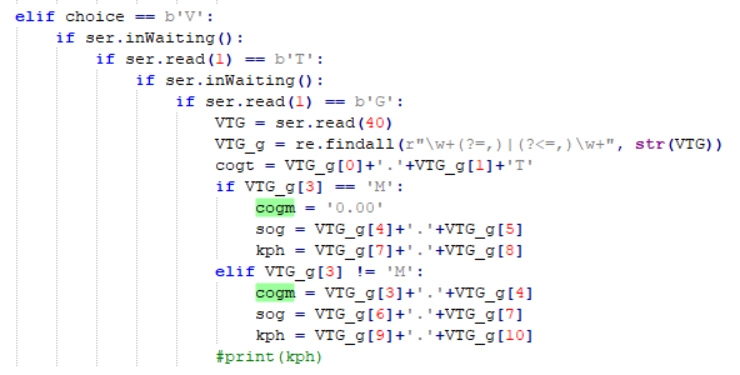
Con lo stesso metodo sono state acquisite e analizzate le informazioni di rotta di GNVTG.
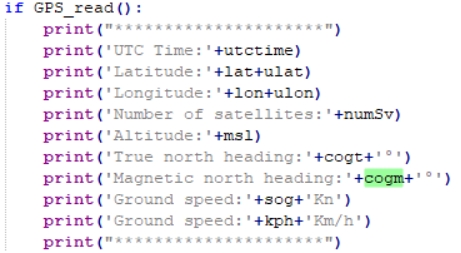
I dati analizzati vengono stampati ciclicamente
5. Esecuzione del programma
Nel terminale digitare sudo python2 GPS-agnss.py per eseguire il programma.
6. Fenomeno sperimentale
Nota: nel posizionamento assistito il Jetson Orin deve essere connesso alla rete.
Dopo aver alimentato il modulo in condizioni di segnale debole, inizia l'inizializzazione dell'USB; se l'inizializzazione riesce viene visualizzato "GPS Serial Opened! Baudrate=9600", altrimenti viene visualizzato "GPS Serial Open Failed!". In caso di errore occorre controllare il cablaggio o la porta USB.
Successivamente viene visualizzato "GPS Agnss start" e inizia l'invio delle informazioni di posizionamento assistito al server; completato l'invio viene visualizzato "GPS Agnss success"
Se entro un certo tempo dall'invio non è ancora stato letto il segnale GPS, viene visualizzato "GPS no found" e vengono stampate le informazioni approssimative di latitudine e longitudine lette tramite Baidu Maps.
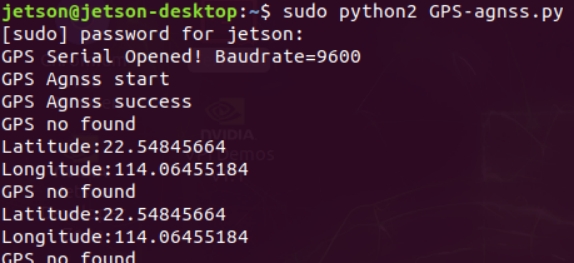
Dopo un po' di tempo, una volta riconosciuto il GPS, vengono stampate ciclicamente le informazioni di posizione e di rotta.
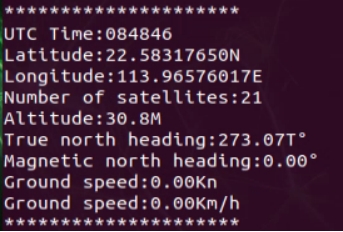
Premere Ctrl+C per uscire dalla lettura delle informazioni.