Serie RDK
1. Collegare il dispositivo
Questo tutorial usa la scheda madre RDK X5 come esempio.
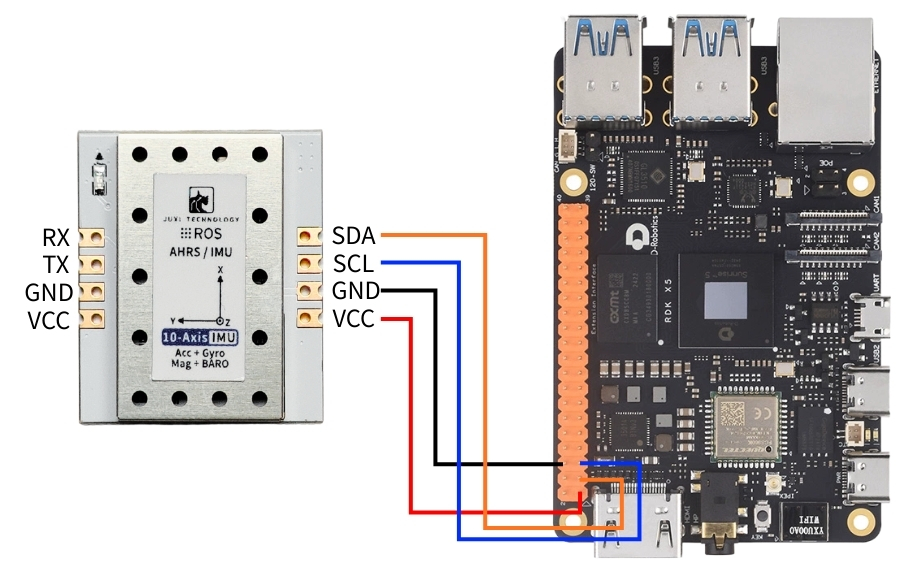
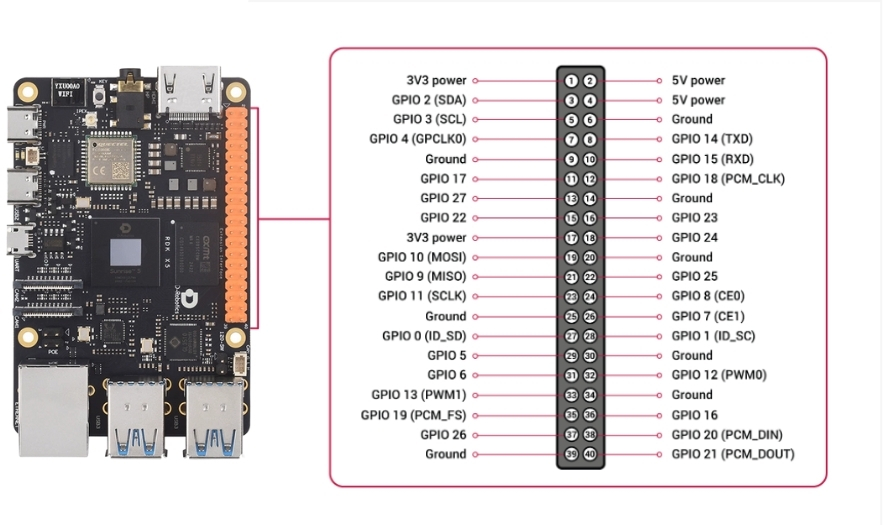
Collegare il sensore di assetto IMU all'interfaccia I2C della RDK X5 come mostrato sotto.
2. Verificare lo stato del dispositivo
Installare prima I2Ctool, inserire nel terminale:
sudo apt-get update
sudo apt-get install -y i2c-tools
Verificare i dispositivi I2C
sudo i2cdetect -y -r -a 0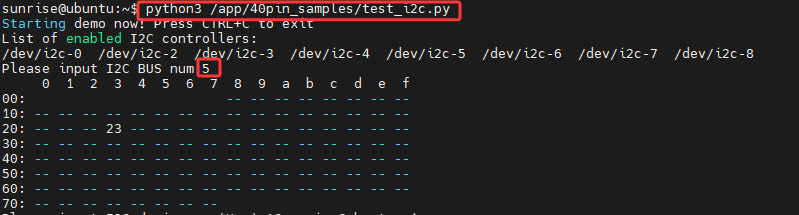
3. Installare le librerie del driver
3.1 Installare le librerie Python necessarie al codice
sudo apt update
sudo apt install -y python3-serial
sudo apt install -y python3-smbus2
3.2 Trasferire i file
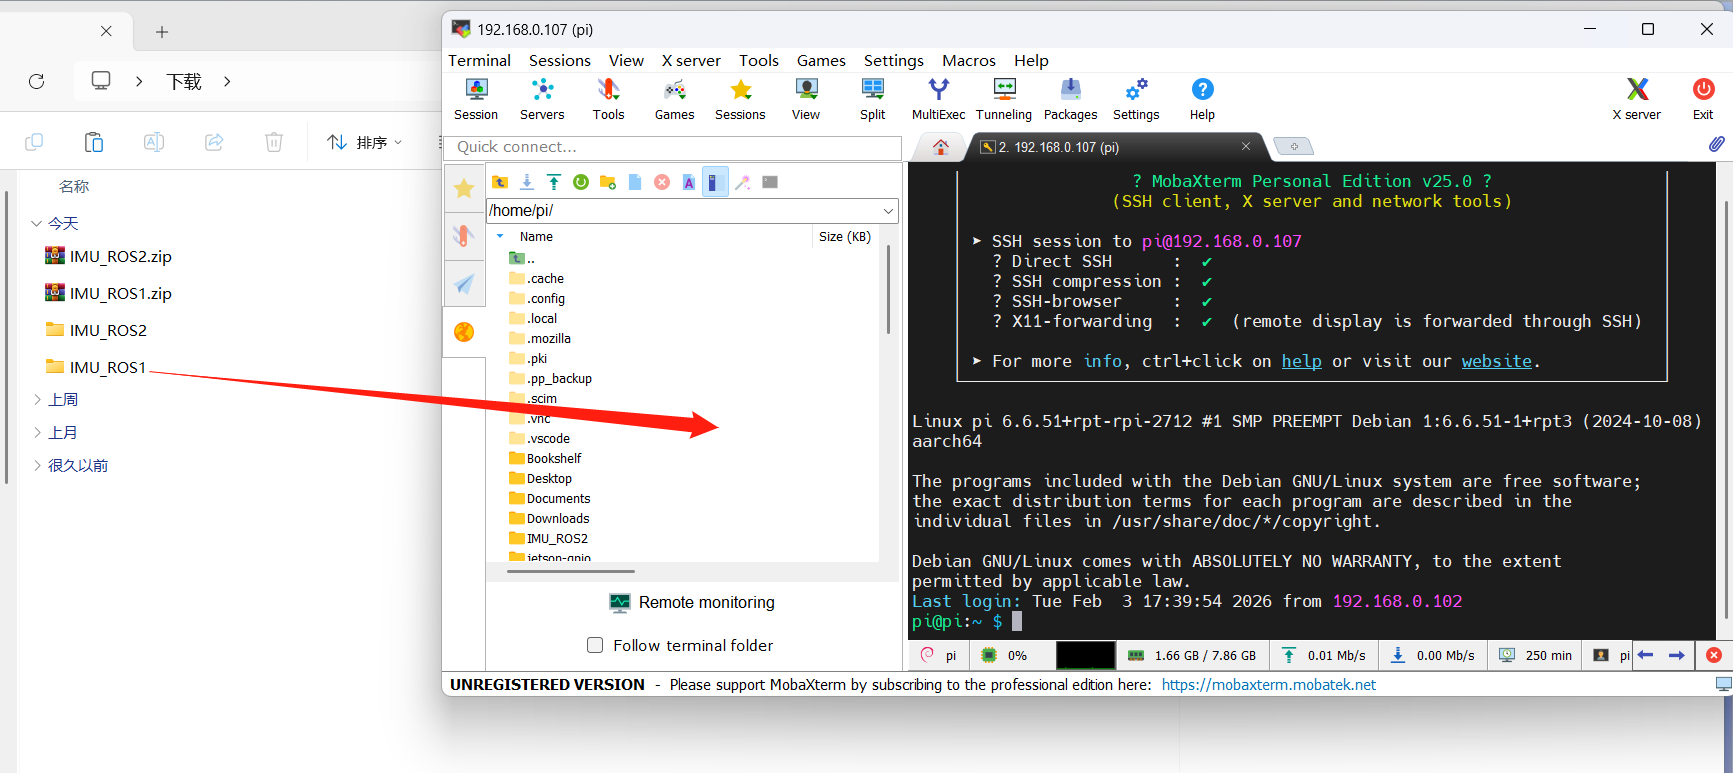
IMU_ROS2.zip Se non hai ancora familiarità con l'uso di MobaXterm per trasferire file, consulta la seguente pagina per le istruzioni dettagliate di installazione e utilizzo di MobaXterm: 文件远程传输
Trascinare i file estratti su RDK X5 con MobaXterm.
4. Visualizzare i dati IMU
Entrare nella directory ~/IMU_Library ed eseguire IMU_Serial_Library.py
cd ~/imu_ros2/src/IMU_ROS2/IMU_Library

# Esegui il file di stampa dei dati IMU
python3 -m IMU_Library.IMU_I2C_Library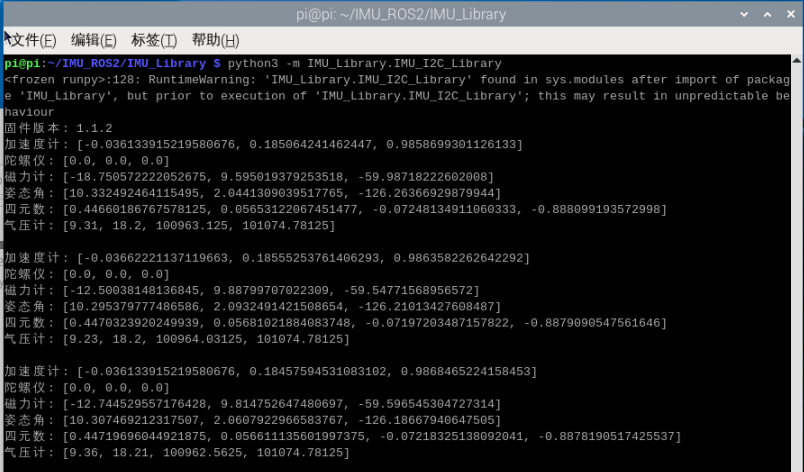
Nota: quanto sopra riguarda un IMU a 10 assi; i modelli a 6 assi non hanno magnetometro né barometro, quelli a 9 assi non hanno barometro.
5. Calibrazione IMU
Entrare nella directory ~/IMU_Library ed eseguire imu_calibration_tool.py
cd ~/IMU_Library

# Esegui il file di calibrazione IMU -- calibrazione via I2C
# Esegui tutte le calibrazioni (completa, magnetometro, temperatura)
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 0

# Solo calibrazione completa
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 0 --calibrate imu

# Solo calibrazione del magnetometro
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 0 --calibrate mag

# Solo calibrazione della temperatura
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 0 --calibrate temp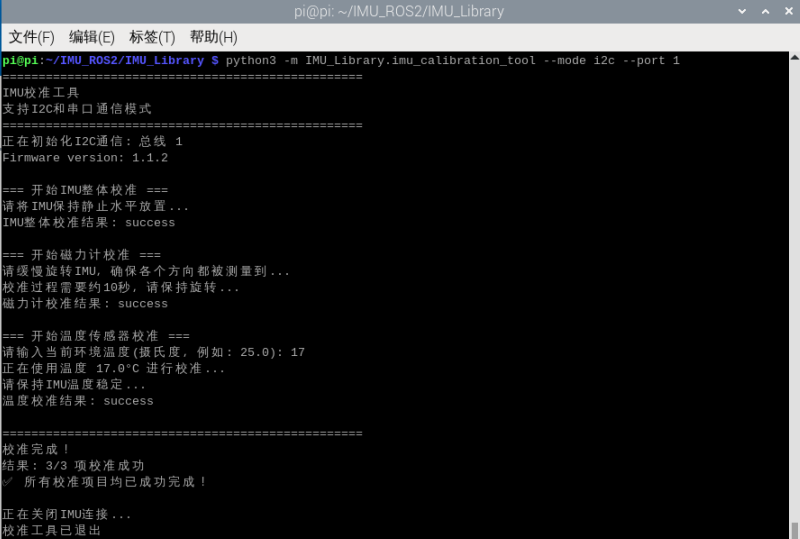
6. Note
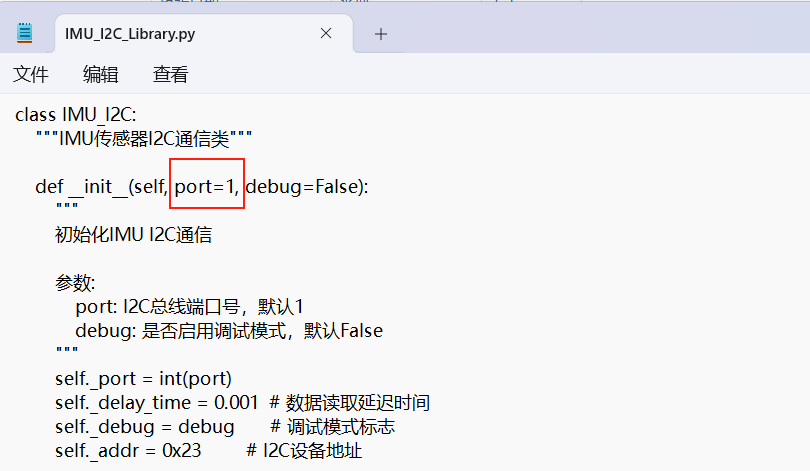
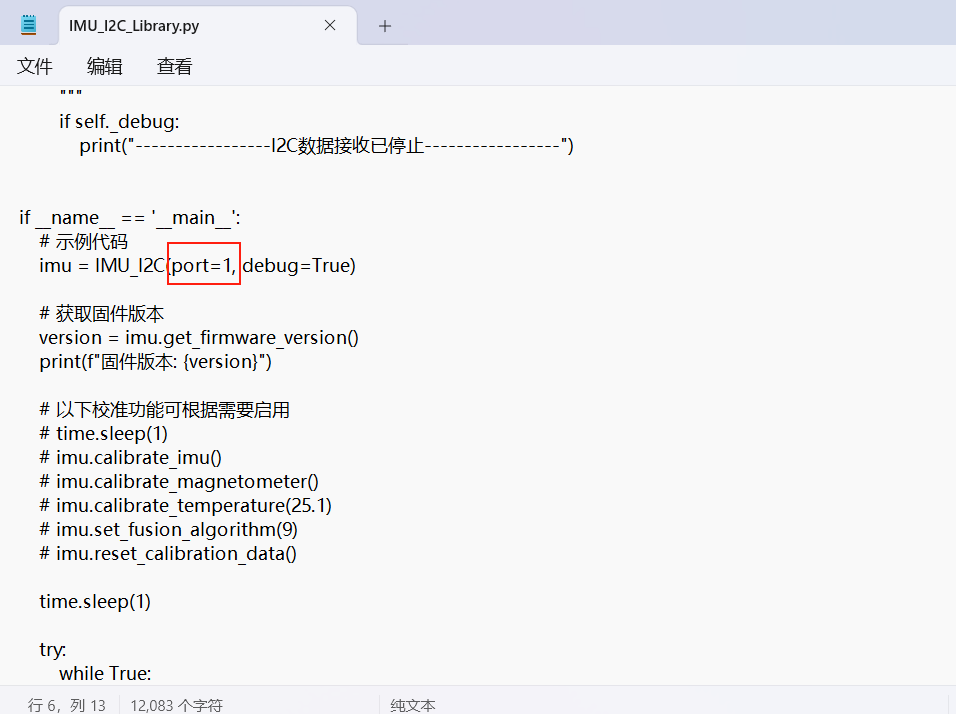
Con la RDK X5, il numero del bus I2C va adattato alla situazione – vedi figura sotto. Di solito bus 0