Tutorial di debug della mano dexterous (servo TTL)
Prima scaricare l'archivio «灵巧手调试.zip» ed estrarlo. Poi, tramite il documento «使用arduio程序调试灵巧手过程(TTL舵机)», è possibile impostare gli ID dei servo, calibrare, allineare il centro ed eseguire il programma demo, oppure consultare il codice open source ufficiale.
Senza smontare il prodotto finito (ID servo, calibrazione e centro già impostati in fabbrica) si può saltare direttamente al punto 6: eseguire «02 演示程序» e al punto 7 tracciamento della mano.
1. Cablaggio per il debug della mano
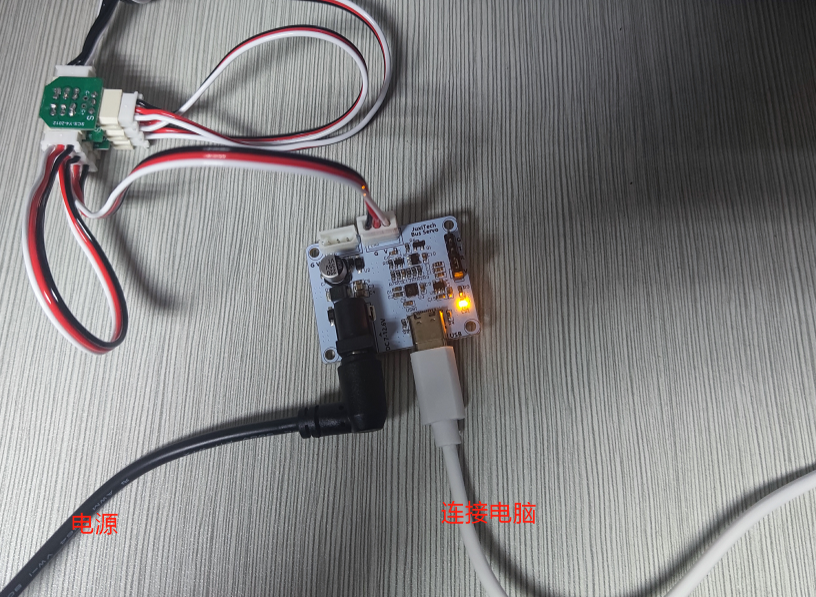
Una opzione è usare il PC con software host come Python (software host Feetech o codice Python). L'altra è usare un microcontrollore come MEGA328P o una scheda di sviluppo/controllo acquistata.
Cablaggio come segue: (1) Cablaggio per debug con Python (solo scheda driver servo):
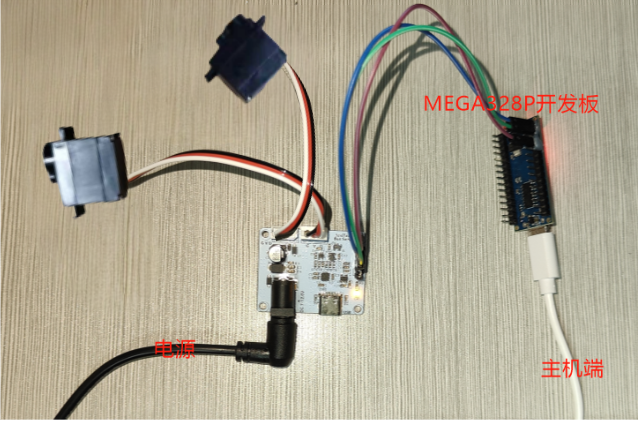
(2) Cablaggio per debug con MEGA328P (scheda driver servo + scheda 328P):
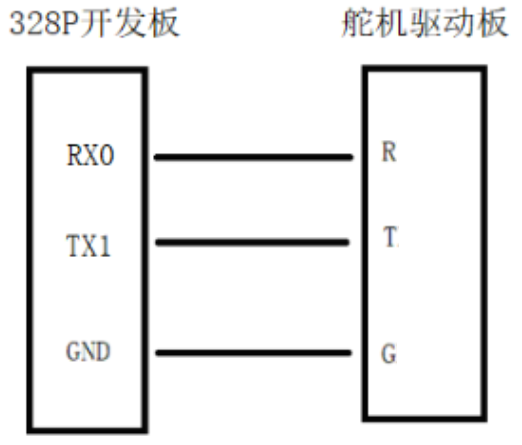
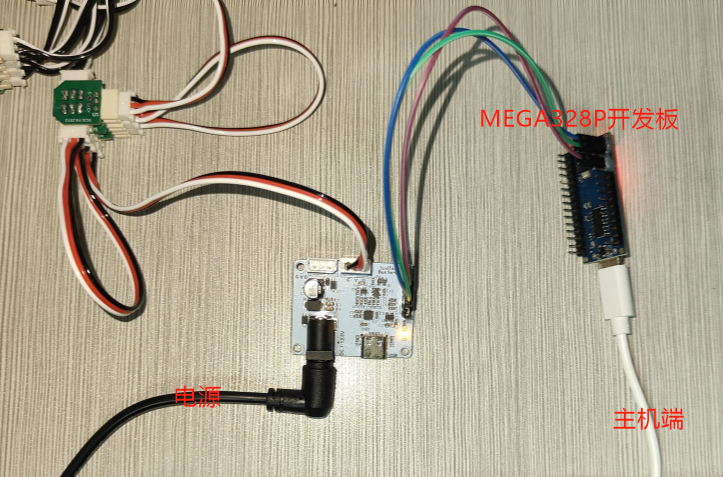
Osservare bene le posizioni dei pin della scheda MEGA328P!
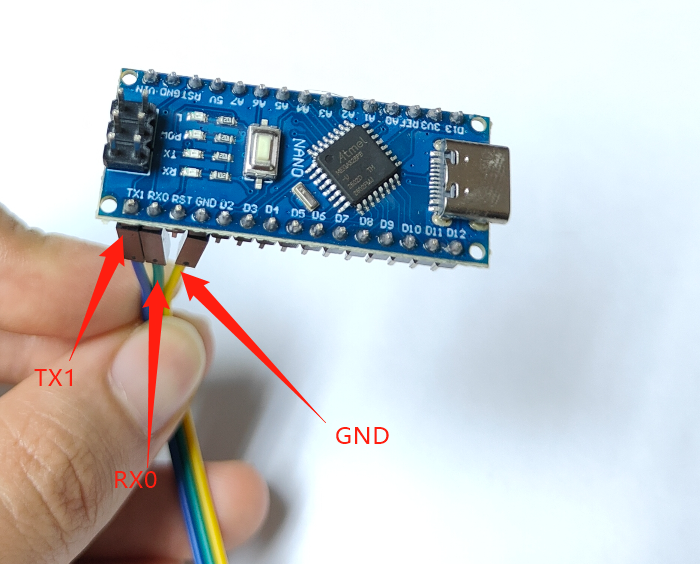
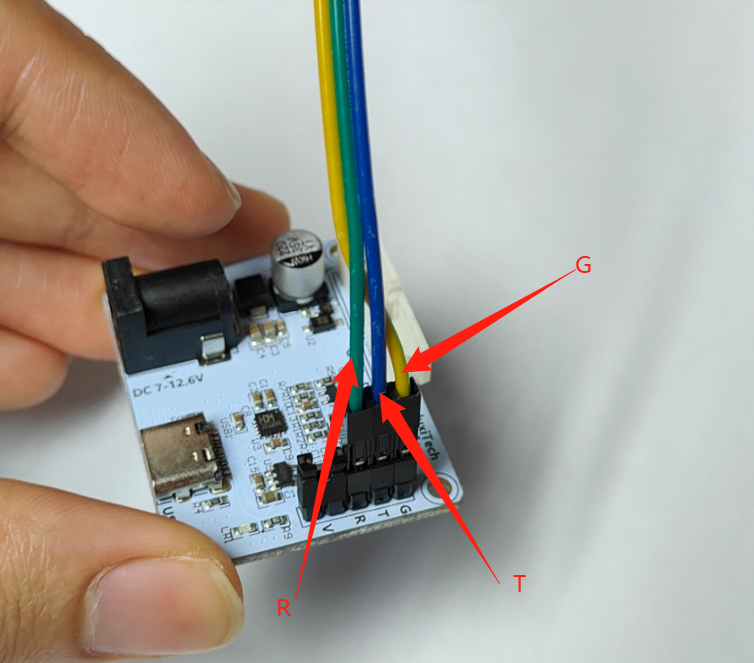
Di seguito il processo di debug con microcontrollore. Il microcontrollore esegue il programma demo in loop; basta scollegare il cavo dati per fermarlo.
2. Impostare gli ID dei servo
Una mano usa 8 servo: mano destra ID 1-8, mano sinistra ID 11-18
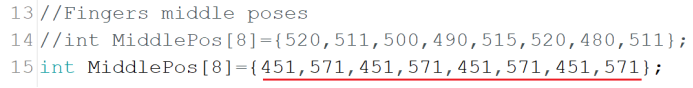
Posizione centrale di fabbrica: destra [451,571,451,571,451,571,451,571], sinistra [571,451,571,451,571,451,571,451]
- Cablaggio: collegare singolarmente servo e scheda driver, uno a uno.
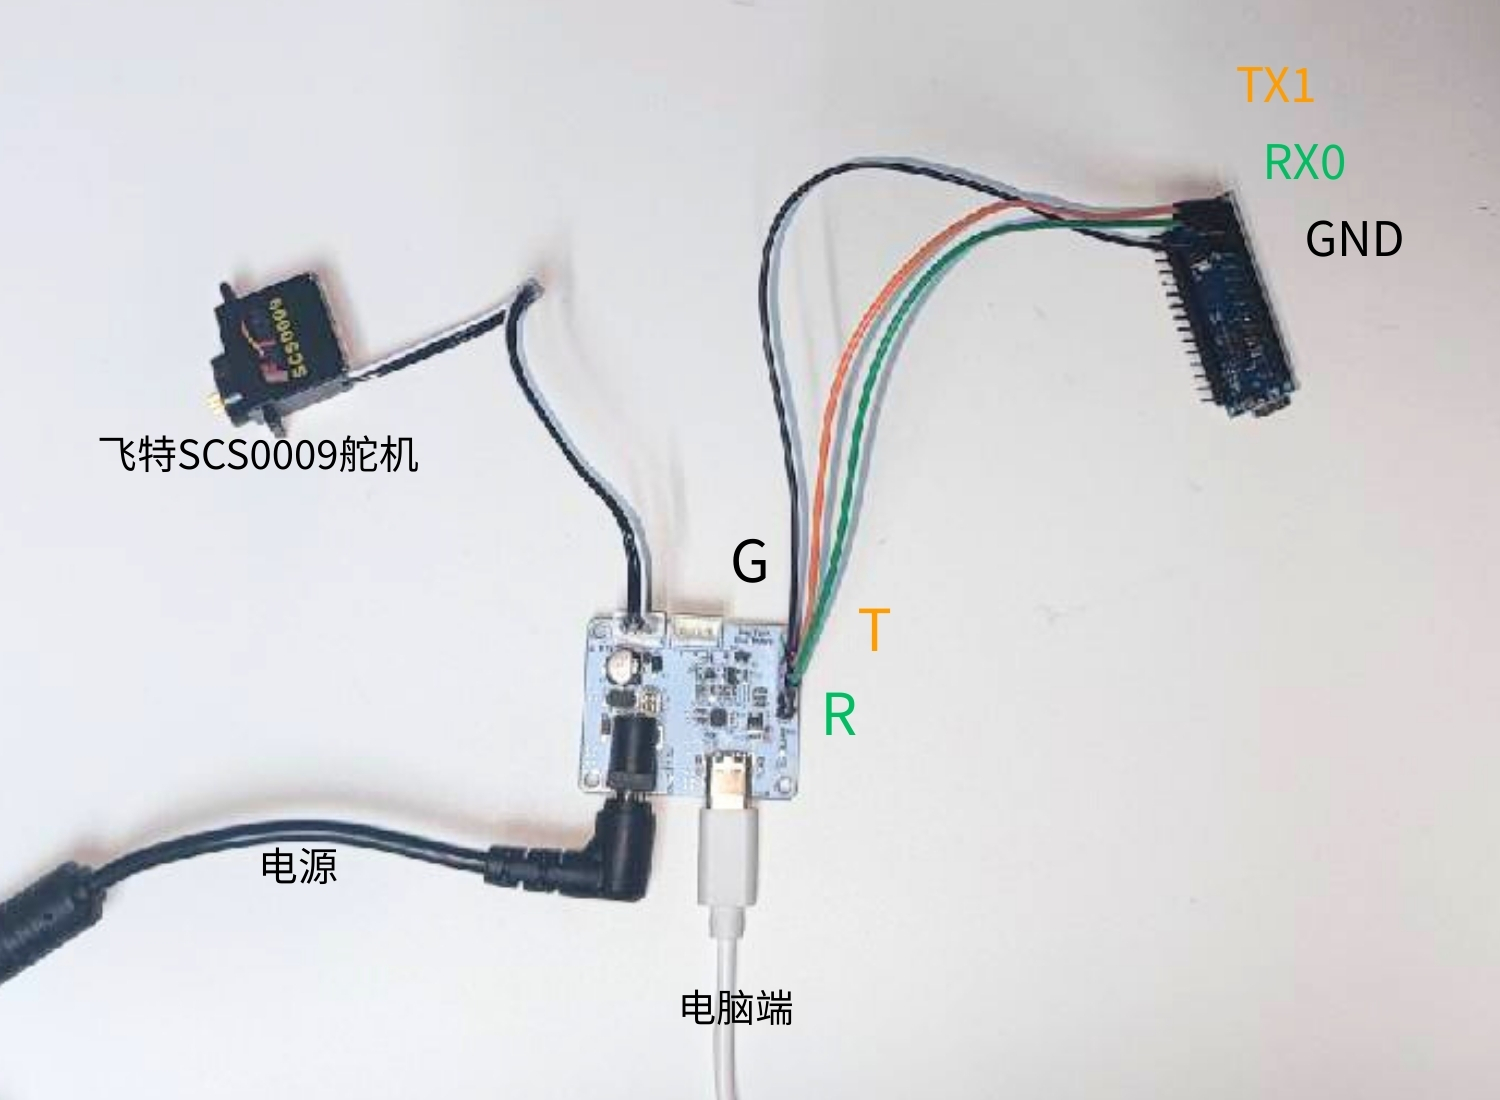
- Usare il software host FD1.9.8.2 del produttore per la configurazione FD.rar
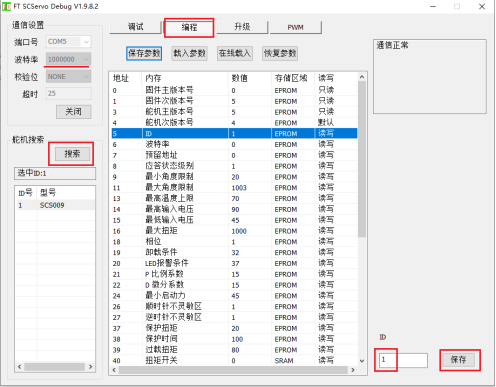
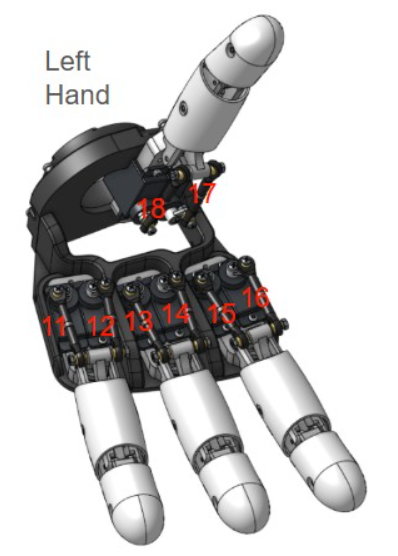
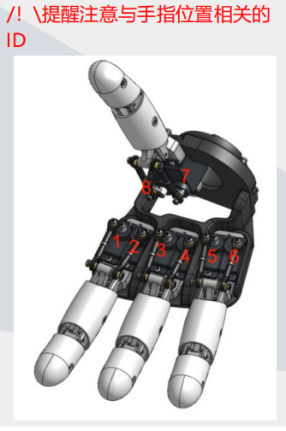
3. Fissare la corna del servo
- Caricare il programma «安装白色伺服喇叭时使用» sulla scheda di sviluppo
Scopo del programma: portare l'ingranaggio del servo in una posizione approssimativamente centrale; gli angoli successivi si basano su questa posizione centrale.
(1) Installare il software arduino; in base al sistema vedere il tutorial di installazione; prima di compilare, installare nel gestore librerie le librerie FTServo e SCServo
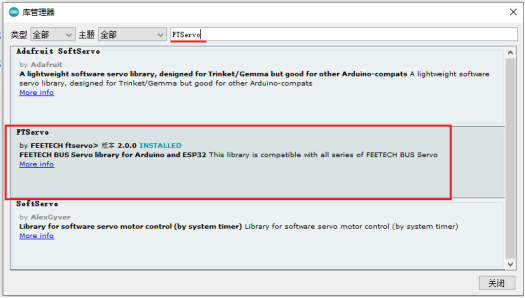
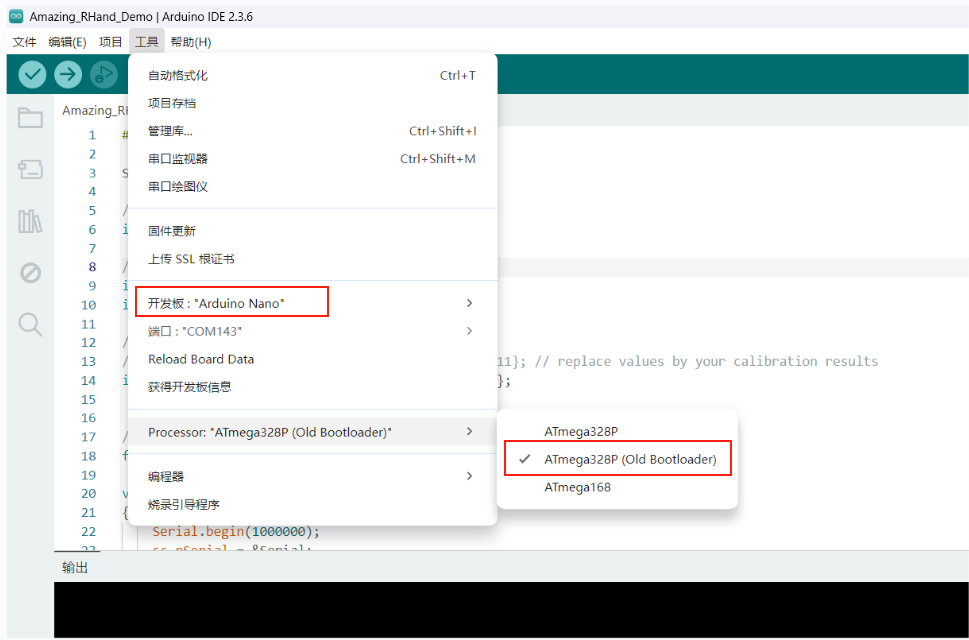
(2) Tipo di scheda: scegliere «Arduino Nano»
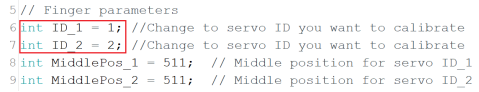
- Debug dei servo 1, 2 (1) Modifica: in base all'ID del servo da debugare (es. indice → ID 1, 2)
(2) Caricare il programma sulla scheda (3) Cablaggio: scheda + scheda driver + servi 1, 2 – si sente l'ingranaggio ruotare di un angolo e fermarsi.
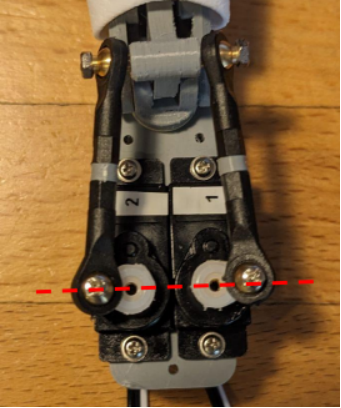
(4) Montare la corna sull'ingranaggio, il più parallelo possibile
- Debug dei servo 3, 4 (1) Scollegare il cablaggio tra scheda 328P e scheda driver (altrimenti non si può caricare) (2) Modifica: ID 3, 4
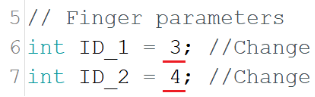 (3) Caricare il programma (4) Cablaggio: scheda + scheda driver + servi 3, 4 (5) Montare la corna, il più parallelo possibile
- Servi 5, 6 – stessi passi
- Servi 7, 8 – stessi passi
4. Regolare finemente i valori centrali
Caricare il programma «01 微调MiddlePos值时使用» sulla scheda
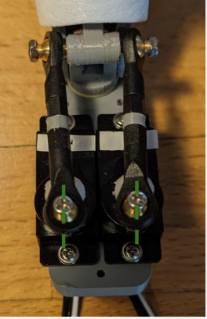
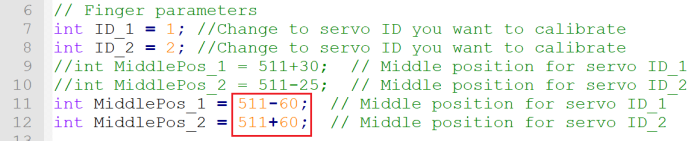
Con le dita in posizione chiusa, fermare subito il programma (scollegare il cavo dati) e verificare che le corna siano allineate (vedi figura). Se non lo sono, regolare i valori MiddlePos_1 e MiddlePos_2 fino all'allineamento. Annotare i valori (8 valori per 8 servo) – verranno usati nel programma finale.
5. Eseguire il programma di test
- Inserire i valori MiddlePos_1 e MiddlePos_2 salvati nell'array seguente e scaricare il programma.
6. Eseguire «02 演示程序»
(1) Installare arduino in base al sistema: tutorial di installazione (2) In 灵巧手调试\00 TTL串口舵机\arduino程序(MEGA328P开发板)\02 演示程序, aprire il file ino corrispondente a mano sinistra o destra
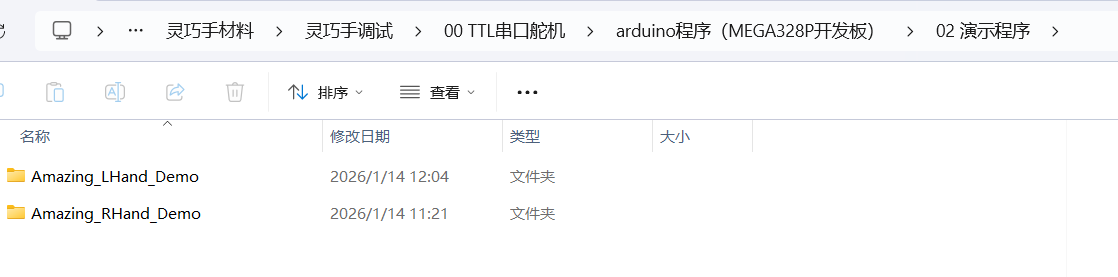
(3) Prima di compilare, installare le librerie FTServo e SCServo nel gestore librerie
(4) Tipo di scheda: «Arduino Nano»
(5) Compilare e caricare
Attenzione: il PC è collegato solo alla scheda di sviluppo; la scheda non è ancora collegata alla scheda driver (cioè non alla mano).
Dopo il caricamento riuscito, collegare la scheda alla scheda driver con tre cavi jumper e i servo alla scheda driver. Vedi cablaggio del debug MEGA328P.
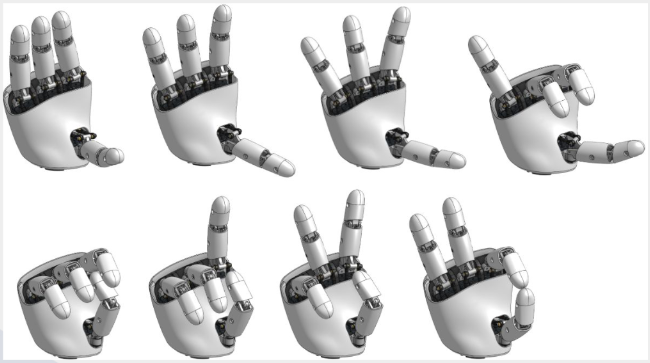
La mano esegue «02 演示程序» in loop.
Risultato: