

AmazingHand Web Control
Pilota la mano robotica AmazingHand direttamente dal browser — mano destra o sinistra, con due modi per comandarla:
- Manuale — 8 slider per i servo + 19 pose predefinite + ritorno alla posizione centrale con un clic
- Teleoperazione con la camera — MediaPipe gira localmente nel browser e mappa la tua mano sulle dita in tempo reale (il video non lascia mai la macchina)
- Interfaccia bilingue — passa da cinese a inglese nell'angolo in alto a destra; la scelta viene ricordata dal browser
La mappa dei servo, la libreria di pose e le formule di conversione sono allineate a AmazingHandControl (la GUI ufficiale).
Avvio rapido
Apri un terminale ed entra nella cartella Amazinghand-web:
pip install -r requirements.txt

python server.py --no-connect   # consigliato: avvia il server, scegli la porta nella pagina (non muove nulla)

# python server.py                # rileva automaticamente la porta seriale e si connette
# python server.py --port COM9    # usa una porta specifica
# python server.py --hand left    # abilita solo la mano sinistra
# python server.py --dry-run      # nessuna porta seriale, solo interfaccia
Poi apri http://localhost:8000 in un browser.
Selezionare la porta seriale nella pagina
In cima alla pagina c'è una barra della porta:
Port [COM3 ★ USB-Enhanced-SERIAL CH343 ▾] [Refresh] [Connect] [Disconnect] Connected to COM3- Il menu a tendina elenca tutte le porte seriali presenti sulla macchina. I chip USB-seriale più comuni (CH34x / CP210x / FTDI …) sono contrassegnati con ★ e ordinati per primi
- Refresh esegue una nuova scansione (usalo dopo aver collegato la scheda)
- Connect apre la porta selezionata; subito dopo la mano torna in posizione centrale
- Disconnect disattiva prima la coppia, così i servo non restano bloccati dove si trovano
- Per cambiare porta, seleziona quella nuova e fai clic su Connect — la vecchia porta viene chiusa automaticamente
--no-connectè pensato proprio per questo flusso: il server si avvia senza toccare alcuna porta seriale, quindi non può prenderne una sbagliata e far sobbalzare la mano. Togli il flag se vuoi che si connetta all'avvio.
I log seriali finiscono in server.log (se avvii tramite un file .bat, la finestra scompare in un lampo — leggi direttamente il file).
Verifica del cablaggio
Elenca gli ID dei servo trovati e li verifica mano per mano confrontandoli con config.json.
python tools/scan_servos.py --port COM9Sostituisci COM9 con la tua porta effettiva.
Mappa dei servo
Fonte: DEFAULT_HAND_SERVOS in AmazingHandControl/hand_logic.py e docs/zh-hans/CONFIG_FORMAT.md.
| Dito | ID mano destra | ID mano sinistra |
|---|---|---|
| Anulare | 5, 6 | 11, 12 |
| Medio | 3, 4 | 13, 14 |
| Indice | 1, 2 | 15, 16 |
| Pollice | 7, 8 | 17, 18 |
I due servo di un dito svolgono compiti diversi ⚠️
servo1 (ID dispari) = asse di flessione      aperto ↔ chiuso
servo2 (ID pari)    = asse di divaricazione  dita unite ↔ separate
L'interfaccia mostra esattamente questi due assi. «Il dito non si divarica / non si chiude» significa che l'asse di divaricazione (splay) non si sta muovendo — una V a forbice deriva da uno splay dell'indice +17 e uno splay del medio −30 (uno positivo, uno negativo).
Sul bus vengono combinati:
servo1 = flessione + divaricazione
servo2 = flessione − divaricazione
Intervallo (derivato dalle 19 pose ufficiali più la posizione centrale):
| Asse | Intervallo | Significato |
|---|---|---|
| Flessione | −50 ~ +90 | aperto (negativo) ↔ chiuso (positivo) |
| Divaricazione | −45 ~ +45 | unite (negativo) ↔ separate (positivo) |
Due regole sugli ID (sbagliarle brucia i servo o inverte il movimento):
- Gli ID dispari sono il primo servo di un dito, quelli pari il secondo. Vale su entrambe le mani (anche a sinistra 11/12, 13/14 … si alternano). Il secondo servo è montato al contrario, quindi va negato nella conversione.
- La mano sinistra non è 9–16, ma 11–18, numerata a partire dall'anulare. Cablarla come 1–8 in sequenza è sempre sbagliato.
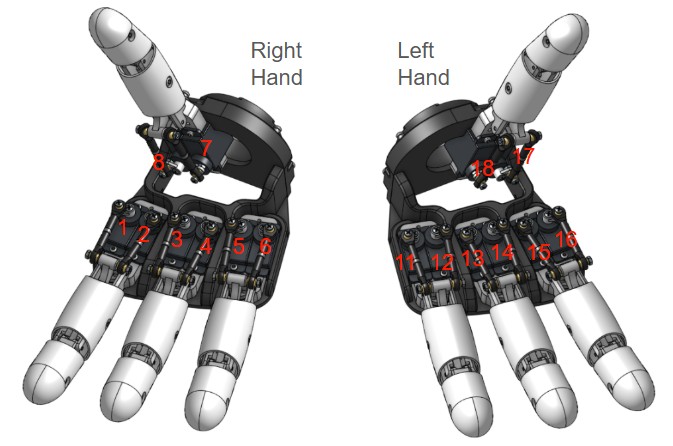
Conversione
Identica a apply_pose() in AmazingHandControl (verificata posa per posa):
1) quando mirror_pose è true, scambia prima i due valori di servo di ogni dito
2) servo_deg = (ID dispari ? +1 : -1) × (valore di posa − angle_offset_deg)| Mano | angle_offset_deg | mirror_pose |
|---|---|---|
| Destra | 0 | sì ⚠️ |
| Sinistra | -35.16 | sì |
-35.16° è lo scostamento fisico di mezzo slot dei corni dei servo della mano sinistra rispetto alla destra, ricavato dalla configurazione ufficiale.
A proposito di
mirror_pose— questa build differisce da quella ufficialeNel riferimento ufficiale solo la mano sinistra è
true. Anche il modulo della mano destra di questa build ha le coppie di servo montate al contrario, quindi pure la destra ètrue.Lo scambio inverte solo la divaricazione, mai la flessione:
base = (a+b)/2resta invariato con uno scambio, mentreside = (a−b)/2cambia segno. Quindi se la divaricazione di una mano risulta speculare, questo è il primo parametro da controllare.
L'array delle pose è sempre di 8 valori nell'ordine [ring, middle, index, thumb], due per dito — identico byte per byte all'ufficiale data/hand_config.yaml, così puoi confrontarli direttamente.
Esempi svolti
| Posa | Destra | Sinistra |
|---|---|---|
open [-35]*8 | ID5 −35 / ID6 +35 | ID11 +0.16 / ID12 −0.16 |
close [75]*8 | ID5 +75 / ID6 −75 | ID11 +110.16 / ID12 −110.16 |
middle [-17.578]*8 | ID5 −17.58 / ID6 +17.58 | ID11 +17.58 / ID12 −17.58 |
Nota che il
closedella mano sinistra richiede ±110.16°, ben oltre quello della destra. Per questoconfig.jsonimposta il limite a ±120° (la gamma completa dell'SCS0009 è di circa ±150°). Un limite di ±90 taglierebbe il pugno della mano sinistra.
Pose predefinite (19)
| Posa | Posa | ||
|---|---|---|---|
open | Aperto | wave1 | Ciao |
close / stone | Pugno | wave_r / wave_l | Scorri a destra / a sinistra |
ok | OK | ring_close | Solo anulare |
greeting | Saluto | middle_close | Solo medio |
victory / two / scissors | Vittoria / Due | pointer_close | Solo indice |
paper | Carta | thumb_close | Solo pollice |
one / three | Uno / Tre | hifive | Batti il cinque |
Per modificare una posa, aggiorna la sezione poses di config.json; le chiavi corrispondono ai nomi nello YAML ufficiale.
Destra e sinistra possono usare valori diversi
All'interno di una posa, positions è condiviso da entrambe le mani. Se una mano necessita di un set diverso a causa di differenze nell'assemblaggio meccanico, aggiungi una chiave right o left a quella voce e questa sostituisce positions:
"close": {
  "label": "Fist",
  "positions": [75, 75, 75, 75, 75, 75, 18, 18],   // condiviso da entrambe le mani
  "right":     [ ... 8 valori ... ]                 // opzionale: solo mano destra
}
Due modalità
| Modalità | Comportamento |
|---|---|
| Mano destra | Invia solo agli 8 servo della mano destra |
| Mano sinistra | Invia solo agli 8 servo della mano sinistra (specchiatura + offset di −35.16° applicati automaticamente) |
Una mano alla volta. Entrambe le mani sono sullo stesso bus; cambia con Target in alto. Il cambio non disturba l'altra mano — mantiene la posa in cui si trova.
Teleoperazione con la camera
I landmark della mano di MediaPipe girano localmente nel browser (asset in web/mediapipe/, funzionano offline). I 21 landmark vengono convertiti in valori di posa per 4 dita e inviati in streaming alla mano selezionata.
1. Acquisisci prima tre pose
Avvia la camera, poi metti la mano nella posa e fai clic sul pulsante di acquisizione di quella posa (circa 1 secondo di media). L'ordine non conta; fai di nuovo clic sullo stesso pulsante per riacquisire. Lo stato diventa verde solo quando tutte e tre sono acquisite — prima di allora non viene inviato nulla, quindi la mano resta in posizione centrale.
| Pulsante | Posa | Fornisce |
|---|---|---|
| ① Divaricate | Dita dritte e divaricate, pollice rivolto verso l'esterno | L'estremo «dritto» della flessione + l'estremo «divaricato» della divaricazione |
| ② Unite | Dita dritte e unite, pollice contro l'indice | L'estremo «unite» della divaricazione |
| ③ Pugno | Chiudi a pugno, pollice piegato verso il palmo | L'estremo «chiuso» della flessione |
2. Ogni asse è una retta passante per due punti misurati
Sia la flessione sia la divaricazione usano due estremi misurati per definire una retta:
t      = (measured − endpointA) / (endpointB − endpointA)      // limitato a 0..1
target = A.target + (B.target − A.target) × t
Il vantaggio: il segno della misura di ogni dito viene assorbito automaticamente — quindi non c'è alcuna casella «inverti questo dito» da spuntare. (Indice e anulare stanno su lati opposti della linea centrale, e la catena articolare del pollice è diversa, quindi le loro direzioni sono davvero opposte — due estremi misurati lo assorbono.)
I target degli estremi si trovano nella sezione camera di config.json:
| Asse | Estremi | Anulare | Medio | Indice |
|---|---|---|---|---|
| Flessione | dritto → pugno | −50 → 90 | −50 → 90 | −50 → 90 |
| Divaricazione | unite → divaricate | −45 → +45 | 0 → 0 | +45 → −45 |
Entrambi gli estremi della divaricazione sono 0 per il dito medio (non oscilla lateralmente).
3. Il pollice si flette soltanto ⚠️
Il CMC del pollice è un'articolazione a sella (opponibile), e la sua flessione si accoppia strettamente con l'abduzione — con il pollice accostato all'indice si è già in una posizione di divaricazione, quindi lo «zero di flessione» misurato lì è contaminato. Forzandolo su due assi, entrambi risultano sbagliati.
Quindi il pollice si flette soltanto; la sua divaricazione è sempre 0 (entrambi i suoi servo ricevono lo stesso valore). Le due pose di riferimento che gli servono sono la ① (rivolto verso l'esterno) e la ③ (rivolto verso il palmo) — non serve acquisire altro.
4. La divaricazione si annulla man mano che il dito si piega
La divaricazione finale viene scalata per:
side = side_measured × (1 − curl)splayDeg è la proiezione della direzione MCP→PIP sull'asse laterale del palmo, e la flessione del dito ruota esattamente attorno a quell'asse — oltre una certa curvatura la proiezione cambia segno e la «divaricazione» misurata scatta all'improvviso verso l'estremo opposto.
Senza l'attenuazione, quello scatto passa attraverso servo2 = flessione − divaricazione e trascina il servo con ID pari in inversione. (L'ID dispari riceve flessione + divaricazione, quindi si muove nello stesso verso, solo più velocemente — non si nota.) Il sintomo è «a metà strada verso il pugno, i servo 12 e 16 si invertono all'improvviso» — il 12 è il servo di divaricazione dell'anulare sinistro e il 16 quello dell'indice sinistro, esattamente i due con target di divaricazione non nulli.
Con l'attenuazione, la divaricazione è esattamente 0 a curvatura completa, per quanto selvaggia diventi la misura. E poi un pugno dovrebbe comunque avere le dita unite.
5. Colori dello scheletro
| Dito | Colore |
|---|---|
| Pollice | arancione |
| Indice | rosso |
| Medio | blu |
| Anulare | giallo |
| Mignolo | grigio tenue |
| Ossa del palmo | grigio neutro |
Il mignolo non viene usato per la mappatura dei gesti, ma il suo MCP di base (landmark 17) definisce il sistema di coordinate del palmo della mano destra, quindi non può essere semplicemente scartato.
Promemoria per la regolazione
| Cosa vuoi cambiare | Dove |
|---|---|
| Valori target degli assi | sezione camera di config.json |
| La divaricazione di sinistra e destra va in versi opposti | imposta quella mano a -1 in camera.side_sign (1 = invariato) |
| Fluidità | SMOOTH in tracking.js (predefinito 0.35; più basso è più stabile ma più lento) |
| Quanto rapidamente viene rilevata una curvatura | riacquisisci le tre pose |
side_sign si applica alla mano selezionata sotto Target. Modificalo e ricarica la pagina — non serve riavviare il server:
"side_sign": { "right": 1, "left": -1 } // inverti l'intero asse di divaricazione sulla mano sinistraLa flessione non è influenzata da side_sign.
Struttura del progetto
Amazinghand-web/
├── config.json          mappa dei servo / libreria di pose / sequenze / limiti (generati dallo YAML ufficiale)
├── server.py            backend: seriale + file statici + WebSocket
├── requirements.txt
├── README.md            inglese
├── tutorials/           de · en · es · fr · it · ja · ko · pt-br · pt-pt · zh-hans · zh-hant
├── tools/
│   └── scan_servos.py   scansiona il bus cercando i servo e ne verifica gli ID
└── web/
    ├── index.html · app.js · tracking.js · style.css
    ├── i18n.js          stringhe dell'interfaccia (dizionario cinese/inglese + switch in alto a destra)
    └── mediapipe/       asset MediaPipe (inclusi localmente, offline, ~42 MB)
Protocollo frontend/backend:
// frontend → backend   target: "left" | "right"
{ "cmd": "ports" }                                  // nuova scansione delle porte seriali
{ "cmd": "connect",    "port": "COM3" }
{ "cmd": "disconnect" }
{ "cmd": "target", "target": "left" }
{ "cmd": "set",    "target": "left", "angles": { "pointer": [0, 0], ... } }
{ "cmd": "pose",   "target": "left", "name": "close" }
{ "cmd": "middle", "target": "left" }
{ "cmd": "torque", "target": "left", "on": true }
{ "cmd": "stop" }

// backend → frontend
{ "type": "state", "hands": {...}, "poses": {...}, "positions": {...},
  "axes": {...}, "camera": {...}, "target": "left",
  "limits": {...}, "port": { "available": [...], "current": "COM3", "connected": true } }
{ "type": "ports" | "connected" | "disconnected", "ports": [...], ... }
{ "type": "error", "msg": "connect COM_FAKE failed: the system cannot find the file specified." }
Sicurezza
| Voce | |
|---|---|
| Limiti di posa | ±120° (limits in config.json); tutte e 19 le pose verificate per restare all'interno |
| Deduplicazione delle modifiche | le variazioni inferiori a 0.5° non vengono inviate, così il bus non viene inondato di rumore |
| Throttling in scrittura | minimo 20 ms tra una scrittura e l'altra |
| Arresto di emergenza | il pulsante rosso nell'interfaccia rilascia tutti i servo in una volta |
| Protezione all'uscita | la coppia viene rilasciata automaticamente su Ctrl+C |
| Debug su una sola mano | --hand left/right |
Risoluzione dei problemi
Il movimento è invertito → controlla che il cablaggio rispetti «prima gli ID dispari»; sulla mano sinistra verifica anche angle_offset_deg = -35.16.
Il pugno della mano sinistra è troppo piccolo / i servo ronzano → probabilmente il limite è ancora ±90; controlla che config.json riporti ±120.
Un dito non si muove / «expected N motors, found M» → esegui tools/scan_servos.py; gli ID della mano sinistra sono i più facili da cablare male.
La posizione centrale è fuori posto → il valore centrale -17.578125 è convertito dal raw ufficiale 451/571. Per calibrare sul tuo assemblaggio, modifica middle.positions in config.json.
Il tracking della camera è instabile → illuminazione uniforme, palmo rivolto verso la camera. SMOOTH in tracking.js (predefinito 0.35) — più alto è più fluido ma più lento.
Gesti della camera sbagliati / un dito non segue → vedi la sezione Teleoperazione con la camera qui sopra. Controlla prima tre cose:
- Sono state acquisite tutte e tre le pose? — lo stato deve essere verde; prima di allora non viene inviato nulla e la mano resta in posizione centrale
- Una direzione invertita significa che quella posa è stata acquisita al contrario — basta riacquisire quel singolo pulsante, nessuna modifica al codice
- Il pollice non deve divaricarsi — si flette soltanto, vedi la sezione 3 qui sopra
Un servo si inverte di colpo a metà strada verso il pugno → quel servo dovrebbe avere un ID pari (l'asse di divaricazione, ad es. sinistra 12 / 16). Normalmente la divaricazione si annulla con la curvatura e non salta mai; se vedi questo comportamento, la riga side *= (1 - curl) in tracking.js non sta avendo effetto, oppure curl non viene calcolato.